
















Cada conjunto de tejados tiene una ventaja, y la mayoría de ellas son más difíciles de juzgar de lo que sugiere un plano del sitio. Los módulos se ubican casi al ras de la membrana del techo, los canalones corren a lo largo de la fila exterior y un técnico que se encuentra a un par de metros de distancia a menudo no puede leer los últimos centímetros del recorrido. Esa brecha es exactamente para lo que está diseñado el sensor anticaídas para cerrar en una máquina de limpieza controlada a distancia. Este artículo explica cómo los sensores anticaídas leen el borde de un conjunto, por qué cuatro de ellos cubren un tejado mucho mejor que uno y cómo el funcionamiento remoto mantiene a la persona que maneja la máquina fuera de la zona de riesgo.
Cómo los sensores anticaída leen el borde de un conjunto de tejados
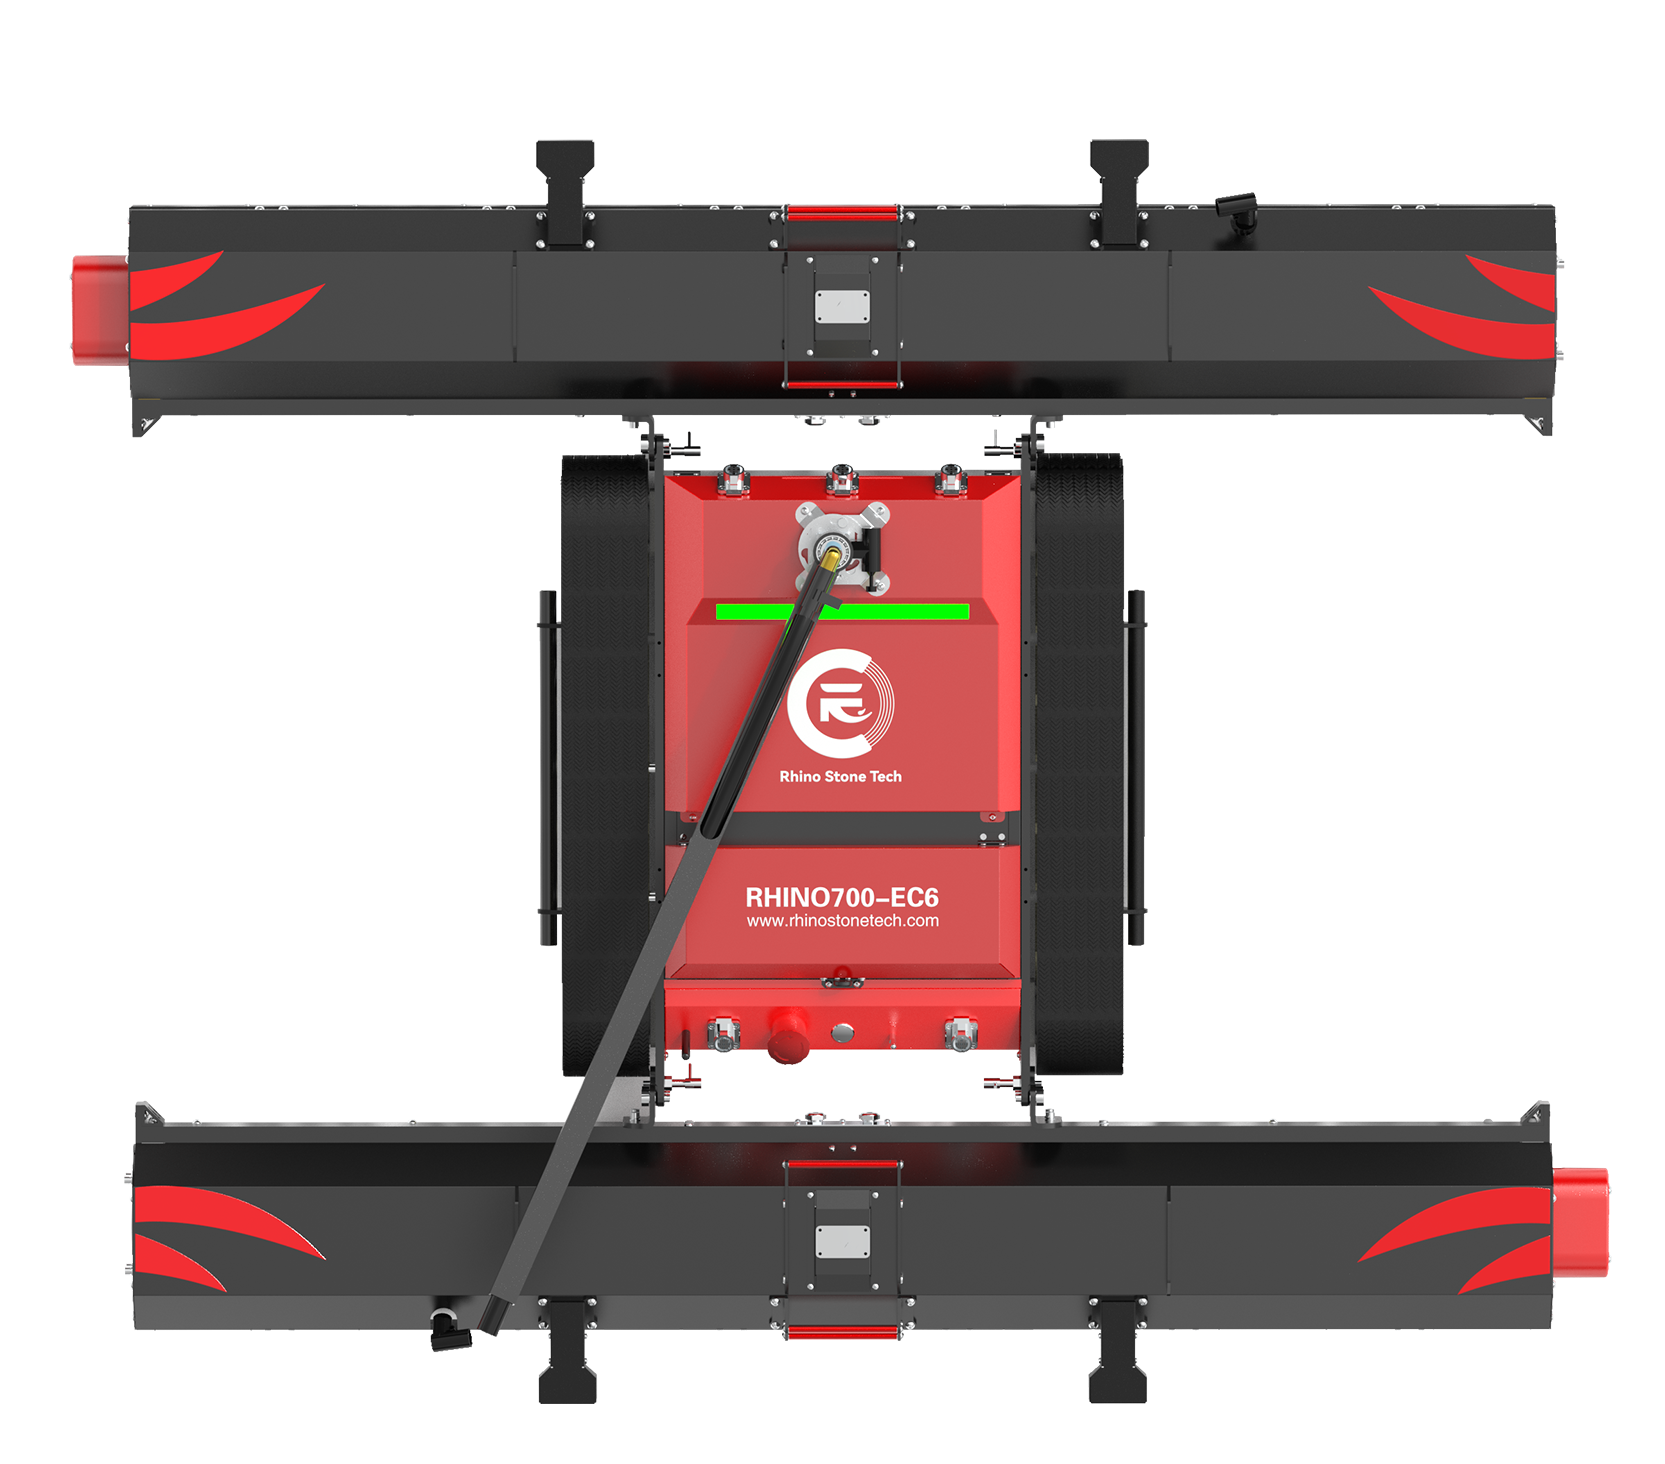
Un sensor anticaída en un robot de limpieza de paneles solares hace bien un trabajo concreto: comprueba si la superficie debajo del chasis todavía está allí. La mayoría de los diseños apuntan hacia abajo, al vidrio del módulo o a la superficie del techo, una distancia corta delante de la pista, y la lectura cambia en el momento en que esa superficie cae: el vidrio se reemplaza por aire libre, un canal de canalón o una sección de techo más baja. Debido a que la verificación es física más que visual, sigue funcionando en módulos oscuros, en la luz plana de la mañana y en vidrios polvorientos donde una cámara tendría dificultades para encontrar una línea clara. Esa señal es un disparador, no un mapa. El controlador de un robot sobre orugas no tiene ningún dibujo de todo el techo en la memoria; sabe lo que se encuentra directamente debajo de él en este momento. Cuando una lectura descendente cruza el umbral, la máquina reacciona: la conducción se detiene o el operador recibe una advertencia y corrige el rumbo. El RHINOSTAR·EC6 de Rhino Stone Tech especifica cuatro sensores anticaída de alta precisión junto con un control remoto inalámbrico antiinterferencias de 200 m, y esas dos características solo tienen sentido como pareja. Los recuentos de sensores aparecen en la mayoría de las hojas de datos, pero rara vez aparece la ubicación, lo cual vale la pena recordar al comparar máquinas de diferentes proveedores de robots de limpieza de paneles solares. La posición importa tanto como la sensibilidad. En una matriz inclinada, la fila exterior también es la fila cuesta abajo, por lo que una escorrentía combina una caída con la gravedad trabajando en la misma dirección. Por lo tanto, la ubicación de los sensores tiende a favorecer el borde anterior del chasis y las esquinas exteriores, donde un enfoque diagonal expondría la máquina primero.
Por qué varios sensores crean una detección de bordes más confiable
Un solo detector vigila una pequeña porción de superficie. En un chasis que es muchas veces más ancho que la zona de activación, eso deja mucho recorrido donde la máquina no está efectivamente controlada. Cuatro sensores convierten un control estrecho en una cobertura real: el robot permanece vigilado ya sea que conduzca en línea recta, retroceda o se acerque a una esquina en ángulo.
• Exposición frontal, trasera y lateral durante los giros: cuando el robot gira en un pasillo estrecho entre filas de módulos, la parte del chasis más cercana a la caída cambia. Distribuir sensores alrededor del perímetro significa que se monitorea el giro en sí, no solo la aproximación en línea recta.
• Redundancia cuando un sensor está comprometido: una película de polvo, gotas de agua, reflejos fuertes, un marco elevado o un riel de montaje irregular pueden perturbar una sola lectura. Un segundo sensor que observa un parche diferente le da otra opinión al controlador, que es lo que mantiene la verificación utilizable en un techo real.
• Retroalimentación que conduce a una parada o advertencia: una vez que más de un sensor lee un borde, el controlador tiene suficiente confianza para cortar el avance o alertar al operador de inmediato. Se trata de una parada controlada, no de un desvío autónomo, y deja la siguiente decisión en manos de la persona que sostiene el control remoto.
• El diseño aún sigue la geometría del techo y la disposición de los módulos: parapetos, canaletas, bandejas de cables, anchos de pasarelas y espacio entre hileras, todos cambian qué esquinas pueden alcanzar de manera realista la caída. Dos conjuntos de área idéntica pueden justificar diferentes prioridades de sensores.
La recompensa práctica son menos momentos en los que un operador tiene que confiar en una sola lectura en un techo que no ofrece una segunda oportunidad. La detección redundante respalda la conciencia de los bordes; no reemplaza la evaluación del sitio, la protección de los bordes ni una ruta planificada antes de que cualquier máquina suba.
Cómo el control remoto mantiene al operador alejado del borde
La redundancia a nivel del sensor resuelve solo la mitad del problema. La otra mitad es donde se encuentra el humano. Un robot comercial de limpieza de paneles solares de esta clase se dirige a través de un enlace inalámbrico con un alcance de trabajo de hasta 200 m, lo que permite al operador permanecer en el suelo, en una plataforma de servicio o muy alejado del parapeto en lugar de caminar por las filas de módulos. Esa distancia es el punto. La ley de trabajo en altura en muchos mercados se basa en evitar el trabajo en altura cuando sea razonablemente practicable, por lo que mover a la persona fuera del plano del techo es un control de primera línea en lugar de una característica adicional. La cifra de 200 m es más un margen de maniobra que un objetivo. En una azotea comercial grande, estar lo suficientemente alejado para ver todo el conjunto desde una posición segura puede significar sólo de 30 a 50 m de separación; la gama adicional cubre edificios largos, techos de dos niveles y sitios donde el mejor punto de vista se encuentra en el otro extremo de la estructura. La antiinterferencia es importante aquí porque las plantas en los tejados, los inversores y las plataformas metálicas crean mucho ruido de señal. La operación remota también coloca al operador en una mejor posición para leer la situación. Desde un punto de vista fijo, la persona puede ver la ruta, la línea de agua, el recorrido del cable y el acceso a un borde al mismo tiempo, algo que un técnico agachado junto al chasis no puede hacer. El hardware eléctrico que aloja los sensores se encuentra más cerca del cabezal del cepillo húmedo, por lo que los gabinetes para exteriores normalmente se describen mediante un código IP según IEC 60529, el sistema de nomenclatura estándar para la protección contra el polvo y el agua. Un robot sobre orugas controlado remotamente no es un robot de techo autónomo y el operador aún decide cuándo las condiciones son lo suficientemente seguras para funcionar.
Conclusión
La protección de los bordes en un robot de limpieza de tejados proviene de dos cosas que trabajan juntas: sensores distribuidos alrededor del chasis y un operador que se encuentra bien alejado de la caída. Cuatro sensores anticaída mantienen cubiertos el frente, la parte trasera y los costados mientras la máquina gira, y la redundancia mantiene las lecturas utilizables cuando el polvo, el resplandor o un marco irregular afectan a una unidad. Luego, el enlace remoto convierte esa cobertura en distancia, y la persona que dirige la máquina permanece fuera del plano del módulo donde realmente reside el riesgo. Vale la pena comprobar el diseño del sensor y el alcance remoto en cualquier hoja de especificaciones, junto con los procedimientos seguros y la evaluación del sitio que ninguna máquina reemplaza.
Preguntas frecuentes
P: ¿Cómo funcionan los sensores anticaída en un robot de limpieza solar para tejados?
A: Observan la superficie directamente debajo del chasis y señalan el momento en que desaparece. A medida que la máquina se mueve hacia el borde del conjunto, la lectura cambia cuando el vidrio del módulo deja paso al aire libre, a una canaleta o a un nivel de techo más bajo. Luego, el controlador detiene la conducción o advierte al operador para que el robot no se salga del borde.
P: ¿Por qué un robot limpiador de tejados necesita más de un sensor anticaída?
R: Un sensor observa un pequeño parche, pero un borde puede aparecer desde cualquier dirección: hacia adelante, detrás durante una marcha atrás o en una esquina durante un giro. Los sensores colocados alrededor del chasis mantienen cubiertos el frente, la parte trasera y los costados, y una segunda lectura también ayuda cuando el polvo, el resplandor o un marco irregular perturban una unidad.
P: ¿Qué papel juega un control remoto de 200 m en la seguridad solar de los tejados?
A: Decide dónde se encuentra el operador. Con un alcance de trabajo de hasta 200 m, la persona que dirige la máquina puede permanecer en el suelo o en una plataforma de servicio en lugar de caminar entre las filas de módulos cerca del parapeto. Esa separación es la principal ganancia de seguridad, y el alcance adicional cubre tejados largos o de dos niveles donde el mejor punto de vista está lejos del robot.