
















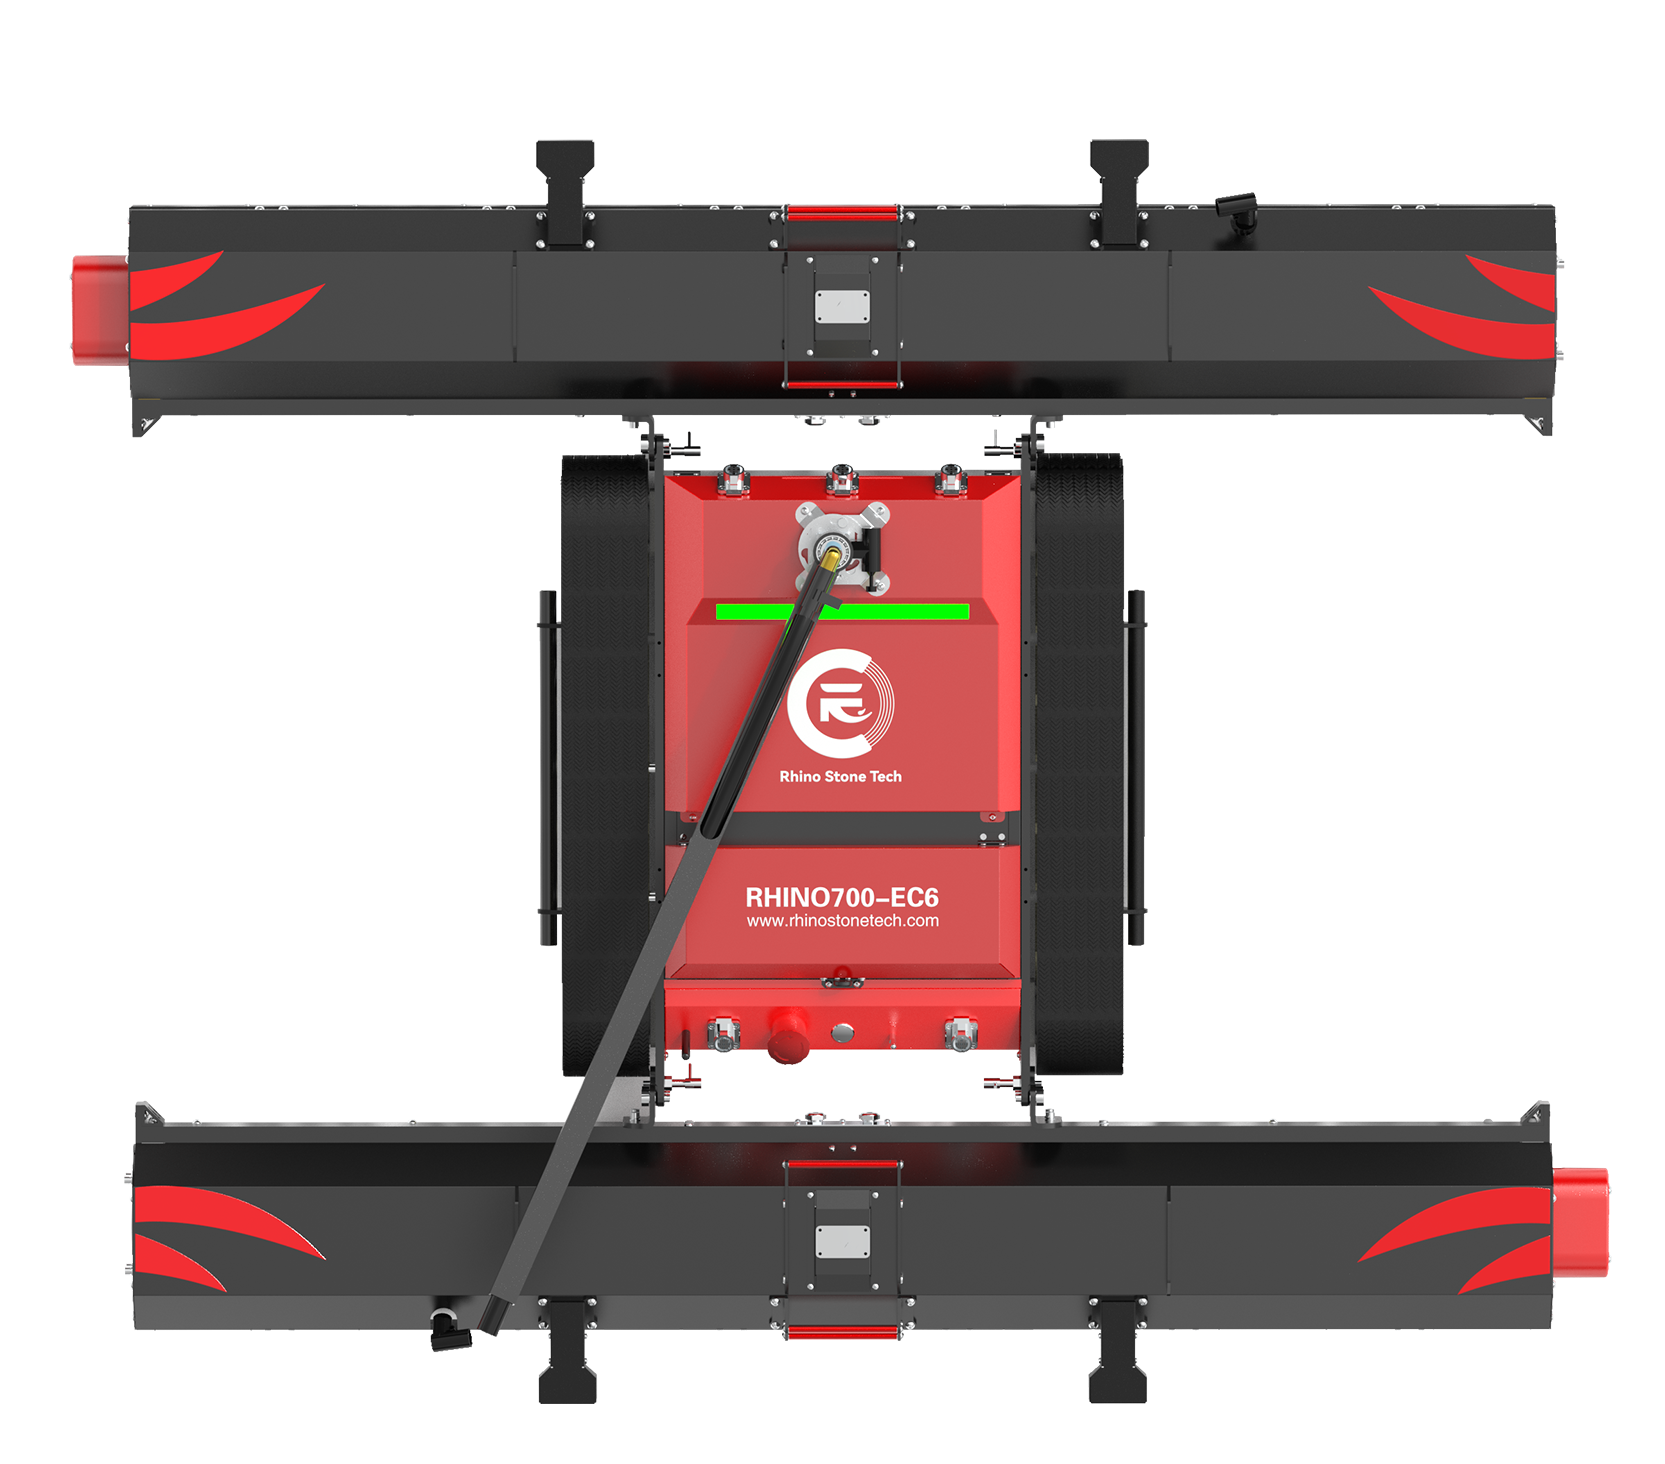
Para los responsables de ingeniería de una planta fotovoltaica, la pregunta real no es si un robot de orugas tiene orugas, sino si estas mantienen el agarre cuando el vidrio inclinado está polvoriento, mojado o ligeramente irregular. Las orugas de caucho se comportan de forma diferente a las ruedas porque crean una zona de contacto más larga y ancha. Esa zona distribuye la carga del chasis sobre una mayor superficie de los módulos, y la forma en que se reparte determina cuánta fricción puede aprovechar cada parte de la oruga. Esta guía explica la mecánica de contacto de las orugas de caucho ensanchadas de 100 mm con perfil de corazón, su relación con una capacidad de subida de 25° y lo que los operadores deben observar en matrices solares reales.
Cómo contactan las orugas de caucho con la superficie inclinada de un módulo solar
En un módulo inclinado, la gravedad tira del robot limpiador pendiente abajo. La fricción entre la oruga de caucho y el vidrio se opone a esa fuerza. Depende principalmente de dos factores: la fuerza normal que presiona la oruga contra la superficie y el agarre disponible entre el caucho y el vidrio. A diferencia de una rueda, la oruga no toca el módulo en un único punto pequeño. Forma una banda continua de contacto, por lo que la carga se reparte entre muchas zonas pequeñas en vez de concentrarse en un punto rígido. Esa huella más larga da al sistema de tracción más tiempo y superficie para resistir el deslizamiento mientras el robot sube, baja o cruza la pendiente. El contacto nunca es perfectamente uniforme. El vidrio de los módulos tiene una ligera curvatura, bordes de marco, películas de polvo y, en ocasiones, una capa fina de agua. El caucho de la oruga puede adaptarse a pequeñas imperfecciones, pero el chasis sigue determinando dónde se apoya la mayor parte del peso. Un chasis bajo y equilibrado en el centro mantiene más carga cerca del plano de contacto de las orugas. Por ejemplo, el RHINOSTAR-EC6 utiliza un chasis de 18 kg y una carrocería baja de 180 mm, lo que ayuda a mantener el centro de gravedad cerca del módulo en vez de muy por encima. Esa posición más baja reduce el brazo de palanca que favorece el vuelco en una pendiente.
1. La superficie de contacto reparte la carga sobre más vidrio
Una huella más ancha y larga reduce la presión bajo cada parte de la oruga. Una presión menor ayuda al caucho a rodear las partículas pequeñas de arenilla en vez de aplastarlas contra el vidrio, y ofrece más oportunidades de encontrar agarre en superficies ligeramente irregulares. La oruga ensanchada de 100 mm sigue esta lógica. Un ancho mayor aumenta la estabilidad lateral, mientras que una huella de oruga más larga mejora la estabilidad longitudinal. En una matriz empinada esa estabilidad adicional importa porque el robot no solo avanza: también resiste la fuerza constante pendiente abajo que intenta hacerlo girar o deslizarse lateralmente.
2. La distribución del peso determina qué parte de la oruga trabaja más
Incluso con una gran huella de contacto, el agarre depende de la carga que presiona la oruga contra el suelo. Si el peso se desplaza demasiado hacia la parte alta de la pendiente, la sección inferior de la oruga puede descargarse y perder tracción. Si se desplaza demasiado hacia abajo, la parte delantera puede levantarse y la respuesta de dirección se vuelve imprecisa. Un chasis bajo, una batería centrada y una disposición que mantiene las unidades motrices cerca del módulo ayudan a conservar un patrón de contacto predecible. A medida que aumenta la inclinación, disminuye la fuerza normal que presiona la oruga contra el vidrio y, con ella, la fricción disponible. Por eso la capacidad de subida depende de la distribución del peso, no solo de la potencia del motor.
Por qué las orugas ensanchadas de 100 mm con perfil de corazón cambian el agarre
El ancho de la oruga cambia más que la apariencia. Una oruga ensanchada de 100 mm ofrece al robot una base más amplia, algo útil cuando uno de sus lados encuentra polvo, un borde de marco o una pequeña diferencia de nivel entre superficies de vidrio. La banda más ancha también reduce la posibilidad de concentrar toda la carga en una franja estrecha. En módulos inclinados, esa base amplia mejora la estabilidad lateral: es menos probable que el robot se balancee de un lado a otro al girar o ajustar su trayectoria de limpieza. Un chasis estable mantiene el cepillo y las orugas motrices en contacto constante con el módulo, lo que permite una limpieza más uniforme y movimientos mejor controlados. El perfil en forma de corazón añade otro factor. Una banda plana de caucho puede pasar por encima de arenilla suelta o atrapar una película de agua debajo de la zona de contacto. Un dibujo con relieve puede apartar parte de los residuos, crear pequeños canales de drenaje y mantener las zonas que soportan la carga en contacto más firme con el vidrio. La forma también influye en el comportamiento de los bordes de la oruga. Los hombros redondeados o afilados gradualmente pueden adaptarse de forma progresiva al pasar por una pequeña cresta o una transición del marco del módulo, mientras la sección central mantiene el agarre principal. En la limpieza en seco, el dibujo ayuda al caucho a encontrar apoyo sobre las películas de polvo. En la limpieza en húmedo, la geometría del dibujo ofrece una salida al agua en lugar de formar una capa resbaladiza continua bajo toda la oruga. El caucho es útil para la tracción sobre vidrio porque se deforma ligeramente bajo carga. Esa deformación aumenta el área real de contacto y ayuda a la oruga a agarrarse a las irregularidades microscópicas de la superficie. La contrapartida es que el agarre del caucho depende de la limpieza y la temperatura. El polvo, las películas aceitosas y la arenilla suelta pueden reducir la fricción, y una superficie muy lisa y mojada es más difícil de sujetar que una seca. La velocidad de desplazamiento también importa. El RHINOSTAR-EC6 alcanza hasta 0,4 m/s; una velocidad moderada ayuda al operador a evitar aceleraciones o giros repentinos que puedan romper la tracción. En una matriz inclinada, un control suave suele favorecer más el agarre que la velocidad bruta.
Qué indica y qué no indica a los operadores la capacidad de subida de 25°
Una capacidad de subida de 25° indica que el chasis de orugas y el sistema de tracción están diseñados para manejar pendientes de hasta ese ángulo en las condiciones utilizadas para especificar el modelo. Es una cifra útil para que los responsables de ingeniería fotovoltaica hagan una primera selección, porque establece un límite superior claro para la capacidad prevista de subida. También refleja el efecto conjunto del par del motor, el diseño de las orugas, el peso del chasis y el centro de gravedad. Un chasis ligero con orugas de caucho ensanchadas puede alcanzar esa capacidad sin necesitar un sistema de tracción sobredimensionado, lo que mantiene el robot práctico para moverlo y desplegarlo. La cifra es un límite del modelo, no una promesa de que todas las matrices mojadas, polvorientas o irregulares se comportarán igual. La tracción real depende del estado de la superficie, los residuos, la distribución de la carga y la técnica de operación. Un módulo limpio y seco a 25° puede ofrecer un agarre fuerte, mientras que uno mojado con biopelícula o arenilla suelta reduce la fricción disponible para la misma oruga. Unas orugas más anchas tampoco evitan automáticamente el deslizamiento. Mejoran la plataforma de contacto, pero siguen necesitando suficiente peso sobre el vidrio y fricción entre el caucho y la superficie. Para un fabricante de robots de limpieza solar, la descripción precisa es que la capacidad de 25° refleja la capacidad de diseño del modelo, mientras que el límite real de campo se confirma en la matriz específica. Para un proveedor o un operador de planta, lo práctico es probar una pendiente representativa antes del despliegue completo. Empieza en una zona limpia y seca; después revisa la misma pendiente tras la limpieza en húmedo y después de varios días de acumulación de polvo. Observa si las orugas patinan, aparecen vibraciones inusuales o el chasis tiende a girarse o desviarse lateralmente. El RHINOSTAR-EC6 admite limpieza en seco y en húmedo y especifica orugas de caucho ensanchadas de 100 mm con perfil de corazón y una capacidad de subida de 25°, lo que ofrece un punto de partida claro. A partir de ahí, la estabilidad en pendiente depende del estado del vidrio, la cantidad de residuos y la suavidad con que el operador usa el control remoto.
Conclusión
La tracción de las orugas de caucho sobre matrices solares inclinadas depende del área de contacto, la fricción, la distribución del peso y el control. Una oruga ensanchada de 100 mm con perfil de corazón ofrece una huella más amplia y estable que una rueda simple, mientras que el chasis bajo de 18 kg mantiene la carga cerca del vidrio. La capacidad de 25° es un límite útil del modelo, pero el rendimiento real sigue dependiendo de la superficie, los residuos y la técnica de operación. Para consultar la configuración concreta, revisa la información de producto del RHINOSTAR-EC6 sobre el ancho de las orugas, el peso del chasis, la velocidad y la capacidad de subida.
Preguntas frecuentes
P:¿Cómo mejoran las orugas de caucho la tracción en paneles solares inclinados?
R:Las orugas de caucho crean una huella de contacto larga y ancha en vez del pequeño punto de una rueda. Así reparten la carga, reducen la presión de contacto, permiten que el caucho se adapte a pequeñas variaciones de superficie y ofrecen más área al sistema de tracción para resistir la fuerza cuesta abajo. En módulos inclinados también mejoran la estabilidad lateral y reducen la posibilidad de que el chasis se balancee o se desplace al moverse.
P:¿Qué significa que un robot de limpieza de paneles solares tenga una capacidad de subida de 25 grados?
R:Significa que el chasis de orugas está diseñado para manejar pendientes de hasta 25° en las condiciones especificadas para el modelo. La cifra refleja conjuntamente el par del motor, el diseño de las orugas, el peso del chasis y el centro de gravedad. En una matriz real, el límite alcanzable puede ser menor si el vidrio está mojado, polvoriento o cubierto de arenilla suelta.
P:¿Unas orugas de caucho más anchas siempre evitan el deslizamiento en paneles solares mojados?
R:No. Las orugas más anchas mejoran la plataforma de contacto y la estabilidad lateral, pero no sustituyen la fricción. El vidrio mojado, la biopelícula, la arenilla suelta, una mala distribución del peso y los movimientos bruscos aún pueden provocar deslizamientos. Para obtener el mejor resultado, prueba la pendiente real, mantén una velocidad moderada y adapta la técnica de limpieza al estado de la superficie.