
















为大型地面光伏电站选择制造商,是一项技术风险决策。履带式机器人必须能在25°倾斜的光伏阵列上稳定行驶,越过组件排之间60 mm的间隙而不停车,并能由一名操作员在数百米长的阵列上搬运和操控。大型电站清洁作业量大,积灰每月都会造成发电量损失,而人工清洗通常难以扩展到这一规模。所选制造商需要提供适用于长排组件的底盘、满足一个班次需求的电池,以及与组件宽度相匹配的刷子。筛选候选厂商可分三步:明确现场需求、在坡面和间隙上测试履带底盘表现,并确认制造商能提供哪些证明文件和定制方案。
大型地面光伏电站对清洁机器人制造商的要求
大型地面光伏的装机规模增长迅速,机械化清洁如今已纳入常规运维(O&M)预算。IEA-PVPS《光伏应用趋势》报告持续记录全球每年新增数吉瓦级的光伏装机;每座电站最终都会面临同一个问题:如何在不搭设脚手架、不让人工清洁队伍沿着数公里长的组件排来回作业的情况下,保持大面积玻璃表面清洁。大型地面阵列的设计具有重复性:组件排长度、倾角以及各组件台面之间的间隙往往相同,而履带机器人正适合处理这种重复场景。桑迪亚国家实验室在光伏可靠性和运维方面的研究也指出,持续、按计划开展维护有助于保护电站的长期发电量。首先检查地面和安装条件。大型光伏电站很少完全平坦,因此机器人必须能够爬上组件倾斜面,并在清洁过程中保持平稳。然后检查组件布局:固定倾角支架和跟踪支架的组件排之间都可能存在间隙,清洁头必须能够跨越这些间隙,不能卡进边框或失去牵引力。还要考虑操作员的工作方式。一个电站分区可能长达数百米,有线控制盒会浪费作业时间。最后是合规要求:EPC承包商和资产所有者通常希望在采购订单获批前看到CE标志相关文件,以及制造商按照ISO9001等认可的质量体系开展生产的证明。
履带底盘设计如何影响坡面稳定性和跨越间隙的能力
底盘设计往往是采购决策的关键。履带式机器人通过两条履带的整个接地面分散重量,因此履带宽度、花纹和整机重量比最高速度更重要。履带越宽,与玻璃表面的橡胶接触面积越大,在潮湿或积尘的阵列上也更不容易横向打滑。RHINOSTAR-EC6采用100 mm加宽心形橡胶履带:心形花纹能够咬合干燥灰尘和湿润膜层,加宽设计则可分散接地压力,避免重量集中在一条狭窄区域。其机身尺寸为1370 × 1200 × 180 mm,底盘重18 kg,设计目标是大型光伏电站的部署,而不是只用于屋顶演示。
1. 为什么大型地面阵列需要25°的最大爬坡能力
大多数地面光伏阵列的倾角为10°至25°。因此,额定爬坡能力达到25°的机器人能够覆盖常见范围并留有余量,而不必每天都在性能极限下运行。在倾斜的组件排上,重力会持续将机器人向坡下拉,履带必须把电机扭矩转化为抓地力,而不是让履带空转。EC6的最大爬坡角度为25°,结合加宽履带后,运维规划人员可以据此判断机器人能否一次清洁完整排组件,还是需要在不同区域之间搬运。爬坡能力也关系到安全,它界定了操作员可以将设备停放在哪里并以遥控方式运行。
2. 18 kg模块化结构和200 m遥控距离如何改变现场部署
在大型光伏分区部署机器人时,重量和控制距离这两项规格会改变作业方式。18 kg的底盘可拆分为三个模块,公开的单人组装时间约为两分钟。技术人员无需起重机或第二个人帮忙,就能在阵列分区之间搬运设备、将设备抬过电缆桥架,或将其装上皮卡。同一设备的无线遥控距离为200 m,操作员可以在足够远的位置观察整排组件,并避开清洗区域。四个高精度防坠传感器会监测阵列边缘,使机器人在到达组件台面末端时停止,而不是驶落边缘。24V 30Ah电池的额定运行时间至少为四小时,快速充电时间为四小时,适合完成一个上午的清洁任务后在午间休息时充电。重量、模块化程度、控制距离、边缘检测和电池续航共同决定一名操作员一个班次能清洁多少排组件。
制造合规和刷子定制如何支持大型光伏项目
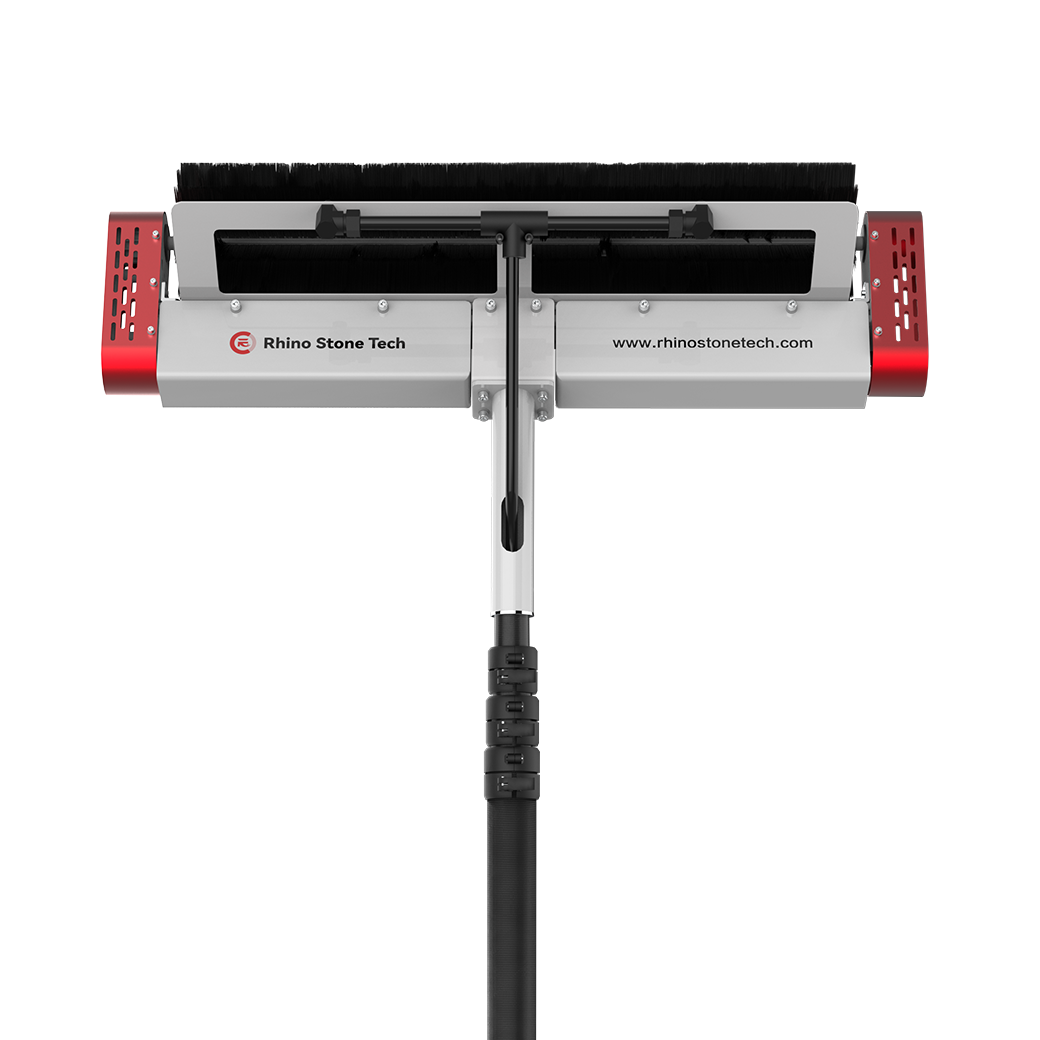
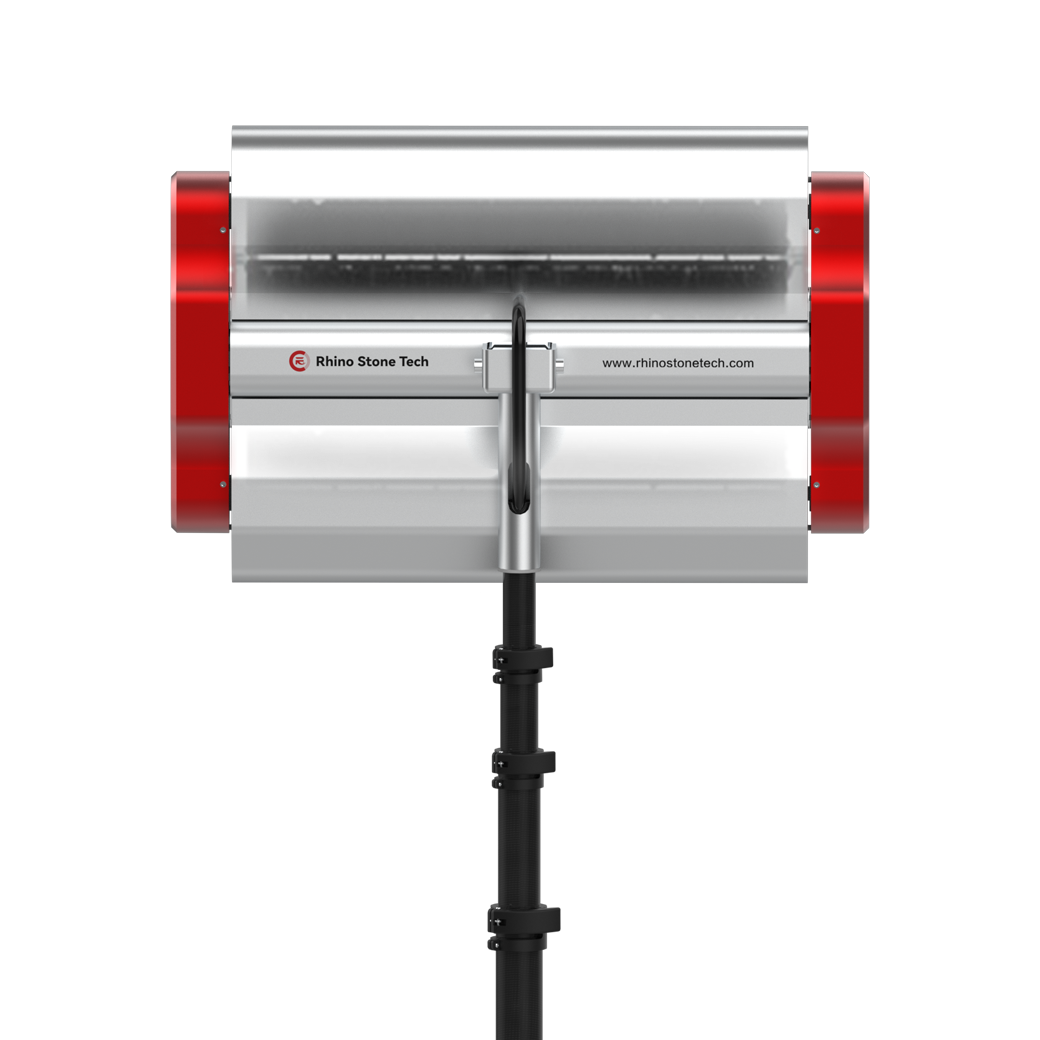
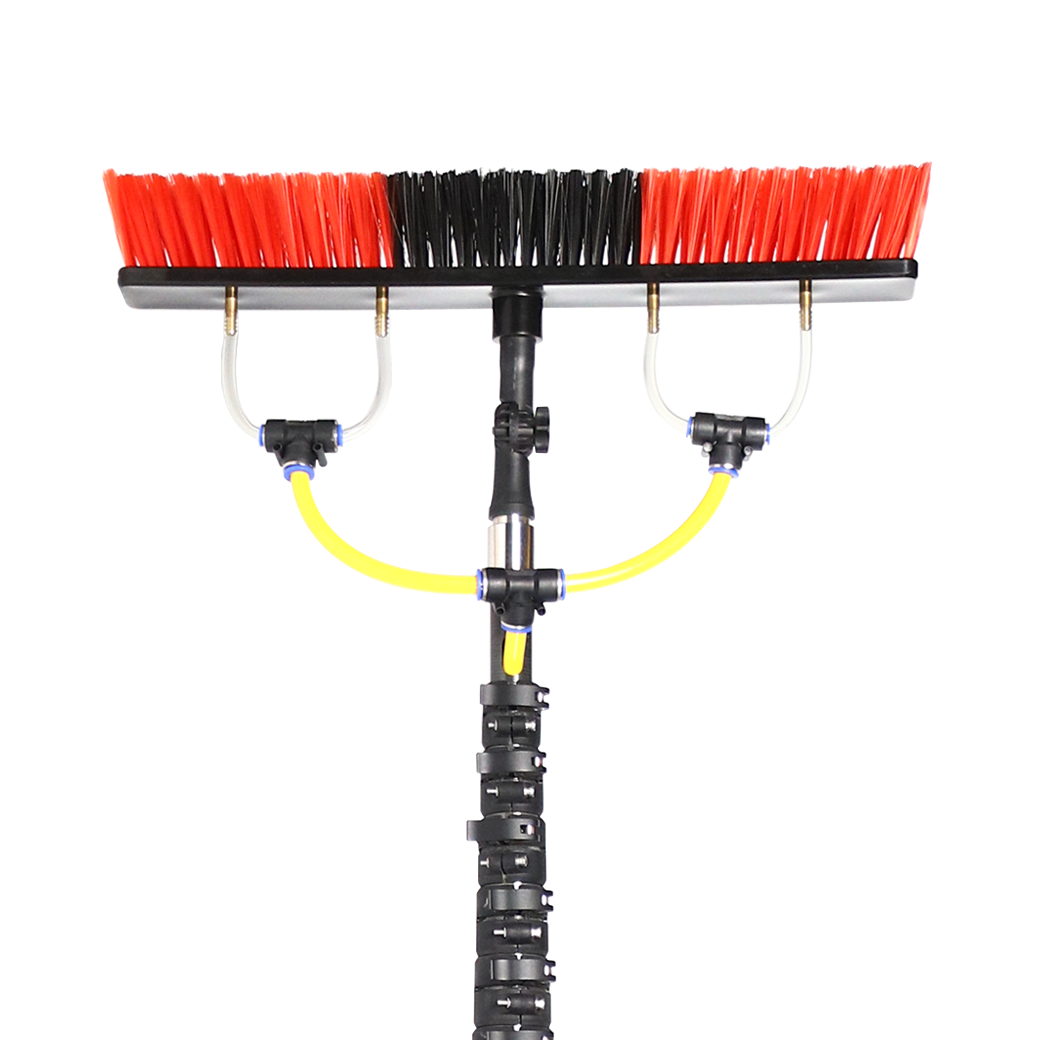
合规情况决定设备能否进入项目。面向欧洲市场销售的机械设备带有CE标志,表明制造商已采用适用的协调标准并完成符合性评估;国际项目和贷款机构通常也会在批准前要求提供这类文件。灵犀石公开了CE认证、按照ISO9001开展生产的信息,以及29项清洁设备相关专利。请询问设备依据哪项标准完成评估、能否提供符合性声明,并确认控制电子设备是否与底盘一起纳入评估。在指定需要冲洗的作业之前,应向技术团队确认电机、电池舱和遥控接收器的IP防护等级。刷子配置通常决定机器人是否适配现场布局。不同大型阵列的组件台面宽度、每排组件数量和组串之间的通道各不相同。0.9 m刷子可清扫较窄的组件排,避免伸出到间隙中;1.3 m刷子则可减少清扫遍数,覆盖较宽的组件台面。EC6提供0.9 m、1.1 m、1.2 m和1.3 m四种刷宽,刷子直径为150 mm。PBT螺旋刷毛有软、中、硬三种硬度:轻微积灰可选软刷,日常维护可选中等硬度,严重积灰或顽固沉积物可选硬刷。设备支持干式和湿式清洁,快速接头进水口可承受最高60 bar的水压。机器没有内置水箱,因此湿式清洗需要外部供水或洒水车。尽早规划供水管线,才能制定切实可行的湿式清洗计划。
结论
为大型地面光伏电站筛选太阳能板清洁机器人制造商,主要看四点:履带底盘能否适应阵列坡度并跨越60 mm间隙;一名操作员能否将设备部署到长排组件上;合规文件是否满足EPC承包商或贷款机构的要求;刷宽是否符合组件台面的布局。RHINOSTAR-EC6公布的标准条件处理能力为一名操作员每天清洁约1–2 MW的阵列。实际日处理量取决于组件排长度、间隙数量、清洁模式和重新定位所需时间。正式询价前,请将阵列尺寸、倾角、间隙宽度和典型污垢类型发送给灵犀石技术团队,并咨询推荐刷宽、湿式清洁的供水方案和针对现场的投资回报评估。
常见问题
问:大型地面光伏电站应如何评估太阳能板清洁机器人制造商?
答:重点评估四方面:履带底盘能力、现场部署方式、合规文件和刷子定制。底盘能力包括爬坡角度和跨越间隙的能力;部署方面要看设备重量、组装时间、遥控距离和防坠检测;合规方面则要检查CE标志和ISO9001质量管理体系。询问设备适用于哪些阵列条件;25°爬坡能力和60 mm障碍跨越能力可覆盖许多地面阵列布局。还要确认刷宽可以匹配组件排,并核实电池续航与充电时间是否符合清洁班次安排。
问:额定爬坡角度为25°的履带机器人如何跨越太阳能板之间60 mm的间隙?
答:依靠抓地力和结构设计。加宽橡胶履带能让设备在玻璃表面保持较长的接触面;履带前端到达间隙时,履带的其余部分仍可支撑设备重量,并将扭矩传递到组件表面,而不是在原地空转。标称60 mm障碍跨越能力,表示底盘和刷子组件经过设计,可以跨越组件之间的间隙和较小的边框高差,而不会卡住或停机。阵列边缘的防坠传感器让机器人能够清洁到组件排末端附近并安全停止。
问:太阳能板清洁机器人制造商能否根据不同大型阵列布局定制刷宽?
答:可以。不同现场的组件台面宽度和排布不同,因此刷宽是大型光伏清洁中最实用的定制选项之一。RHINOSTAR-EC6提供0.9 m、1.1 m、1.2 m和1.3 m刷宽,刷子直径为150 mm;PBT刷毛可选软、中、硬三种硬度,以适应不同类型的积灰。请提供组件宽度、每排组件数量、间隙宽度和典型污垢情况,让制造商推荐合适的刷宽和刷毛硬度,而不是直接采用单一标准尺寸。