Le problème de la maintenance commerciale
Le nettoyage des panneaux solaires est souvent décrit comme une tâche simple : éliminer la poussière, les résidus d'oiseaux, le pollen et autres dépôts afin que la lumière puisse atteindre la surface du module. À l’échelle commerciale, cette description est incomplète. Un réseau utilitaire, une installation flottante ou un vaste portefeuille de toits est un système d'exploitation distribué avec des milliers de panneaux, des conditions météorologiques changeantes, des contraintes d'accès et des calendriers de production. Le défi commercial n’est donc pas seulement de savoir si une brosse peut éliminer la saleté. Il s’agit de savoir si la méthode de nettoyage peut être répétée de manière sûre, prévisible et à un coût raisonnable pour l’actif.
Les équipes manuelles peuvent être efficaces, mais leur productivité dépend de l'accès au toit, de la disponibilité de la main-d'œuvre locale, de la logistique de l'eau, de la fatigue et de la nécessité de travailler à proximité d'équipements sous tension. Des intervalles de nettoyage incohérents créent un autre problème : un site peut sembler entretenu alors que des rangées individuelles reçoivent un traitement différent. Cette variation complique les évaluations de performances et rend plus difficile pour les gestionnaires d'actifs de relier l'activité de maintenance aux résultats de génération. Un nettoyeur mécanisé devient commercialement pertinent lorsqu'il réduit cette variation sans introduire une nouvelle couche de configuration ou de supervision difficile.
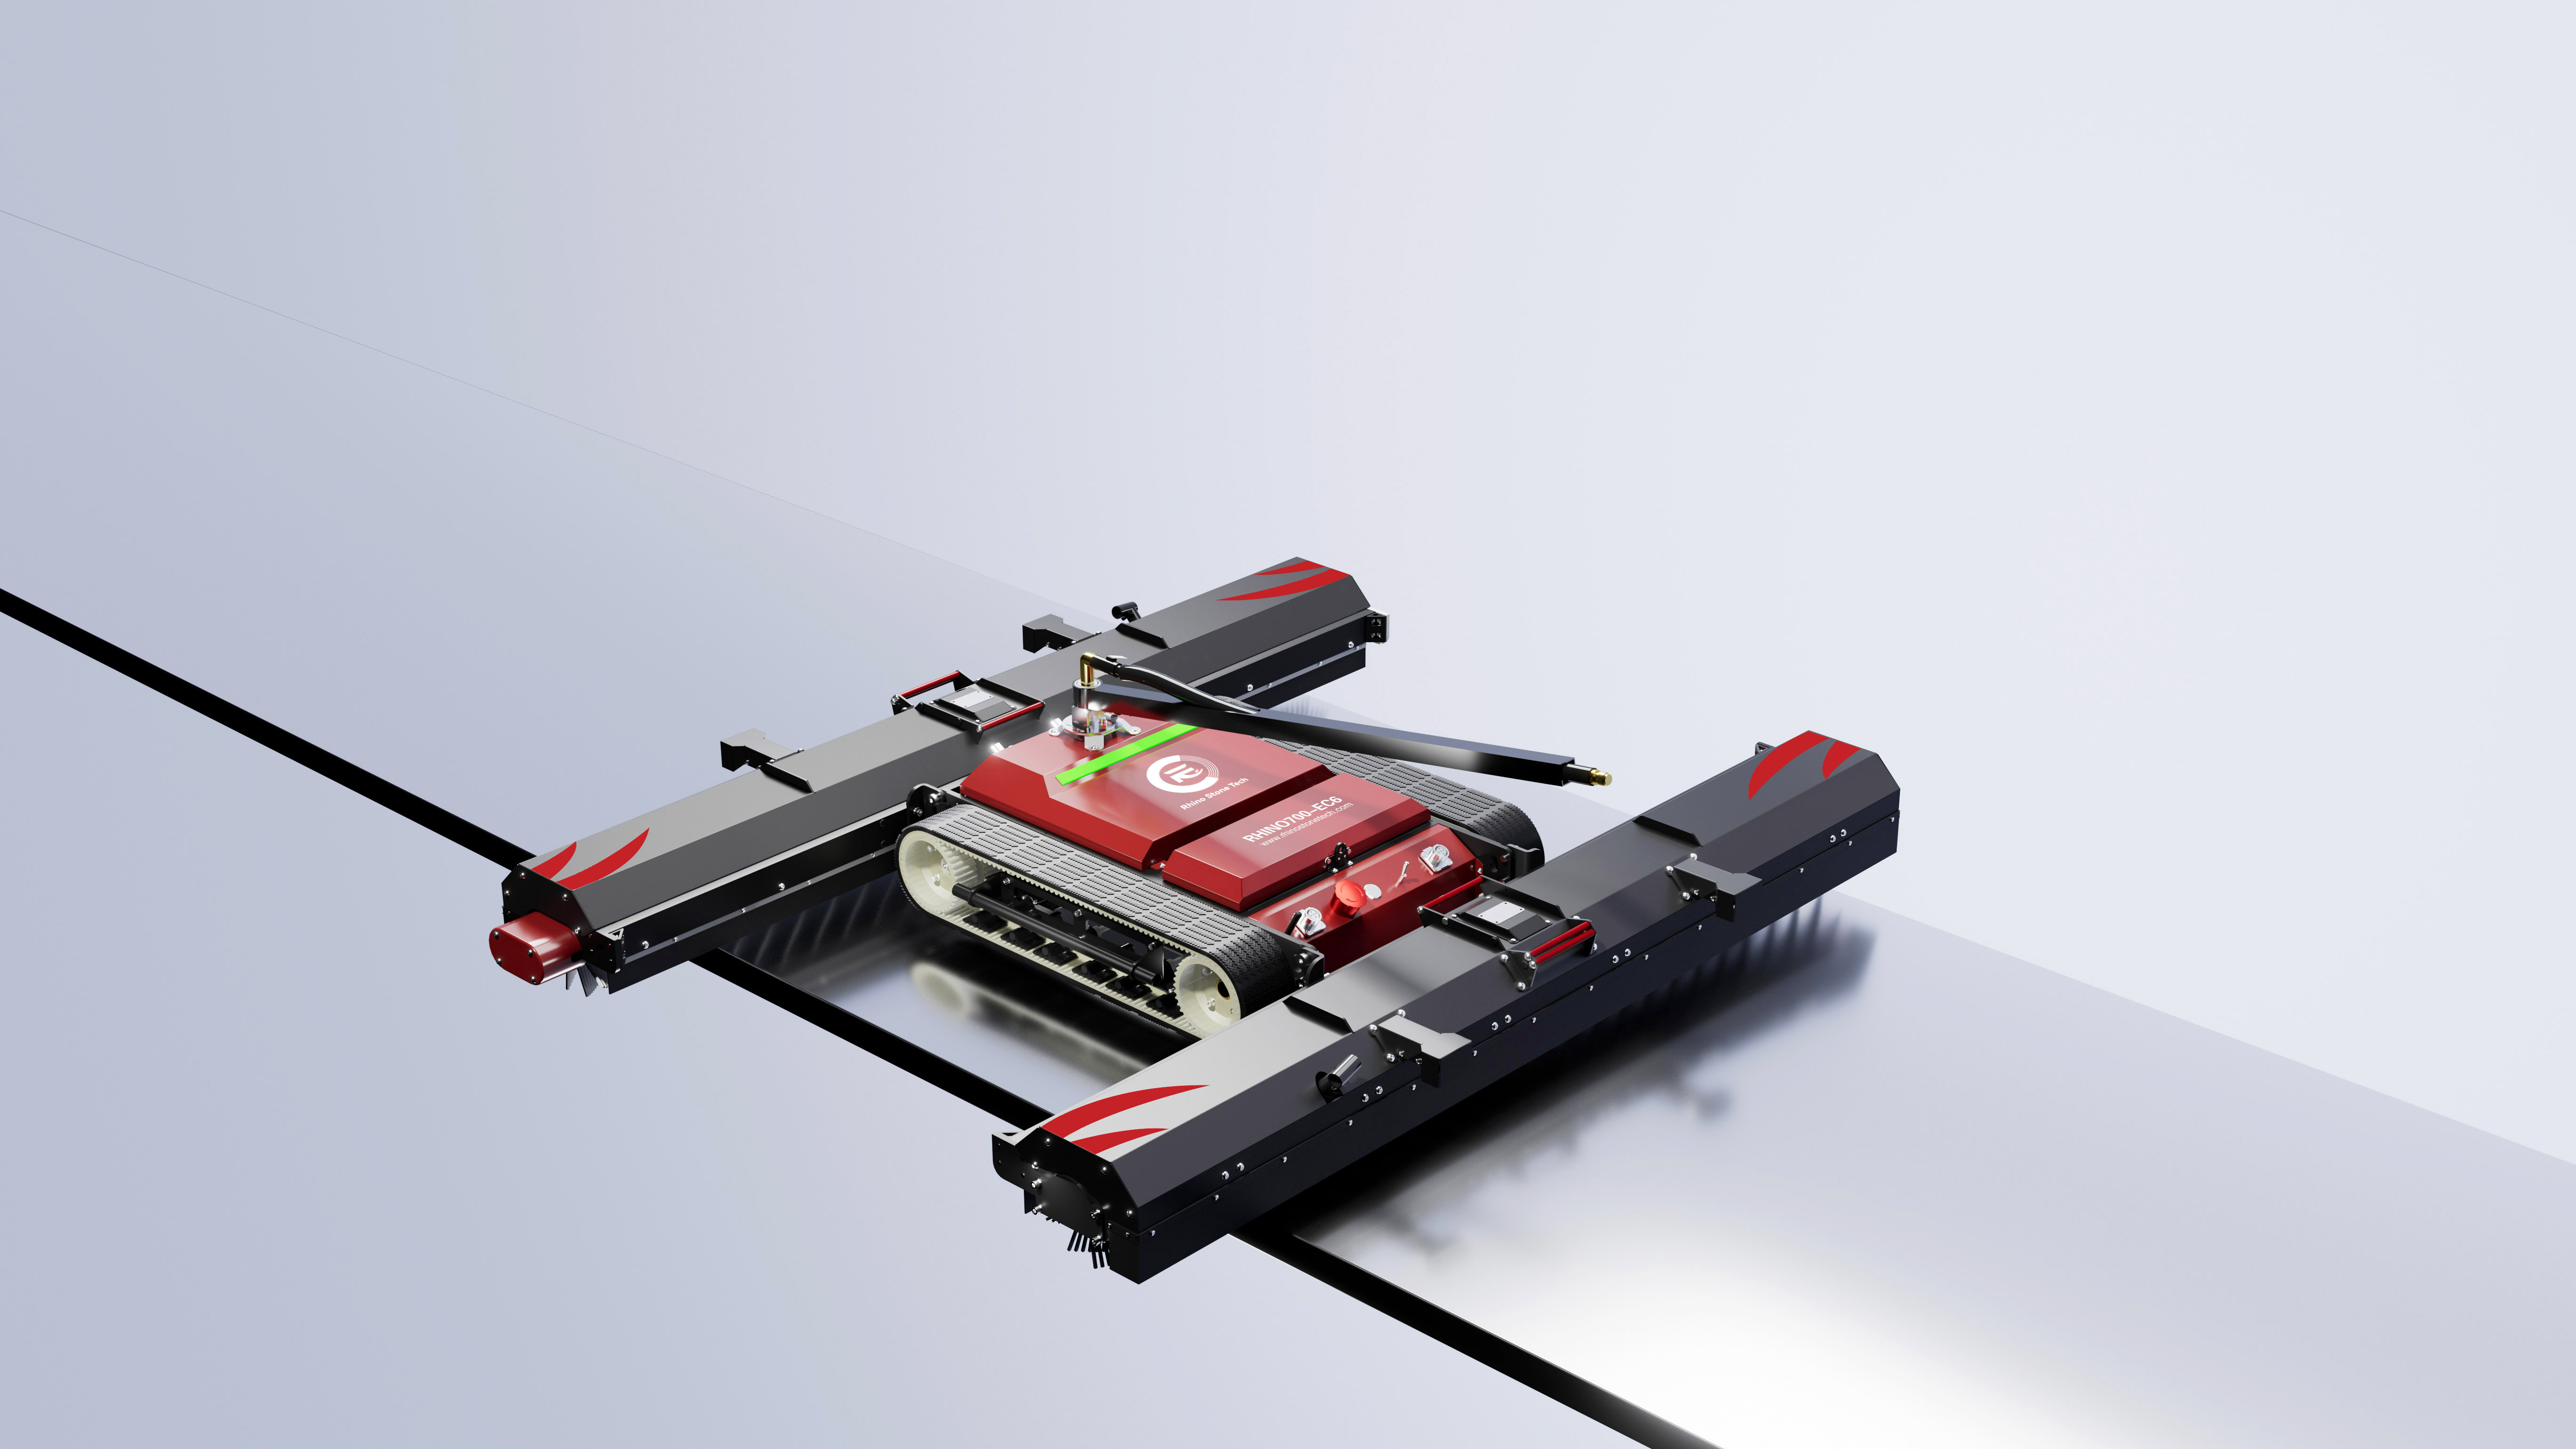
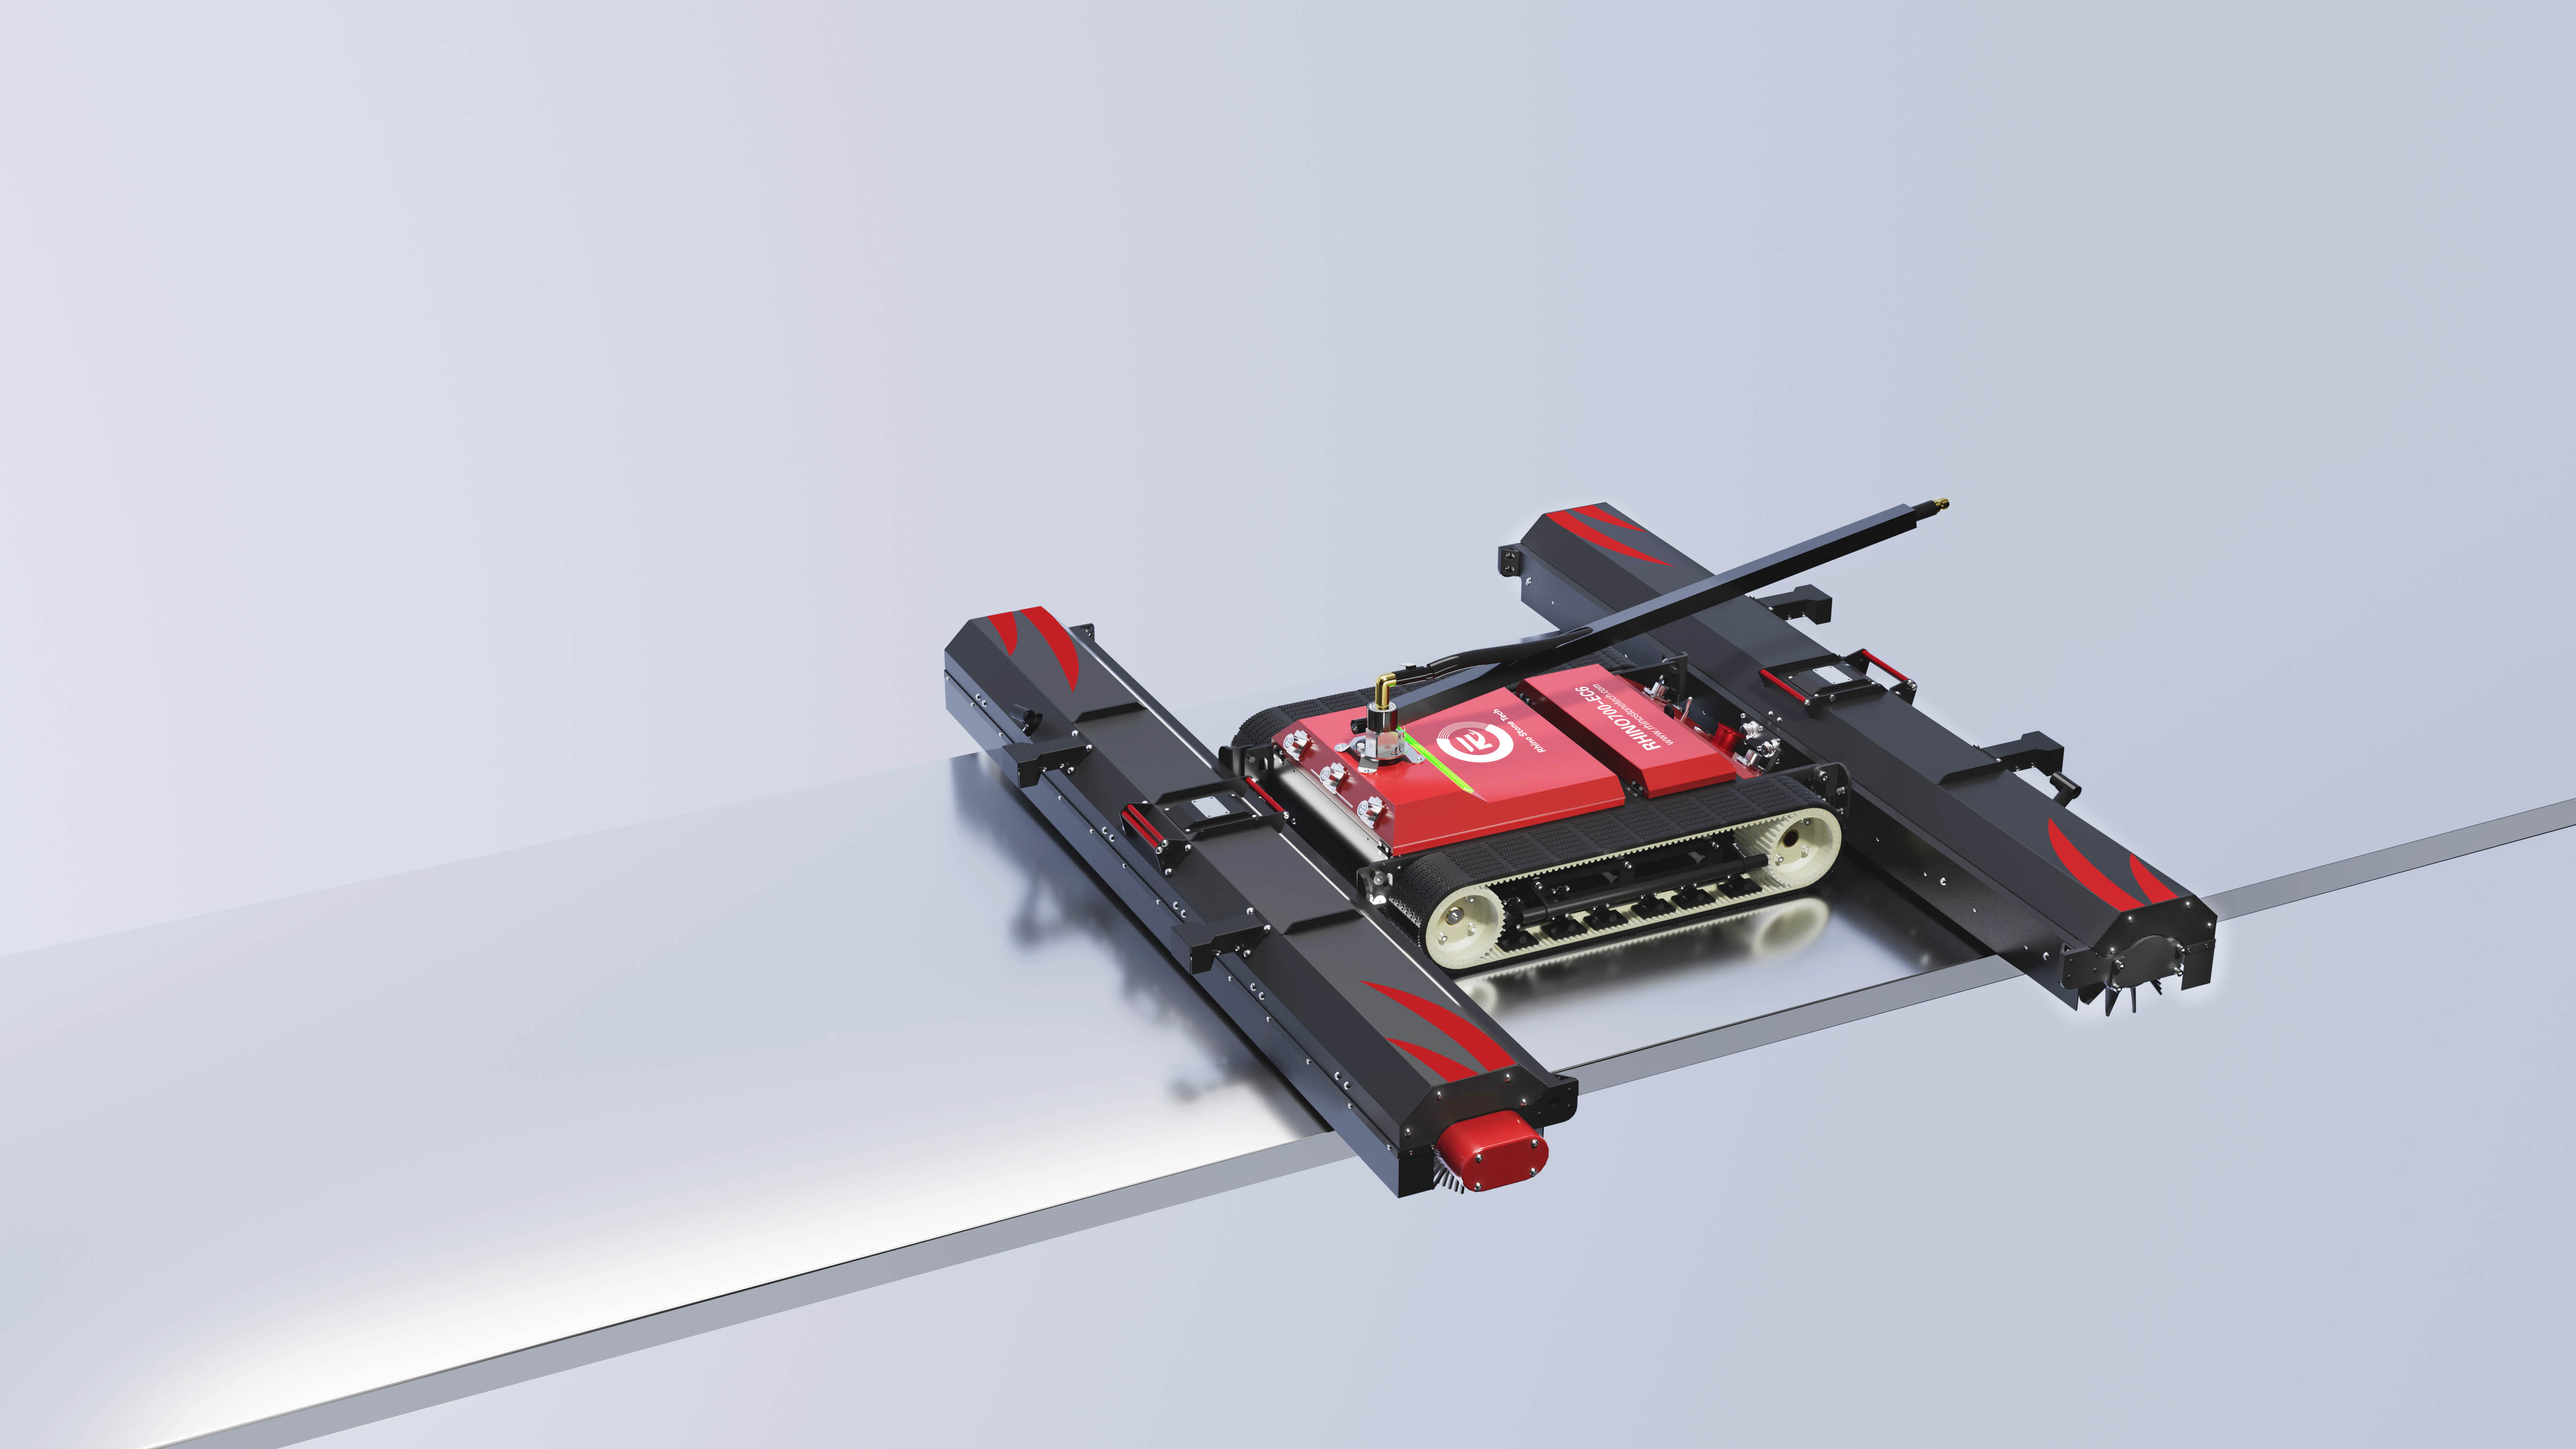
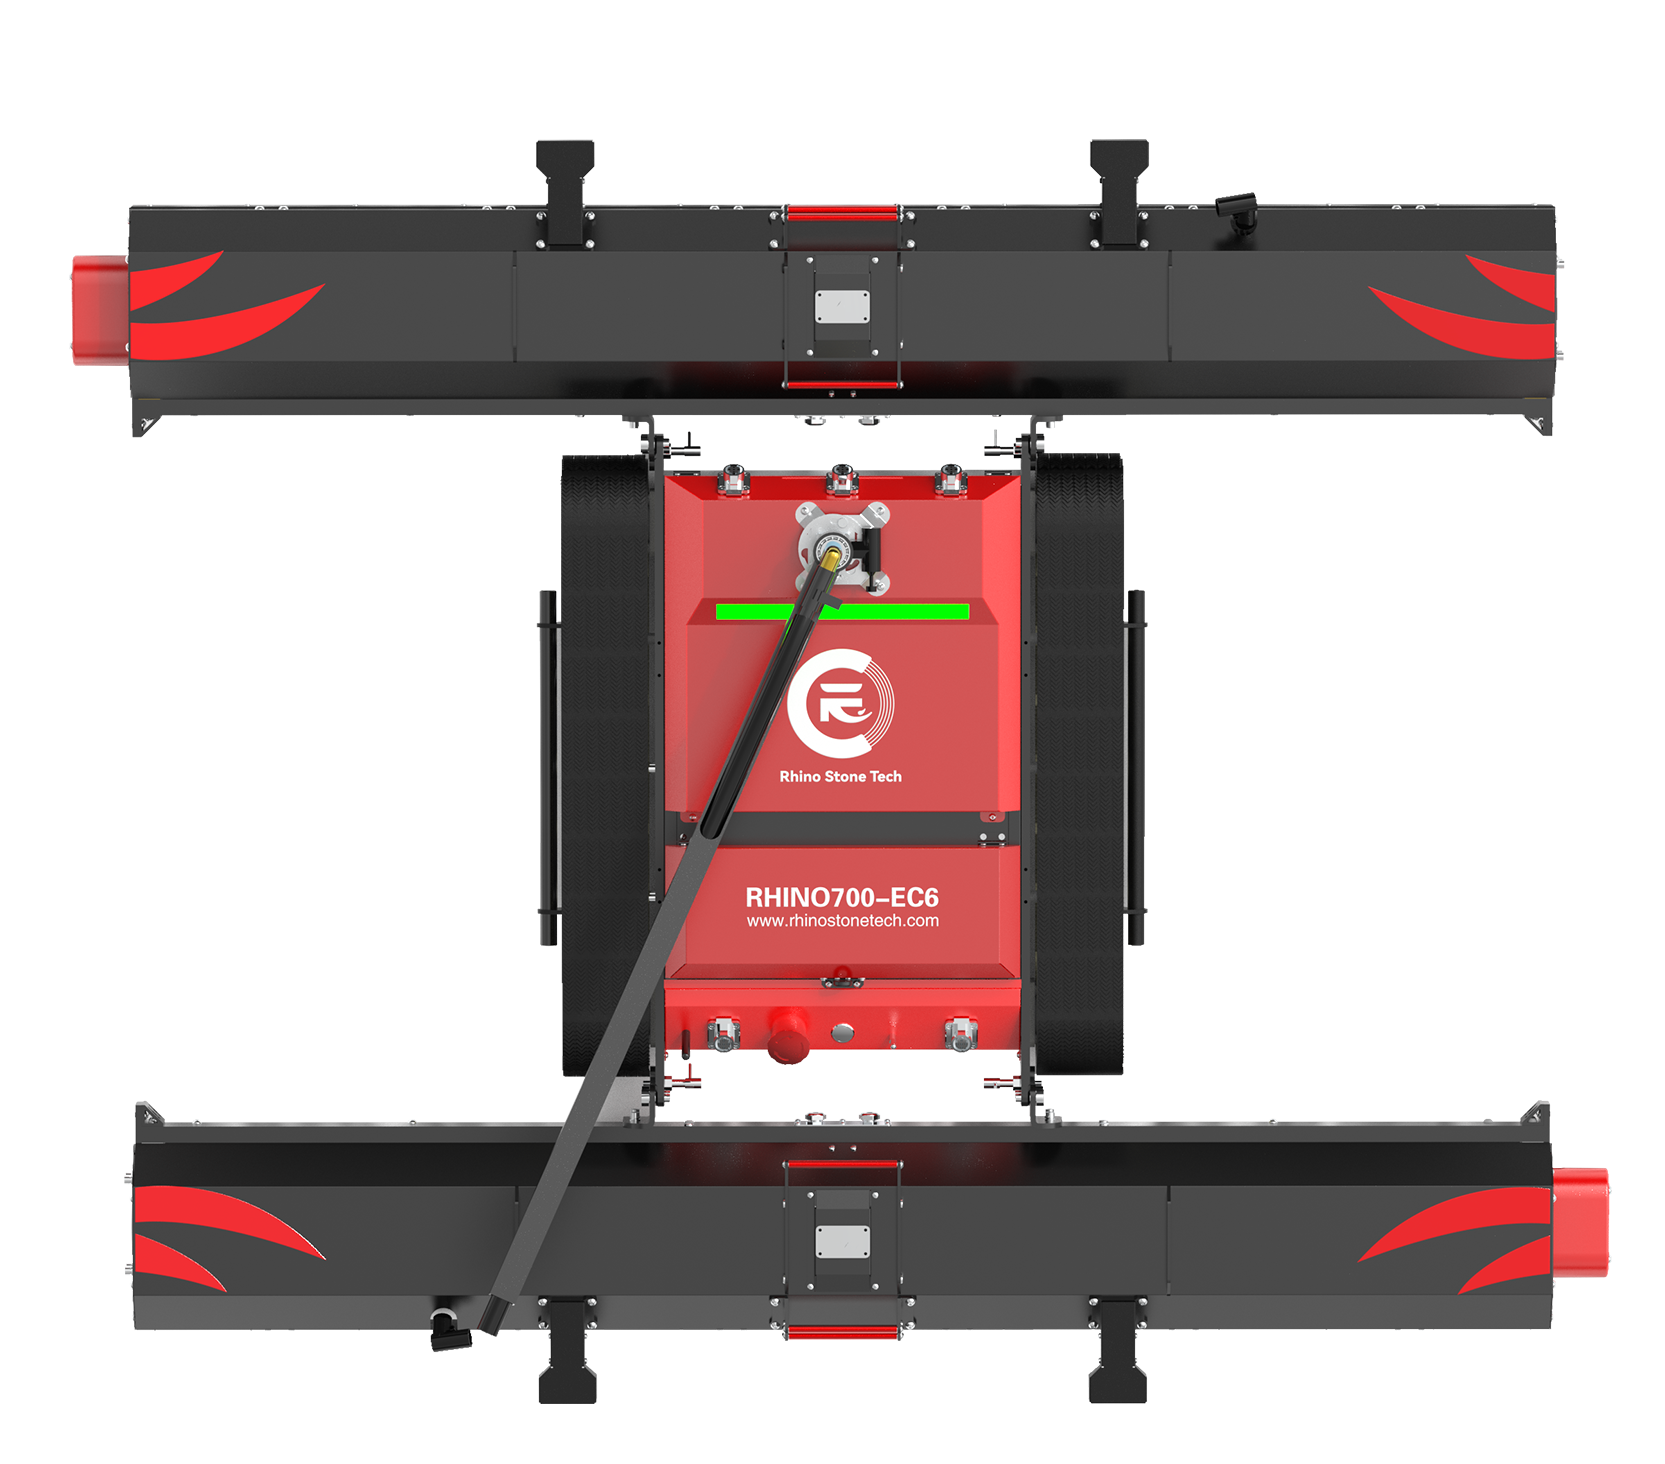
Le RHINOSTAR EC6 deRhino Stone Techest positionné pour ce contexte opérationnel. Sa valeur est mieux comprise en tant que proposition de flux de travail : une chenille légère, des options de brosses modulaires, une télécommande, des modes de nettoyage à sec et humide et une détection de sécurité sont combinés pour aider un opérateur à gérer une tâche reproductible dans un environnement photovoltaïque changeant. La page produit répertorie un poids de châssis de 18 kg et un profil bas de 180 mm, des détails importants lorsque l'équipement doit être transporté, positionné ou déplacé entre les rangées.
De l'outil de nettoyage au système d'exploitation
Une mobilité qui suit l'installation
Les sites solaires présentent rarement une surface parfaitement uniforme. Les rangées de panneaux peuvent être séparées par des espaces, montées sur différentes structures ou installées à des angles qui rendent une plate-forme à roues instable. Le EC6 utilise des chenilles en caoutchouc élargies en forme de cœur conçues pour maintenir la traction sur les surfaces sèches et mouillées. Le fabricant affirme que le robot peut nettoyer des pentes jusqu'à 25 degrés, tandis que les fonctions de franchissement d'obstacles et antichute répondent aux interruptions qui obligent généralement un opérateur manuel à arrêter et à repositionner l'équipement.
Cela est important sur le plan commercial car chaque interruption prend plus de quelques secondes. Une pause peut nécessiter qu'un technicien grimpe, soulève, inspecte et redémarre la machine. Répétées sur un grand site, ces actions deviennent des heures de travail et des risques liés au calendrier. Une chenille qui maintient le contact avec la surface du panneau et comble les espaces ordinaires peut réduire le nombre de décisions prises par l'opérateur, permettant ainsi de se concentrer sur l'alignement des rangées, la qualité du nettoyage et les conditions changeantes du site plutôt que sur une récupération constante de l'équipement.
Modularité pour différents plans de nettoyage
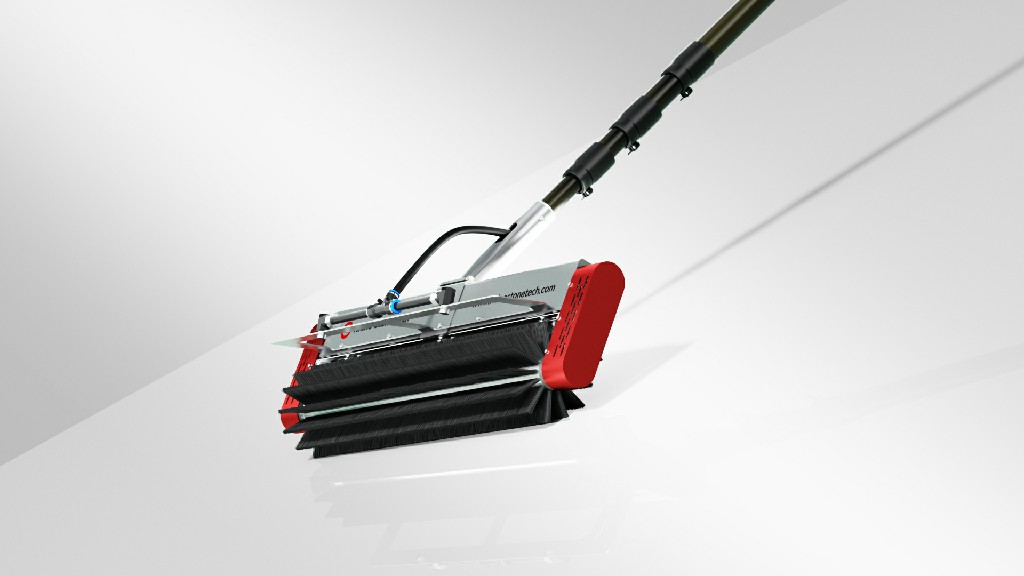
Le EC6 prend en charge des longueurs de brosse à rouleau allant de 0,9 à 1,3 mètres, la page produit décrivant les options de brosse à rouleau multi-tailles et flottantes. Il s'agit d'un choix de conception pratique pour les portefeuilles commerciaux car la géométrie des modules et l'espacement des rangées ne sont pas toujours cohérents d'un projet à l'autre. Une seule brosse à largeur fixe peut suffire pour un champ standard mais peu pratique sur des réseaux plus étroits ou irréguliers. Un système modulaire donne au responsable de la maintenance un moyen d'aligner la machine avec l'installation au lieu de forcer l'installation à s'adapter à la machine.
La même logique s’applique à la méthode de nettoyage. Le nettoyage à sec peut être utile lorsque l’eau est limitée, que les températures sont basses ou que l’équipe de maintenance a besoin d’un dépoussiérage rapide. Le nettoyage humide est plus approprié lorsque les dépôts nécessitent une lubrification ou un rinçage supplémentaire. Le EC6 comprend une entrée d'eau à connexion rapide pour les tuyaux standard de 13 mm et prend en charge une pression d'eau jusqu'à 60 bars, selon le fabricant. L'avantage commercial est la flexibilité : l'équipe peut choisir une méthode en fonction du type de sol, de la politique de l'eau et de l'état du réseau plutôt que de consacrer chaque visite de service à un seul processus.
Valeur opérationnelle sur le terrain
La télécommande change l’équation de la sécurité
Le EC6 offre une portée de télécommande sans fil allant jusqu'à 200 mètres avec communication anti-interférence. Cette portée permet à un opérateur de superviser la machine depuis une position plus sûre au lieu de marcher directement à côté d'elle le long d'un bord de toit exposé, d'une plate-forme flottante ou d'un sol inégal. Le fonctionnement à distance ne supprime pas la nécessité d'une évaluation des risques sur le site, de procédures de verrouillage ou de personnel qualifié. Cependant, cela évite une exposition physique inutile à la tâche de routine et facilite la mise en pause ou la redirection du robot lorsqu'une condition inattendue apparaît.
La valeur du contrôle à distance réside également dans la cohérence opérationnelle. Un seul opérateur peut maintenir une position de visualisation stable, observer le contact des brosses et diriger la chenille à travers les rangées successives. Cela crée un modèle de travail plus reproductible que le déplacement du personnel et de l'équipement ensemble dans chaque partie du réseau. Pour les superviseurs, un modèle reproductible est plus facile à planifier, documenter et améliorer.
Autonomie de la batterie et planification quotidienne
Les équipements à batterie sont souvent jugés en fonction de la durée d'exécution nominale, mais les utilisateurs commerciaux doivent traduire la durée d'exécution dans un plan de travail quotidien. Le EC6 utilise une batterie au lithium portable 24 V 30 Ah et affiche une autonomie d'au moins quatre heures, avec un temps de charge rapide de quatre heures. Le constructeur présente également une référence de planification d'un robot couvrant environ 1 à 2 MW par jour avec un seul opérateur. Cela doit être traité comme une estimation dépendante du site plutôt que comme un résultat garanti : la disposition des rangs, la saleté, le repositionnement, l'accès à l'eau, la météo et le mode de nettoyage choisi affecteront tous la productivité réelle.
Même avec cette qualification, une fenêtre opérationnelle de quatre heures peut prendre en charge un modèle de travail structuré. Une équipe peut planifier le nettoyage pendant les périodes de faible irradiation, faire tourner les batteries chargées et maintenir le robot en mouvement pendant que les inspections et la gestion de l'eau sont organisées séparément. L'absence de câble d'alimentation traînant simplifie également les déplacements et réduit une source courante de risques de trébuchement. Pour les propriétaires d’actifs, l’analyse de rentabilité porte moins sur le fonctionnement autonome que sur la réduction des manipulations improductives entre les passes de nettoyage.
La fiabilité est un processus, pas un slogan
Les acheteurs commerciaux doivent lire les certifications et les spécifications dans le cadre d’un processus de vérification plus large. La page produit EC6 fait référence à la certification CE et à la fabrication selon les normes de qualité ISO 9001. Ces références peuvent soutenir la diligence raisonnable des fournisseurs, mais elles ne remplacent pas les contrôles des pièces de rechange, l'usure des balais, le remplacement des batteries, la formation, les interventions en matière de réparation et les essais spécifiques au site. Un programme de nettoyage fiable dépend du système de support complet autour de la machine.
Le châssis surbaissé, les quatre capteurs antichute de haute précision, la vitesse de déplacement réglable jusqu'à 0,4 m/s et la plage de fonctionnement déclarée de 0 à 50 degrés C donnent aux équipes d'approvisionnement des points concrets pour un examen technique. La résistance au vent est répertoriée jusqu'au niveau 7, mais les acheteurs doivent toujours confirmer comment le robot devrait être sécurisé ou mis en pause lors d'événements météorologiques locaux. La question la plus utile n’est pas de savoir si une spécification semble impressionnante ; il s'agit de savoir si la spécification correspond à un risque connu dans l'installation prévue.
Ce que les acheteurs doivent évaluer avant le déploiement
Un robot de nettoyage commercial doit être acheté dans le cadre d’une méthode de maintenance. Avant d'approuver un déploiement, une équipe de gestion des installations ou des actifs peut effectuer les vérifications suivantes :
· Cartographiez l'installation : enregistrez la largeur des rangées, les espaces entre les panneaux, la pente, les voies d'accès, les bords du toit, les structures flottantes et les zones où le robot doit être soulevé ou tourné.
· Définir la norme de nettoyage : spécifier la poussière résiduelle acceptable, la couverture des bords, la qualité de l'eau, la pression de la brosse et la méthode d'inspection utilisée après chaque passage.
· Testez la configuration des brosses : vérifiez si les rouleaux de 0,9, 1,1, 1,2 ou 1,3 mètres conviennent à la disposition du module et si la douceur des poils protège le verre et le cadre.
· Élaborez un plan de batterie : calculez les emplacements de chargement, les horaires de travail, les besoins en batteries de rechange et l'effet de la température sur l'autonomie.
· Valider les contrôles de sécurité : tester la détection antichute, les procédures d'arrêt d'urgence, la portée à distance, les interférences radio et les lignes de visibilité de l'opérateur dans des conditions réelles du site.
· Mesurez les aspects économiques : comparez les heures de travail, la consommation d'eau, les retouches, l'accès à l'équipement et le risque de perte de génération par rapport au coût d'achat et de maintenance du robot.
Un pilote sur des rangées représentatives est généralement plus informatif qu’une démonstration sur une surface parfaitement propre et plane. L'essai doit inclure la condition de routine la plus sale que l'équipe s'attend à gérer, ainsi qu'au moins une transition ou un obstacle gênant. Il doit également documenter le temps de configuration, la charge de travail de l'opérateur, la cohérence du nettoyage et les étapes de récupération. Ces observations transforment une spécification de produit en une base de référence opérationnelle qui peut être défendue lors d’une revue budgétaire.
Pourquoi le EC6 s'adapte à un flux de travail commercial reproductible
Le moyen le plus utile de positionner le RHINOSTAR EC6 n'est pas de remplacer toutes les méthodes de nettoyage. Il s'agit d'un outil permettant de rendre les itinéraires de maintenance sélectionnés plus reproductibles. La combinaison de la traction sur chenilles, des largeurs de rouleaux modulaires, de la télécommande, du fonctionnement à sec ou humide et de l'alimentation par batterie répond aux points de friction pratiques qui rendent coûteux le nettoyage photovoltaïque à grande échelle : déplacement des personnes, déplacement de l'équipement, gestion de l'eau, protection de la surface du panneau et arrêt en toute sécurité lorsque les conditions du site changent.
Ce positionnement crée également une frontière réaliste. La machine nécessite toujours un opérateur, une norme de nettoyage définie, une préparation appropriée du site et un entretien continu des brosses, des chenilles, des capteurs et des batteries. C'est particulièrement intéressant lorsque la même tâche de nettoyage doit être effectuée de manière répétée sur des baies de grande taille ou difficiles d'accès. Les sites plus petits peuvent trouver les outils manuels ou portatifs légers plus économiques, tandis que les installations très irrégulières peuvent nécessiter un plan hybride combinant robotique et travail manuel ciblé.
Pour les opérateurs solaires commerciaux, cette vision équilibrée est importante. La technologie crée de la valeur lorsqu'elle améliore un flux de travail mesurable, et non lorsqu'elle ajoute simplement un autre appareil à l'inventaire de maintenance. Le EC6 offre un cadre crédible pour cette amélioration car ses caractéristiques principales sont liées à des décisions opérationnelles observables : comment le robot atteint le panneau, comment la brosse rencontre la surface, comment l'opérateur reste hors de danger et comment un changement est planifié en fonction de l'énergie et de l'eau disponibles.
Conclusion
Le nettoyage des parcs solaires devient une discipline de gestion autant qu'une corvée physique. À mesure que les baies s’agrandissent et que les équipes de maintenance sont invitées à protéger la production avec moins d’interruptions, la question gagnante n’est plus de savoir si un site peut être nettoyé manuellement. Il s’agit de savoir si la méthode choisie offre une couverture cohérente, un risque contrôlé et un coût défendable par cycle de maintenance.
LeRHINOSTAR EC6 fournit un exemple de produit de ce changement. Ses spécifications publiées font état d'une chenille légère et télécommandée conçue pour les environnements photovoltaïques inclinés et complexes, avec une autonomie de batterie de quatre heures, des largeurs de brosse flexibles, un nettoyage à sec et humide et une détection anti-chute. Ces capacités n’éliminent pas le besoin de jugement. Ils donnent à l’opérateur un moyen plus structuré d’appliquer son jugement à grande échelle.
Pour les acheteurs, la prochaine étape consiste en un projet pilote sur site avec des critères d’acceptation clairs et un examen complet des coûts du cycle de vie. Utilisé de cette manière disciplinée, un robot de nettoyage solaire peut devenir plus qu'un appareil permettant d'économiser du travail : il peut devenir un élément du système d'exploitation qui maintient les actifs photovoltaïques commerciaux propres, sûrs et productifs.