
















Le nettoyage solaire commercial est souvent évalué en fonction de la qualité des brosses, de la sécurité des panneaux, de la consommation d'eau ou de la vitesse de nettoyage. La décision opérationnelle qui détermine les heures productives est l’énergie. Un robot peut disposer d'une excellente brosse tout en perturbant le planning si les opérateurs ne peuvent pas prédire la distance qu'il parcourra, la durée de son nettoyage et le moment où il devra s'arrêter pour se recharger. Les robots de nettoyage solaire à distance doivent donc être évalués en tant que système énergétique comprenant la batterie, les moteurs d'entraînement, la charge des brosses, le contrôleur, la méthode de charge et le poste de l'opérateur.
Pour les équipes d'approvisionnement, l'autonomie de la batterie et le temps de charge ne sont pas des spécifications isolées. Ils définissent le bloc de nettoyage réaliste, le nombre de relocalisations, la durée de la pause de recharge et le niveau de surveillance requis entre les rangées. Le robot de nettoyage de panneaux solaires sur chenilles télécommandé RHINOSTAR EC6 fournit un point de référence utile car sa page produit répertorie une batterie au lithium portable 24 V 30 Ah, une charge rapide de 4 heures, une endurance continue nominale d'au moins quatre heures et un contrôle sans fil jusqu'à 200 m. Ces chiffres deviennent plus significatifs lorsqu'ils sont liés aux décisions sur le terrain plutôt que lus comme des gros titres.
Pourquoi l'autonomie de la batterie définit le cycle de nettoyage
L'énergie stockée est partagée entre plusieurs charges
Une batterie alimente plus que la brosse. Les moteurs de déplacement, l'électronique de commande, les capteurs, la communication et tout support de nettoyage humide consomment tous le même budget énergétique. Un cycle de nettoyage n’est donc pas égal au nombre d’heures pendant lesquelles la brosse est allumée. Le robot peut consacrer une part significative de sa charge à se déplacer entre les rangées de panneaux, à franchir des espaces, à revenir à un point d'accès ou à se repositionner après un changement de direction. Sur les grands réseaux, ces mouvements s'additionnent rapidement.
La disposition des panneaux modifie le rapport nettoyage/déplacement
Un système de toit compact peut permettre au robot de rester dans une zone de travail pendant de longues périodes. Un réseau à grande échelle comportant de longues rangées, plusieurs sections de toit ou des obstacles fréquents peut augmenter le temps de trajet. Même lorsque le temps de brossage est similaire, le site ayant subi le plus de repositionnement atteindra plus tôt un état de charge inférieur. Les équipes d'approvisionnement doivent comparer les déclarations de durée de fonctionnement à la géométrie de leur propre installation plutôt qu'à une condition de test standard.
Les conditions de surface modifient la consommation de courant
La pente, la rugosité des panneaux, le nettoyage humide ou sec, la charge de poussière, la température et la pression des brosses peuvent modifier la quantité de courant requise par les moteurs. Un panneau lisse par temps doux ne représente pas la même charge de travail qu'une section raide ou très sale par temps de chaleur élevée. Le chiffre d'autonomie nominale reste utile comme référence de planification, mais il doit être traité comme une condition d'autonomie plutôt que comme une durée garantie pour chaque site.
Lire correctement les spécifications de la batterie
La capacité est un budget énergétique
Une batterie au lithium 24 V 30 Ah représente l'énergie stockée disponible avant que les pertes de conversion et les limites de fonctionnement ne soient prises en compte. La capacité à elle seule ne prouve pas une durée de nettoyage spécifique, car le robot convertit cette énergie en déplacement, rotation de la brosse, détection et contrôle. Les acheteurs doivent demander aux fournisseurs les hypothèses qui sous-tendent l'affirmation sur la durée d'exécution, notamment la pente, l'état de la surface, le mode de nettoyage, la largeur de la brosse, la température et la proportion de déplacement nécessaire au nettoyage.
La durée d'exécution nominale est un outil de planification
La page produit EC6 répertorie une endurance d'au moins quatre heures. La méthode pratique de planification consiste à créer un bloc de travail qui laisse une réserve. Si l’opérateur prévoit trois heures de nettoyage et 30 minutes de déplacement, la capacité restante peut absorber des détours inattendus, des salissures plus lourdes ou un retour plus lent à la borne de recharge. Une réserve n’est pas une capacité gaspillée. C'est la flexibilité opérationnelle.
Le temps de charge affecte la durée de la pause
Une charge rapide de quatre heures peut s'adapter aux pauses naturelles telles que le déjeuner, les pauses de sécurité contre la chaleur, le changement de poste ou le temps nécessaire pour déplacer l'eau et accéder à l'équipement. La question importante n’est pas de savoir si la recharge peut avoir lieu après chaque rangée. Il s’agit de savoir si une charge planifiée peut protéger la fenêtre de nettoyage la plus productive. Si la batterie récupère à peu près en même temps que la pause de l'équipage, l'interruption est plus facile à absorber.
Construire un plan de travail réaliste
Divisez la journée en blocs de travail
Un emploi du temps pratique peut utiliser un long bloc avant la charge, une pause planifiée de la batterie et de l'équipement, et un deuxième bloc après. Le premier bloc doit couvrir la section du réseau offrant l'accès le plus facile et les conditions de nettoyage les plus prévisibles. Le deuxième bloc peut être utilisé pour une section différente ou pour terminer les rangées intentionnellement laissées ouvertes.
Choisissez les points de recharge avant le déploiement
Le point de recharge doit être proche de la zone de travail suivante, protégé de la circulation et positionné de manière à pouvoir retirer la batterie portable en toute sécurité. Dans les opérations de nettoyage humide, le même emplacement doit permettre la gestion des tuyaux et de l'eau sans créer de risque de trébuchement. Un chargeur mal placé peut consommer plus de temps de travail que la charge elle-même.
Utilisez les pauses de charge pour l'inspection
La pause est également l'occasion d'inspecter l'état des brosses, d'éliminer les débris, de vérifier le raccordement à l'eau et de confirmer que la prochaine voie d'accès est dégagée. Traiter la pause de recharge comme une fenêtre de maintenance améliore la discipline de la flotte. Cela réduit également le risque qu'un petit problème mécanique se transforme en après-midi perdu.
Opération à distance et position de fonctionnement
Une portée de commande sans fil de 200 m modifie l'endroit où l'opérateur peut se tenir. La page produit RHINOSTAR EC6 décrit un contrôle stable et anti-interférence qui permet à l'opérateur de guider le robot depuis le niveau du sol. La valeur n’est pas simplement une question de commodité. Le fonctionnement au niveau du sol peut réduire les accès répétés au toit pour les réglages de routine et permet à l'opérateur de garder la machine, la conduite d'eau et la voie d'accès sous observation.
Le fonctionnement à distance nécessite toujours une méthode de sécurité spécifique au site. Les opérateurs ont besoin de lignes de visibilité dégagées, de zones d'exclusion contrôlées, d'un plan de protection contre les chutes là où l'accès au toit est requis et d'une procédure d'arrêt convenue. Le robot a également besoin d'une protection contre les bords et les obstacles. La page EC6 répertorie quatre capteurs antichute de haute précision et une capacité de franchissement d'obstacles, qui sont des contrôles pertinents mais ne remplacent pas un plan de travail documenté.
Ce que les acheteurs commerciaux devraient évaluer
La productivité doit être mesurée en termes de surface nettoyée par quart de travail terminé, et pas seulement en vitesse de brosse. Un robot rapide qui nécessite des chargements fréquents, un transport difficile ou le repositionnement de plusieurs opérateurs peut fournir moins d'heures productives qu'un système plus lent mais plus gérable.
Le temps de transport et d'assemblage doit être inclus dans le calcul de la main-d'œuvre. L'EC6 utilise une structure modulaire en trois parties et le fabricant déclare qu'un opérateur peut l'assembler ou le démonter en deux minutes environ. Ceci est important lorsqu'une équipe doit se déplacer entre des toits ou des blocs montés au sol.
La largeur de la brosse doit correspondre à la géométrie des panneaux et aux contraintes d'accès. L'EC6 prend en charge des largeurs de rouleaux de 0,9 m à 1,3 m. Un pinceau plus large peut améliorer la couverture, tandis qu'un pinceau plus étroit peut être plus facile à manipuler dans des espaces restreints. Le choix correct dépend de la disposition du réseau plutôt que du plus grand nombre disponible.
Le mode de nettoyage doit refléter la disponibilité en eau et le type de saleté. L'EC6 prend en charge le nettoyage à sec et humide. Le nettoyage humide peut améliorer l'élimination de certains dépôts, mais il ajoute également de la logistique de l'eau, de la gestion des tuyaux et des risques de glissade. Le nettoyage à sec peut simplifier le déploiement là où l'eau est limitée.
La conception de la batterie et du chargeur doit permettre une utilisation par une seule personne. Les packs portables réduisent les difficultés de manipulation, mais les équipes ont toujours besoin de lieux de chargement sûrs, de pièces de rechange disponibles et d'un plan de remplacement clair. Les acheteurs doivent confirmer la durée de vie, les conditions de garantie, les exigences d'entrée du chargeur et la disponibilité de l'alimentation électrique sur le site.
Les preuves de conformité doivent être vérifiées par rapport au marché de destination. La page EC6 indique la certification CE et la fabrication ISO 9001. Les équipes d'approvisionnement doivent toujours demander la déclaration, les rapports de test, le manuel et la liste de pièces de rechange applicables pour leur propre juridiction et application.
RHINOSTAR EC6 comme cas de référence
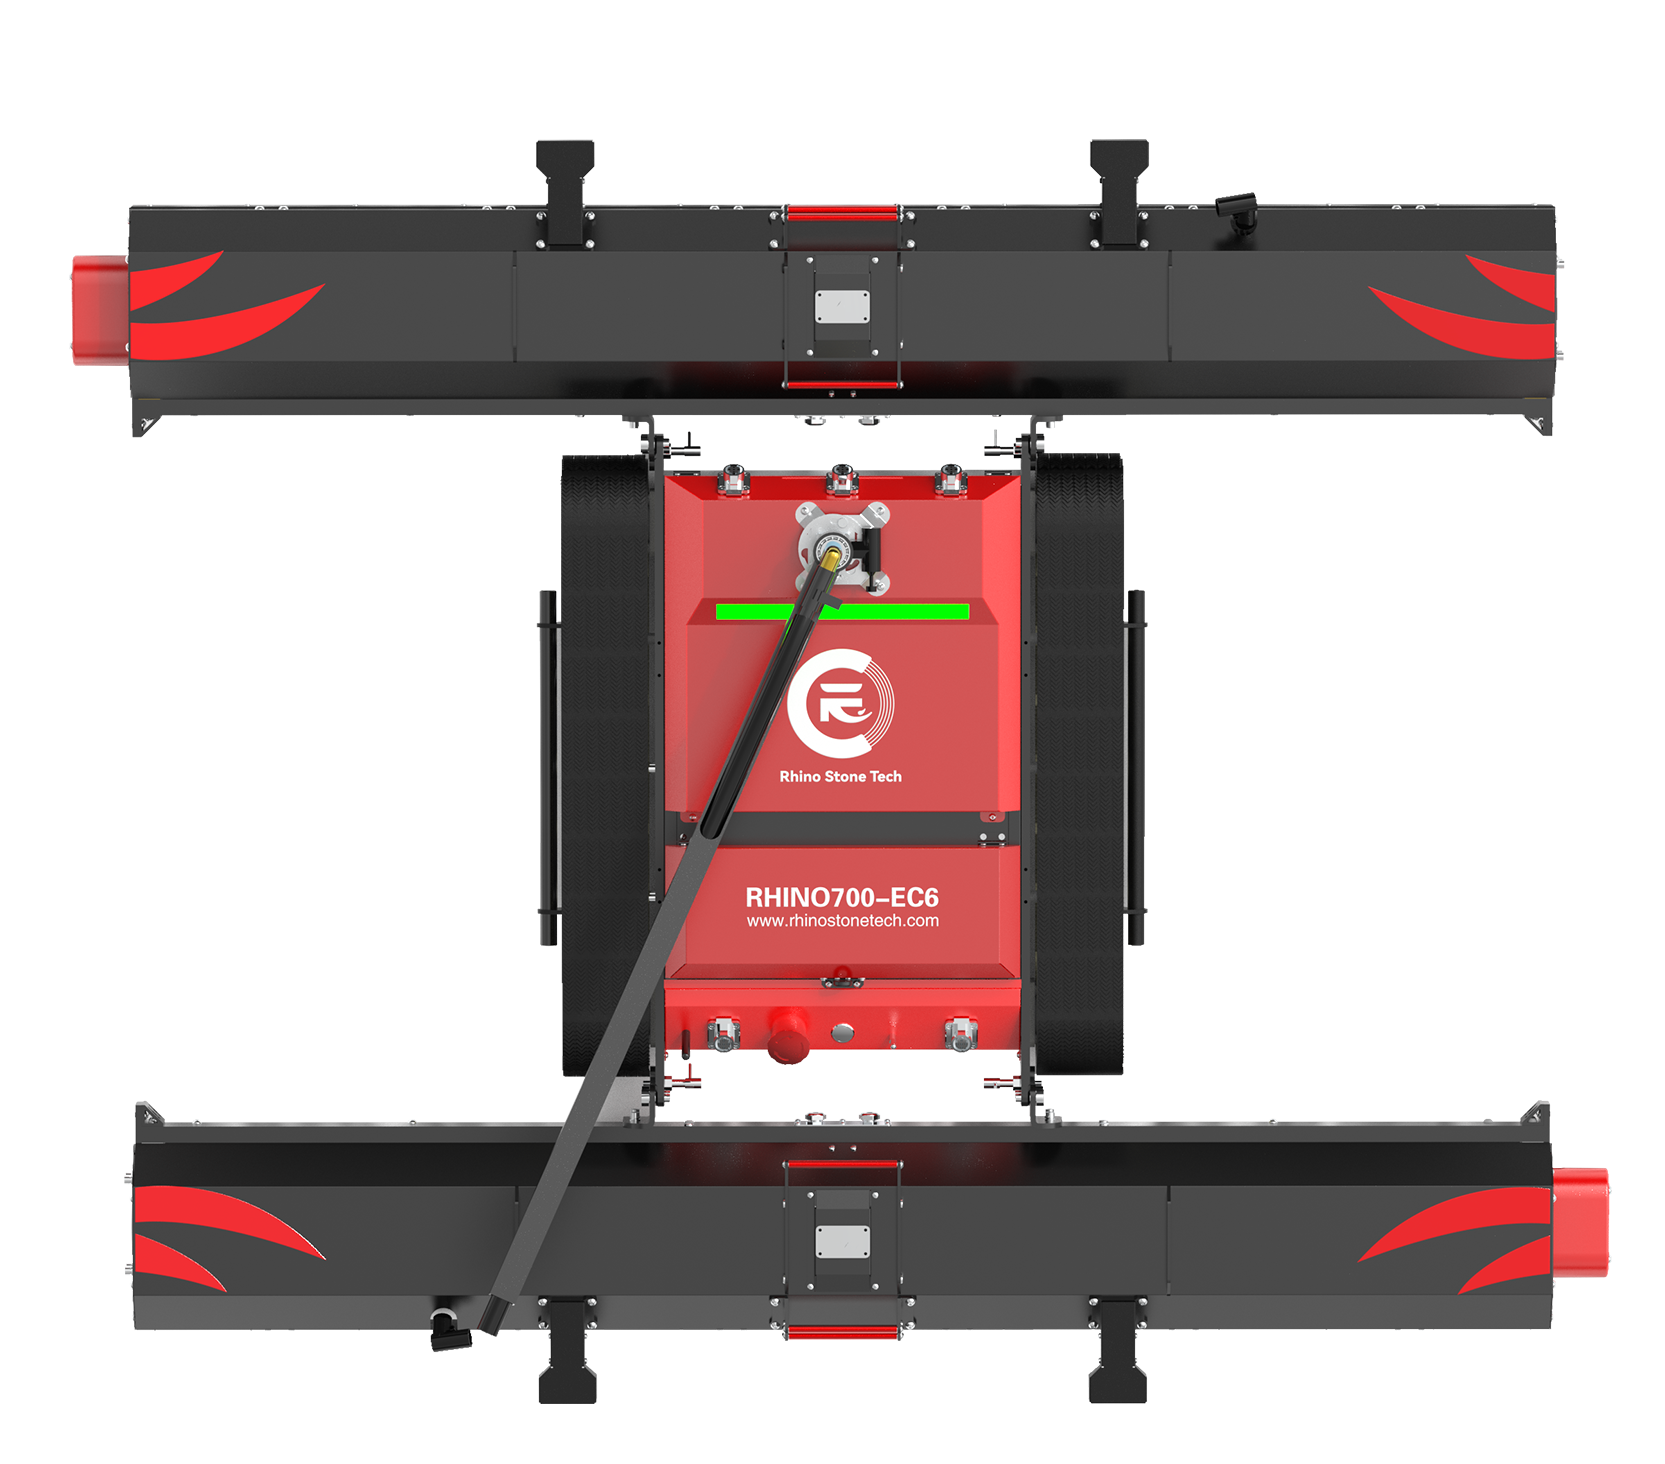
Le robot de nettoyage de panneaux solaires sur chenilles télécommandé RHINOSTAR EC6 combine un châssis léger, un assemblage modulaire, un nettoyage à sec et humide et un fonctionnement à distance. Ses dimensions de travail indiquées sont de 1 370 mm sur 1 200 mm sur 180 mm, avec un poids de châssis de 18 kg. Le robot est conçu pour les fermes solaires à grande échelle, les systèmes photovoltaïques commerciaux sur les toits et les applications sur les toits en verre. Il prend en charge des rangées inclinées jusqu'à 33 degrés et affiche un indice de résistance au vent de niveau 7.
Pour la planification des équipes, les spécifications les plus pertinentes sont la batterie au lithium portable 24 V 30 Ah, la charge rapide de quatre heures, l'endurance nominale d'au moins quatre heures et la portée de la télécommande de 200 m. Ces chiffres soutiennent un modèle opérationnel pratique dans lequel un opérateur nettoie une section gérable, maintient le robot sous observation depuis le sol, fait une pause pour une charge planifiée et utilise la pause pour préparer la zone suivante.
La page produit indique également un ratio de travail d'un robot couvrant environ 1 à 2 MW en une journée avec un opérateur. Cette affirmation doit être validée par rapport à la configuration du projet, au niveau de saleté, à la distance parcourue, à la stratégie relative à l'eau et à la fréquence de nettoyage. Sa valeur commerciale réside dans l'hypothèse de planification plutôt que dans un résultat universel. Un essai pilote sur une section représentative est le moyen le plus fiable de confirmer la main d'œuvre, la facturation et la couverture dans les conditions locales.
Foire aux questions
Q1 : Une batterie 24 V 30 Ah garantit-elle quatre heures de nettoyage ?
R : Non. La page EC6 indique une autonomie nominale d'au moins quatre heures, mais l'autonomie réelle dépend de la pente, de la distance parcourue, de la charge des brosses, de la température, de l'état de la surface, du mode de nettoyage et de la proportion de temps passé à déplacer plutôt qu'à nettoyer. Ce chiffre constitue une référence de planification et non une garantie universelle.
Q2 : Pourquoi un temps de charge de quatre heures est-il important ?
R : Il peut être aligné sur une pause de travail existante, telle qu'un déjeuner, une pause thermique, un transfert d'équipe ou un déménagement d'équipement. Lorsque le temps de charge et le temps de pause sont proches, l'équipage peut reprendre sa route avec moins d'attente imprévue.
Q3 : Une portée de télécommande de 200 m supprime-t-elle le besoin de procédures de sécurité sur le toit ?
R : Non. La télécommande modifie la position de l'opérateur et peut réduire l'accès de routine au toit, mais le site a toujours besoin d'un plan de sécurité documenté, d'un accès contrôlé, de zones d'exclusion, de lignes de visibilité dégagées et d'une protection contre les chutes là où les travaux en hauteur sont nécessaires. requis.
Q4 : Que doit tester un acheteur avant d'acheter ?
R : Un acheteur doit faire fonctionner le robot sur une section représentative et enregistrer la zone nettoyée, le temps de trajet, l'épuisement de la batterie, le temps de charge, la consommation d'eau, le nombre d'opérateurs et les problèmes de manipulation. Ces mesures montrent si les performances des fournisseurs sont adaptées au site.
Conclusion
L'autonomie et la charge de la batterie sont des variables commerciales car elles déterminent la quantité de travail utile qui s'intègre dans un quart de travail. Une batterie 24 V 30 Ah, une charge rapide de quatre heures, une autonomie nominale de quatre heures et une portée de contrôle de 200 m doivent être lues conjointement avec la géométrie du réseau, le mode de nettoyage, les contrôles de sécurité et les exigences de main d'œuvre. Le RHINOSTAR EC6 fournit un cas utile pour évaluer cette relation, mais la décision d'achat la plus solide vient d'un pilote représentatif et de données d'exploitation vérifiables. Lorsque l'autonomie, la charge, le transport et le contrôle à distance sont planifiés comme un seul système, le nettoyage solaire devient une opération reproductible plutôt qu'une série de blocs de travail incertains.
Références
Sources
États-Unis Département de l'énergie : Bureau des technologies de l'énergie solaire
Lien :
https://www.energy.gov/eere/solar/solar-energy-technologies-office
Remarque : Fournit le contexte officiel des performances, du déploiement et des priorités opérationnelles du photovoltaïque.
États-Unis Administration de l'information sur l'énergie : L'énergie solaire expliquée
Lien :
https://www.eia.gov/energyexplained/solar/
Remarque : Établit le rôle de la production solaire et des opérations des centrales dans le système énergétique plus large.
Directeur de la santé et de la sécurité : Travailler à Hauteur
Lien :
https://www.hse.gov.uk/work-at-height/
Remarque : prend en charge la logique de sécurité derrière la réduction du travail inutile en hauteur grâce au contrôle au niveau du sol.
Commission européenne : CE Marquage
Lien :
https://single-market-economy.ec.europa.eu/single-market/ce-marking_en
Remarque : explique la signification réglementaire du marquage CE pour les produits mis sur le marché européen.
Organisation internationale de normalisation : Qualité ISO 9001 Gestion
Lien :
https://www.iso.org/iso-9001-quality-management.html
Remarque : Fournit un contexte pour évaluer le système de gestion de la qualité et la discipline des processus d'un fournisseur.
NFPA 70E : Norme pour la sécurité électrique dans le Lieu de travail
Lien :
https://www.nfpa.org/codes-and-standards/nfpa-70e-standard-development/70e
Remarque : pertinent lors du chargement des batteries et de la gestion des équipements électriques dans des environnements photovoltaïques industriels.
Exemples connexes
RHINO STONE TECH : Produit RHINOSTAR EC6 Page
Lien :
https://www.rhinostonetech.com/rhinostar-ec6.html
Remarque : Source de spécifications principale pour la capacité de la batterie, le temps de charge, l'autonomie, la portée à distance, les dimensions, les largeurs de brosse et les applications cibles.
RHINO STONE TECH : Pourquoi le nettoyage des panneaux solaires est-il Critique
Lien :
https://www.rhinostonetech.com/blog-1.html
Remarque : relie la fréquence de nettoyage et l'entretien des performances aux problèmes pratiques d'exploitation des panneaux solaires.
RHINO STONE TECH : nettoyage à sec ou nettoyage humide pour les panneaux solaires
Lien :
https://www.rhinostonetech.com/blog-4.html
Remarque : prend en charge la comparaison des choix de modes de nettoyage, de la consommation d'eau et des compromis de déploiement.
Plus loin Lecture
Laboratoire national des énergies renouvelables : fiabilité photovoltaïque
Lien :
https://www.nrel.gov/pv/reliability.html
Remarque : étend la discussion de l'équipement de nettoyage à une fiabilité photovoltaïque plus large et à une planification de la maintenance.
États-Unis Occupational Safety and Health Administration : Fall Protection
Lien :
https://www.osha.gov/fall-protection
Remarque : Fournit un contexte de protection contre les chutes pour les travaux sur le toit qui restent nécessaires après le déploiement de la télécommande.
Solar Energy Industries Association : Solar Operations and Maintenance
Lien :
https://www.seia.org/initiatives/solar-operations-maintenance
Remarque : ajoute le point de vue de l'industrie sur les pratiques d'exploitation et de maintenance des actifs solaires.