
















Chaque réseau de toit a un bord, et la plupart d'entre eux sont plus difficiles à juger que ne le suggère un plan de site. Les modules sont presque alignés avec la membrane du toit, les gouttières longent la rangée extérieure et un technicien se trouvant à quelques mètres ne peut souvent pas lire les derniers centimètres de déplacement. C’est exactement cet écart que la détection antichute est conçue pour combler sur une machine de nettoyage télécommandée. Cet article explique comment les capteurs antichute détectent le bord d'un réseau, pourquoi quatre d'entre eux couvrent bien mieux un toit qu'un, et comment le fonctionnement à distance maintient la personne qui utilise la machine hors de la zone à risque.
Comment les capteurs antichute lisent le bord d'un réseau de toit
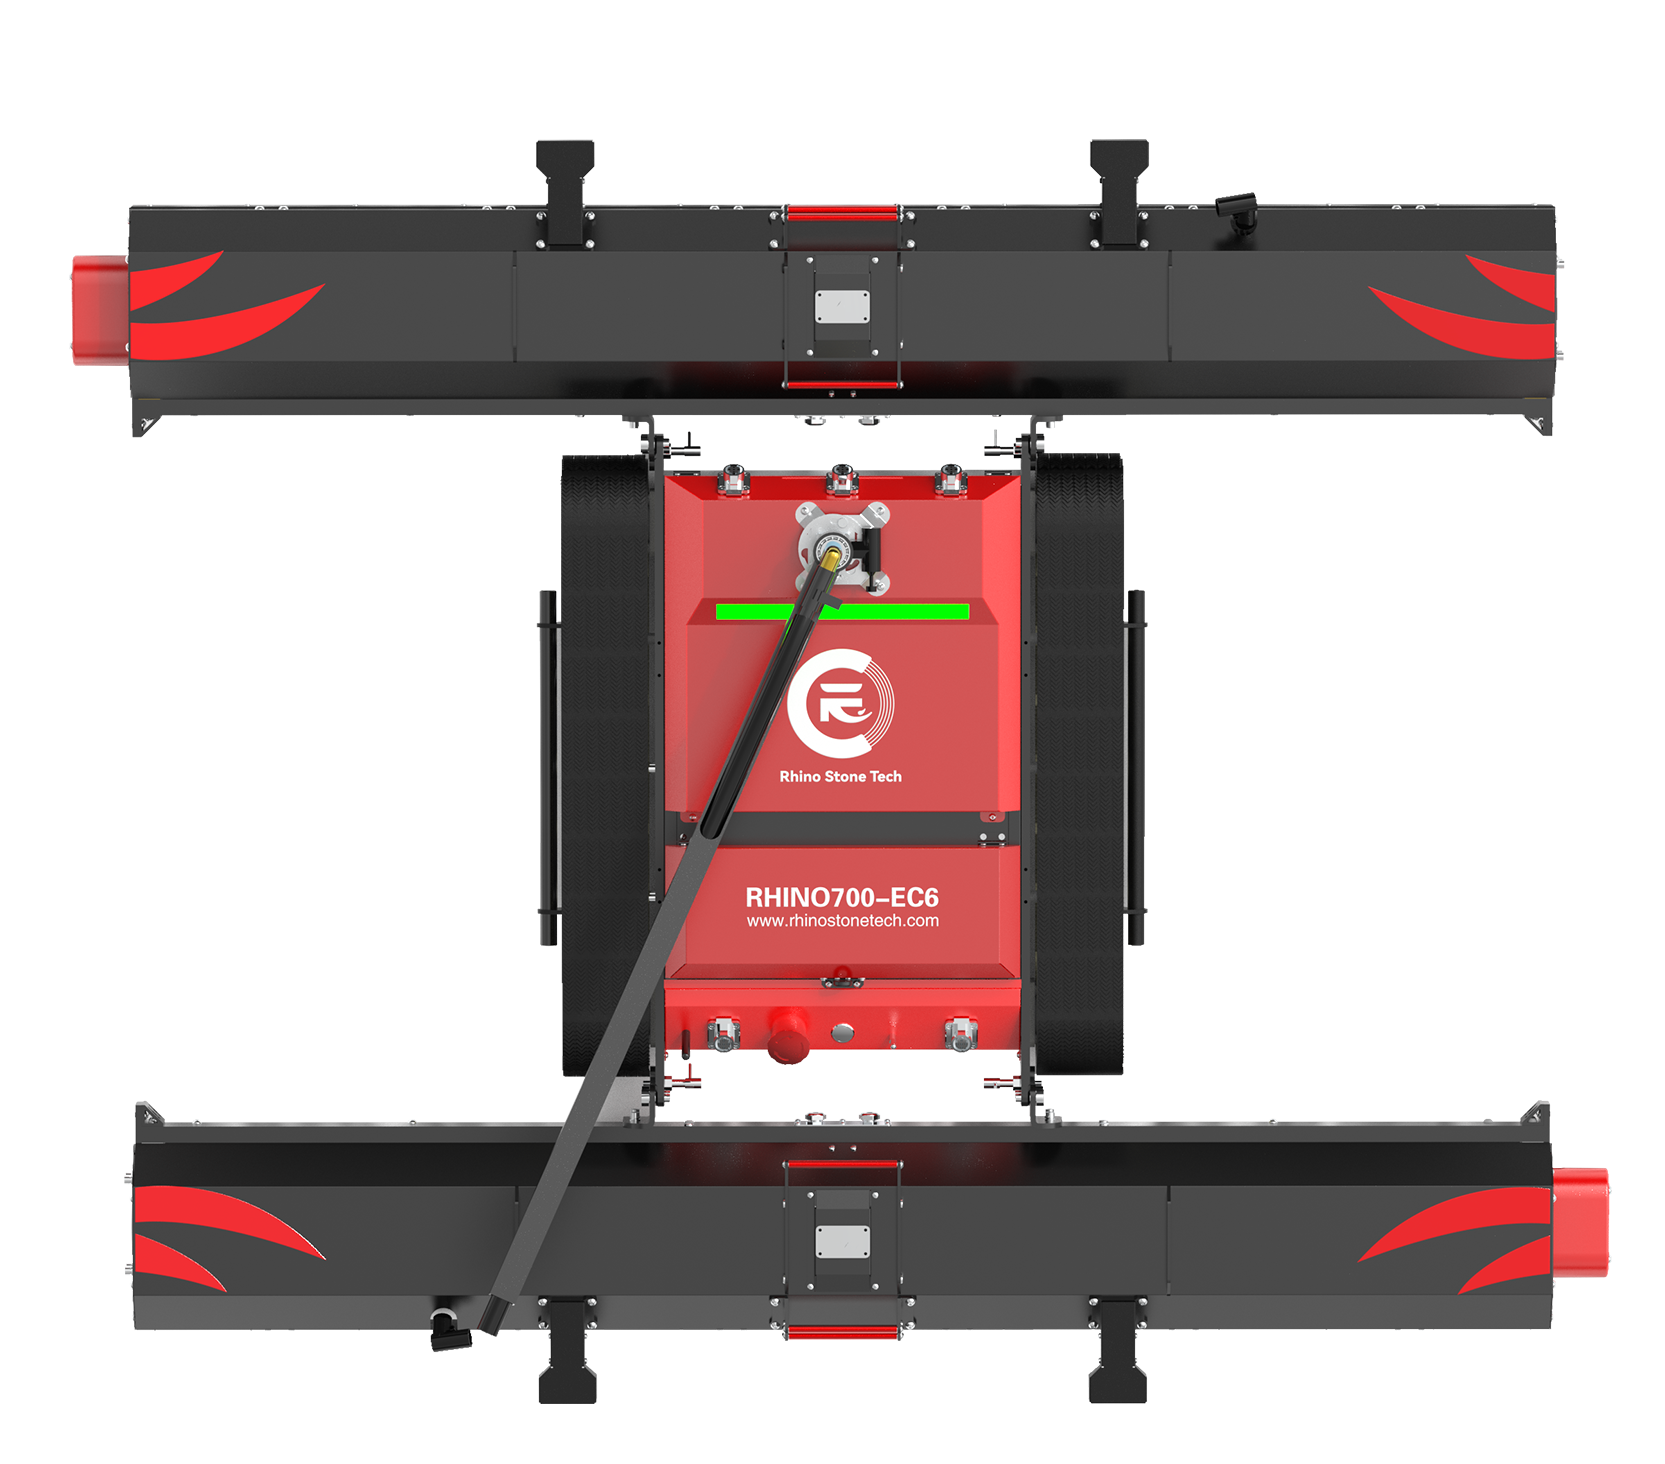
Un capteur antichute sur un robot de nettoyage de panneaux solaires fait bien un travail précis : il vérifie si la surface sous le châssis est toujours là. La plupart des conceptions pointent vers le bas, vers le verre du module ou la surface du toit, à une courte distance en avant du rail, et la lecture change au moment où cette surface s'abaisse : le verre est remplacé par de l'air libre, un canal de gouttière ou une section inférieure du toit. Parce que le contrôle est physique plutôt que visuel, il continue de fonctionner sur des modules sombres, dans une lumière matinale plate et sur du verre poussiéreux où une caméra aurait du mal à trouver une ligne nette. Ce signal est un déclencheur, pas une carte. Le contrôleur d'un robot sur chenilles n'a pas de dessin de l'ensemble du toit en mémoire ; il sait ce qui se trouve directement en dessous à ce moment-là. Lorsqu'une valeur descendante franchit le seuil, la machine réagit : le moteur s'arrête ou l'opérateur reçoit un avertissement et corrige sa trajectoire. Le RHINOSTAR·EC6 de Rhino Stone Tech comprend quatre capteurs antichute de haute précision ainsi qu'une télécommande sans fil anti-interférence de 200 m, et ces deux fonctionnalités n'ont de sens que par paire. Le nombre de capteurs apparaît sur la plupart des fiches techniques, mais leur emplacement apparaît rarement, ce qu'il convient de garder à l'esprit lorsque l'on compare les machines de différents fournisseurs de robots de nettoyage de panneaux solaires. Le positionnement compte autant que la sensibilité. Sur un réseau incliné, la rangée extérieure est également la rangée descendante, donc un ruissellement combine une chute avec la gravité travaillant dans la même direction. Le placement des capteurs a donc tendance à favoriser le bord d'attaque du châssis et les coins extérieurs, là où une approche diagonale exposerait la machine en premier.
Pourquoi plusieurs capteurs créent une détection des contours plus fiable
Un seul détecteur surveille une petite zone de surface. Sur un châssis plusieurs fois plus large que la zone de déclenchement, cela laisse beaucoup de débattement où la machine n'est effectivement pas surveillée. Quatre capteurs transforment un contrôle étroit en une véritable couverture : le robot reste surveillé s'il roule en ligne droite, s'il recule ou s'approche d'un virage en biais.
• Exposition avant, arrière et latérale pendant les virages : lorsque le robot pivote sur une passerelle étroite entre les rangées de modules, la partie du châssis la plus proche de la chute change. La répartition des capteurs autour du périmètre signifie que le redressement lui-même est surveillé, et pas seulement l'approche en ligne droite.
• Redondance lorsqu'un capteur est compromis : un film de poussière, des gouttelettes d'eau, un fort éblouissement, un cadre surélevé ou un rail de montage irrégulier peuvent chacun perturber une seule lecture. Un deuxième capteur surveillant un patch différent donne au contrôleur un autre avis, ce qui permet au contrôle de rester utilisable sur un vrai toit.
• Rétroaction qui conduit à un arrêt ou à un avertissement : une fois que plus d'un capteur lit un front, le contrôleur a suffisamment de confiance pour couper la conduite ou alerter l'opérateur immédiatement. Il s'agit d'un arrêt contrôlé, et non d'un réacheminement autonome, et la décision suivante revient à la personne qui tient la télécommande.
• La disposition suit toujours la géométrie du toit et la disposition des modules : les parapets, les gouttières, les chemins de câbles, la largeur des passerelles et l'espacement des rangées changent tous les coins qui peuvent atteindre de manière réaliste la chute. Deux réseaux de zone identique peuvent justifier des priorités de capteurs différentes.
Le gain pratique réside dans la réduction du nombre de moments où un opérateur doit se fier à une seule lecture sur un toit qui n'offre aucune seconde chance. La détection redondante prend en charge la connaissance des contours ; cela ne remplace pas l'évaluation du site, la protection des bordures ou un itinéraire planifié avant le montage d'une machine.
Comment la télécommande éloigne l'opérateur du bord
La redondance au niveau du capteur ne résout que la moitié du problème. L’autre moitié est celle où se situe l’humain. Un robot commercial de nettoyage de panneaux solaires de cette classe est piloté via une liaison sans fil avec une portée de travail allant jusqu'à 200 m, ce qui permet à l'opérateur de rester au sol, sur une plate-forme de service ou bien en retrait du parapet au lieu de parcourir les rangées de modules. Cette distance est le point. Dans de nombreux marchés, la législation relative au travail en hauteur vise à éviter le travail en hauteur là où cela est raisonnablement réalisable, de sorte que déplacer la personne hors du toit est un contrôle de première ligne plutôt qu'un bonus. Le chiffre de 200 m représente une hauteur libre plutôt qu'un objectif. Sur un grand toit commercial, se tenir suffisamment en retrait pour voir l'ensemble du réseau depuis une position sûre peut signifier seulement 30 à 50 m de séparation ; la portée supplémentaire couvre les bâtiments longs, les toits à deux niveaux et les sites où le meilleur point de vue se trouve à l'extrémité de la structure. L'anti-interférence est importante ici, car les installations sur le toit, les onduleurs et les terrasses métalliques créent beaucoup de bruit de signal. Le fonctionnement à distance permet également à l'opérateur de mieux comprendre la situation. Depuis un point de vue fixe, la personne peut voir en même temps l'itinéraire, la ligne de flottaison, le cheminement du câble et l'approche d'un bord, ce qu'un technicien accroupi à côté du châssis ne peut pas faire. Le matériel électrique qui héberge les capteurs est le plus proche de la tête de brosse humide, c'est pourquoi les boîtiers extérieurs sont normalement décrits par un code IP selon la norme CEI 60529, le système de dénomination standard pour la protection contre la poussière et l'eau. Un robot sur chenilles télécommandé n'est pas un robot de toit autonome, et l'opérateur décide toujours quand les conditions sont suffisamment sûres pour fonctionner.
Conclusion
La protection des bords d'un robot de nettoyage de toit provient de deux éléments travaillant ensemble : des capteurs répartis autour du châssis et un opérateur se tenant bien à l'écart de la chute. Quatre capteurs antichute maintiennent l'avant, l'arrière et les côtés couverts lorsque la machine tourne, et la redondance maintient les lectures utilisables lorsque la poussière, l'éblouissement ou un cadre irrégulier affecte une unité. La liaison à distance convertit ensuite cette couverture en distance, la personne qui dirige la machine restant en dehors du plan du module où réside réellement le risque. La disposition des capteurs et la portée à distance valent toutes deux la peine d'être vérifiées sur n'importe quelle fiche technique, ainsi que les procédures de sécurité et l'évaluation du site qu'aucune machine ne remplace.
FAQ
Q : Comment fonctionnent les capteurs anti-chute sur un robot de nettoyage solaire de toit ?
A:Ils surveillent la surface directement sous le châssis et signalent le moment où elle disparaît. À mesure que la machine se déplace vers un bord du réseau, la lecture change lorsque le verre du module cède la place à l'air libre, à une gouttière ou à un niveau inférieur du toit. Le contrôleur arrête alors le déplacement ou avertit l'opérateur, afin que le robot ne sorte pas du bord.
Q : Pourquoi un robot de nettoyage de toiture a-t-il besoin de plus d'un capteur antichute ?
A : un capteur surveille une seule petite zone, mais un bord peut apparaître dans n'importe quelle direction : tout droit, derrière lors d'une marche arrière ou dans un coin lors d'un virage. Des capteurs placés autour du châssis couvrent l'avant, l'arrière et les côtés, et une deuxième lecture est également utile lorsque la poussière, l'éblouissement ou un cadre irrégulier perturbe une unité.
Q : Quel rôle une télécommande de 200 m joue-t-elle dans la sécurité solaire des toits ?
A:Il décide de la position de l'opérateur. Avec une portée de travail allant jusqu'à 200 m, la personne qui dirige la machine peut rester au sol ou sur une plate-forme de service au lieu de parcourir les rangées de modules près du parapet. Cette séparation constitue le principal gain de sécurité, et la portée supplémentaire couvre les toits longs ou à deux niveaux où le meilleur point de vue est éloigné du robot.