
















商用のソーラー洗浄は、多くの場合、ブラシの品質、パネルの安全性、水の使用量、または洗浄速度によって評価されます。生産時間を決定する運用上の決定はエネルギーです。ロボットが優れたブラシを備えていても、オペレーターがロボットが移動する距離、掃除にかかる時間、充電のためにいつ停止する必要があるかを予測できない場合、スケジュールが混乱する可能性があります。したがって、遠隔ソーラー清掃ロボットは、バッテリー、駆動モーター、ブラシ負荷、コントローラー、充電方法、オペレーターの位置を含むエネルギー システムとして評価する必要があります。
調達チームにとって、バッテリーの稼働時間と充電時間は独立した仕様ではありません。これらは、現実的な清掃ブロック、再配置の数、充電一時停止の長さ、および列間に必要な監視レベルを定義します。 RHINOSTAR EC6 遠隔制御クローラ型ソーラーパネル清掃ロボットは、製品ページにポータブル 24V 30Ah リチウム電池、4 時間の急速充電、公称連続耐久時間 4 時間以上、最長 200 m の無線制御が記載されているため、1 つの有用な参照点となります。これらの数字は、見出しの主張として読まれるのではなく、現場の決定に関連する場合に、より意味のあるものになります。
バッテリーの稼働時間が洗浄サイクルを決定する理由
蓄積されたエネルギーは複数の負荷で共有されます
バッテリー パックはブラシより多くの電力を供給します。走行モーター、制御電子機器、センサー、通信、およびあらゆるウェットクリーニングのサポートはすべて、同じエネルギー予算から得られます。したがって、洗浄サイクルはブラシのスイッチをオンにする時間数と等しくありません。ロボットは、パネルの列の間を移動したり、隙間を横切ったり、アクセス ポイントに戻ったり、方向を変えた後に位置を変更したりするために、充電のかなりの部分を費やす可能性があります。大規模なアレイでは、これらの移動はすぐに加算されます。
パネル レイアウトにより、清掃と移動の比率が変わります
コンパクトな屋上システムを使用すると、ロボットを 1 つの作業エリアに長時間留まらせることができます。長い列、複数の屋根セクション、または頻繁な障害物を含むユーティリティ規模のアレイでは、移動時間が長くなる可能性があります。ブラシオン時間が同程度であっても、位置変更が多い部位ほど、より早く充電状態が低くなります。調達チームは、標準のテスト条件だけではなく、実行時の主張を自社の設置の形状と比較する必要があります。
表面状態によって消費電流が変わります
傾斜、パネルの粗さ、ウェットまたはドライのクリーニング、粉塵の負荷、温度、ブラシの圧力は、モーターに必要な電流量を変える可能性があります。穏やかな日の滑らかなパネルは、高温時の急勾配のセクションやひどく汚れたセクションと同じ作業負荷ではありません。公称実行時間の数値は計画のベースラインとして引き続き役立ちますが、すべてのサイトの保証期間ではなく範囲条件として扱う必要があります。
バッテリー仕様を正しく読む
容量はエネルギーの予算です
24V 30Ah のリチウム バッテリーは、変換損失と動作制限が考慮される前の利用可能な貯蔵エネルギーを表します。ロボットはそのエネルギーを移動、ブラシの回転、感知、制御に変換するため、能力だけでは特定の清掃時間を証明することはできません。購入者は、傾斜、表面状態、洗浄モード、ブラシの幅、温度、洗浄までの移動の割合など、稼働時間に関する主張の背後にある前提条件をサプライヤーに問い合わせる必要があります。
公称稼働時間は計画ツールです
EC6 製品ページには、少なくとも 4 時間の耐久性が記載されています。実際的な計画方法は、予備を残す作業ブロックを作成することです。オペレーターが 3 時間の清掃と 30 分の移動を計画している場合、残りの容量は、予期せぬ迂回、より重い土壌、または充電ポイントへの復帰が遅くなることを吸収できます。予備は無駄な容量ではありません。それは運用上の柔軟性です。
充電時間は一時停止の長さに影響します
4 時間の急速充電は、昼食、熱安全のための一時停止、シフトの引き継ぎ、または水の移動や機器へのアクセスに必要な時間などの自然な休憩に適合します。重要な問題は、列ごとに充電が行われるかどうかではありません。計画された 1 回の充電で最も生産性の高い清掃期間を保護できるかどうかです。乗組員が一時停止するのとほぼ同じ時間でバッテリーが回復する場合、中断はより容易に吸収されます。
現実的なシフト計画を立てる
一日を作業ブロックに分割する
実際的なスケジュールでは、充電前に 1 つの長いブロックを使用し、計画的にバッテリーと機器の休憩をとり、その後 2 番目のブロックを使用します。最初のブロックは、最も簡単にアクセスでき、最も予測可能なクリーニング条件を備えたアレイ セクションをカバーする必要があります。 2 番目のブロックは、別のセクションに使用したり、意図的に空けた列の仕上げに使用したりできます。
展開前に充電ポイントを選択する
充電ポイントは、次の作業エリアの近くにあり、交通から保護され、モバイル バッテリーを安全に取り外せる位置にある必要があります。湿式清掃作業では、同じ場所でホースと水を管理できるようにする必要があり、つまずく危険はありません。充電器の配置が不適切だと、充電自体よりも多くの労働時間がかかる可能性があります。
点検のために充電休憩を利用する
一時停止は、ブラシの状態を点検し、破片を取り除き、水の接続を確認し、次のアクセス ルートに障害がないことを確認する機会でもあります。充電休憩をメンテナンス期間として扱うことで、艦隊の規律が向上します。また、小さな機械的な問題によって午後が失われる可能性も低くなります。
遠隔操作と操作位置
200 m のワイヤレス制御範囲は、オペレーターが立つ場所によって異なります。 RHINOSTAR EC6 製品ページでは、オペレーターが地上からロボットを誘導できる安定した干渉防止制御について説明しています。その価値は単なる利便性ではありません。地上での操作により、定期的な調整のために何度も屋根にアクセスすることが減り、オペレーターは機械、給水ライン、アクセス ルートを監視下に置くことができます。
遠隔操作では、依然として現場固有の安全方法が必要です。オペレーターは、明確な視界、制御された立入禁止区域、屋根へのアクセスが必要な場合の落下防止計画、および合意された停止手順を必要とします。ロボットには、端や障害物からの保護も必要です。 EC6 ページには、4 つの高精度落下防止センサーと障害物通過機能がリストされています。これらは関連する制御ではありますが、文書化された作業計画に代わるものではありません。
商業バイヤーが評価すべきこと
生産性は、ブラシの速度だけでなく、完了したシフトごとの清掃面積として測定される必要があります。頻繁な充電、困難な搬送、または複数のオペレーターの位置変更を必要とする高速ロボットは、低速ではあるが管理しやすいシステムよりも生産時間が短くなる可能性があります。
搬送時間と組み立て時間は労働力の計算に含める必要があります。 EC6 は 3 ピースのモジュラー構造を採用しており、メーカーによれば 1 人の作業者が約 2 分で組み立てまたは分解できるとのことです。これは、作業員が屋根や地面に設置されたブロックの間を移動する必要がある場合に重要です。
ブラシの幅は、パネルの形状とアクセス制限に一致する必要があります。 EC6 は、0.9 m ~ 1.3 m のローラー幅をサポートします。幅の広いブラシを使用すると適用範囲が向上しますが、幅の狭いブラシは限られたスペースでの取り扱いが容易になる場合があります。正しい選択は、利用可能な最大数ではなく、アレイのレイアウトによって異なります。
洗浄モードは、水の利用可能性と汚れの種類を反映する必要があります。 EC6 はドライクリーニングとウェットクリーニングをサポートしています。ウェットクリーニングは特定の堆積物の除去を改善する可能性がありますが、水の供給、ホースの管理、スリップのリスクも追加します。ドライクリーニングを使用すると、水が限られている場所での導入を簡素化できます。
バッテリーと充電器の設計は、1 人での操作をサポートする必要があります。ポータブルパックは取り扱いの困難さを軽減しますが、チームは依然として安全な充電場所、スペアパーツの入手可能性、明確な交換計画を必要としています。購入者は、サイクル寿命、保証期間、充電器の入力要件、設置場所での電力の利用可能性を確認する必要があります。
コンプライアンスの証拠は、仕向け先の市場に対して検証される必要があります。 EC6 のページには、CE 認証と ISO 9001 の製造が記載されています。調達チームは、自身の管轄区域および用途に該当する宣言、テストレポート、マニュアル、およびスペアパーツリストを要求する必要があります。
リファレンスケースとしての RHINOSTAR EC6
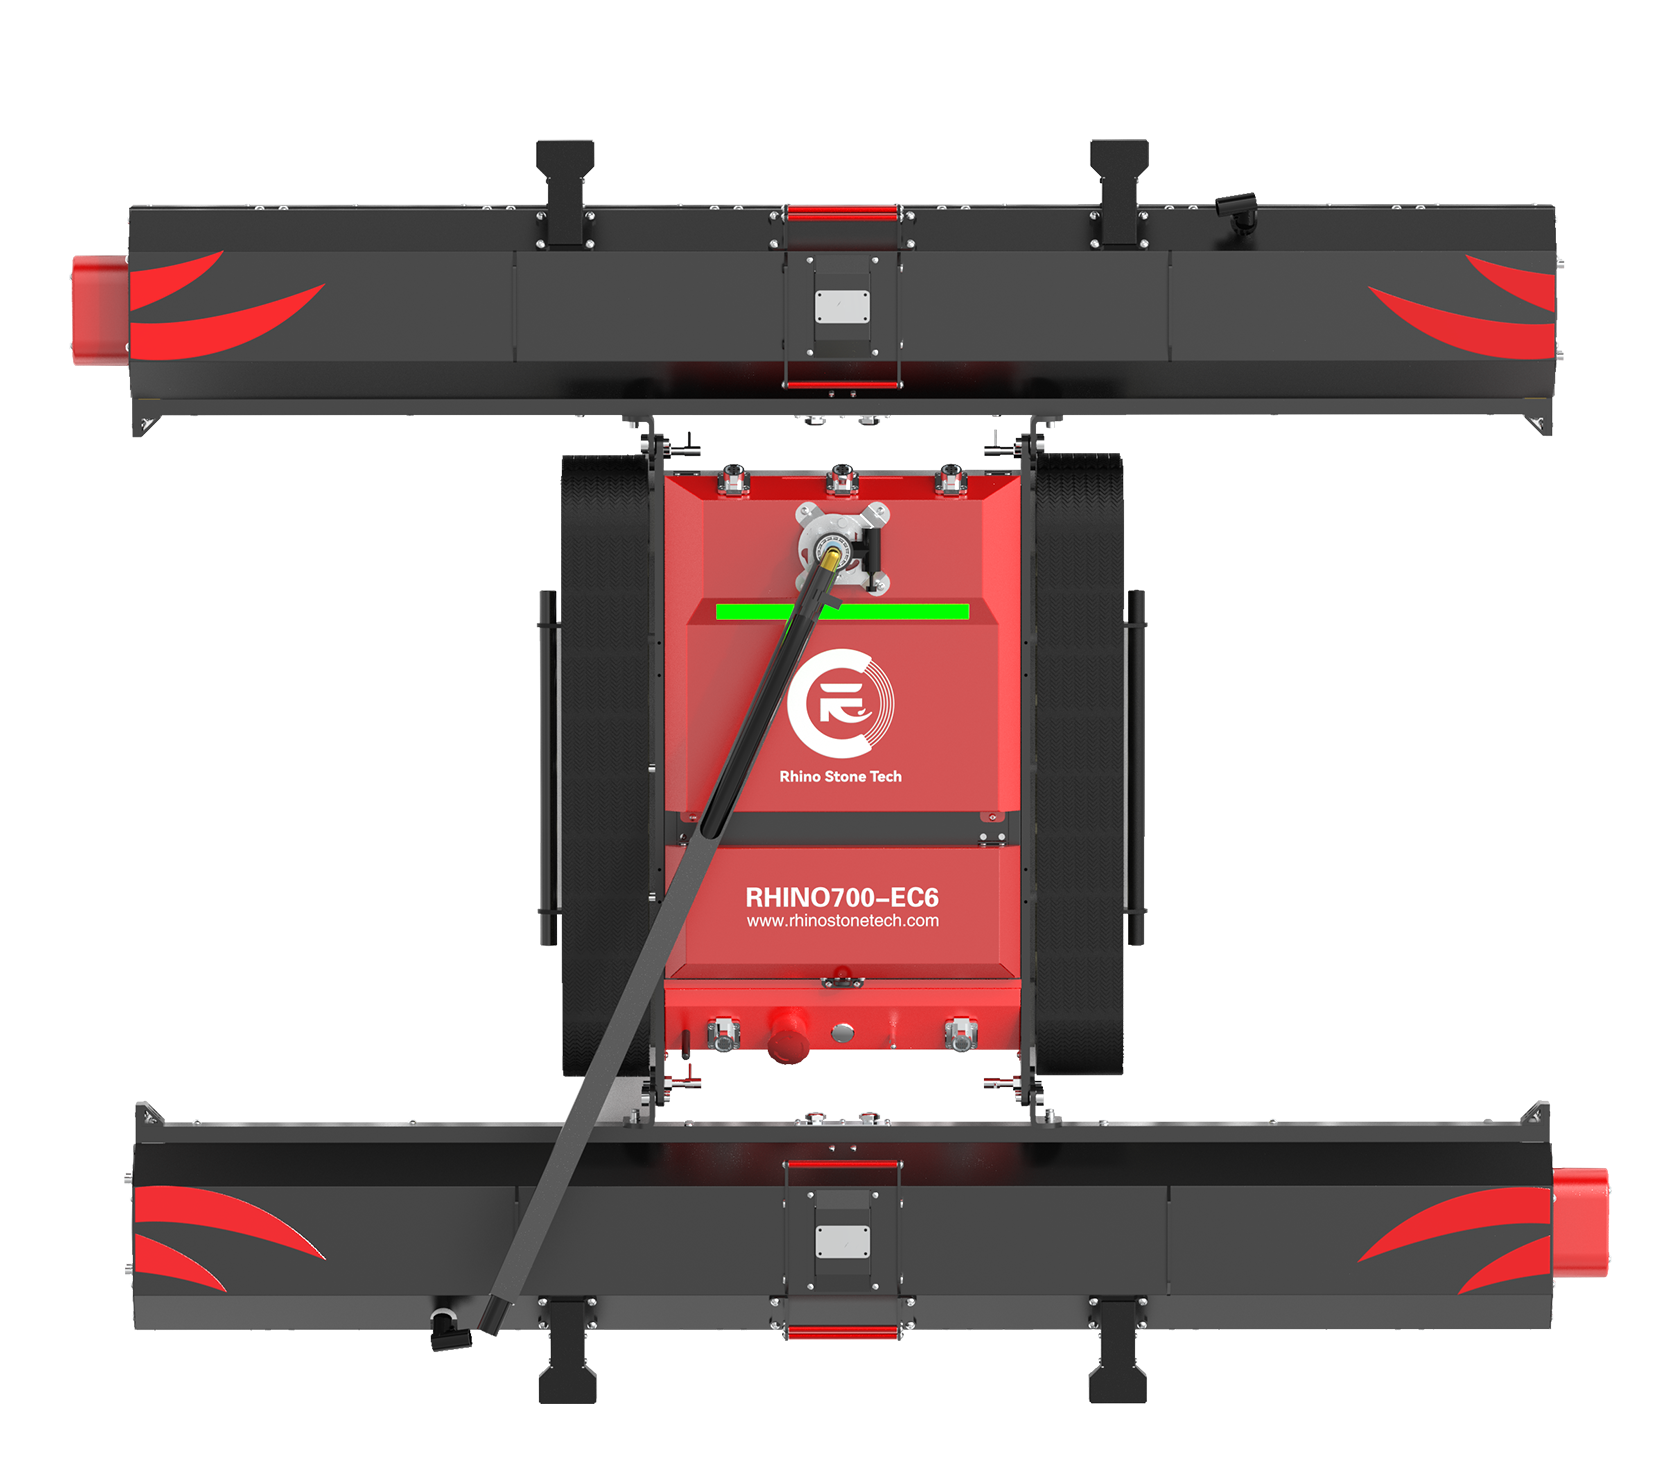
RHINOSTAR EC6 遠隔制御クローラ型ソーラーパネル清掃ロボットは、軽量シャーシ、モジュール式アセンブリ、乾式および湿式清掃、および遠隔操作を組み合わせています。記載されている作動寸法は 1370 mm x 1200 mm x 180 mm、シャーシ重量は 18 kg です。このロボットは、実用規模の太陽光発電所、商用屋上太陽光発電システム、ガラス屋根用途向けに設計されています。最大 33 度の傾斜アレイをサポートし、レベル 7 の耐風性評価を示しています。
シフト計画に最も関連する仕様は、24V 30Ah のポータブル リチウム バッテリー、4 時間の急速充電、公称持続時間 4 時間以上、およびリモート コントロール範囲 200 m です。これらの数値は、1 人のオペレーターが管理可能なセクションを清掃し、ロボットを地上から監視し、計画された充電のために一時停止し、休憩を利用して次のエリアの準備をするという実用的な運用モデルを裏付けています。
製品ページには、1 人のオペレーターで 1 日に約 1 ~ 2 MW をカバーする 1 台のロボットの稼働率も記載されています。その主張は、プロジェクトのレイアウト、汚れのレベル、移動距離、水の戦略、および清掃の頻度に照らして検証される必要があります。その商業的価値は、普遍的な結果ではなく、計画の前提にあります。代表的なセクションでパイロットを実行することは、現地の状況下で作業員、料金、適用範囲を確認する最も信頼できる方法です。
よくある質問
Q1: 24V 30Ah バッテリーは 4 時間の清掃を保証しますか?
A: いいえ。EC6 ページには少なくとも 4 時間の公称耐久性が記載されていますが、実際の稼働時間は、傾斜、移動距離、ブラシの負荷、温度、表面の状態、清掃モード、および清掃ではなく移動に費やす時間の割合によって異なります。この数字は計画のベースラインであり、普遍的な保証ではありません。
Q2: 4 時間の充電時間が重要なのはなぜですか?
A: 昼食、暑さ対策、シフトの引き継ぎ、設備の移動など、既存の作業休止時間に合わせることができます。充電時間と休憩時間が近づくと、作業員は予期せぬ待ち時間を少なくして再開できます。
Q3: リモコンの有効範囲が 200 m であれば、屋根の安全手順は不要になりますか?
A: いいえ。リモコンによりオペレーターの位置が変更され、日常的な屋根へのアクセスが軽減されますが、現場では依然として文書化された安全計画、アクセス制御、立入禁止区域、明確な視界、および高所作業が行われる落下防止が必要です。
Q4: 購入者は購入前に何をテストする必要がありますか?
A: 購入者は代表的なセクションでロボットを実行し、清掃エリア、移動時間、バッテリーの消耗、充電時間、水の使用量、オペレーター数、および問題の処理を記録する必要があります。これらの測定値は、サプライヤーのパフォーマンスの主張が現場に適合しているかどうかを示します。
結論
バッテリーの稼働時間と充電は、シフトにどれだけ有用な作業が収まるかを決定するため、商業的な変数です。 24V 30Ah バッテリー、4 時間の高速充電、公称 4 時間の実行時間、および 200 m の制御範囲は、アレイの形状、クリーニング モード、安全制御、労働要件と合わせて読み取る必要があります。 RHINOSTAR EC6 は、その関係を評価するための有用な事例を提供しますが、最も強力な調達決定は、代表的なパイロットと検証可能な運用データから得られます。実行時、充電、輸送、遠隔制御が 1 つのシステムとして計画されている場合、ソーラー クリーニングは一連の不確実な作業ブロックではなく、繰り返し可能な操作になります。
参考文献
情報源
米国エネルギー省: 太陽エネルギー技術局
リンク:
https://www.energy.gov/eere/solar/solar-energy-technologies-office
注: 太陽光発電の性能、導入、運用の優先順位に関する公式のコンテキストを提供します。
米国エネルギー情報管理: 太陽エネルギーの説明
リンク:
https://www.eia.gov/energyexplained/solar/
注: より広範なエネルギー システムにおける太陽光発電と発電所の運営の役割を確立します。
健康安全担当役員: 勤務先高さ
リンク:
https://www.hse.gov.uk/work-at-height/
注: 地上制御を通じて高所での不必要な作業を削減するための安全ロジックをサポートします。
欧州委員会: CEマーキング
リンク:
https://single-market-economy.ec.europa.eu/single-market/ce-marking_en
注: 欧州市場に投入される製品の CE マーキングの規制上の意味について説明します。
国際標準化機構: ISO 9001 品質管理
リンク:
https://www.iso.org/iso-9001-quality-management.html
注: サプライヤーの品質管理システムとプロセス規律を評価するためのコンテキストを提供します。
NFPA 70E: 電気安全規格職場
リンク:
https://www.nfpa.org/codes-and-standards/nfpa-70e-standard-development/70e
注: 産業用 PV 環境でのバッテリーの充電と電気機器の管理に関連します。
関連例
RHINO STONE TECH: RHINOSTAR EC6 製品ページ
リンク:
https://www.rhinostonetech.com/rhinostar-ec6.html
注: バッテリー容量、充電時間、実行時間、遠隔範囲、寸法、ブラシ幅、対象アプリケーションの主な仕様情報源。
RHINO STONE TECH: ソーラー パネルのクリーニングが必要な理由重要
リンク:
https://www.rhinostonetech.com/blog-1.html
注: 清掃頻度とパフォーマンスのメンテナンスを実際の PV 運用上の懸念事項に結び付けます。
RHINO STONE TECH: ソーラー パネルのドライ クリーニングとウェット クリーニング
リンク:
https://www.rhinostonetech.com/blog-4.html
注: 清掃モードの選択、水の使用量、展開の比較をサポートします。
詳細情報
国立再生可能エネルギー研究所: 太陽光発電の信頼性
リンク:
https://www.nrel.gov/pv/reliability.html
注: 議論を洗浄装置からより広範な太陽光発電の信頼性とメンテナンスに拡張します。
米国労働安全衛生管理局: 墜落防止
リンク:
https://www.osha.gov/fall-protection
注: 遠隔制御導入後も必要な屋根ベースの作業のための落下防止コンテキストを提供します。
太陽エネルギー産業協会: 太陽光発電事業とメンテナンス
リンク:
https://www.seia.org/initiatives/solar-operations-maintenance
注: 太陽光発電設備の運用とメンテナンスの実践に関する業界の視点を追加します。