
















大規模太陽光発電所でメーカーを選ぶことは、技術面のリスク判断です。クローラー式ロボットには、傾斜25°のアレイ上を安定して走行し、モジュール列間の60 mmの隙間を止まらずに乗り越え、数百メートルに及ぶアレイ上で1人の作業者が運搬・操作できることが求められます。大規模発電所の清掃は量が多く、汚れによる発電損失は毎月積み上がるため、手作業による洗浄では規模に対応しにくいのが実情です。選定するメーカーには、長い列に対応した車体、作業シフトに合うバッテリー、モジュール幅に適したブラシが必要です。候補の絞り込みは、現場の要件を定義し、斜面と隙間でクローラー車体の挙動を試し、メーカーが提示・カスタマイズできる資料を確認する、という3段階で進めます。
大規模太陽光発電所が清掃ロボットメーカーに求める要件
大規模太陽光発電所の導入容量は急速に拡大し、機械による清掃は標準的なO&M予算の一部になっています。IEA-PVPSの「Trends in PV Applications」レポートが世界で毎年数GW規模の導入を記録するなか、どの発電所でも、足場に作業員を載せたり、何キロメートルにも及ぶ列を手作業で移動させたりせずに、広大なガラス面をきれいに保つという課題に直面します。地上設置型アレイは、列の長さ、傾斜、モジュール架台間の隙間が繰り返される設計であり、この反復性はクローラーロボットが得意とするところです。Sandiaの太陽光発電設備の信頼性・O&Mに関する取り組みも、計画的で一貫した保守が長期的な発電量を守るという点を示しています。まず地面と設置条件を確認しましょう。大規模発電所は平坦とは限らないため、ロボットはモジュールの傾斜を登りながら、清掃中も安定した姿勢を保つ必要があります。次にモジュールの配置を確認します。固定傾斜架台やトラッカーでは列間に隙間ができるため、清掃ヘッドがフレームに食い込んだり、駆動力を失ったりせずにその隙間を越えられなければなりません。さらに作業者についても考慮が必要です。発電所の一区画は数百メートルに及ぶことがあり、有線の操作ボックスでは作業時間を無駄にします。最後に適合性です。EPC事業者や発電所の所有者は通常、発注前にCEマーキングの資料や、ISO9001などの認知された品質マネジメントシステムに基づく製造体制を求めます。
クローラー車体の設計が斜面安定性と隙間の通過性に与える影響
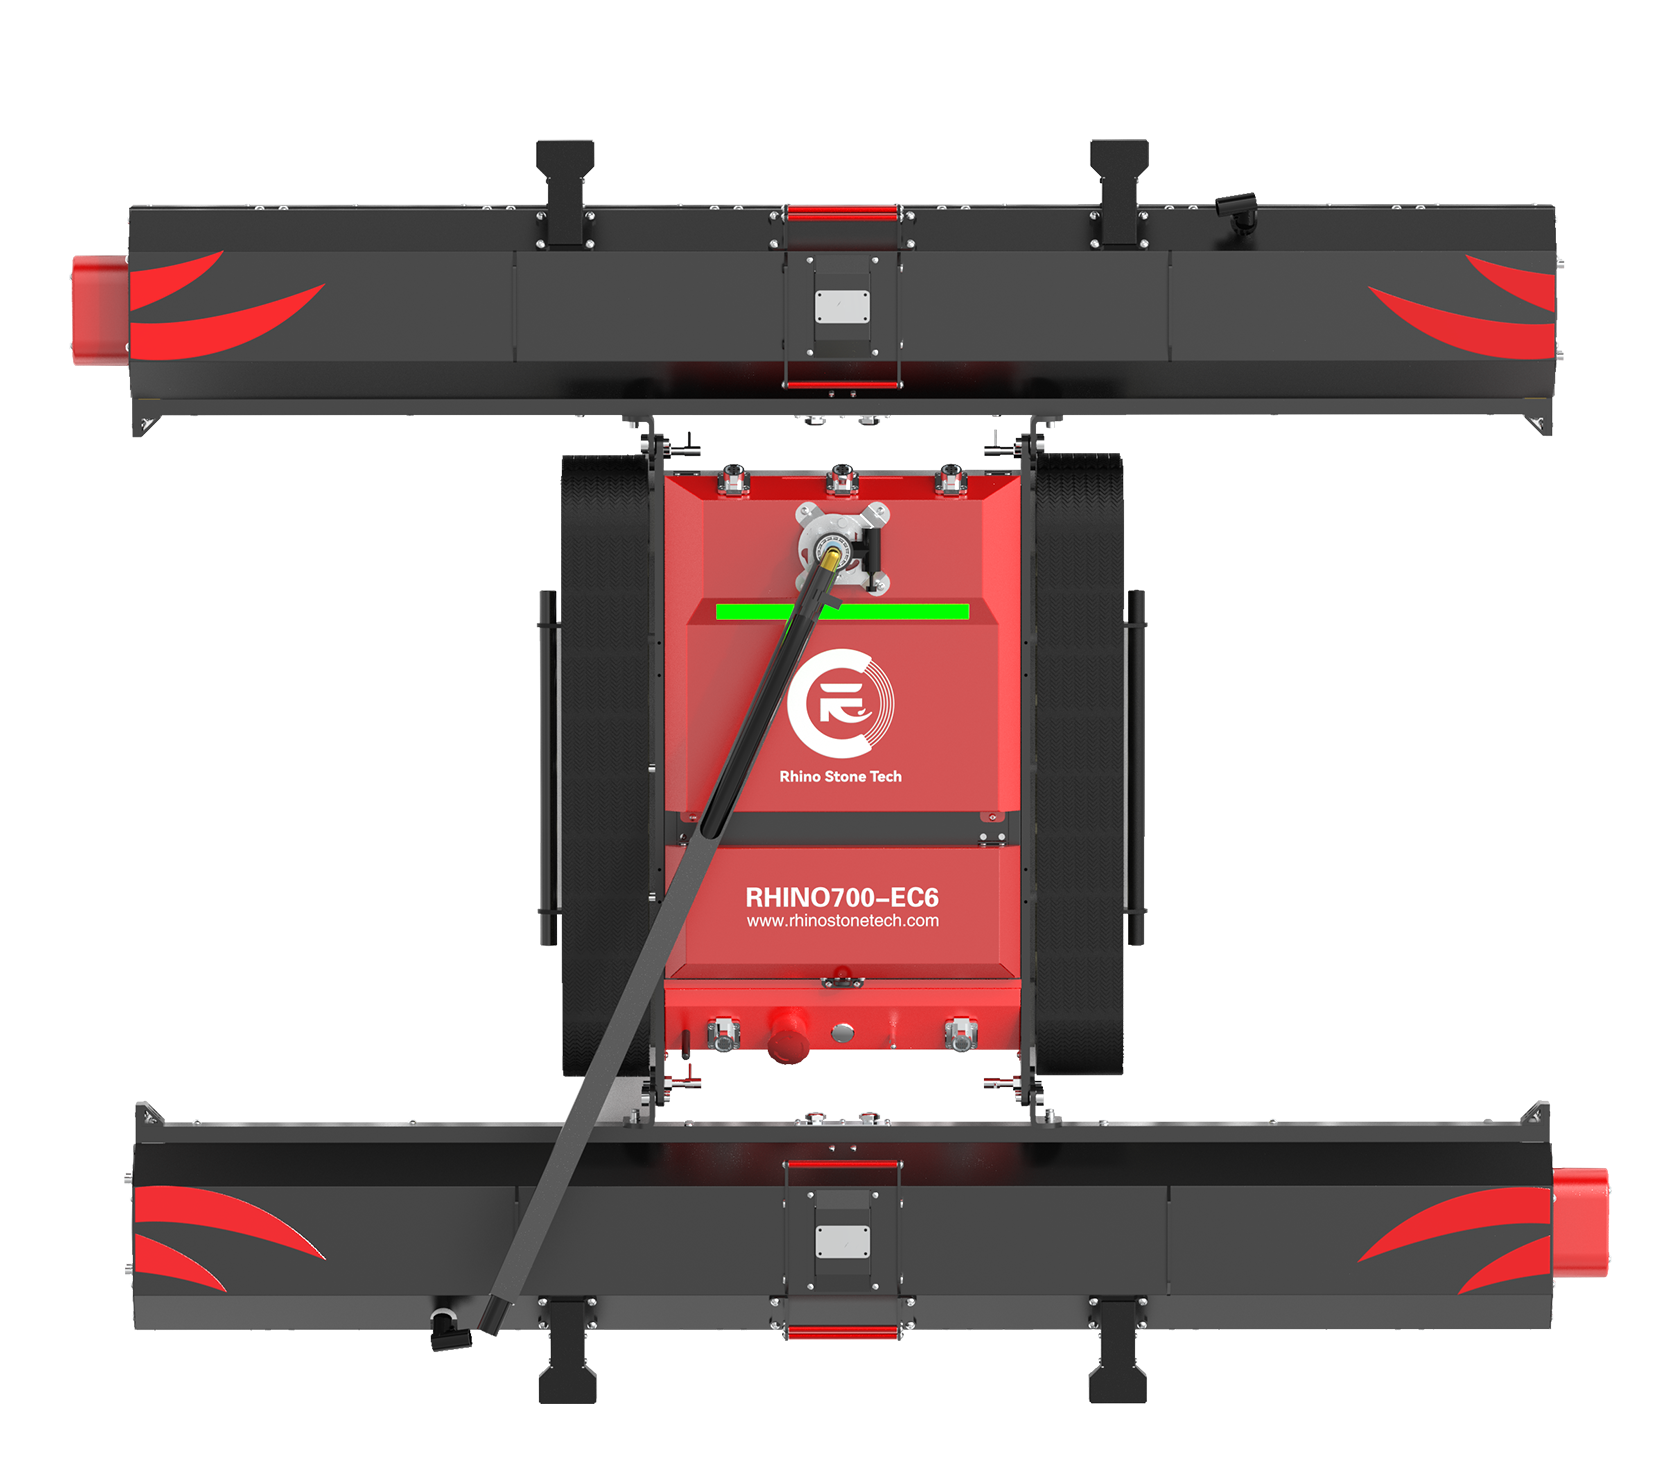
購入時の判断を大きく左右するのが車体設計です。クローラーは2本の履帯全体で重量を支えるため、最高速度よりも履帯幅、トレッドパターン、総重量が重要になります。履帯が広いほどガラス面に接するゴムの面積が増え、濡れたアレイやほこりのあるアレイで横滑りを防ぎます。RHINOSTAR-EC6は幅100 mmのワイドなハート型ゴム履帯を採用しています。ハート形状が乾いたほこりや濡れた膜面を捉え、幅広の履帯が荷重を一点に集中させずに分散します。車体サイズは1370 × 1200 × 180 mm、シャーシ重量は18 kgで、屋上向けの珍しい機器ではなく、大規模発電所での運用を想定しています。
1. 地上設置型アレイで最大25度の登坂性能が重要な理由
地上設置型アレイの多くは傾斜10°~25°に設置されています。そのため、25°対応のロボットなら、常に性能限界で運転するのではなく、一般的な傾斜範囲を余裕を持ってカバーできます。傾斜した列では清掃中ずっと重力が機体を斜面下方へ引くため、履帯はモーターのトルクを空転ではなく路面のグリップに変えなければなりません。EC6の最大登坂角度は25°です。ワイド履帯と組み合わせることで、O&M担当者はロボットが列全体を一度に清掃できるか、区画間で運搬が必要かを判断できます。登坂性能は安全性にも関わる数値であり、遠隔操作で稼働させる際に作業者がどこに機体を置けるかを示します。
2. 18 kgのモジュール構造と200 mの遠隔操作が現場展開をどう変えるか
大規模発電所でロボットを展開する際、重量と操作距離という2つの仕様が作業方法を左右します。18 kgの車体は3つのモジュールに分割でき、公開されている組立時間は1人で約2分です。技術者はクレーンやもう1人の手を借りずに、アレイ区画間で機体を移動させたり、ケーブルトレイを越えて持ち上げたり、ピックアップトラックに積み込んだりできます。同じ機体は無線リモコンの操作距離が200 mあり、作業者は列全体を見渡せる距離を保ち、洗浄エリアから離れて操作できます。高精度の落下防止センサー4個がアレイ端部を監視し、機体が架台の端から落ちる前に停止します。24V 30Ahのバッテリーは連続稼働4時間以上、急速充電4時間とされており、午前中の清掃作業と昼休み中の充電に合った仕様です。重量、モジュール構造、操作距離、端部検知、バッテリー稼働時間を総合して、1人の作業者が1シフトで清掃できる列数が決まります。
製造時の適合性とブラシのカスタマイズが大規模プロジェクトを支える理由
適合性は、機器をプロジェクトに導入できるかどうかに関わります。欧州市場向け機械のCEマーキングは、メーカーが適用される整合規格を用い、適合性評価を実施したことを示します。国際プロジェクトや融資機関も、承認前にこの資料を求めることがよくあります。Rhino Stone Techは、CE認証、ISO9001に基づく製造体制、清掃機器に関する29件の特許を公開しています。どの規格に基づいて評価されたのか、適合宣言書を入手できるか、制御電子機器もシャーシと同じ評価対象に含まれるかを確認してください。水洗いを伴う運用を指定する前に、モーター、バッテリー室、リモコン受信機のIP等級を技術チームに確認しましょう。ブラシ構成は、ロボットが現場の配置に合うかどうかを左右します。大規模アレイでは、架台幅、列あたりのモジュール数、ストリング間の通路が現場ごとに異なります。幅0.9 mのブラシは狭い列を清掃しながら隙間へのはみ出しを抑え、幅1.3 mなら広い架台を少ない往復でカバーできます。EC6では、直径150 mmのブラシを幅0.9 m、1.1 m、1.2 m、1.3 mから選べます。PBT製のらせんブラシ毛にはソフト、ミディアム、ハードの硬さがあり、軽いほこりにはソフト、定期保守にはミディアム、重い汚れやこびりついた堆積物にはハードが適しています。機体は乾式・湿式清掃に対応し、クイック接続の給水口は最大60 barの水圧を受け入れます。機体に水タンクは搭載していないため、湿式清掃には外部給水設備または給水車が必要です。給水ラインを早めに計画しておけば、湿式清掃のスケジュールを現実的に組めます。
まとめ
大規模太陽光発電所向けのソーラーパネル清掃ロボットメーカーを選ぶ際は、アレイの傾斜や60 mmの隙間に対応するクローラー車体、長い列を1人で展開できる重量と操作性能、EPC事業者や融資機関の要件を満たす適合資料、架台の配置に合うブラシ幅という4点を確認します。RHINOSTAR-EC6が標準条件で公表している処理能力は、作業者1人で1日あたり約1~2 MWを清掃するものです。実際の1日あたりの処理量は、列の長さ、隙間の数、清掃方法、再配置にかかる時間によって異なります。正式な見積もりを依頼する前に、アレイ寸法、傾斜、隙間の幅、一般的な汚れの種類をRhino Stone Techの技術チームに伝え、推奨ブラシ幅、湿式清掃用の給水計画、現場に合わせた投資対効果の評価を依頼してください。
よくある質問
Q:大規模太陽光発電所は、ソーラーパネル清掃ロボットメーカーのどの点を評価すべきですか?
A:クローラー車体の能力、作業者による展開、適合資料、ブラシのカスタマイズという4分野を確認してください。車体性能には登坂角度と隙間の通過性が含まれます。展開のしやすさは重量、組立時間、リモコンの操作距離、落下防止検知で判断します。適合性ではCEマーキングとISO9001品質マネジメントを確認します。最大登坂角度25°や障害物通過高さ60 mmなど、どのようなアレイ条件を想定しているかを尋ねてください。ブラシ幅がモジュール列に合うことも確認し、バッテリー稼働時間と充電時間が清掃シフトに合うか検討しましょう。
Q:登坂角度25°のクローラーロボットは、ソーラーパネル間の60 mmの隙間をどのように越えますか?
A:グリップ力と車体形状がポイントです。幅広のゴム履帯はガラス面との接触を長く保つため、履帯の先端が隙間に差しかかっても、残りの部分が機体重量を支え、トルクを空転させずに表面へ伝えます。障害物通過高さ60 mmという公称値は、モジュール間の隙間や小さなフレーム段差を、車体とブラシ部分が引っかかったり停止したりせずに越えられる設計であることを示します。アレイ端部の落下防止センサーにより、列の終端近くまで清掃し、安全に停止できます。
Q:ソーラーパネル清掃ロボットメーカーは、大規模アレイの配置に合わせてブラシ幅をカスタマイズできますか?
A:はい。架台幅や列の配置は現場によって異なるため、ブラシ幅は大規模発電所で特に有用なカスタマイズ項目です。RHINOSTAR-EC6では、ブラシ径150 mmのブラシを幅0.9 m、1.1 m、1.2 m、1.3 mから選べます。PBT製ブラシ毛の硬さは、汚れの種類に合わせてソフト、ミディアム、ハードから選択できます。モジュール幅、1列あたりのモジュール数、隙間の幅、一般的な汚れの種類をメーカーに伝え、標準サイズをそのまま選ぶのではなく、適切な幅とブラシ毛の硬さを提案してもらいましょう。