
















모든 옥상 배열에는 장점이 있으며 대부분은 사이트 계획에서 제안하는 것보다 판단하기가 어렵습니다. 모듈은 지붕 멤브레인과 거의 같은 높이에 위치하고 홈통은 바깥쪽 줄을 따라 흐르며 몇 미터 떨어진 곳에 서있는 기술자는 마지막 몇 센티미터의 이동을 읽을 수 없는 경우가 많습니다. 이 간격은 원격 제어 청소 기계에서 닫힐 수 있도록 추락 방지 감지 기능이 내장된 것과 정확히 같습니다. 이 글에서는 낙하 방지 센서가 배열 가장자리를 읽는 방법, 그 중 4개가 옥상을 1개보다 훨씬 더 잘 덮는 이유, 원격 작동으로 사람이 위험 구역에서 기계를 작동하지 않도록 하는 방법에 대해 설명합니다.
추락 방지 센서가 옥상 어레이 가장자리를 읽는 방법
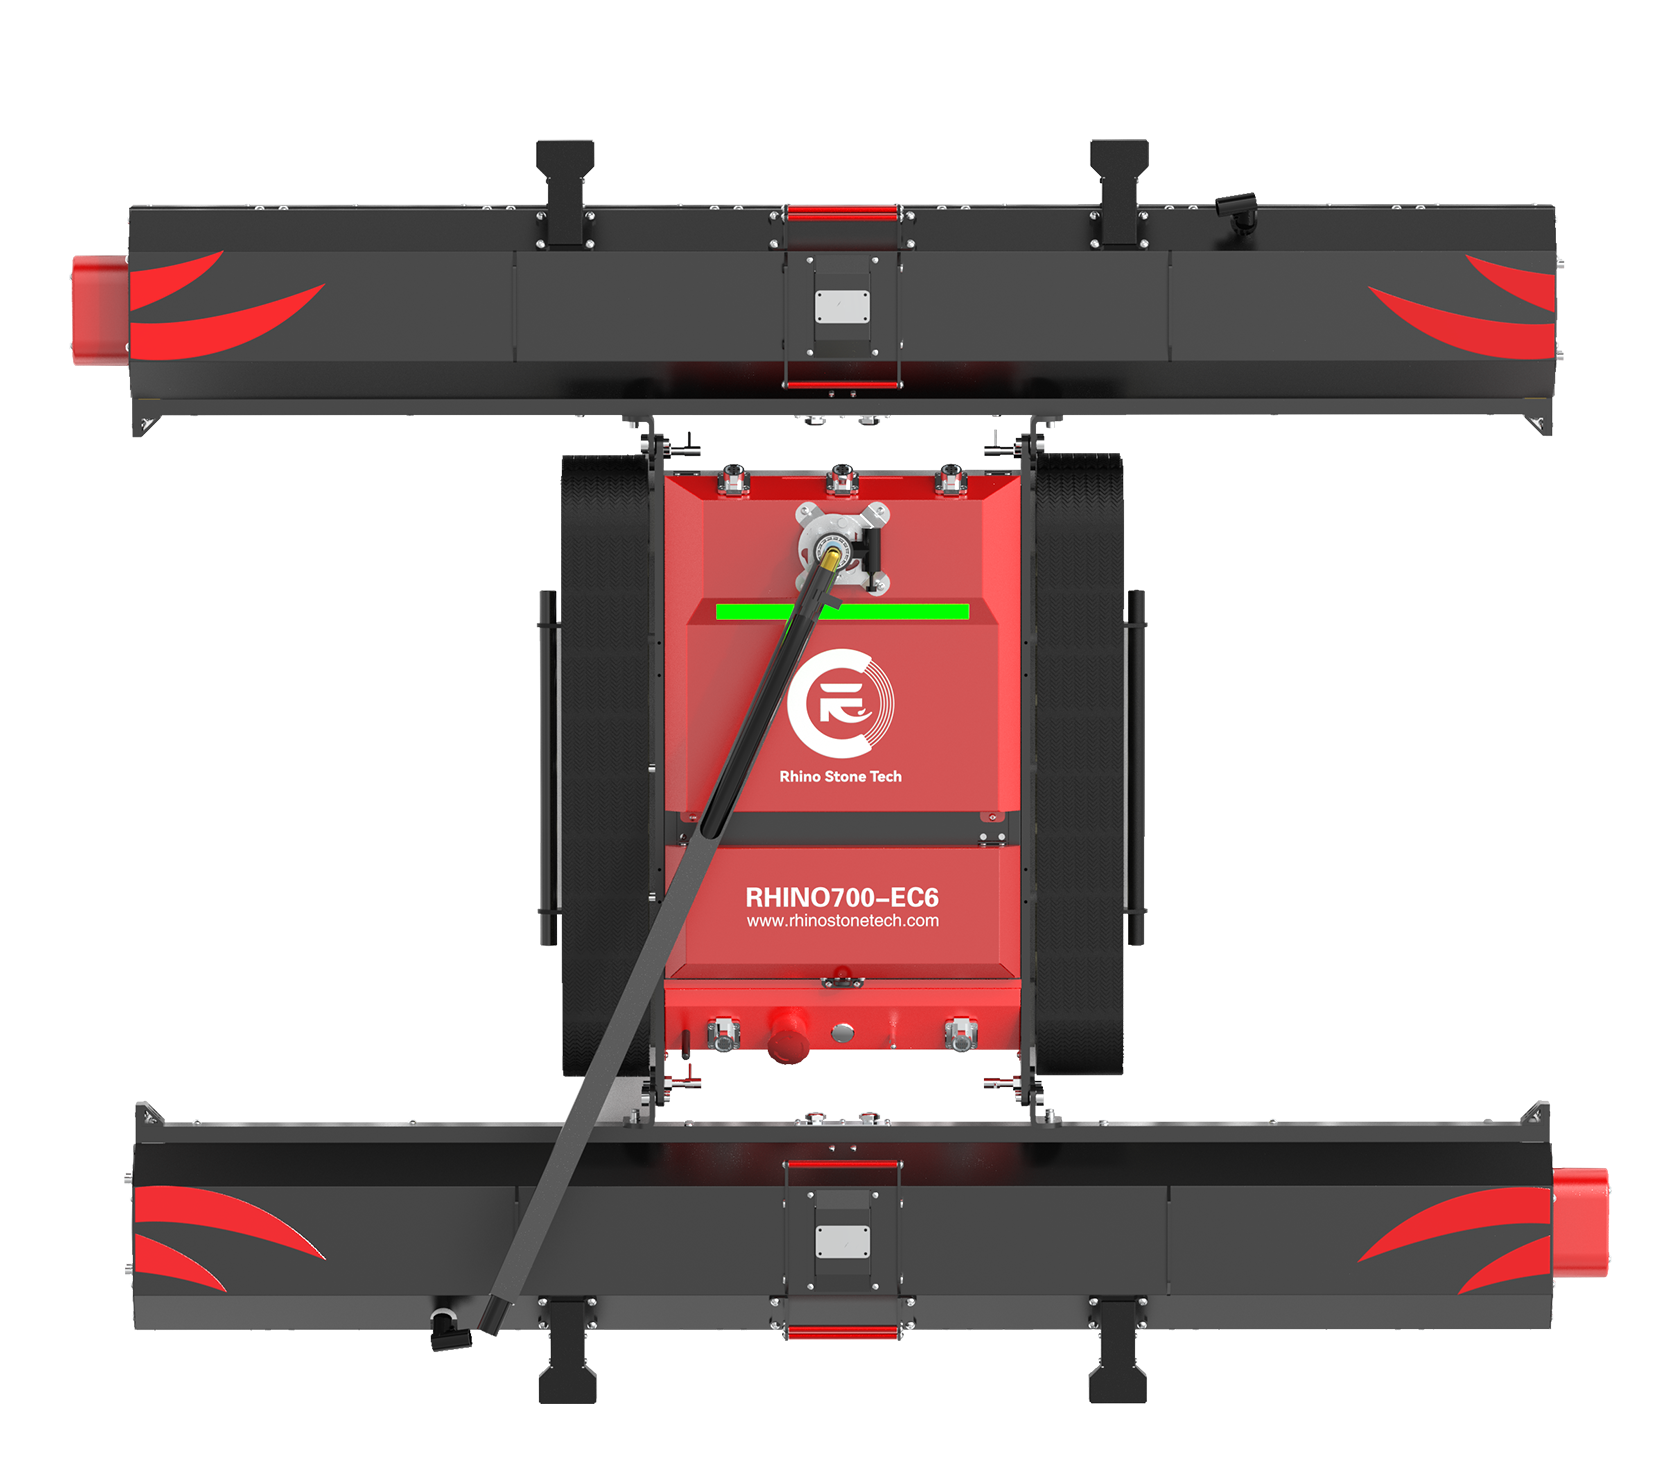
태양광 패널 청소 로봇의 낙하 방지 센서는 좁은 작업을 잘 수행합니다. 즉, 섀시 아래 표면이 아직 있는지 확인합니다. 대부분의 설계는 트랙 앞 짧은 거리에 있는 모듈 유리 또는 지붕 표면을 아래쪽으로 향하게 하며, 표면이 떨어지는 순간 판독 값이 변경됩니다. 유리는 야외, 홈통 채널 또는 낮은 지붕 섹션으로 대체됩니다. 확인은 시각적이 아닌 물리적이기 때문에 어두운 모듈, 평평한 아침 햇살 아래, 카메라가 깨끗한 선을 찾기 위해 애쓰는 먼지가 많은 유리 위에서 계속 작업합니다. 그 신호는 맵이 아니라 트리거입니다. 크롤러 로봇의 컨트롤러에는 메모리에 지붕 전체에 대한 그림이 없습니다. 이 순간 바로 아래에 무엇이 있는지 알고 있습니다. 하향 판독값이 임계값을 초과하면 기계가 반응하여 주행이 정지되거나 운전자가 경고를 받고 경로를 수정합니다. Rhino Stone Tech의 RHINOSTAR·EC6은 200m 간섭 방지 무선 원격 제어 장치와 함께 4개의 고정밀 추락 방지 센서를 지정하며, 이 두 기능은 한 쌍으로만 작동합니다. 센서 수는 대부분의 데이터 시트에 표시되지만 배치는 거의 표시되지 않습니다. 이는 다양한 태양광 패널 청소 로봇 공급업체의 기계를 비교할 때 기억해 둘 가치가 있습니다. 감도만큼 중요한 것은 포지셔닝입니다. 기울어진 배열에서 바깥쪽 행은 내리막 행이기도 하므로 유출은 같은 방향으로 작용하는 중력과 낙하를 결합합니다. 따라서 센서 배치는 섀시의 앞쪽 가장자리와 외부 모서리를 선호하는 경향이 있으며 대각선 접근 방식에서는 기계가 먼저 노출됩니다.
여러 센서가 더 안정적인 가장자리 감지를 생성하는 이유
단일 감지기가 표면의 작은 조각 하나를 감시합니다. 트리거 영역보다 몇 배 더 넓은 섀시에서는 기계가 효과적으로 모니터링되지 않는 곳으로 많은 이동이 가능합니다. 4개의 센서가 하나의 좁은 검사를 실제 적용 범위로 전환합니다. 로봇은 직진, 후진 또는 비스듬히 코너에 접근하는지 계속 감시합니다.
• 회전 중 전면, 후면 및 측면 노출: 로봇이 모듈 행 사이의 좁은 통로에서 회전할 때 드롭에 가장 가까운 섀시 부분이 변경됩니다. 주변에 센서를 분산시키면 직선 접근뿐만 아니라 회전 자체도 모니터링됩니다.
• 한 센서가 손상될 때 중복성: 먼지 막, 물방울, 강한 눈부심, 돌출된 프레임 또는 불규칙한 장착 레일은 각각 단일 판독을 방해할 수 있습니다. 다른 패치를 관찰하는 두 번째 센서는 컨트롤러에 또 다른 의견을 제공하며, 이는 실제 지붕에서 검사를 계속 사용할 수 있게 해줍니다.
• 정지 또는 경고로 이어지는 피드백: 두 개 이상의 센서가 가장자리를 읽으면 컨트롤러는 주행을 중단하거나 운영자에게 즉시 경고할 만큼 충분한 자신감을 갖게 됩니다. 이는 자율적인 경로 변경이 아닌 통제된 정지이며, 다음 결정은 리모컨을 쥐고 있는 사람에게 맡깁니다.
• 레이아웃은 여전히 지붕 기하학적 구조와 모듈 배열을 따릅니다. 난간, 홈통, 케이블 트레이, 통로 폭, 행 간격은 모두 현실적으로 드롭에 도달할 수 있는 모서리를 변경합니다. 동일한 영역의 두 배열은 서로 다른 센서 우선순위를 정당화할 수 있습니다.
실질적인 보상은 운영자가 두 번째 기회를 제공하지 않는 지붕에서 단일 판독값을 신뢰해야 하는 순간이 적다는 것입니다. 중복 감지는 가장자리 인식을 지원합니다. 장비 가동 전 사이트 평가, 가장자리 보호 또는 계획된 경로를 대체하지 않습니다.
원격 제어로 작업자가 가장자리에 닿지 않게 하는 방법
센서 수준의 중복성은 문제의 절반만 해결합니다. 나머지 절반은 인간이 서있는 곳입니다. 이 클래스의 상업용 태양광 패널 청소 로봇은 최대 200m의 작업 범위를 가진 무선 링크를 통해 조종되므로 작업자는 모듈 열을 걷는 대신 지상, 서비스 플랫폼 또는 난간에서 훨씬 뒤로 머물 수 있습니다. 그 거리가 포인트다. 많은 시장의 고소 작업법은 합리적으로 실행 가능한 고소 작업을 피하는 것을 중심으로 만들어졌으므로 사람을 지붕면에서 벗어나게 하는 것은 보너스 기능이 아니라 최우선 제어입니다. 200m 수치는 목표라기보다 헤드룸입니다. 대형 상업용 옥상에서 안전한 위치에서 전체 어레이를 볼 수 있을 만큼 멀리 떨어져 있으면 분리 거리가 30~50m에 불과할 수 있습니다. 추가 범위는 긴 건물, 분할 레벨 지붕 및 구조물의 맨 끝에 가장 좋은 관측 지점이 있는 장소를 포함합니다. 옥상 플랜트, 인버터 및 금속 데크는 많은 신호 잡음을 발생시키기 때문에 간섭 방지가 중요합니다. 또한 원격 작동을 통해 작업자는 상황을 더 잘 읽을 수 있습니다. 하나의 고정된 관점에서 사람은 경로, 흘수선, 케이블 경로 및 가장자리로의 접근을 동시에 볼 수 있습니다. 이는 섀시 옆에 웅크린 기술자가 할 수 없는 일입니다. 센서를 호스팅하는 전기 하드웨어는 젖은 브러시 헤드에 가장 가까이 위치하므로 실외 인클로저는 일반적으로 먼지 및 물 보호를 위한 표준 명명 시스템인 IEC 60529에 따라 IP 코드로 설명됩니다. 원격 제어 크롤러 로봇은 자율 지붕 로봇이 아니며, 운전하기에 충분한 조건이 언제인지는 운영자가 결정합니다.
결론
옥상 청소 로봇의 가장자리 보호는 섀시 주변에 분산된 센서와 낙하물에서 멀리 떨어져 있는 작업자라는 두 가지가 함께 작동하는 데서 비롯됩니다. 4개의 낙하 방지 센서는 기계가 회전할 때 전면, 후면 및 측면을 덮도록 유지하며, 중복성은 먼지, 눈부심 또는 불규칙한 프레임이 하나의 장치에 영향을 미칠 때 판독값을 계속 사용할 수 있도록 합니다. 그런 다음 원격 링크는 해당 범위를 거리로 변환하며, 기계를 조종하는 사람은 위험이 실제로 존재하는 모듈 평면에서 떨어져 있습니다. 센서 레이아웃과 원격 범위는 어떤 기계도 대체할 수 없는 안전한 절차 및 현장 평가와 함께 모든 사양 시트에서 확인할 가치가 있습니다.
FAQ
Q:옥상 태양광 청소 로봇에서 추락 방지 센서는 어떻게 작동하나요?
A: 그들은 섀시 바로 아래의 표면을 관찰하고 그것이 사라지는 순간에 플래그를 지정합니다. 기계가 어레이 가장자리를 향해 이동함에 따라 모듈 유리가 개방된 공기, 홈통 또는 낮은 지붕 수준으로 바뀌면 판독값이 변경됩니다. 그런 다음 컨트롤러는 주행을 중지하거나 작업자에게 경고하여 로봇이 가장자리에서 벗어나지 않도록 합니다.
Q:지붕 청소 로봇에 추락 방지 센서가 두 개 이상 필요한 이유는 무엇입니까?
A: 하나의 센서가 하나의 작은 패치를 감시하지만 가장자리는 직진, 후진 중 뒤, 회전 중 모퉁이 등 모든 방향에서 나타날 수 있습니다. 섀시 주위에 배치된 센서는 전면, 후면 및 측면을 덮고 있으며 먼지, 눈부심 또는 불규칙한 프레임이 장치 하나를 방해할 때 두 번째 판독값도 도움이 됩니다.
Q:옥상 태양광 안전에서 200m 원격 제어는 어떤 역할을 합니까?
A:연산자의 위치를 결정합니다. 최대 200m의 작업 범위를 통해 기계를 조종하는 사람은 난간 근처의 모듈 열을 걷는 대신 지상이나 서비스 플랫폼에 머물 수 있습니다. 이러한 분리는 주요 안전상의 이점이며 추가 범위는 로봇에서 가장 좋은 시점이 멀리 있는 길거나 분할된 층의 옥상을 포함합니다.