
















대규모 태양광 발전소의 제조업체를 선택하는 일은 기술적 위험을 판단하는 과정입니다. 궤도형 로봇은 경사 25°의 어레이에서 안정적으로 주행하고, 모듈 열 사이의 60 mm 간격을 멈추지 않고 통과하며, 수백 미터에 이르는 어레이를 한 명의 작업자가 운반하고 조작할 수 있어야 합니다. 대규모 발전소 청소는 작업량이 많고 오염으로 인한 발전량 손실이 매월 누적되므로 수작업 세척만으로는 규모를 감당하기 어렵습니다. 적합한 제조업체는 긴 열에 맞는 섀시, 한 교대 근무에 맞는 배터리, 모듈 폭에 맞는 브러시를 제공해야 합니다. 후보를 추리는 실용적인 절차는 세 단계입니다. 현장 요구 사항을 정의하고, 경사면과 간격에서 궤도 섀시의 동작을 시험한 뒤, 제조업체가 어떤 자료를 제공하고 무엇을 맞춤 제작할 수 있는지 확인합니다.
대규모 태양광 발전소가 청소 로봇 제조업체에 요구하는 사항
대규모 태양광 발전은 빠르게 확대되어 기계식 청소가 이제 표준 운영·유지보수(O&M) 예산의 일부가 되었습니다. IEA-PVPS의 「Trends in PV Applications」 보고서는 전 세계적으로 매년 수 기가와트 규모의 신규 설비가 추가되고 있음을 추적합니다. 모든 발전소는 결국 같은 문제에 직면합니다. 비계를 세우거나 작업자를 수 킬로미터에 걸친 열 사이로 이동시키지 않고 넓은 유리 표면을 깨끗하게 유지하는 일입니다. 대형 지상형 어레이는 열 길이, 경사, 모듈 테이블 사이의 간격이 반복되는 구조로 설계되며, 이러한 반복 구조는 궤도형 로봇이 잘 처리합니다. Sandia의 태양광 신뢰성 및 O&M 연구도 일관되고 계획된 유지보수가 장기 발전량을 보호한다는 점을 보여 줍니다. 먼저 지면 조건을 확인하십시오. 대규모 발전소는 평평하지 않은 경우가 많으므로 로봇은 모듈 경사를 오르고 청소 중에도 수평을 유지해야 합니다. 다음으로 모듈 배치를 살펴보십시오. 고정 경사형 테이블과 추적식 구조 모두 열 사이에 간격이 생길 수 있습니다. 청소 헤드는 프레임에 걸리거나 접지력을 잃지 않고 이 간격을 넘어야 합니다. 작업자도 고려해야 합니다. 발전소 한 구역의 길이가 수백 미터일 수 있으며, 유선 제어함은 작업 시간을 낭비하게 합니다. 마지막은 적합성입니다. EPC 계약업체와 자산 소유자는 일반적으로 발주 전에 CE 마킹 자료와 ISO9001 같은 공인 품질 시스템에 따라 운영되는 제조업체의 증빙을 요구합니다.
궤도 섀시 설계가 경사 안정성과 간격 통과에 미치는 영향
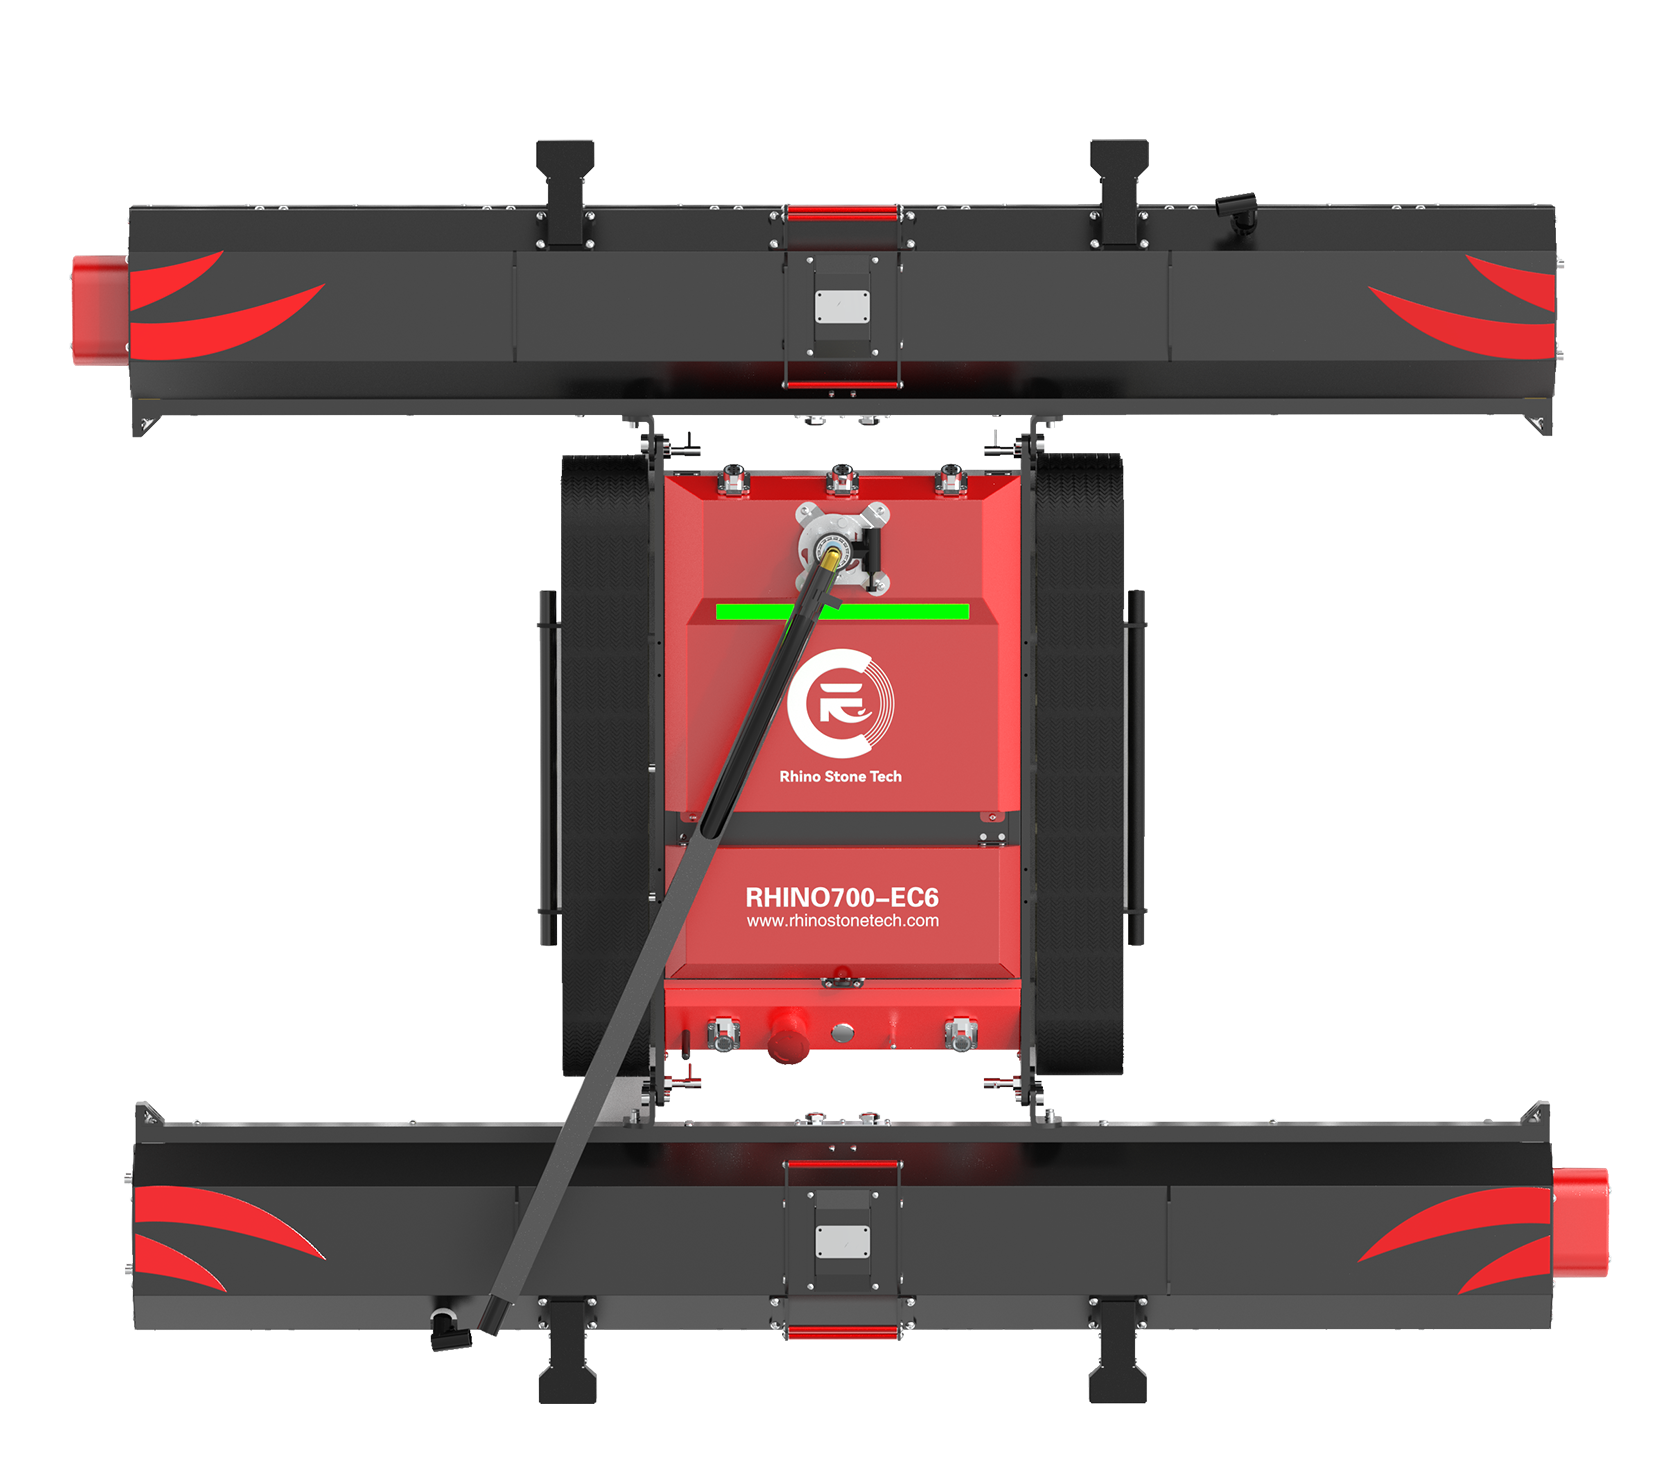
구매 결정의 상당 부분은 섀시 설계에서 이루어집니다. 궤도형 로봇은 두 트랙의 전체 접촉면에 무게를 분산하므로 최고 속도보다 트랙 폭, 트레드 패턴, 총중량이 중요합니다. 트랙이 넓을수록 유리와 맞닿는 고무 면적이 늘어나 습하거나 먼지가 쌓인 어레이에서 옆으로 미끄러지지 않도록 접지력을 유지합니다. RHINOSTAR·EC6는 폭 100 mm의 넓은 하트형 고무 트랙을 사용합니다. 하트형 프로파일은 마른 먼지와 젖은 막에 맞물리며, 넓어진 폭은 유리에 좁은 띠 형태로 압력을 집중시키지 않고 하중을 분산합니다. 본체 크기는 1370 × 1200 × 180 mm이고 섀시 무게는 18 kg으로, 옥상에서의 시연용이 아니라 대규모 발전소 운용에 맞춰 설계되었습니다.
1. 대형 지상형 어레이에서 25도 등판 성능이 중요한 이유
대부분의 지상형 어레이는 10°에서 25° 사이의 경사로 설치됩니다. 따라서 25° 등판 성능을 갖춘 로봇은 하루 종일 한계까지 운전하지 않고도 일반적인 경사 범위를 여유 있게 처리합니다. 경사진 열에서 중력은 청소하는 동안 로봇을 계속 아래쪽으로 끌어당깁니다. 트랙은 모터 토크를 공회전이 아니라 접지력으로 바꿔야 합니다. EC6의 최대 등판 각도는 25°입니다. 넓은 트랙과 함께 이 수치를 보면 O&M 계획자는 로봇이 한 번의 작업으로 전체 열을 청소할 수 있는지, 아니면 구역 사이에서 옮겨야 하는지 판단할 수 있습니다. 등판 성능은 안전 수치이기도 합니다. 원격 제어로 작업할 때 작업자가 로봇을 어디에 세워 운용할 수 있는지 알려 줍니다.
2. 18 kg 모듈식 구조와 200 m 원격 제어가 현장 배치를 바꾸는 방식
대규모 발전소 구역에서 로봇을 배치할 때 무게와 제어 거리는 작업 방식을 바꾸는 두 가지 사양입니다. 18 kg 섀시는 세 개의 모듈로 분리되며, 공개된 조립 시간은 한 사람이 약 2분입니다. 기술자는 크레인이나 다른 사람의 도움 없이 어레이 구역 사이로 장비를 옮기고, 케이블 트레이 위로 들어 올리거나, 픽업트럭에 실을 수 있습니다. 같은 장비의 무선 원격 제어 범위는 200 m이므로 작업자는 전체 열을 볼 수 있을 만큼 떨어져 세정 구역 밖에서 조작할 수 있습니다. 고정밀 추락 방지 센서 네 개가 어레이 가장자리를 감지해 테이블 끝에서 로봇이 멈추도록 하여 아래로 떨어지는 일을 방지합니다. 24V 30Ah 배터리는 최소 4시간 작동과 4시간 급속 충전으로 정격화되어 있어 오전 청소 작업 후 점심시간에 충전하는 일정에 맞습니다. 무게, 모듈화, 제어 거리, 가장자리 감지, 배터리 작동 시간이 함께 한 명의 작업자가 한 교대에 처리할 수 있는 열 수를 결정합니다.
제조 적합성과 브러시 맞춤 제작이 대규모 프로젝트를 지원하는 방법
적합성은 장비가 프로젝트에 투입될 수 있는지를 좌우합니다. 유럽 시장에 판매되는 기계의 CE 마킹은 제조업체가 해당 조화 표준을 적용하고 적합성 평가를 완료했음을 나타냅니다. 국제 프로젝트와 대출 기관도 승인 전에 이러한 자료를 요구하는 경우가 많습니다. Rhino Stone Tech는 CE 인증, ISO9001 제조 체계, 청소 장비 관련 특허 29건을 공개하고 있습니다. 어떤 표준에 따라 평가했는지 묻고, 적합성 선언서를 요청하며, 제어 전자 장치도 섀시와 동일한 평가에 포함되었는지 확인하십시오. 세척 작업에 투입하기 전에 모터, 배터리실, 원격 수신기의 IP 등급을 기술팀에 확인하십시오. 브러시 구성에 따라 로봇이 현장 배치에 적합한지가 결정되는 경우가 많습니다. 대규모 어레이는 테이블 폭, 열당 모듈 수, 스트링 사이 통로가 현장마다 다릅니다. 0.9 m 브러시는 좁은 열을 청소하면서 간격 밖으로 튀어나오지 않으며, 1.3 m 브러시는 넓은 테이블을 적은 횟수로 청소합니다. EC6는 직경 150 mm 브러시를 0.9 m, 1.1 m, 1.2 m, 1.3 m 폭으로 제공합니다. PBT 나선형 브러시모는 소프트, 미디엄, 하드 등급으로 제공되며, 소프트는 가벼운 먼지, 미디엄은 정기 유지보수, 하드는 심한 오염이나 잘 떨어지지 않는 침전물에 적합합니다. 장비는 건식·습식 청소를 지원하며 퀵 커넥트 급수구는 최대 60 bar의 물을 받습니다. 장비 자체에 물탱크가 없으므로 습식 청소에는 외부 급수 또는 급수 차량이 필요합니다. 급수 라인을 일찍 계획하면 현실적인 습식 청소 일정을 세울 수 있습니다.
결론
대규모 태양광 발전소용 태양광 패널 청소 로봇 제조업체를 선정할 때는 네 가지를 확인하면 됩니다. 어레이 경사와 60 mm 간격을 처리할 수 있는 궤도 섀시, 긴 열을 한 명이 배치할 수 있는 무게와 제어 구성, EPC 계약업체나 대출 기관의 요구를 충족하는 적합성 자료, 테이블 배치에 맞는 브러시 폭입니다. RHINOSTAR·EC6가 표준 조건에서 공개한 처리량은 작업자 한 명이 하루 약 1–2 MW를 청소하는 수준입니다. 실제 일일 처리량은 열 길이, 간격 수, 청소 방식, 재배치 시간에 따라 달라집니다. 공식 견적을 요청하기 전에 어레이 치수, 경사, 간격 폭, 일반적인 오염 유형을 Rhino Stone Tech 기술팀에 보내십시오. 그런 다음 권장 브러시 폭, 습식 청소용 급수 계획, 현장 조건에 맞춘 투자수익률 평가를 요청하십시오.
자주 묻는 질문
Q:대규모 태양광 발전소는 태양광 패널 청소 로봇 제조업체의 무엇을 평가해야 합니까?
A:궤도 섀시 성능, 작업자 배치 방식, 적합성 자료, 브러시 맞춤 제작의 네 가지를 중점적으로 살펴보십시오. 섀시 성능에는 등판 각도와 간격 통과가 포함됩니다. 배치 측면에서는 무게, 조립 시간, 원격 제어 범위, 추락 방지 감지를 확인합니다. 적합성에서는 CE 마킹과 ISO9001 품질 관리를 살펴봅니다. 장비가 어떤 어레이 조건에 맞춰 설계되었는지 질문하십시오. 25° 등판 각도와 60 mm 장애물 통과 성능은 많은 지상형 배치를 지원합니다. 브러시 폭을 모듈 열에 맞출 수 있는지, 배터리 작동 시간과 충전 시간이 청소 교대에 맞는지도 확인해야 합니다.
Q:최대 등판 각도가 25°인 궤도 로봇은 태양광 패널 사이의 60 mm 간격을 어떻게 통과합니까?
A:접지력과 구조가 핵심입니다. 넓어진 고무 트랙은 유리 위에서 긴 접촉면을 유지하므로 트랙 앞부분이 간격에 도달해도 나머지 트랙이 장비 무게를 지탱하고 토크를 공회전이 아닌 표면으로 전달합니다. 공개된 60 mm 장애물 통과 수치는 섀시와 브러시 어셈블리가 모듈 사이의 간격과 작은 프레임 턱을 걸리거나 멈추지 않고 넘도록 설계되었음을 뜻합니다. 어레이 가장자리의 추락 방지 센서 덕분에 로봇은 열 끝까지 청소한 뒤 안전하게 멈출 수 있습니다.
Q:태양광 패널 청소 로봇 제조업체는 서로 다른 대규모 어레이 배치에 맞춰 브러시 폭을 조정할 수 있습니까?
A:가능합니다. 테이블 폭과 열 배치는 현장마다 다르므로 브러시 폭은 대규모 발전소 작업에서 가장 유용한 맞춤 옵션 중 하나입니다. RHINOSTAR·EC6는 직경 150 mm의 브러시를 0.9 m, 1.1 m, 1.2 m, 1.3 m 폭으로 제공합니다. PBT 브러시모는 오염 유형에 맞춰 소프트, 미디엄, 하드 등급 중에서 선택할 수 있습니다. 모듈 폭, 열당 모듈 수, 간격 폭, 일반적인 오염 유형을 제조업체에 전달하여 한 가지 규격을 기본값으로 선택하는 대신 적절한 폭과 브러시모 등급을 추천받으십시오.