

1. เหตุใดหลังคาเชิงพาณิชย์จึงต้องมีกลยุทธ์การทำความสะอาดที่แตกต่างออกไป
แผงโซลาร์เซลล์มักถูกมองว่าเป็นพื้นผิวที่สม่ำเสมอ แต่หลังคาเชิงพาณิชย์ไม่ค่อยมีพฤติกรรมเหมือนกัน อาร์เรย์อาจตั้งอยู่บนหลังคาลาดเอียง มีทางเดินในการบำรุงรักษาแคบ และรวมถึงถาดสายเคเบิล ที่หนีบ ช่องระบายน้ำ หรือช่องว่างระหว่างโซนติดตั้ง ฝุ่นละออง เกสรดอกไม้ เศษนก และเศษวัสดุก่อสร้างจะรวมตัวกันอย่างไม่สม่ำเสมอ วิธีการทำความสะอาดที่ทำงานบนสนามที่ติดตั้งภาคพื้นดินอาจทำงานช้าหรือไม่ปลอดภัย เมื่อผู้ปฏิบัติงานต้องขนอุปกรณ์ข้ามหลังคาและเข้าถึงโครงสร้างพื้นฐานทางไฟฟ้าที่มีกระแสไฟฟ้าซ้ำๆ
ผลกระทบทางธุรกิจไม่ได้จำกัดอยู่เพียงรูปลักษณ์ภายนอกของโมดูลเท่านั้น ความสกปรกจะช่วยลดแสงที่ส่องถึงเซลล์ ในขณะที่การทำความสะอาดอย่างรวดเร็วอาจทำให้เกิดรอยขีดข่วน ทิ้งคราบเปียก หรือสร้างความเสียหายให้กับขอบที่เปราะบางได้ ชุดหุ่นยนต์ทำความสะอาดแผงโซลาร์เซลล์ที่เหมาะสมจึงต้องเชื่อมโยงการตัดสินใจสี่ประการ ได้แก่ ความปลอดภัยในการเคลื่อนย้ายเครื่องจักร แปรงสัมผัสกับกระจกสม่ำเสมอเพียงใด ต้องใช้แรงงานในแต่ละกะเท่าใด และเคลื่อนย้ายชุดอุปกรณ์ระหว่างพื้นที่ทำงานได้ง่ายเพียงใด ตัวเลือกที่ดีที่สุดคือตัวเลือกที่เหมาะกับรูปแบบการทำงานของไซต์ ไม่ใช่เฉพาะเครื่องที่มีหมายเลขพาดหัวมากที่สุดเท่านั้น
2. เริ่มต้นด้วยการเคลื่อนไหว: ความลาดเอียง ช่องว่าง และการยึดเกาะ
การจัดการแบบเอียงเป็นตัวกรองแรกสำหรับหุ่นยนต์บนหลังคา หน้าผลิตภัณฑ์ Rhino Stone Tech EC6 อธิบายการทำความสะอาดที่มีความเสถียรบนอาร์เรย์ที่สูงถึง 25 องศา ซึ่งเป็นข้อมูลอ้างอิงที่เป็นประโยชน์สำหรับหลังคาเชิงพาณิชย์แบบลาดเอียง ความสามารถดังกล่าวมีความสำคัญเนื่องจากเครื่องจักรอาจสูญเสียแรงยึดเกาะก่อนที่แปรงจะสูญเสียพลังในการทำความสะอาด ผู้ซื้อควรยืนยันมุมสูงสุดภายใต้สภาวะเปียกหรือแห้ง วัสดุพื้นผิว และการกำหนดค่าแปรงที่เลือก คำแถลงผลการปฏิบัติงานที่ไม่มีเงื่อนไขเหล่านั้นเป็นเรื่องยากที่จะแปลงเป็นวิธีการทำงานที่ปลอดภัย
การข้ามสิ่งกีดขวางก็สำคัญไม่แพ้กัน หน้านี้อ้างอิงความสามารถในการข้ามสิ่งกีดขวางได้สูงถึง 60 ซม. และรางยางรูปหัวใจกว้าง 100 มม. ในทางปฏิบัติ ทีมบำรุงรักษาควรทำแผนผังช่องว่างที่แท้จริง ตัวป้องกันสายเคเบิล หรือการเปลี่ยนเฟรมที่ใหญ่ที่สุดก่อนสั่งซื้อ คำถามไม่ได้อยู่ที่ว่าหุ่นยนต์สามารถข้ามสิ่งกีดขวางที่แยกเดี่ยวได้หรือไม่ แต่สามารถเข้าใกล้ ข้าม และฟื้นตัวได้โดยไม่ต้องขูดแผงหรือต้องการให้บุคคลอื่นเปลี่ยนตำแหน่งหรือไม่ เซ็นเซอร์ป้องกันการตกที่มีความแม่นยำสูงเพิ่มชั้นการควบคุมอีกชั้นหนึ่ง แต่ไม่ได้แทนที่การสำรวจไซต์ สิ่งกีดขวางขอบ หรือขั้นตอนการกู้คืนที่เป็นลายลักษณ์อักษร
3. ถือว่าน้ำหนักและความเป็นโมดูลเป็นคุณสมบัติในการลดแรงงาน
น้ำหนักของหุ่นยนต์เป็นตัวแปรต้นทุนการดำเนินงาน Rhino Stone Tech EC6 แสดงรายการแชสซีที่มีน้ำหนัก 18 กก. และโครงสร้างโมดูลาร์สามชิ้นที่สามารถประกอบหรือแยกชิ้นส่วนได้ภายในเวลาประมาณสองนาที การจัดการนี้มีประโยชน์มากบนชั้นดาดฟ้า โดยที่อุปกรณ์อาจต้องผ่านประตูบริการ เดินขึ้นบันได หรือเคลื่อนที่รอบๆ จุดเข้าใช้งานลิฟต์ การจัดการแบบคนเดียวสามารถลดจำนวนคนงานที่จำเป็นสำหรับการจัดเตรียมได้ โดยที่ไซต์งานมีกฎการยกที่ชัดเจน และสามารถยกโมดูลได้โดยไม่ต้องบิดหรือหล่น
การเคลื่อนย้ายแบบกะทัดรัดยังช่วยให้หุ่นยนต์แบ่งปันข้อมูลระหว่างอาร์เรย์ต่างๆ ได้ง่ายขึ้น ก่อนซื้อ ผู้จัดการควรบันทึกจำนวนโซนหลังคาที่ทำความสะอาดต่อกะ ระยะห่างระหว่างโซน และเวลาที่ใช้ในการเคลื่อนย้ายอุปกรณ์แทนที่จะทำความสะอาด การเรียกร้องแอสเซมบลีสองนาทีมีประโยชน์มากที่สุดเมื่อเชื่อมต่อกับเวิร์กโฟลว์นั้น สอบถามขนาดที่บรรจุ น้ำหนักโมดูล อายุการใช้งานของตัวเชื่อมต่อ และการสาธิตการตั้งค่าโดยผู้ที่จะใช้งานชุดอุปกรณ์จริง
4. จับคู่แบตเตอรี่และรีโมทคอนโทรลให้เข้ากับวันทำงาน
หน้าผลิตภัณฑ์แสดงรายการแบตเตอรี่ลิเธียม 24 V 30 Ah แบบพกพา ความทนทานสูงสุดสี่ชั่วโมง และเวลาในการชาร์จเร็วสี่ชั่วโมง การรวมกันดังกล่าวอาจเหมาะสมกับช่วงเวลาการบำรุงรักษาที่วางแผนไว้ แต่ความทนทานควรถือเป็นช่วงแทนที่จะเป็นตัวเลขความครอบคลุมที่รับประกัน แรงกดแปรง ความลาดเอียง การทำความสะอาดแบบเปียก การลากน้ำ อุณหภูมิ และการย้อนกลับซ้ำๆ การเปลี่ยนแปลงการใช้พลังงานทั้งหมด การเสนอราคาตามจริงควรระบุระยะเวลาการทำงานที่คาดหวังตามโหมดการทำงาน และรวมแผนการชาร์จหรือแบตเตอรี่สำรองสำหรับกำหนดการแบบหลายหลังคา
การควบคุมระยะไกลเปลี่ยนรูปแบบความปลอดภัยเนื่องจากผู้ปฏิบัติงานสามารถอยู่ในจุดสังเกตที่ปลอดภัยยิ่งขึ้น แทนที่จะเดินข้างเครื่องจักรที่กำลังเคลื่อนที่ หน้า EC6 ระบุช่วงการควบคุม 200 ม. และการสื่อสารป้องกันการรบกวน ผู้ซื้อควรทดสอบสัญญาณจากตำแหน่งควบคุมระดับพื้นดินหรือระดับหลังคาจริง รวมถึงบริเวณห้องอินเวอร์เตอร์และโครงสร้างเหล็ก ระยะการควบคุมจะมีประโยชน์ก็ต่อเมื่อผู้ปฏิบัติงานสามารถมองเห็นหุ่นยนต์ หยุดหุ่นยนต์อย่างรวดเร็ว และเข้าใจคำเตือนแบตเตอรี่ต่ำ เซ็นเซอร์ และการสื่อสาร
ความครอบคลุมในการปฏิบัติงานควรวัดเป็นแผนกะมากกว่าหัวข้อเรื่องแบตเตอรี่ การเรียกร้องความทนทานสี่ชั่วโมงอาจครอบคลุมโซนหลังคาสั้นหลายแห่ง แต่การจัดเตรียม การตรวจสอบ การเปลี่ยนแปลงเส้นทาง และการทำความสะอาดสิ่งกีดขวางนั้นใช้เวลานานซึ่งการทดสอบรันไทม์แบบธรรมดาจะละเว้น ผู้จัดการควรกำหนดเป้าหมายสำหรับการทำความสะอาดแถวต่อกะ กำหนดเวลาที่จะถอดแบตเตอรี่ออกจากการใช้งาน และรักษาสถานที่ชาร์จที่ไม่ให้กระเป๋าโดนฝนหรือความร้อนมากเกินไป บันทึกการควบคุมระยะไกล (ถ้ามี) สามารถช่วยระบุการหยุดซ้ำๆ และแสดงให้เห็นว่าปัญหาการฝึกอบรมหรือคุณลักษณะของไซต์กำลังลดปริมาณงานหรือไม่
5. ประเมินระบบการทำความสะอาด ไม่ใช่แค่แชสซี
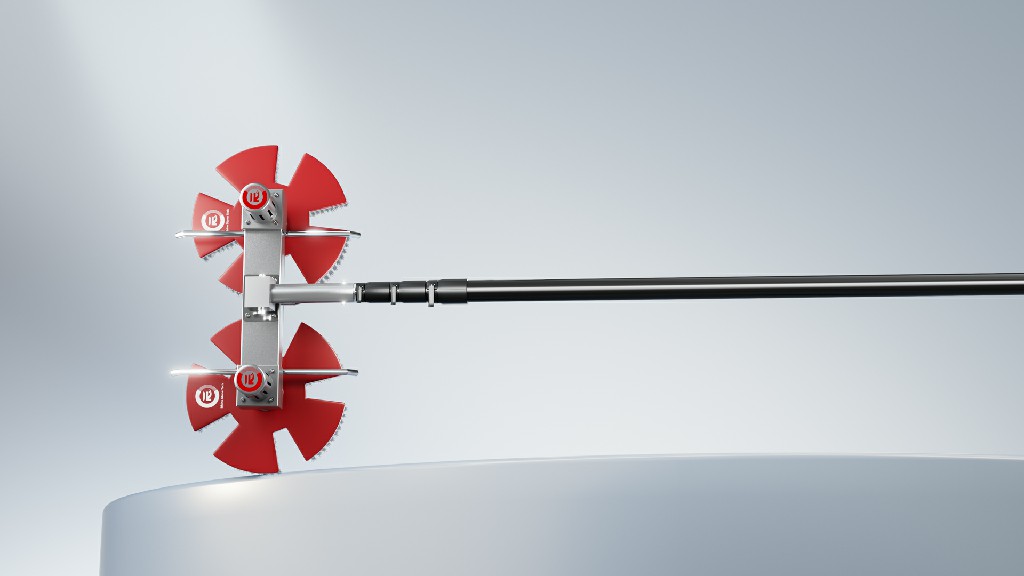
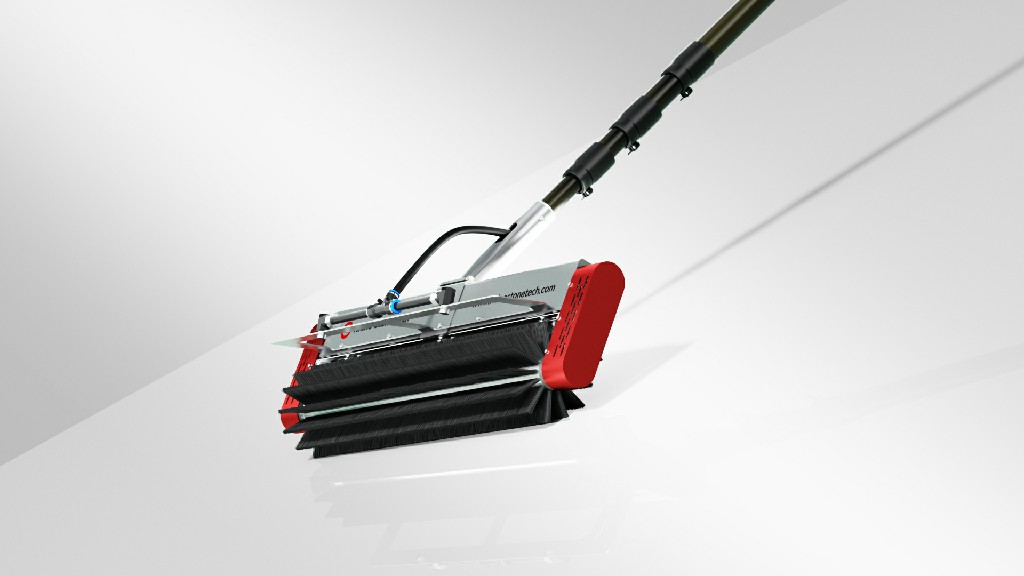
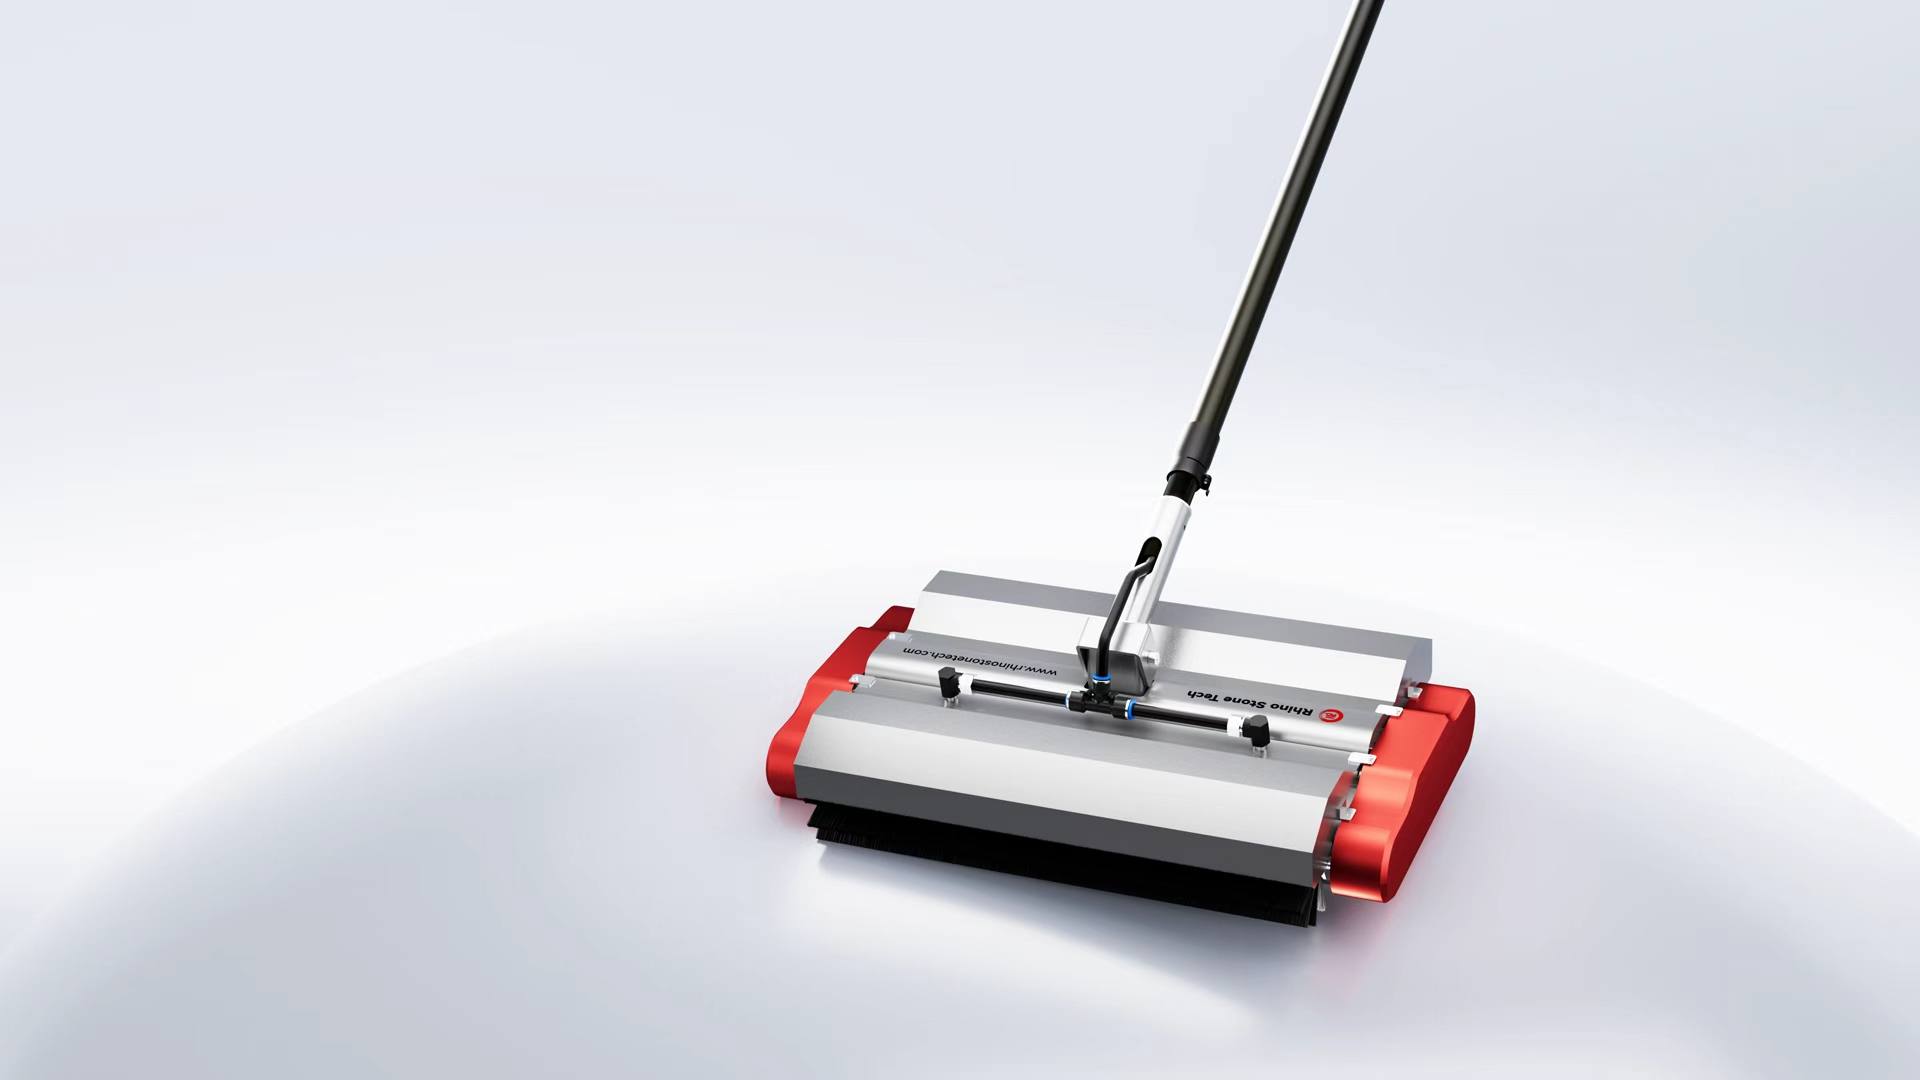
คุณภาพการทำความสะอาดขึ้นอยู่กับการสัมผัส วัสดุแปรง แรงกด และวิธีกำจัดดินที่หลุดร่อนออก EC6 ใช้แปรงลูกกลิ้งแบบลอยซึ่งมีจุดประสงค์เพื่อให้สัมผัสใกล้ชิดกับพื้นผิวโมดูล ในขณะที่ขนแปรง PBT และโครงสร้างเกลียวได้รับการอธิบายว่าเป็นคุณสมบัติการทำความสะอาดที่ปลอดภัยต่อแผง กลุ่มผลิตภัณฑ์มีตัวเลือกขนแปรงอ่อน ปานกลาง และแข็ง ขนแปรงอ่อนนุ่มเหมาะสำหรับฝุ่นเล็กน้อยและการบำรุงรักษาบ่อยครั้ง ขนแปรงปานกลางเหมาะกับความสกปรกตามปกติ ขนแปรงแข็งอาจสงวนไว้สำหรับการสะสมที่ฝังแน่นหลังจากยืนยันว่ากระจก สารเคลือบ และการรับประกันของผู้ผลิตอนุญาตให้สัมผัสได้ในระดับนั้น
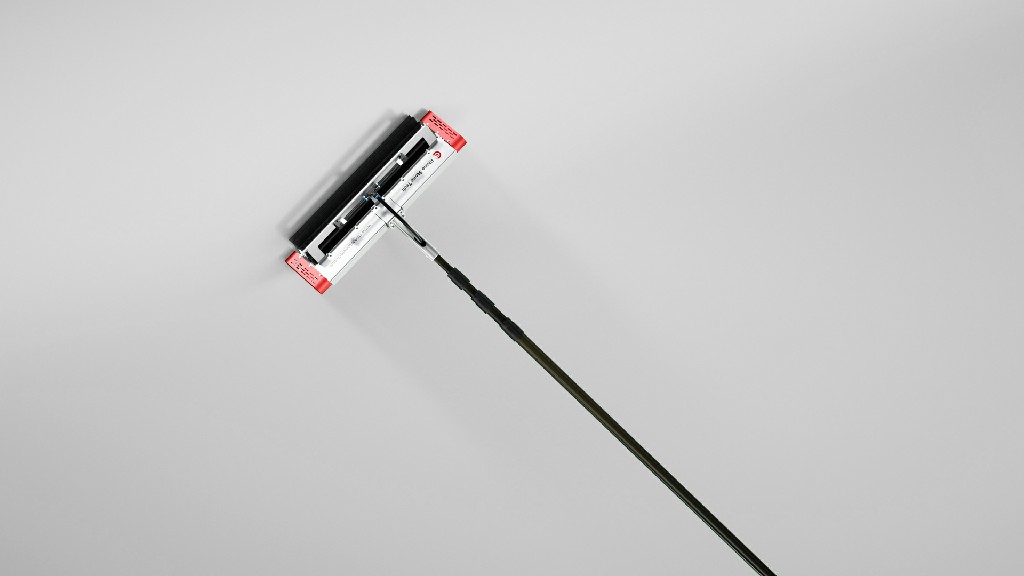
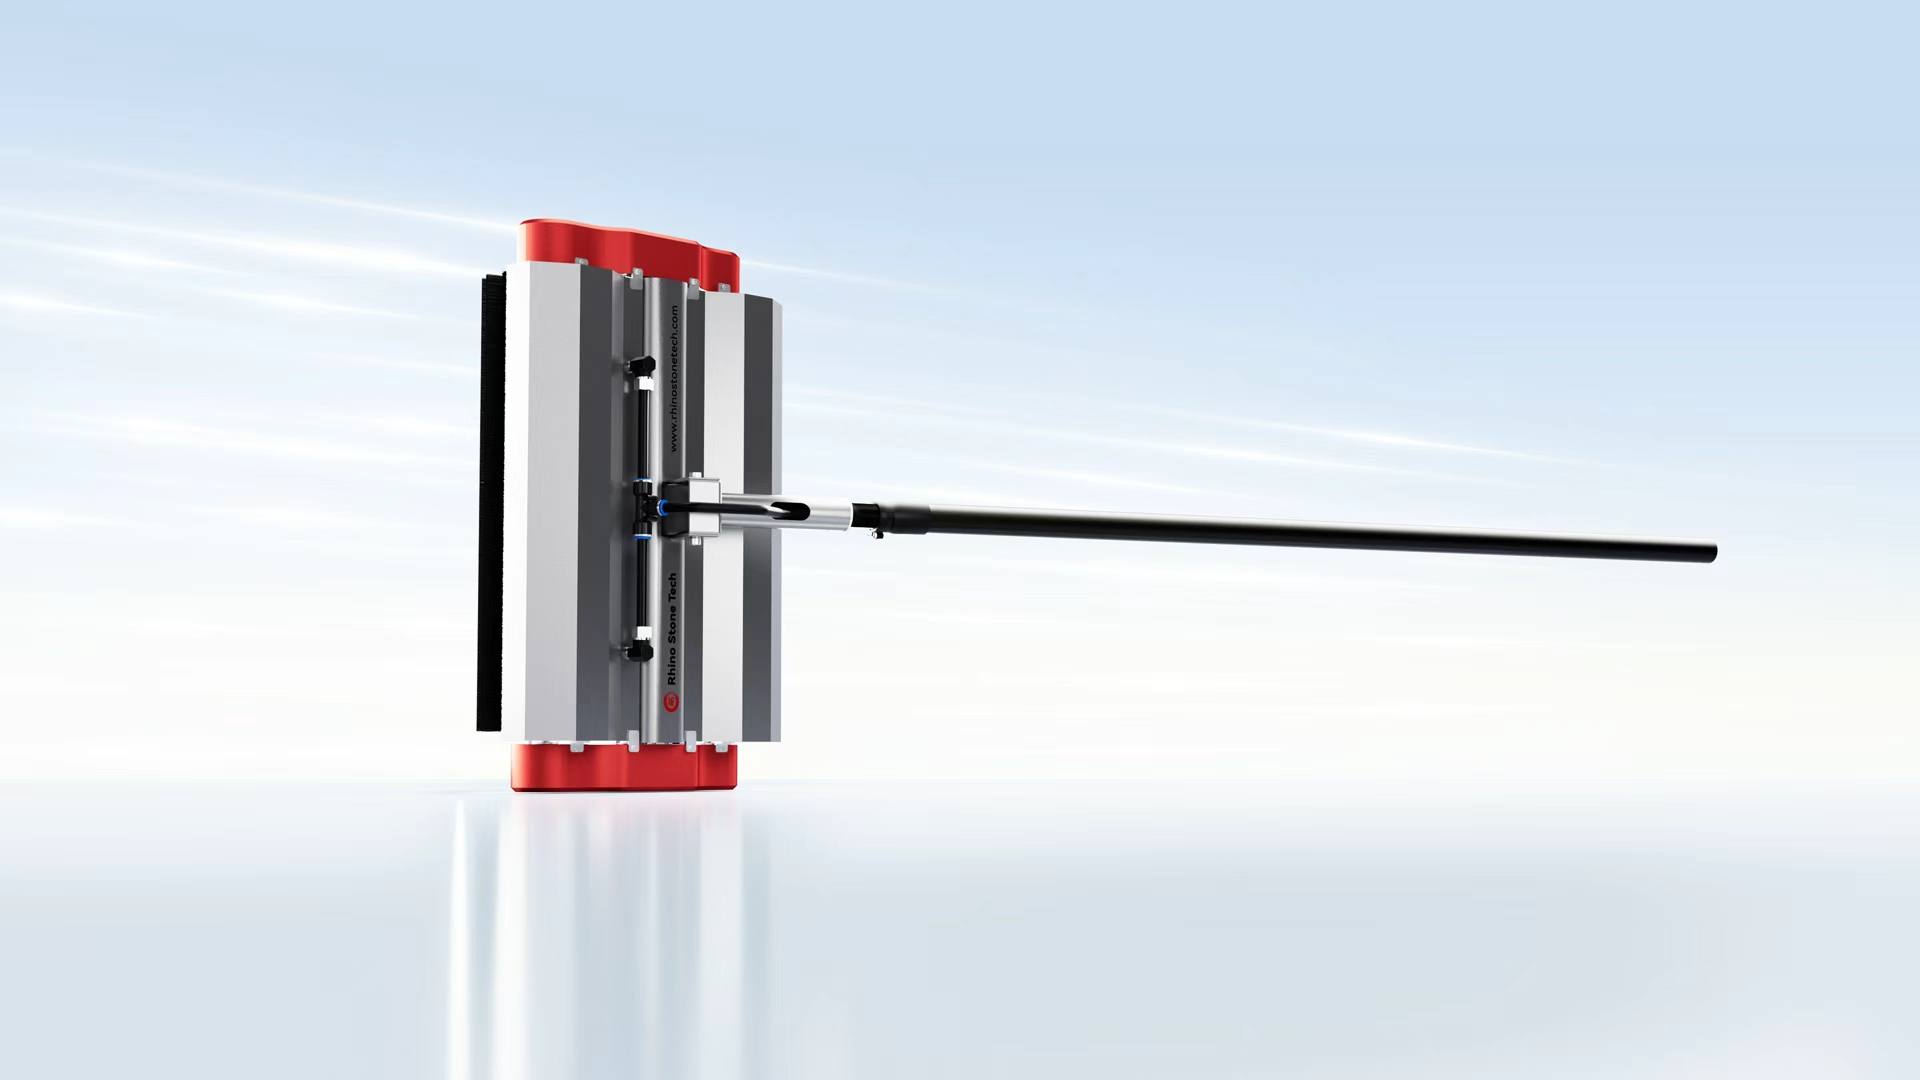
ความกว้างของแปรงควรเป็นไปตามเรขาคณิตของอาเรย์ หน้านี้แสดงความยาวแปรง 0.9, 1.1, 1.2 และ 1.3 ม. โดยมีเส้นผ่านศูนย์กลางแปรง 150 มม. แปรงที่กว้างขึ้นสามารถครอบคลุมพื้นผิวได้มากขึ้นต่อการผ่าน แต่ยังเปลี่ยนพื้นที่การเลี้ยว การโหลดขอบ และความต้องการกำลังอีกด้วย ผู้ซื้อควรเปรียบเทียบแปรงกับความกว้างของโมดูล ระยะห่างของแถว ความสูงของเฟรม และช่องทางเข้าที่แคบที่สุด พวกเขาควรถามด้วยว่าขนแปรงสึกหรอเร็วแค่ไหน เปลี่ยนทดแทนสมดุลกันเป็นคู่หรือไม่ และวิธีถอดลูกกลิ้งที่เสียหายออกโดยไม่ทำให้พื้นผิวแผงปนเปื้อน
6. เลือกการทำความสะอาดแบบแห้งหรือแบบเปียกตามเงื่อนไขของไซต์งาน
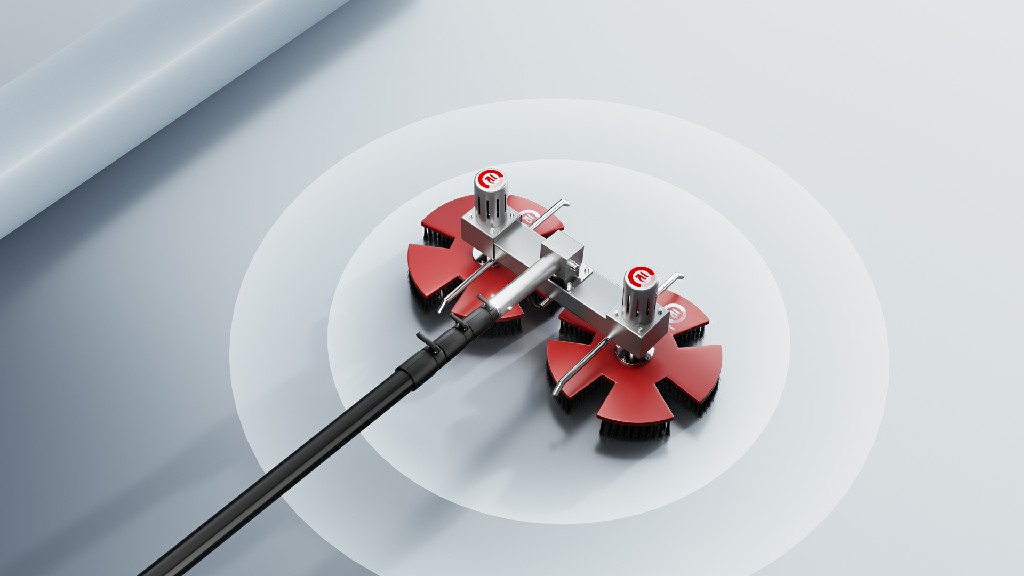
การซักแห้งมีประโยชน์ในกรณีที่มีการเข้าถึงน้ำอย่างจำกัด ในกรณีที่ควบคุมการไหลบ่าได้ยาก หรือในกรณีที่ช่วงเวลาการบำรุงรักษาสั้นช่วยให้ผ่านได้อย่างรวดเร็ว การทำความสะอาดแบบเปียกอาจมีประสิทธิภาพมากกว่ากับฝุ่นเหนียว ฟิล์มเกลือ หรือคราบนก แต่ต้องมีข้อกำหนดในการจัดการน้ำ การระบายน้ำ และข้อกำหนดด้านความปลอดภัยทางไฟฟ้า EC6 รองรับทั้งสองโหมดและแสดงรายการช่องจ่ายน้ำที่เชื่อมต่ออย่างรวดเร็วสำหรับท่อขนาดมาตรฐาน 13 มม. ที่มีแรงดันน้ำสูงถึง 60 บาร์ ตัวเลขดังกล่าวควรได้รับการตรวจสอบเทียบกับปั๊มของไซต์ ความยาวท่อ การกรอง และกฎการใช้น้ำในท้องถิ่น แทนที่จะถือเป็นคำแนะนำในการใช้แรงดันสูงสุดในทุกโมดูล
วิธีการทำความสะอาดแบบเปียกที่มีระเบียบวินัยเริ่มต้นด้วยคุณภาพน้ำ การควบคุมการไหล และจุดหยุดที่กำหนดไว้ ผู้ปฏิบัติงานควรหลีกเลี่ยงการเกาะกรวดระหว่างแปรงกับกระจก วางแผนบริเวณที่น้ำไหลบ่าสามารถไปได้ และยืนยันว่าสามารถทำความสะอาดอาร์เรย์ได้โดยไม่ก่อให้เกิดอันตรายจากการลื่น ในโหมดแห้ง ทีมงานควรวางแผนการรวบรวมฝุ่นหรือทิศทางลม เพื่อให้ดินที่คลายตัวไม่เกาะติดแถวที่ทำความสะอาดแล้ว การตัดสินใจเลือกโหมดจึงเป็นส่วนหนึ่งของขั้นตอนการบำรุงรักษา ไม่ใช่เพียงตัวเลือกอุปกรณ์เสริมเท่านั้น
7. อ่านข้อมูลทางเทคนิคอย่างมีวินัยในการจัดซื้อจัดจ้าง
กราฟิกทางเทคนิคสำหรับ EC6 ระบุความยาว 1370 มม. ความกว้าง 1200 มม. และความสูง 180 มม. พร้อมด้วยความเร็วการเคลื่อนที่ที่ปรับได้ไม่เกิน 0.4 ม./วินาที ส่วนการตลาดในหน้าเดียวกันยังกล่าวถึงความเร็วในการทำความสะอาดสูงสุดที่ 48 ม./นาที ข้อความเหล่านี้อาจอ้างอิงถึงสภาวะการทำงานที่แตกต่างกัน แต่ความแตกต่างนั้นมีสาระสำคัญ ผู้ซื้อควรขอเอกสารความเร็วเฉพาะโหมดที่อธิบายว่าตัวเลขนั้นเป็นความเร็วในการเคลื่อนที่ ความเร็วแปรง หรือปริมาณการทำความสะอาดสูงสุด คำอธิบายเดียวนี้ช่วยป้องกันการคำนวณแรงงานที่ไม่สมจริงและความคุ้มครอง
เงื่อนไขอื่นๆ ที่ระบุไว้ ได้แก่ การทำงานตั้งแต่ 0 ถึง 50 องศาเซลเซียส ความชื้นตั้งแต่ 0 ถึง 95 เปอร์เซ็นต์ โดยไม่มีการควบแน่น และความต้านทานลมสูงถึงระดับ 7 ตัวเลขเหล่านี้มีประโยชน์สำหรับการคัดกรองสถานที่ แต่ไม่ได้ขจัดความจำเป็นด้านกฎสภาพอากาศ ทีมงานบนชั้นดาดฟ้าควรกำหนดขีดจำกัดการหยุดลมและฟ้าผ่า สภาวะการจัดเก็บแบตเตอรี่ และการตรวจสอบที่จำเป็นหลังจากเหตุการณ์ลมแรง หน้านี้ยังอ้างอิงถึงการรับรอง CE และการผลิต ISO 9001 ซึ่งควรได้รับการสนับสนุนในการจัดซื้อตามใบรับรอง คู่มือ เงื่อนไขการรับประกัน ระยะเวลาในการสั่งซื้ออะไหล่ และการติดต่อด้านบริการในปัจจุบัน
8. สร้างรายการตรวจสอบผู้ซื้อรอบขั้นตอนการทำงานทั้งหมด
การเปรียบเทียบที่น่าเชื่อถือระหว่างชุดหุ่นยนต์ทำความสะอาดแผงโซลาร์เซลล์ควรทำผ่านการทดลองในพื้นที่สั้นๆ และทำซ้ำได้ คำถามต่อไปนี้ทำให้การประเมินเชื่อมโยงกับงานเชิงพาณิชย์มากกว่าการสาธิตในโชว์รูม:
การทดลองควรใช้เส้นทาง แปรง แหล่งน้ำ และผู้ปฏิบัติงานเดียวกันในแต่ละวันทดสอบ บันทึกการหยุดชะงักอย่างระมัดระวังพอๆ กับเวลาในการทำความสะอาด เนื่องจากการเปลี่ยนตำแหน่ง การหยุดเซ็นเซอร์ การเปลี่ยนท่อ และความล่าช้าในการชาร์จ มักจะเป็นตัวกำหนดต้นทุนที่แท้จริงต่อเมกะวัตต์ บันทึกที่ชัดเจนยังช่วยให้ทีมมีหลักฐานสำหรับการฝึกอบรม การบำรุงรักษาเชิงป้องกัน และการตัดสินใจในการขยายในอนาคต
9. ใช้ Rhino Stone Tech EC6 เป็นกรณีอ้างอิงเชิงปฏิบัติ
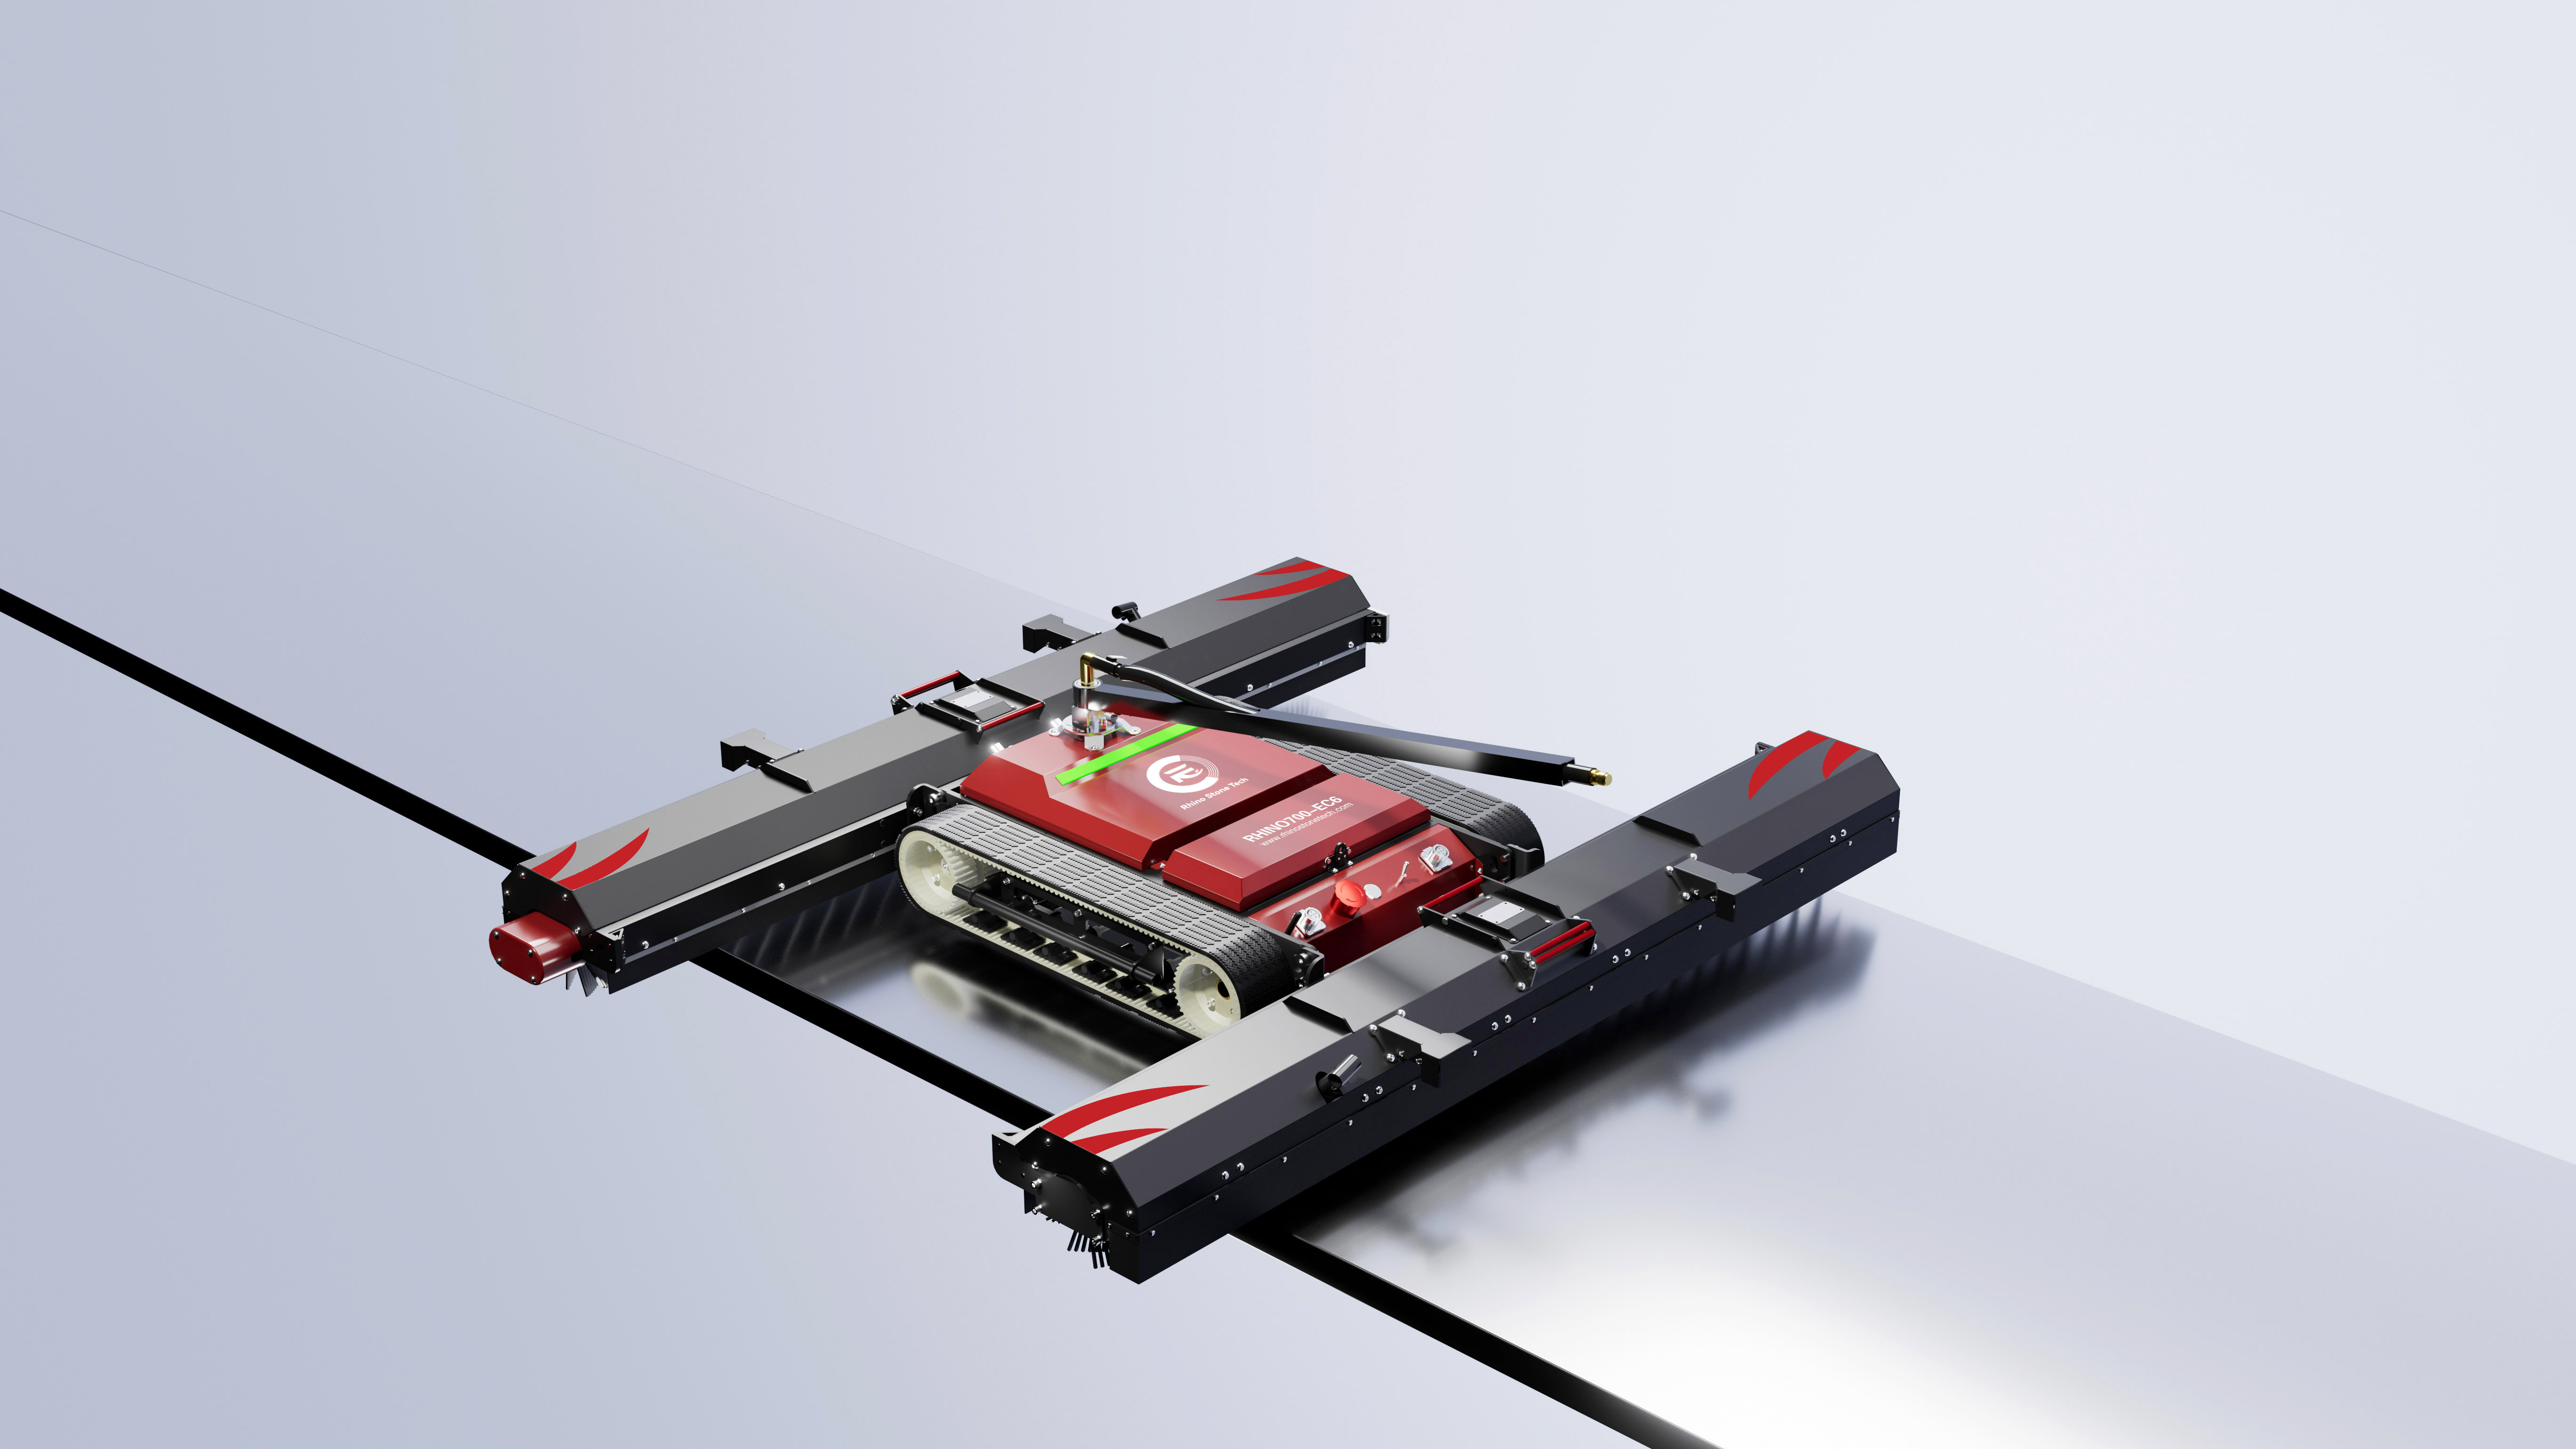
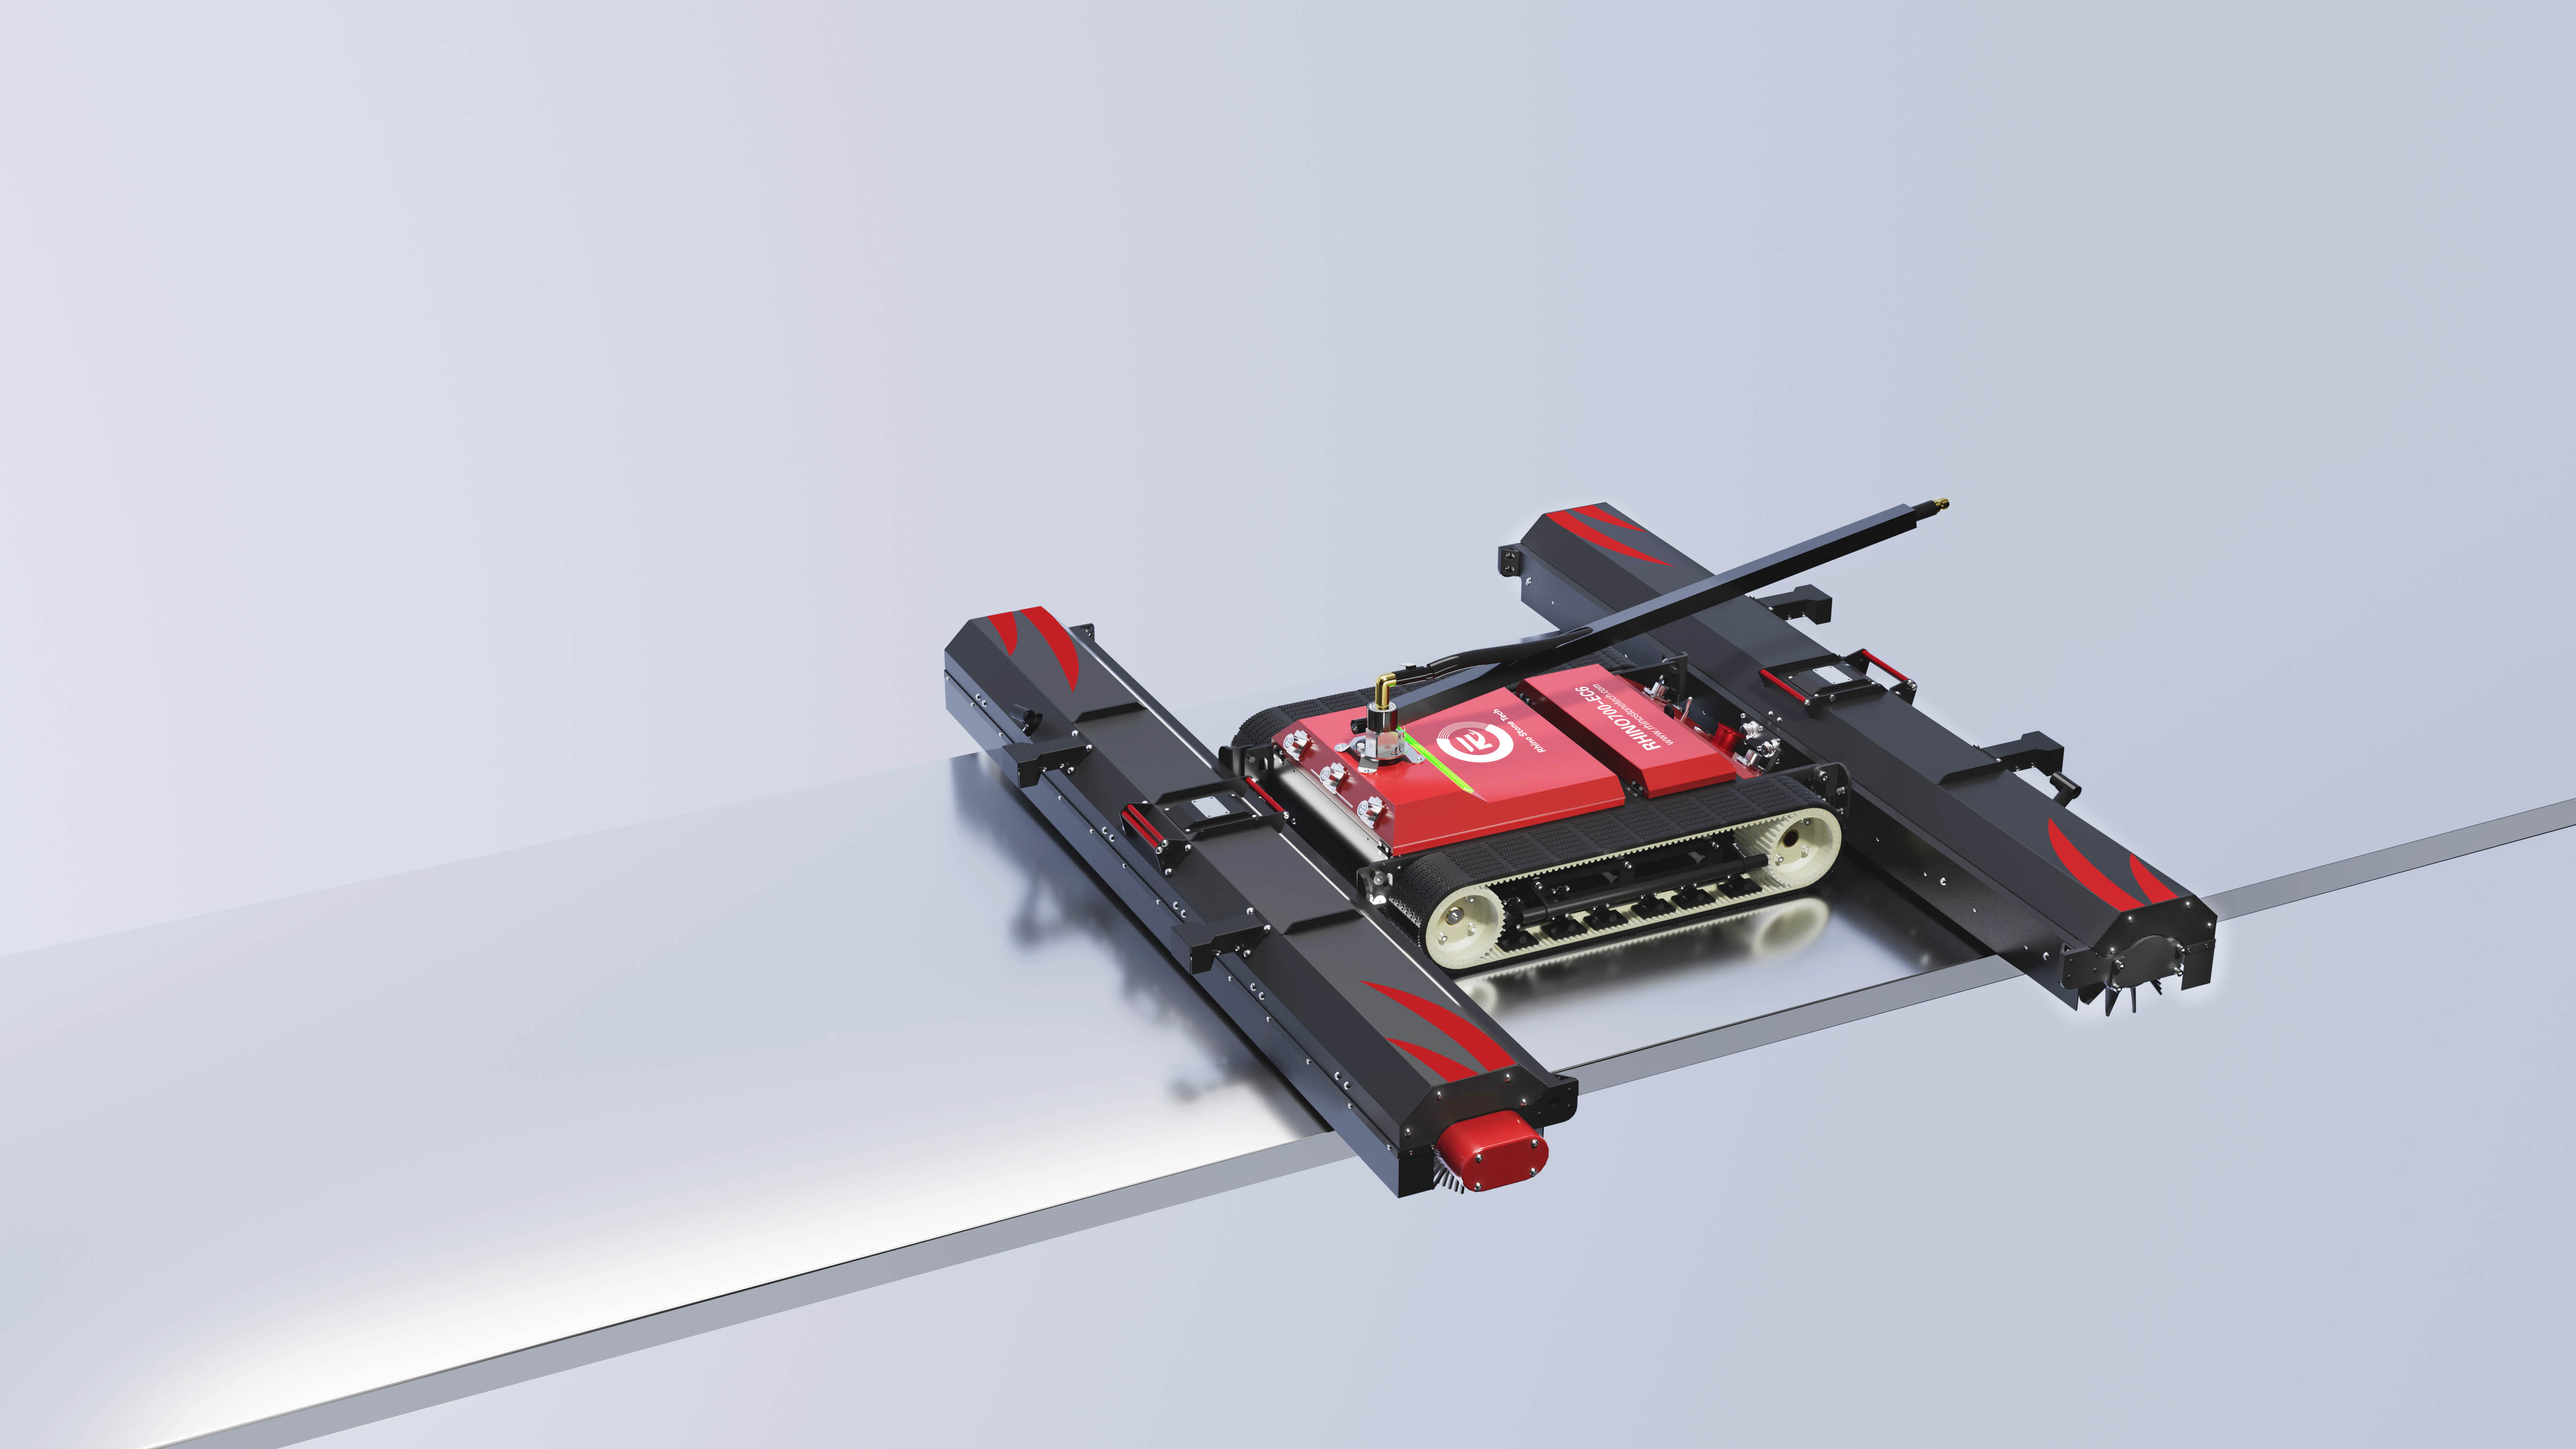
เมื่อนำมารวมกัน ข้อกำหนด Rhino Stone Tech EC6 อธิบายถึงซอฟต์แวร์รวบรวมข้อมูลน้ำหนักเบาที่ควบคุมจากระยะไกล ซึ่งมุ่งเป้าไปที่โซลาร์ฟาร์มระดับสาธารณูปโภค หลังคาไฟฟ้าโซลาร์เซลล์เชิงพาณิชย์ และการใช้งานหลังคากระจก การผสมผสานระหว่างแชสซีแบบโมดูลาร์ ความกว้างลูกกลิ้งหลายระดับ โหมดแห้งและเปียก เซ็นเซอร์ป้องกันการตกสี่ตัว และจุดเชื่อมต่อควบคุม 200 ม. ทำให้ผู้ปฏิบัติงานสามารถปรับใช้เครื่องฐานเดียวกันได้หลายวิธี ความเหมาะสมที่สุดน่าจะเป็นไซต์ที่ให้ความสำคัญกับการจัดเตรียมสำหรับคนเดียว การควบคุมเส้นทางที่ทำซ้ำได้ และความสามารถในการเปลี่ยนการกำหนดค่าแปรงเมื่อฤดูกาลทำความสะอาดเปลี่ยนไป
แบบจำลองควรได้รับการประเมินเป็นระบบมากกว่าที่จะยอมรับตามข้อกำหนดเพียงอย่างเดียว นักบินควรวัดมิเตอร์จริงที่ทำความสะอาดต่อชั่วโมง เปอร์เซ็นต์แบตเตอรี่ที่ใช้ต่อแถว เวลาที่ใช้ในการข้ามการเปลี่ยนผ่าน การใช้น้ำ การสึกหรอของแปรง และจำนวนการแทรกแซงของผู้ปฏิบัติงาน ควรบันทึกสภาพแผงก่อนและหลังการทำความสะอาดด้วย ข้อสังเกตเหล่านั้นทำให้หน้าผลิตภัณฑ์กลายเป็นการตัดสินใจในการบำรุงรักษาที่สามารถป้องกันได้ และเผยให้เห็นว่าผลประโยชน์ที่โฆษณาส่งผลต่อหลังคาที่เป็นปัญหาหรือไม่
10. บทสรุป
การเลือกชุดหุ่นยนต์ทำความสะอาดแผงโซลาร์เซลล์ถือเป็นการตัดสินใจด้านสิ่งอำนวยความสะดวกโดยคำนึงถึงผลทางเทคนิค ความปลอดภัย และทางการเงิน ความคล่องตัวเป็นตัวกำหนดว่าหุ่นยนต์สามารถเข้าถึงทุกแถวได้หรือไม่ การออกแบบแปรงกำหนดว่าจะทำความสะอาดโดยไม่ทำร้ายกระจกหรือไม่ แบตเตอรี่และระบบควบคุมจะกำหนดว่าทีมสามารถดำเนินการตามกรอบเวลาที่วางแผนไว้ได้หรือไม่ และความเป็นโมดูลจะกำหนดจำนวนแรงงานที่ใช้ก่อนที่จะเริ่มการทำความสะอาดด้วยซ้ำ ที่Rhino Stone TechEC6 นำเสนอการกำหนดค่าอ้างอิงที่น่าเชื่อถือ รวมถึงแชสซี 18 กก. ความสามารถในการเอียง 25 องศา การข้ามสิ่งกีดขวาง 60 ซม. แบตเตอรี่ 24 V 30 Ah และความกว้างของแปรงที่ปรับได้ ขั้นตอนต่อไปสำหรับผู้ซื้อคือการทดลองใช้สถานที่ซึ่งทดสอบความสามารถเหล่านั้นภายใต้รูปทรงหลังคาจริง กฎสภาพอากาศ เคมีในการทำความสะอาด และข้อจำกัดด้านพนักงาน
ลิงค์ที่เกี่ยวข้อง
รับใบเสนอราคา- ติดต่อเราวันนี้เพื่อขอใบเสนอราคาชุดหุ่นยนต์ทำความสะอาดแผงโซลาร์เซลล์ที่เหมาะกับความต้องการบนหลังคาเชิงพาณิชย์ของคุณ
ดาวน์โหลดเอกสารข้อมูล- ดาวน์โหลดเอกสารข้อมูลโดยละเอียดเพื่อสำรวจข้อกำหนดทางเทคนิคและคุณลักษณะของหุ่นยนต์ทำความสะอาดของเรา
รับใบเสนอราคา- ติดต่อขอคำแนะนำและราคาแบบเฉพาะตัวจากผู้ผลิตหุ่นยนต์ทำความสะอาดแผงโซลาร์เซลล์ที่เชื่อถือได้
ดาวน์โหลดเอกสารข้อมูล- เข้าถึงคู่มือและข้อมูลจำเพาะที่ครอบคลุมเพื่อทำความเข้าใจอายุการใช้งานแบตเตอรี่และตัวเลือกช่วงการควบคุม
รับใบเสนอราคา- การสนับสนุนจากผู้เชี่ยวชาญและราคาที่ปรับให้เหมาะกับข้อกำหนดในการทำความสะอาดแผงเซลล์แสงอาทิตย์เชิงพาณิชย์ของคุณ