
















การเลือกผู้ผลิตสำหรับโรงไฟฟ้าพลังงานแสงอาทิตย์ขนาดใหญ่เป็นการตัดสินใจด้านความเสี่ยงทางเทคนิค หุ่นยนต์ตีนตะขาบต้องทรงตัวได้บนแผงโซลาร์เซลล์ที่เอียง 25° ข้ามช่องว่าง 60 mm ระหว่างแถวโมดูลโดยไม่หยุด และให้ผู้ปฏิบัติงานเพียงคนเดียวขนย้ายและควบคุมได้ตลอดแนวแผงหลายร้อยเมตร การทำความสะอาดโรงไฟฟ้าขนาดใหญ่มีปริมาณงานมาก ฝุ่นสกปรกทำให้สูญเสียพลังงานทุกเดือน และการล้างด้วยแรงงานคนมักขยายงานให้รองรับปริมาณดังกล่าวได้ยาก ผู้ผลิตที่เลือกควรมีแชสซีที่ออกแบบมาสำหรับแถวยาว แบตเตอรี่ที่เหมาะกับกะทำงาน และแปรงที่ตรงกับความกว้างของโมดูล การคัดเลือกผู้ผลิตทำได้สามขั้นตอน ได้แก่ กำหนดความต้องการของพื้นที่ ทดสอบการทำงานของแชสซีตีนตะขาบบนทางลาดและช่องว่าง และยืนยันเอกสารกับตัวเลือกการปรับแต่งที่ผู้ผลิตจัดหาได้
สิ่งที่โรงไฟฟ้าพลังงานแสงอาทิตย์ขนาดใหญ่ต้องการจากผู้ผลิตหุ่นยนต์ทำความสะอาด
การติดตั้งระบบโซลาร์เซลล์ขนาดใหญ่เติบโตอย่างรวดเร็ว จนการทำความสะอาดด้วยเครื่องจักรกลกลายเป็นส่วนหนึ่งของงบดำเนินงานและบำรุงรักษา (O&M) ตามปกติ รายงาน Trends in PV Applications ของ IEA-PVPS ติดตามการเพิ่มกำลังการผลิตหลายกิกะวัตต์ทั่วโลกในแต่ละปี และในที่สุดทุกโรงไฟฟ้าต้องเผชิญกับปัญหาเดียวกัน คือรักษาพื้นผิวกระจกขนาดใหญ่ให้สะอาดโดยไม่ต้องตั้งนั่งร้านหรือส่งทีมงานเดินทำความสะอาดตามแถวยาวหลายกิโลเมตร แผงโซลาร์เซลล์ขนาดใหญ่ที่ติดตั้งบนพื้นมักมีรูปแบบซ้ำกัน ทั้งความยาวแถว มุมเอียง และช่องว่างระหว่างโต๊ะโมดูล ซึ่งเป็นรูปแบบงานที่หุ่นยนต์ตีนตะขาบทำได้ดี งานด้านความน่าเชื่อถือและ O&M ของ Sandia ยังชี้ว่าการบำรุงรักษาอย่างสม่ำเสมอตามกำหนดช่วยรักษากำลังผลิตระยะยาวของโรงไฟฟ้า เริ่มจากตรวจสภาพพื้นและการติดตั้ง โรงไฟฟ้าขนาดใหญ่มักไม่ได้ราบเรียบทั้งหมด หุ่นยนต์จึงต้องไต่ตามความลาดของโมดูลและรักษาสมดุลขณะทำความสะอาด จากนั้นตรวจรูปแบบการวางโมดูล โต๊ะแบบมุมเอียงคงที่และแผงติดตามดวงอาทิตย์จะมีช่องว่างระหว่างแถว หัวทำความสะอาดต้องข้ามช่องเหล่านั้นได้โดยไม่ติดกรอบหรือสูญเสียแรงยึดเกาะ ต่อไปให้พิจารณาผู้ปฏิบัติงาน พื้นที่หนึ่งของโรงไฟฟ้าอาจยาวหลายร้อยเมตร กล่องควบคุมแบบมีสายทำให้เสียเวลาทำงาน สุดท้ายคือข้อกำหนดด้านการปฏิบัติตามมาตรฐาน ผู้รับเหมา EPC และเจ้าของสินทรัพย์มักต้องการเอกสารเครื่องหมาย CE และหลักฐานว่าผู้ผลิตดำเนินงานภายใต้ระบบคุณภาพที่ได้รับการยอมรับ เช่น ISO9001 ก่อนอนุมัติใบสั่งซื้อ
การออกแบบแชสซีตีนตะขาบส่งผลต่อเสถียรภาพบนทางลาดและการข้ามช่องว่างอย่างไร
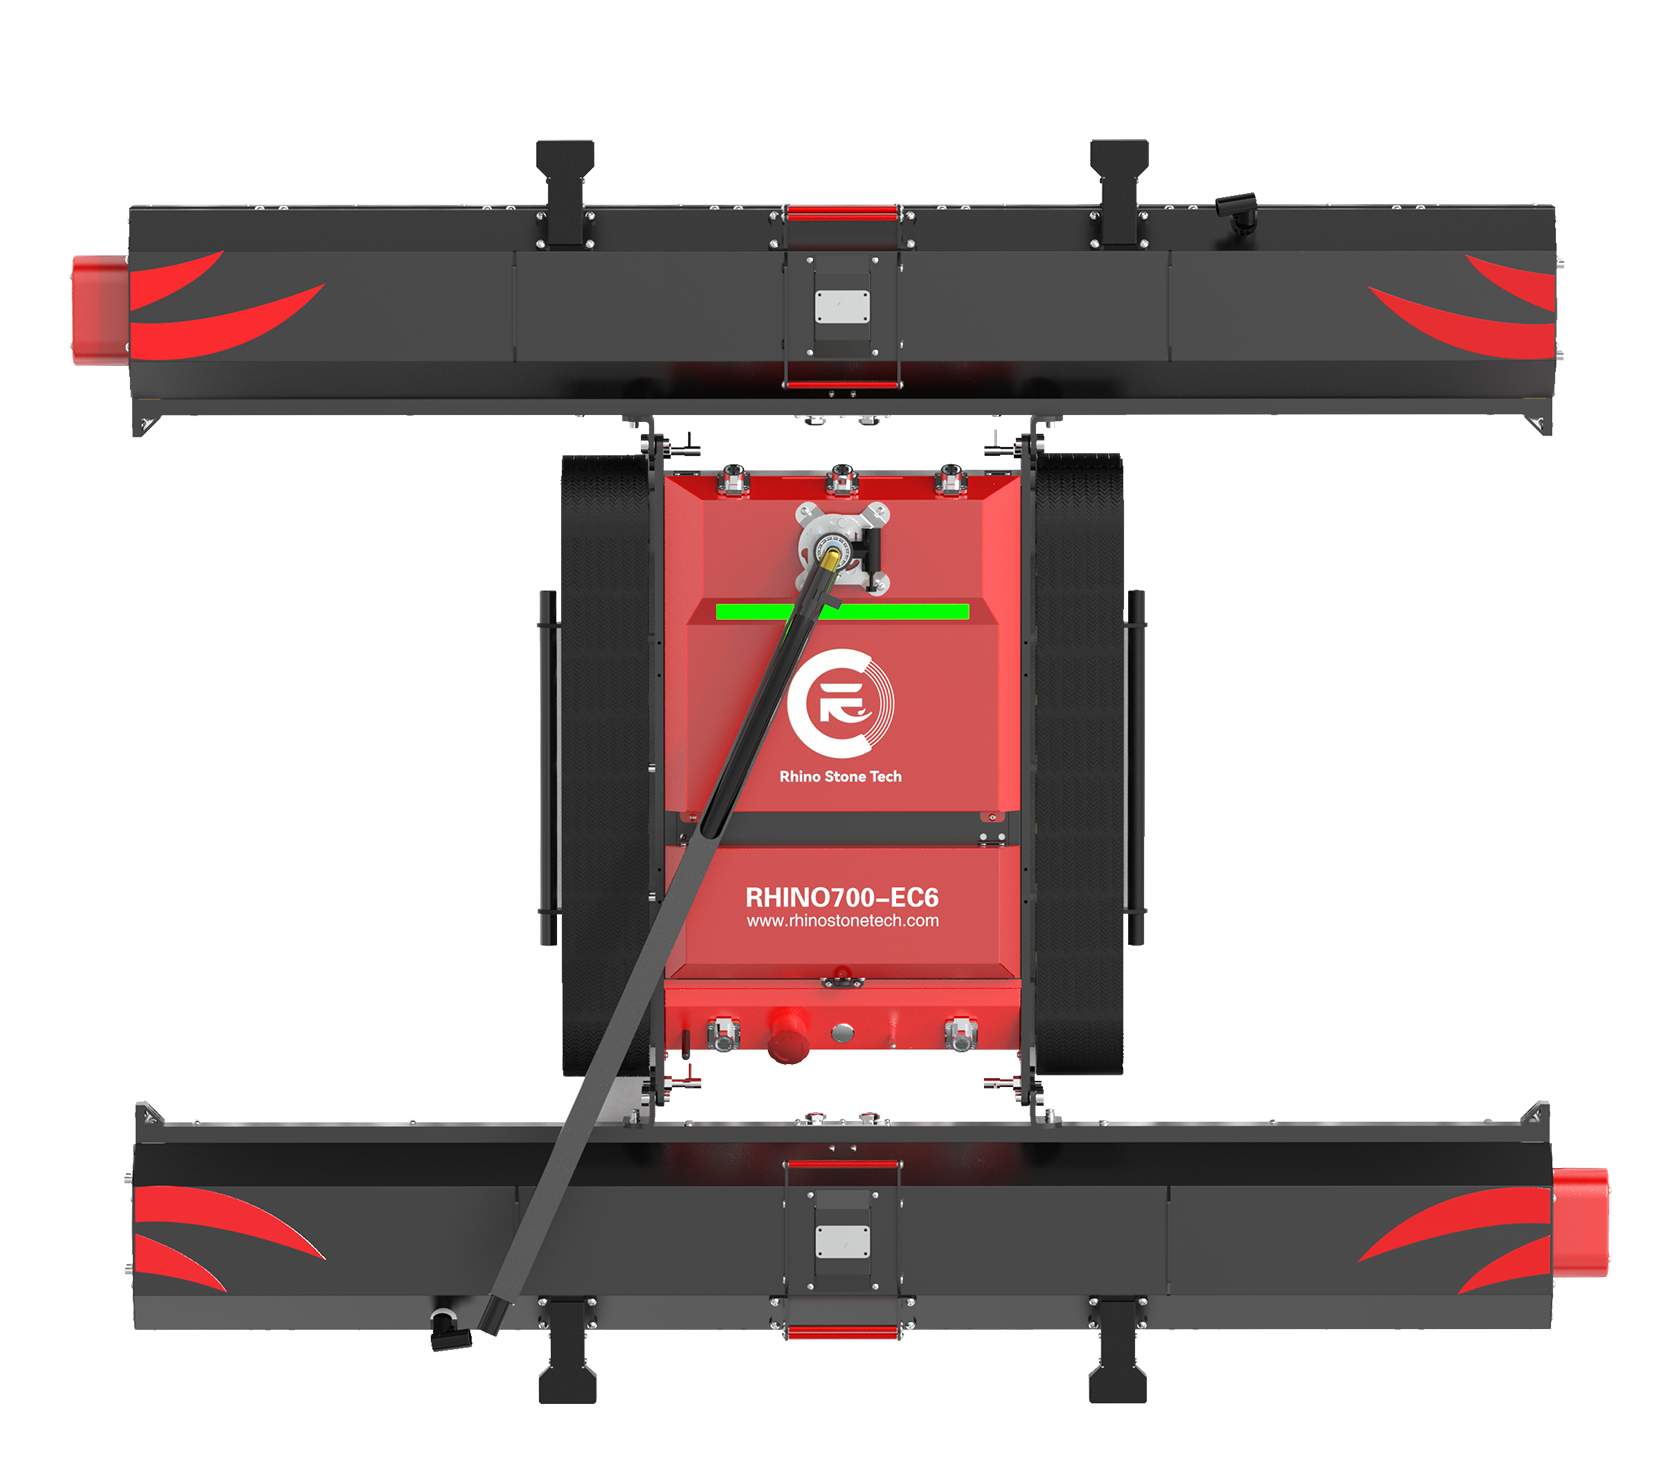
การตัดสินใจซื้อส่วนใหญ่ขึ้นอยู่กับการออกแบบแชสซี หุ่นยนต์ตีนตะขาบกระจายน้ำหนักไปตามพื้นที่สัมผัสทั้งหมดของสายพานทั้งสองเส้น ดังนั้นความกว้างของสายพาน ลายดอกยาง และน้ำหนักรวมจึงสำคัญกว่าความเร็วสูงสุด สายพานที่กว้างขึ้นเพิ่มพื้นที่ยางที่สัมผัสกับกระจก และช่วยป้องกันการไถลด้านข้างบนแผงที่เปียกหรือมีฝุ่น RHINOSTAR-EC6 ใช้สายพานยางรูปหัวใจแบบขยายกว้าง 100 mm โปรไฟล์รูปหัวใจยึดเกาะฝุ่นแห้งและฟิล์มน้ำ ส่วนความกว้างที่เพิ่มขึ้นช่วยกระจายแรงกดบนพื้นผิว ไม่ให้ลงน้ำหนักเป็นแถบแคบ ๆ ตัวเครื่องมีขนาด 1370 × 1200 × 180 mm และแชสซีหนัก 18 kg โดยออกแบบมาสำหรับใช้งานในโรงไฟฟ้าขนาดใหญ่ ไม่ใช่เพียงอุปกรณ์แปลกใหม่สำหรับบนหลังคา
1. เหตุใดความสามารถไต่ทางลาด 25 องศาจึงสำคัญกับแผงโซลาร์เซลล์ขนาดใหญ่ที่ติดตั้งบนพื้น
แผงโซลาร์เซลล์ส่วนใหญ่ที่ติดตั้งบนพื้นมีความเอียงระหว่าง 10° ถึง 25° หุ่นยนต์ที่รองรับความลาดชัน 25° จึงครอบคลุมช่วงที่พบทั่วไปพร้อมเผื่อระยะ ไม่ต้องทำงานใกล้ขีดจำกัดตลอดทั้งวัน บนแถวที่เอียง แรงโน้มถ่วงจะดึงเครื่องลงตามลาดตลอดเวลาที่ทำความสะอาด สายพานจึงต้องเปลี่ยนแรงบิดของมอเตอร์ให้เป็นแรงยึดเกาะ ไม่ใช่การหมุนฟรี EC6 รองรับมุมไต่สูงสุด 25° เมื่อใช้ร่วมกับสายพานที่ขยายกว้าง ตัวเลขนี้ช่วยให้ผู้วางแผน O&M ประเมินได้ว่าหุ่นยนต์ทำความสะอาดได้ทั้งแถวในรอบเดียวหรือจำเป็นต้องขนย้ายระหว่างส่วนต่าง ๆ ความสามารถไต่ทางลาดยังเป็นข้อมูลด้านความปลอดภัย ซึ่งระบุตำแหน่งที่ผู้ปฏิบัติงานสามารถจอดเครื่องและสั่งงานจากระยะไกลได้
2. โครงสร้างแบบโมดูลขนาด 18 kg และรีโมตควบคุมระยะ 200 m ช่วยเปลี่ยนการติดตั้งหน้างานอย่างไร
ข้อมูลจำเพาะสองข้อที่เปลี่ยนวิธีติดตั้งหุ่นยนต์ในพื้นที่โรงไฟฟ้าคือ น้ำหนักและระยะควบคุม แชสซีหนัก 18 kg แบ่งเป็นสามโมดูล โดยระบุเวลาในการประกอบประมาณสองนาทีสำหรับคนเดียว ช่างเทคนิคจึงย้ายเครื่องระหว่างบล็อกแผง ยกข้ามรางเคเบิล หรือบรรทุกขึ้นรถกระบะได้โดยไม่ต้องใช้เครนหรือคนช่วยอีกคน เครื่องเดียวกันนี้มีระยะรีโมตไร้สาย 200 m ทำให้ผู้ปฏิบัติงานยืนห่างพอที่จะมองเห็นทั้งแถวและอยู่นอกพื้นที่ล้างได้ เซนเซอร์ป้องกันการตกความแม่นยำสูงสี่ตัวตรวจสอบขอบแผง เพื่อให้หุ่นยนต์หยุดที่ปลายโต๊ะ แทนที่จะวิ่งตกลงไป แบตเตอรี่ 24V 30Ah ระบุเวลาทำงานอย่างน้อยสี่ชั่วโมงและการชาร์จเร็วสี่ชั่วโมง เหมาะกับการทำความสะอาดช่วงเช้าและชาร์จระหว่างพักกลางวัน น้ำหนัก การแบ่งโมดูล ระยะควบคุม การตรวจจับขอบ และเวลาทำงานของแบตเตอรี่ร่วมกันกำหนดจำนวนแถวที่ผู้ปฏิบัติงานหนึ่งคนทำได้ต่อกะ
การปฏิบัติตามมาตรฐานการผลิตและการปรับแต่งแปรงช่วยสนับสนุนโครงการขนาดใหญ่อย่างไร
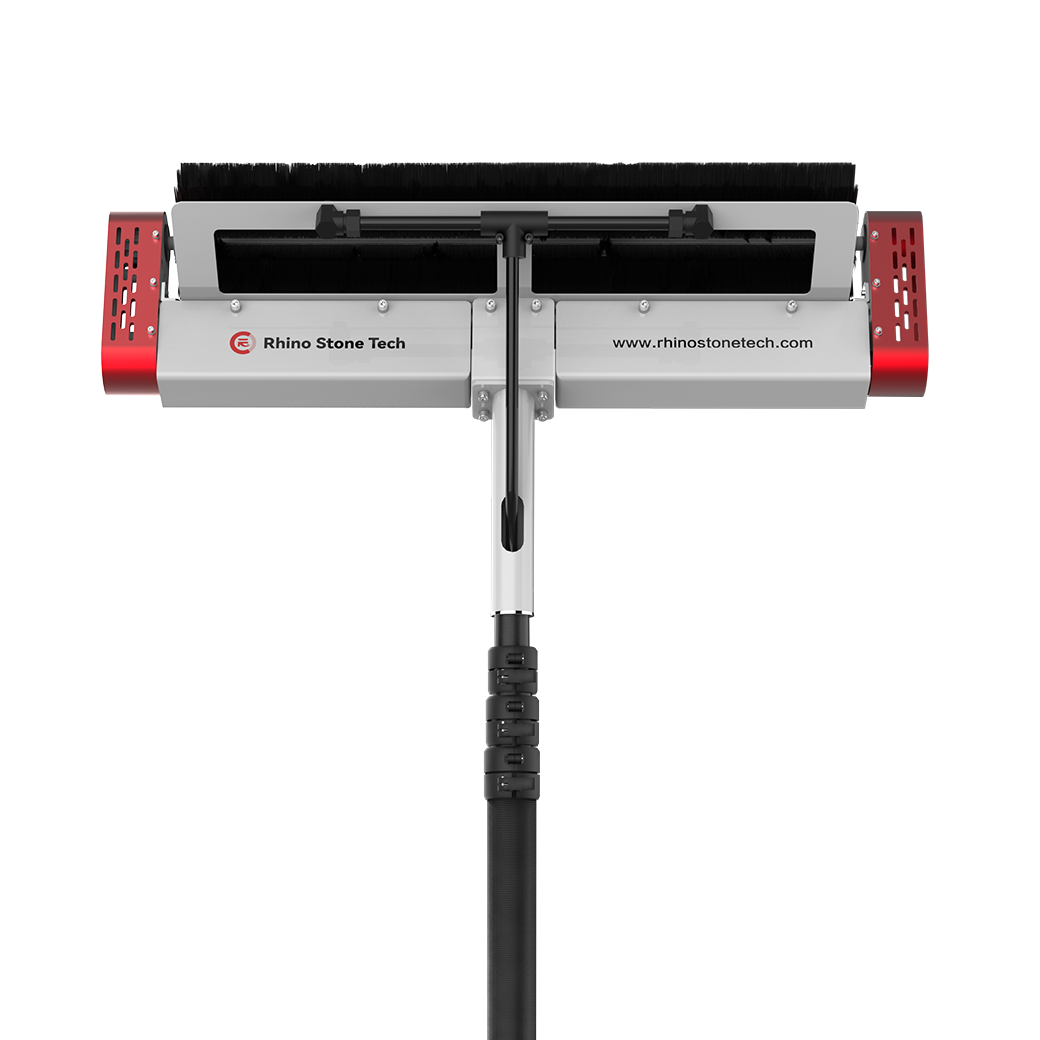
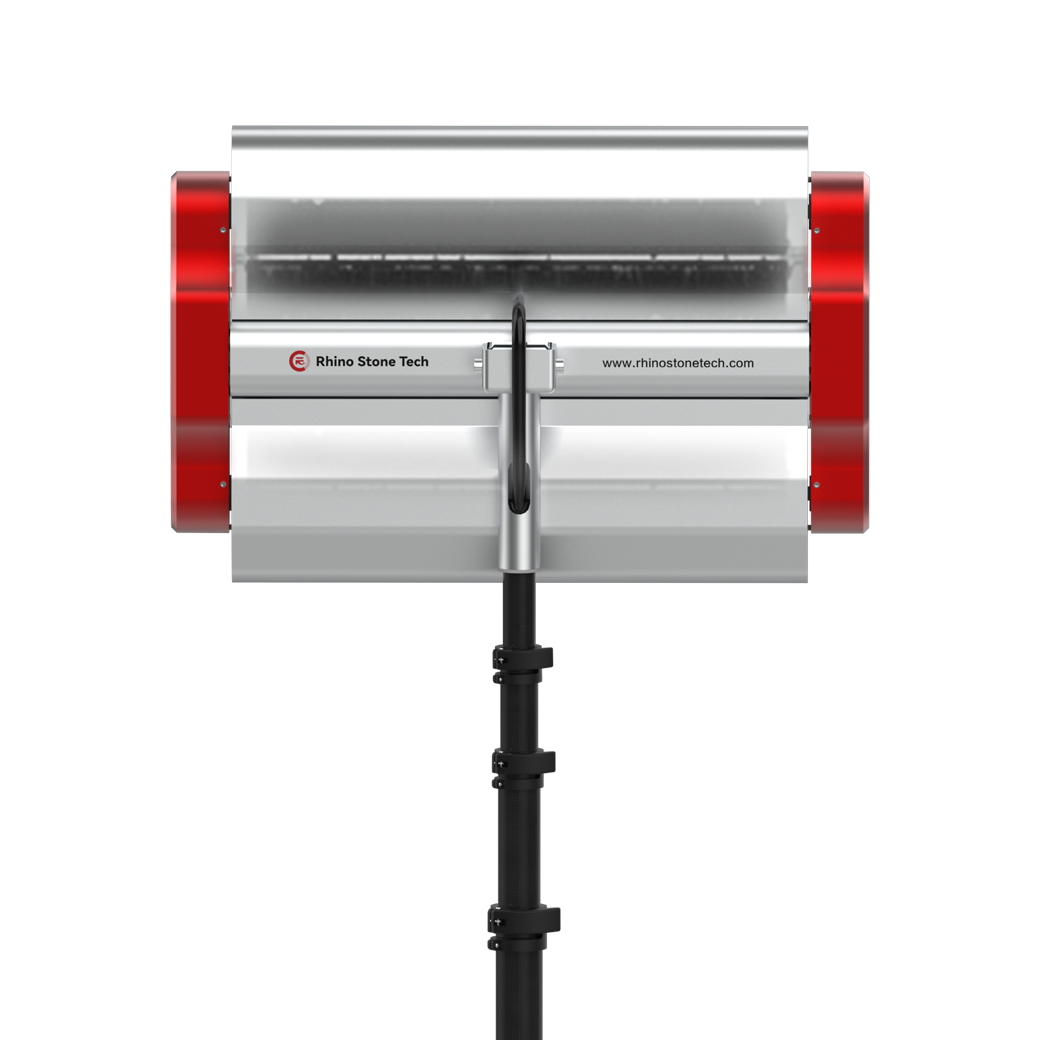
การปฏิบัติตามมาตรฐานมีผลต่อการนำอุปกรณ์เข้าสู่โครงการ เครื่องจักรที่จำหน่ายในตลาดยุโรปและมีเครื่องหมาย CE แสดงว่าผู้ผลิตใช้มาตรฐานที่สอดคล้องและผ่านการประเมินความสอดคล้องแล้ว โครงการระหว่างประเทศและผู้ให้กู้มักขอเอกสารเหล่านี้ก่อนอนุมัติ Rhino Stone Tech เผยแพร่ข้อมูลการรับรอง CE การผลิตตามระบบ ISO9001 และสิทธิบัตร 29 รายการที่เกี่ยวข้องกับอุปกรณ์ทำความสะอาด ถามว่าเครื่องผ่านการประเมินตามมาตรฐานใด ขอเอกสารแสดงความสอดคล้อง และยืนยันว่าอุปกรณ์อิเล็กทรอนิกส์ควบคุมอยู่ในการประเมินเดียวกับแชสซีหรือไม่ ก่อนกำหนดให้ใช้งานล้างด้วยน้ำ ให้สอบถามระดับ IP ของมอเตอร์ ช่องแบตเตอรี่ และตัวรับสัญญาณรีโมตจากทีมเทคนิค รูปแบบแปรงมักเป็นตัวกำหนดว่าหุ่นยนต์เหมาะกับพื้นที่หรือไม่ ความกว้างของโต๊ะ จำนวนโมดูลต่อแถว และทางเดินระหว่างสตริงแตกต่างกันไปในแต่ละพื้นที่ แปรงกว้าง 0.9 m ทำความสะอาดแถวแคบโดยไม่ยื่นเข้าไปในช่องว่าง ส่วนแปรงกว้าง 1.3 m ทำความสะอาดโต๊ะที่กว้างกว่าโดยใช้จำนวนรอบน้อยลง EC6 มีแปรงกว้าง 0.9 m, 1.1 m, 1.2 m และ 1.3 m เส้นผ่านศูนย์กลางแปรง 150 mm และขนแปรงเกลียว PBT ให้เลือกความนุ่มระดับอ่อน กลาง และแข็ง: แบบอ่อนเหมาะกับฝุ่นเล็กน้อย แบบกลางเหมาะกับการบำรุงรักษาตามปกติ และแบบแข็งเหมาะกับคราบสกปรกมากหรือคราบที่เกาะแน่น เครื่องรองรับการทำความสะอาดทั้งแบบแห้งและแบบเปียก โดยช่องต่อน้ำแบบเร็วรองรับแรงดันสูงสุด 60 bar เครื่องไม่มีถังน้ำในตัว การล้างแบบเปียกจึงต้องใช้น้ำจากแหล่งภายนอกหรือรถบรรทุกน้ำ วางแผนท่อจ่ายน้ำตั้งแต่ต้นเพื่อจัดตารางล้างแบบเปียกให้เหมาะสมกับการทำงานจริง
สรุป
การคัดเลือกผู้ผลิตหุ่นยนต์ทำความสะอาดแผงโซลาร์เซลล์สำหรับโรงไฟฟ้าขนาดใหญ่มีสี่ประเด็นหลัก ได้แก่ แชสซีตีนตะขาบรองรับความลาดชันและช่องว่าง 60 mm ของแผงได้หรือไม่ น้ำหนักและระบบควบคุมช่วยให้คนเดียวติดตั้งตามแถวยาวได้หรือไม่ เอกสารการปฏิบัติตามมาตรฐานเป็นที่ยอมรับของผู้รับเหมา EPC หรือผู้ให้กู้หรือไม่ และความกว้างของแปรงเหมาะกับรูปแบบโต๊ะโมดูลหรือไม่ ตัวเลขสมรรถนะมาตรฐานที่ RHINOSTAR-EC6 เผยแพร่คือหุ่นยนต์หนึ่งเครื่องทำความสะอาดได้ประมาณ 1–2 MW ต่อวันโดยใช้ผู้ปฏิบัติงานหนึ่งคน ปริมาณงานจริงต่อวันขึ้นอยู่กับความยาวของแถว จำนวนช่องว่าง รูปแบบการทำความสะอาด และเวลาที่ใช้ย้ายตำแหน่ง ก่อนขอใบเสนอราคาอย่างเป็นทางการ ให้ส่งขนาดแผง ความลาดชัน ระยะช่องว่าง และชนิดคราบสกปรกที่พบเป็นประจำให้ทีมเทคนิคของ Rhino Stone Tech จากนั้นขอคำแนะนำเรื่องความกว้างของแปรง แผนการจ่ายน้ำสำหรับการล้างแบบเปียก และการประเมินผลตอบแทนจากการลงทุนตามสภาพหน้างาน
คำถามที่พบบ่อย
Q:โรงไฟฟ้าพลังงานแสงอาทิตย์ขนาดใหญ่ควรประเมินผู้ผลิตหุ่นยนต์ทำความสะอาดแผงโซลาร์เซลล์ด้านใดบ้าง
A:ให้เน้นสี่ด้าน ได้แก่ ความสามารถของแชสซีตีนตะขาบ วิธีติดตั้งโดยผู้ปฏิบัติงาน เอกสารการปฏิบัติตามมาตรฐาน และการปรับแต่งแปรง ความสามารถของแชสซีรวมถึงมุมไต่และการข้ามช่องว่าง การติดตั้งครอบคลุมน้ำหนัก เวลาในการประกอบ ระยะรีโมต และเซนเซอร์ป้องกันการตก ส่วนการปฏิบัติตามมาตรฐานรวมถึงเครื่องหมาย CE และระบบบริหารคุณภาพ ISO9001 ถามว่าเครื่องรองรับสภาพแผงแบบใด มุมไต่ 25° และความสามารถข้ามสิ่งกีดขวาง 60 mm ครอบคลุมรูปแบบติดตั้งบนพื้นได้หลายแบบ ยืนยันด้วยว่าปรับความกว้างของแปรงให้ตรงกับแถวโมดูลได้ และเวลาทำงานกับเวลาชาร์จของแบตเตอรี่สอดคล้องกับกะทำความสะอาด
Q:หุ่นยนต์ตีนตะขาบที่ไต่ทางลาดได้ 25° ข้ามช่องว่าง 60 mm ระหว่างแผงโซลาร์เซลล์ได้อย่างไร
A:อาศัยแรงยึดเกาะและรูปทรงของเครื่อง สายพานยางแบบขยายกว้างรักษาพื้นที่สัมผัสกับกระจกให้ยาวไว้ เมื่อปลายสายพานด้านหน้าเจอช่องว่าง ส่วนที่เหลือของสายพานยังรองรับน้ำหนักเครื่องและส่งแรงบิดไปยังพื้นผิว แทนที่จะหมุนฟรี ค่าความสามารถข้ามสิ่งกีดขวาง 60 mm ที่ระบุไว้หมายความว่าแชสซีและชุดแปรงออกแบบมาให้ข้ามช่องระหว่างโมดูลและขอบกรอบขนาดเล็กได้โดยไม่ติดหรือหยุด เซนเซอร์ป้องกันการตกที่ขอบแผงช่วยให้หุ่นยนต์ทำความสะอาดต่อไปจนเกือบสุดแถวแล้วหยุดอย่างปลอดภัย
Q:ผู้ผลิตหุ่นยนต์ทำความสะอาดแผงโซลาร์เซลล์สามารถปรับแต่งความกว้างของแปรงให้เหมาะกับรูปแบบแผงขนาดใหญ่แต่ละแบบได้หรือไม่
A:ได้ ความกว้างของโต๊ะและรูปแบบแถวแตกต่างกันในแต่ละพื้นที่ ทำให้ความกว้างของแปรงเป็นหนึ่งในตัวเลือกการปรับแต่งที่มีประโยชน์ที่สุดสำหรับการทำงานในโรงไฟฟ้าขนาดใหญ่ RHINOSTAR-EC6 มีแปรงกว้าง 0.9 m, 1.1 m, 1.2 m และ 1.3 m เส้นผ่านศูนย์กลาง 150 mm พร้อมขนแปรง PBT ที่เลือกความนุ่มระดับอ่อน กลาง หรือแข็งตามชนิดคราบสกปรก ส่งความกว้างของโมดูล จำนวนโมดูลต่อแถว ระยะช่องว่าง และชนิดคราบที่พบเป็นประจำให้ผู้ผลิต เพื่อให้แนะนำความกว้างและระดับความแข็งของขนแปรงที่เหมาะสม แทนการเลือกขนาดมาตรฐานเพียงแบบเดียว