

商業維護問題
太陽能板清潔通常被描述為一項簡單的設施任務:清除灰塵、鳥類殘留物、花粉和其他沉積物,以便光線可以到達模組表面。在商業規模上,這種描述是不完整的。公用設施陣列、浮動裝置或大型屋頂組合是一個分散式操作系統,具有數千個面板,不斷變化的天氣條件、訪問限制和生產計劃。因此,業務挑戰不僅僅是刷子能否清除污垢。問題在於是否可以安全、可預測地重複清潔方法,而成本對資產是有意義的。
體力工作人員可能很有效,但他們的生產力對屋頂通道、當地勞動力可用性、水務物流、疲勞以及在通電設備周圍工作的需求很敏感。不一致的清潔間隔會產生另一個問題:一個場地可能看起來得到了維護,但各個行卻受到了不同的處理。這種變化使績效審查變得複雜,並使資產管理者更難將維護活動與發電結果連結起來。當機械化清潔器減少這種變化而不引入新的困難設定或監督層時,它就具有商業意義。
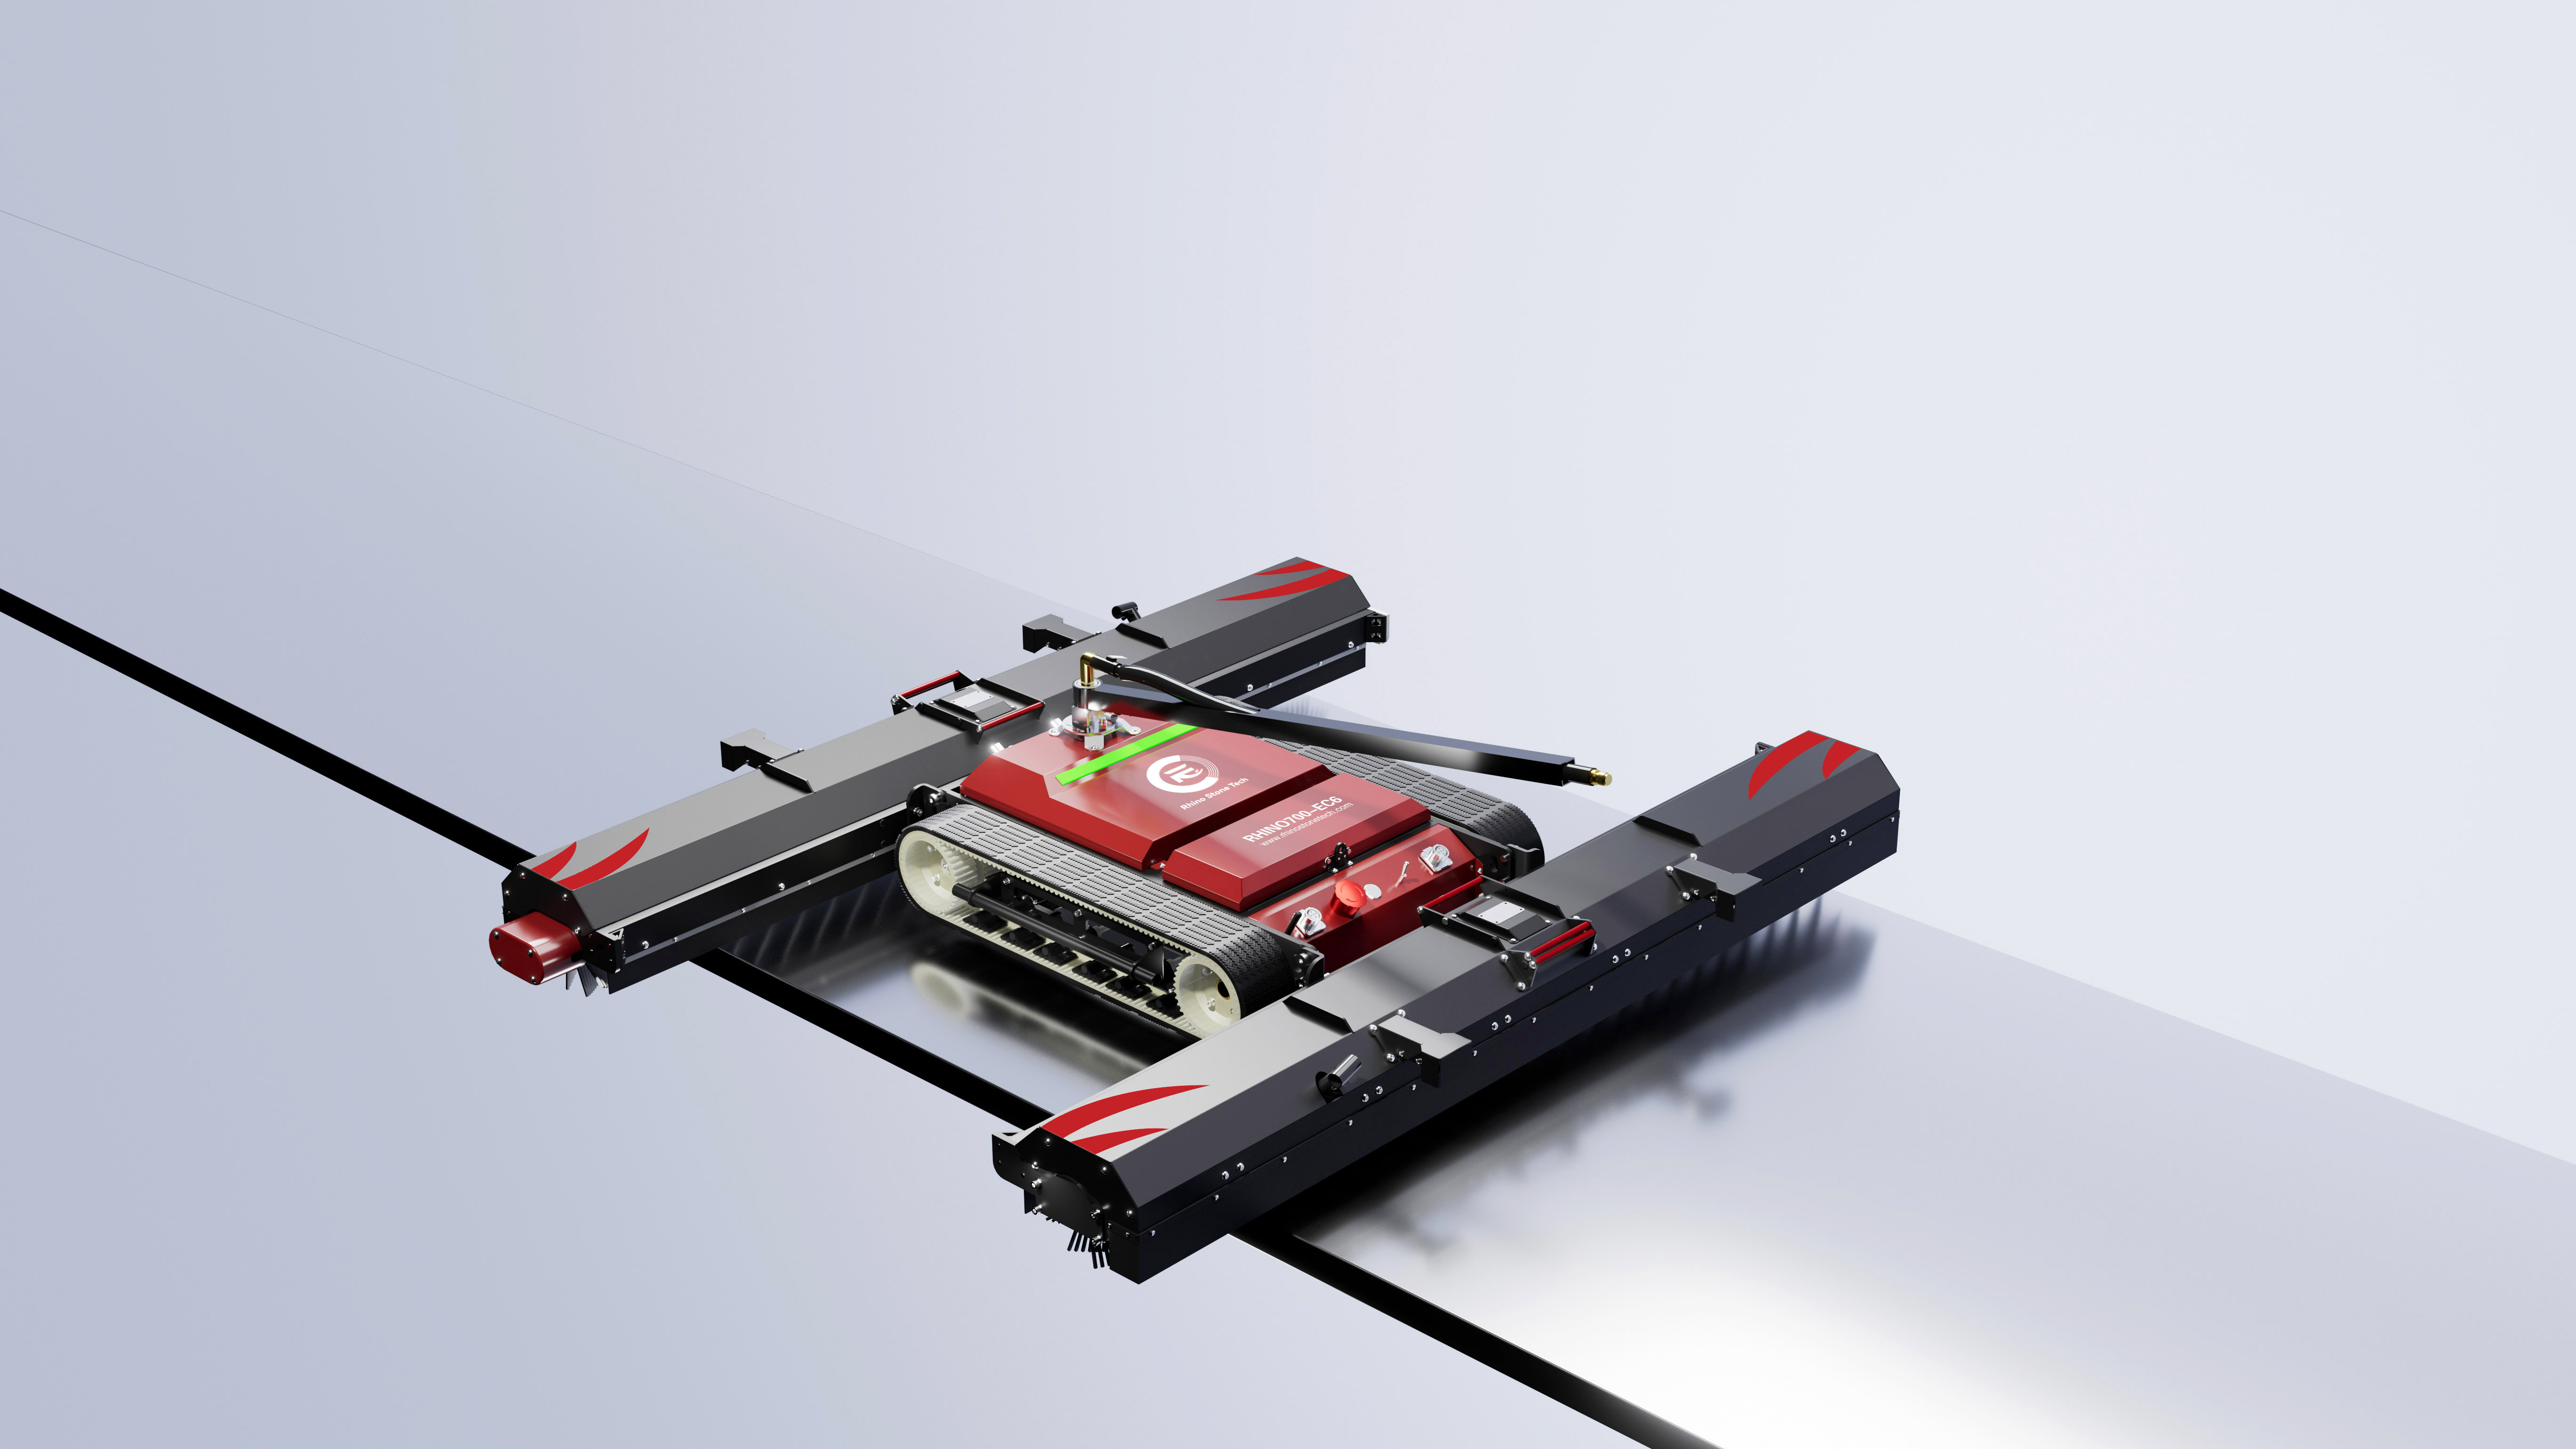
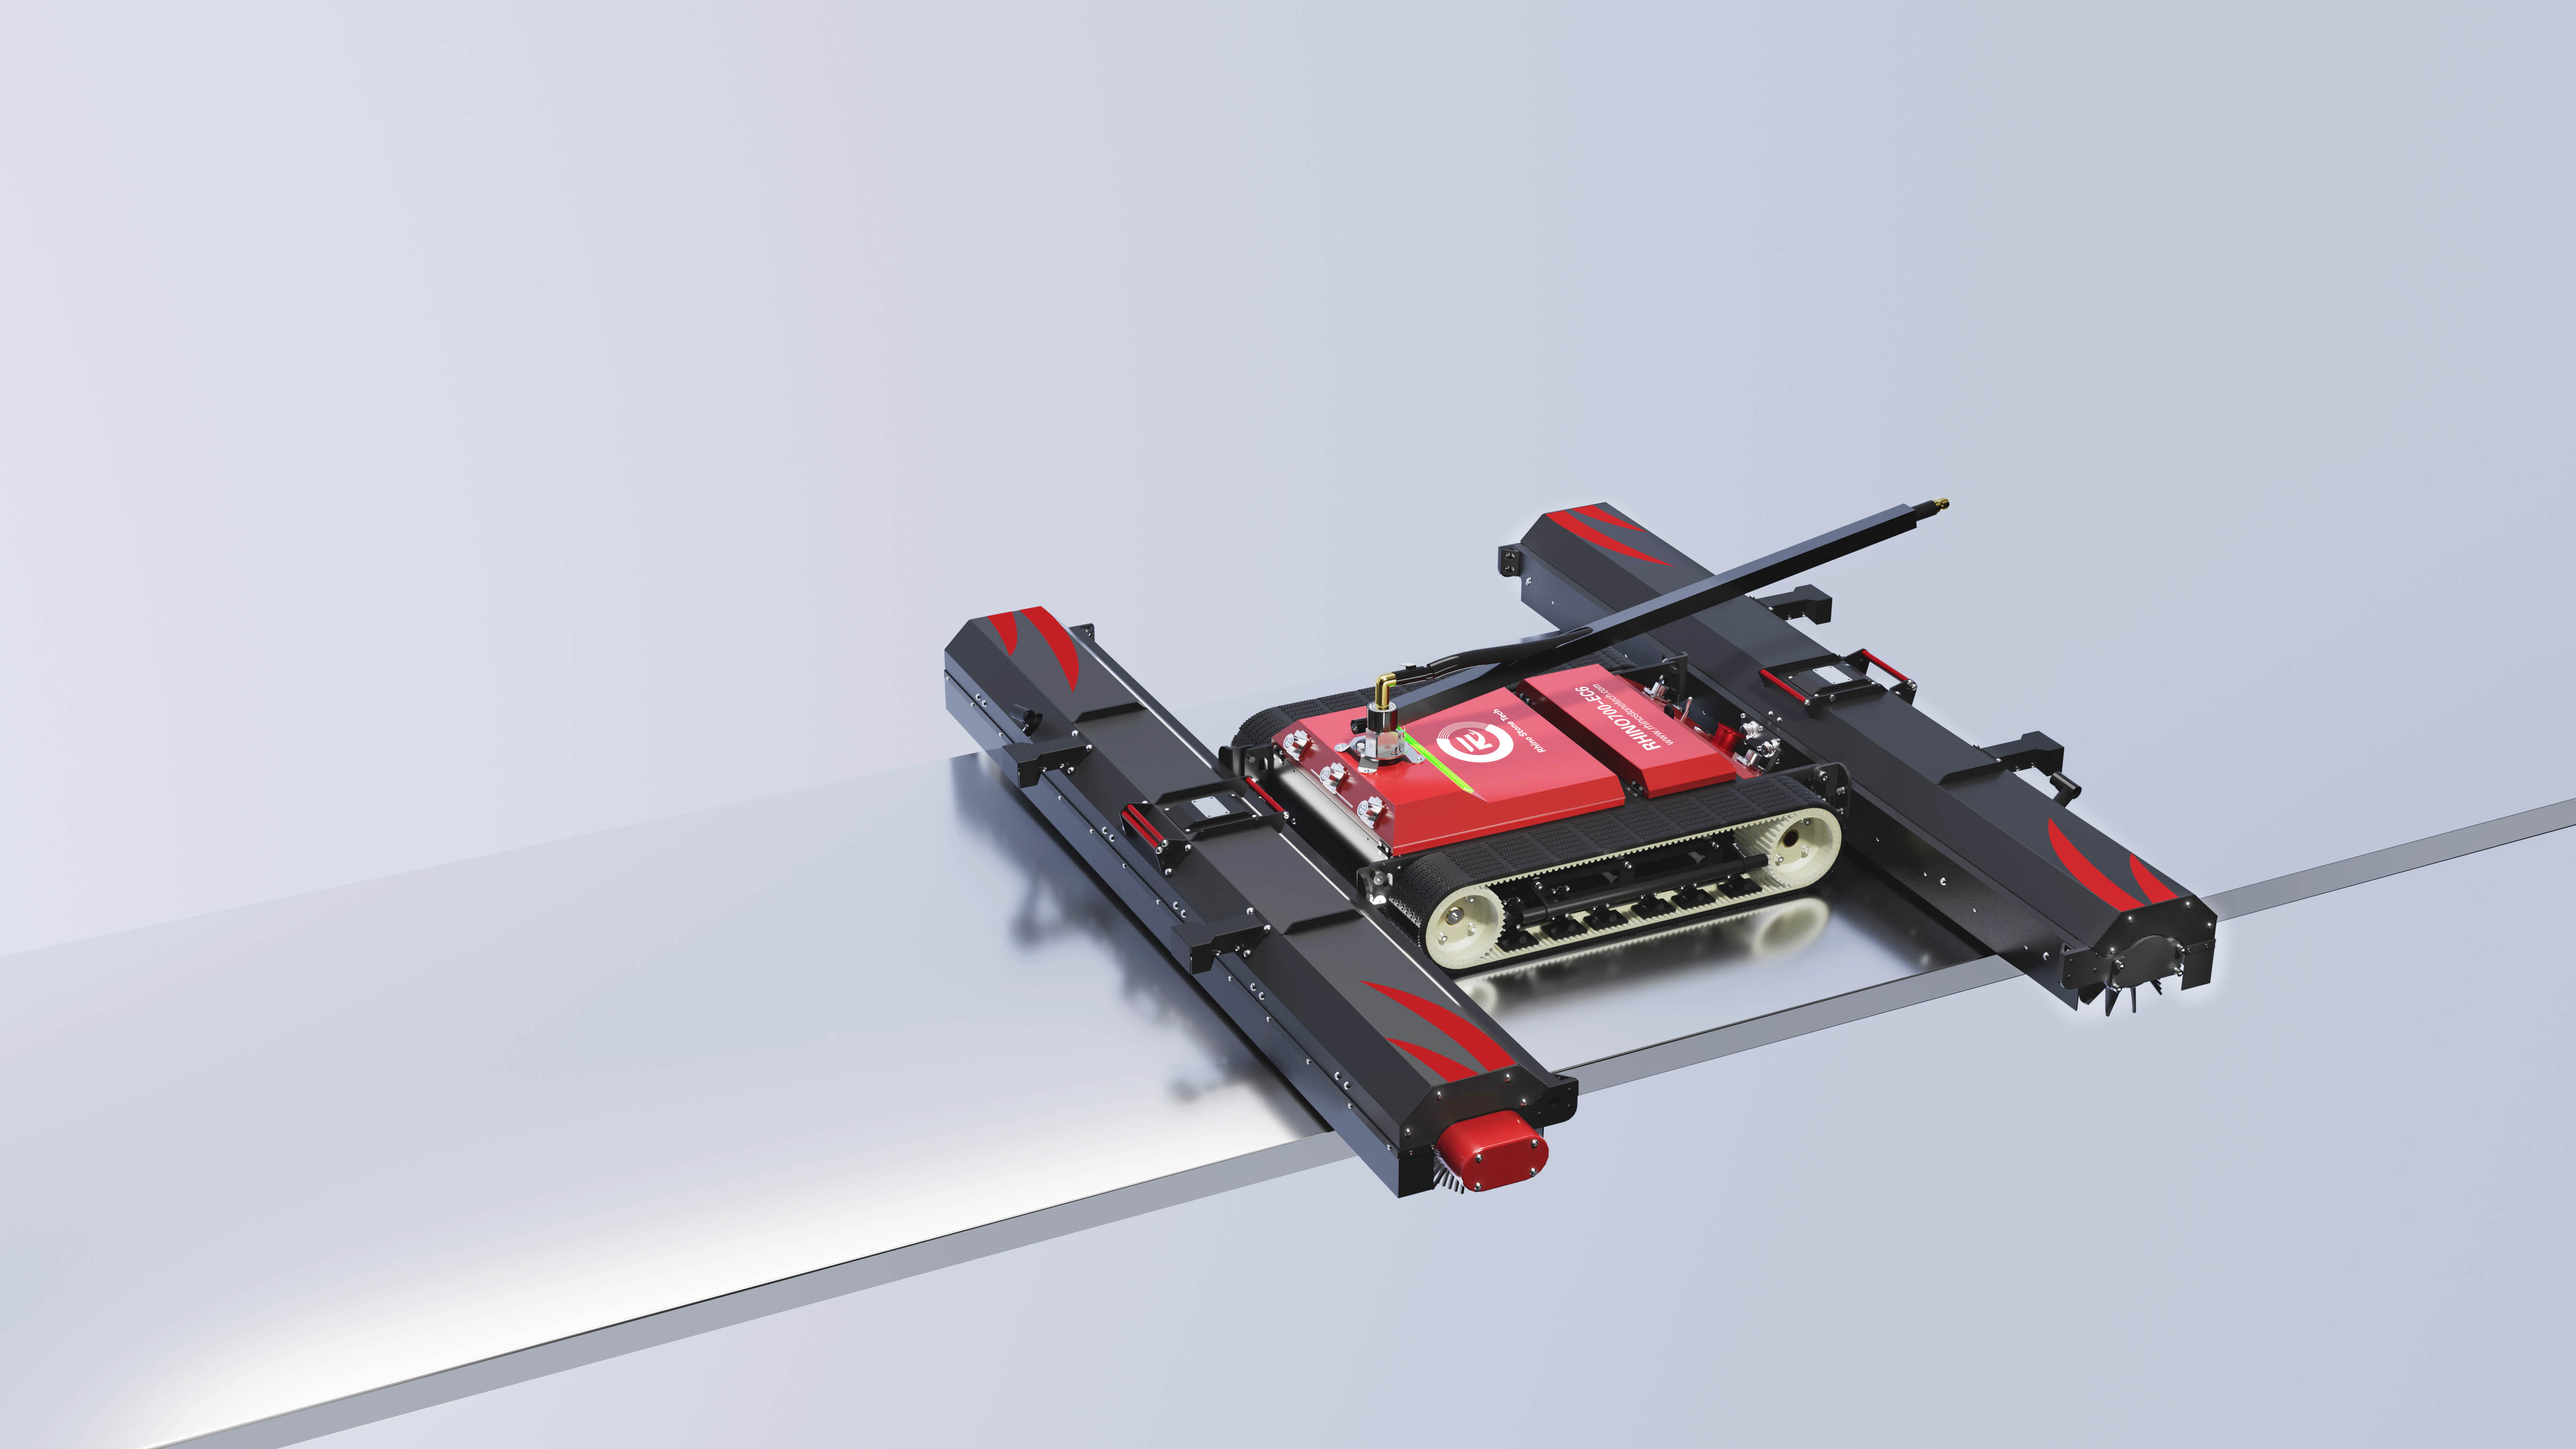
RHINOSTAR EC6 來自Rhino Stone Tech定位於該操作環境。其價值最好理解為一種工作流程主張:輕型履帶、模組化刷子選項、遠端控制、乾濕清潔模式和安全感測相結合,幫助操作員在不斷變化的光伏環境中管理可重複的任務。產品頁面列出了 18 公斤的底盤重量和 180 毫米的薄型,這些細節在必須攜帶、定位或在行之間移動設備時至關重要。
從清理工具到作業系統
安裝後的移動性
太陽能站點很少呈現完全均勻的表面。面板行可以透過間隙分開,安裝在不同的結構上,或以使得輪式平台不穩定的角度安裝。 EC6 採用加寬的心形橡膠履帶,旨在在乾燥和潮濕的表面上保持牽引力。製造商表示,機器人可以清潔高達 25 度的斜坡,而越障和防墜落功能則解決了通常迫使手動操作員停止和重新定位設備的干擾問題。
這在商業上很重要,因為每次中斷都會花費幾秒鐘以上的時間。暫停可能需要技術人員爬升、提升、檢查和重新啟動機器。在大型站點重複進行這些操作,就會成為工時和進度風險。與面板表面保持接觸並橋接普通間隙的爬行器可以減少操作員做出的決策數量,使注意力集中在行對齊、清潔品質和不斷變化的現場條件上,而不是不斷地恢復設備。
不同清潔計畫的模組化
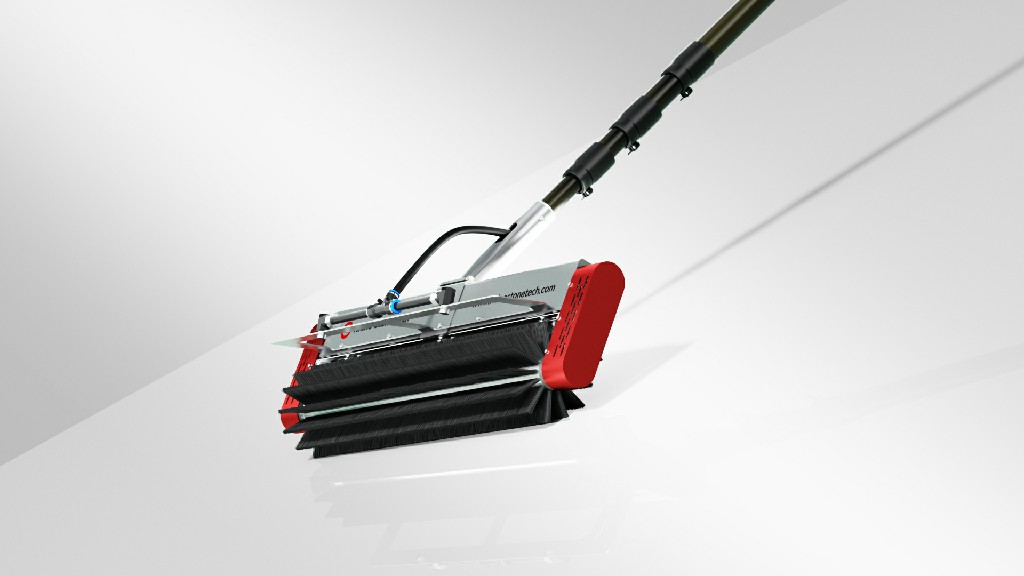
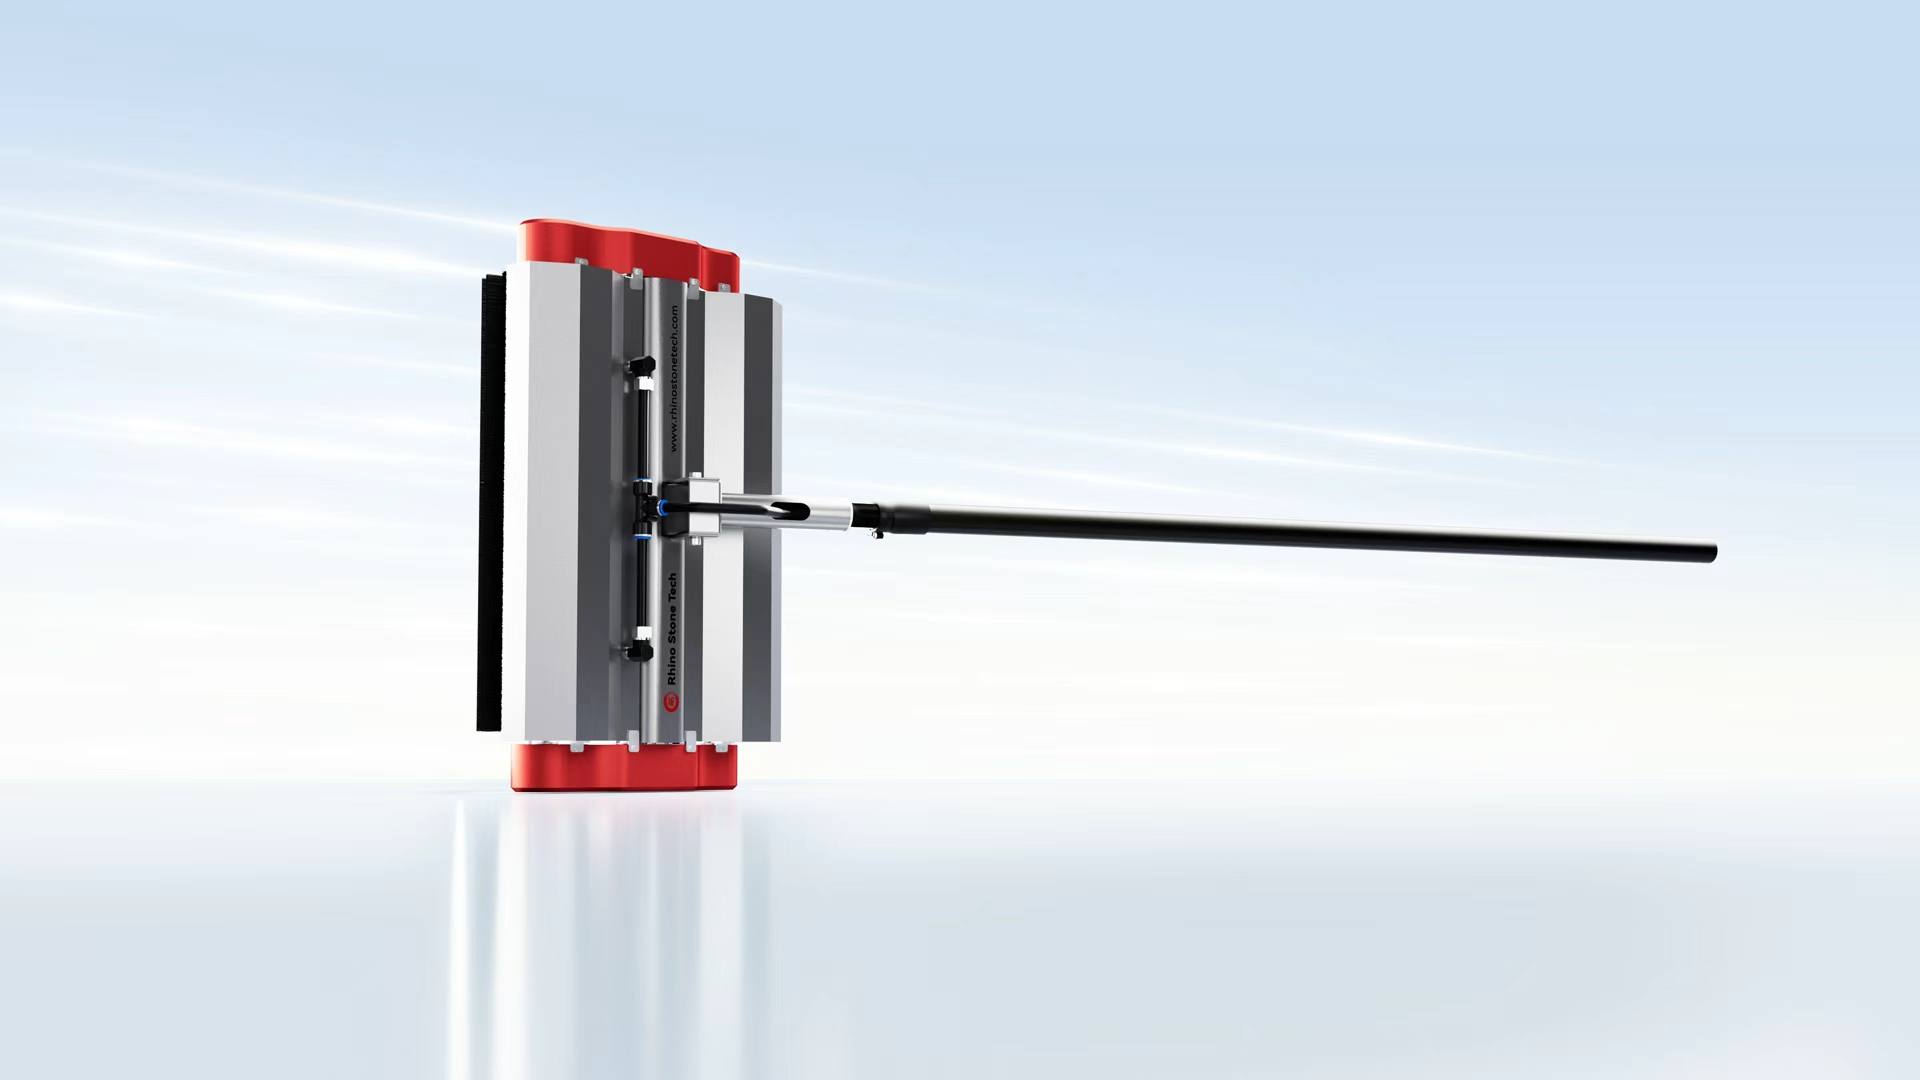
EC6 支援 0.9 至 1.3 公尺的滾刷長度,產品頁面描述了多尺寸和浮動滾刷選項。對於商業產品組合來說,這是一個實用的設計選擇,因為模組幾何形狀和行間距在一個專案與下一個專案之間並不總是一致。單一固定寬度畫筆對於標準欄位來說足夠了,但對於較窄或不規則的陣列來說就很尷尬了。模組化系統為維護經理提供了一種將機器與安裝對齊的方法,而不是強迫安裝適應機器。
同樣的邏輯也適用於清潔方法。在用水受限、溫度較低或維護團隊需要快速除塵通行證的情況下,乾洗非常有用。當沉積物需要額外潤滑或沖洗時,濕法清潔較為適當。據製造商稱,EC6 包括一個用於標準 13 毫米軟管的快速連接進水口,可支援高達 60 巴的水壓。商業利益在於靈活性:團隊可以根據土壤類型、水政策和陣列條件選擇一種方法,而不是將每次服務存取委託給一個流程。
現場營運價值
遠端控制改變了安全方程式
EC6 提供長達 200 公尺的無線遙控範圍,並具有抗干擾通訊功能。此範圍允許操作員從更安全的位置監督機器,而不是沿著暴露的屋頂邊緣、浮動平台或不平坦的地面直接在機器旁邊行走。遠端操作並不能消除對現場風險評估、鎖定程序或經過訓練的人員的需求。然而,它確實將日常任務從不必要的身體暴露中轉移出來,並且在出現意外情況時更容易暫停或改變機器人的方向。
遠端控制的價值還在於操作的一致性。單一操作員可以保持穩定的觀察位置,觀察刷接觸情況,並引導履帶車通過連續的行。與在陣列的每個部分一起移動人員和設備相比,這創建了更具可重複性的工作模式。對於主管來說,可重複的模式更容易規劃、記錄和改進。
電池續航力和日常計劃
電池設備通常透過整體運行時間來判斷,但商業用戶應該將運行時間轉化為日常工作計劃。 EC6採用便攜式24V 30Ah鋰電池,續航時間至少4小時,快速充電時間為4小時。製造商還提供了一台機器人與一名操作員一天覆蓋約 1 至 2 MW 的規劃參考。這應該被視為取決於場地的估計,而不是保證的輸出:行佈局、污染、重新定位、水源、天氣和選擇的清潔模式都會影響實際生產力。
即使具備此資格,四小時的操作窗口也可以支援結構化的輪班模型。團隊可以安排在低輻照度時段進行清潔、輪換充電電池並保持機器人移動,同時單獨組織檢查和水處理。沒有拖曳電源線還簡化了移動並減少了絆倒危險的常見來源。對於資產所有者來說,業務案例不是關於自主操作,而是更多關於減少清潔通道之間的非生產性處理。
可靠性是一個過程,而不是一個口號
商業買家應閱讀認證和規範,作為更廣泛驗證過程的一部分。 EC6 產品頁面引用了 CE 認證並根據 ISO 9001 品質標準進行製造。這些參考資料可以支援供應商盡職調查,但它們不能取代對備件、電刷磨損、電池更換、培訓、維修響應和特定地點試驗的檢查。可靠的清潔程序取決於機器周圍的完整支援系統。
低底盤、四個高精度防跌落感測器、高達 0.4 m/s 的可調行駛速度以及規定的 0 至 50 攝氏度工作範圍為採購團隊提供了具體的技術審查要點。抗風等級最高可達 7 級,但買家仍應確認在當地天氣事件期間如何固定或暫停機器人。最有用的問題不是一個規範聽起來是否令人印象深刻,而是這個規範聽起來是否令人印象深刻。而是規範是否映射到預期安裝中的已知風險。
買家在部署前應評估什麼
應購買商用清潔機器人作為維護方法的一部分。在批准部署之前,設施或資產管理團隊可以進行以下檢查:
· 繪製安裝圖:記錄行寬、面板間隙、坡度、通道、屋頂邊緣、浮動結構以及機器人必須提升或轉動的區域。
· 明確清潔標準:規定可接受的殘留灰塵、邊緣覆蓋率、水質、刷子壓力以及每次通過後使用的檢查方法。
· 測試刷子配置:確認0.9、1.1、1.2或1.3米滾輪是否適合模組佈局以及刷毛柔軟度是否能保護玻璃和框架。
· 制定電池計畫:計算充電位置、輪班時間、備用電池需求以及溫度對運轉時間的影響。
· 驗證安全控制:在真實現場條件下測試防墜落感測、緊急停止程序、遠端範圍、無線電幹擾和操作員視線。
· 衡量經濟性:將工時、水消耗、重工、存取設備和發電損失風險與機器人的購買和維護成本進行比較。
在有代表性的行上進行的試點通常比在完全乾淨、水平的表面上進行演示更能提供資訊。試驗應包括團隊期望處理的最骯髒的常規條件,以及至少一個尷尬的過渡或障礙。它還應記錄設定時間、操作員工作量、清潔一致性和復原步驟。這些觀察結果將產品規格轉化為可以在預算審查中捍衛的營運基準。
為什麼 EC6 適合可重複的商業工作流程
放置 RHINOSTAR EC6 的最有用方法並不是取代所有清潔方法。它是一種使選定的維護路線更具可重複性的工具。履帶式牽引、模組化滾筒寬度、遠端控制、乾式或濕式操作以及電池電源的組合解決了導致大型光伏清潔成本高昂的實際摩擦點:移動人員、移動設備、管理水、保護面板表面以及在現場條件發生變化時安全停止。
這種定位也創造了一個現實的邊界。該機器仍然需要操作員、規定的清潔標準、適當的場地準備以及對刷子、軌道、感測器和電池的持續維護。當必須在大型或難以存取的陣列上重複執行相同的清潔任務時,這是最引人注目的。較小的站點可能會發現手動或輕型手持工具更經濟,而高度不規則的安裝可能需要將機器人技術與有針對性的手動工作相結合的混合計劃。
對於商業太陽能運營商來說,平衡的觀點很重要。當技術改進可衡量的工作流程時,而不是簡單地在維護庫存中添加另一台設備時,技術就創造了價值。 EC6 為這種改進提供了一個可靠的框架,因為它的核心功能與可觀察的操作決策相關:機器人如何到達面板、刷子如何接觸表面、操作員如何避免受到傷害,以及如何圍繞可用能源和水規劃輪班。
結論
太陽能發電場的清潔正在成為一項管理紀律,就像一項體力勞動一樣。隨著陣列變得越來越大,維護團隊需要以更少的中斷來保護輸出,最終的問題不再是是否可以手動清理站點。關鍵在於所選擇的方法是否能夠提供一致的覆蓋範圍、受控的風險以及每個維護週期的可承受的成本。
這RHINOSTAR EC6 提供了該轉變的產品範例。其公佈的規格指向一款輕型遙控履帶車,專為傾斜和複雜的光伏設置而設計,具有四小時電池續航時間、靈活的刷子寬度、乾濕清潔以及防墜落感應。這些能力並不能消除判斷的需要。它們為操作員提供了一種更結構化的方式來大規模應用判斷。
對於買家來說,下一步是基於現場的試點,具有明確的驗收標準和完整的生命週期成本審查。透過這種嚴格的使用方式,太陽能清潔機器人不僅可以成為節省勞力的設備:它還可以成為保持商業光伏資產清潔、安全和高效的作業系統的一部分。