
















每個屋頂陣列都有一個邊緣,其中大多數比場地規劃建議的更難判斷。模組幾乎與屋頂膜齊平,排水溝沿著外排延伸,站在幾公尺外的技術人員通常無法讀取最後幾公分的行程。這個間隙正是在遠端控制清潔機上構建的防墜落感應裝置來彌補的。本文解釋了防墜落感測器如何讀取陣列邊緣,為什麼四個感測器比一個感測器更好地覆蓋屋頂,以及遠端操作如何使操作機器的人員遠離危險區域。
防墜落感測器如何讀取屋頂陣列邊緣
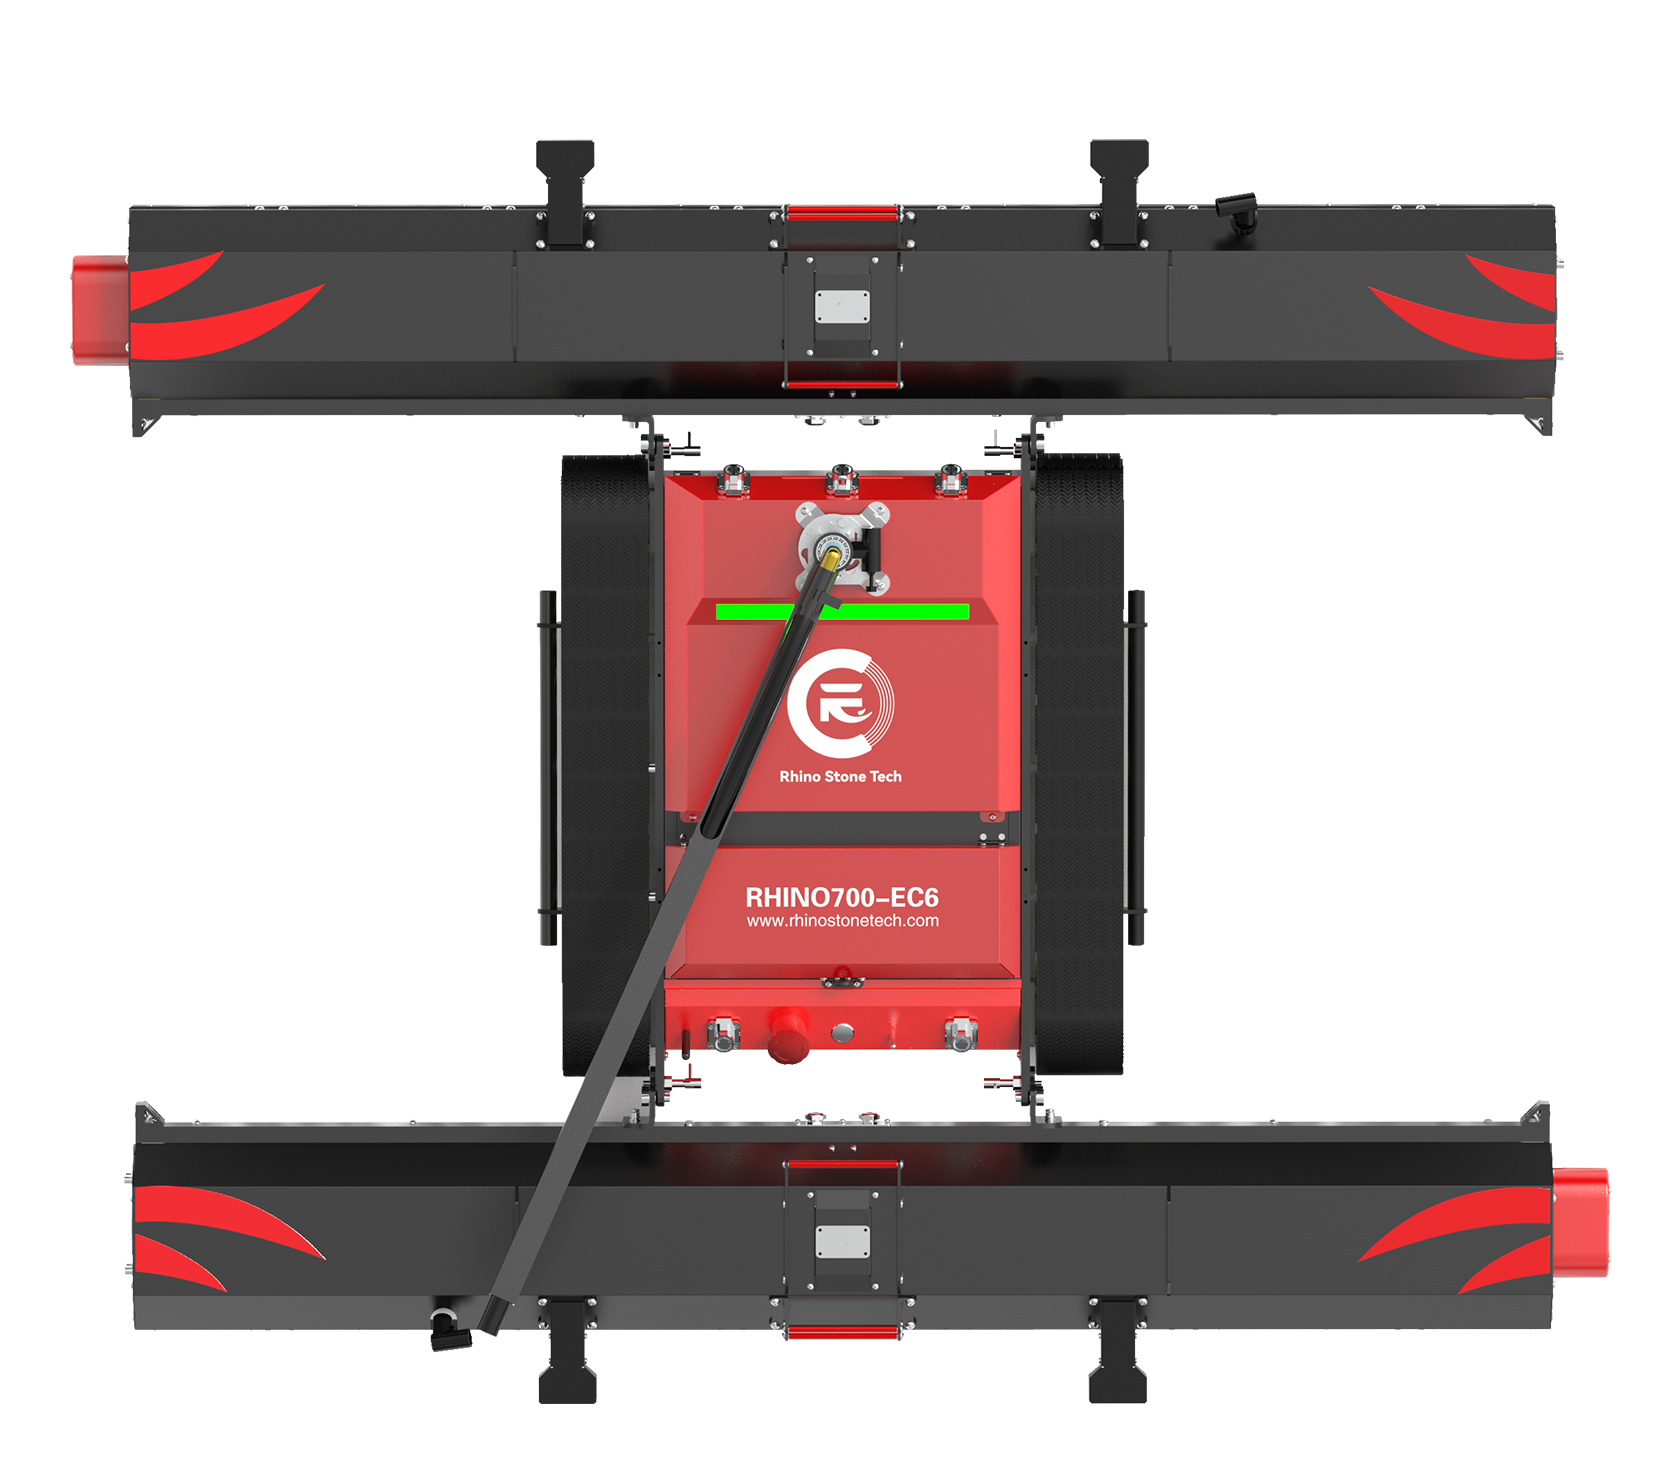
太陽能電池板清潔機器人上的防墜落感測器可以很好地完成一項狹窄的工作:它檢查底盤下方的表面是否仍然存在。大多數設計都向下指向軌道前方一小段距離的模組玻璃或屋頂表面,並且讀數在表面下降的瞬間發生變化——玻璃被露天、排水溝或較低的屋頂部分取代。因為檢查是物理的而不是視覺的,所以它可以在黑暗的模組上、在平坦的晨光下以及在布滿灰塵的玻璃上繼續工作,而相機很難找到乾淨的線條。該信號是觸發器,而不是地圖。履帶式機器人的控制器記憶體中沒有整個屋頂的圖紙;它知道此刻位於其正下方的是什麼。當向下的讀數超過閾值時,機器會做出反應 - 驅動器停止,或者操作員收到警告並糾正路線。犀牛石科技的RHINOSTAR·EC6配備了四個高精度防摔感測器和200m抗干擾無線遙控器,這兩個功能只有配對才有意義。大多數數據表上都會顯示感測器數量,但放置位置很少出現,在比較不同太陽能電池板清潔機器人供應商的機器時,值得記住這一點。定位與靈敏度同樣重要。在傾斜陣列上,外行也是下坡行,因此徑流結合了下降和沿同一方向作用的重力。因此,感測器的放置往往有利於機箱的前緣和外角,對角線方法會首先暴露機器。
為什麼多個感測器可以實現更可靠的邊緣檢測
單個探測器監視一小塊表面。在比觸發區域寬很多倍的底盤上,機器有足夠的行程不受有效監控。四個感測器將一次狹窄的檢查變成真正的覆蓋範圍:無論機器人是直行、倒車還是以一定角度接近轉角,機器人都會保持監視。
• 轉彎時的正面、背面和側面曝光:當機器人在模組行之間的狹窄走道上旋轉時,最靠近下降點的底盤部分會發生變化。在周邊分布感測器意味著周轉本身受到監控,而不僅僅是直線接近。
• 一個感測器受到損害時的冗餘:塵膜、水滴、強烈眩光、凸起的框架或不規則的安裝導軌都可能干擾單個讀數。觀察不同補丁的第二個感測器為控制器提供了另一種意見,這就是使檢查在真實屋頂上可用的原因。
• 導致停止或警告的回饋:一旦多個感測器讀取到邊緣,控制器就有足夠的信心立即切斷驅動或向操作員發出警報。這是受控停止,而不是自動重新規劃路線,並將下一個決定留給持有遙控器的人。
• 布局仍然遵循屋頂幾何形狀和模組排列:女兒牆、排水溝、電纜橋架、走道寬度和行間距都會改變哪些角落可以實際到達落差。兩個相同面積的陣列可以證明不同的感測器優先度。
實際回報是操作員必須信任屋頂上的單一讀數的時刻更少,而沒有第二次機會。冗餘感測支持邊緣感知;它不會取代任何機器啟動之前的現場評估、邊緣保護或規劃路線。
遠端控制如何讓操作員遠離邊緣
感測器級別的冗餘只能解決一半問題。另一半是人類站立的地方。此類商用太陽能電池板清潔機器人通過無線鏈路進行操控,工作範圍可達 200 m,這使得操作員可以留在地面、服務平台上或遠離護欄,而無需在模組行中行走。這個距離就是重點。許多市場的高空工作法都是圍繞在合理可行的情況下避免高空工作而制定的,因此將人員移離屋頂平面是一線控制措施,而不是額外的功能。 200 m 的數字是淨空而不是目標。在大型商業屋頂上,站在足夠遠的位置從安全位置可以看到整個陣列可能意味著只有 30 到 50 m 的間隔;額外的範圍涵蓋長型建築物、錯層屋頂以及最佳觀看點位於建築物遠端的地點。抗干擾在這裡很重要,因為屋頂設備、逆變器和金屬地板會產生大量信號噪聲。遠端操作還使操作員能夠更好地了解情況。從一個固定的視角,人們可以同時看到路線、水線、電纜路徑和邊緣通道——這是蹲在底盤旁邊的技術人員無法做到的。承載感測器的電氣硬體距離濕刷頭最近,這就是為什麼室外外殼通常用 IEC 60529(防塵防水標準命名系統)下的 IP 代碼來描述的原因。遠端控制的履帶式機器人不是自主屋頂機器人,操作員仍然可以決定何時條件足夠安全可以運行。
結論
屋頂清潔機器人的邊緣保護來自於兩個共同作用的因素:分布在底盤周圍的感測器,以及遠離跌落處的操作員。四個防墜落感測器可在機器轉動時覆蓋前部、後部和側面,並且當灰塵、眩光或不規則框架影響一台設備時,冗餘功能可保持讀數可用。然後,遠程鏈路將覆蓋範圍轉換為距離,駕駛機器的人員遠離實際存在風險的模組平面。任何規格表上的感測器布局和遠程範圍都值得檢查,此外還有機器無法替代的安全程序和現場評估。
常見問題解答
問:屋頂太陽能清潔機器人的防墜落感測器如何工作?
A:他們觀察底盤正下方的表面,並在它消失的那一刻進行標記。當機器移向陣列邊緣時,當模組玻璃讓位於露天、排水溝或較低的屋頂時,讀數會發生變化。然後控制器停止驅動或警告操作員,這樣機器人就不會跑出邊緣。
問:為什麼屋頂清潔機器人需要多個防墜落感測器?
A:一個感測器監視單個小斑塊,但邊緣可以從任何方向出現 - 正前方、倒車時的後方或轉彎時的轉角處。放置在機箱周圍的感測器可覆蓋前部、後部和側面,當灰塵、眩光或不規則框架干擾一個裝置時,第二個讀數也會有所幫助。
問:200m遙控器對屋頂太陽能安全有何作用?
A:決定操作者所處的位置。工作範圍可達 200 m,操縱機器的人員可以留在地面或服務平台上,而不是在護牆附近行走模組行。這種分離是主要的安全增益,額外的範圍覆蓋長屋頂或錯層屋頂,這些屋頂的最佳視角遠離機器人。