
















Elegir un fabricante para una planta fotovoltaica a gran escala es una decisión de riesgo técnico. El robot de orugas debe mantener la estabilidad sobre una matriz inclinada 25°, cruzar sin detenerse una separación de 60 mm entre filas de módulos y poder ser transportado y controlado por una sola persona a lo largo de cientos de metros de paneles. La limpieza a escala de planta supone un gran volumen de trabajo: la suciedad resta megavatios-hora cada mes y el lavado manual rara vez puede crecer al mismo ritmo. El fabricante elegido debe ofrecer un chasis preparado para filas largas, una batería que cubra un turno de trabajo y un cepillo adaptado al ancho de los módulos. Para elaborar una lista de candidatos, siga tres pasos: definir las necesidades del sitio, probar el comportamiento del chasis de orugas en pendientes y separaciones, y confirmar qué documentación y opciones de personalización puede aportar el fabricante.
Qué necesita una planta fotovoltaica a gran escala de un fabricante de robots de limpieza
La energía fotovoltaica a gran escala ha crecido con tanta rapidez que la limpieza mecánica ya forma parte de los presupuestos habituales de operación y mantenimiento (O&M). El informe «Trends in PV Applications» de IEA-PVPS registra cada año nuevas instalaciones de varios gigavatios en todo el mundo, y todas las plantas acaban afrontando el mismo problema: mantener limpias grandes superficies de vidrio sin montar andamios ni enviar equipos manuales a recorrer filas de varios kilómetros. Las grandes matrices instaladas en suelo siguen diseños repetitivos —longitud de las filas, inclinación y separación entre mesas de módulos— y esa repetición es precisamente lo que un robot de orugas puede gestionar bien. Los estudios de Sandia sobre fiabilidad y O&M fotovoltaicos también muestran que un mantenimiento uniforme y programado protege la producción de la planta a largo plazo. Empiece por las condiciones del terreno. Las plantas a gran escala rara vez son completamente planas, de modo que el robot debe subir por la inclinación de los módulos y mantener la estabilidad durante la limpieza. Después, examine la disposición de los módulos: las mesas de inclinación fija y los seguidores solares dejan huecos entre filas, y el cabezal de limpieza debe cruzarlos sin clavarse en el marco ni perder tracción. También hay que tener en cuenta al operador. Un bloque de la planta puede medir cientos de metros, y una caja de control con cable hace perder horas de trabajo. Por último, revise la conformidad. Los contratistas EPC y los propietarios de activos suelen pedir documentación del marcado CE y pruebas de que el fabricante trabaja con un sistema de calidad reconocido, como ISO 9001, antes de aprobar una orden de compra.
Cómo influye el diseño del chasis de orugas en la estabilidad en pendientes y el cruce de huecos
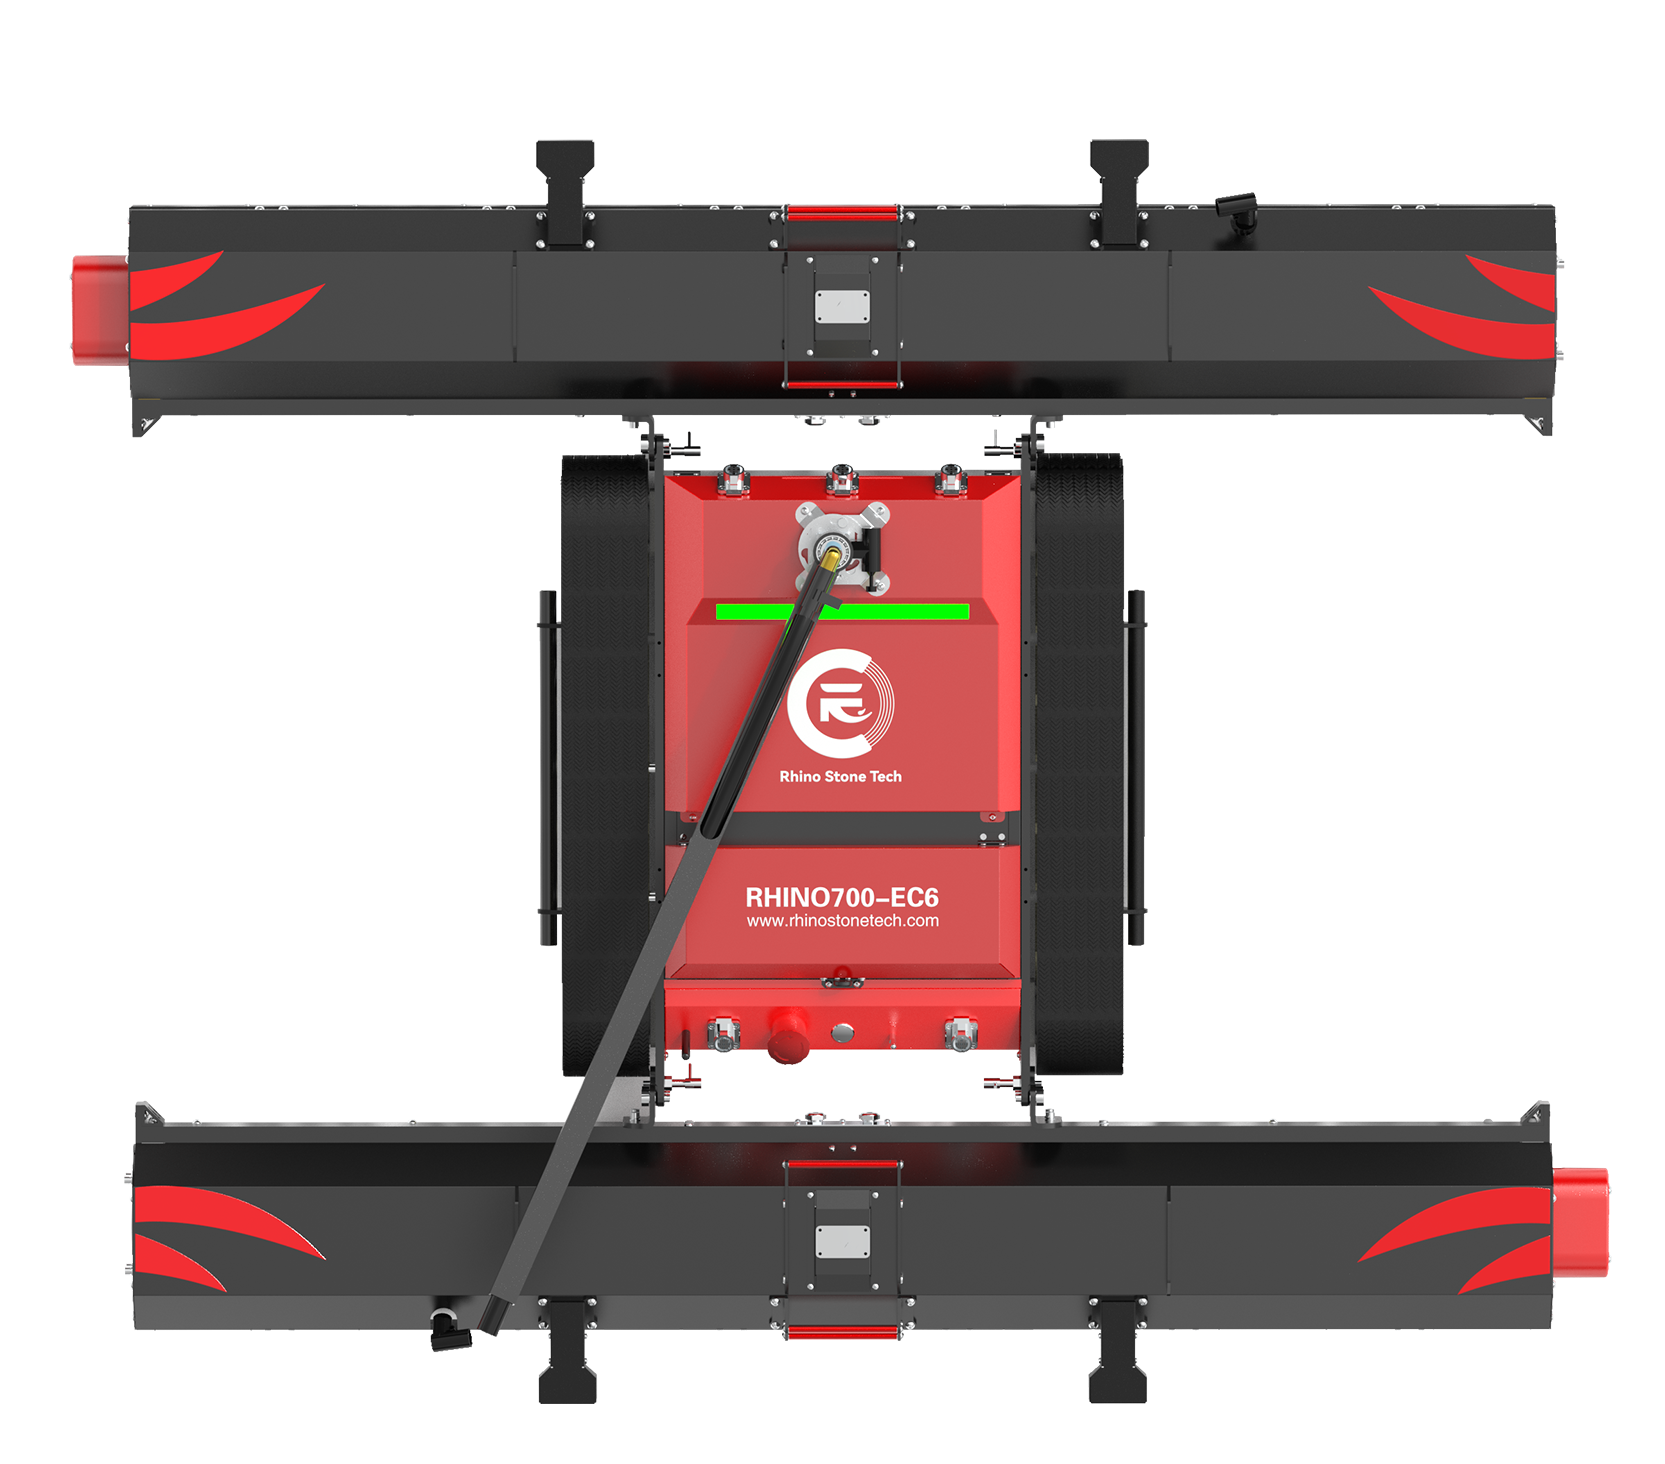
El diseño del chasis es donde se toman muchas decisiones de compra. Un robot de orugas distribuye su peso por toda la superficie de contacto de las dos bandas, por lo que el ancho de las orugas, el dibujo de la banda de rodadura y el peso total importan más que la velocidad máxima. Unas orugas más anchas aumentan la superficie de caucho en contacto con el vidrio y evitan que la máquina se deslice lateralmente sobre una matriz mojada o cubierta de polvo. El RHINOSTAR·EC6 utiliza orugas de caucho ensanchadas de 100 mm con perfil de corazón: este dibujo se agarra al polvo seco y a las películas húmedas, mientras que el ancho adicional reparte la presión sobre la superficie en vez de concentrarla en una franja estrecha. Su cuerpo mide 1370 × 1200 × 180 mm y el chasis pesa 18 kg; está dimensionado para el despliegue en plantas a gran escala, no como una novedad para tejados.
1. Por qué importa una capacidad de subida de 25 grados en grandes matrices instaladas en suelo
La mayoría de las matrices instaladas en suelo tienen una inclinación de entre 10° y 25°, así que un robot con una capacidad nominal de 25° cubre el rango habitual con margen, en vez de trabajar al límite todo el día. En una fila inclinada, la gravedad tira continuamente de la máquina cuesta abajo mientras limpia, y las orugas deben transformar el par del motor en agarre, no en patinaje. El EC6 admite un ángulo máximo de subida de 25°. Junto con las orugas ensanchadas, esta cifra permite al responsable de O&M valorar si el robot puede limpiar una fila completa en una pasada o si debe trasladarse entre secciones. La capacidad de subida también es un dato de seguridad: define dónde puede estacionar el operador la máquina para que trabaje con control remoto.
2. Cómo cambian el despliegue en planta la estructura modular de 18 kg y el control remoto de 200 m
Dos especificaciones cambian la forma en que un equipo despliega un robot por un bloque fotovoltaico: el peso y el alcance de control. El chasis de 18 kg se divide en tres módulos y el tiempo de montaje publicado es de unos dos minutos para una persona. Así, un técnico puede trasladar la máquina entre bloques de paneles, levantarla por encima de una bandeja de cables o cargarla en una camioneta sin grúa ni ayuda adicional. El mismo equipo ofrece un alcance de control remoto inalámbrico de 200 m, lo que permite al operador observar una fila completa desde una distancia segura y mantenerse fuera de la zona de lavado. Cuatro sensores anticaída de alta precisión supervisan los bordes de la matriz para que el robot se detenga al final de una mesa en vez de caer por el borde. La batería de 24 V y 30 Ah ofrece al menos cuatro horas de funcionamiento y una carga rápida de cuatro horas, un ciclo que encaja con una limpieza por la mañana y la recarga durante la pausa del mediodía. El peso, la modularidad, el alcance de control, la detección de bordes y la autonomía determinan en conjunto cuántas filas puede limpiar un operador durante un turno.
Cómo contribuyen la conformidad de fabricación y la personalización de los cepillos a los proyectos a gran escala
La conformidad influye en si el equipo puede incorporarse a un proyecto. El marcado CE de una máquina comercializada en Europa indica que el fabricante ha aplicado las normas armonizadas pertinentes y ha realizado una evaluación de conformidad; los proyectos internacionales y las entidades financieras suelen pedir esa documentación antes de aprobar la compra. Rhino Stone Tech publica su certificación CE, su fabricación conforme a ISO 9001 y 29 patentes relacionadas con sus equipos de limpieza. Pregunte con qué norma se evaluó la máquina, solicite la declaración de conformidad y confirme que la electrónica de control está incluida en la misma evaluación que el chasis. Antes de especificar el lavado con agua, pida al equipo técnico el grado de protección IP del motor, el compartimento de la batería y el receptor del mando a distancia. La configuración del cepillo suele determinar si un robot se adapta a la disposición de la planta. El ancho de las mesas, el número de módulos por fila y los pasillos entre cadenas varían de un sitio a otro. Un cepillo de 0,9 m limpia filas estrechas sin sobresalir hacia el hueco, mientras que uno de 1,3 m cubre mesas más anchas con menos pasadas. El EC6 ofrece cepillos de 0,9 m, 1,1 m, 1,2 m y 1,3 m de ancho, con 150 mm de diámetro y cerdas helicoidales de PBT en grados suave, medio y duro: el suave sirve para polvo ligero, el medio para mantenimiento rutinario y el duro para suciedad intensa o depósitos persistentes. La máquina puede limpiar en seco y en húmedo; su entrada de conexión rápida admite agua hasta 60 bar. No lleva depósito a bordo, por lo que la limpieza húmeda requiere una toma externa o un camión cisterna. Planificar esa línea de suministro con antelación permite crear un calendario de limpieza húmeda realista.
Conclusión
Para preseleccionar un fabricante de robots de limpieza de paneles solares para una planta a gran escala, evalúe cuatro aspectos: un chasis de orugas preparado para las pendientes y separaciones de 60 mm de la matriz; un peso y un sistema de control que una sola persona pueda desplegar a lo largo de filas extensas; documentación de conformidad que satisfaga a su contratista EPC o entidad financiera; y anchos de cepillo adecuados a la disposición de las mesas. En condiciones estándar, la cifra publicada del RHINOSTAR·EC6 es de aproximadamente 1–2 MW limpiados al día por un operador. El rendimiento diario real depende de la longitud de las filas, el número de huecos, el modo de limpieza y el tiempo necesario para cambiar de posición. Antes de solicitar una cotización formal, envíe al equipo técnico de Rhino Stone Tech las dimensiones de la matriz, la inclinación, el ancho de los huecos y el tipo habitual de suciedad. Después, solicite una recomendación de ancho de cepillo, un plan de suministro de agua para la limpieza húmeda y una evaluación del retorno de la inversión adaptada al sitio.
Preguntas frecuentes
P:¿Qué deberían evaluar las plantas fotovoltaicas a gran escala en un fabricante de robots de limpieza de paneles solares?
R:Concéntrese en cuatro áreas: capacidad del chasis de orugas, despliegue por parte del operador, documentación de conformidad y personalización de los cepillos. La capacidad del chasis incluye el ángulo de subida y el cruce de huecos; el despliegue comprende el peso, el tiempo de montaje, el alcance del control remoto y los sensores anticaída; la conformidad incluye el marcado CE y la gestión de calidad ISO 9001. Pregunte para qué condiciones de matriz está clasificada la máquina: una capacidad de subida de 25° y el cruce de obstáculos de 60 mm cubren muchas instalaciones en suelo. Confirme también que el ancho del cepillo se puede adaptar a las filas de módulos y que la autonomía y el tiempo de carga encajan con el turno de limpieza.
P:¿Cómo cruza un robot de orugas con capacidad de subida de 25° los huecos de 60 mm entre paneles solares?
R:La adherencia y la geometría hacen el trabajo. Las orugas de caucho ensanchadas mantienen una zona de contacto larga con el vidrio. Cuando el borde delantero llega a un hueco, el resto de la oruga todavía soporta el peso de la máquina y transmite el par a la superficie en vez de patinar. Una capacidad publicada de cruce de obstáculos de 60 mm significa que el chasis y el conjunto del cepillo están diseñados para superar huecos entre módulos y pequeños bordes de marco sin engancharse ni detenerse. Los sensores anticaída del borde de la matriz permiten que el robot limpie hasta el final de una fila y se detenga con seguridad.
P:¿Puede un fabricante de robots de limpieza de paneles solares personalizar el ancho del cepillo para distintas disposiciones de matrices a gran escala?
R:Sí. El ancho de las mesas y la disposición de las filas varían según el sitio, por lo que el ancho del cepillo es una de las personalizaciones más útiles para el trabajo a gran escala. El RHINOSTAR·EC6 se ofrece con cepillos de 0,9 m, 1,1 m, 1,2 m y 1,3 m de ancho y 150 mm de diámetro. Las cerdas de PBT están disponibles en grados suave, medio y duro para adaptarse al tipo de suciedad. Envíe al fabricante el ancho de los módulos, el número de módulos por fila, la medida de los huecos y el tipo habitual de suciedad para que recomiende el ancho y el grado de las cerdas adecuados en vez de elegir una sola medida estándar.