

En una gran planta montada en el suelo, la cuestión no es simplemente si un robot puede limpiar un panel. Debe llegar al conjunto, atravesar los espacios de los paneles, mantener la tracción en la pendiente y ser controlado de forma segura por un operador durante una jornada completa de trabajo. Una oruga de 18 kg que se adapta a un sitio puede quedarse corta en otro porque la distancia entre hileras, la inclinación, los espacios entre paneles y las rutas de transporte difieren. Utilice las condiciones medidas del sitio para establecer la especificación requerida y luego compare el robot con el peor de los casos en lugar de con la fila promedio.
Por qué se consideran los robots de orugas para grandes plantas fotovoltaicas montadas en el suelo
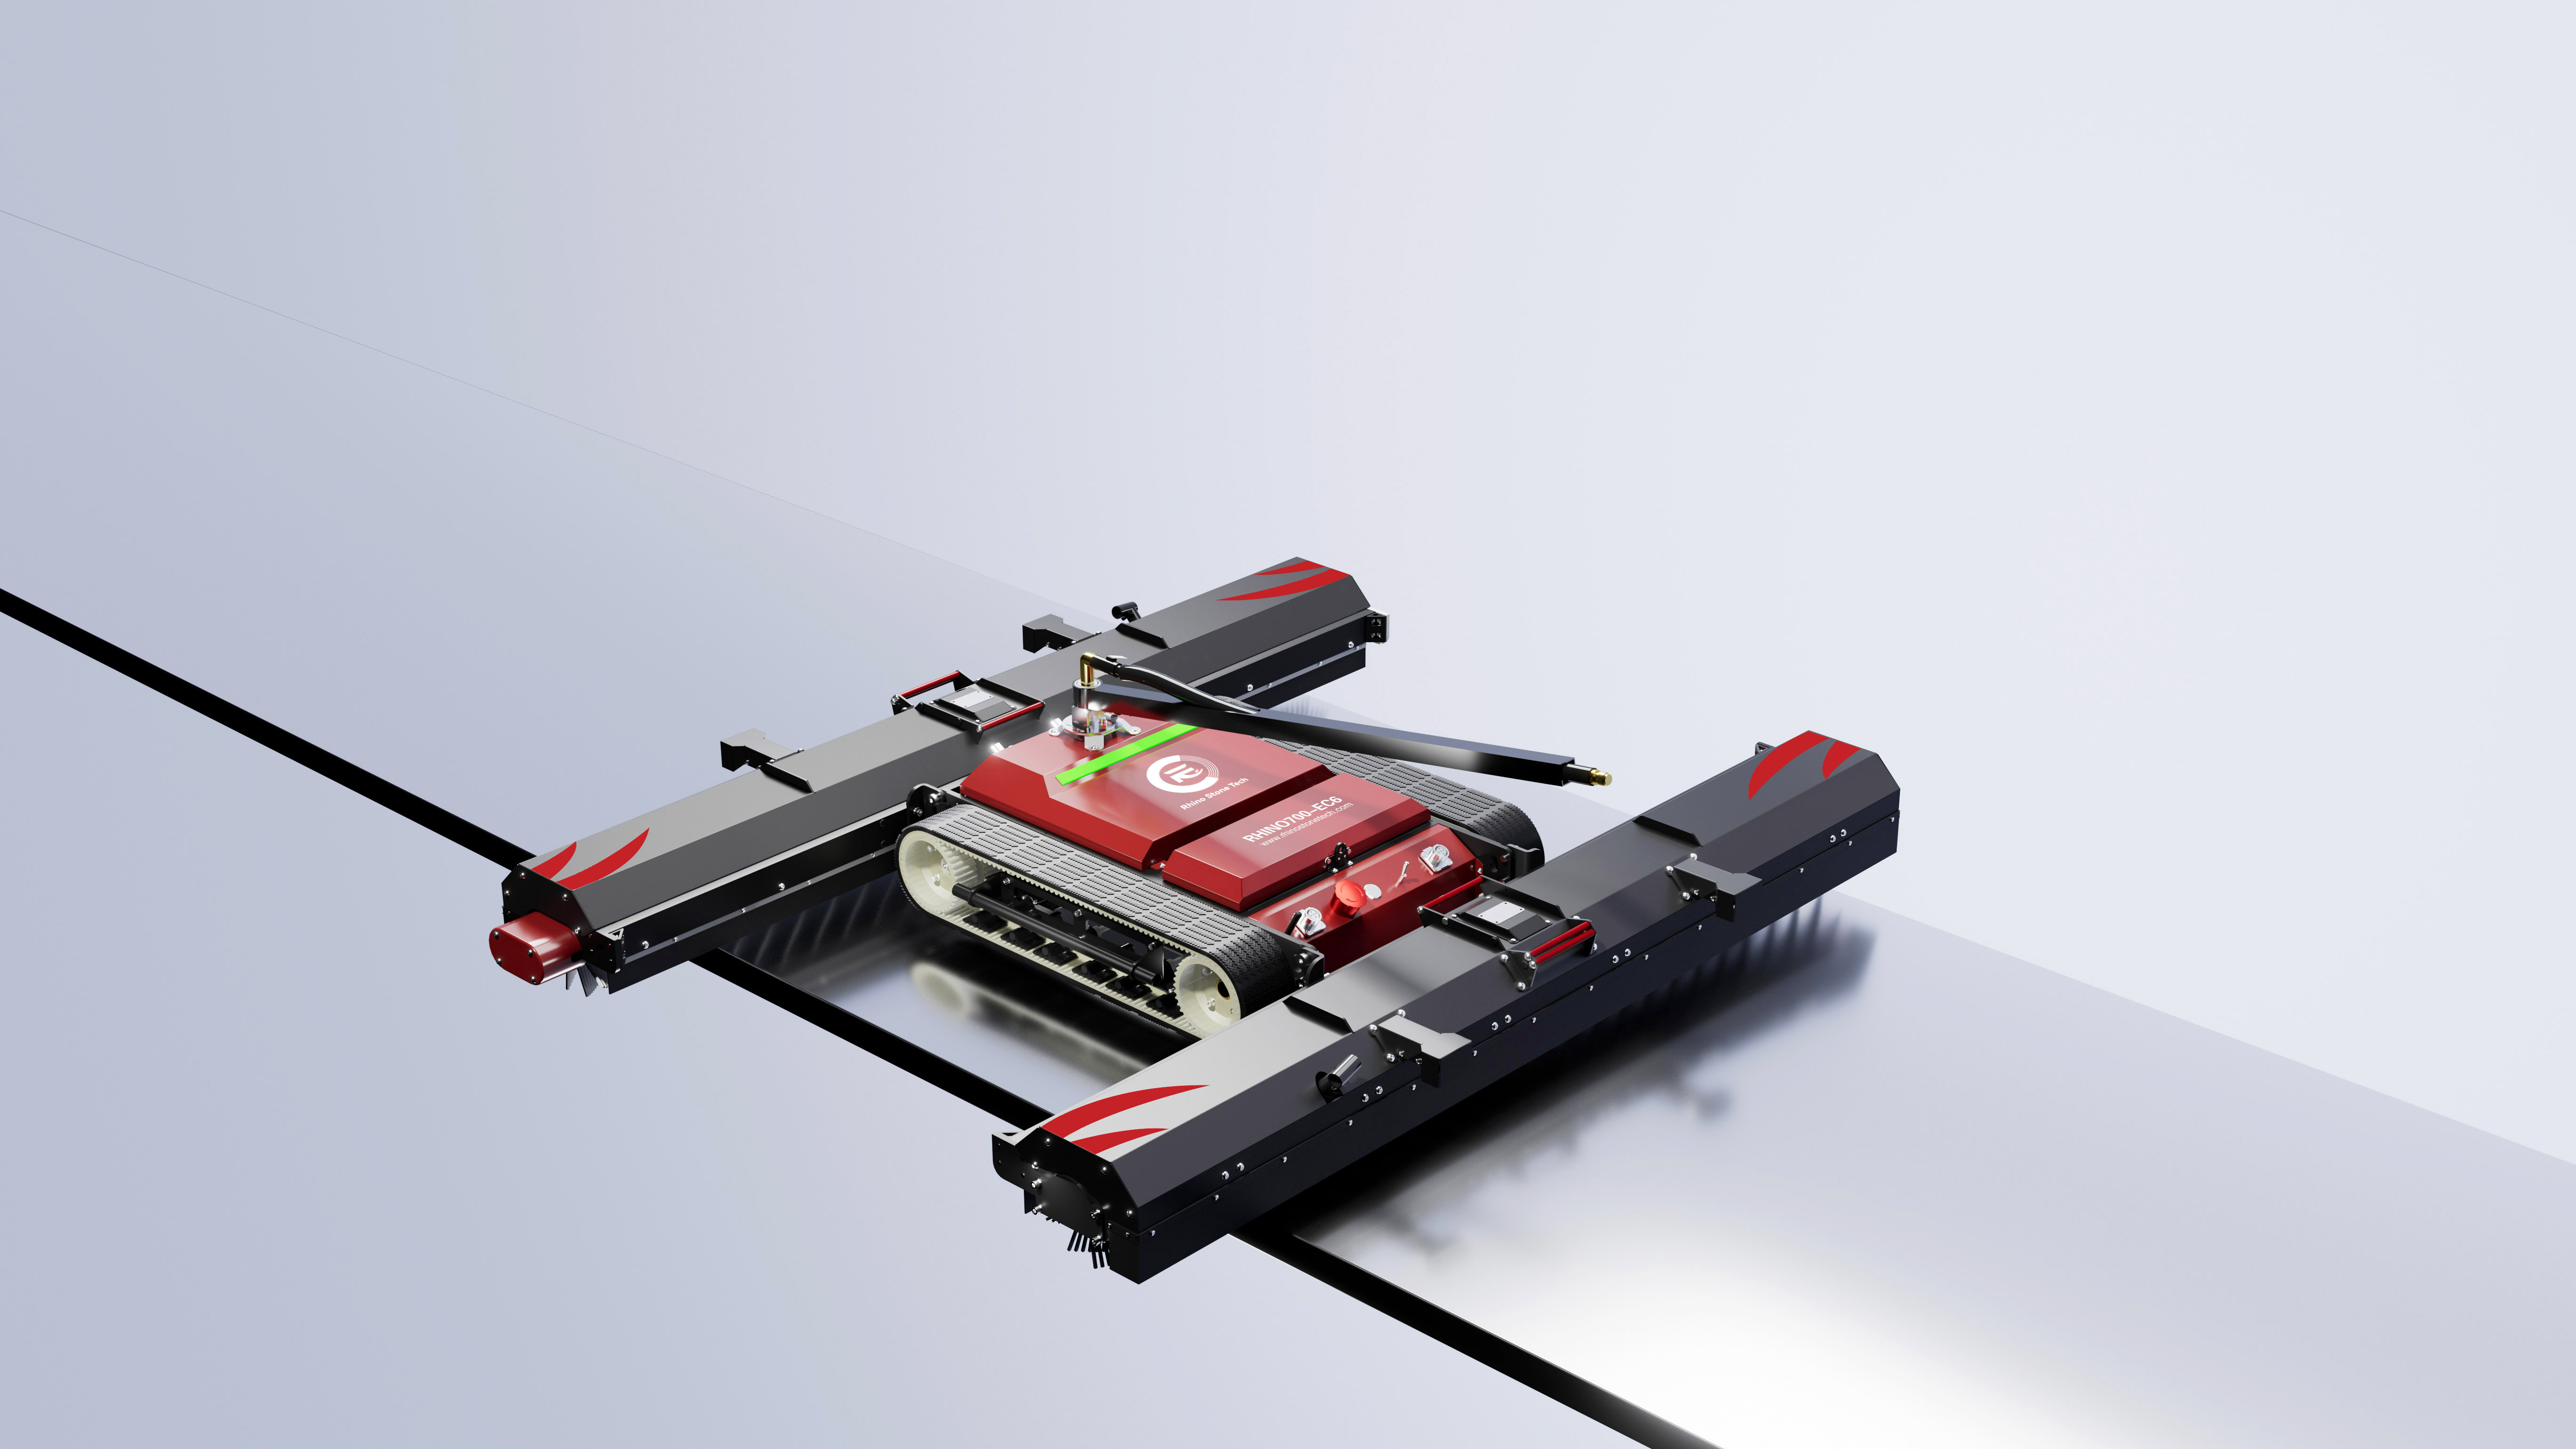
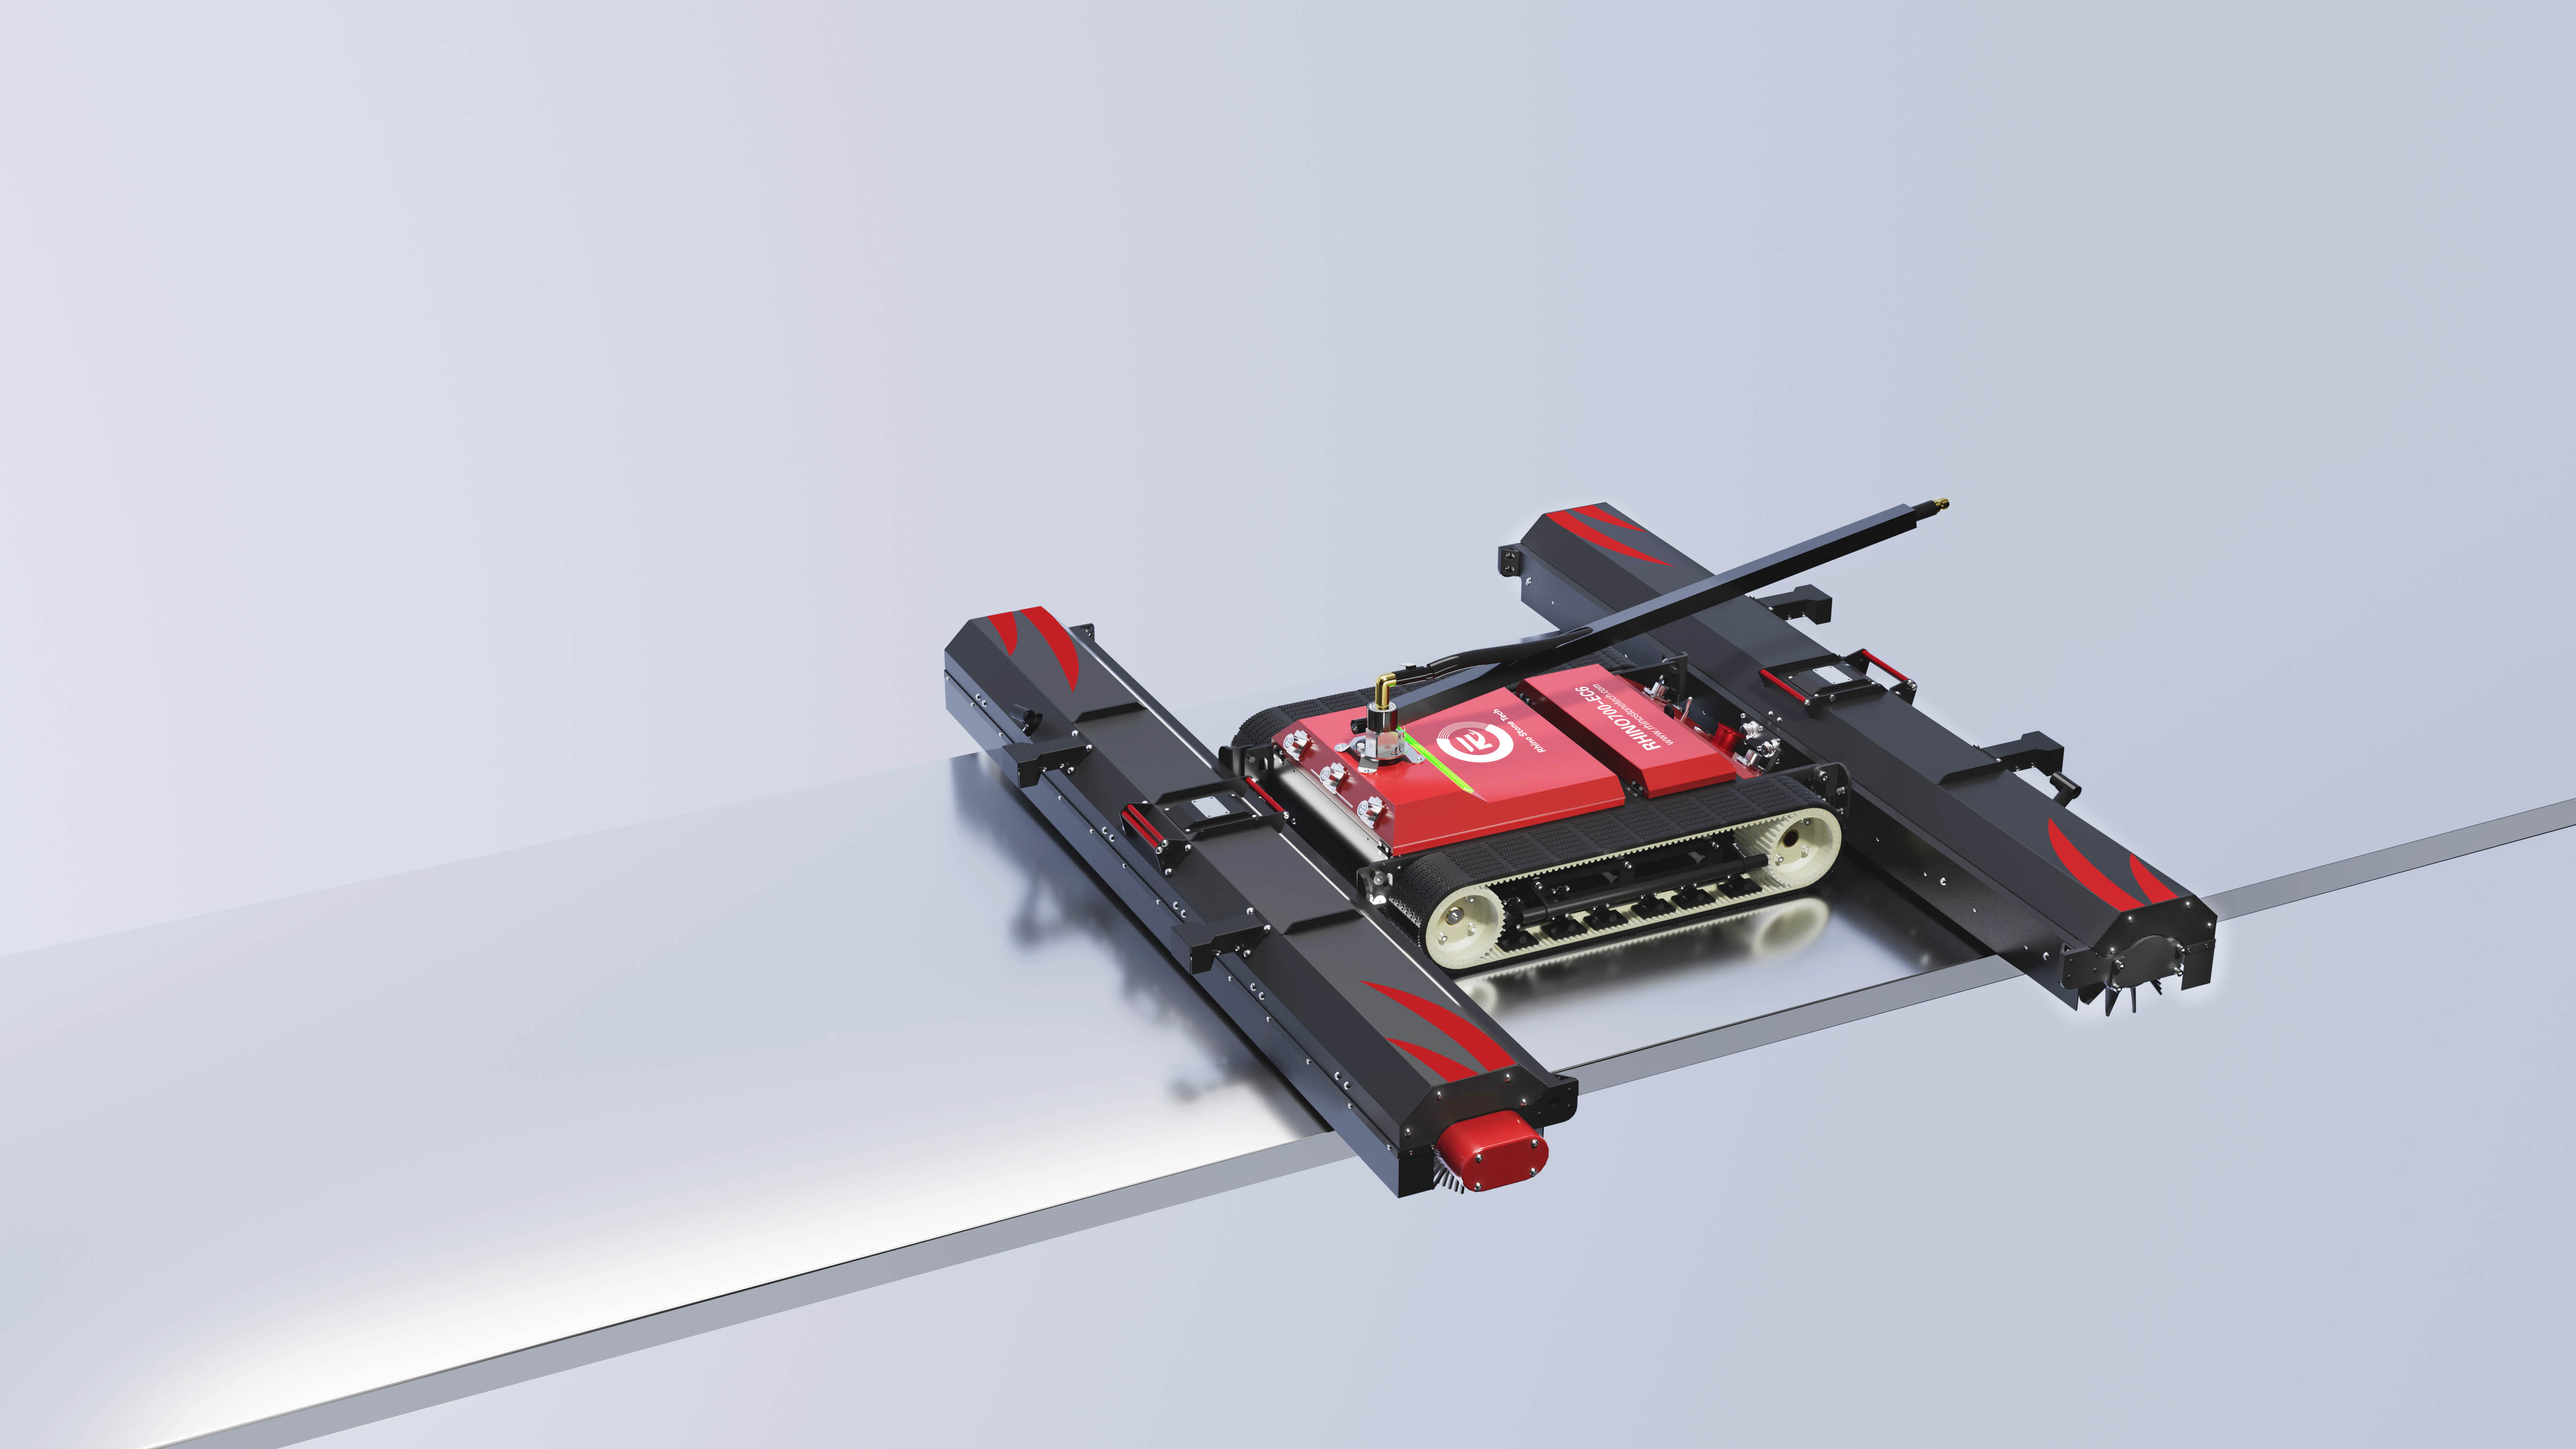
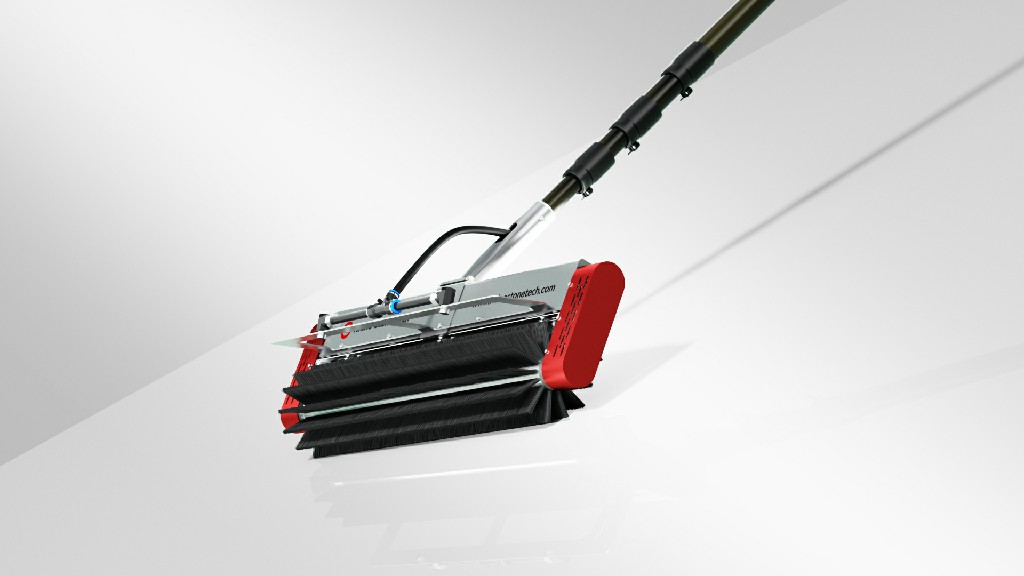
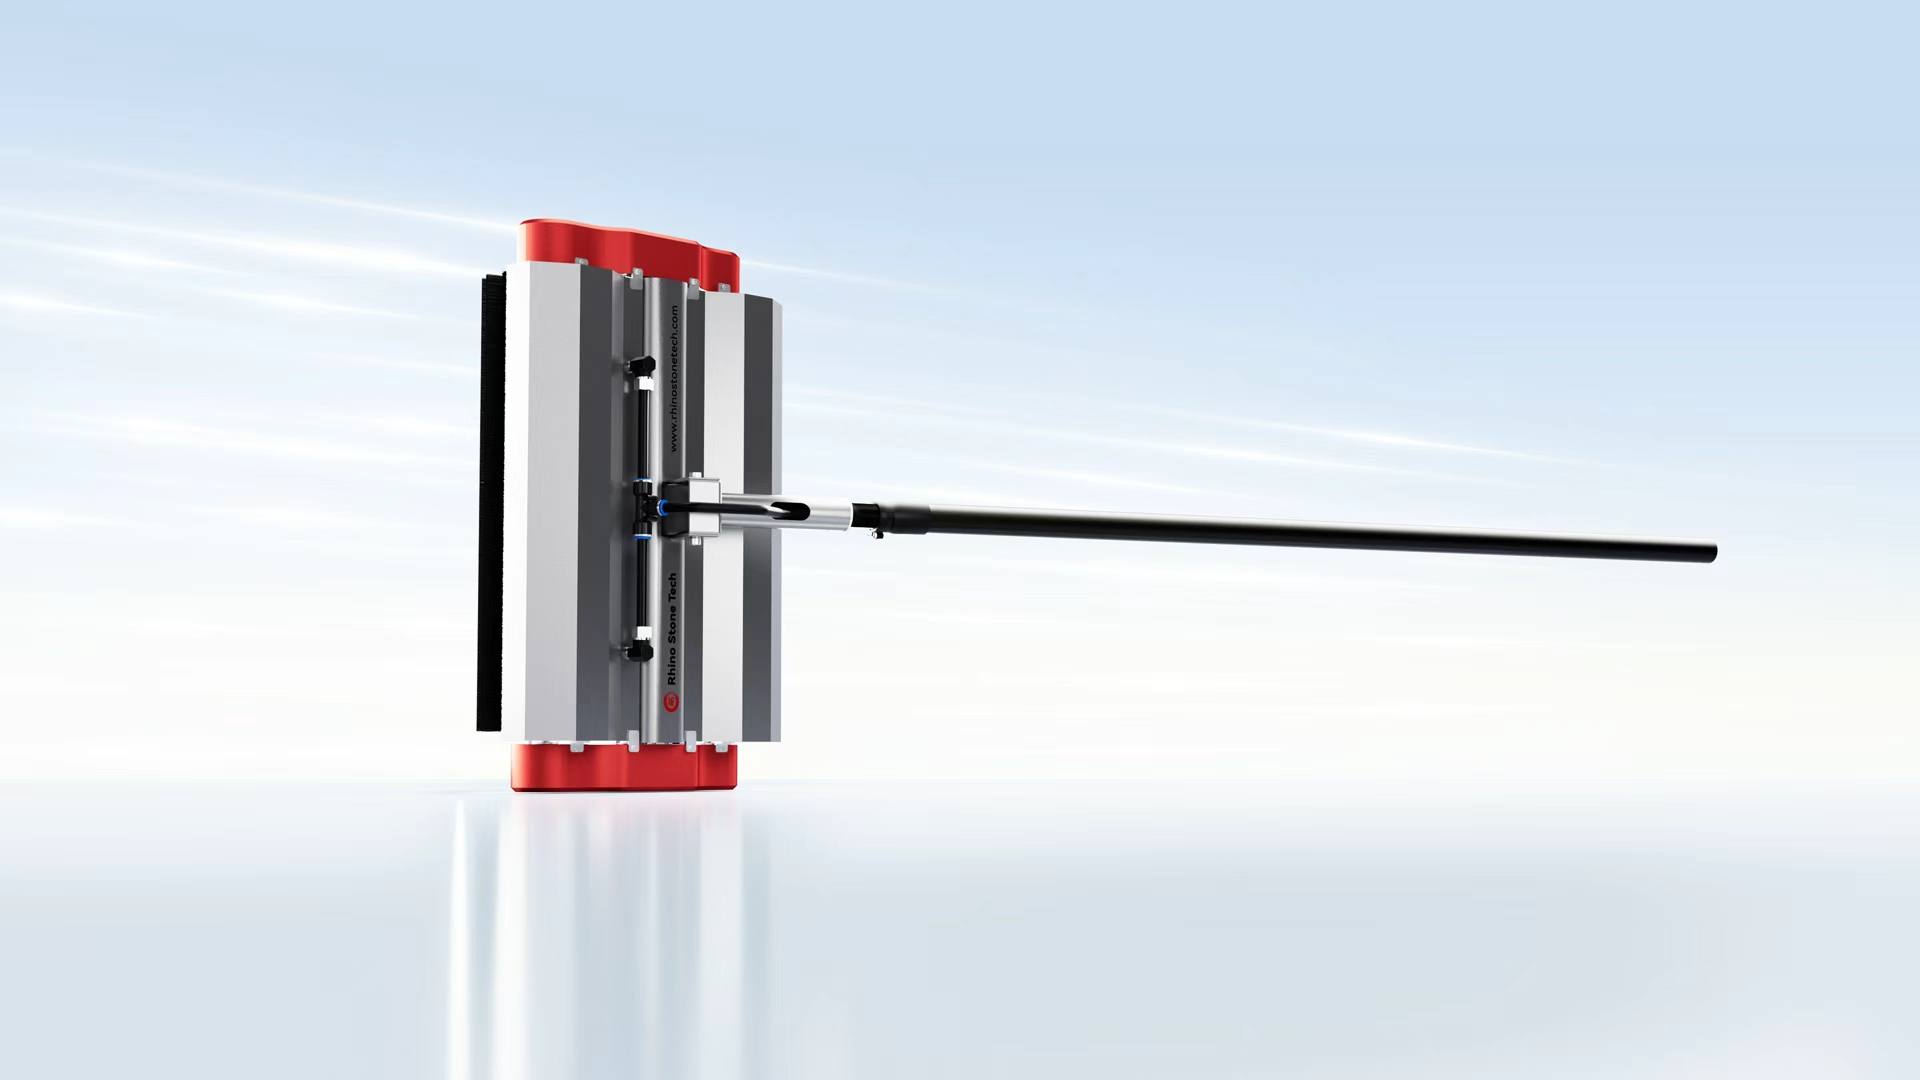
Las pérdidas de suciedad reducen la generación cada día, y limpiar una amplia gama a mano es un trabajo lento y que requiere mucha mano de obra. Un robot de tipo oruga limpia los paneles a un ritmo constante sin colocar trabajadores en cada superficie del conjunto. Sus orugas distribuyen el peso en una zona de contacto más amplia que las ruedas, lo que ayuda en condiciones de vidrio inclinado y terrenos sueltos. El control remoto mantiene al operador alejado del borde del conjunto mientras monitorea el movimiento a través de las filas. Para trabajos a gran escala, esa combinación respalda una rutina de limpieza planificada en función de las previsiones de generación y los patrones de suciedad. El caso práctico se basa en el acceso repetible. Un tractor sobre orugas controlado remotamente puede cubrir hileras largas a un ritmo de trabajo constante mientras un operador supervisa la ruta, ajusta el cepillo giratorio flotante sobre las transiciones de paneles y reposiciona la máquina en los extremos de las hileras. En una planta con muchas mesas y cambios repetidos de hileras, el valor proviene de reducir la manipulación manual y mantener el programa de limpieza vinculado a la suciedad medida, la disponibilidad de agua y la recuperación de generación. El RHINOSTAR-EC6 utiliza una carrocería de 1370 × 1200 × 180 mm y un chasis de 18 kg. La estructura modular de tres piezas permite que una persona mueva las secciones a través de rutas de acceso estándar y las monte en aproximadamente 2 minutos. En condiciones estándar, la capacidad de referencia es de aproximadamente 1 a 2 MW por día con un operador que controla el robot y vigila la ruta. El acceso a las puertas, los caminos para los equipos y la separación de las filas aún requieren el criterio del operador en un sitio grande, por lo que el plan de implementación debe incluir rutas de transporte y puntos de giro seguros antes del primer ciclo de limpieza.
Cómo la inclinación, el espacio entre filas y los espacios entre paneles cambian los requisitos del robot
La inclinación del conjunto afecta la irradiancia del plano del conjunto y también establece la pendiente física que deben mantener las pistas. El espaciado entre filas y los espacios entre paneles definen la distancia de cruce; el acceso deficiente a la matriz hace que el transporte y el alcance remoto sean más importantes. Primero mida el diseño real y luego compare la máquina con la sección más difícil en lugar de con una fila promedio. Esta secuencia es importante porque una planta puede tener un acceso cómodo en el centro y una vía de servicio estrecha, una mesa empinada o un amplio espacio de drenaje en el límite. El plan de limpieza debe identificar esas condiciones límite antes de que la máquina se adapte al sitio.
1. Cómo las orugas de goma ensanchadas afectan el agarre en vidrio inclinado
El caucho sobre el vidrio proporciona fricción, pero el área de contacto y el patrón de la banda de rodadura determinan si el robot mantiene la tracción en una pendiente pronunciada. A medida que aumenta la inclinación del conjunto, aumenta el componente de gravedad que empuja la máquina a lo largo del vidrio, por lo que el sistema de orugas debe generar suficiente fricción para mantener el movimiento controlado. Las orugas de goma ensanchadas en forma de corazón de 100 mm aumentan la huella de contacto y añaden agarre en los bordes. Esa huella soporta la clasificación de inclinación de 33° del RHINOSTAR-EC6 y ayuda a distribuir la carga del chasis a través del vidrio en lugar de concentrarla en un punto. En las mañanas húmedas, después de la lluvia o bajo mucha suciedad, el vidrio desnudo puede ser más resbaladizo, así que combine la clasificación de inclinación con el diseño de la pista y la planificación de rutas en secciones inusualmente empinadas o mojadas. Los operadores también deben verificar que los puntos de entrada y salida se alineen con el ancho de la vía y que las bandejas de cables o los bordes del marco no interrumpan la zona de contacto.
2. Qué significa el cruce de espacios de paneles de 60 cm para diseños de matriz irregulares
Una clasificación de cruce de espacios de panel de 60 cm permite que el robot se mueva a través de secciones que no están en un plano continuo. Los conjuntos reales de montaje en suelo incluyen cajas de conexiones, espacios de drenaje, bandejas de cables y ligeros cambios de elevación entre módulos. Sin un cruce confiable de espacios, el equipo debe llenar el espacio o levantar el robot sobre él, lo que ralentiza el ciclo de limpieza y aumenta la manipulación manual. El RHINOSTAR-EC6 puede cruzar espacios de hasta 60 cm, lo que cubre espacios comunes de montaje en el suelo y muchos bloques irregulares. Si el espacio más ancho supera los 60 cm, planifique un método de cruce independiente o ajuste la ruta. Registre la brecha real más amplia y el número de brechas cercanas a ese límite, porque una brecha demasiado grande puede dividir una fila en un segmento inaccesible. El mismo estudio debe tener en cuenta los bordes de los huecos, los marcos elevados y cualquier cubierta de drenaje que pueda perturbar el recorrido de la vía.
Elaboración de un informe técnico para proveedores de robots sobre orugas
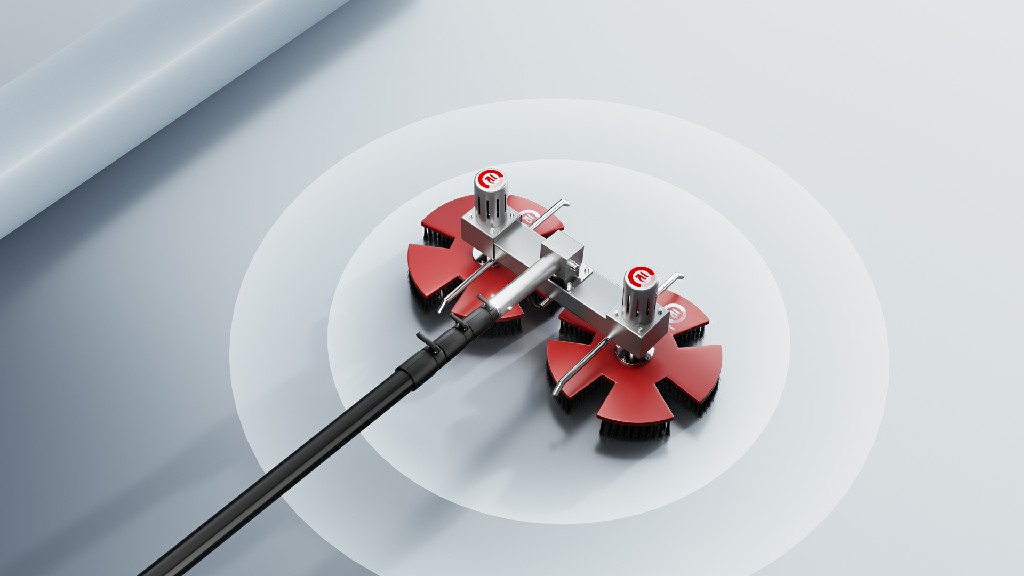
Un resumen útil comienza con números medidos: inclinación máxima y típica, espacio entre hileras, espacio entre paneles más ancho, longitud de cuerda, ancho de puerta, puertas de acceso, ruta de transporte, disponibilidad de agua y gravedad de la suciedad. Estos valores permiten a un fabricante de robots de limpieza de paneles solares comparar la máquina con las peores condiciones en lugar de con los promedios del catálogo. La secuencia de selección debe comenzar con la fila más difícil y luego pasar al acceso al transporte, el modo de limpieza, el entorno operativo y la planificación del servicio. Ese orden evita una especificación que parece adecuada en una fila de prueba abierta pero falla en una puerta, rampa o transición de mesa. Para el RHINOSTAR-EC6, el alcance remoto de 200 m y el peso del chasis de 18 kg afectan el posicionamiento del operador y el manejo manual. Cuatro sensores anticaída ayudan a tener conocimiento de los bordes, mientras que la planificación de rutas y las reglas de seguridad del sitio siguen siendo parte del plan de implementación. Incluya la configuración de limpieza en el mismo resumen: limpieza en seco y en húmedo, batería de 24 V 30 Ah, carga rápida de 4 horas, tiempo de funcionamiento ≥4 horas, dos cifras de velocidad (48 m/min y ≤0,4 m/s ajustable), cepillo de rodillo flotante de 150 mm, opciones de ancho de cepillo de 0,9 a 1,3 m y cerdas de PBT en espiral suaves, medias o duras. Indique la fuente de agua y cómo se conectará a la entrada de la manguera de 13 mm; La máquina admite hasta 60 bares de presión de agua, mientras que el flujo del sitio y la calidad del agua deben coincidir con el plan de limpieza. Indique la cifra de 1 a 2 MW/día como referencia de condición estándar, luego ajuste el programa de limpieza según la disposición de las filas, la frecuencia de los espacios, la suciedad y el modo seco o húmedo. Cuando el informe esté completo, Rhino Stone Tech puede comparar el RHINOSTAR-EC6 con esas cifras, incluido el ancho del cepillo y el modo de limpieza, antes de preparar una cotización.
Conclusión
La elección de un robot de limpieza de paneles solares de tipo oruga para una gran planta fotovoltaica depende del ajuste del diseño. Primero mida la inclinación, los espacios entre paneles, las rutas de transporte y el suministro de agua, luego compare esos valores con las especificaciones del robot. El RHINOSTAR-EC6 proporciona límites concretos para comprobar: funcionamiento con inclinación de 33°, cruce de espacios de paneles de 60 cm, peso del chasis de 18 kg, control remoto de 200 m y limpieza en seco y en húmedo. Si las condiciones del sitio se ajustan a un formato de rastreador, envíe los datos medidos del conjunto (incluidos los peores casos) al proveedor para que pueda confirmar la configuración, el ancho del cepillo y el modo de limpieza.
Preguntas frecuentes
P: ¿Qué información del sitio ayuda a seleccionar un robot de limpieza de paneles solares de tipo oruga para una planta fotovoltaica grande?
R: Registre la inclinación máxima y típica, el espacio entre filas, los espacios entre paneles, la longitud de la cuerda, el ancho de la puerta y las rutas de acceso, el suministro de agua y la gravedad de la suciedad. Entregue el espacio más ancho y la fila más empinada al proveedor para que se pueda comprobar el robot en las peores condiciones. Incluya si la limpieza será seca o húmeda y qué ancho de cepillo se adapta al diseño de la fila.
P: ¿Puede un robot de limpieza de paneles solares tipo oruga manejar pendientes de 33 grados?
R: Sí. El RHINOSTAR-EC6 está diseñado para pendientes de hasta 33°, con orugas de goma en forma de corazón ensanchadas de 100 mm que brindan agarre en la pendiente. Las pendientes superiores a 33° deben anotarse en el informe para poder discutir la ruta o un método de limpieza alternativo.
P: ¿Cómo deberían evaluar las grandes plantas fotovoltaicas una especificación de cruce de espacio de panel de 60 cm?
R: Mida el espacio real más ancho y luego cuente cuántos espacios están cerca de 60 cm. Si algún espacio supera los 60 cm, planifique una solución de cruce adicional o cambie la ruta del robot. El RHINOSTAR-EC6 puede atravesar espacios de hasta 60 cm.
Fuentes y referencias
Pérdidas por suelo – Impacto en el rendimiento de las centrales fotovoltaicas - IEA-PVPS
Irradiancia del plano de matriz (POA): modelado colaborativo de rendimiento fotovoltaico (PVPMC)
Fricción - Coeficientes para materiales y superficies comunes