
















每个屋顶阵列都有一个边缘,其中大多数比场地规划建议的更难判断。模块几乎与屋顶膜齐平,排水沟沿着外排延伸,站在几米外的技术人员通常无法读取最后几厘米的行程。这个间隙正是在远程控制清洁机上构建的防坠落感应装置来弥补的。本文解释了防坠落传感器如何读取阵列边缘,为什么四个传感器比一个传感器更好地覆盖屋顶,以及远程操作如何使操作机器的人员远离危险区域。
防坠落传感器如何读取屋顶阵列边缘
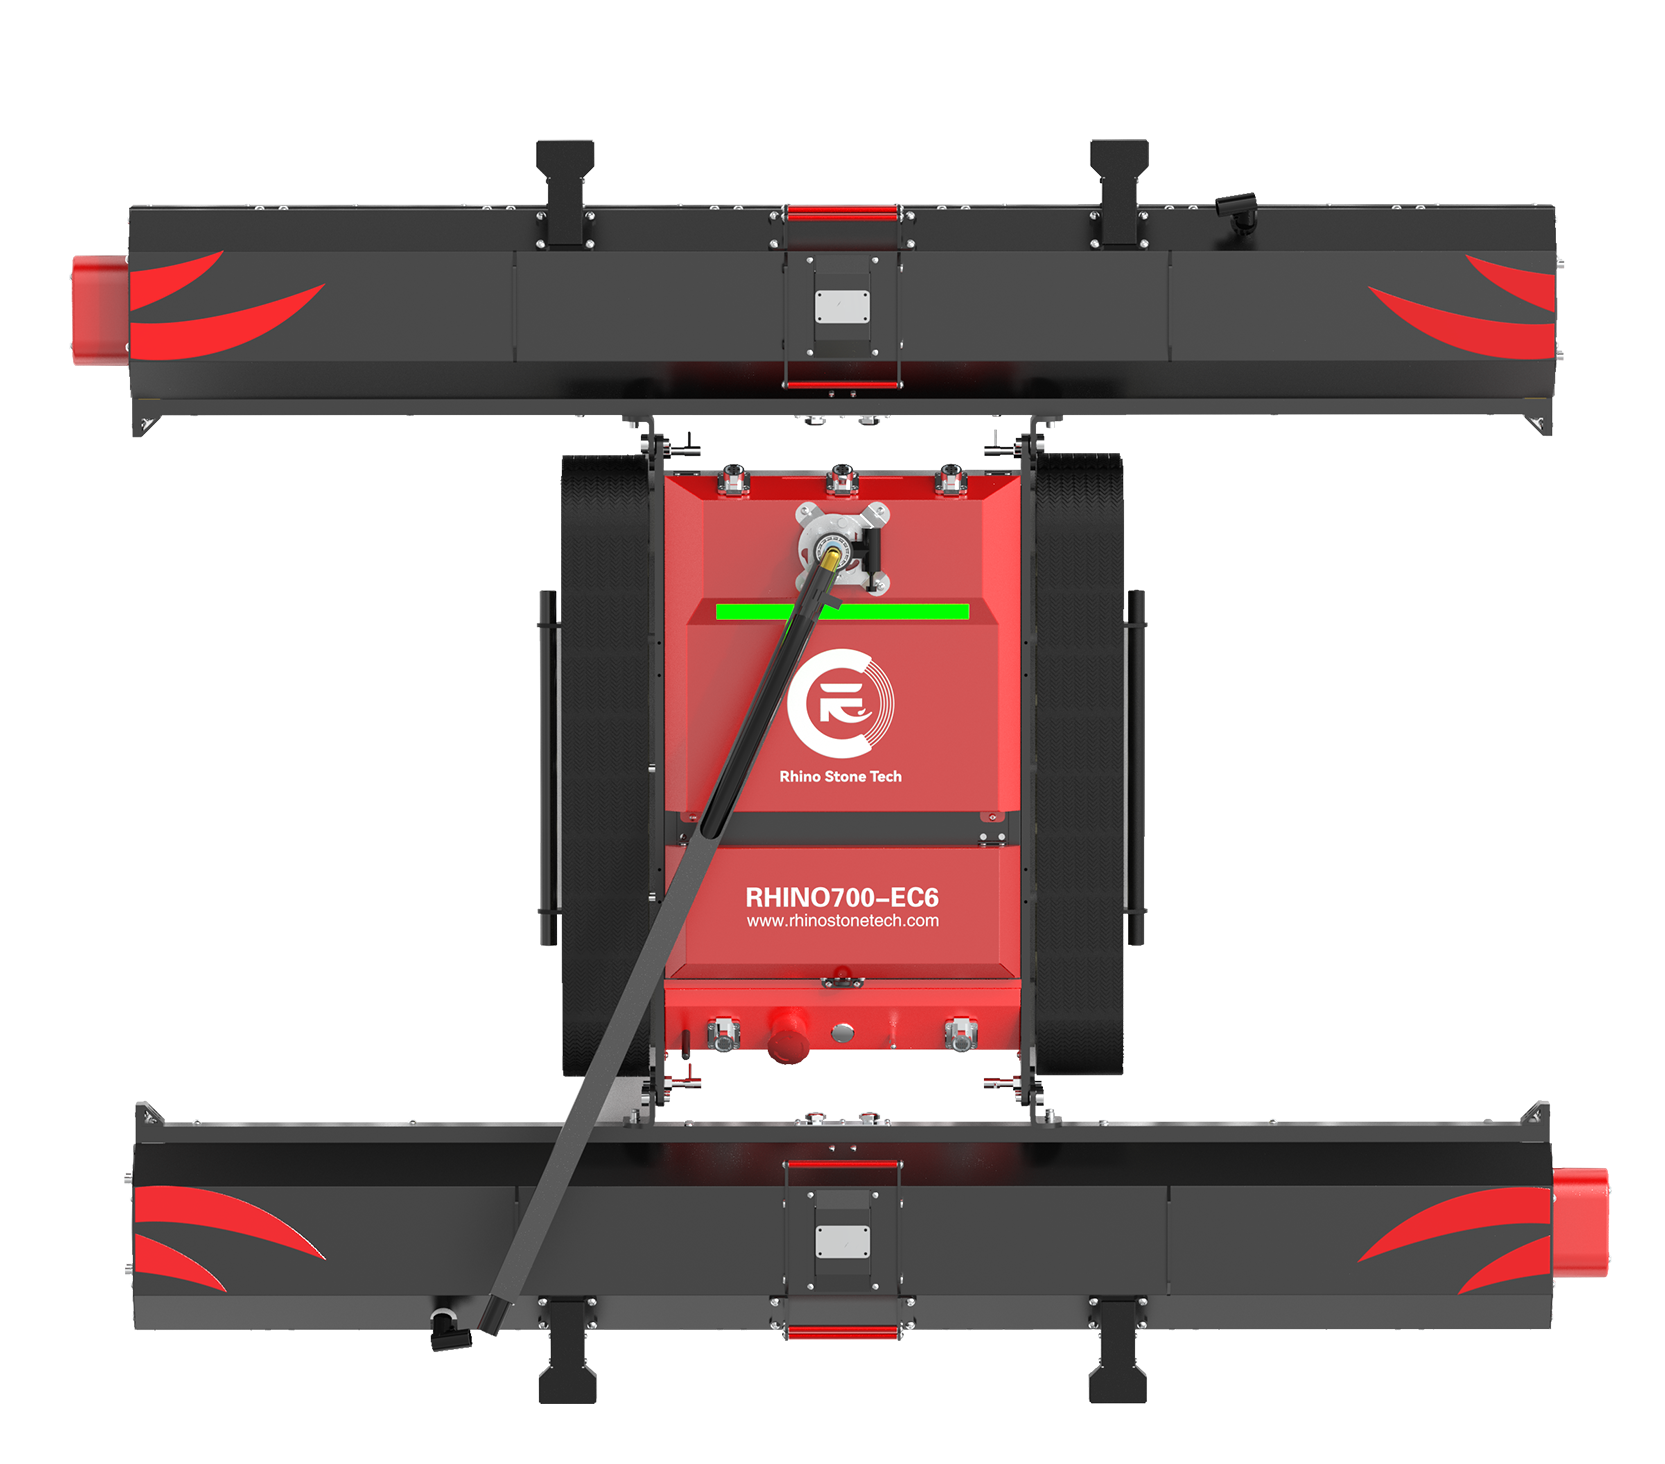
太阳能电池板清洁机器人上的防坠落传感器可以很好地完成一项狭窄的工作:它检查底盘下方的表面是否仍然存在。大多数设计都向下指向轨道前方一小段距离的模块玻璃或屋顶表面,并且读数在表面下降的瞬间发生变化——玻璃被露天、排水沟或较低的屋顶部分取代。因为检查是物理的而不是视觉的,所以它可以在黑暗的模块上、在平坦的晨光下以及在布满灰尘的玻璃上继续工作,而相机很难找到干净的线条。该信号是触发器,而不是地图。履带式机器人的控制器内存中没有整个屋顶的图纸;它知道此刻位于其正下方的是什么。当向下的读数超过阈值时,机器会做出反应 - 驱动器停止,或者操作员收到警告并纠正路线。灵犀石科技的灵犀石·EC6配备了四个高精度防摔传感器和200m抗干扰无线遥控器,这两个功能只有配对才有意义。大多数数据表上都会显示传感器数量,但放置位置很少出现,在比较不同太阳能电池板清洁机器人供应商的机器时,值得记住这一点。定位与灵敏度同样重要。在倾斜阵列上,外行也是下坡行,因此径流结合了下降和沿同一方向作用的重力。因此,传感器的放置往往有利于机箱的前缘和外角,对角线方法会首先暴露机器。
为什么多个传感器可以实现更可靠的边缘检测
单个探测器监视一小块表面。在比触发区域宽很多倍的底盘上,机器有足够的行程不受有效监控。四个传感器将一次狭窄的检查变成真正的覆盖范围:无论机器人是直行、倒车还是以一定角度接近拐角,机器人都会保持监视。
• 转弯时的正面、背面和侧面曝光:当机器人在模块行之间的狭窄走道上旋转时,最靠近下降点的底盘部分会发生变化。在周边分布传感器意味着周转本身受到监控,而不仅仅是直线接近。
• 一个传感器受到损害时的冗余:尘膜、水滴、强烈眩光、凸起的框架或不规则的安装导轨都可能干扰单个读数。观察不同补丁的第二个传感器为控制器提供了另一种意见,这就是使检查在真实屋顶上可用的原因。
• 导致停止或警告的反馈:一旦多个传感器读取到边缘,控制器就有足够的信心立即切断驱动或向操作员发出警报。这是受控停止,而不是自动重新规划路线,并将下一个决定留给持有遥控器的人。
• 布局仍然遵循屋顶几何形状和模块排列:女儿墙、排水沟、电缆桥架、走道宽度和行间距都会改变哪些角落可以实际到达落差。两个相同面积的阵列可以证明不同的传感器优先级。
实际回报是操作员必须信任屋顶上的单一读数的时刻更少,而没有第二次机会。冗余传感支持边缘感知;它不会取代任何机器启动之前的现场评估、边缘保护或规划路线。
远程控制如何让操作员远离边缘
传感器级别的冗余只能解决一半问题。另一半是人类站立的地方。此类商用太阳能电池板清洁机器人通过无线链路进行操控,工作范围可达 200 m,这使得操作员可以留在地面、服务平台上或远离护栏,而无需在模块行中行走。这个距离就是重点。许多市场的高空工作法都是围绕在合理可行的情况下避免高空工作而制定的,因此将人员移离屋顶平面是一线控制措施,而不是额外的功能。 200 m 的数字是净空而不是目标。在大型商业屋顶上,站在足够远的位置从安全位置可以看到整个阵列可能意味着只有 30 到 50 m 的间隔;额外的范围涵盖长型建筑物、错层屋顶以及最佳观看点位于建筑物远端的地点。抗干扰在这里很重要,因为屋顶设备、逆变器和金属地板会产生大量信号噪声。远程操作还使操作员能够更好地了解情况。从一个固定的视角,人们可以同时看到路线、水线、电缆路径和边缘通道——这是蹲在底盘旁边的技术人员无法做到的。承载传感器的电气硬件距离湿刷头最近,这就是为什么室外外壳通常用 IEC 60529(防尘防水标准命名系统)下的 IP 代码来描述的原因。远程控制的履带式机器人不是自主屋顶机器人,操作员仍然可以决定何时条件足够安全可以运行。
结论
屋顶清洁机器人的边缘保护来自于两个共同作用的因素:分布在底盘周围的传感器,以及远离跌落处的操作员。四个防坠落传感器可在机器转动时覆盖前部、后部和侧面,并且当灰尘、眩光或不规则框架影响一台设备时,冗余功能可保持读数可用。然后,远程链路将覆盖范围转换为距离,驾驶机器的人员远离实际存在风险的模块平面。任何规格表上的传感器布局和远程范围都值得检查,此外还有机器无法替代的安全程序和现场评估。
常见问题解答
问:屋顶太阳能清洁机器人的防坠落传感器如何工作?
A:他们观察底盘正下方的表面,并在它消失的那一刻进行标记。当机器移向阵列边缘时,当模块玻璃让位于露天、排水沟或较低的屋顶时,读数会发生变化。然后控制器停止驱动或警告操作员,这样机器人就不会跑出边缘。
问:为什么屋顶清洁机器人需要多个防坠落传感器?
A:一个传感器监视单个小斑块,但边缘可以从任何方向出现 - 正前方、倒车时的后方或转弯时的拐角处。放置在机箱周围的传感器可覆盖前部、后部和侧面,当灰尘、眩光或不规则框架干扰一个装置时,第二个读数也会有所帮助。
问:200m遥控器对屋顶太阳能安全有何作用?
A:决定操作者所处的位置。工作范围可达 200 m,操纵机器的人员可以留在地面或服务平台上,而不是在护墙附近行走模块行。这种分离是主要的安全增益,额外的范围覆盖长屋顶或错层屋顶,这些屋顶的最佳视角远离机器人。