在大型地面光伏电站,清洗机器人需要到达阵列、跨越组件间隙、在斜面上保持抓地力,并能由一名操作员安全控制一整天。同一台 18 kg 的履带式机器人可能适合一个电站,却不适合另一个电站,因为两地的行距、倾角、组件间隙和搬运路线不同。请根据现场实测条件确定所需规格,并按最不利的工况评估机器人。
为什么大型地面光伏电站考虑使用履带式机器人
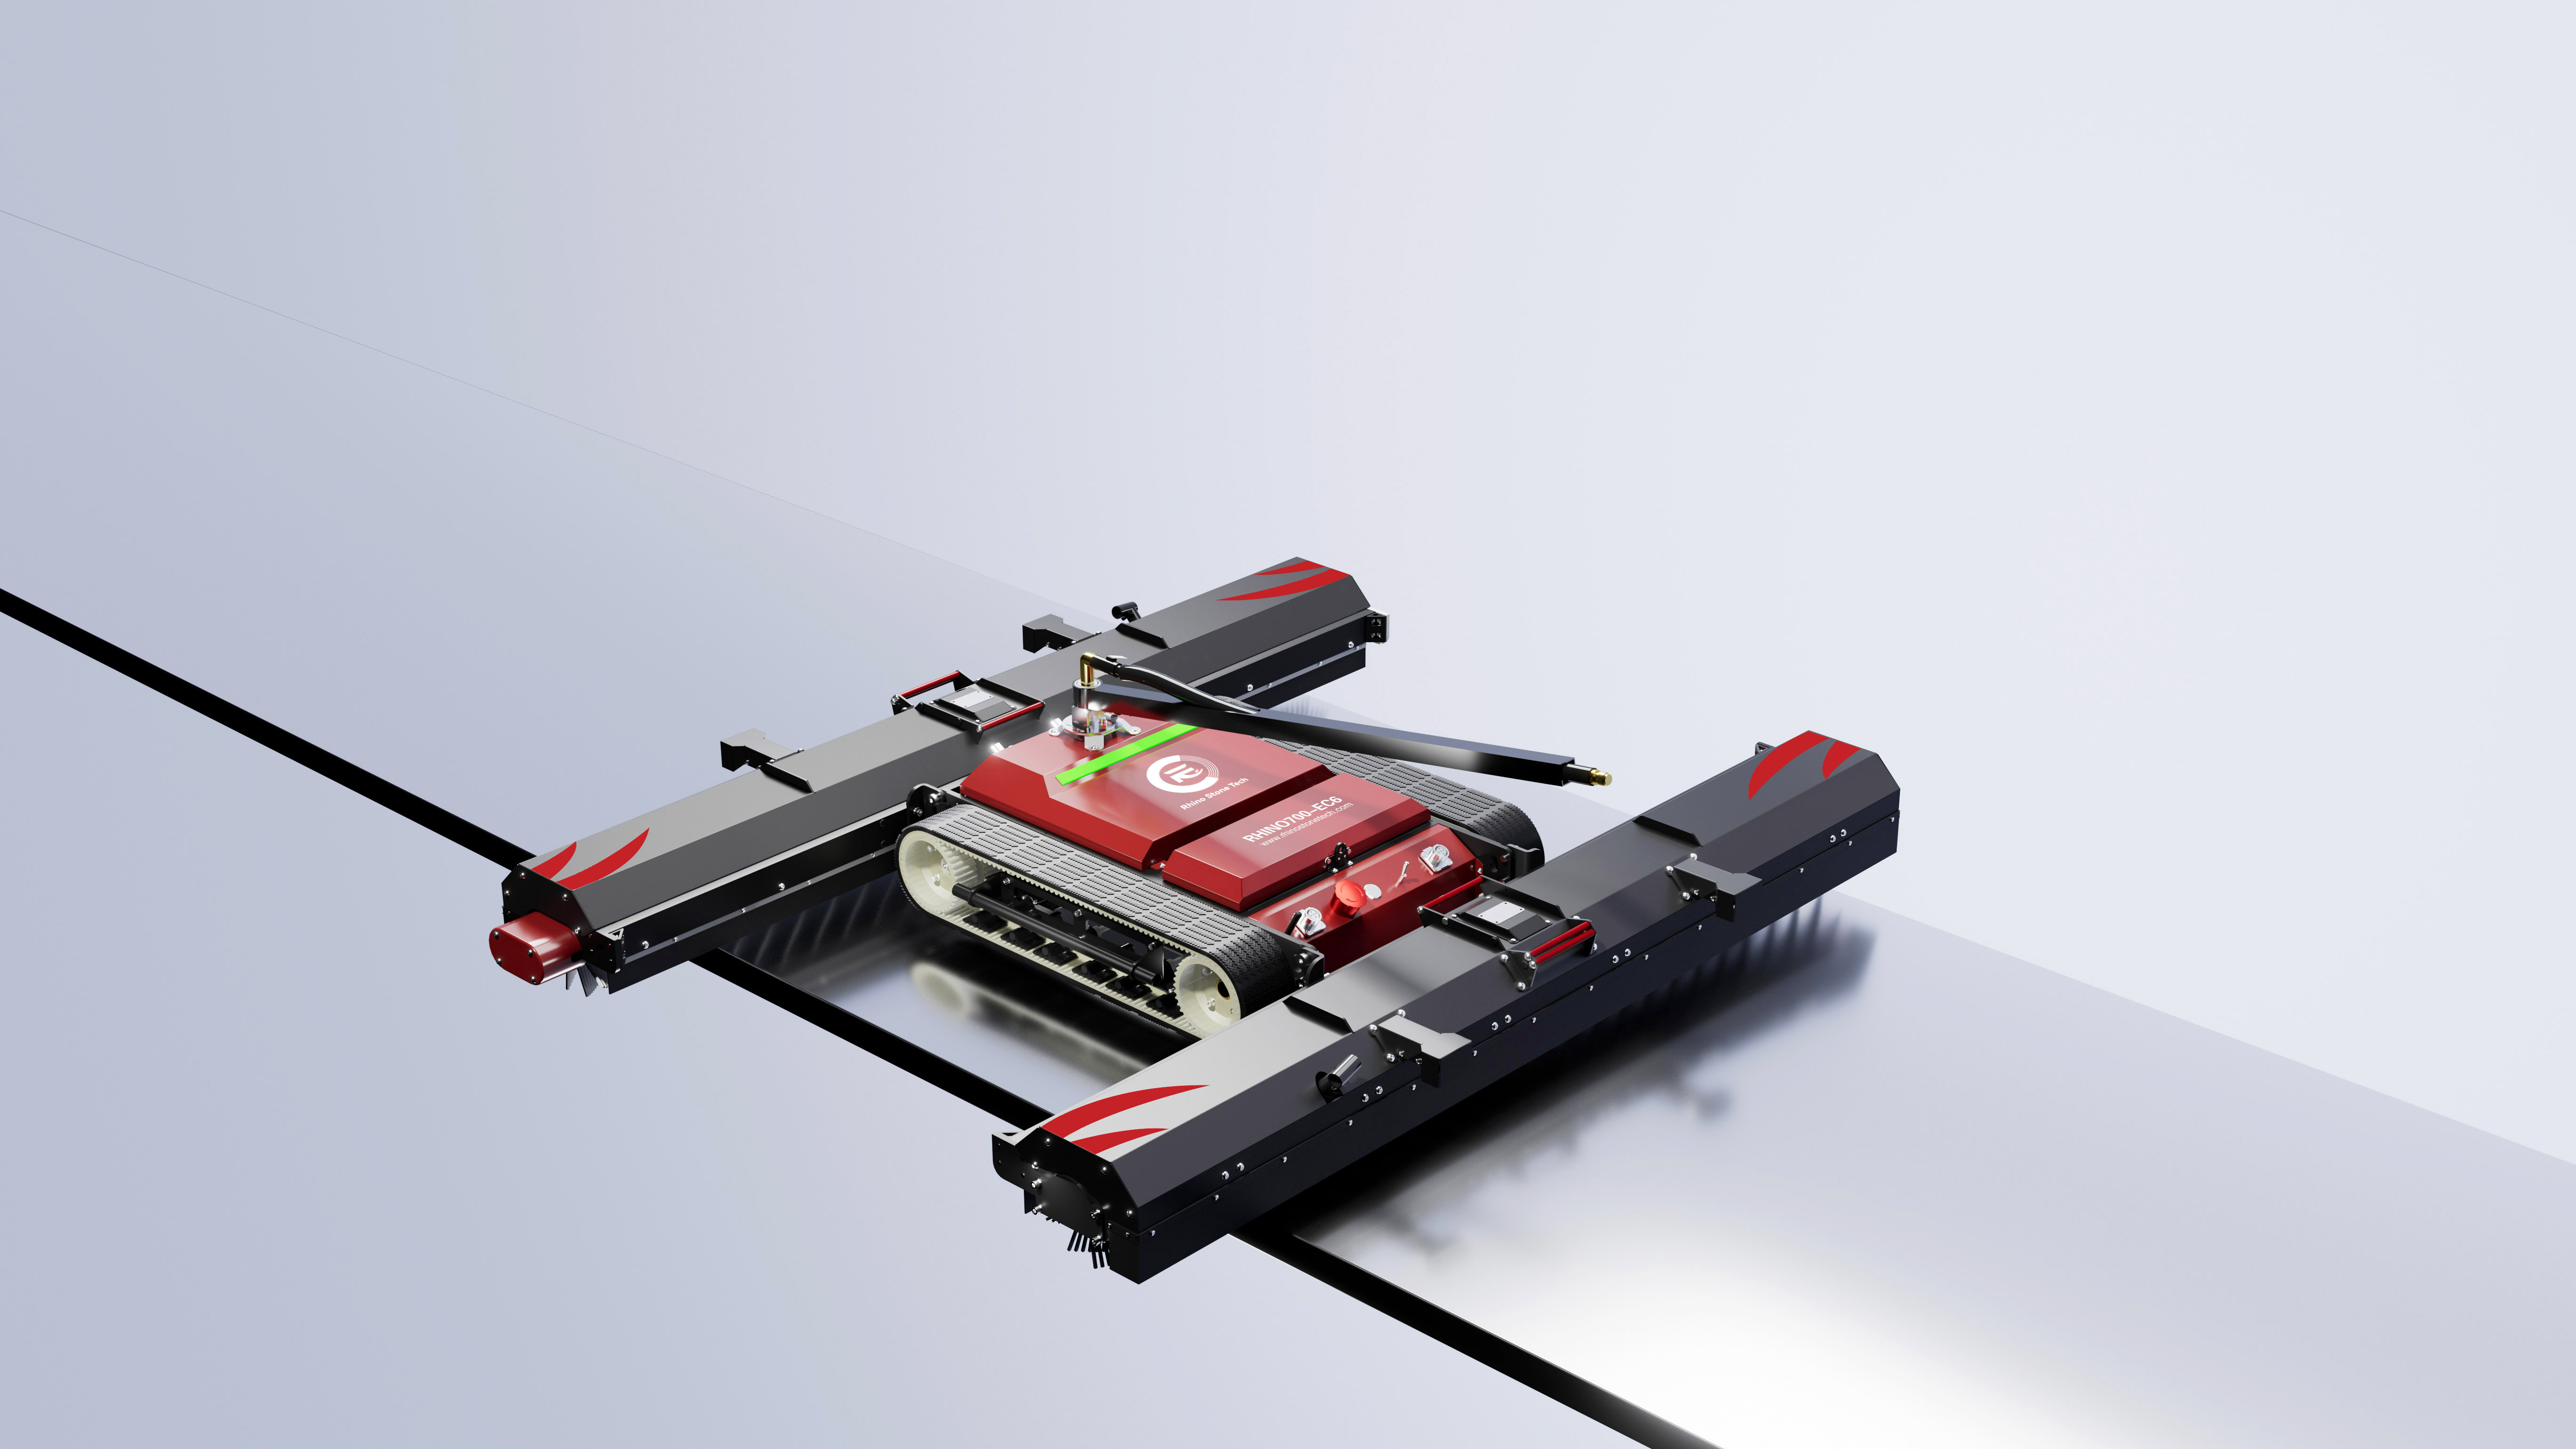
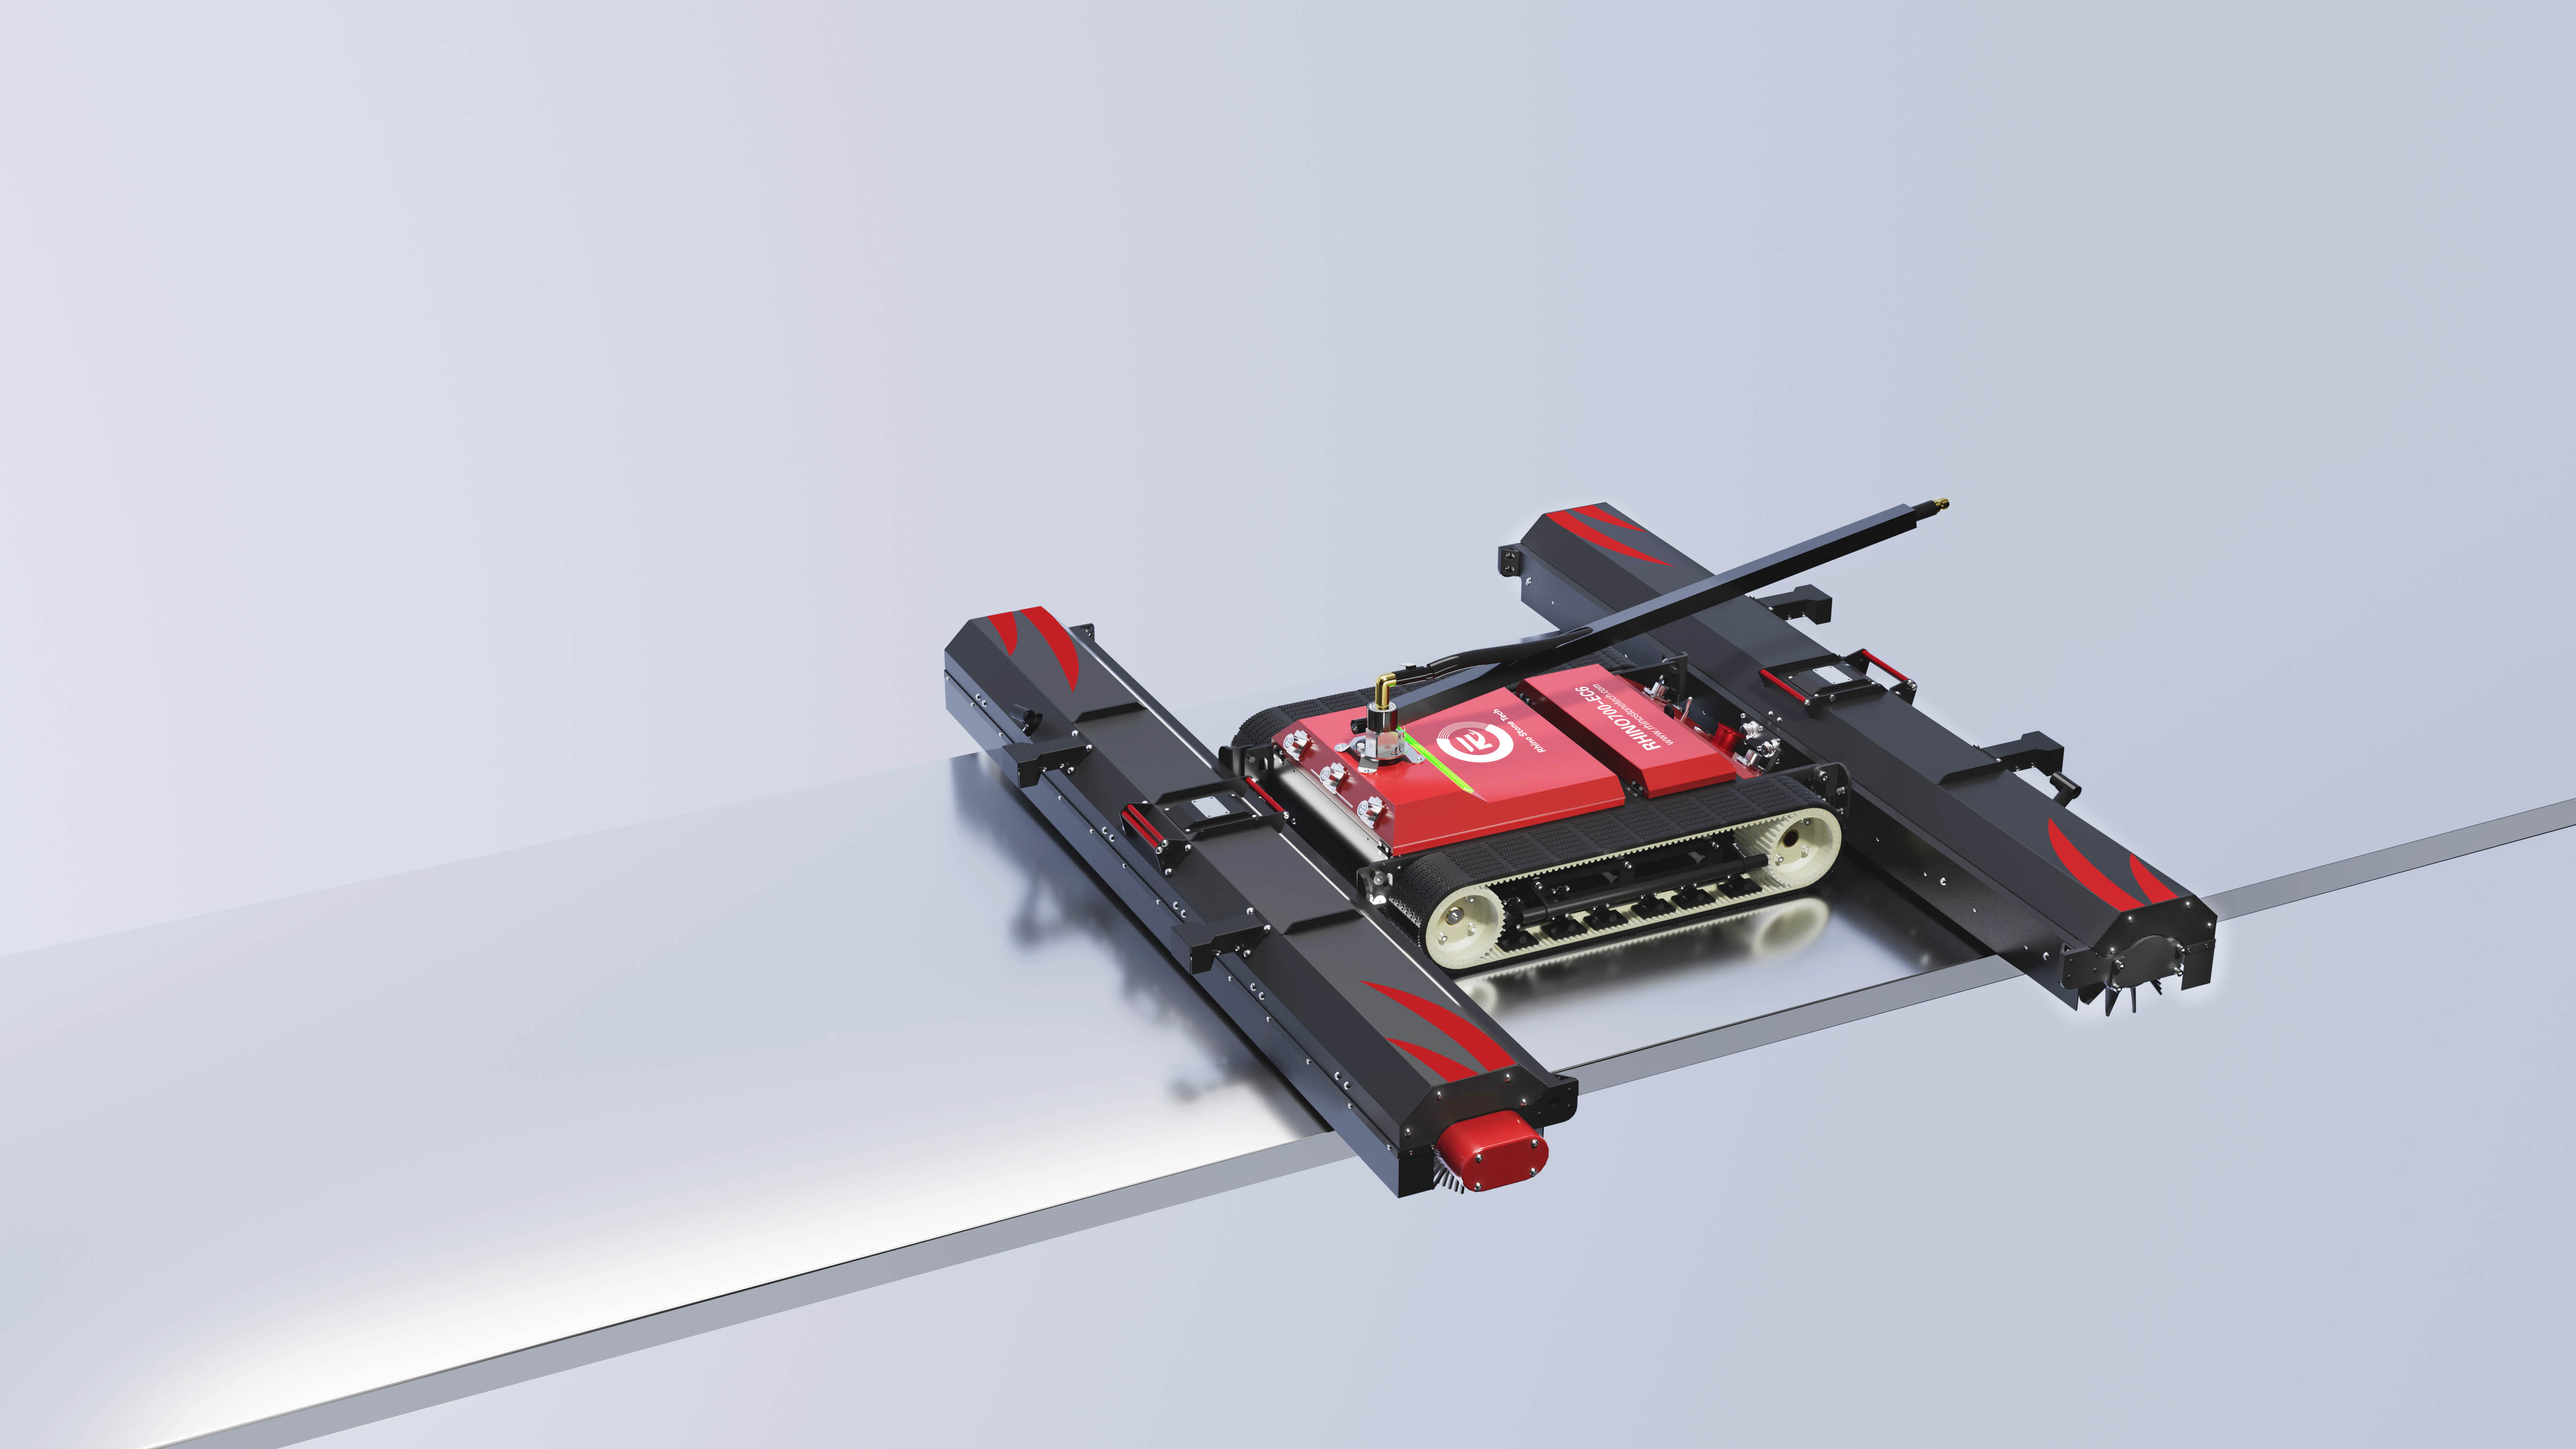
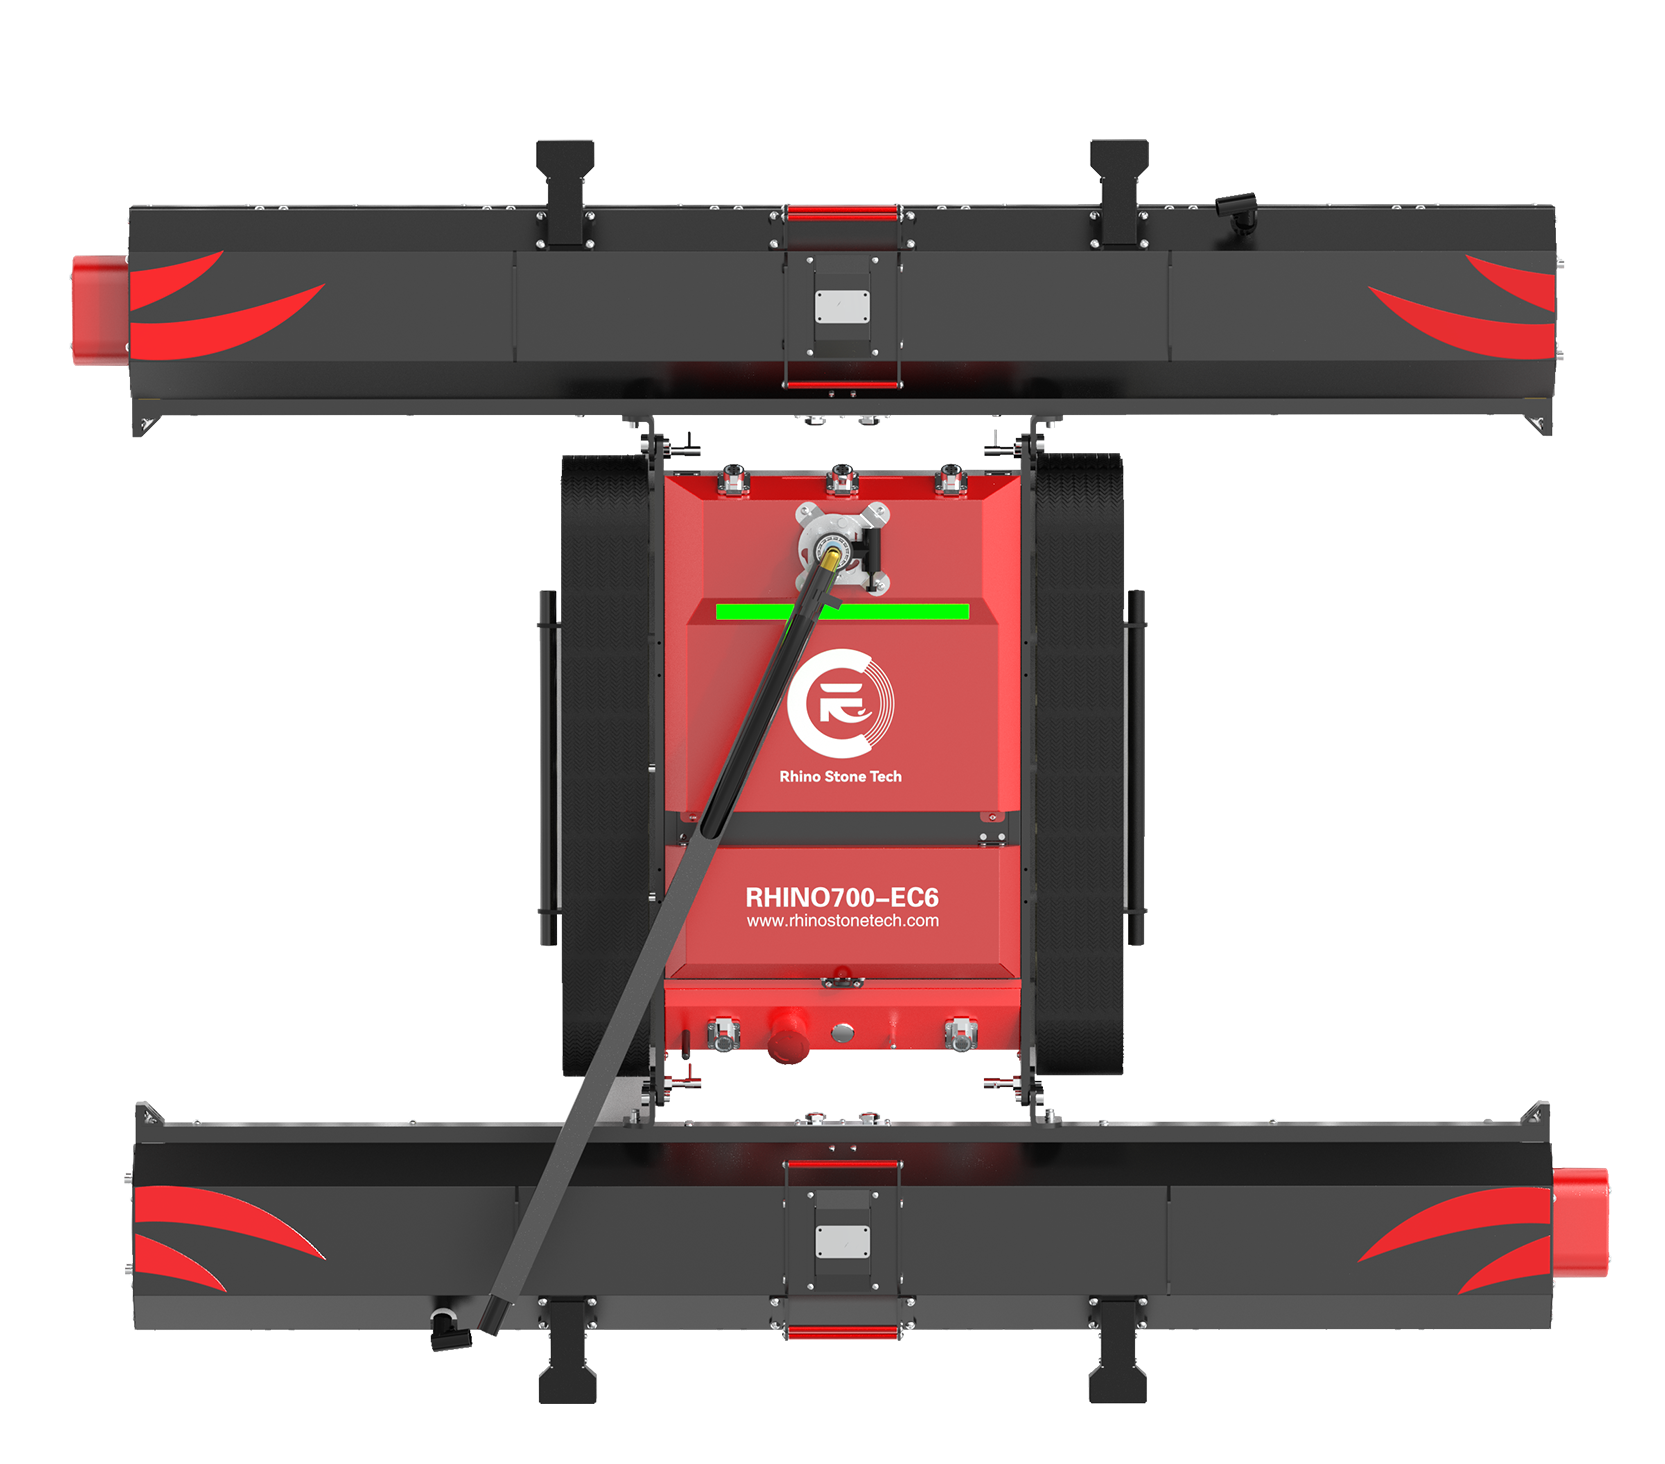
污染损失每天都会减少发电量,并且手工清洁大量的工作是缓慢的、劳动密集型的工作。履带式机器人以稳定的速度清洁面板,无需在每个阵列表面放置工人。它的履带将重量分布在比车轮更宽的接触面上,这有助于在倾斜的玻璃和松散的地面安装条件下工作。远程控制使操作员远离阵列边缘,同时监控各行的移动情况。对于大型工作,这种组合支持围绕发电预测和污染模式进行有计划的清洁例程。实际情况取决于可重复访问。远程控制的履带式机器人可以以稳定的工作速度覆盖长行,同时一名操作员监控路线,调整面板过渡处的浮动滚刷,并将机器重新定位在行端。在拥有许多阵列支架和反复更换行的电站中,其价值来自于减少人工操作并保持清洁计划与测量的污垢、水的可用性和发电回收相关。 RHINOSTAR-EC6采用1370×1200×180毫米的机身和18公斤的底盘。三件式模块化结构让一个人可以通过标准通道移动各个部分,并在大约 2 分钟内完成组装。在标准条件下,参考容量约为每天 1-2 MW,一名操作员控制机器人并观察路线。大门通道、设备道路和行间隙仍然需要操作员在大场地上进行判断,因此部署计划应包括第一个清洁周期之前的运输路径和安全转向点。
倾斜、行距和面板间隙如何改变机器人要求
阵列倾斜影响阵列平面辐照度,并且它还设置履带必须保持的物理倾斜度。行间距和面板间隙定义了交叉距离;较差的阵列访问使得传输和遥控距离变得更加重要。首先测量实际布局,然后根据最困难的部分而不是平均行检查机器。这个顺序很重要,因为电站可以在中心有舒适的通道,而在边界有狭窄的便道、陡峭的台面或宽阔的排水间隙。清洁计划应在机器与现场匹配之前确定这些边界条件。
1. 加宽橡胶履带如何影响倾斜玻璃上的抓力
玻璃上的橡胶提供摩擦力,但接触面积和胎面花纹决定机器人是否在陡坡上保持牵引力。随着阵列倾斜度的增加,沿着玻璃拉动机器的重力分量也会增加,因此履带系统必须产生足够的摩擦力以保持运动受控。 100 毫米加宽的心形橡胶履带增加了接触面积并增加了边缘抓地力。该占地面积支持 RHINOSTAR-EC6 的 33° 倾斜等级,有助于将底盘负载分散在玻璃上,而不是集中在一点。在潮湿的早晨、雨后或严重污染的情况下,裸露的玻璃可能会更光滑,因此请将坡度等级与异常陡峭或潮湿路段周围的赛道设计和路线规划相结合。操作员还应检查入口点和出口点是否与履带宽度对齐,并且电缆桥架或框架边缘不会中断接触面。
2. 60 厘米面板间隙交叉对于不规则阵列布局意味着什么
60cm面板间隙交叉等级允许机器人移动穿过不在一个连续平面上的部分。真正的地面安装阵列包括接线盒、排水间隙、电缆桥架和模块之间的轻微标高变化。如果没有可靠的间隙跨越,工作人员必须填补间隙或将机器人举过间隙,这会减慢清洁周期并增加人工处理。 RHINOSTAR-EC6 可以跨越高达 60 厘米的间隙,涵盖常见的地面安装间距和许多不规则块。如果最宽差距超过60厘米,请规划单独的穿越方法或调整路线。记录最宽的实际间隙以及接近该限制的间隙数量,因为一个过大的间隙可能会将一行分成不可访问的段。同样的调查应注意缝隙边缘、凸起的框架和任何可能干扰履带路径的排水盖。
为履带式机器人供应商构建技术简介
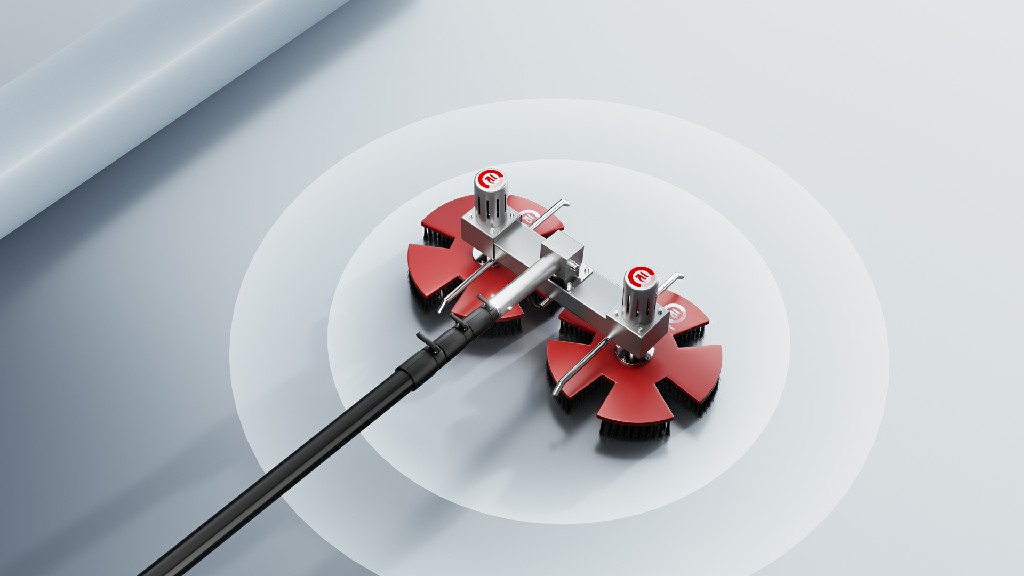
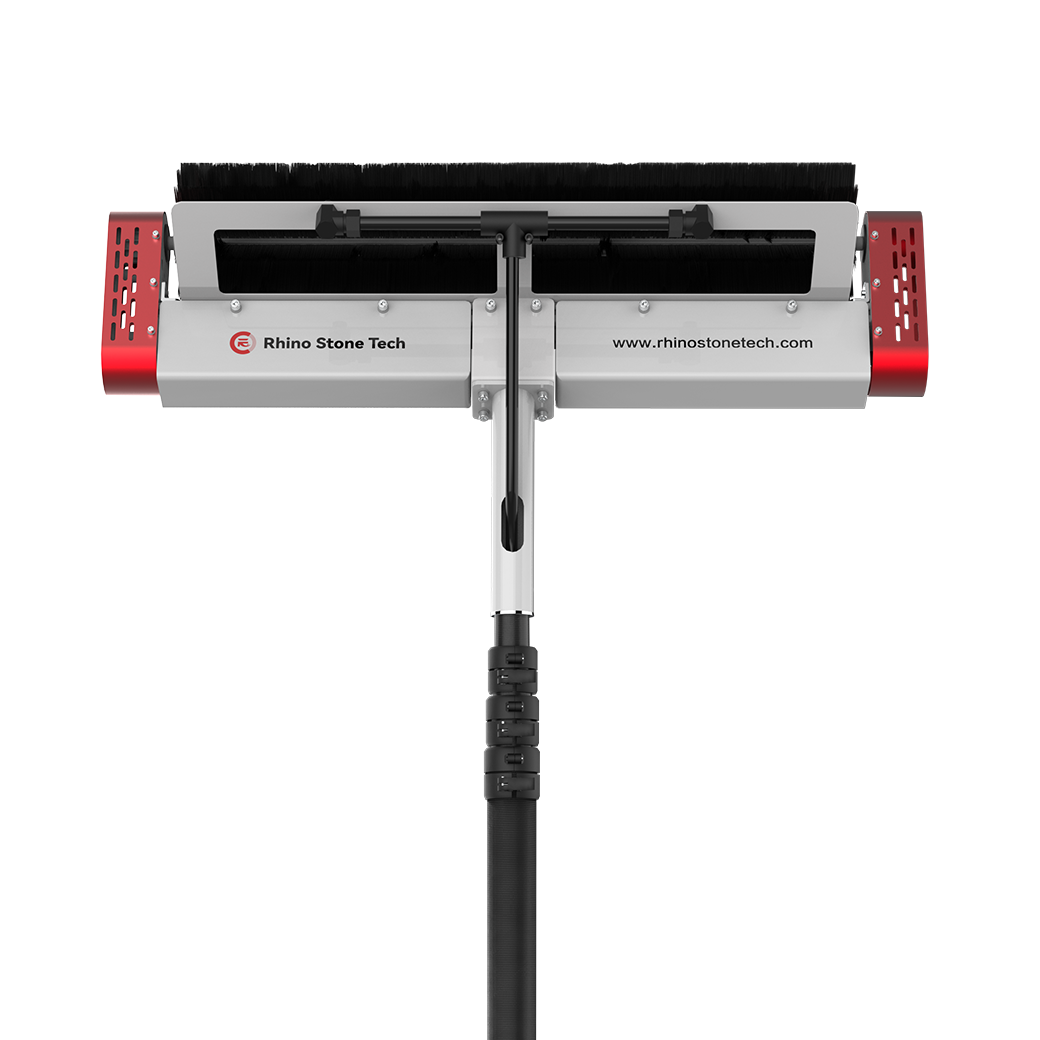
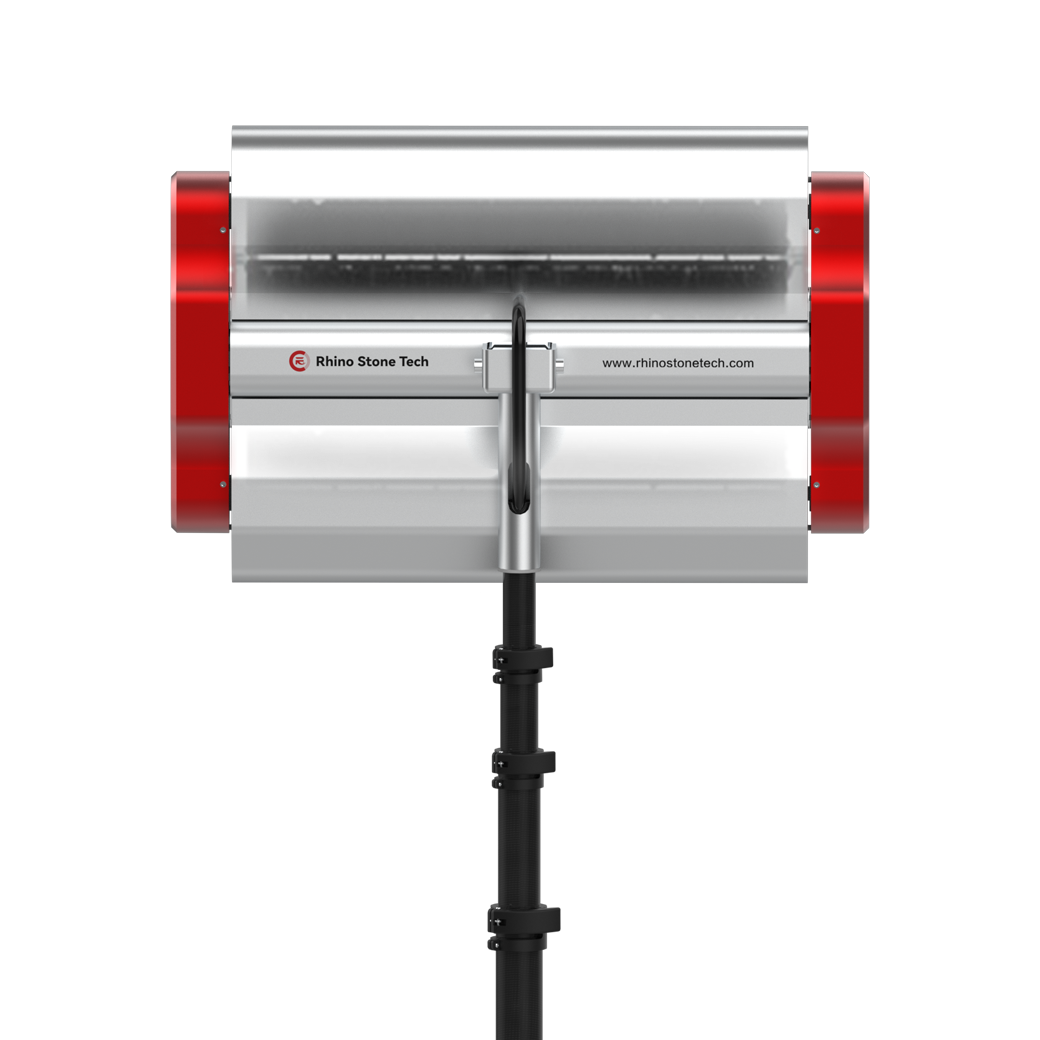
有用的简介从测量的数字开始:最大和典型倾斜、行间距、最宽的面板间隙、光伏组串长度、门宽度、检修门、运输路线、水可用性和污染严重程度。这些值让太阳能电池板清洁机器人制造商可以将机器与最坏情况条件(而不是目录平均值)进行比较。选择顺序应从最难的一排开始,然后转向交通通道、清洁模式、操作范围和服务规划。该命令阻止了在开放测试行上看起来合适但在门、斜坡或阵列支架之间的过渡处时失败的规范。对于 RHINOSTAR-EC6,200 m 的遥控距离和 18 kg 的底盘重量会影响操作员的定位和手动操作。四个防跌落传感器支持边缘感知,而路线规划和站点安全规则仍然是部署计划的一部分。在同一简介中包括清洁配置:干式和湿式清洗、24V 30Ah 电池、4 小时快速充电、≥4 小时运行时间、两种速度数字(48 m/min 和 ≤0.4 m/s 可调)、150 mm 浮动滚刷、0.9–1.3 m 刷宽选项以及软、中或硬螺旋 PBT 刷毛。说明水源以及如何将其连接到 13 毫米软管入口;该机器支持最高 60 bar的水压,而现场流量和水质需要与清洁计划相匹配。将 1-2 MW/天的数字作为标准条件参考,然后调整行布局、间隙频率、污垢以及干或湿模式的清洁计划。简报完成后,灵犀石 可以在准备报价之前对照这些数据审查 RHINOSTAR-EC6,包括刷头宽度和清洁模式。
总结
为大型光伏电站选择履带式太阳能电池板清洁机器人取决于布局适合度。首先测量倾斜度、面板间隙、运输路线和供水,然后将这些值与机器人规格进行比较。 RHINOSTAR-EC6 提供了具体的检查限制:33° 倾斜操作、60 cm 面板间隙交叉、18 kg 底盘重量、200 m 远程控制以及干式和湿式清洁。如果现场条件适合爬行器格式,请将测量的阵列数据(包括最坏的情况)发送给供应商,以便其确认配置、刷头宽度和清洁模式。
常见问题
问:哪些站点信息有助于缩小大型光伏电站履带式太阳能电池板清洁机器人的范围?
答:记录最大和典型倾斜、行距、面板间隙、串长度、门宽度和通道、供水和污染严重程度。向供应商提供最宽的间隙和最陡的行,以便可以在最坏的情况下检查机器人。包括干式清洁还是湿式清洁以及适合行布局的刷头宽度。
问:履带式太阳能电池板清洁机器人可以处理33度的阵列斜坡吗?
答:是的。 RHINOSTAR-EC6 专为高达 33° 的阵列斜坡而设计,配有 100 毫米加宽的心形橡胶履带,可在斜坡上提供抓地力。应在简报中注明超过 33° 的斜坡,以便讨论路线或替代清洁方法。
问:大型光伏电站应如何评估60厘米电池板间隙交叉规格?
答:测量最宽的实际间隙,然后计算有多少个间隙接近 60 厘米。如果任何间隙超过 60 厘米,请规划额外的穿越解决方案或更改机器人路线。 RHINOSTAR-EC6 可以跨越最大 60 厘米的间隙。
来源与参考资料
阵列平面 (POA) 辐照度 – PV 性能建模协作 (PVPMC)