
















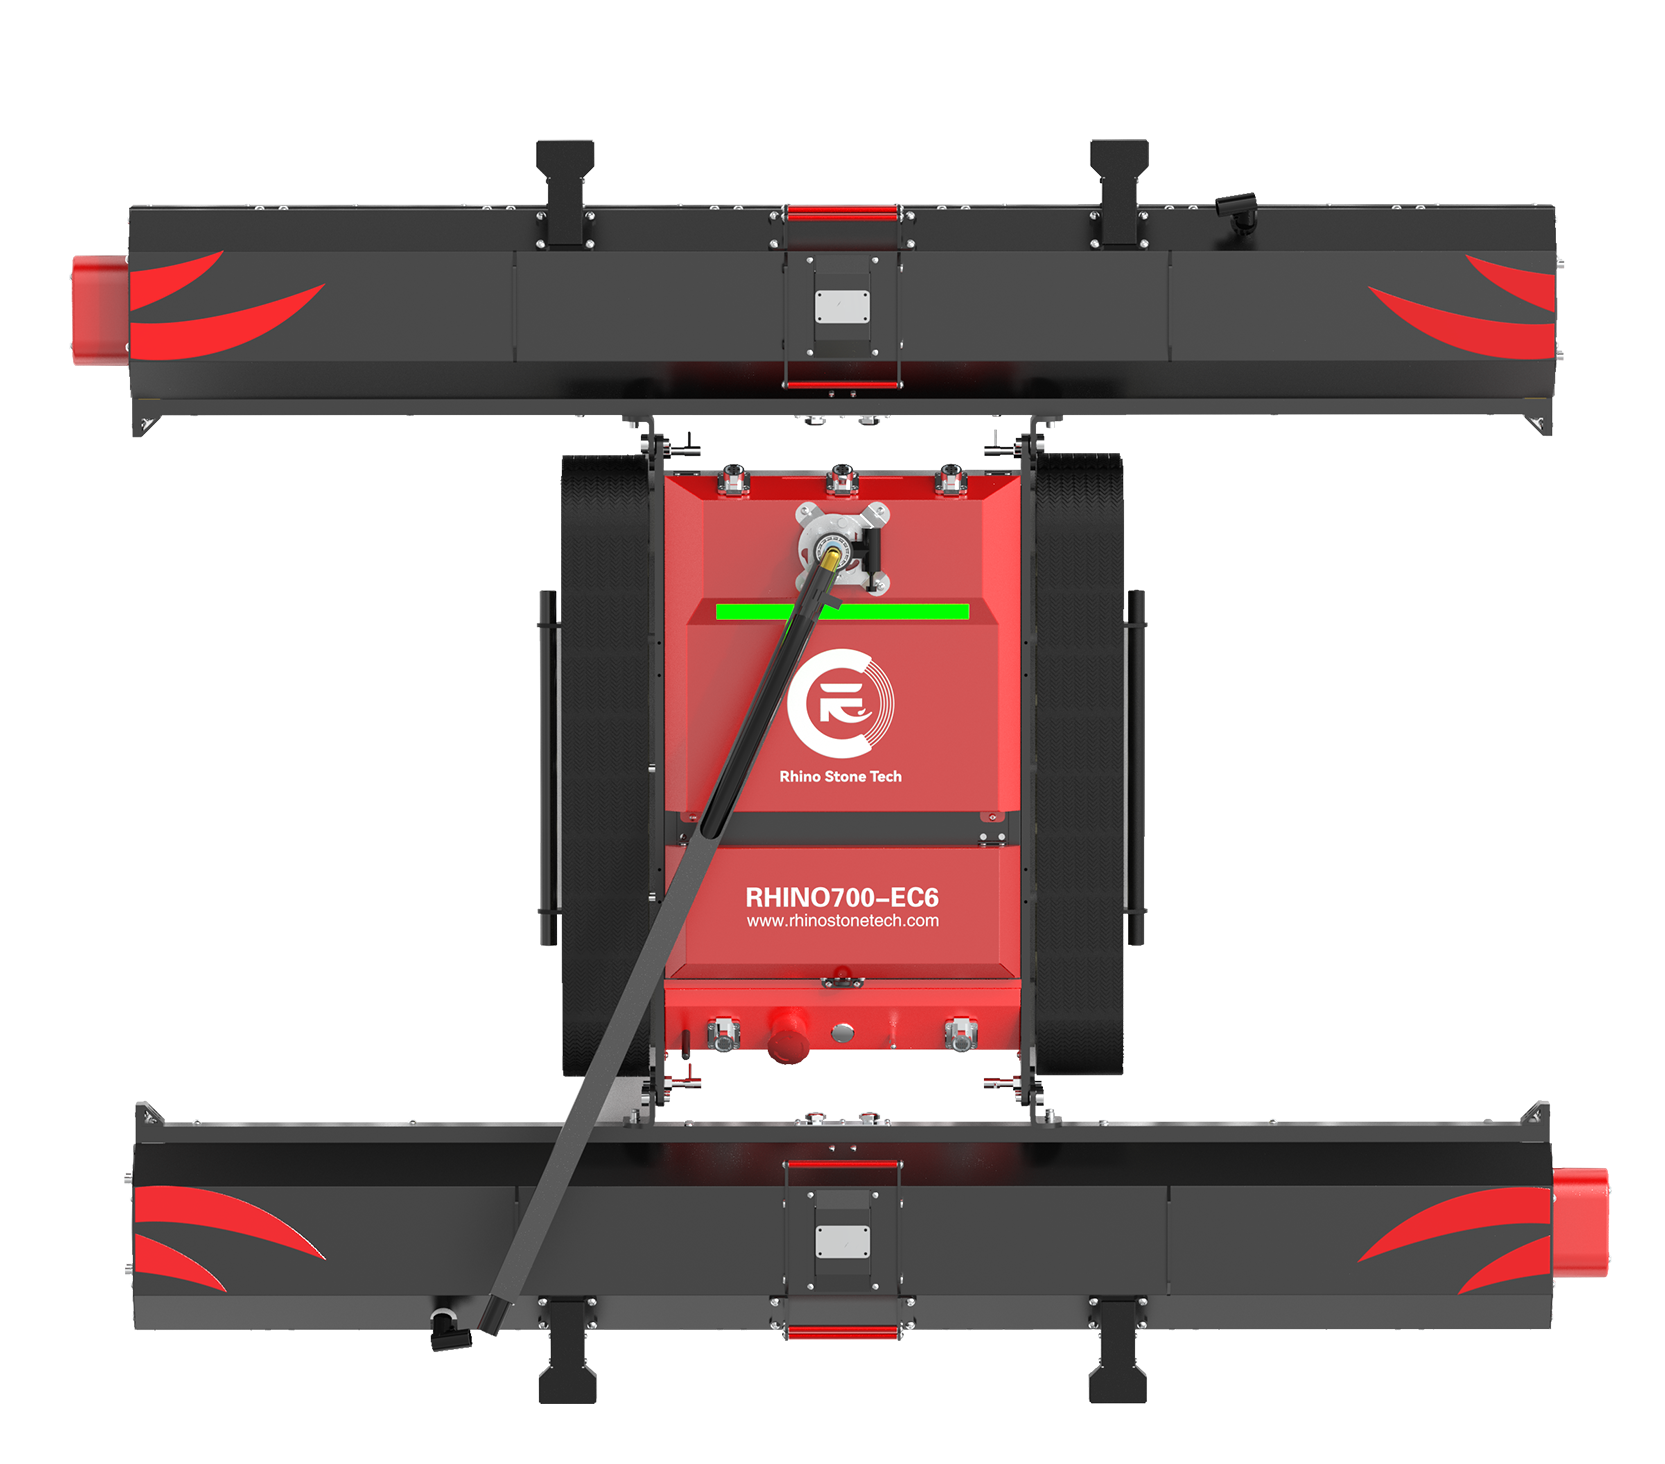
在地面安装的阵列上,清洁人员可以走到该行,沿着它工作,然后继续前进。在水上,这个简单的程序就崩溃了。模块坐落在由狭窄走道连接的浮桥上,脚下的甲板潮湿且不稳定,浮子旁边的空间通常是开放水域而不是屋顶表面。本指南解释了为什么浮动光伏清洁取决于远程操作、边缘感知和潮湿表面知识,以及 灵犀石 EC6 等跟踪式远程控制机器在该设置中的实际贡献。
为什么浮动太阳能电池阵列可以改变清洁通道问题
访问是第一个改变的事情。漂浮阵列坐落在池塘、水库、采石场湖和运河上,其模块安装在由服务走道连接的浮桥结构上。第 40 排旁边没有人停放卡车。工具和水被运过浮动结构,一次一趟,并且每个要清洁的部分都会重复相同的行程。污垢也不断出现。灰尘、花粉、鸟粪以及开放水域附近玻璃上的细薄膜使清洁成为日常操作的一部分,而不是一次性的工作。美国能源部将运营和维护等软成本视为太阳能发电厂经济效益的重要组成部分,而耗费大量人力的水清洁正是这些成本累积的地方。第二个变化是当一个人踏入阵列时会发生什么。潮湿的浮桥甲板很滑,浮接缝、走道末端和外周边都直接通向水中。工人们在移动的表面上保持平衡,同时携带刷柄、软管和水本身的重量。将重型清洁机移到那里会遇到另一种形式的相同问题:起重机、驳船和额外的人手。转移难度和与水接触的风险,而不是清洁技术,决定了哪种设备在浮动光伏发电上具有实际意义。
远程控制如何减少工作人员踩在浮动面板上的需要
遥控履带式机器人改变了计划。机器不是沿着浮桥送人,而是放置在阵列上并从稳定的位置驱动——海岸、固定服务平台或不随浮动结构起伏的船甲板。主要是当机器必须重新定位到新区域时,操作员会观察机器人行进并踏上浮动结构。这一单一的改变消除了大部分潮湿、不稳定的基础,这些基础使得浮动光伏清洁首先存在风险。
1. 200米控制范围支持稳定位置操作
短程无线电是几乎所有工业无线远程控制背后的技术,ETSI EN 300 220 描述了在 25 MHz 至 1000 MHz 之间运行的短程设备的一般要求,即用于此类工作的免许可链路。 灵犀石 EC6 使用 200 m 无线遥控器,该距离足以让操作员留在银行或固定走道上,而机器人则在几排之外工作。可用范围取决于布局。开阔的水域和清晰的视线有帮助;钢制舷梯、集装箱壁和堆叠的设备会削弱信号。操作员通常会规划路线,以便机器人保持可见,无线电路径保持畅通,并且机器工作的距离不会太远,以至于步行过去会花费太长时间。
2. 潮湿和移动的表面改变了操作员判断机器人稳定性的方式
在干燥屋顶上抓地力良好的橡胶履带在湿玻璃和湿浮子表面上的表现有所不同,因此持有控制器的人必须读取表面,而不仅仅是机器。湿度、清洁通道喷水和雨水都会减少轨道与玻璃接触处的摩擦力。这就是为什么操作员在潮湿的道路上要放慢速度,避免急转弯,并以稳定的角度上坡而不是急速上坡。一台额定 33° 坡度和 60 厘米越障的机器仍然需要明智地使用这些数字:潮湿的 33° 面板比干燥的面板更难工作,而且 60 厘米的间隙仍然是一个间隙。浮动数组在此基础上添加了移动功能。浮桥会随着风、波浪和经过的船只而起落,因此水面永远不会完全静止,操作员必须判断机器人对其下方移动的物体的反应。
边缘意识和操作员培训在水上仍然很重要
在屋顶上,边缘通常意味着掉落到屋顶表面上。在浮动阵列上,边缘通常意味着开放水域,通常位于两个浮桥部分之间的间隙中。错误的后果是不同的。从浮标上掉落的机器人很难取回,并且可能会损坏或丢失,而且站在这些间隙附近的操作员也不能原谅。这就是防跌落传感发挥作用的地方。 灵犀石 EC6 带有四个防坠落传感器,用于监视阵列边界处的跌落,而在浮动光伏上,这些边界是不规则的:浮动接缝、走道末端、筏之间的间隙以及外周界都呈现不同的边缘,而不是一条干净的线。传感器不能取代判断。浮动站点每周都会发生变化。水位上升,暴风雨后木筏移动,系泊线或电缆穿过上个月畅通的路径。必须有人在阵列中走动,记下危险点,并在清洁开始前向操作员通报情况。这项工作的培训主要是关于定位:操作员站立的位置、机器人距离最近的安全立足点行驶多远以及何时停止和重置。 24V 30Ah 电池可运行至少 4 小时,并具有 4 小时充电窗口,这也影响了一天的工作,因为清洁块是围绕安全接入点进行规划的,而不是一直运行到机器停止为止。水域条件和平台布局始终需要运营团队针对具体地点进行评估。
结论
浮动光伏清洁不在于擦洗技术,而在于谁站在哪里。远程控制使操作员在大部分工作中远离潮湿的浮桥,200 m 的无线电链路为他们提供了留在坚实地面上的空间,防坠落感应覆盖了水域产生的不规则边缘。这台机器仍然需要一个人来安装、驾驶和观察水流。任何太阳能电池板清洁机器人制造商的数据表都会列出范围、坡度和传感器数量;决定设备是否适合浮动阵列的是这些数字是否与现场已有的通道、表面和边缘条件相匹配。
FAQ
问:为什么浮动太阳能发电场要使用遥控清洁机器人?
答:最主要的原因是访问。工作人员无法轻易到达浮桥阵列上的模块,并且携带刷子和软管踏上潮湿的浮标确实存在风险,因此工作速度减慢,安全裕度缩小。远程控制的履带车让一名操作员将机器放置在阵列上,并站在岸上、固定平台或稳定的船甲板上驾驶它。这减少了人们在不稳定的浮动表面上花费的时间,并减少了导致水上作业和维护成本增加的劳动力。
问:操作员可以距离遥控太阳能清洁机器人多远?
答:这取决于无线电链路和站点布局。 灵犀石 EC6 支持 200 m 无线遥控,操作员可以在银行或固定走道上工作,而机器人则在几排之外工作。短距离无线电在视线清晰的情况下效果最佳,因此钢制舷梯、集装箱和堆叠设备可以缩短实际距离。大多数操作员的工作距离都比最大距离近,这样当机器需要重新定位或关注时,他们可以快速到达机器。
问:防坠落传感器对浮动太阳能电池阵列重要吗?
答:是的,因为水面上的边缘比屋顶上的边缘更难预测。浮动场地不是一个干净的阵列边界,而是具有浮动接缝、走道末端、筏之间的间隙和外周界。 灵犀石 EC6 使用四个防跌落传感器来监视跌落情况。它们增加了一层有用的保护层,但它们与细心的操作员一起工作,操作员了解布局,保持机器人可见,并在水或风条件发生变化时停止工作。
来源/参考文献
ETSI EN 300 220:在 25 MHz 至 1000 MHz 频率范围内运行的短程设备