
















商业屋顶不仅仅是较大的住宅屋顶。它们结合了高高的护墙、暖通空调设备、狭窄的走道、脆弱的天窗和不适合常规人流的阵列布局。将清洁视为简单清洗任务的运维团队通常会同时遇到两个问题:工人必须携带设备穿过屋顶,并且他们必须靠近或踩在通电模块上。轻型履带式机器人改变了工作方式,让一名训练有素的操作员从安全的站立位置部署一台紧凑的机器,并通过遥控器进行清洁。机器人有所帮助,但它并不能消除了解屋顶负载限制、通道路线、水处理和边缘条件的需要。
为什么商业屋顶清洁会产生不同的安全限制
商业屋顶产生了地面安装站点很少有的安全限制。在地面阵列上,工作人员通常可以从辅助道路接近,沿着稳定的周边行走,并使用长柄工具,而无需踩踏模块。在商业屋顶上,相同的任务发生在占用空间上方。每个动作都受到护墙、屋顶排水管、管道、煤气管道和天窗的限制。清洁计划必须考虑到人可以站立的位置、设备可以放置的位置,以及工具、软管或刷子掉落时会发生什么情况。这些条件使得清洁不再注重擦洗能力,而更多地注重控制进入、重量和暴露时间。屋顶荷载是一个主要因素。太阳能电池阵列增加了静负载,清洁设备增加了临时活负载。提着水桶、软管或长杆的人将重量集中在一个小区域。如果屋顶是金属直立锁边型材或轻质膜系统,点荷载可能很重要。底盘重 18 公斤的机器人将其重量分布在宽阔的橡胶履带上,与人在阵列上行走或跪着相比,可以减少点压力。这并不意味着任何屋顶都可以容纳任何机器。在部署之前,屋顶负载和访问条件仍需要由合格的现场工作人员进行检查。水管理是另一个实际限制。商业屋顶的湿式清洁意味着必须将水运上来,在表面进行控制,并将其引离排水沟或租户区域。美国环保署的 WaterSense 商业建筑指南将水效率视为核心设施管理问题,这与清洁人员计划湿洗循环直接相关。支持干洗或小量湿洗的清洁机器人可以减少需要运输和回收的水量。正确的选择取决于污垢类型和屋顶排水,而不仅仅是清洁速度。
1.屋顶通道和面板装载改变了清洁计划的方式
通道是第一个限制。许多商业屋顶都有一个屋顶舱口或狭窄的内部楼梯。通过该路径移动重型推车式洗衣机或大型水箱可能需要多次行程和小心的人工搬运。模块化机器人可以分成三个部分,并在大约两分钟内组装完毕,从而改变了操作方式。一个人可以单独搬运各个部分,在阵列附近组装底盘,并避免在屋顶表面拖曳沉重的单元。面板负载是第二个限制。工作人员在跨越阵列时经常会踩到模块框架或玻璃。即使模块额定机械负载,重复的人流量也会给框架、接线盒和玻璃边缘带来压力。远程控制的履带式机器人在模块表面或安装结构上行驶,具体取决于阵列设计。其 18 公斤重的底盘和宽履带比人的靴子更均匀地分配负载。防坠落传感器和 200 m 无线遥控器还使操作员远离阵列边缘。
2.手动踩踏和设备转移造成不同的跌倒风险
商业屋顶的坠落风险来自多个方面。工人可能会在潮湿的薄膜上滑倒、被管道绊倒、踏入天窗,或者在将软管拉过护栏时失去平衡。设备转移又增加了一层。在屋顶上携带重型高压清洗机、水箱或长刷杆会改变工人的重心,并降低从失误中恢复的能力。在陡峭的阵列上,风险会增加,因为工人在管理工具时可能需要支撑模块框架。远程清洁改变了暴露模式。操作员保持在稳定的行走表面上,并使用遥控器引导机器人沿着阵列移动。该机器人的防坠落传感器有助于检测边缘,33° 的倾斜能力意味着它可以在倾斜阵列上工作,而无需操作员沿着斜坡跟踪。操作员仍然需要保持视线并管理系绳或水线,但阵列上的步数会下降。
轻型履带机器人如何改变屋顶清洁工作
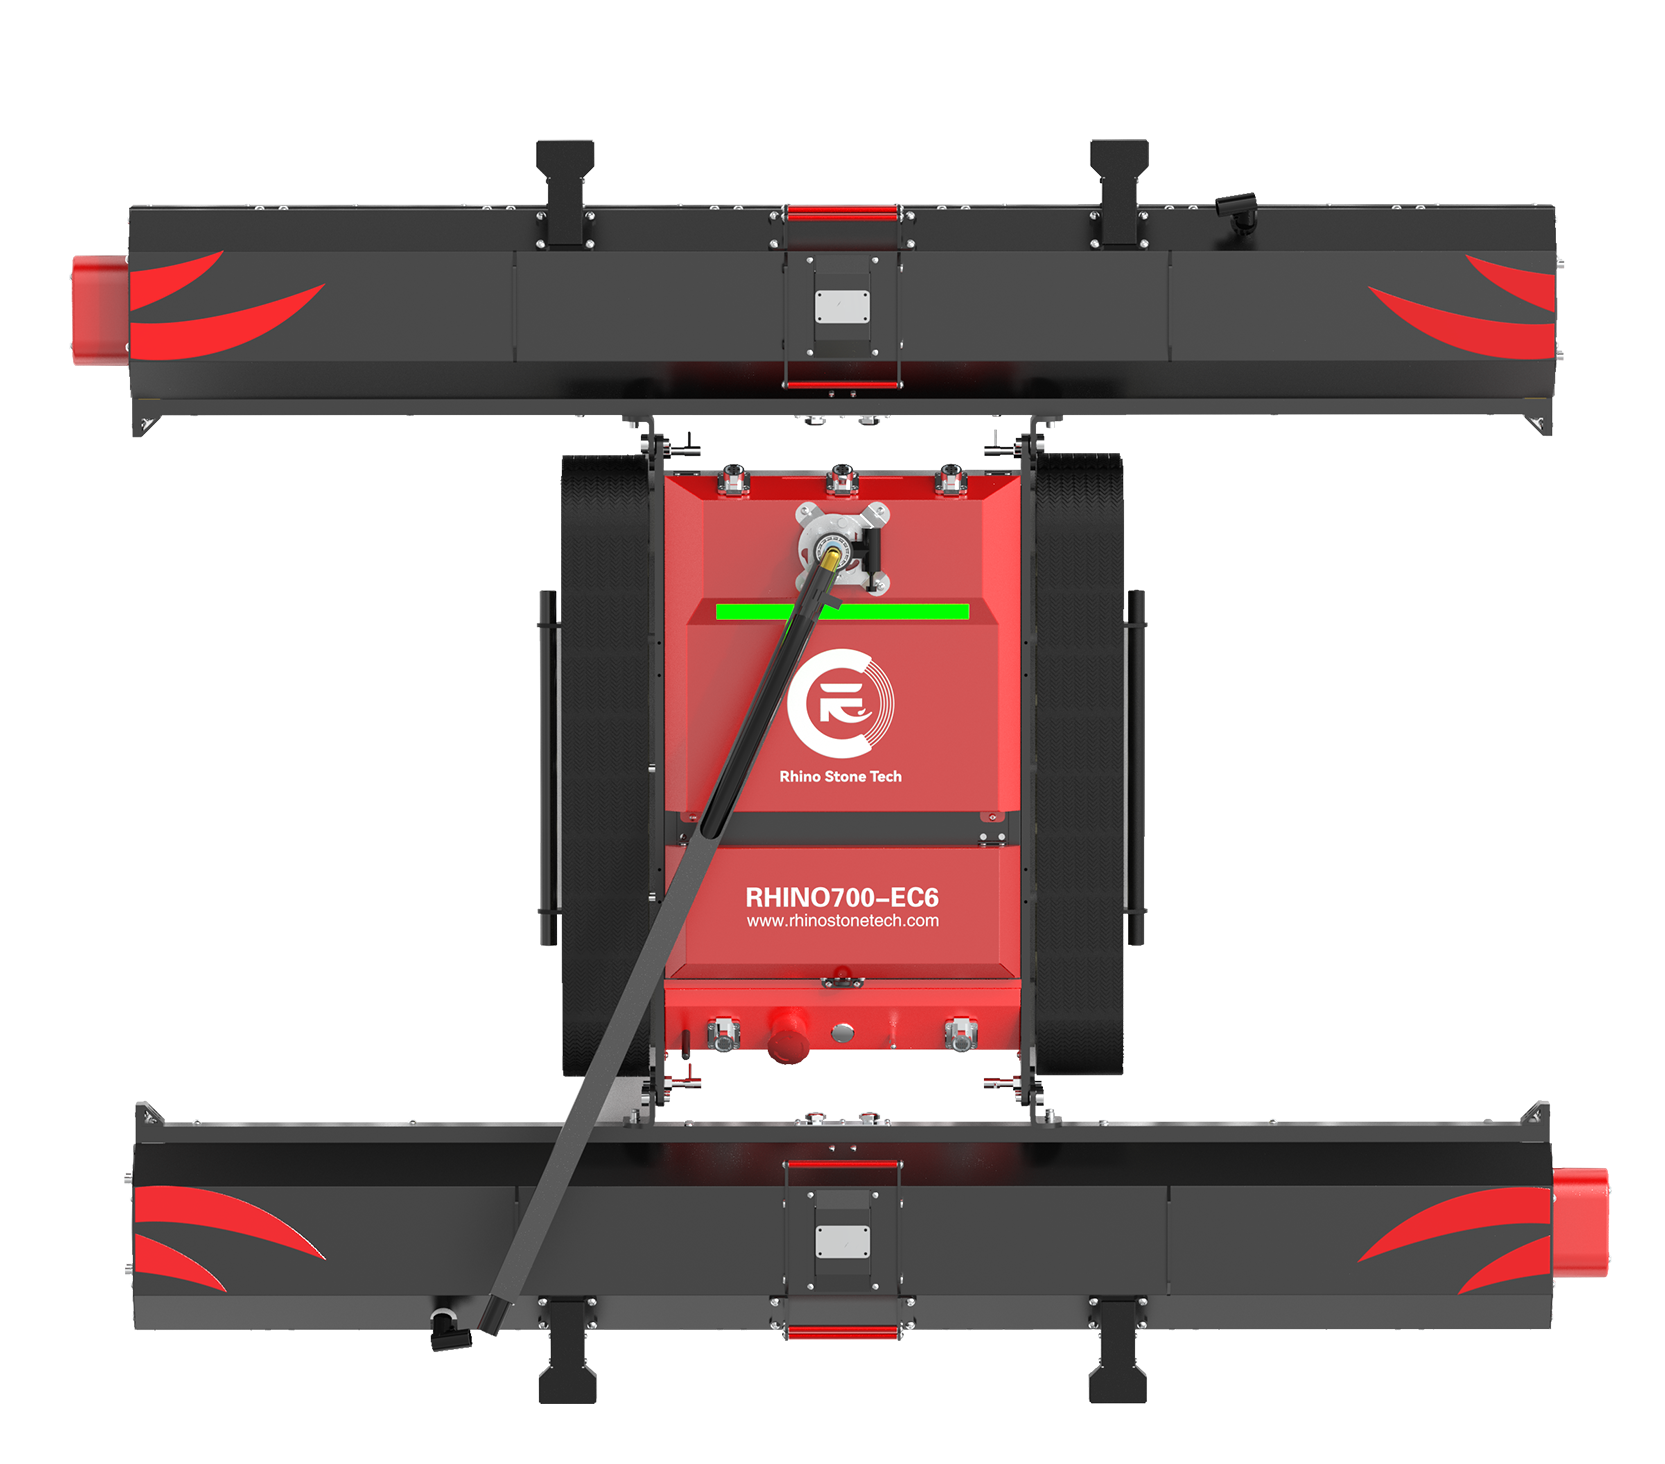
轻型履带式机器人以三种方式改变了清洁任务:它们将操作员与阵列表面分开,减少了必须在屋顶上移动的重量和体积,并使清洁成为受控、可重复的过程,而不是临时的手动工作。 灵犀石 EC6 是这种设备形式的一个示例。它具有 18 kg 底盘、大约需要两分钟的三部分模块化组装、200 m 无线遥控器、四个防坠落传感器、33° 坡度能力和干/湿清洁模式。这些事实描述的是专为屋顶搬运而设计的机器,而不是缩小版的家用工具。第一个变化是处理。家用高压清洗机或长刷杆很便宜,但它假设用户可以站在阵列附近并接触到每个面板。在商业屋顶上,当阵列从护墙向后退时、当行间距紧密时、或者当屋顶表面对于重复的人流来说太脆弱时,这种假设就失效了。履带式机器人进入该行并清理阵列本身。操作员不需要走整行。这减少了人们在屋顶上行走的距离以及从一排穿过到下一排的次数。第二个变化是控制。遥控范围为 200 m,操作员可以将自己定位在更安全的有利位置,例如屋顶入口或稳定的走道。他们可以观察机器人沿着阵列移动并在到达边缘之前停止。四个防坠落传感器支持这种意识,但它们并不能替代训练有素的操作员。机器人仍然需要了解阵列布局、天窗和排水沟位置以及潮湿或多尘表面上的停车距离的人员。第三个变化是清洁一致性。具有模块化刷子和干/湿模式的履带式机器人可以以受控的速度进行重复的通过。这对于商业屋顶来说很重要,因为每次灰尘事件后,污垢往往会以相同的方式重新出现。
远程清洁仍然取决于现场条件和训练有素的操作员
远程清洁并不能消除现场条件。屋顶荷载、通道、边缘保护和水管理仍然需要由合格人员进行评估。结构工程师或屋顶专家可能需要确认屋顶可以支撑机器人、操作员和任何供水设备。存取路线必须足够宽以容纳模块化部分,并且足够安全以供手动搬运。如果屋顶有脆弱部分、天窗或无人看守的边缘,则需要围绕其规划机器人路径和操作员位置。这些是一般的运行和维护考虑因素,而不是特定于站点的安全计划。表面类型也很重要。立缝金属屋顶、膜屋顶和混凝土屋顶在履带式设备和湿式清洁下的表现各不相同。机器人的橡胶履带提供牵引力,但屋顶表面和阵列安装系统决定了通过的稳定性。水管理是另一个依赖项。如果场地允许湿式清洁,操作员需要水源和径流计划。如果场地缺水,干洗可能是实用的选择。机器人的干/湿能力为团队提供了选择,但现场条件决定了哪种选择合适。最后,训练有素的操作是设备形式的一部分。遥控履带式机器人不是一个自主系统。它需要现场部署、预清洁演练以及了解遥控器、防坠落传感器和清洁模式的操作员。能源部关于分布式太阳能的软成本工作强调,运维和现场管理是太阳能项目的真正成本驱动因素,这就是为什么培训和规划不是可选的额外费用。欧盟机械框架还将移动机械安全视为结构化工程主题,强调远程操作仍然属于经过培训的人员。机器人减少了暴露,但并不能取代判断力。
结论
商业屋顶太阳能清洁与地面安装清洁是不同的任务,因为屋顶本身施加了通道、负载和坠落风险限制。轻型履带式机器人通过减轻必须携带穿过屋顶的重量、使操作员远离阵列以及使清洁通道更加受控来改变工作方式。 灵犀石 EC6 的 18 kg 底盘、模块化组装、200 m 遥控器、四个防坠落传感器和 33° 倾斜能力展示了该设备形式在实践中的样子。家用 DIY 工具不适合商业屋顶阵列,因为它们假设接近、轻度使用,并且用户可以安全地站在面板附近。训练有素的操作员和针对具体地点的评估仍然是工作的一部分。
FAQ
问:为什么轻型太阳能电池板清洁机器人在商业屋顶上有用?
答:轻型机器人很有用,因为商业屋顶的通道和结构负载通常受到限制。 18 公斤重的底盘可以通过屋顶舱口或楼梯间分段运输,并在阵列附近组装。这减轻了工人的负担,并避免拖着沉重的推车穿过屋顶。
问:遥控清洁机器人能否减少在屋顶光伏板上行走的需要?
答:是的。远程控制的履带式机器人进行清洁,操作员站在稳定的表面上并使用遥控器引导其沿阵列移动。防坠落传感器支持边缘感知,200 m 的范围为操作员提供了与阵列边缘的距离。操作员仍然需要监控机器人并管理水管。
问:家用太阳能电池板清洁工具是否适用于商业屋顶阵列?
答:不需要。家用工具是为小屋顶设计的,用户可以站在靠近面板的地方。商业屋顶涉及更高的跌落暴露、更长的行、更紧密的通道和更大的水量。具有远程控制和防坠落传感器的轻型履带式机器人比家用刷子或高压清洗机更适合商业屋顶场景。