
















在陡峭的太阳能电池阵列上,困难的部分往往不是清洁本身。困难的部分是让机器到达正确的位置,保持在那里,并在不打滑或翻倒的情况下移动它穿过面板间隙。轨道设计是这项工作的核心。轨道宽度改变了重量在玻璃上的分布方式,底盘重量改变了机器重新定位的容易程度,越障决定了机器人是否可以在行之间或结构间隙上移动。了解这些机械原理可以帮助任何想要比较履带式清洁平台的人,并了解为什么轻型履带式底盘经常用于陡峭的阵列。
橡胶履带如何在倾斜太阳能电池阵列上形成地面接触
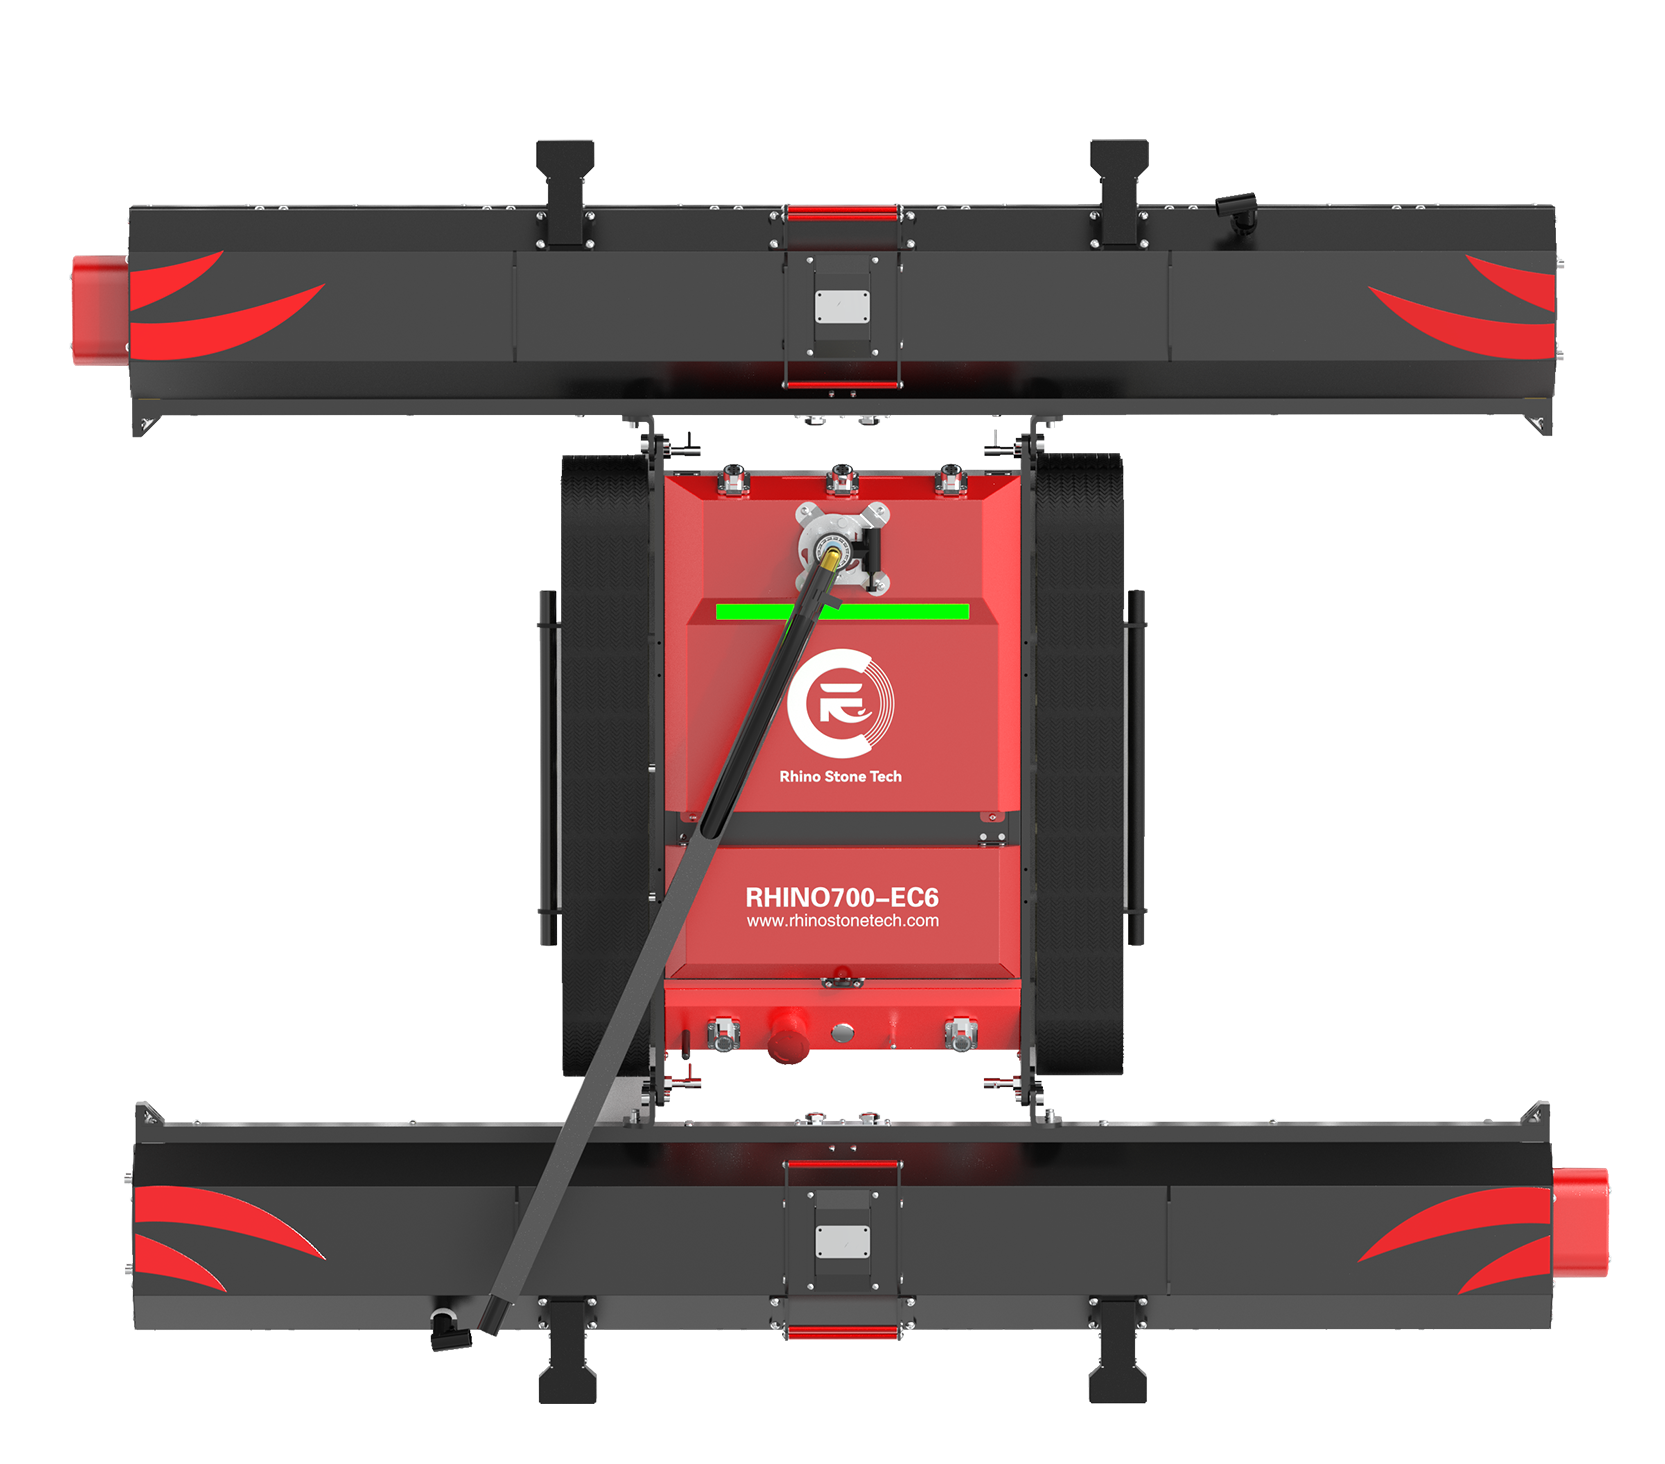
轮子通过一个非常小的补丁接触表面。相反,橡胶履带铺设了一条长而连续的接触带。这种差异对于倾斜的太阳能电池阵列很重要,因为机器的重量不仅会向下压,而且还会向下压。它还将机器拉下斜坡。重量可分为压入面板表面的力和沿斜坡滑动的力。履带的作用是通过摩擦力将尽可能多的滑动力转化为抓地力。更宽的履带,例如某些履带设计中使用的 100 毫米加宽橡胶履带,可以增加接触面积并分散负载。每平方厘米较低的接触压力通常意味着玻璃、框架或安装导轨上的点负载较小。接触形状也会改变轨道的行为方式。光滑的橡皮筋可以很好地抓住干燥的玻璃,但灰尘、花粉或薄薄的水膜会减少摩擦。成形的橡胶接触图案可以将松散的材料推到一边,并形成咬入表面的小边缘。目标不是最大柔软度或最大硬度。这是一种平衡:足够的接触面积来分散重量,足够的橡胶变形来跟随小的表面变化,以及足够的图案在表面不完全清洁时保持牵引力。在斜坡上,轨道的前端和后端也很重要,因为它们控制机器进入和离开面板部分的平稳程度。例如,灵犀石 EC6 列出了 18 公斤底盘、100 毫米加宽橡胶履带和 33° 最大工作坡度。实际场地的坡度能力仍然取决于面板布局、表面条件和场地准备,但轨道几何形状解释了为什么设计针对陡峭的阵列。
为什么底盘重量和重心会影响坡度稳定性
边坡稳定性不是一个简单的重与轻的问题。问题在于重量位于何处以及机器的重心如何与履带接触面对齐。当机器倾斜时,高重心会产生更长的杠杆臂。在陡峭的阵列上,杠杆臂增加了侧倾或抬起上坡轨道的机会。低重心可将更多重量保留在履带形成的支撑区域内。履带式机器还有一个优点,因为接触面很长,所以支撑底座不是像轮子那样的单点。当履带仍然保持表面时,身体可以稍微向前或向后移动。这就是为什么底盘布局、组件放置和轨道位置通常一起设计而不是单独选择的原因。
1. 较低的底盘重量有助于操作员在阵列部分之间重新定位机器人
轻型底盘改变了陡峭阵列工作中的人性化一面。具有 3 部分模块化组件的 18 公斤底盘可由一名操作员搬运、分离和重建,无需起重机或大量人员。这对于太阳能发电场来说很重要,因为机器人必须在阵列部分之间移动、爬到屋顶或被举过矮墙。轻量化设计还减少了将轨道与面板排对齐所需的工作量。在机器开始移动之前,操作员可以手动进行小的修正。权衡是低重量必须与足够的履带接触相结合以产生抓地力。如果履带接触面积太小或橡胶化合物无法咬合表面,则非常轻的机器可能会滑动。这就是为什么轻型履带式设计通常将低底盘重量与更宽的履带和低重心结合起来。目标是使机器易于定位,同时仍为陡峭作业提供足够的履带与表面接触。
2.履带宽度和橡胶接触形状影响潮湿或多尘斜坡上的牵引力
履带宽度是改变牵引力的最直接方法之一。更宽的橡胶履带将相同的底盘重量分散到更多的区域。这减少了任意一点的压力并增加了与面板表面接触的橡胶量。在干燥、多尘的斜坡上,接触图案会将砂砾推到一边,而不是在其上滚动。在潮湿的斜坡上,橡胶必须管理一层薄薄的水层,以降低摩擦力。更宽的履带使机器有更多机会找到抓地力,但它也需要能够清除水并保持边缘接触的橡胶形状。非常宽的履带可能更难转弯,因此设计人员经常寻找能够平衡稳定性、转向和接触压力的实用宽度。遥控太阳能电池板清洁机器人上的 100 毫米加宽橡胶履带就是这种平衡的一个很好的例子。它为履带式车辆提供了更广泛的占地面积,而不会将机器变成笨重且难以操纵的平台。
60 厘米越障与面板间隙和阵列布局有何关系
越障是指当机器越过间隙、台阶或凸起边缘时保持履带与表面接触。由于接触点较小,轮子可能会掉入面板间隙中。轨道的行为更像是一座移动的桥梁。履带的前部伸过间隙,中部承载重量,后部不断推动。机器跨越间隙的能力取决于履带长度、接近角、离地间隙和重心位置。如果在穿越过程中重心向前或向后移动得太远,履带可能会失去接触或底盘可能会倾斜。更长的履带和更低的重心使穿越更加平稳,因为机器在过渡过程中有更多的支撑点。 60 厘米的越障图形很有用,因为它可以转化为真实的阵列布局。许多太阳能电池阵列在行之间有间隙、维护走道、凸起框架或电池板部分之间的小台阶。如果机器人在合适的场地条件下可以跨越 60 厘米,那么它就可以在更广泛的阵列设计中移动,而无需被举过每个间隙。 灵犀石 EC6 列出了 60 厘米的越障能力,以及 1370 × 1200 × 180 毫米的机身。该数字是在适当的现场条件下的工作极限。实际穿越取决于面板间距、框架高度、表面状况和场地准备。尽管如此,这个数字仍然有助于解释为什么为陡峭的阵列选择履带式底盘设计:它们可以继续穿过公共间隙,而不是停在每行边界处。
结论
陡峭太阳能电池阵列上的橡胶轨道设计归结为接触、摩擦、重量分布和交叉几何形状。更宽的履带可以分散负载并增加可用于抓地力的橡胶面积。底盘重量轻,使一名操作员能够更轻松地在阵列部分之间移动和定位机器。当斜坡推压机器时,低重心使机器保持稳定。有用的越障图显示了轨道是否可以越过真实阵列布局中出现的面板间隙和小台阶。对于任何比较太阳能电池板清洁机器人制造商或供应商的人来说,有用的规格包括履带宽度、底盘重量、重心和穿越能力。 灵犀石 EC6 页面列出了远程控制太阳能电池板清洁机器人设计的这些数据,这使其成为了解轨道和遍历如何协同工作的实用参考点。
FAQ
问:为什么太阳能电池板清洁机器人使用橡胶履带而不是轮子?
答:橡胶履带为清洁机器人提供了长而连续的接触面,而不是小轮子接触点。更大的接触面积分散了机器的重量,降低了面板表面的点压力,并在斜坡上产生更多的橡胶与表面摩擦。履带还可以更好地处理面板间隙和小台阶,因为履带的前部可以跨越间隙,而后部则不断推动。当表面布满灰尘或潮湿时,车轮可能会掉入间隙或失去抓地力。对于陡峭的阵列,更宽的接触面和更低的压力的结合通常使履带比轮子更适合。
问:底盘重量如何影响陡峭太阳能电池阵列的稳定性?
答:底盘重量通过总质量和重心位置影响稳定性。更轻的底盘更便于操作员在阵列部分之间携带、组装和重新定位,这对于屋顶和大型地面安装场所很重要。但低重量只是抓地力的一部分。机器仍然需要足够的接触面积和摩擦力来保持斜坡。低重心同样重要,因为当阵列陡峭时,它可以减少倾翻力。 灵犀石 EC6 等设计将 18 公斤底盘与加宽橡胶履带相结合,以平衡易于操控和斜坡稳定性。
问:60 厘米越障对于面板间隙意味着什么?
答:60 厘米的越障图形意味着轨道系统可以在适当的场地条件下越过间隙、台阶或凸起边缘,达到该尺寸。在太阳能电池阵列中,这可能包括电池板行之间的空间、维护走道或小框架过渡。该图可以帮助操作员了解机器人是否可以继续在阵列上移动,而不是被举过每个间隙。这是适合现场条件的工作限制,因为实际性能取决于面板布局、表面条件和场地准备。 灵犀石 EC6 列出了 60 厘米的穿越能力。