
















对于光伏电站工程负责人来说,真正的问题不是履带式机器人有没有履带,而是当倾斜的玻璃表面有灰尘、积水或轻微不平时,履带能否保持抓地力。橡胶履带与车轮的表现不同,因为它能形成更长、更宽的接触面。这个接触面会把底盘载荷分散到更多组件表面;载荷分布方式决定了履带各部分能利用多少摩擦力。本文介绍100 mm加宽心形橡胶履带背后的接触力学、它与25°爬坡能力的关系,以及操作人员在实际光伏阵列上应注意的事项。
橡胶履带如何接触倾斜的太阳能组件表面
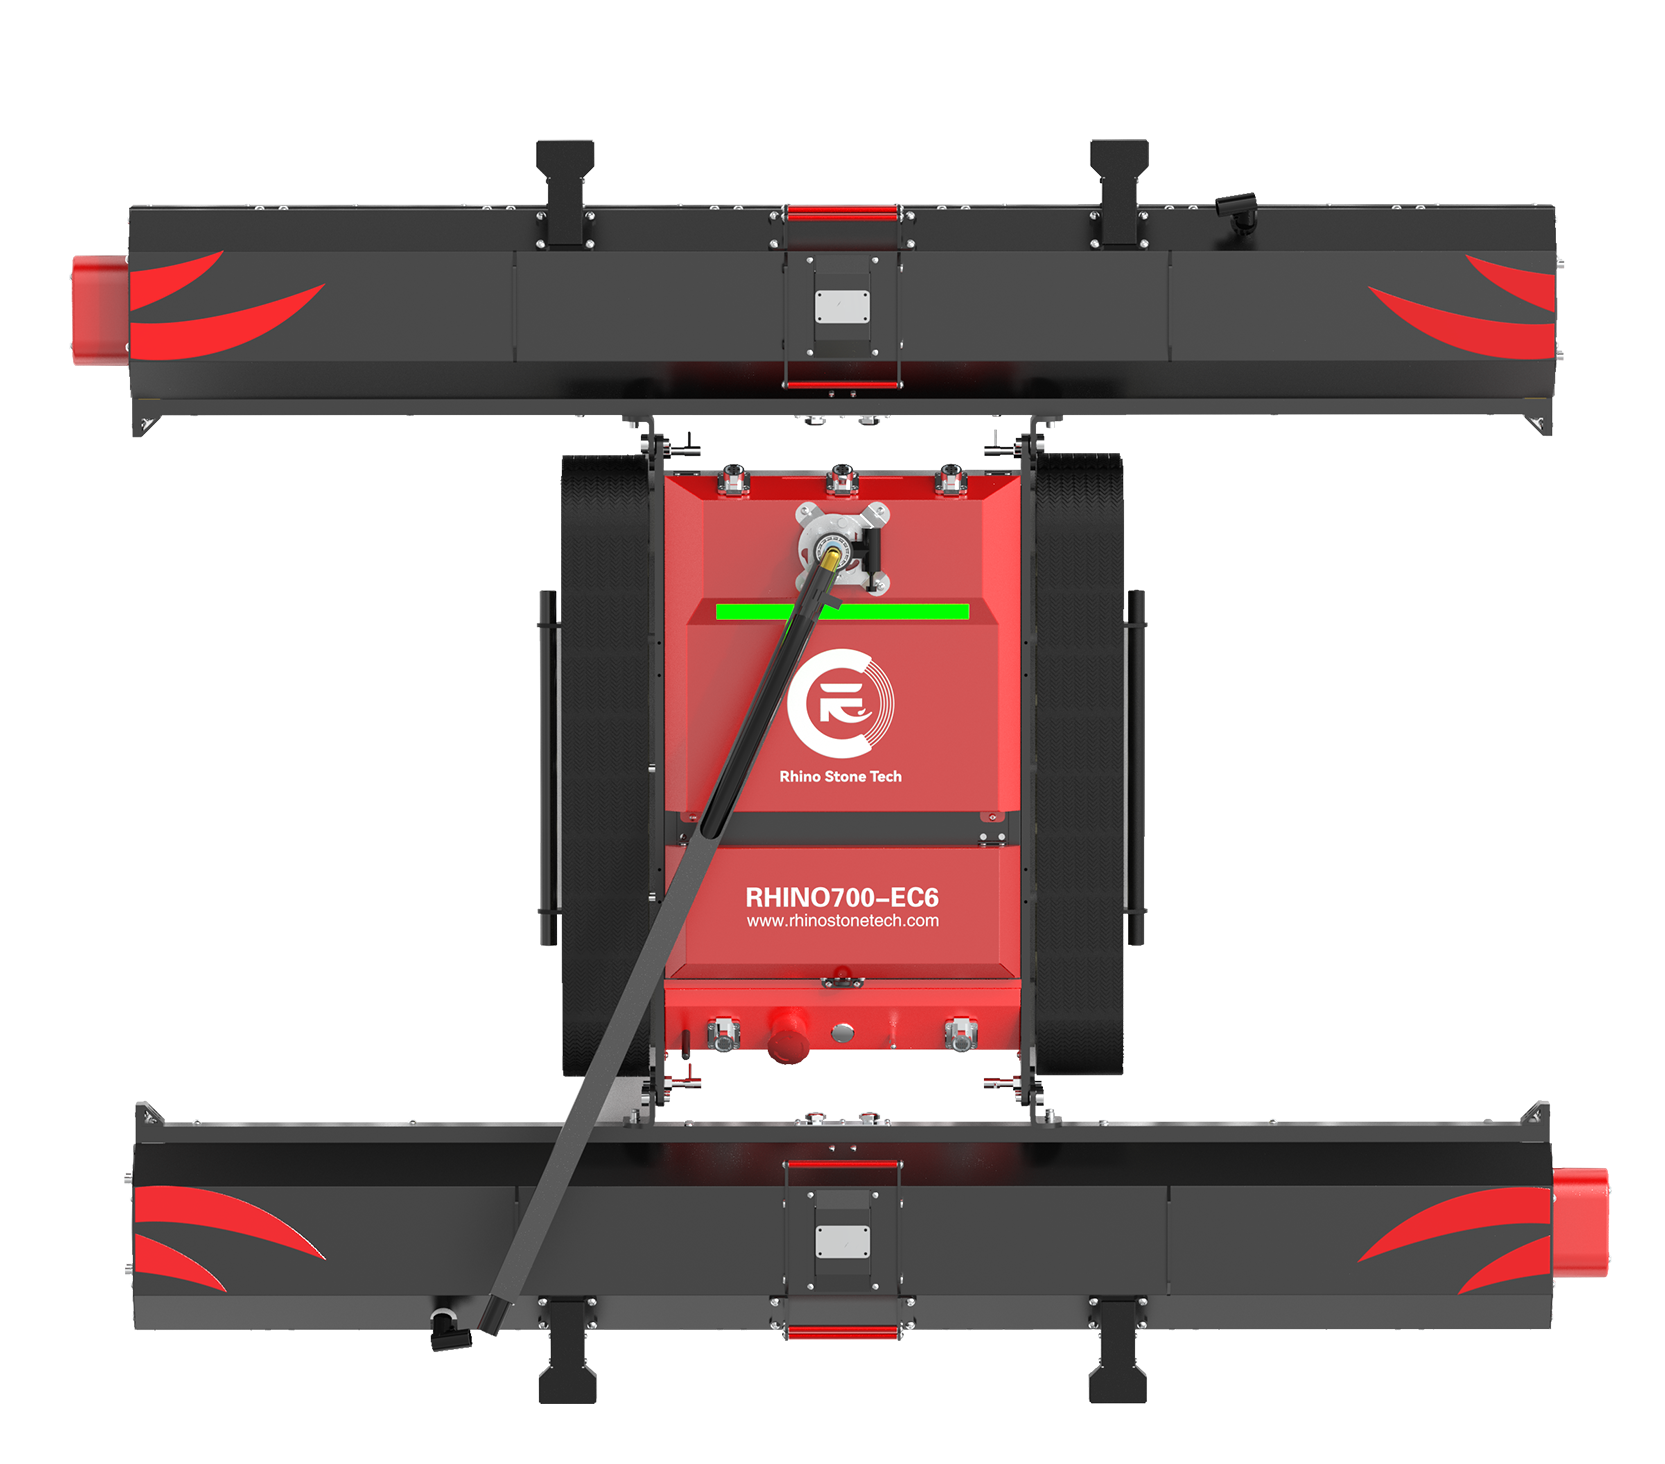
组件倾斜时,重力会把清洁机器人向坡下拉。橡胶履带与玻璃之间的摩擦力则抵抗这种拉力。摩擦力主要取决于两项因素:将履带压向表面的法向力,以及橡胶和玻璃之间可用的抓地力。履带不像车轮那样只在一个小点上接触组件。它会在表面形成连续的接触带,因此载荷分布在许多小接触区域,而不是集中在一个硬点上。更长的接触印迹为驱动系统提供了更多时间和表面积,在机器人上坡、下坡或横向行驶时更能抵抗打滑。接触面并非完全均匀。组件玻璃略有弧度,还可能有边框、灰尘薄膜,有时甚至覆盖一层薄水膜。履带橡胶可以顺应细小的不平整处,但主要承重位置仍由底盘决定。较低且居中的底盘能让更多载荷靠近履带接触面。例如,灵犀石·EC6采用18 kg底盘,机身高度较低,为180 mm,有助于让重心靠近组件表面,而不是高高悬置。较低的重心位置可以减小坡面上逐渐形成的倾覆力臂。
1. 接触面积如何将载荷分散到更大的玻璃表面
更宽、更长的接触面可以降低履带各部分承受的压力。较低的压力有助于橡胶绕过细小砂粒,而不是把砂粒压进玻璃表面,也让履带有更多机会在轻微不平的表面上找到抓地力。100 mm加宽履带正是基于这一原理。履带变宽可增强左右方向的稳定性,而更长的履带接地长度则提升前后方向的稳定性。在陡峭阵列上,额外的稳定性很重要,因为机器人不仅要向前移动,还必须抵抗持续向下拉动并试图使底盘旋转或侧滑的重力。
2. 载荷分布决定履带的哪些部位承担更多工作
即使接触面很大,抓地力仍取决于压在履带上的载荷。如果重量过多地移向坡上方,履带的下坡部分可能卸载并失去牵引力。如果重量过多地移向坡下方,设备前端可能抬起,转向响应也会变得不清晰。低矮的底盘、居中的电池,以及让驱动单元靠近组件表面的履带布局,都有助于机器人保持可预测的接触状态。坡度越大,将履带压在玻璃上的法向力越小,因此可用的摩擦力也会下降。这就是爬坡额定值与载荷分布相关、而不只取决于电机功率的原因。
为什么100 mm加宽心形履带能改变抓地力
履带宽度带来的变化不只是外观。100 mm加宽履带为设备提供更宽的支撑基础;当机器人一侧遇到灰尘、边框或略有高低差的玻璃时,这一点尤其有帮助。更宽的履带还可降低所有载荷集中在狭窄条带上的可能性。在倾斜组件上,更宽的支撑基础能提升横向稳定性,使机器人转弯或调整清洁路径时不易左右晃动。底盘保持稳定,刷子和驱动履带就能持续接触组件,从而使清洁更均匀、移动更可控。心形花纹还会带来其他影响。平滑的橡胶带可能会骑在松散砂粒上,或让水膜滞留在接触面下方。带花纹的胎面可以将部分碎屑推开、形成细小的排水路径,并让主要承重区域更牢固地接触玻璃。花纹形状也会影响履带边缘的运动。圆弧或锥形的肩部能在越过轻微凸起或组件边框过渡处时逐渐顺应表面,同时由中间区域保持主要抓地力。在干式清洁时,胎面花纹能帮助橡胶在灰尘薄膜上找到附着点;在湿式清洁时,花纹几何形状可为水提供排出通道,避免整条履带下方形成连续的滑水层。橡胶适用于玻璃表面的一个原因是它会在载荷作用下轻微变形。这种变形能增加实际接触面积,并帮助履带抓住微观表面结构。不过,橡胶抓地力会受表面清洁程度和温度影响。灰尘、油膜和松散砂粒都会降低摩擦力;与干燥表面相比,非常光滑的湿表面也更难抓牢。行驶速度同样重要。灵犀石·EC6的最高速度为0.4 m/s;保持适中速度有助于操作人员避免突然加速或转向而破坏牵引力。在倾斜阵列上,平顺的操控往往比追求速度更有利于保持抓地力。
25°爬坡能力能说明什么,以及不能说明什么
25°爬坡额定值说明,在该型号规格采用的条件下,履带底盘和驱动系统设计为可应对最大25°的坡度。对于光伏电站工程负责人来说,这是一个有用的初筛指标,因为它明确了设备预期的爬坡能力上限。该额定值也反映了电机扭矩、履带设计、底盘重量和重心的综合作用。配备加宽橡胶履带的轻型底盘无需过大的驱动系统也能达到这一额定值,有助于设备保持便于搬运和部署的实用性。不过,额定值是型号能力上限,并不意味着每一个潮湿、有灰尘或不平整的阵列都会有相同表现。实际牵引力取决于表面状况、碎屑、载荷分布和操作方式。清洁干燥、倾角25°的组件可能有很强的抓地力;而覆盖生物膜或松散砂粒的湿组件会降低同一履带可获得的摩擦力。履带更宽也不代表一定不会打滑。它改善了接触基础,但仍需要足够重量压在玻璃上,以及橡胶与表面之间存在足够摩擦。对太阳能板清洁机器人制造商而言,准确的说法是:25°额定值描述该型号的设计能力,而实际现场上限须在具体阵列上确认。对供应商或电站操作人员来说,实用的做法是在全面部署前,先在有代表性的坡面上测试。从清洁、干燥的区域开始,再检查同一坡面在湿洗后和积尘数日后的表现。观察是否有履带打滑、异常振动,以及底盘是否有旋转或横向漂移的趋势。灵犀石·EC6支持干式和湿式清洁,规格列出100 mm加宽心形橡胶履带和25°爬坡能力,为操作人员提供了明确的起点。之后,坡面稳定性仍需结合现场玻璃状况、碎屑负荷和遥控操作是否平顺进行判断。
结论
橡胶履带在倾斜光伏阵列上的牵引力,取决于接触面积、摩擦力、载荷分布和操控方式。与简单车轮相比,100 mm加宽心形履带为设备提供了更宽、更稳定的接地基础;较低的18 kg底盘则有助于让载荷靠近玻璃表面。25°额定值是有用的型号上限,但实际表现仍取决于表面状况、碎屑和操作方式。想核实具体配置的读者,可查看灵犀石·EC6产品信息中的履带宽度、底盘重量、速度和爬坡能力。
常见问题
问:橡胶履带如何提升太阳能板坡面上的牵引力?
答:橡胶履带形成长而宽的接触面,而不是像车轮那样只在一个小点接触,因此能够提高牵引力。载荷分散会降低接触压力,让橡胶顺应细微的表面变化,并为驱动系统提供更大的面积来抵抗向下的拉力。在倾斜组件上,履带还可增强左右方向的稳定性,降低设备移动时摇晃或偏移的可能性。
问:太阳能板清洁机器人的25度爬坡额定值意味着什么?
答:25°爬坡额定值表示,在该型号规定的条件下,履带底盘设计为可应对最大25°的坡度。它综合反映电机扭矩、履带设计、底盘重量和重心的影响。在实际阵列上,如果玻璃潮湿、有灰尘或覆盖松散砂粒,可实现的爬坡上限可能会降低。
问:较宽的橡胶履带是否一定能防止在湿太阳能板上打滑?
答:不能。较宽履带可以改善接触基础和横向稳定性,但不能取代摩擦力。湿玻璃、生物膜、松散砂粒、载荷分布不佳以及突然的操控输入仍可能造成打滑。操作人员应在实际坡面上测试,保持适中速度,并根据表面状况调整清洁方式,以获得更好的效果。