
















Sur un grand site photovoltaïque, les blocs de panneaux ne forment que rarement une seule surface continue. Des routes, clôtures, escaliers, chemins de câbles et terrains irréguliers les séparent. Un robot chenillé télécommandé peut nettoyer efficacement une zone, mais l’équipe doit encore l’amener jusqu’à la suivante. Le poids du châssis et la méthode d’assemblage deviennent alors essentiels. Ce guide explique ce que signifient un châssis de 18 kg, une structure modulaire en trois parties et un assemblage d’environ deux minutes pour déplacer et déployer un robot de nettoyage solaire entre plusieurs champs. La manutention réelle dépend de l’accès au site, des obstacles, de la condition de l’opérateur et de l’espacement des panneaux.
Comment un châssis de 18 kg facilite le déplacement entre les champs
Lorsqu’un fournisseur indique un châssis de 18 kg pour un robot de nettoyage solaire, ce chiffre n’est pas qu’une caractéristique technique : il indique qu’un technicien peut déplacer la machine. À 18 kg, une personne peut la soulever, l’ajuster ou la pousser sur une courte distance, mais le trajet doit quand même être planifié. Le poids détermine si le robot passe par une trappe de toit, se déplace sur un petit chariot ou se charge sur un support de transport sans second opérateur ni grue. Dans les champs au sol, l’écart entre rangées peut n’être que de quelques mètres, mais le terrain est parfois meuble, irrégulier ou coupé par des caniveaux. Un châssis plus léger donne plus d’options à l’équipe. Certains fabricants de robots de nettoyage solaire adoptent des plateformes chenillées plus légères parce que le déplacement entre blocs est une tâche quotidienne, pas une opération d’installation unique. Une machine plus lourde peut être stable, mais elle peut aussi imposer un mode de déploiement fixe. Avec un châssis de 18 kg, le technicien peut porter la machine, utiliser un chariot léger ou effectuer le déplacement en plusieurs étapes. Ce faible poids ne dispense pas de précautions : il faut adopter une bonne technique de levage et vérifier le trajet à l’avance. Son avantage est la souplesse. Au lieu de considérer le robot comme un équipement fixe qu’il faut remorquer d’un bloc à l’autre, l’équipe peut l’utiliser comme un outil portable qui suit le programme de nettoyage.
Comment une conception en trois modules facilite le déploiement par une seule personne
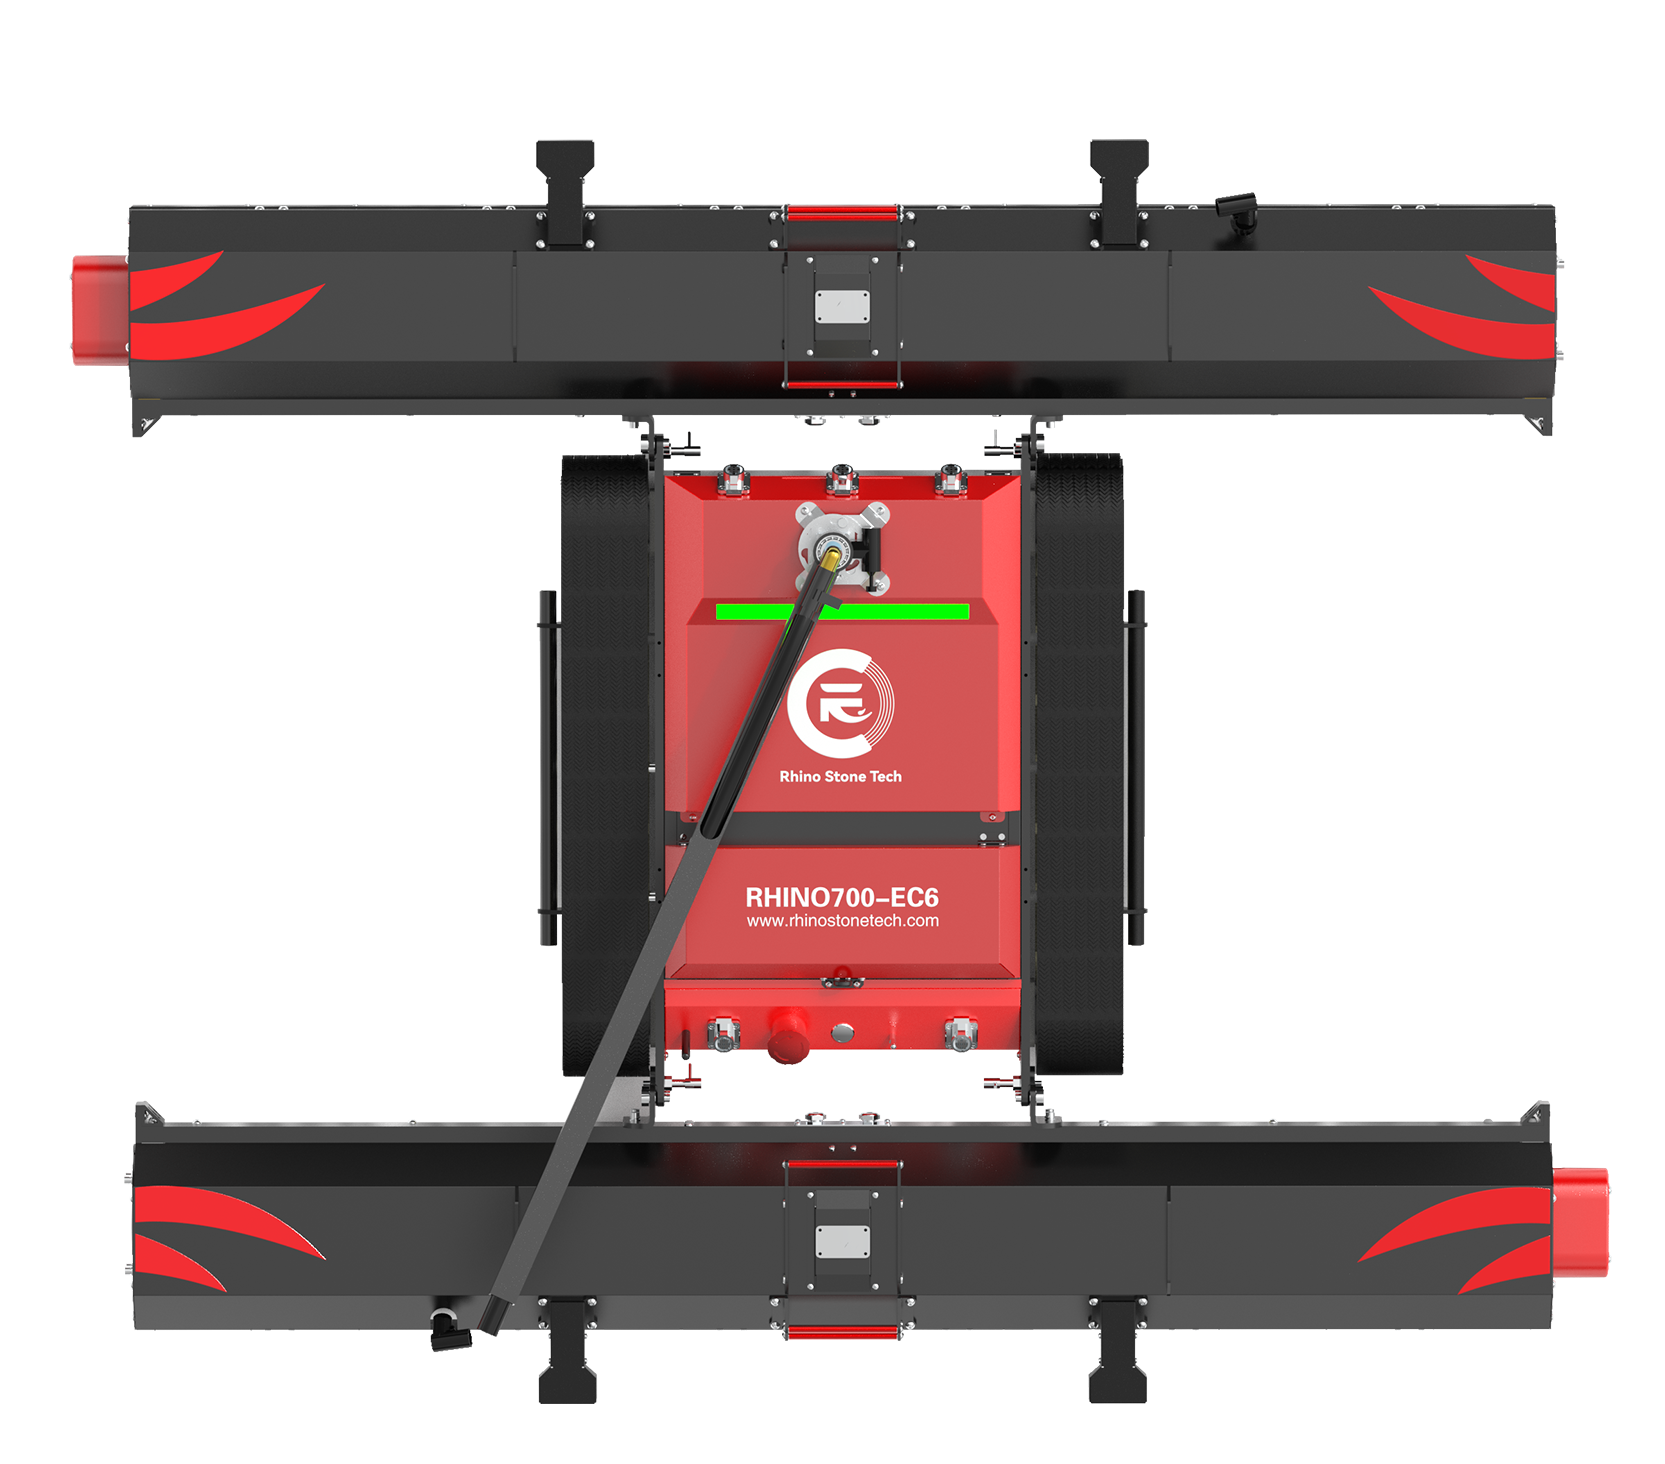
Une structure modulaire en trois parties transforme le robot en éléments plus petits et plus faciles à manipuler. Plutôt que de déplacer une seule grande unité, le technicien transporte les trois sections séparément. C’est utile lorsque les accès sont étroits. Les échelles de toit, portes de service, passages étroits entre rangées et locaux techniques encombrés ne sont pas conçus pour laisser passer un robot chenillé entièrement assemblé. En se démontant en trois parties, la machine peut franchir des passages qui bloqueraient l’unité complète. Une personne peut transporter les pièces l’une après l’autre, les déposer près du champ et assembler le robot à l’endroit où il commencera à travailler. Le même raisonnement vaut au sol : les modules peuvent être chargés sur un petit chariot, portés à la main ou soulevés au-dessus d’obstacles bas sans attendre un appareil de levage. Le déploiement par une personne ne tient pas seulement à la réduction du poids ; il dépend aussi de la répétabilité des étapes. Une conception en trois parties définit des points de séparation et un ordre clair. Le châssis, la section de nettoyage et la partie commande ou alimentation peuvent être manipulés dans un ordre logique, ce qui réduit les levages difficiles et les risques de dommages pendant le transport. Si un module doit être entretenu, il peut être retiré sans immobiliser le robot entier. Pour les équipes qui interviennent sur de nombreux petits blocs, cette facilité de manutention peut compter davantage qu’une vitesse maximale supérieure. Le robot n’a pas besoin d’aller vite sur la route s’il peut être rapidement démonté, transporté et remonté dans le bloc suivant.
Comment un assemblage de deux minutes s’intègre au nettoyage quotidien
Un temps d’assemblage annoncé d’environ deux minutes peut sembler être un chiffre publicitaire. Dans le travail quotidien, il change pourtant le rythme des déplacements entre champs. Le nettoyage d’un grand site photovoltaïque consiste rarement en un passage continu : l’équipe termine une zone, rejoint la suivante et recommence. Chaque transfert implique d’arrêter le robot, de débrancher l’eau ou l’alimentation si nécessaire, de démonter la machine, de la transporter puis de la réinstaller. Si le montage prend dix à quinze minutes, ces déplacements occupent une grande partie du poste. S’il ne prend qu’environ deux minutes, l’équipe peut consacrer davantage de temps au nettoyage et moins au remontage.
1. Un assemblage plus rapide réduit le temps de préparation entre les sections
Le temps de préparation est un coût discret du nettoyage photovoltaïque. Un transfert entre deux blocs peut sembler court, mais dix ou quinze déplacements dans la journée représentent plusieurs heures. Avec une routine de démontage et d’assemblage d’environ deux minutes, chaque bloc devient une étape rapide plutôt qu’un grand déplacement. Une fois une zone terminée, l’équipe peut démonter le robot, l’amener au bloc suivant et le remonter sans longue pause. Cela ne supprime pas le temps nécessaire pour marcher, conduire ou porter les modules jusqu’au nouvel emplacement, mais réduit le temps fixe de préparation. Pour les techniciens évalués sur le nombre de rangées ou de blocs nettoyés par poste, la différence est concrète.
2. Des modules plus légers modifient les choix de levage et de transport
Lorsque le robot se sépare en modules plus légers, le plan de transport change. Le technicien peut choisir un chariot à main plutôt qu’un véhicule utilitaire. Sur un toit, les éléments peuvent emprunter un escalier au lieu d’être levés par une grue ou une corde. Dans un champ au sol, une personne peut transporter un module à la fois le long d’un chemin de service étroit et laisser le chariot au bout de la rangée. Le poids de chaque module influe aussi sur son arrimage dans une camionnette ou une remorque. Les pièces plus légères sont plus faciles à empiler, sangler et déplacer sans les rayer ni les déformer. Ces petits choix s’additionnent : un déploiement qui nécessitait deux personnes et un véhicule peut devenir une tâche réalisable par une seule personne avec un chariot et un trajet dégagé.
Conclusion
Un châssis de 18 kg, une structure modulaire en trois parties et un assemblage annoncé d’environ deux minutes aboutissent au même résultat pratique : le robot de nettoyage solaire peut passer d’un champ à l’autre sans transformer le déplacement en opération logistique majeure. Le poids du châssis permet à une personne de le manipuler sur de courtes distances. La structure modulaire sépare le robot en éléments qui passent par les accès réels du site. L’assemblage rapide réduit la pause entre les sections. Pour les équipes de terrain, ces détails déterminent si le robot est utilisé sur un seul champ ou dans toute l’installation. Le RHINOSTAR-EC6 de Rhino Stone Tech est un exemple de cette approche, et ses caractéristiques publiées permettent aux techniciens de comparer les dimensions de déploiement avant de planifier un parcours de nettoyage.
FAQ
Q : Pourquoi un châssis de 18 kg est-il important pour déplacer un robot de nettoyage solaire entre des champs ?
R : Parce qu’il permet à un technicien de manipuler le robot lors de déplacements courts. Il peut le soulever, le pousser ou le poser sur un petit chariot sans devoir systématiquement faire appel à une deuxième personne ou à un appareil de levage. Cette souplesse est utile lorsque les blocs sont séparés par des passages étroits, des escaliers ou un sol irrégulier. Le poids exige toujours des gestes sûrs et un trajet planifié, mais il offre davantage de possibilités pour passer d’un bloc au suivant.
Q : Comment une conception modulaire en trois parties permet-elle à une personne de déployer un robot de nettoyage solaire ?
R : Elle permet de transporter le robot en trois éléments plus petits plutôt qu’en une grande unité. Chaque pièce passe plus facilement par des accès étroits comme une trappe de toit, une cage d’escalier ou un passage resserré. L’opérateur peut déposer les éléments près du champ et y assembler le robot, plutôt que de transporter une machine complète sur tout le site. Cela réduit le besoin d’un second opérateur et rend le déploiement par une seule personne plus réaliste.
Q : Que signifie un assemblage en deux minutes pour le nettoyage photovoltaïque quotidien ?
R : L’équipe passe moins de temps à remonter le robot entre les sections. Si chaque déplacement exigeait dix ou quinze minutes de préparation, plusieurs transferts consommeraient des heures. Une routine d’environ deux minutes accélère le passage d’un bloc au suivant et permet de consacrer davantage du poste au nettoyage. Le temps réel varie selon le site et l’expérience de l’opérateur, mais la valeur annoncée indique que la conception vise un redéploiement rapide.