Dans une grande centrale photovoltaïque au sol, le robot doit pouvoir atteindre les panneaux, franchir les espaces entre eux, conserver son adhérence dans la pente et être piloté en toute sécurité par un seul opérateur pendant une journée de travail. Un robot à chenilles de 18 kg adapté à un site peut se révéler inadapté à un autre, car l’espacement entre les rangées, l’inclinaison, les interstices entre les panneaux et les voies de transport varient. Définissez les caractéristiques requises à partir des mesures sur site, puis évaluez le robot dans les conditions les plus difficiles.
Pourquoi les robots à chenilles sont envisagés pour les grandes centrales photovoltaïques au sol
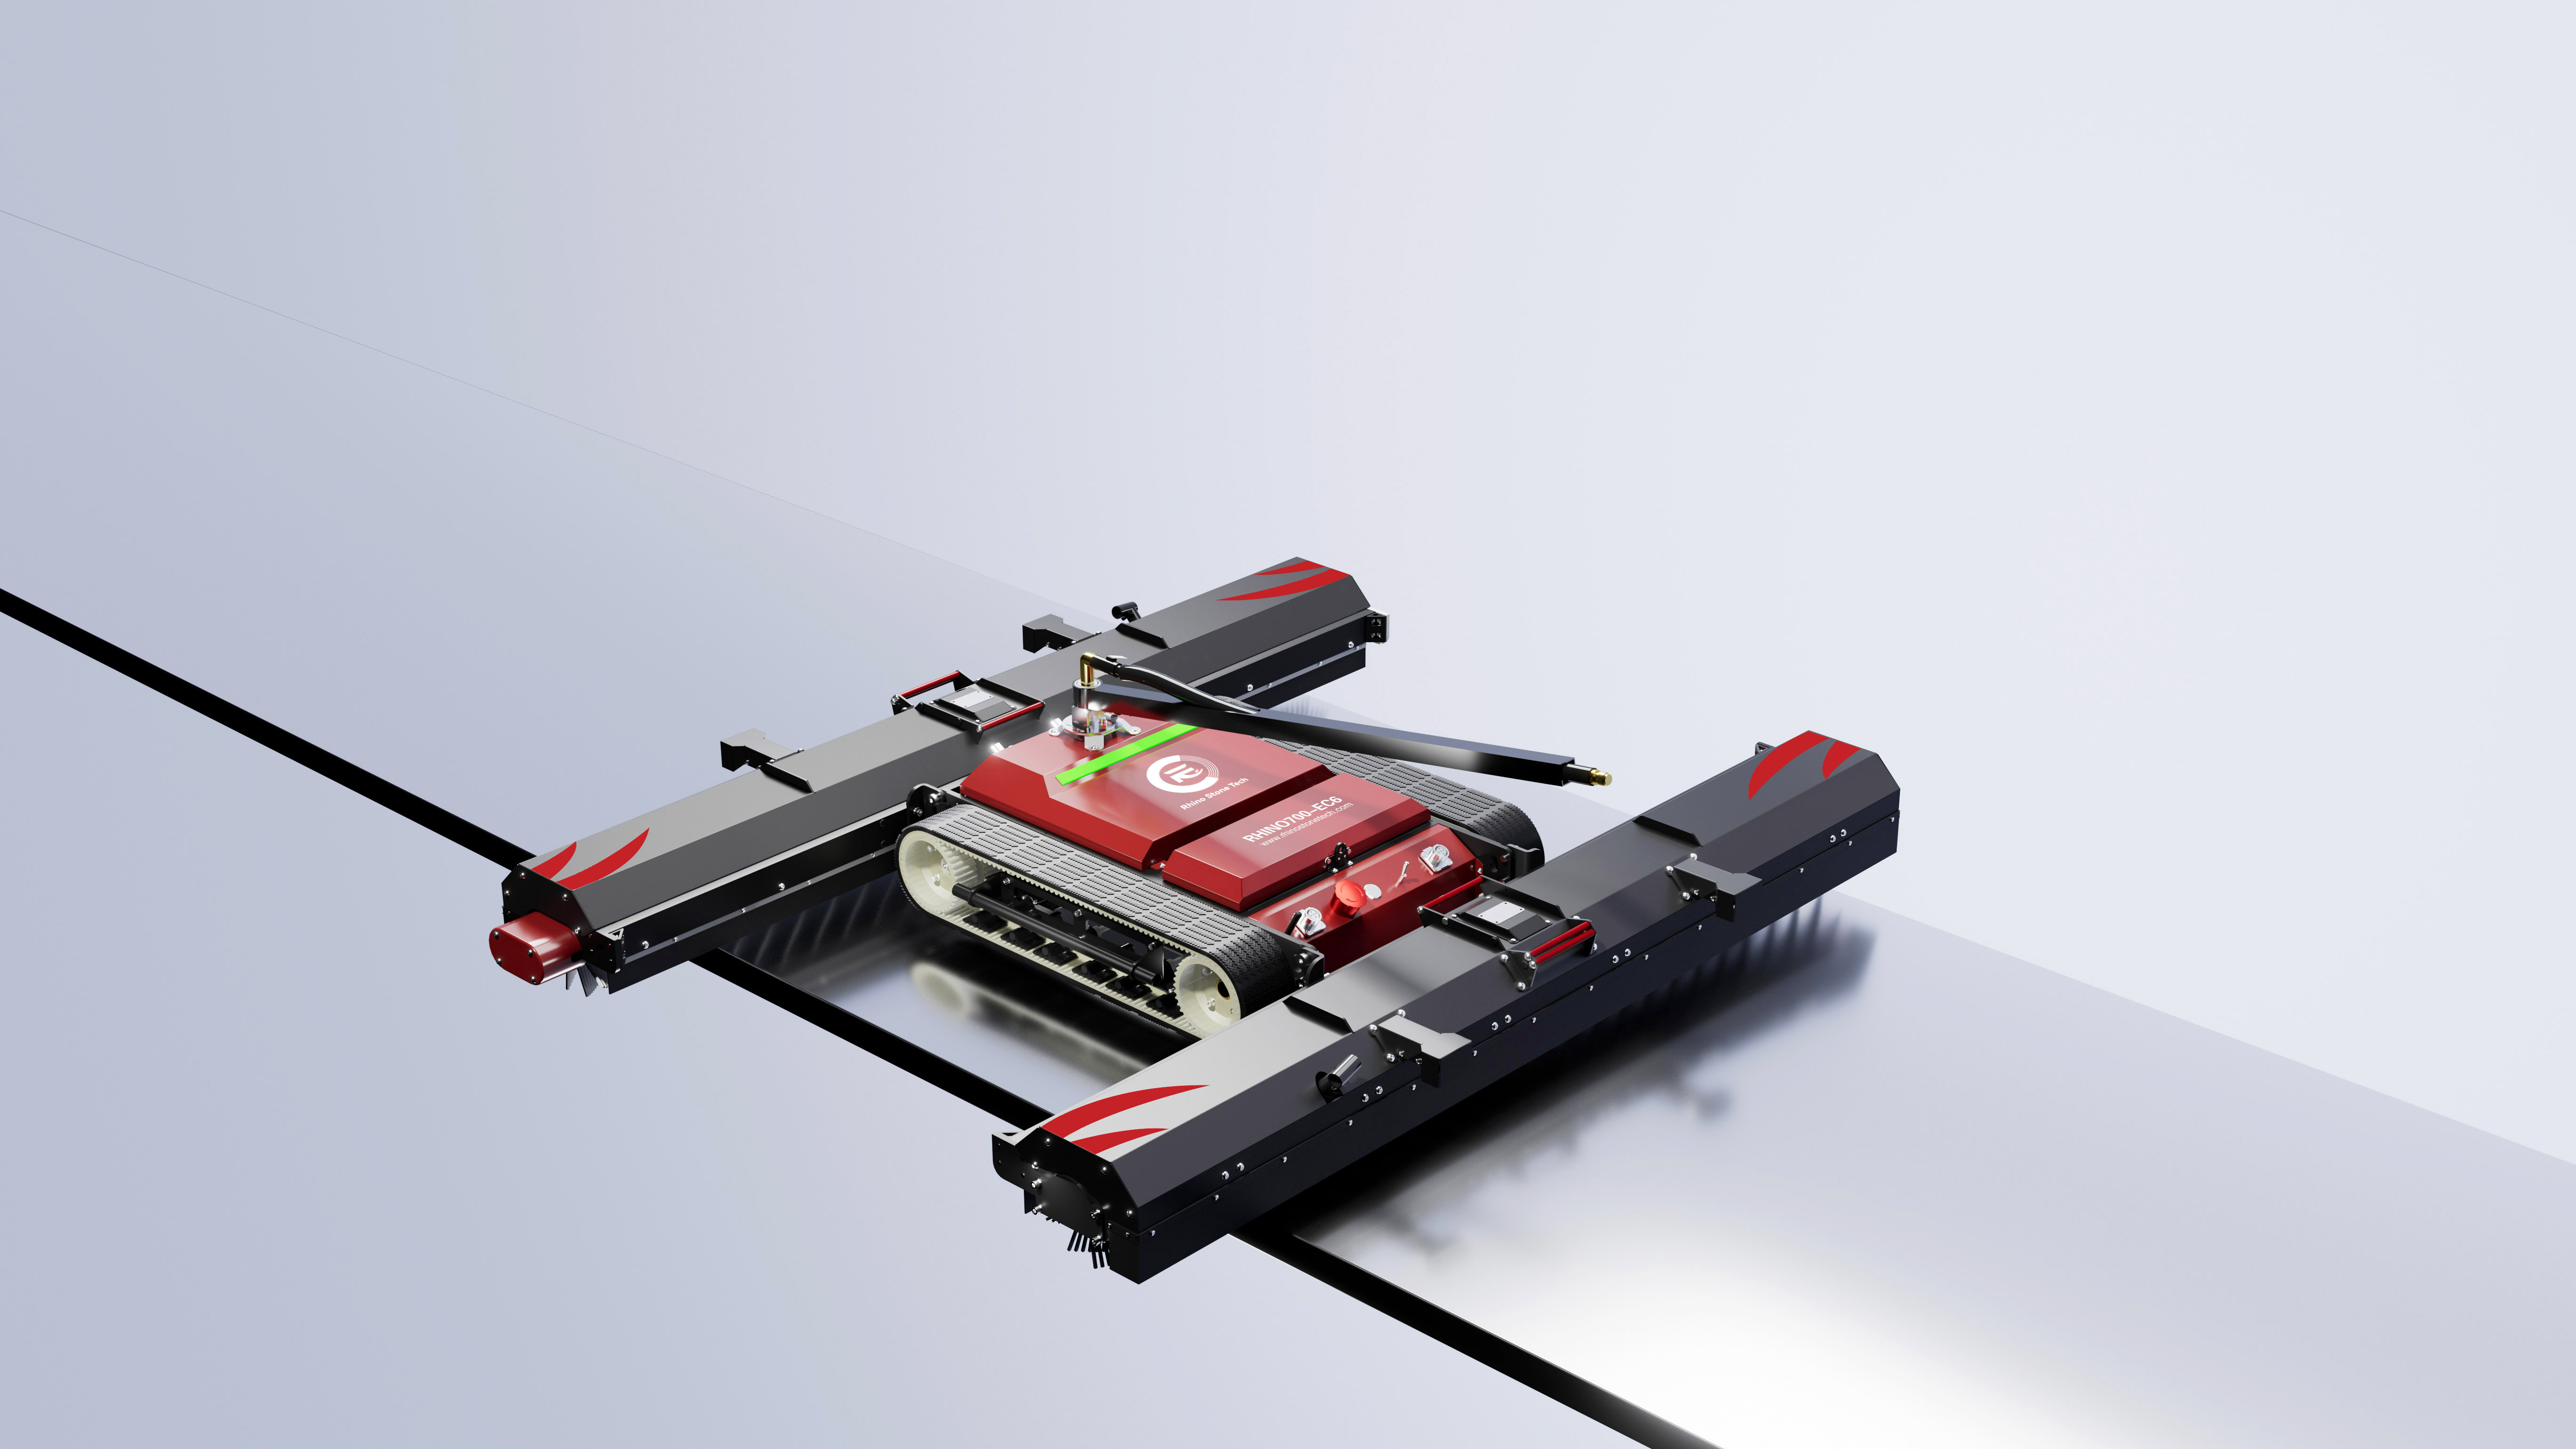
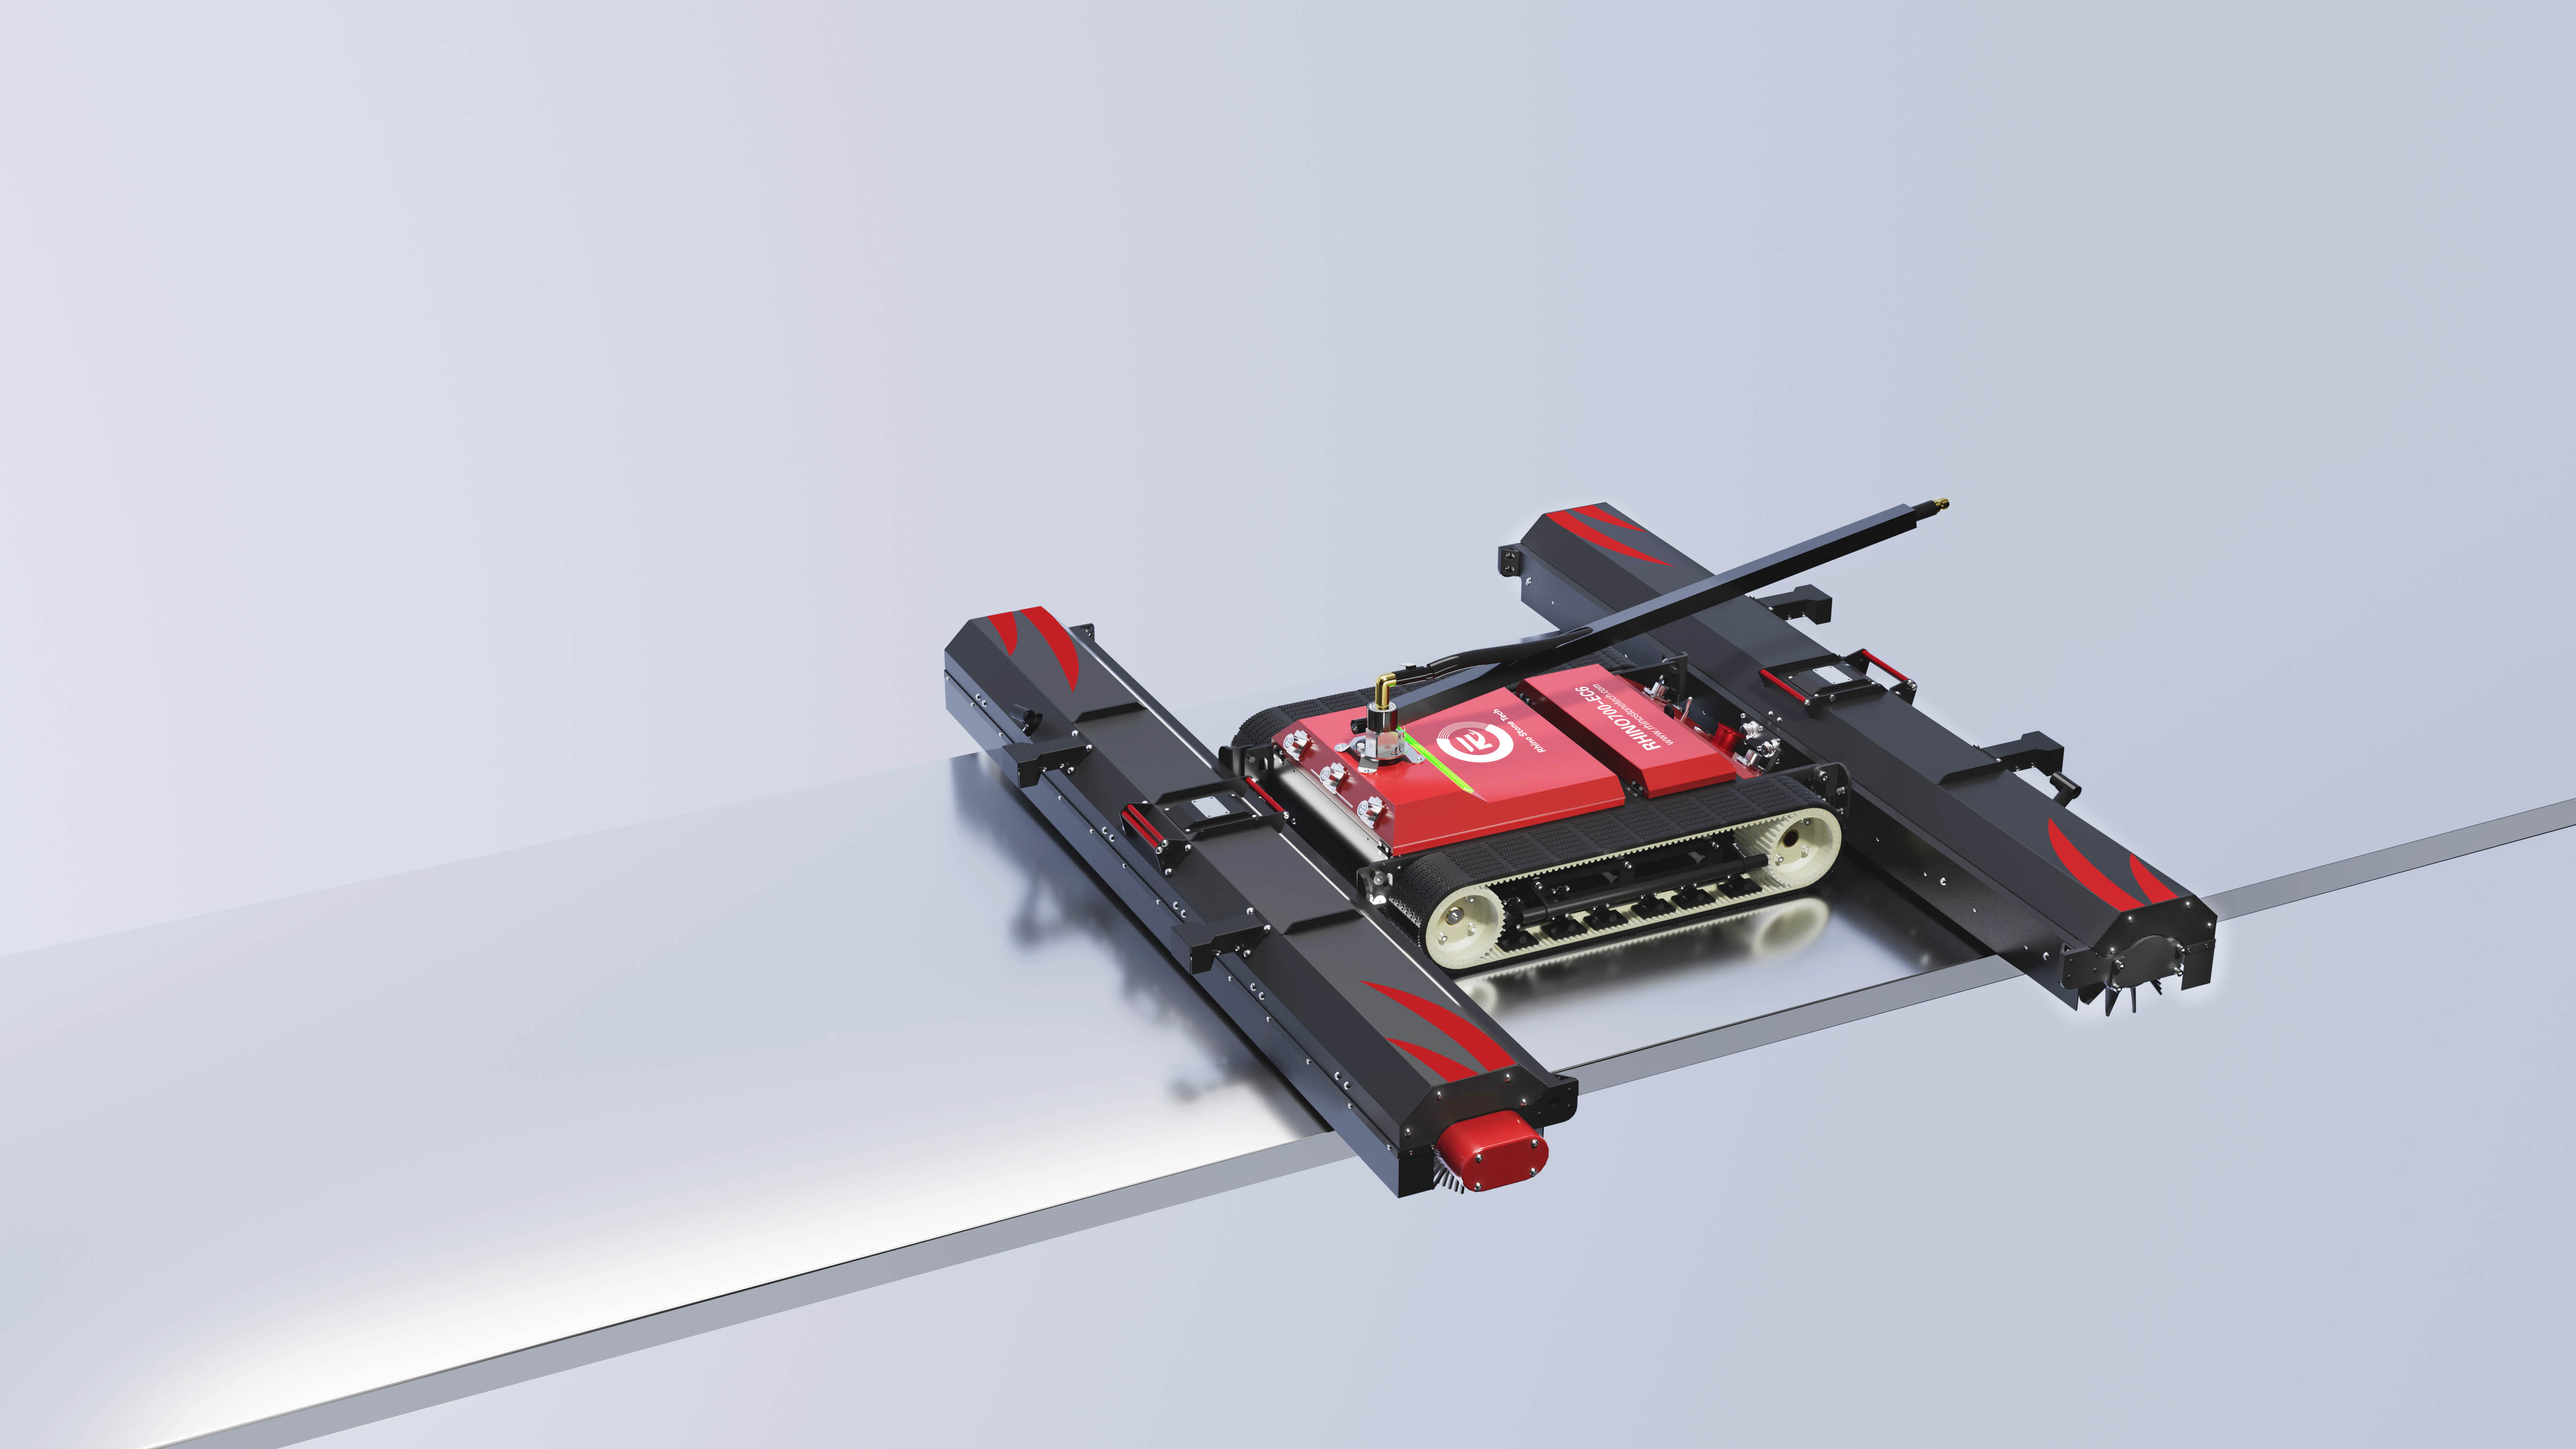
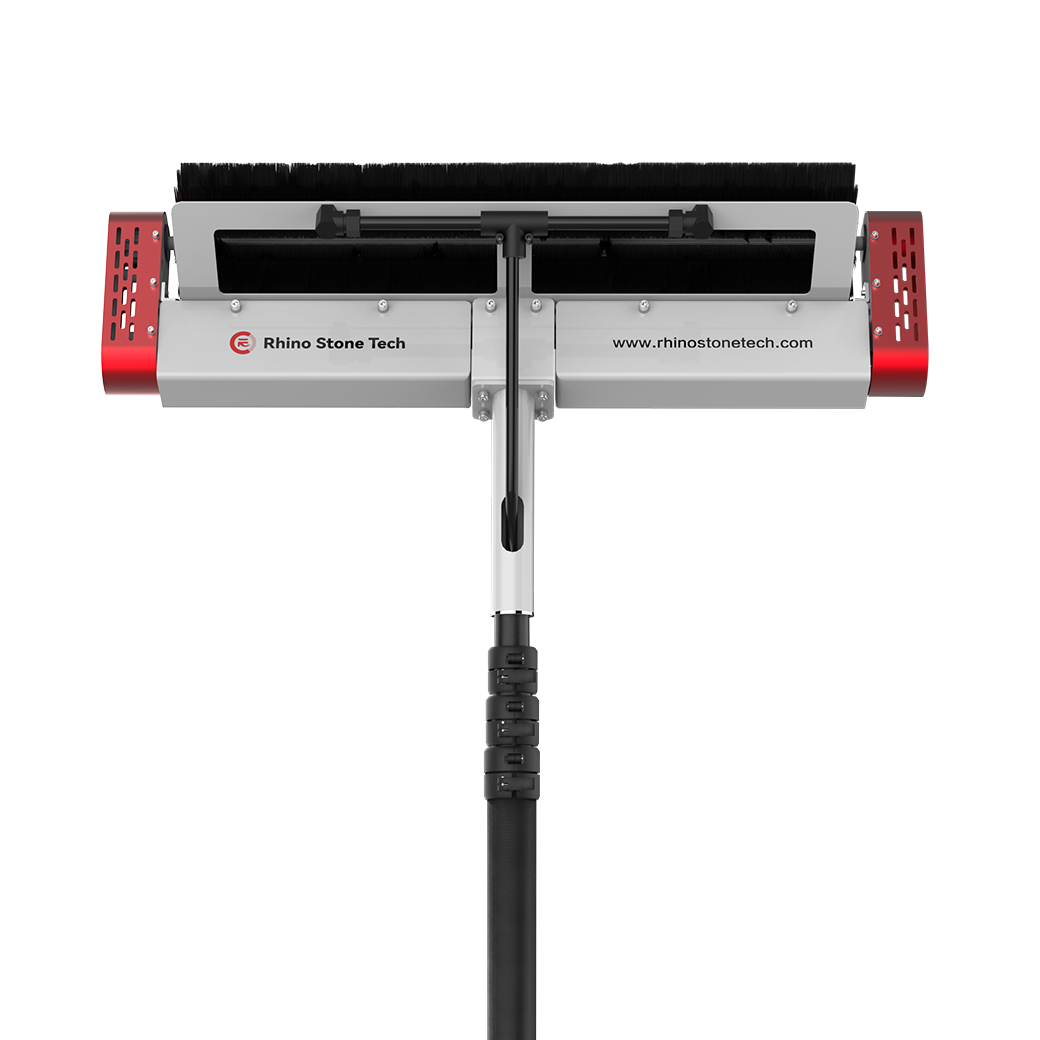
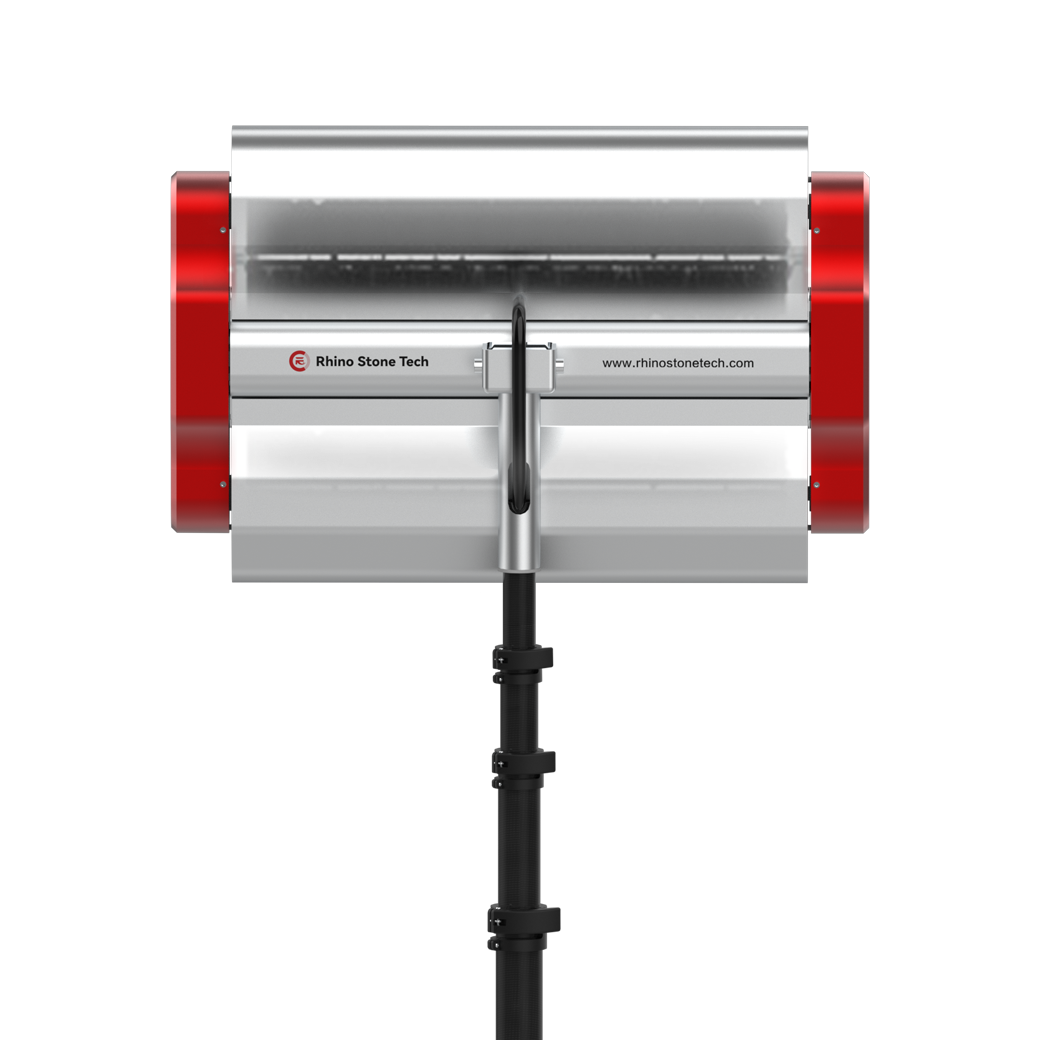
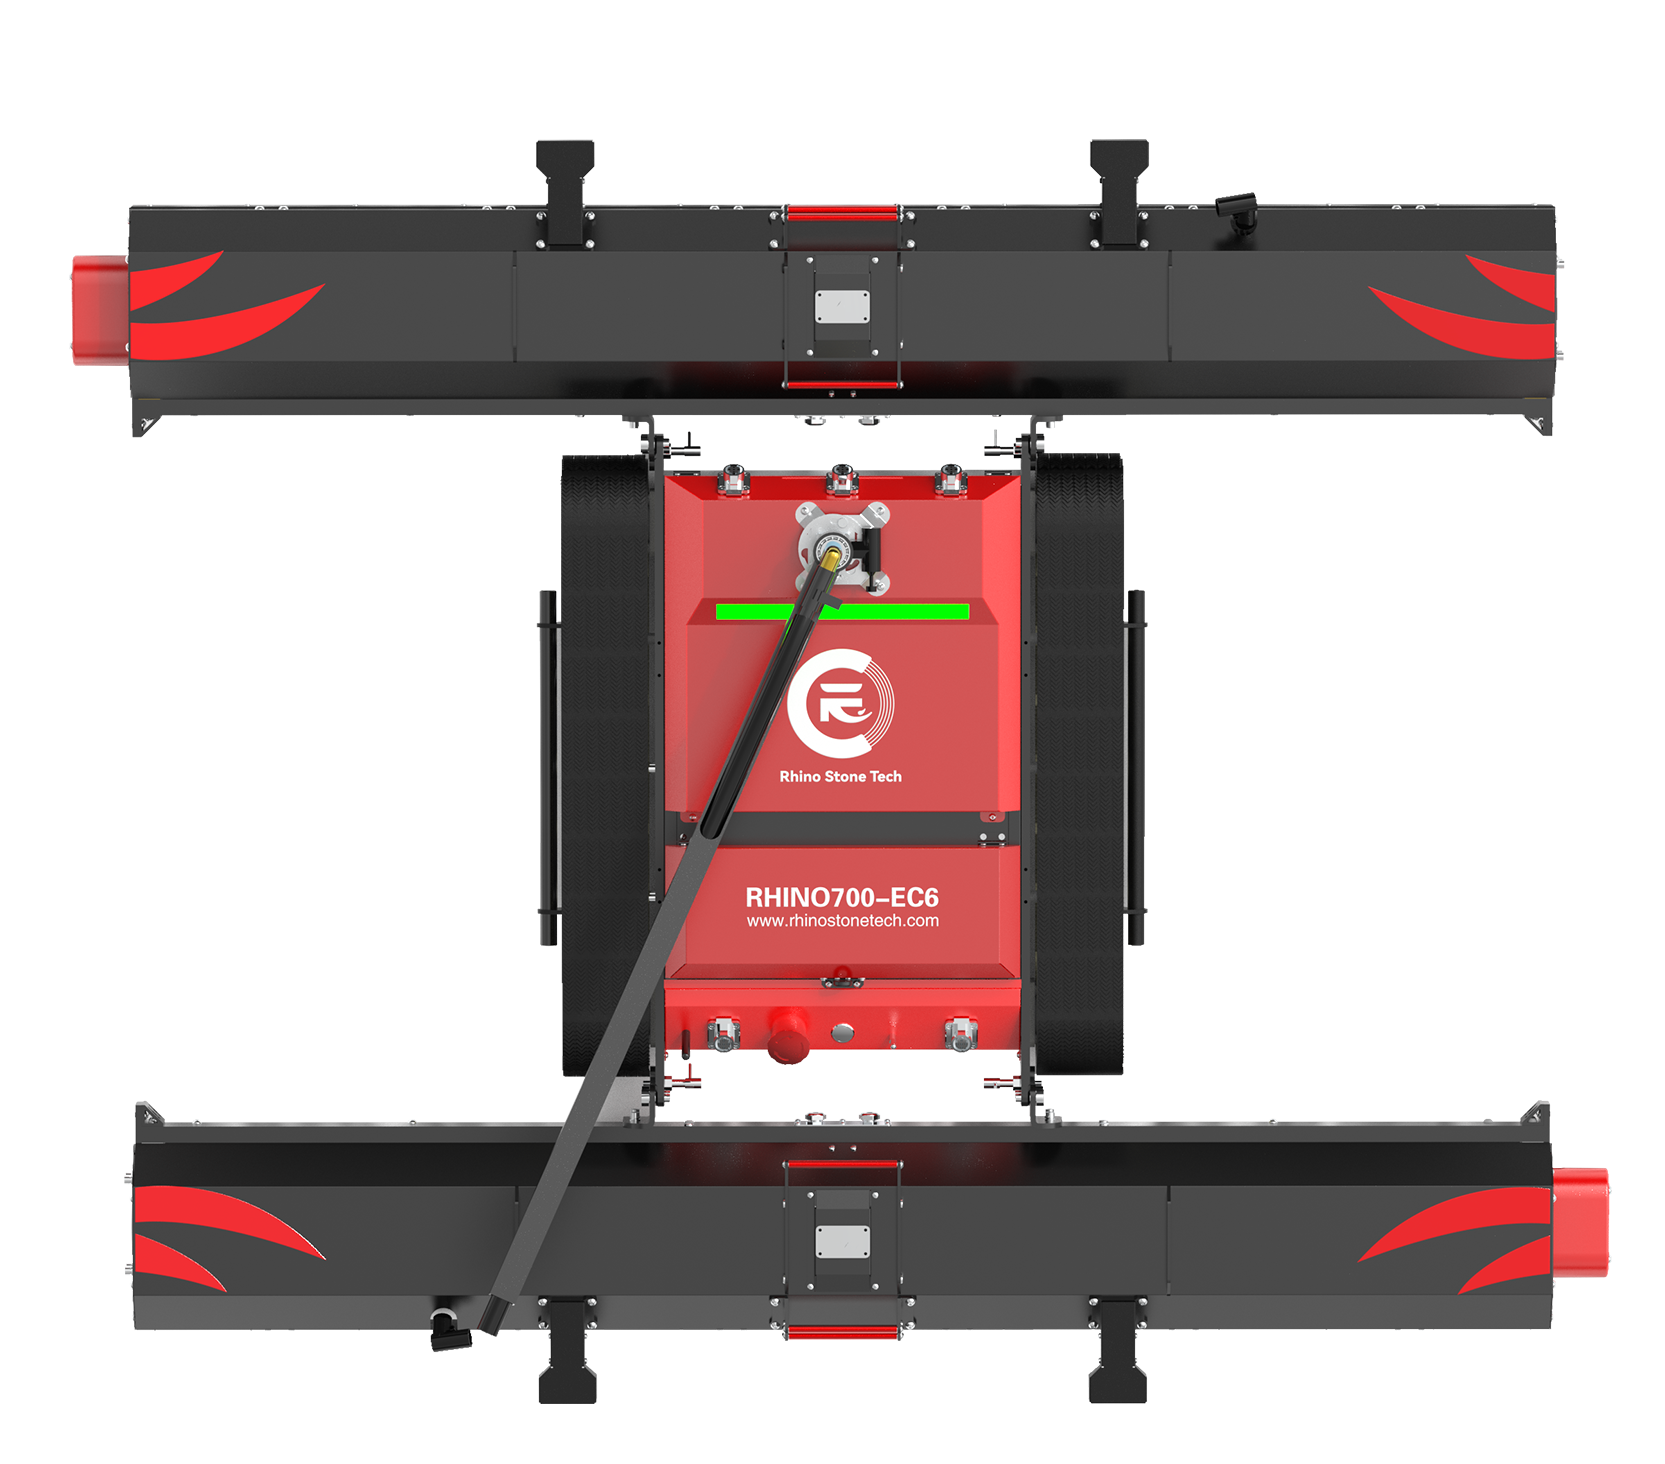
Les pertes dues aux salissures réduisent la production quotidienne, et le nettoyage manuel d'un large éventail de produits est un travail lent et exigeant en main-d'œuvre. Un robot de type chenille nettoie les panneaux à un rythme constant sans placer de personnel sur chaque surface du réseau. Ses chenilles répartissent le poids sur une zone de contact plus large que les roues, ce qui aide sur les vitres inclinées et les conditions de montage au sol meubles. La télécommande éloigne l'opérateur du bord de la rangée tout en surveillant les mouvements dans les rangées. Pour les travaux à l'échelle des services publics, cette combinaison prend en charge une routine de nettoyage planifiée autour des prévisions de génération et des modèles de salissure. Le cas pratique repose sur l’accès répétable. Une chenille télécommandée peut couvrir de longues rangées à un rythme de travail constant pendant qu'un opérateur surveille l'itinéraire, ajuste la brosse à rouleau flottant sur les transitions des panneaux et repositionne la machine aux extrémités des rangées. Sur une usine avec de nombreuses tables et des changements de rangées répétés, la valeur vient de la réduction de la manipulation manuelle et du maintien du programme de nettoyage lié à la salissure mesurée, à la disponibilité de l'eau et à la récupération de la production. Le RHINOSTAR-EC6 utilise une carrosserie de 1370 × 1200 × 180 mm et un châssis de 18 kg. La structure modulaire en trois parties permet à une seule personne de déplacer les sections par des voies d'accès standard et de les assembler en 2 minutes environ. Dans des conditions standards, la capacité de référence est d’environ 1 à 2 MW par jour avec un seul opérateur qui contrôle le robot et surveille le parcours. L'accès aux portes, les routes d'équipement et le dégagement des rangées nécessitent toujours le jugement de l'opérateur sur un grand site. Le plan de déploiement doit donc inclure des voies de transport et des points de virage sûrs avant le premier cycle de nettoyage.
Comment l'inclinaison, l'espacement des rangées et les espaces entre les panneaux modifient les exigences du robot
L'inclinaison du réseau affecte l'irradiation du plan du réseau et définit également la pente physique que les pistes doivent maintenir. L'espacement des rangées et les espaces entre les panneaux définissent la distance de croisement ; un mauvais accès aux baies rend le transport et la portée à distance plus importants. Mesurez d'abord le tracé réel, puis vérifiez la machine par rapport à la section la plus difficile plutôt qu'à une rangée moyenne. Cette séquence est importante car une usine peut avoir un accès confortable au centre et une voie de service étroite, une table escarpée ou un large espace de drainage à la limite. Le plan de nettoyage doit identifier ces conditions limites avant que la machine ne soit adaptée au site.
1. Comment les chenilles en caoutchouc élargies affectent l'adhérence sur le verre incliné
Le caoutchouc sur le verre assure la friction, mais la zone de contact et la sculpture déterminent si le robot maintient la traction sur une pente raide. À mesure que l'inclinaison du réseau augmente, la composante de gravité tirant la machine le long du verre augmente, de sorte que le système de rails doit générer suffisamment de friction pour maintenir le contrôle du mouvement. Les chenilles en caoutchouc en forme de cœur élargies de 100 mm augmentent l'empreinte de contact et ajoutent une adhérence sur les carres. Cette empreinte prend en charge l'inclinaison de 33° du RHINOSTAR-EC6 et permet de répartir la charge du châssis sur la vitre au lieu de la concentrer en un seul point. Les matins humides, après la pluie ou en cas de forte saleté, le verre nu peut être plus glissant, alors associez l'indice d'inclinaison à la conception de la piste et à la planification d'itinéraire autour de sections inhabituellement raides ou humides. Les opérateurs doivent également vérifier que les points d'entrée et de sortie s'alignent avec la largeur de la voie et que les chemins de câbles ou les bords du cadre n'interrompent pas la zone de contact.
2. Que signifie un croisement d'espacement de panneau de 60 cm pour des configurations de réseaux irrégulières
Une capacité de franchissement d'espace entre les panneaux de 60 cm permet au robot de se déplacer sur des sections qui ne se trouvent pas sur un plan continu. Les véritables réseaux montés au sol comprennent des boîtes de jonction, des espaces de drainage, des chemins de câbles et de légers changements d'élévation entre les modules. Sans franchissement fiable de l'espace, l'équipage doit combler l'espace ou soulever le robot par-dessus, ce qui ralentit le cycle de nettoyage et augmente la manipulation manuelle. Le RHINOSTAR-EC6 peut franchir des espaces allant jusqu'à 60 cm, ce qui couvre l'espacement commun au sol et de nombreux blocs irréguliers. Si l'écart le plus large dépasse 60 cm, prévoyez une méthode de traversée distincte ou ajustez l'itinéraire. Enregistrez l'écart réel le plus large et le nombre d'espaces proches de cette limite, car un espace surdimensionné peut diviser une ligne en un segment inaccessible. La même enquête devra noter les bords des interstices, les cadres surélevés et les éventuels couvercles de drainage qui pourraient perturber le tracé de la voie.
Création d'un dossier technique pour les fournisseurs de robots sur chenilles
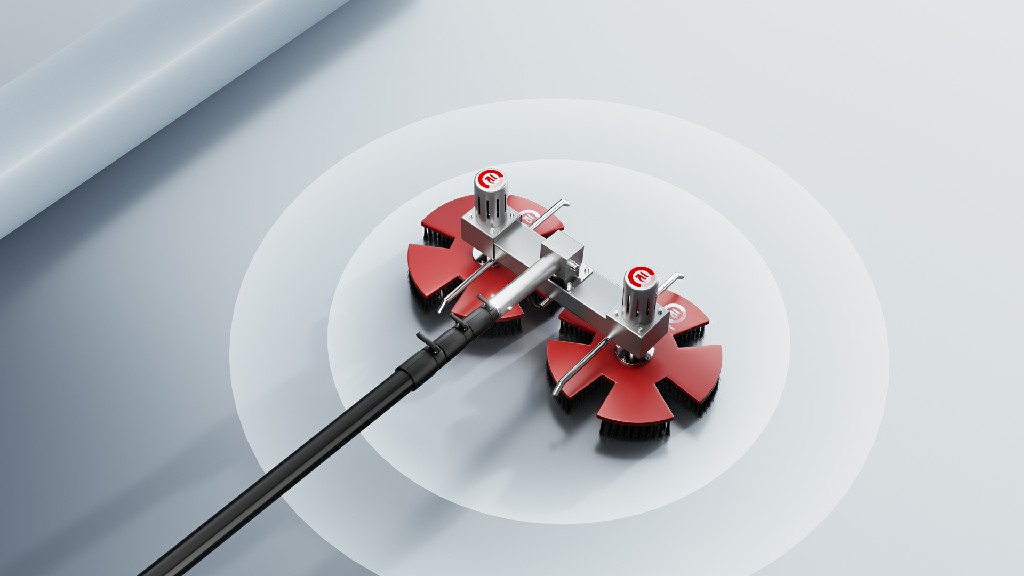
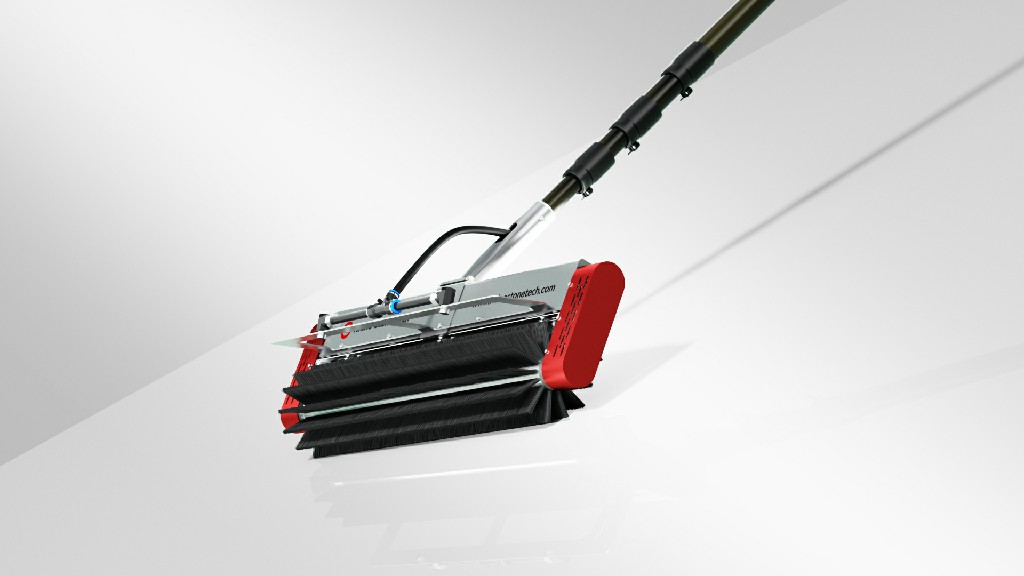
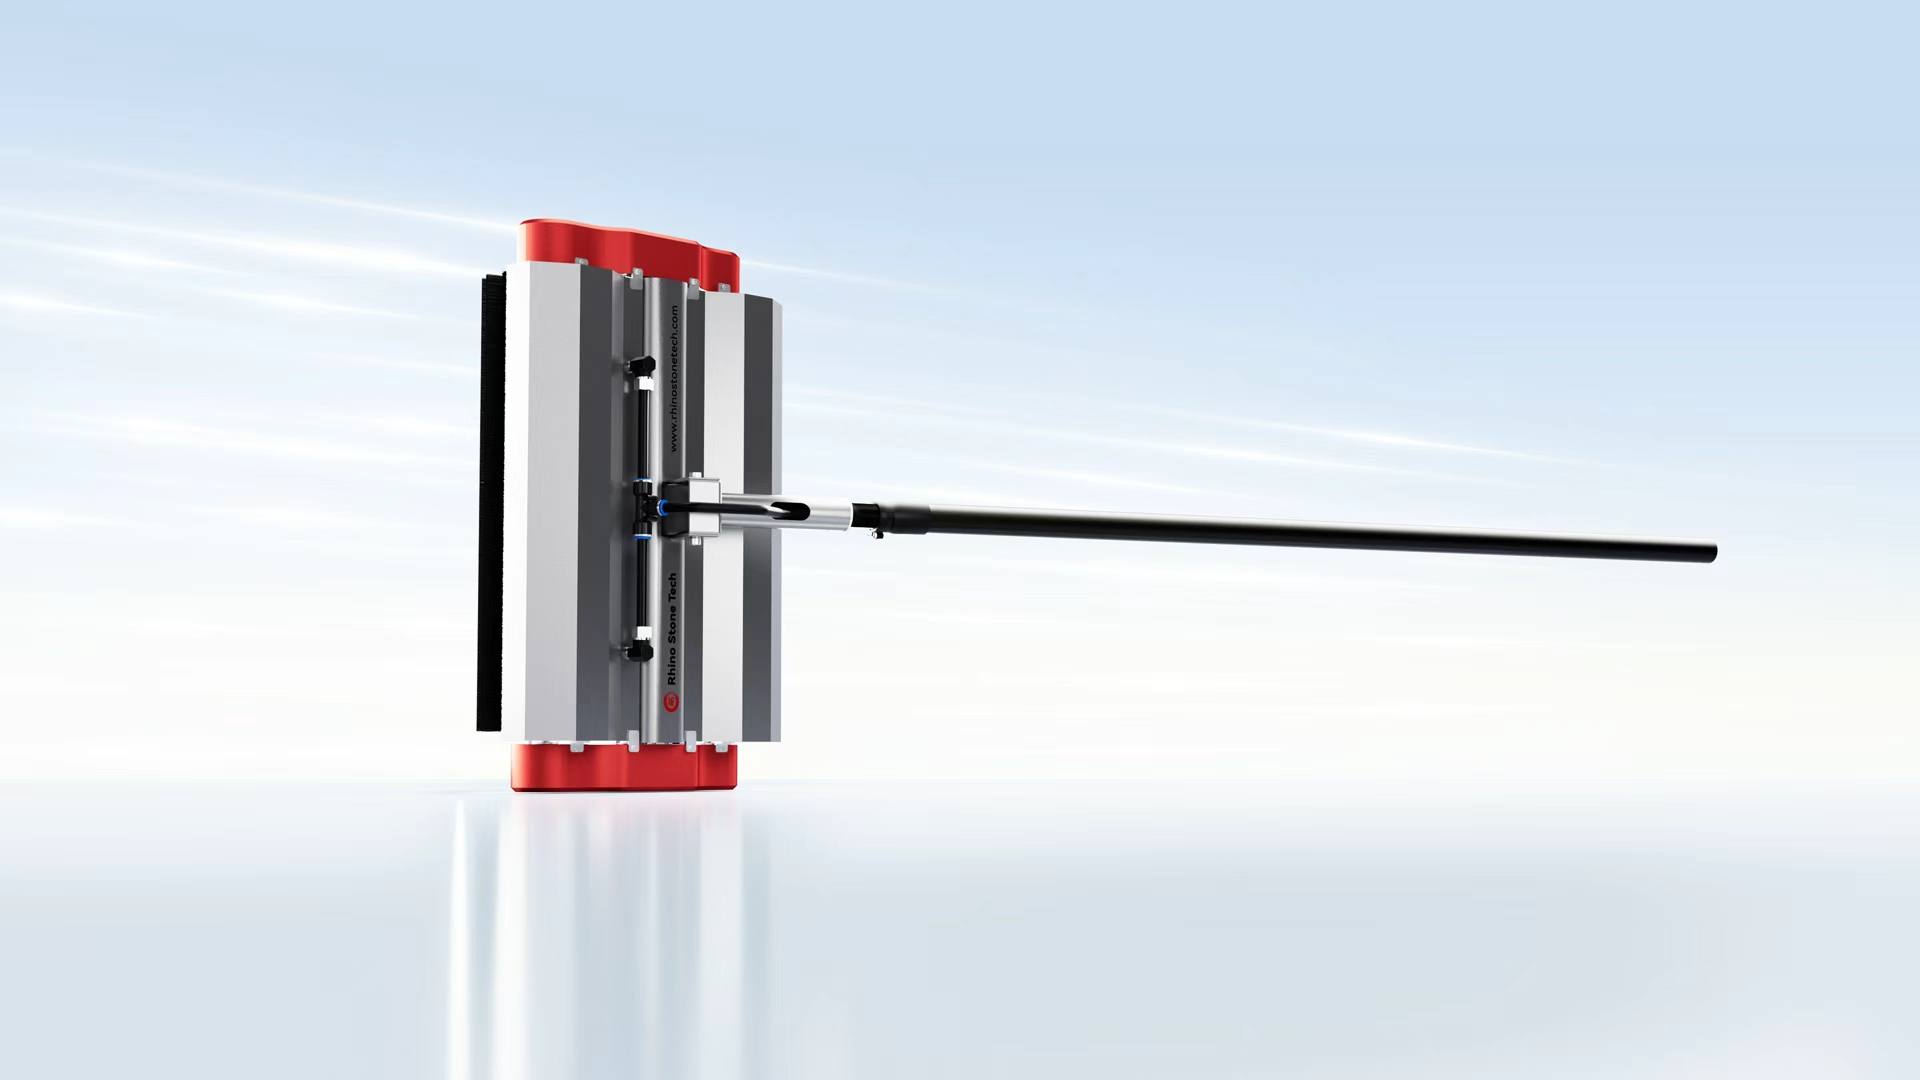
Un dossier utile commence par des chiffres mesurés : inclinaison maximale et typique, espacement des rangées, espacement des panneaux le plus large, longueur des cordes, largeurs des portes, portes d'accès, itinéraire de transport, disponibilité de l'eau et gravité des salissures. Ces valeurs permettent à un fabricant de robots de nettoyage de panneaux solaires de comparer la machine aux pires conditions au lieu des moyennes du catalogue. La séquence de sélection doit commencer par la rangée la plus difficile, puis passer à l'accès au transport, au mode de nettoyage, à l'enveloppe opérationnelle et à la planification des services. Cet ordre empêche une spécification qui semble appropriée sur une ligne de test ouverte mais échoue au niveau d'une transition de porte, de rampe ou de table. Pour le RHINOSTAR-EC6, la portée à distance de 200 m et le poids du châssis de 18 kg affectent le positionnement de l'opérateur et la manipulation manuelle. Quatre capteurs antichute prennent en charge la détection des contours, tandis que la planification des itinéraires et les règles de sécurité du site font toujours partie du plan de déploiement. Incluez la configuration de nettoyage dans le même brief : nettoyage à sec et humide, batterie 24 V 30 Ah, charge rapide de 4 heures, autonomie de ≥ 4 heures, les deux vitesses (48 m/min et ≤ 0,4 m/s réglables), brosse à rouleau flottant de 150 mm, options de largeur de brosse de 0,9 à 1,3 m et poils PBT en spirale souples, moyens ou durs. Indiquez la source d'eau et comment elle se connectera à l'entrée du tuyau de 13 mm ; la machine prend en charge une pression d'eau jusqu'à 60 bars, tandis que le débit du site et la qualité de l'eau doivent correspondre au plan de nettoyage. Indiquez le chiffre de 1 à 2 MW/jour comme référence de condition standard, puis ajustez le programme de nettoyage en fonction de la disposition des rangées, de la fréquence des écarts, de l'encrassement et du mode sec ou humide. Une fois le dossier terminé, Rhino Stone Tech pourra examiner le RHINOSTAR-EC6 par rapport à ces chiffres, y compris la largeur de la brosse et le mode de nettoyage, avant de préparer un devis.
Conclusion
Le choix d'un robot de nettoyage de panneaux solaires sur chenilles pour une grande installation photovoltaïque dépend de l'adéquation de la configuration. Mesurez d'abord l'inclinaison, les espaces entre les panneaux, les itinéraires de transport et l'approvisionnement en eau, puis comparez ces valeurs avec les spécifications du robot. Le RHINOSTAR-EC6 fournit des limites concrètes à vérifier : fonctionnement en inclinaison de 33°, passage des panneaux de 60 cm, poids du châssis de 18 kg, télécommande de 200 m et nettoyage à sec et humide. Si les conditions du site correspondent à un format d'exploration, envoyez les données mesurées du réseau, y compris les pires cas, au fournisseur afin qu'il puisse confirmer la configuration, la largeur de la brosse et le mode de nettoyage.
Questions fréquentes
Q : Quelles informations sur le site permettent de cibler un robot de nettoyage de panneaux solaires à chenilles pour une grande installation photovoltaïque ?
R : Enregistrez l'inclinaison maximale et typique, l'espacement des rangées, les espaces entre les panneaux, la longueur des cordes, la largeur des portes et les voies d'accès, l'approvisionnement en eau et la gravité de la saleté. Donnez l'écart le plus large et la rangée la plus raide au fournisseur afin que le robot puisse être vérifié dans les pires conditions. Indiquez si le nettoyage sera sec ou humide et quelle largeur de brosse correspond à la disposition des rangées.
Q : Un robot de nettoyage de panneaux solaires sur chenilles peut-il gérer des pentes de réseau de 33 degrés ?
R : Oui. Le RHINOSTAR-EC6 est conçu pour des pentes allant jusqu'à 33°, avec des chenilles en caoutchouc en forme de cœur élargies de 100 mm offrant une adhérence sur la pente. Les pentes supérieures à 33° doivent être notées dans le dossier afin que l'itinéraire ou une méthode de nettoyage alternative puisse être discuté.
Q : Comment les grandes installations photovoltaïques devraient-elles évaluer une spécification de passage de panneau de 60 cm ?
R : Mesurez l'écart réel le plus large, puis comptez combien d'écarts sont proches de 60 cm. Si un écart dépasse 60 cm, prévoyez une solution de franchissement supplémentaire ou modifiez le parcours du robot. Le RHINOSTAR-EC6 peut franchir des espaces allant jusqu'à 60 cm.
Sources et références
Pertes par encrassement – Impact sur les performances des centrales photovoltaïques - IEA-PVPS
Friction - Coefficients pour matériaux et surfaces courants