
















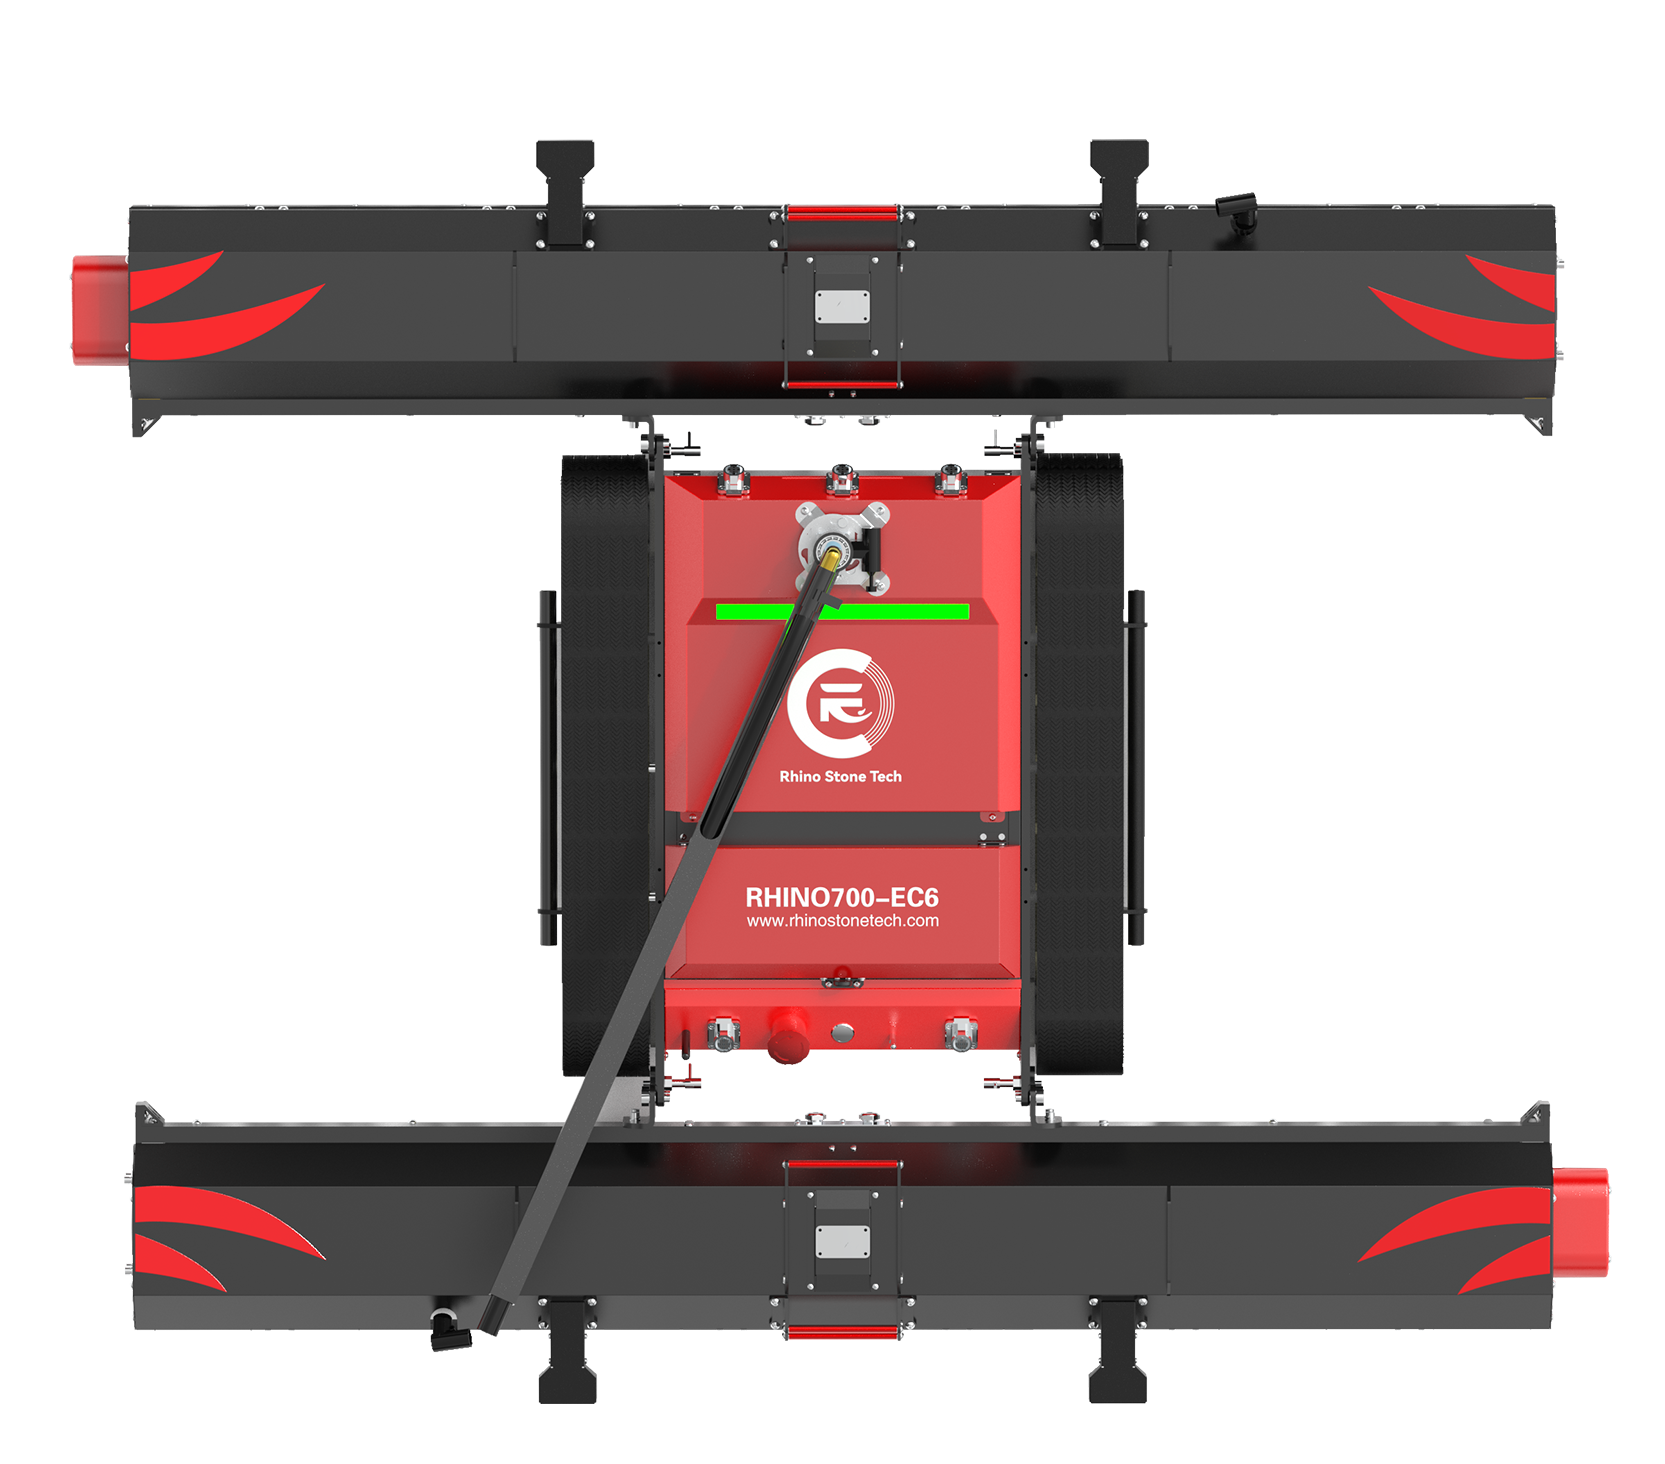
Sur un réseau monté au sol, une équipe de nettoyage peut marcher jusqu'à la rangée, travailler le long de celle-ci et continuer son chemin. Sur l’eau, cette simple routine s’effondre. Les modules reposent sur des radeaux de ponton reliés par des passerelles étroites, le pont sous les pieds est humide et instable, et l'espace à côté d'un flotteur est généralement constitué d'eau libre plutôt que de surface de toit. ce guide explique pourquoi le nettoyage des panneaux photovoltaïques flottants dépend du fonctionnement à distance, de la connaissance des contours et de la connaissance des surfaces humides, et ce qu'une machine télécommandée à chenilles telle que la RHINOSTAR EC6 contribue réellement dans ce contexte.
Pourquoi les panneaux solaires flottants modifient le problème d'accès au nettoyage
L'accès est la première chose qui change. Les réseaux flottants reposent sur des étangs, des réservoirs, des lacs de carrière et des canaux, et leurs modules sont montés sur des structures de pontons reliées par des passerelles de service. Personne ne gare un camion à côté de la rangée 40. Les outils et l'eau sont transportés sur une structure flottante, un trajet à la fois, et le même trajet se répète pour chaque section à nettoyer. Les salissures continuent également à arriver. La poussière, le pollen, les déjections d'oiseaux et la fine pellicule qui se dépose sur le verre à proximité de l'eau libre font du nettoyage une partie courante des opérations plutôt qu'une tâche ponctuelle. Le ministère américain de l’Énergie considère les coûts indirects tels que l’exploitation et la maintenance comme une part significative de l’économie des centrales solaires, et le nettoyage à l’eau, qui nécessite beaucoup de main-d’œuvre, est exactement le point où ces coûts s’accumulent. Le deuxième changement concerne ce qui se produit une fois qu'une personne entre sur le tableau. Un pont de ponton mouillé est glissant et les coutures flottantes, les extrémités de la passerelle et les périmètres extérieurs mènent tous directement dans l'eau. Les travailleurs se tiennent en équilibre sur une surface en mouvement tout en portant des manches de brosses, des tuyaux et le poids de l'eau elle-même. Déplacer une machine de nettoyage lourde là-bas se heurte au même problème sous une autre forme : des grues, des barges et du personnel supplémentaire. La difficulté de transfert et le risque de contact avec l'eau, plus que la technique de nettoyage, déterminent quel équipement est pratique sur un système photovoltaïque flottant.
Comment la télécommande réduit la nécessité pour le personnel de marcher sur des panneaux flottants
Un robot sur chenilles télécommandé change le plan. Au lieu d'envoyer des personnes le long des pontons, la machine est placée sur le réseau et conduite depuis une position stable : le rivage, une plate-forme de service fixe ou un pont de bateau qui ne soulève pas la structure flottante. L'opérateur regarde le robot parcourir les rangs et monte sur la structure flottante principalement lorsque la machine doit être repositionnée dans une nouvelle section. Ce seul changement supprime la majeure partie de la base humide et instable qui rend le nettoyage des panneaux photovoltaïques flottants risqué en premier lieu.
1. Une plage de contrôle de 200 mètres prend en charge le fonctionnement à partir de positions stables
La radio courte portée est la technologie derrière presque toutes les télécommandes sans fil industrielles, et ETSI EN 300 220 décrit les exigences générales pour les appareils à courte portée fonctionnant entre 25 MHz et 1 000 MHz – le type de liaison sans licence utilisée pour des tâches comme celle-ci. Le RHINOSTAR EC6 utilise une télécommande sans fil de 200 m, ce qui est une distance suffisante pour qu'un opérateur puisse rester sur la berge ou sur une passerelle fixe pendant que le robot travaille à plusieurs rangées. La plage utilisable dépend de la configuration. L'eau libre et une ligne de vue dégagée aident ; les passerelles en acier, les parois des conteneurs et les équipements empilés peuvent affaiblir le signal. Les opérateurs planifient normalement l'itinéraire de manière à ce que le robot reste visible, que le chemin radio reste dégagé et que la machine ne travaille jamais si loin qu'une promenade prendrait trop de temps.
2. Les surfaces mouillées et en mouvement changent la façon dont les opérateurs jugent la stabilité du robot
Les chenilles en caoutchouc qui adhèrent bien sur un toit sec se comportent différemment sur les surfaces vitrées mouillées et sur les surfaces flottantes mouillées, de sorte que la personne qui tient le contrôleur doit lire la surface, pas seulement la machine. L'humidité, les embruns provenant d'un passage de nettoyage et la pluie réduisent tous la friction disponible là où les rails rencontrent le verre. C'est pourquoi les opérateurs ralentissent sur les passages mouillés, évitent les virages serrés et empruntent les pentes à un angle constant plutôt que de les précipiter. Une machine conçue pour des pentes de 33° et un franchissement d'obstacles de 60 cm doit toujours utiliser ces chiffres de manière judicieuse : un panneau mouillé à 33° est un travail plus difficile qu'un panneau sec, et un espace de 60 cm reste un espace. Les tableaux flottants ajoutent du mouvement en plus. Les pontons montent et descendent avec le vent, les vagues et le passage des bateaux, de sorte que la surface n'est jamais parfaitement immobile et l'opérateur doit juger du comportement du robot sur quelque chose qui bouge en dessous.
Là où la sensibilisation aux bords et la formation des opérateurs sont toujours importantes sur l'eau
Sur un toit, un rebord signifie généralement une chute sur la surface du toit. Sur un réseau flottant, le bord signifie généralement une eau libre, souvent dans l'espace entre deux sections de ponton. Les conséquences d'une erreur sont différentes. Un robot qui tombe d'un flotteur est difficile à récupérer et peut être endommagé ou perdu, et l'opérateur qui se tient près de ces espaces n'est pas non plus sur un terrain indulgent. C’est là que la détection antichute prend toute sa place. Le RHINOSTAR EC6 est équipé de quatre capteurs antichute qui surveillent les chutes aux limites du réseau, et sur les PV flottants, ces limites sont irrégulières : les joints flottants, les extrémités de la passerelle, les espaces entre les radeaux et le périmètre extérieur présentent tous des bords différents au lieu d'une ligne épurée. Les capteurs ne remplacent pas le jugement. Un site flottant change de semaine en semaine. Le niveau de l'eau monte, un radeau se déplace après une tempête, une amarre ou un câble électrique traverse un chemin qui était dégagé le mois dernier. Quelqu'un doit parcourir la baie, noter les endroits à risque et informer l'opérateur avant le début du nettoyage. La formation pour ce travail porte en grande partie sur le positionnement : où se trouve l'opérateur, à quelle distance le robot se déplace depuis la position sûre la plus proche, et quand s'arrêter et se réinitialiser. Une batterie 24 V 30 Ah qui fonctionne pendant au moins quatre heures, avec une fenêtre de charge de quatre heures, façonne également la journée, car les blocs de nettoyage sont planifiés autour de points d'accès sécurisés plutôt que de fonctionner jusqu'à ce que la machine s'arrête. Les conditions de l'eau et la disposition de la plate-forme nécessitent toujours une évaluation spécifique au site par l'équipe d'exploitation.
Conclusion
Le nettoyage des panneaux photovoltaïques flottants est moins une question de technique de nettoyage que de savoir qui se trouve où. La télécommande maintient les opérateurs hors des pontons mouillés pendant la plupart des travaux, une liaison radio de 200 m leur permet de rester sur un sol solide et la détection antichute couvre les bords irréguliers créés par les sites d'eau. La machine a toujours besoin d’une personne pour l’installer, la conduire et surveiller l’eau. Une fiche technique de n'importe quel fabricant de robot de nettoyage de panneaux solaires répertoriera la portée, la pente et le nombre de capteurs ; ce qui décide si l'équipement convient à un réseau flottant, c'est si ces chiffres correspondent aux conditions d'accès, de surface et de bordure déjà présentes sur le site.
FAQ
Q : Pourquoi les fermes solaires flottantes utilisent-elles des robots de nettoyage télécommandés ?
R : La raison principale est l’accès. Les équipes ne peuvent pas facilement atteindre les modules sur les réseaux de pontons, et marcher sur des flotteurs mouillés tout en transportant des brosses et des tuyaux est véritablement risqué, ce qui ralentit le travail et réduit les marges de sécurité. Une chenille télécommandée permet à un opérateur de placer la machine sur le réseau et de la conduire en se tenant debout sur le rivage, sur une plate-forme fixe ou sur un pont de bateau stable. Cela réduit le temps que les gens passent sur des surfaces flottantes instables et réduit la main d'œuvre qui fait augmenter les coûts d'exploitation et de maintenance sur les sites aquatiques.
Q : À quelle distance un opérateur peut-il se tenir d’un robot de nettoyage solaire télécommandé ?
R : Cela dépend de la liaison radio et de la configuration du site. Le RHINOSTAR EC6 prend en charge une télécommande sans fil de 200 m, qui place un opérateur sur la berge ou sur une passerelle fixe pendant que le robot travaille à plusieurs rangées. La radio à courte portée fonctionne mieux avec une ligne de vue dégagée, de sorte que les passerelles en acier, les conteneurs et les équipements empilés peuvent réduire la distance pratique. La plupart des opérateurs travaillent plus près que le maximum afin de pouvoir atteindre rapidement la machine lorsqu'elle a besoin d'un repositionnement ou d'une attention particulière.
Q : Les capteurs antichute sont-ils importants sur les panneaux solaires flottants ?
R : Oui, car les bords de l’eau sont moins prévisibles que sur un toit. Au lieu d'une limite de réseau propre, un site flottant comporte des joints flottants, des extrémités de passerelle, des espaces entre les radeaux et un périmètre extérieur. Le RHINOSTAR EC6 utilise quatre capteurs antichute pour surveiller ces chutes. Ils ajoutent une couche de protection utile, mais ils travaillent aux côtés d'un opérateur attentif qui connaît la configuration, garde le robot visible et arrête le travail lorsque les conditions d'eau ou de vent changent.
Sources / Références
Coûts accessoires | Ministère de l'Énergie
Bâtiments commerciaux | EPA des États-Unis
Exemples connexes
RHINOSTAR·EC6 Robot de nettoyage de panneaux solaires télécommandé sur chenilles