
















Sur un panneau solaire à forte pente, le plus difficile n’est souvent pas le nettoyage lui-même. Le plus difficile est de placer la machine au bon endroit, de la maintenir à cet endroit et de la déplacer à travers les interstices des panneaux sans glisser ni basculer. La conception des voies est au centre de ce travail. La largeur de la voie modifie la façon dont le poids se répartit sur la vitre, le poids du châssis modifie la facilité avec laquelle la machine peut être repositionnée et le franchissement d'obstacles décide si le robot peut se déplacer entre les rangées ou au-dessus des espaces structurels. Comprendre ces idées mécaniques aide quiconque souhaite comparer les plates-formes de nettoyage sur chenilles et comprendre pourquoi un châssis sur chenilles léger est souvent utilisé sur des réseaux à forte pente.
Comment les chenilles en caoutchouc créent un contact avec le sol sur les panneaux solaires inclinés
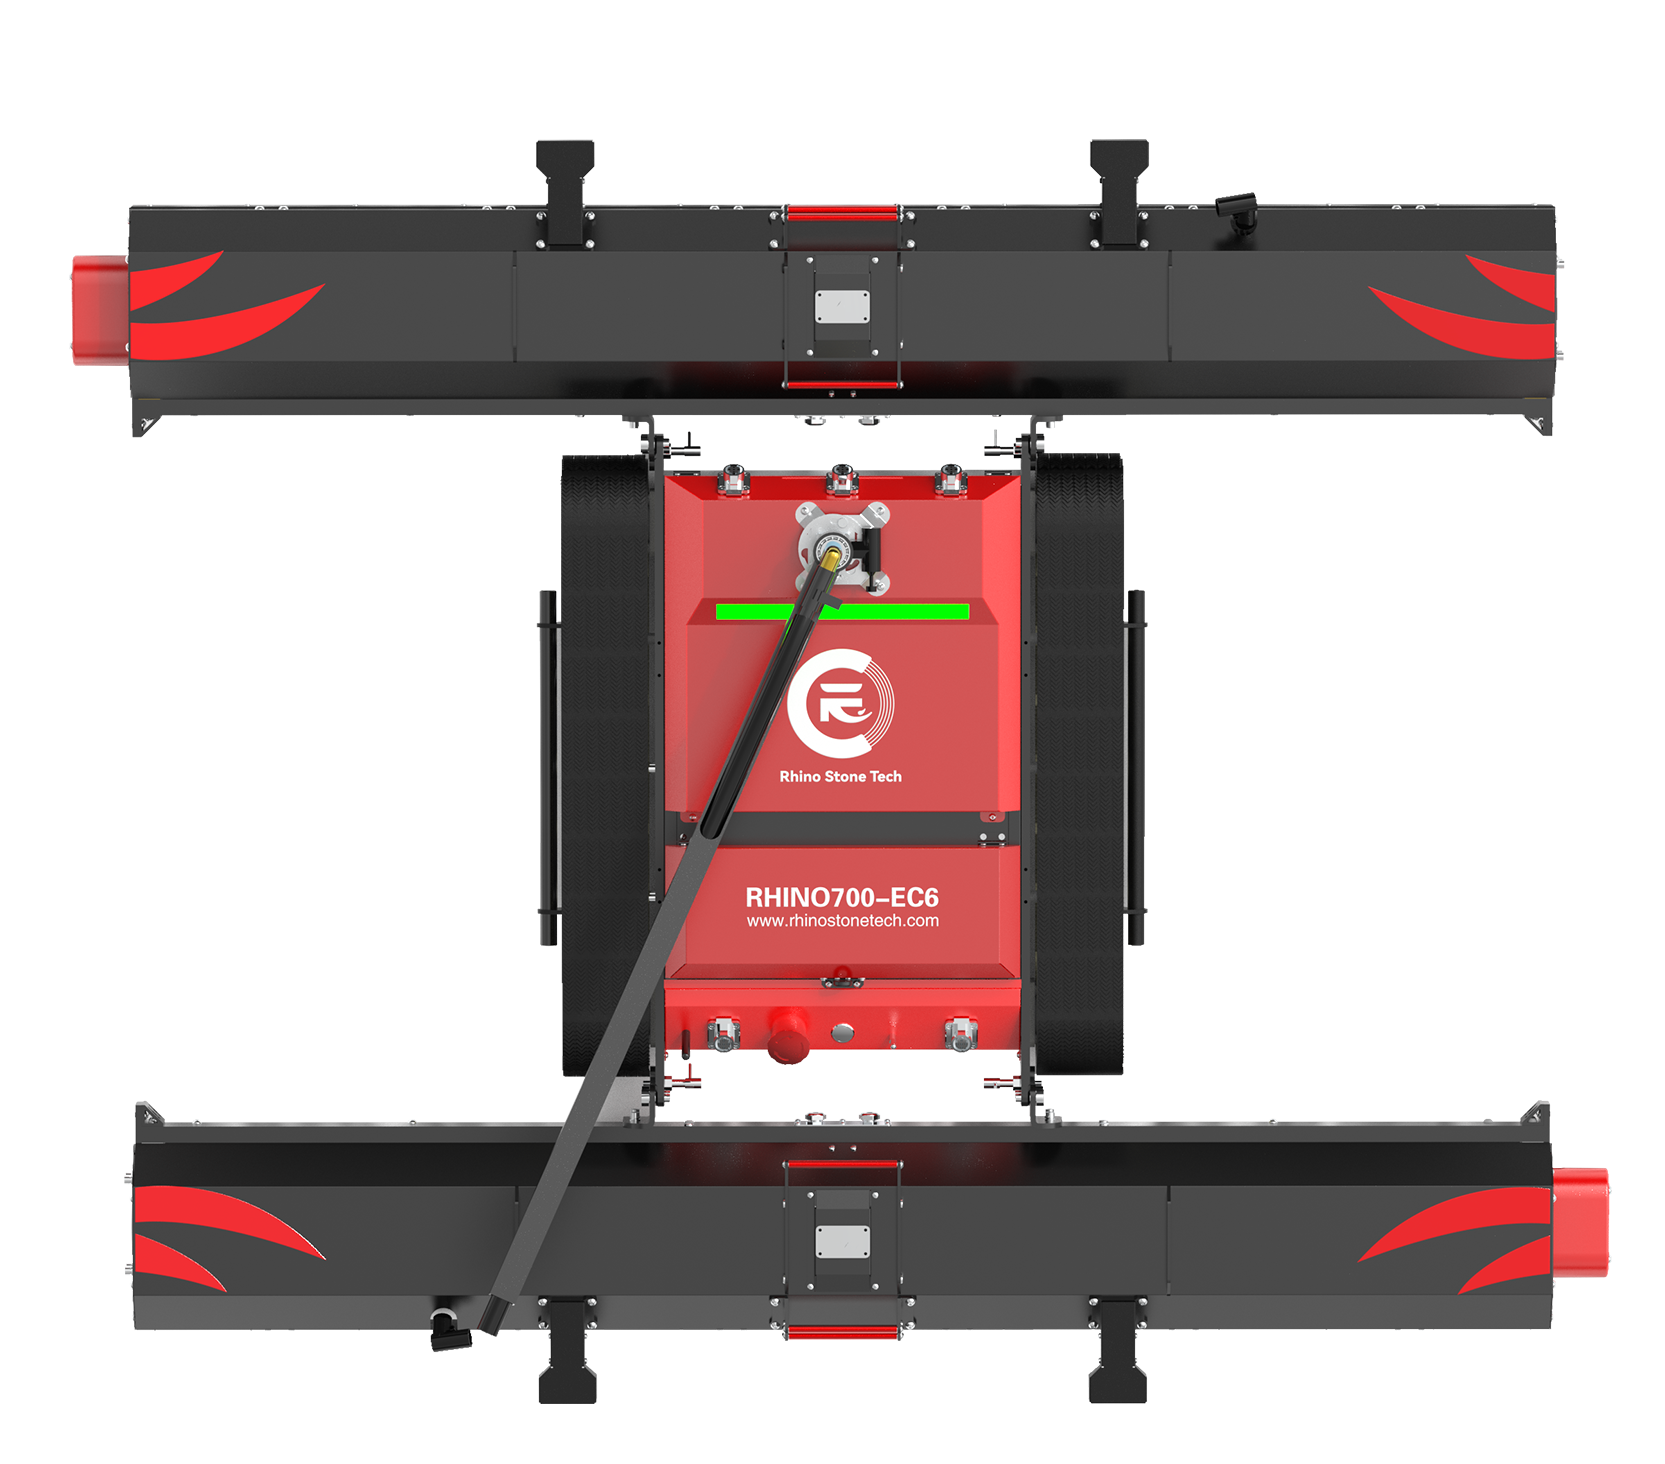
Une roue touche une surface à travers une très petite zone. Une chenille en caoutchouc fixe à la place une longue bande de contact continue. Cette différence est importante sur un panneau solaire incliné, car le poids de la machine n'exerce pas seulement une pression vers le bas ; cela tire également la machine sur la pente. Le poids peut être divisé en une force de pression sur la surface du panneau et une force de glissement le long de la pente. Le rôle de la piste est de transformer autant que possible la force de glissement en adhérence par friction. Une chenille plus large, telle que les chenilles en caoutchouc élargies de 100 mm utilisées sur certains modèles de chenilles, augmente la zone de contact et répartit la charge. Une pression de contact plus faible par centimètre carré signifie généralement moins de charges ponctuelles sur le verre, le cadre ou le rail de montage. La forme du contact modifie également le comportement de la piste. Un élastique lisse peut bien saisir le verre sec, mais la poussière, le pollen ou une fine pellicule d'eau peuvent réduire la friction. Un motif de contact en caoutchouc façonné peut repousser le matériau meuble et créer de petits bords qui mordent dans la surface. L’objectif n’est pas une douceur maximale ou une dureté maximale. C'est un équilibre : suffisamment de surface de contact pour répartir le poids, suffisamment de déformation du caoutchouc pour suivre de petits changements de surface et suffisamment de motif pour conserver la traction lorsque la surface n'est pas parfaitement propre. Sur une pente, les extrémités avant et arrière de la chenille sont également importantes car elles contrôlent la fluidité avec laquelle la machine entre et sort des sections de panneaux. Le RHINOSTAR EC6, par exemple, propose un châssis de 18 kg, des chenilles en caoutchouc élargies de 100 mm et une pente de travail maximale de 33°. La capacité de pente du site réel dépend toujours de la disposition des panneaux, de l'état de la surface et de la préparation du site, mais la géométrie de la voie explique pourquoi la conception est destinée aux réseaux abrupts.
Pourquoi le poids du châssis et le centre de gravité affectent la stabilité de la pente
La stabilité des pentes n’est pas une simple question de poids lourd ou léger. Il s'agit de savoir où se trouve le poids et comment le centre de gravité de la machine s'aligne avec la zone de contact de la chenille. Un centre de gravité élevé crée un bras de levier plus long lorsque la machine s'incline. Sur une pente raide, ce bras de levier augmente le risque de basculement latéral ou de soulèvement de la piste en montée. Un centre de gravité bas maintient plus de poids à l'intérieur de la zone de support créée par les chenilles. Les machines à chenilles présentent également un avantage car la zone de contact est longue, de sorte que la base de support n'est pas un point unique comme une roue. Le corps peut se déplacer légèrement vers l'avant ou vers l'arrière tandis que les chenilles maintiennent toujours la surface. C'est pourquoi la disposition du châssis, le placement des composants et la position de la piste sont généralement conçus ensemble plutôt que traités comme des choix séparés.
1. Le poids inférieur du châssis aide les opérateurs à repositionner le robot entre les sections du réseau
Un châssis léger change le côté humain du travail en réseau raide. Un châssis de 18 kg avec un assemblage modulaire en 3 sections peut être transporté, séparé et reconstruit par un seul opérateur sans grue ni équipage important. Cela est important dans les fermes solaires où le robot doit se déplacer entre les sections du réseau, grimper sur un toit ou être soulevé par-dessus un muret. La conception légère réduit également l'effort nécessaire pour aligner les rails avec une rangée de panneaux. L'opérateur peut effectuer de petites corrections à la main avant que la machine ne démarre. Le compromis est qu’un faible poids doit être associé à un contact suffisant avec la piste pour créer une adhérence. Une machine très légère peut glisser si la zone de contact avec la chenille est trop petite ou si le composé de caoutchouc ne peut pas mordre dans la surface. C'est pourquoi les modèles à chenilles légers associent généralement un faible poids de châssis à des chenilles plus larges et un centre de gravité bas. L'objectif est de rendre la machine facile à positionner tout en lui offrant suffisamment de contact chenille-surface pour les travaux en pente raide.
2. La largeur de la chenille et la forme du contact du caoutchouc affectent la traction sur les pentes humides ou poussiéreuses
La largeur de voie est l’un des moyens les plus directs de modifier la traction. Une chenille en caoutchouc plus large répartit le même poids du châssis sur une plus grande surface. Cela réduit la pression en un point donné et augmente la quantité de caoutchouc en contact avec la surface du panneau. Sur une pente sèche et poussiéreuse, le motif de contact peut repousser les graviers au lieu de rouler dessus. Sur une pente mouillée, la gomme doit gérer une fine couche d'eau qui réduit la friction. Une chenille plus large donne à la machine plus de chances de trouver de l'adhérence, mais elle nécessite également une forme en caoutchouc capable d'évacuer l'eau et de maintenir le contact avec les carres. Les chenilles très larges peuvent être plus difficiles à tourner, c'est pourquoi les concepteurs recherchent souvent une largeur pratique qui équilibre la stabilité, la direction et la pression de contact. La chenille en caoutchouc élargie de 100 mm d’un robot de nettoyage de panneaux solaires télécommandé est un bon exemple de cet équilibre. Cela donne à la chenille une plus grande empreinte sans transformer la machine en une plate-forme lourde et difficile à diriger.
Comment le franchissement d'obstacles de 60 cm est lié aux espaces entre les panneaux et à la disposition des réseaux
Le franchissement d'obstacles consiste à maintenir la piste en contact avec la surface pendant que la machine se déplace sur un espace, une marche ou un bord surélevé. Une roue peut tomber dans un espace entre les panneaux car son point de contact est petit. Une piste se comporte davantage comme un pont mobile. L’avant de la chenille traverse l’espace, le milieu porte le poids et l’arrière continue de pousser. La capacité de la machine à franchir un espace dépend de la longueur de la chenille, de l'angle d'approche, de la garde au sol et de la position du centre de gravité. Si le centre de gravité se déplace trop vers l'avant ou vers l'arrière pendant la traversée, la chenille peut perdre le contact ou le châssis peut basculer. Une voie plus longue et un centre de gravité plus bas rendent la traversée plus fluide car l'engin dispose de plus de points d'appui lors de la transition. Une figure de franchissement d'obstacles de 60 cm est utile car elle se traduit par de véritables dispositions de réseau. De nombreux panneaux solaires présentent des espaces entre les rangées, des passerelles de maintenance, des cadres surélevés ou de petites marches entre les sections de panneaux. Si un robot peut franchir jusqu'à 60 cm dans des conditions de site appropriées, il peut se déplacer sur une plus large gamme de modèles de réseaux sans être soulevé au-dessus de chaque espace. Le RHINOSTAR EC6 répertorie une capacité de franchissement d'obstacles de 60 cm, ainsi qu'un corps de 1 370 × 1 200 × 180 mm. Ce chiffre constitue une limite de travail dans des conditions de site appropriées. Le croisement réel dépend de l'espacement des panneaux, de la hauteur du cadre, de l'état de la surface et de la préparation du site. Pourtant, ce chiffre aide à expliquer pourquoi les modèles de châssis à chenilles sont choisis pour les réseaux à forte pente : ils peuvent continuer à se déplacer à travers les espaces communs au lieu de s'arrêter à chaque limite de rangée.
Conclusion
La conception des chenilles en caoutchouc sur les panneaux solaires à forte pente se résume au contact, à la friction, à la répartition du poids et à la géométrie de croisement. Une chenille plus large répartit la charge et augmente la zone de caoutchouc disponible pour l'adhérence. Le faible poids du châssis facilite le déplacement et le positionnement de la machine par un opérateur entre les sections du réseau. Un centre de gravité bas maintient la machine stable lorsque la pente la pousse. Et une figure utile de franchissement d'obstacles montre si les pistes peuvent se déplacer sur les interstices des panneaux et les petites marches qui apparaissent dans les dispositions réelles des réseaux. Pour quiconque compare un fabricant ou un fournisseur de robot de nettoyage de panneaux solaires, les spécifications utiles sont la largeur de la voie, le poids du châssis, le centre de gravité et la capacité de franchissement. La page RHINOSTAR EC6 répertorie ces chiffres pour une conception de robot de nettoyage de panneaux solaires télécommandé, ce qui en fait un point de référence pratique pour comprendre comment les pistes et la traversée fonctionnent ensemble.
FAQ
Q : Pourquoi les robots de nettoyage de panneaux solaires utilisent-ils des chenilles en caoutchouc au lieu de roues ?
R : Les chenilles en caoutchouc donnent au robot de nettoyage une longue zone de contact continue au lieu d'un petit point de contact avec les roues. Cette zone de contact plus grande répartit le poids de la machine, réduit la pression ponctuelle sur la surface du panneau et crée davantage de friction entre le caoutchouc et la surface sur les pentes. Les chenilles gèrent également mieux les espaces entre les panneaux et les petites marches, car l'avant de la chenille peut traverser un espace tandis que l'arrière continue de pousser. Les roues peuvent tomber dans les interstices ou perdre de l'adhérence lorsque la surface est poussiéreuse ou mouillée. Pour les réseaux raides, la combinaison d'un contact plus large et d'une pression plus faible rend généralement les chenilles mieux adaptées que les roues.
Q : Comment le poids du châssis affecte-t-il la stabilité sur les panneaux solaires à forte pente ?
R : Le poids du châssis affecte-t-il la stabilité à la fois par la masse totale et par la position du centre de gravité. Un châssis plus léger est plus facile à transporter, à assembler et à repositionner entre les sections du réseau, ce qui est important sur les toits et les grands sites au sol. Mais le faible poids n’est qu’un élément de l’adhérence. La machine a encore besoin de suffisamment de surface de contact et de friction pour maintenir la pente. Un centre de gravité bas est tout aussi important car il réduit la force de basculement lorsque le réseau est raide. Des conceptions telles que le RHINOSTAR EC6 combinent un châssis de 18 kg avec des chenilles en caoutchouc élargies pour équilibrer la manipulation facile et la stabilité des pentes.
Q : Que signifie un franchissement d'obstacle de 60 cm pour les espaces entre les panneaux ?
A : Un chiffre de franchissement d'obstacle de 60 cm signifie que le système de chenilles peut se déplacer sur un espace, une marche ou un bord surélevé jusqu'à cette taille dans des conditions de site appropriées. Dans un panneau solaire, cela peut inclure des espaces entre les rangées de panneaux, des passerelles de maintenance ou des transitions de petits cadres. La figure aide les opérateurs à comprendre si le robot peut continuer à se déplacer à travers le réseau au lieu d'être soulevé au-dessus de chaque espace. Il s'agit d'une limite de travail pour des conditions de site appropriées, car les performances réelles dépendent de la disposition des panneaux, de l'état de la surface et de la préparation du site. Le RHINOSTAR EC6 indique 60 cm comme capacité de franchissement.
Sources / Références
Machines - Marché intérieur, industrie, entrepreneuriat et PME