
















Choisir un fabricant pour une grande centrale photovoltaïque est une décision qui engage le risque technique. Le robot à chenilles doit rester stable sur un champ incliné à 25°, franchir sans s’arrêter un espace de 60 mm entre deux rangées de modules et pouvoir être transporté et piloté par un seul opérateur sur des centaines de mètres de panneaux. Le nettoyage d’une centrale représente un volume important : les pertes de production dues aux salissures s’accumulent chaque mois, et le lavage manuel passe rarement à cette échelle. Le fabricant retenu doit proposer un châssis conçu pour les longues rangées, une batterie adaptée à une journée de travail et une brosse correspondant à la largeur des modules. Pour établir une liste de candidats, suivez trois étapes : définir les besoins du site, tester le comportement du châssis à chenilles sur les pentes et les espaces entre modules, puis vérifier les documents et les personnalisations que le fabricant peut fournir.
Les exigences des grandes centrales photovoltaïques envers un fabricant de robots de nettoyage
Le photovoltaïque à grande échelle s’est développé si rapidement que le nettoyage mécanique fait désormais partie des budgets d’exploitation et de maintenance (O&M) courants. Le rapport « Trends in PV Applications » de l’IEA-PVPS suit les ajouts annuels de plusieurs gigawatts dans le monde, et chaque centrale finit par rencontrer le même problème : garder de grandes surfaces vitrées propres sans installer d’échafaudages ni faire parcourir des rangées de plusieurs kilomètres à des équipes manuelles. Les grands champs au sol sont conçus de manière répétitive : longueur des rangées, inclinaison et écart entre les tables de modules se répètent, ce qui convient bien à un robot à chenilles. Les travaux de Sandia sur la fiabilité et l’O&M photovoltaïques soulignent également qu’un entretien régulier et planifié protège la production à long terme. Commencez par examiner les conditions du terrain. Les centrales au sol sont rarement parfaitement plates : le robot doit donc gravir l’inclinaison des modules et rester stable pendant le nettoyage. Examinez ensuite la disposition des modules. Les tables à inclinaison fixe et les trackers laissent des espaces entre les rangées ; la tête de nettoyage doit les franchir sans s’accrocher au cadre ni perdre son adhérence. Pensez aussi à l’opérateur. Un bloc de centrale peut s’étendre sur des centaines de mètres, et un boîtier de commande filaire fait perdre du temps de travail. Enfin, vérifiez la conformité : les entreprises EPC et les propriétaires d’actifs demandent généralement les documents relatifs au marquage CE et la preuve que le fabricant travaille selon un système qualité reconnu, tel que l’ISO 9001, avant de valider une commande.
Influence de la conception du châssis à chenilles sur la stabilité en pente et le franchissement des espaces
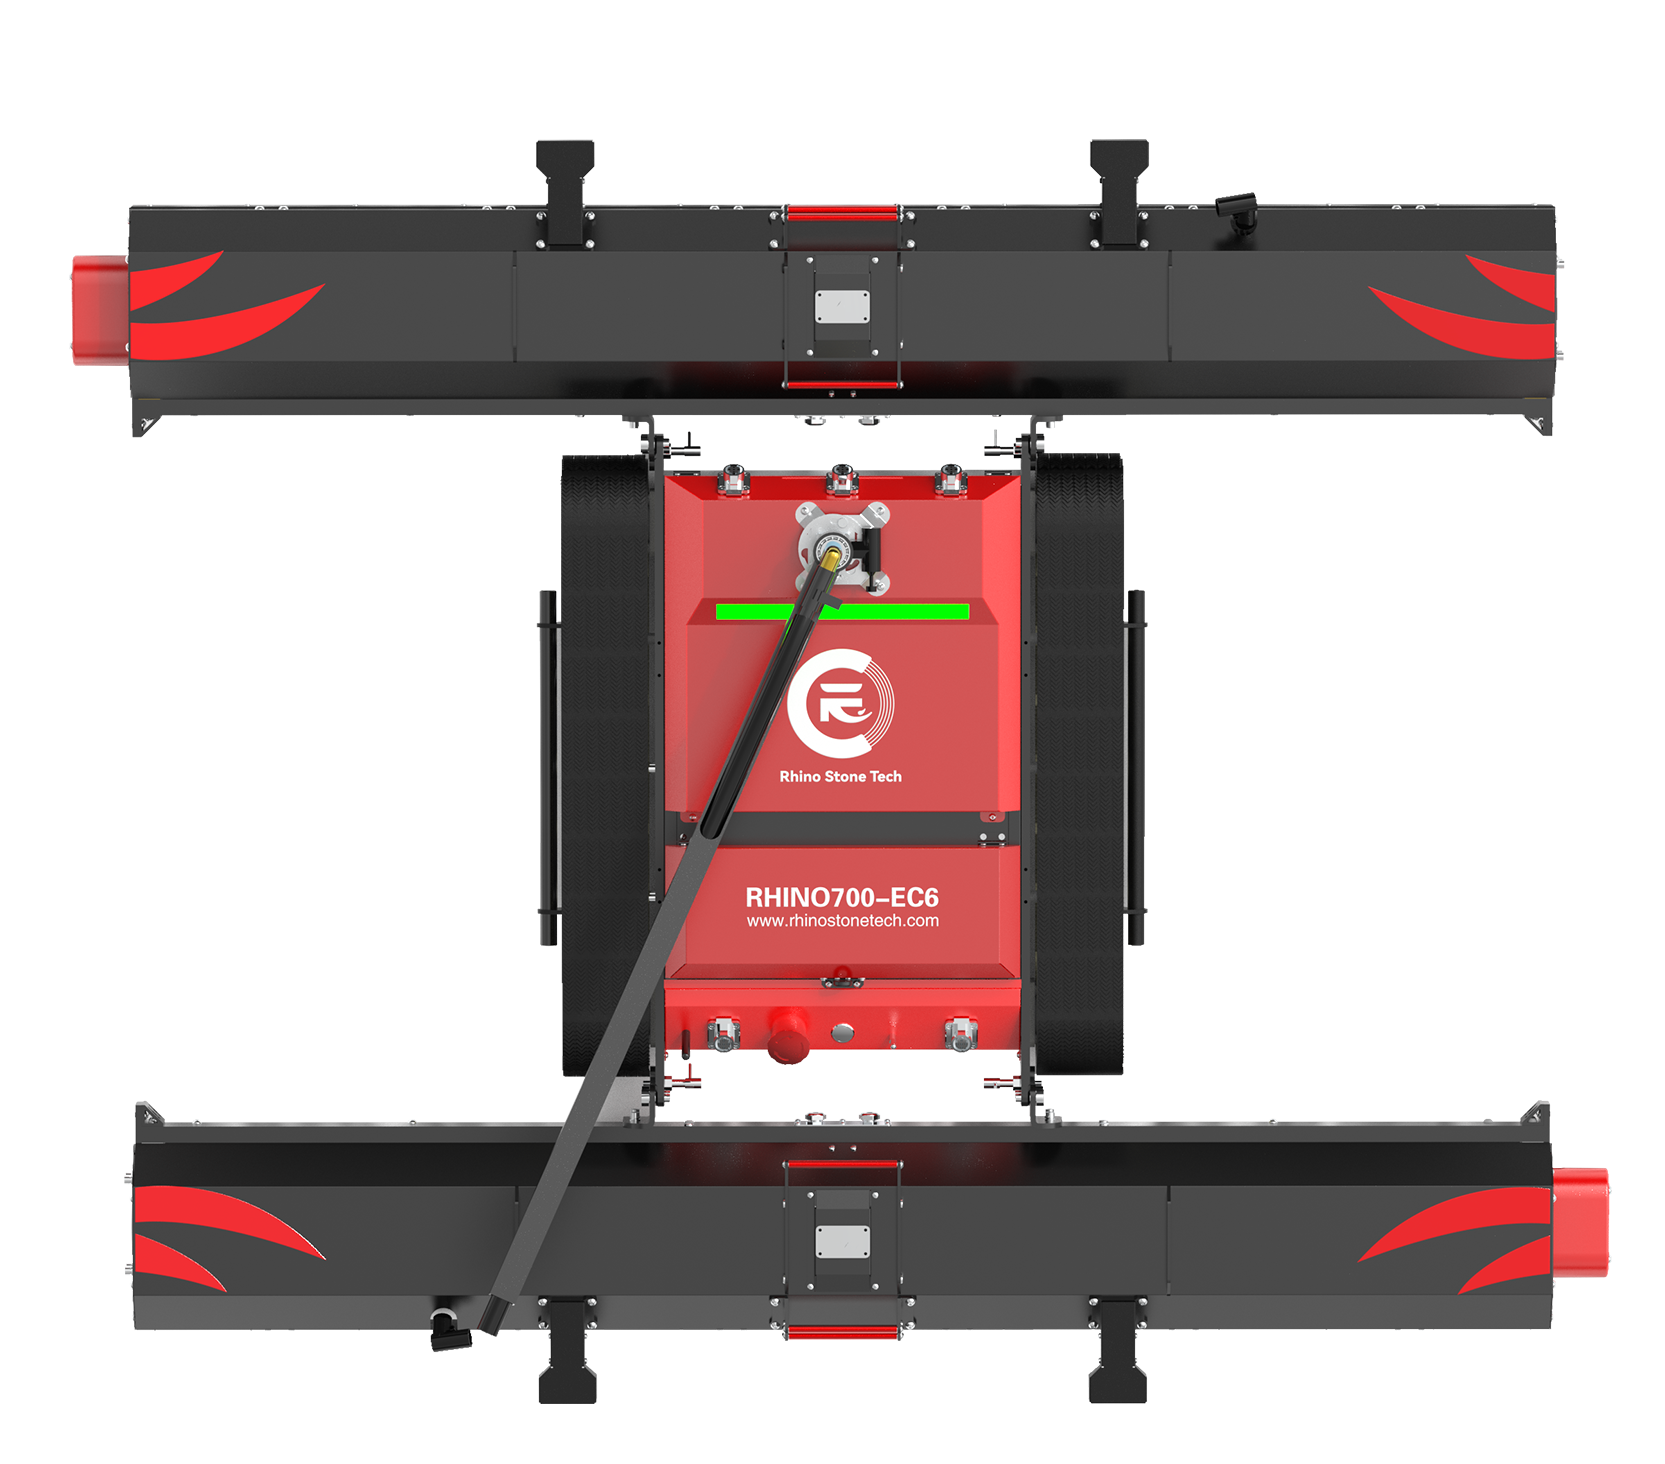
La conception du châssis pèse lourd dans la décision d’achat. Un robot à chenilles répartit son poids sur toute la surface de contact de ses deux chenilles : leur largeur, leur profil et le poids total comptent donc davantage que la vitesse maximale. Des chenilles plus larges augmentent la surface de caoutchouc en contact avec le verre et limitent le dérapage latéral sur un champ humide ou poussiéreux. Le RHINOSTAR·EC6 utilise des chenilles en caoutchouc élargies de 100 mm, au profil en cœur : celui-ci accroche la poussière sèche et le film d’eau, tandis que la largeur supplémentaire répartit la pression au sol au lieu de la concentrer sur une bande étroite. Ses dimensions sont de 1370 × 1200 × 180 mm et son châssis pèse 18 kg ; il est conçu pour une utilisation en centrale photovoltaïque, et non comme simple nouveauté pour toiture.
1. Pourquoi une capacité de montée de 25 degrés compte sur les grands champs au sol
La plupart des champs au sol présentent une inclinaison de 10° à 25°. Un robot donné pour 25° couvre donc la plage habituelle avec une marge, au lieu de fonctionner constamment à sa limite. Sur une rangée en pente, la gravité tire continuellement la machine vers le bas pendant le nettoyage ; les chenilles doivent transformer le couple moteur en adhérence, et non en patinage. L’EC6 est donné pour un angle de montée maximal de 25°. Associée aux chenilles élargies, cette caractéristique permet à un responsable O&M d’évaluer si le robot peut nettoyer une rangée complète en un passage ou s’il doit être transporté entre différentes sections. La capacité de montée est aussi un paramètre de sécurité : elle indique où l’opérateur peut immobiliser la machine pour la faire travailler à distance.
2. Effets d’une structure modulaire de 18 kg et d’une commande à distance de 200 m sur le déploiement
Deux caractéristiques changent la façon dont une équipe déploie un robot dans une centrale : son poids et sa portée de commande. Le châssis de 18 kg se divise en trois modules et son temps de montage publié est d’environ deux minutes pour une personne. Un technicien peut ainsi déplacer la machine entre les blocs de panneaux, la soulever au-dessus d’un chemin de câbles ou la charger dans un pick-up, sans grue ni aide supplémentaire. La même machine offre une portée de télécommande sans fil de 200 m : l’opérateur peut observer toute une rangée à distance et rester hors de la zone de lavage. Quatre capteurs antichute de haute précision surveillent les bords du champ afin que le robot s’arrête au bout d’une table plutôt que d’en tomber. La batterie 24 V 30 Ah est annoncée pour au moins quatre heures de fonctionnement et une recharge rapide de quatre heures, ce qui correspond à un nettoyage le matin suivi d’une recharge pendant la pause de midi. Le poids, la modularité, la portée de commande, la détection des bords et l’autonomie déterminent ensemble le nombre de rangées qu’un opérateur peut traiter pendant un poste.
Comment la conformité de fabrication et la personnalisation des brosses soutiennent les projets à grande échelle
La conformité conditionne l’accès de l’équipement au projet. Le marquage CE d’une machine vendue sur les marchés européens indique que le fabricant a appliqué les normes harmonisées pertinentes et réalisé une évaluation de conformité ; les projets internationaux et les prêteurs demandent souvent ces documents avant approbation. Rhino Stone Tech publie sa certification CE, son organisation de fabrication selon ISO 9001 et 29 brevets portant sur ses équipements de nettoyage. Demandez selon quelle norme la machine a été évaluée, exigez la déclaration de conformité et vérifiez que les composants électroniques de commande sont inclus dans la même évaluation que le châssis. Avant de prévoir un lavage à grande eau, demandez à l’équipe technique l’indice IP du moteur, du compartiment batterie et du récepteur de télécommande. La configuration de la brosse détermine souvent si le robot convient à votre site. La largeur des tables, le nombre de modules par rangée et les allées entre chaînes varient d’un champ à l’autre. Une brosse de 0,9 m nettoie les rangées étroites sans déborder dans l’espace, tandis qu’une brosse de 1,3 m couvre une table plus large en moins de passages. L’EC6 propose des brosses de 0,9 m, 1,1 m, 1,2 m et 1,3 m, d’un diamètre de 150 mm, avec des poils spiralés en PBT de dureté souple, moyenne ou dure : la version souple convient aux poussières légères, la moyenne à l’entretien courant, et la dure aux salissures importantes ou aux dépôts tenaces. La machine peut fonctionner à sec ou à l’eau ; son raccord rapide accepte une pression d’eau maximale de 60 bar. Elle ne possède pas de réservoir intégré : le nettoyage humide nécessite donc une alimentation externe ou un camion-citerne. Prévoir la conduite d’eau dès le départ rend le calendrier de nettoyage humide réaliste.
Conclusion
Pour présélectionner un fabricant de robots de nettoyage de panneaux solaires destiné à une grande centrale, vérifiez quatre points : un châssis à chenilles adapté aux pentes et aux espaces de 60 mm de votre champ, un poids et une commande permettant à une personne de travailler sur de longues rangées, des documents de conformité acceptés par votre entreprise EPC ou votre prêteur, et une largeur de brosse adaptée à la disposition des tables. Dans des conditions standard, la capacité publiée du RHINOSTAR·EC6 est d’environ 1 à 2 MW nettoyés par jour par un opérateur. Le rendement réel dépend de la longueur des rangées, du nombre d’espaces, du mode de nettoyage et du temps de repositionnement. Avant de demander un devis officiel, transmettez à l’équipe technique de Rhino Stone Tech les dimensions du champ, sa pente, la largeur des espaces et le type de salissure habituel ; demandez ensuite une recommandation de largeur de brosse, un plan d’alimentation en eau pour le nettoyage humide et une évaluation du retour sur investissement adaptée au site.
FAQ
Q:Que doivent évaluer les grandes centrales photovoltaïques chez un fabricant de robots de nettoyage de panneaux solaires ?
R:Concentrez-vous sur quatre aspects : les capacités du châssis à chenilles, le déploiement par l’opérateur, les documents de conformité et la personnalisation des brosses. Les capacités du châssis comprennent l’angle de montée et le franchissement des espaces ; le déploiement dépend du poids, du temps de montage, de la portée de la télécommande et des capteurs antichute ; la conformité comprend le marquage CE et le système qualité ISO 9001. Demandez pour quelles conditions de champ la machine est prévue : une montée de 25° et le franchissement d’obstacles de 60 mm couvrent de nombreuses installations au sol. Vérifiez aussi que la largeur de la brosse correspond aux rangées de modules et que l’autonomie et le temps de charge s’accordent avec le poste de nettoyage.
Q:Comment un robot à chenilles prévu pour une pente de 25° franchit-il les espaces de 60 mm entre les panneaux solaires ?
R:L’adhérence et la géométrie font le travail. Les chenilles en caoutchouc élargies conservent une longue zone de contact avec le verre. Lorsque leur bord avant arrive au niveau d’un espace, le reste de la chenille porte toujours le poids de la machine et transmet le couple à la surface au lieu de patiner. Une capacité publiée de franchissement d’obstacle de 60 mm signifie que le châssis et l’ensemble brosse sont conçus pour franchir les espaces entre modules et les petits rebords de cadre sans s’accrocher ni caler. Les capteurs antichute situés au bord du champ permettent au robot de nettoyer jusqu’à l’extrémité d’une rangée puis de s’arrêter en sécurité.
Q:Un fabricant de robots de nettoyage peut-il adapter la largeur de la brosse aux différentes configurations de grandes centrales ?
R:Oui. La largeur des tables et l’organisation des rangées varient selon les sites ; la largeur de brosse est donc l’une des personnalisations les plus utiles pour les grandes centrales. Le RHINOSTAR·EC6 est proposé avec des brosses de 0,9 m, 1,1 m, 1,2 m et 1,3 m, d’un diamètre de 150 mm. Les poils en PBT sont disponibles en duretés souple, moyenne et dure, selon le type de salissure. Envoyez au fabricant la largeur des modules, le nombre de modules par rangée, la largeur des espaces et le type de salissure habituel : il pourra recommander une largeur et une dureté de poils plutôt que d’appliquer une seule dimension standard.