

商用メンテナンスの問題
ソーラーパネルの清掃は、モジュールの表面に光が届くように、ほこり、鳥の残骸、花粉、その他の付着物を除去するという単純な設備作業として説明されることがよくあります。商業規模では、その説明は不完全です。ユーティリティ アレイ、浮遊設備、または大規模な屋上のポートフォリオは、数千のパネル、変化する気象条件、アクセスの制約、および生産スケジュールを備えた分散オペレーティング システムです。したがって、ビジネス上の課題は、ブラシが汚れを除去できるかどうかだけではありません。重要なのは、資産に見合ったコストで、洗浄方法を安全かつ予測どおりに繰り返すことができるかどうかです。
手作業による作業員は効果的ですが、その生産性は、屋根へのアクセス、現地での労働力の確保、水道の物流、疲労、および通電した機器の周囲での作業の必要性に影響されます。清掃間隔が一貫していない場合、別の問題が発生します。個々の列が異なる処理を受けているにもかかわらず、サイトが維持されているように見える可能性があります。この変動により、パフォーマンスのレビューが複雑になり、資産管理者が保守活動と発電結果を結び付けることが困難になります。機械式掃除機は、難しいセットアップや監視という新たな層を導入することなく、この変動を低減できる場合に、商業的な意味を持つものになります。
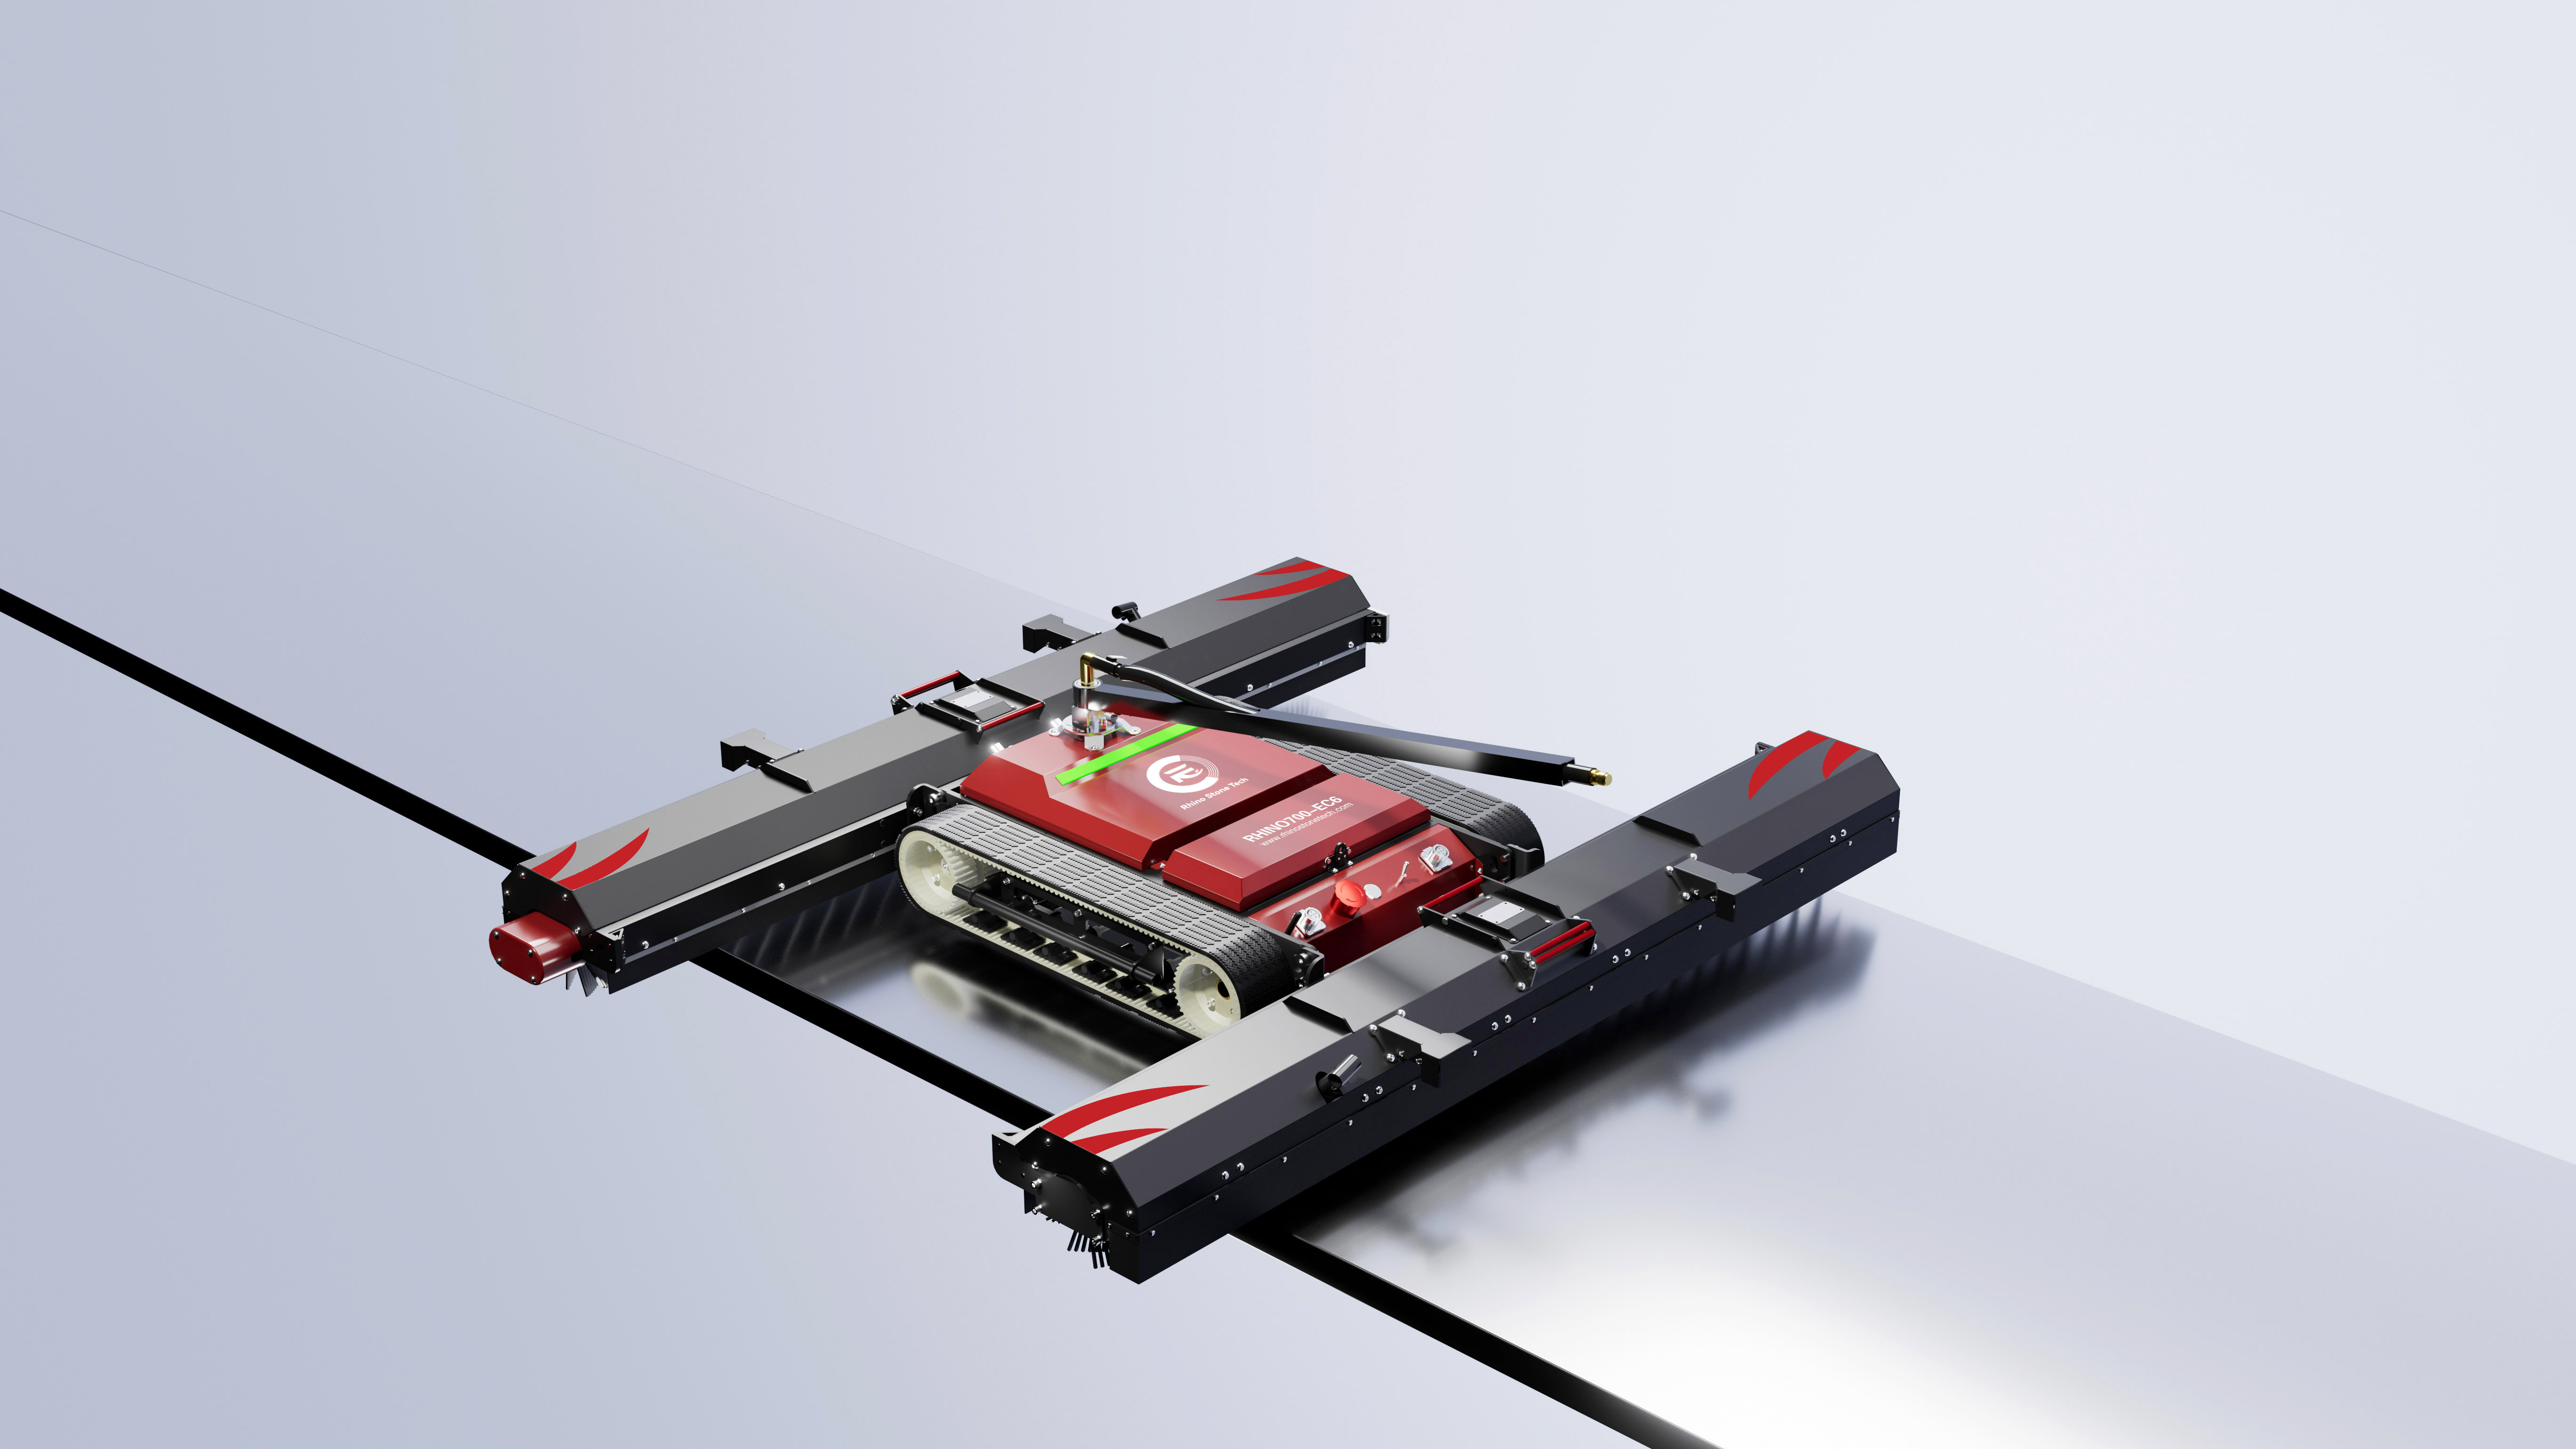
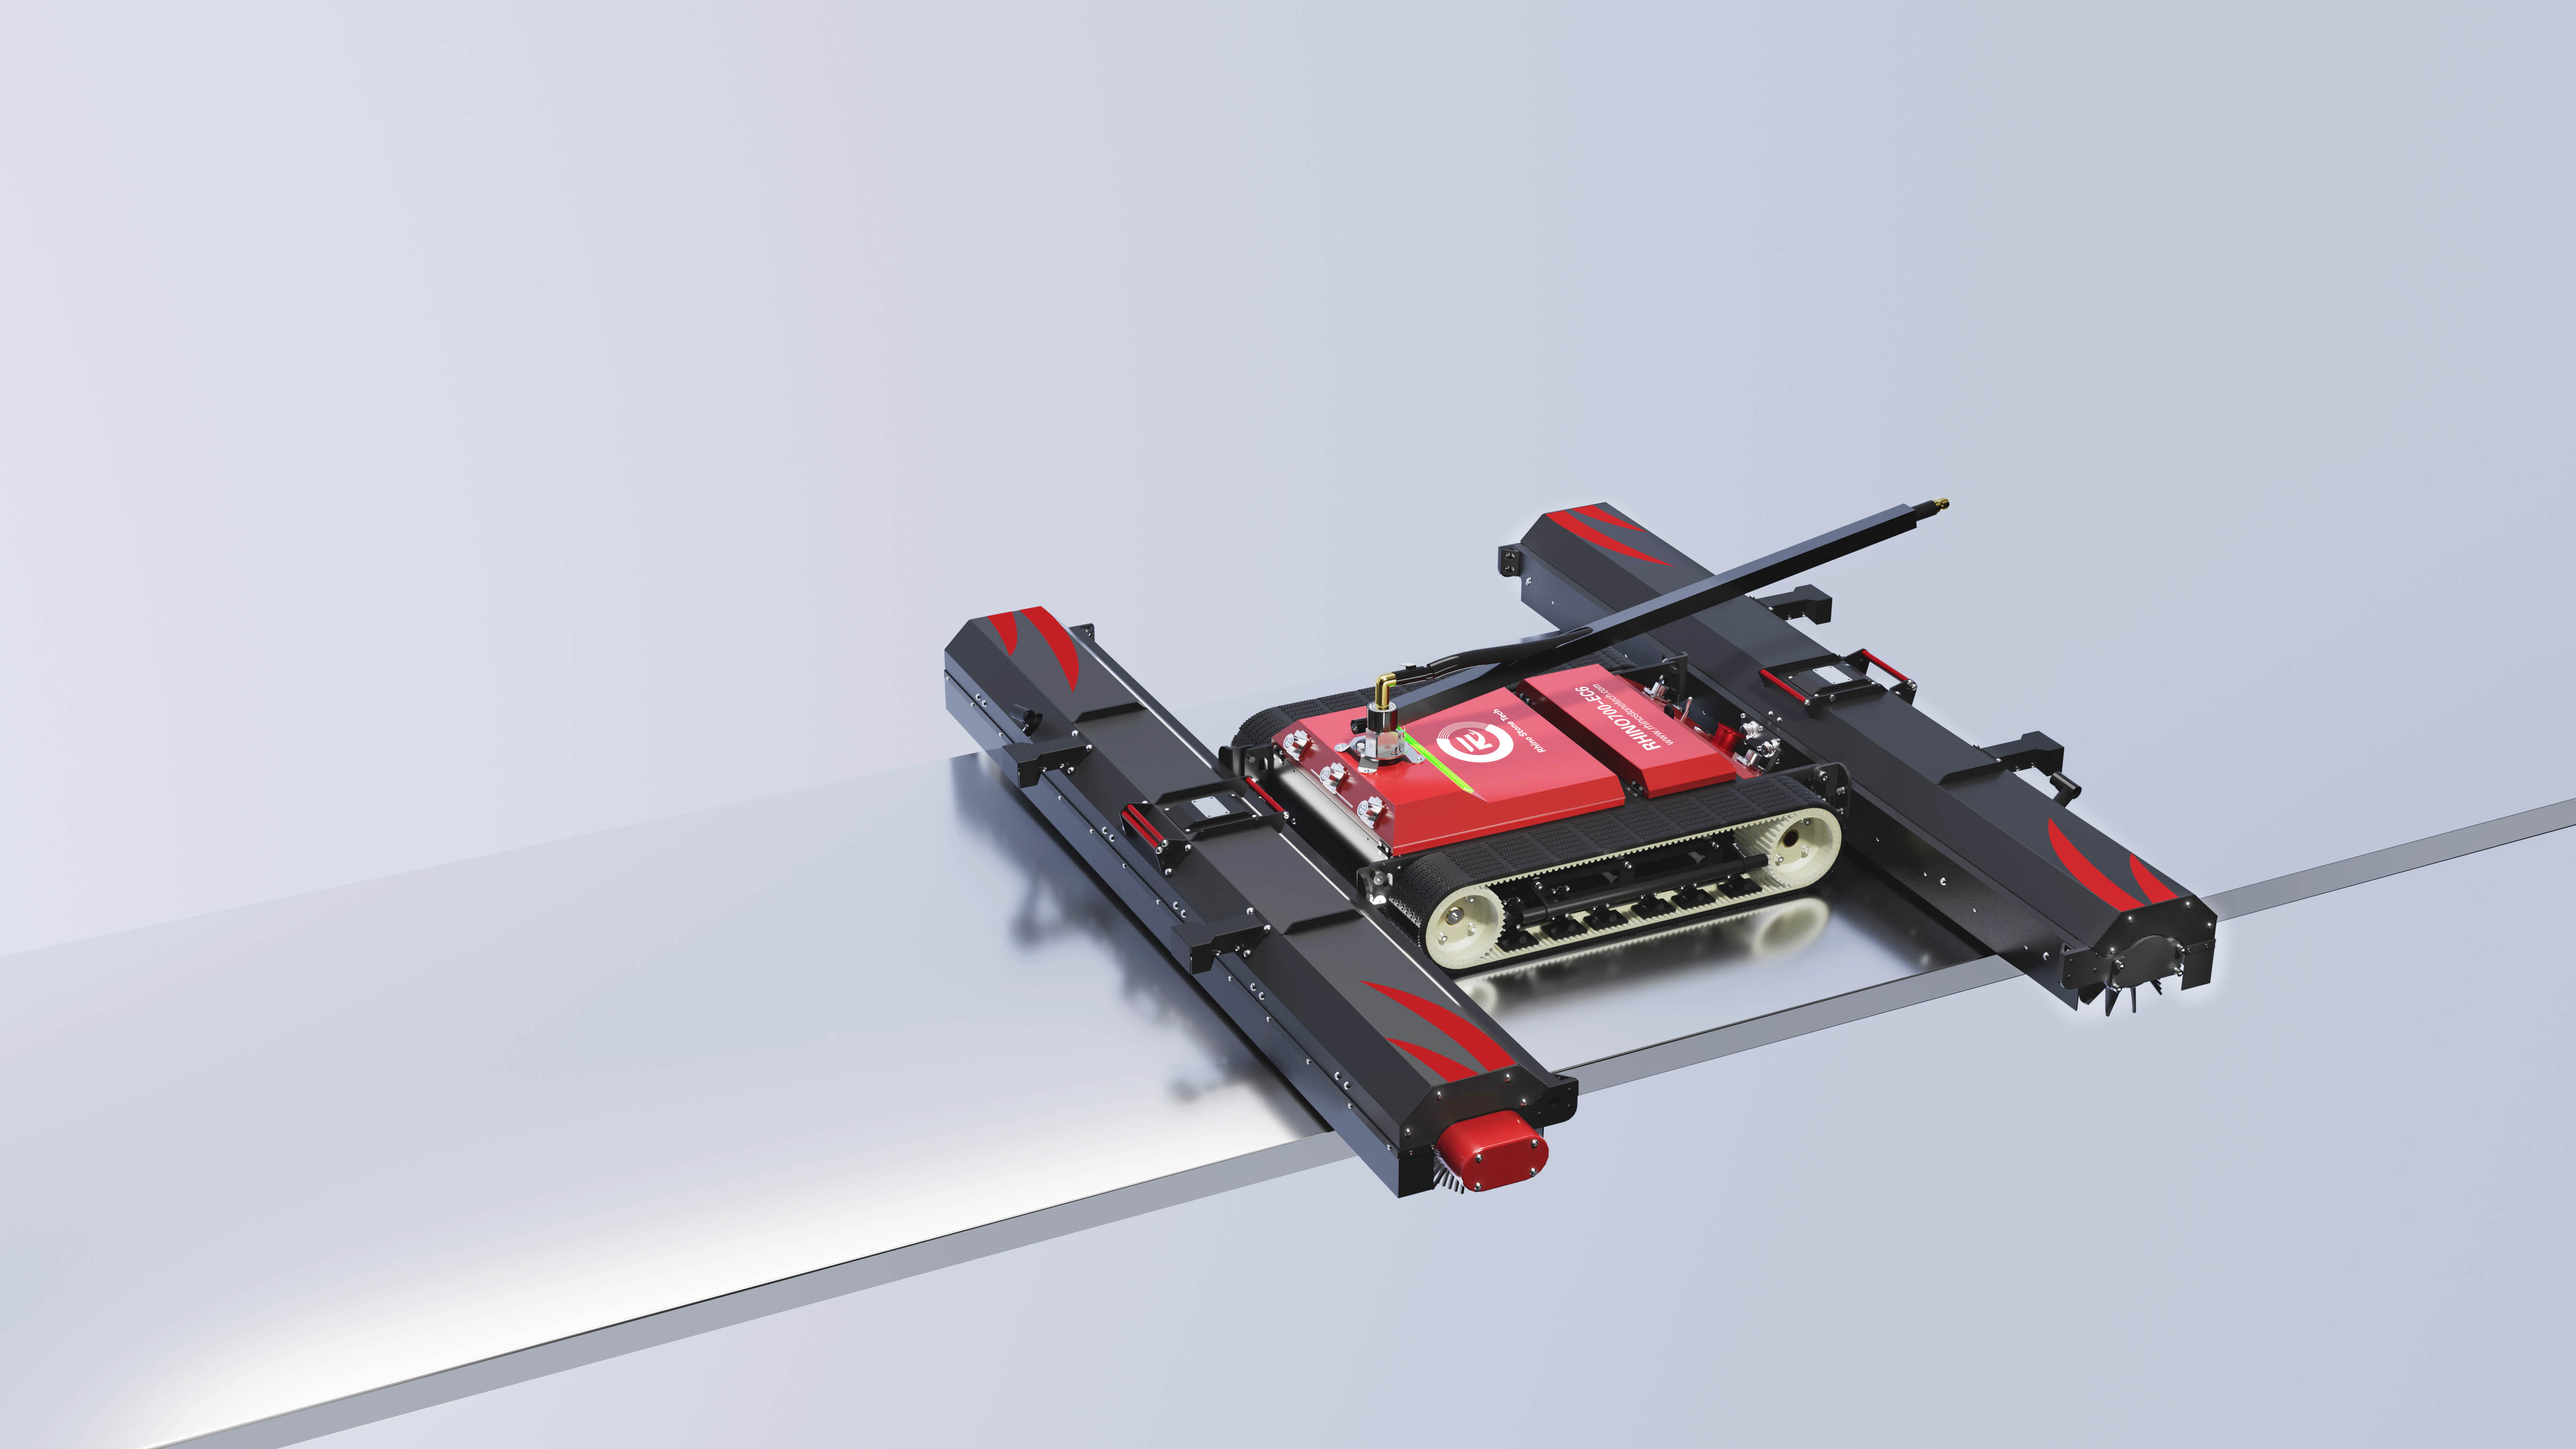
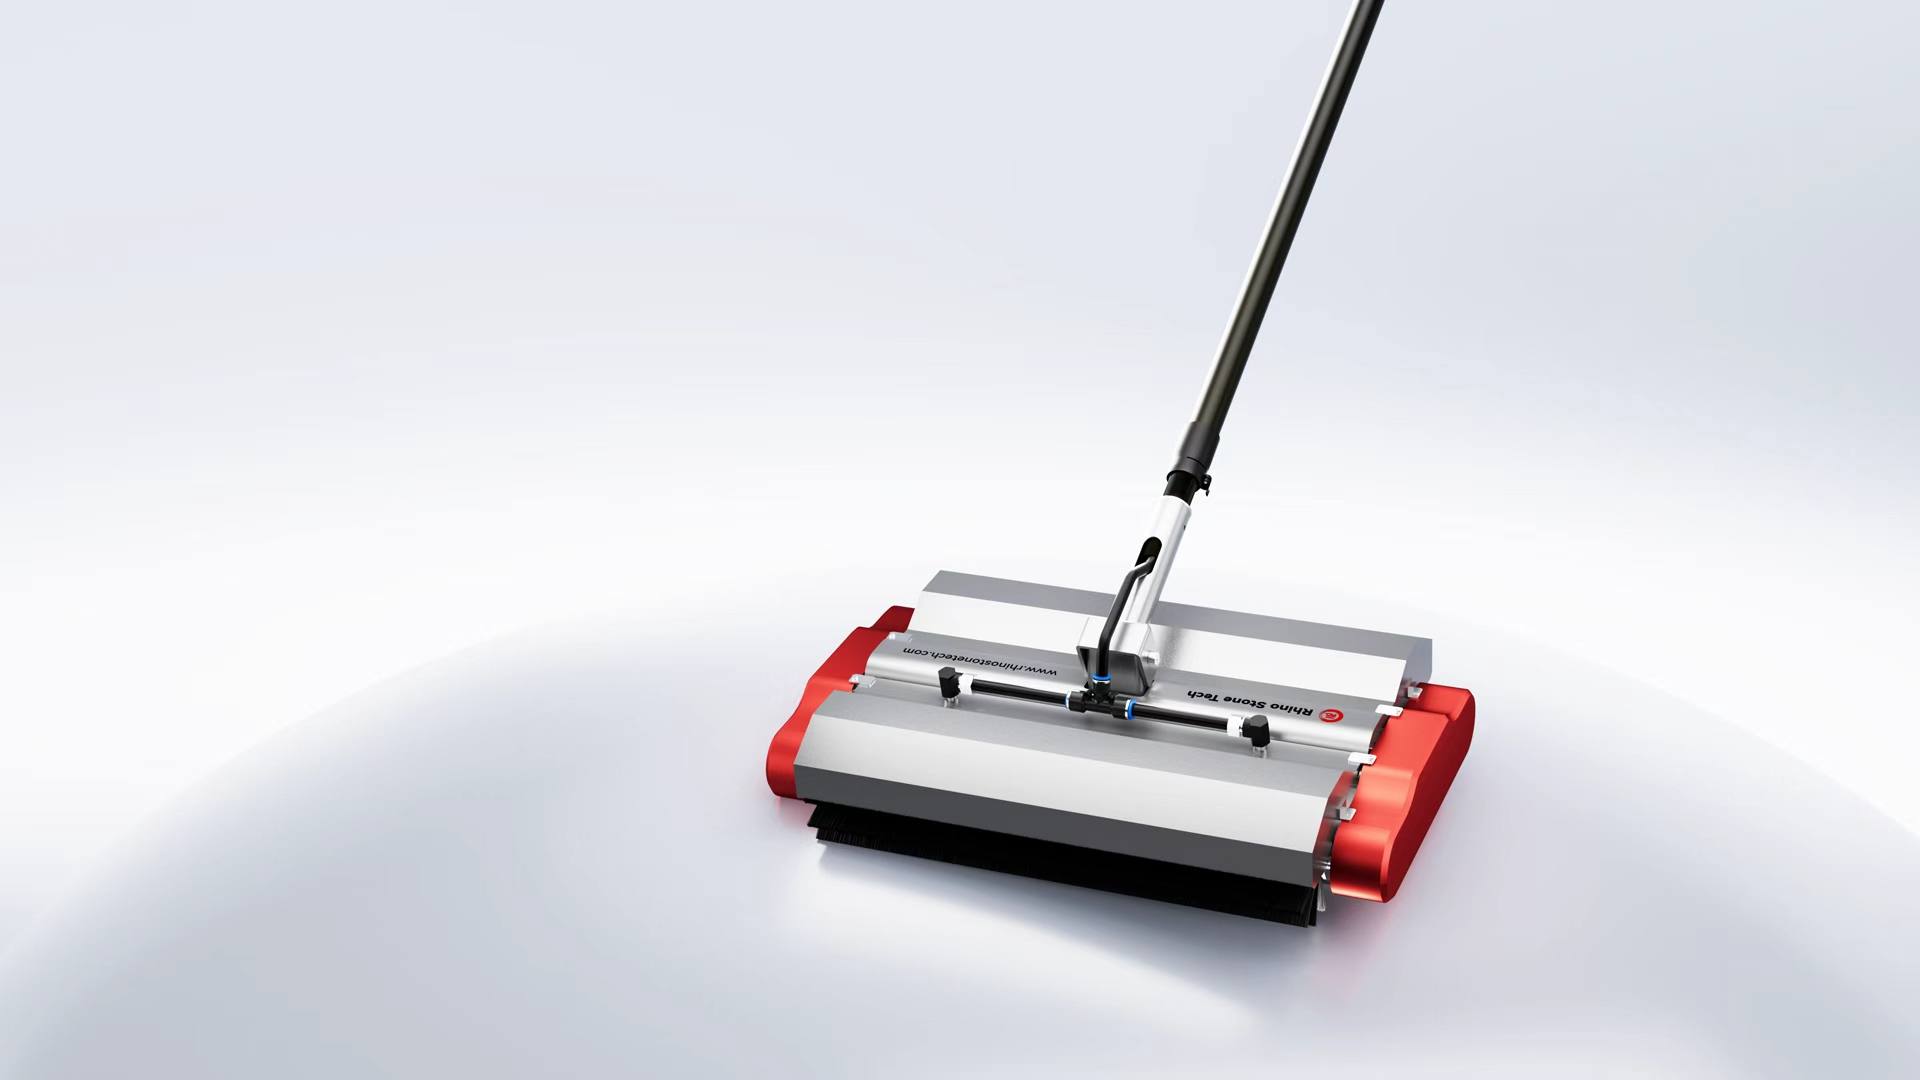
RHINOSTAR EC6 からRhino Stone Techその動作コンテキストに合わせて配置されます。その価値は、ワークフローの提案として最もよく理解されます。軽量のクローラー、モジュラー ブラシ オプション、リモート コントロール、乾式および湿式洗浄モード、安全感知機能が組み合わされて、変化する PV 環境全体で反復可能なタスクを 1 人のオペレーターが管理できるようになります。製品ページには、シャーシ重量 18 kg と薄型 180 mm が記載されており、機器を運搬、配置、または列間で移動する必要がある場合に重要となる詳細が記載されています。
クリーニングツールからオペレーティングシステムまで
設置後の機動性
太陽サイトが完全に均一な表面を示すことはほとんどありません。パネルの列は、隙間によって分離されたり、異なる構造物に取り付けられたり、車輪付きプラットフォームが不安定になるような角度で取り付けられたりすることがあります。 EC6 は、乾いた路面でも濡れた路面でもトラクションを維持するように設計された、幅広のハート型のゴム製トラックを使用しています。メーカーによれば、このロボットは最大 25 度の斜面を掃除できるほか、障害物通過機能と落下防止機能により、通常は手動のオペレーターが停止して装置の位置を変更する必要がある中断に対処できると述べています。
中断には数秒以上の時間がかかるため、これは商業的に重要です。一時停止すると、技術者が機械を登ったり、持ち上げたり、検査したり、再起動したりする必要がある場合があります。大規模なサイト全体でこれらのアクションが繰り返されると、労働時間とスケジュールのリスクが生じます。パネル表面との接触を維持し、通常の隙間を埋めるクローラにより、オペレータが行う決定の数が減り、常に機器を回収するのではなく、列の位置合わせ、清掃の品質、現場の状況の変化に注意を払うことができます。
さまざまな清掃計画に対応するモジュール性
EC6 は、0.9 ~ 1.3 メートルのローラー ブラシの長さをサポートしており、製品ページではマルチサイズおよびフローティング ローラー ブラシのオプションについて説明しています。モジュールのジオメトリと行間隔はプロジェクトごとに必ずしも一致するとは限らないため、これは商用ポートフォリオにとって実際的な設計の選択肢です。単一の固定幅ブラシは標準的なフィールドには適していますが、狭い配列や不規則な配列では扱いにくくなります。モジュール式システムにより、保守管理者は、設置物を機械に強制的に適合させるのではなく、機械を設置物と位置合わせすることができます。
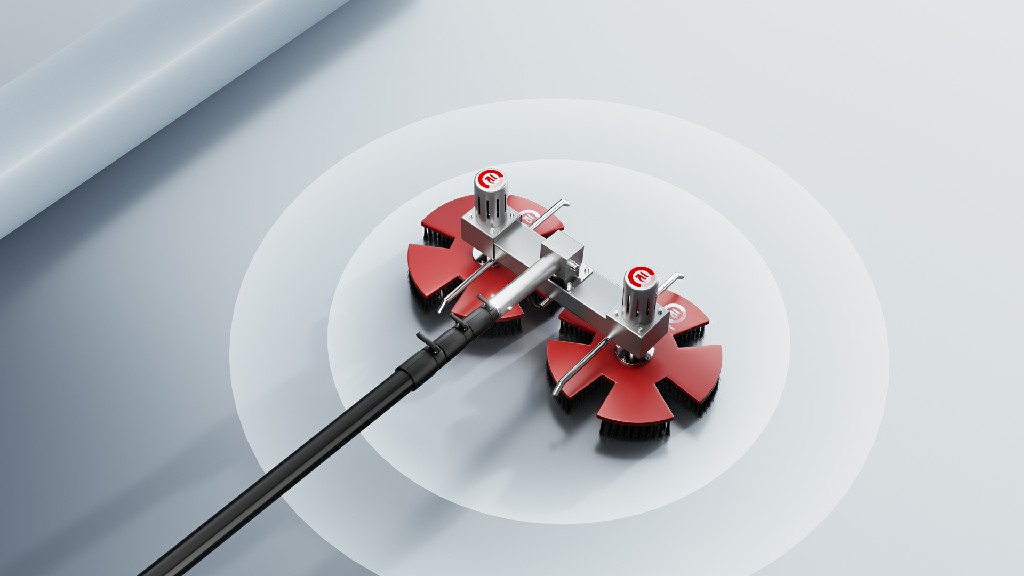
同じ論理が洗浄方法にも当てはまります。ドライクリーニングは、水が制限されている場合、気温が低い場合、またはメンテナンスチームが迅速に埃を除去する必要がある場合に役立ちます。堆積物に追加の潤滑またはすすぎが必要な場合は、湿式洗浄の方が適しています。メーカーによれば、EC6 には標準 13 mm ホース用のクイック接続給水口が含まれており、最大 60 bar の水圧をサポートします。商業的な利点は柔軟性です。チームは、毎回のサービス訪問を 1 つのプロセスに委託するのではなく、土壌の種類、水政策、アレイの状態に基づいて方法を選択できます。
現場での運用価値
遠隔制御が安全方程式を変える
EC6 は、干渉防止通信により、最大 200 メートルのワイヤレス リモート コントロール範囲を提供します。この範囲により、オペレータは、露出した屋根の端、浮きプラットフォーム、または平らでない地面に沿って機械の真横を歩く代わりに、より安全な位置から機械を監視することができます。リモート操作によって、サイトのリスク評価、ロックアウト手順、訓練を受けた担当者の必要性がなくなるわけではありません。ただし、ルーチンタスクを不必要な物理的曝露から遠ざけ、予期せぬ状況が現れたときにロボットを一時停止したり方向転換したりすることが容易になります。
リモート制御の価値は、運用の一貫性でもあります。 1 人のオペレーターが安定した観察位置を維持し、ブラシの接触を観察し、連続する列にクローラーを誘導することができます。これにより、アレイのあらゆる部分に人員と機器を一緒に移動させるよりも、より再現性の高い作業パターンが生まれます。監督者にとって、反復可能なパターンは計画、文書化、改善が容易です。
バッテリーの耐久性と毎日の計画
バッテリー機器はヘッドラインの稼働時間によって判断されることがよくありますが、商用ユーザーは稼働時間を毎日の作業計画に置き換える必要があります。 EC6 はポータブル 24V 30Ah リチウム バッテリーを使用しており、4 時間の急速充電時間で少なくとも 4 時間の耐久性を示しています。メーカーは、1 人のオペレーターで 1 日に約 1 ~ 2 MW をカバーするロボット 1 台の計画リファレンスも提示しています。これは、保証された生産量ではなく、サイト依存の推定値として扱う必要があります。列のレイアウト、汚れ、位置変更、水へのアクセス、天候、選択した洗浄モードはすべて、実際の生産性に影響します。
その資格があっても、4 時間の営業時間枠で構造化されたシフト モデルをサポートできます。チームは、日射量の低い時間帯に清掃をスケジュールし、充電済みのバッテリーをローテーションし、検査と水の取り扱いを別々に組織しながらロボットを動かし続けることができます。また、後続の電源ケーブルがないため、移動が簡素化され、一般的なつまずきの危険が軽減されます。資産所有者にとって、ビジネス ケースは自律的な運用ではなく、クリーニング パス間の非生産的な処理を削減することに重点が置かれています。
信頼性はスローガンではなくプロセスです
商業購入者は、より広範な検証プロセスの一環として認証と仕様を読む必要があります。 EC6 製品ページでは、CE 認証と ISO 9001 品質基準に基づく製造について言及しています。これらの参考資料はサプライヤーのデューデリジェンスをサポートしますが、スペアパーツ、ブラシの摩耗、バッテリー交換、トレーニング、修理対応、およびサイト固有のトライアルのチェックに代わるものではありません。信頼できる洗浄プログラムは、機械周囲の完全なサポート システムに依存します。
低いシャーシ、4 つの高精度落下防止センサー、最大 0.4 m/s の調整可能な移動速度、および 0 ~ 50 ℃ の動作範囲は、調達チームに技術レビューの具体的なポイントを与えます。耐風性はレベル 7 まで記載されていますが、購入者は、地域の気象現象中にロボットがどのように固定または停止されることが予想されるかを確認する必要があります。最も有益な質問は、仕様が印象的であるかどうかではありません。それは、仕様が意図した設置における既知のリスクに対応しているかどうかです。
導入前に購入者が評価すべきこと
メンテナンス方法の一環として、市販の掃除ロボットを購入する必要があります。導入を承認する前に、施設または資産管理チームは次のチェックを行うことができます。
· 設置場所の地図を作成します。列の幅、パネルの隙間、傾斜、アクセス ルート、屋根の端、浮体構造物、ロボットを持ち上げたり回転させたりする必要があるエリアを記録します。
· 洗浄基準を定義します。許容可能な残留ダスト、エッジ範囲、水質、ブラシ圧力、および各パス後に使用される検査方法を指定します。
· ブラシ構成をテストします。0.9、1.1、1.2、または 1.3 メートルのローラーがモジュールのレイアウトに適しているかどうか、また毛の柔らかさがガラスとフレームを保護しているかどうかを確認します。
· バッテリー計画を立てる: 充電場所、シフトのタイミング、予備バッテリーの必要性、および実行時間に対する温度の影響を計算します。
· 安全制御の検証: 実際の現場条件下で、落下防止検知、緊急停止手順、遠隔距離、無線干渉、およびオペレーターの視線をテストします。
· 経済性を測定する: 労働時間、水の消費量、再作業、設備へのアクセス、発電損失のリスクとロボットの購入およびメンテナンスのコストを比較します。
通常、代表的な列でのパイロットは、完全にきれいな平らな面でのデモンストレーションよりも有益です。トライアルには、チームが管理することを期待している最も汚い日常的な状態と、少なくとも 1 つの厄介な移行または障害を含める必要があります。また、セットアップ時間、オペレーターの作業負荷、洗浄の一貫性、および回復手順も文書化する必要があります。これらの観察により、製品仕様が予算レビューで擁護できる運用ベースラインに変わります。
EC6 が反復可能な商用ワークフローに適合する理由
RHINOSTAR EC6 を配置する最も便利な方法は、すべてのクリーニング方法の代替となるものではありません。これは、選択したメンテナンス ルートをより再現可能にするためのツールです。クローラーの牽引力、モジュラーローラー幅、遠隔制御、乾式または湿式操作、およびバッテリー電源の組み合わせにより、人の移動、機器の移動、水の管理、パネル表面の保護、現場の状況が変化したときの安全な停止など、大型 PV の清掃に費用がかかる現実的な摩擦点に対処します。
この配置により、現実的な境界も作成されます。この機械には、依然としてオペレーター、定義された清掃基準、適切な現場の準備、およびブラシ、トラック、センサー、バッテリーの継続的な手入れが必要です。これは、大規模なアレイやアクセスが困難なアレイ全体で同じクリーニング タスクを繰り返し実行する必要がある場合に最も効果的です。小規模な現場では、手動または軽量の手持ちツールの方が経済的である可能性がありますが、非常に不規則な設置では、ロボットと対象を絞った手作業を組み合わせたハイブリッド計画が必要になる場合があります。
商業用太陽光発電事業者にとって、そのバランスの取れた見方は重要です。テクノロジーは、単にメンテナンス在庫に別のデバイスを追加する場合ではなく、測定可能なワークフローを改善するときに価値を生み出します。 EC6 は、その中核となる機能が、ロボットがパネルに到達する方法、ブラシが表面に接触する方法、オペレーターが危険を避ける方法、利用可能なエネルギーと水の使用を中心とした移行をどのように計画するかなど、観察可能な操作上の決定に関連付けられているため、その改善のための信頼できるフレームワークを提供します。
結論
太陽光発電所の清掃は、肉体的な雑務であると同時に管理規律になりつつあります。アレイが大規模になり、メンテナンス チームが中断を減らして出力を保護することが求められるようになると、最も重要な問題は、サイトを手動でクリーニングできるかどうかではなくなります。重要なのは、選択した方法が一貫した適用範囲、管理されたリスク、および保守サイクルあたりの防御可能なコストを提供するかどうかです。
のRHINOSTAR EC6 は、その変化の製品例を示しています。公開されている仕様では、傾斜した複雑な PV 設定向けに設計された軽量のリモート制御クローラが、4 時間のバッテリ持続時間、柔軟なブラシ幅、ドライおよびウェット クリーニング、および落下防止センシングを備えていることを示しています。これらの機能によって判断の必要性がなくなるわけではありません。これらは、オペレーターに大規模な判断を適用するためのより構造化された方法を提供します。
購入者にとっての次のステップは、明確な受け入れ基準とライフサイクル全体のコスト レビューを備えたサイトベースの試験運用です。このように規律ある方法で使用すると、太陽光発電清掃ロボットは単なる省力装置以上のものとなり、商用太陽光発電資産を清潔、安全、生産的に保つオペレーティング システムの一部となることができます。