
















屋上アレイにはすべてエッジがあり、そのほとんどは敷地計画が示すよりも判断が困難です。モジュールは屋根膜とほぼ同一面に設置され、側溝は外側の列に沿って走っており、数メートル離れたところに立っている技術者は、最後の数センチメートルの移動量を読み取ることができないことがよくあります。このギャップはまさに、遠隔操作の掃除機に組み込まれた落下防止センシングによって埋められるものです。この記事では、落下防止センサーがどのようにアレイの端を読み取るのか、なぜ 4 つのセンサーが 1 つよりもはるかによく屋上をカバーするのか、そして遠隔操作によってどのように人が危険ゾーンから機械を操作するのを防ぐのかについて説明します。
落下防止センサーが屋上アレイの端を読み取る方法
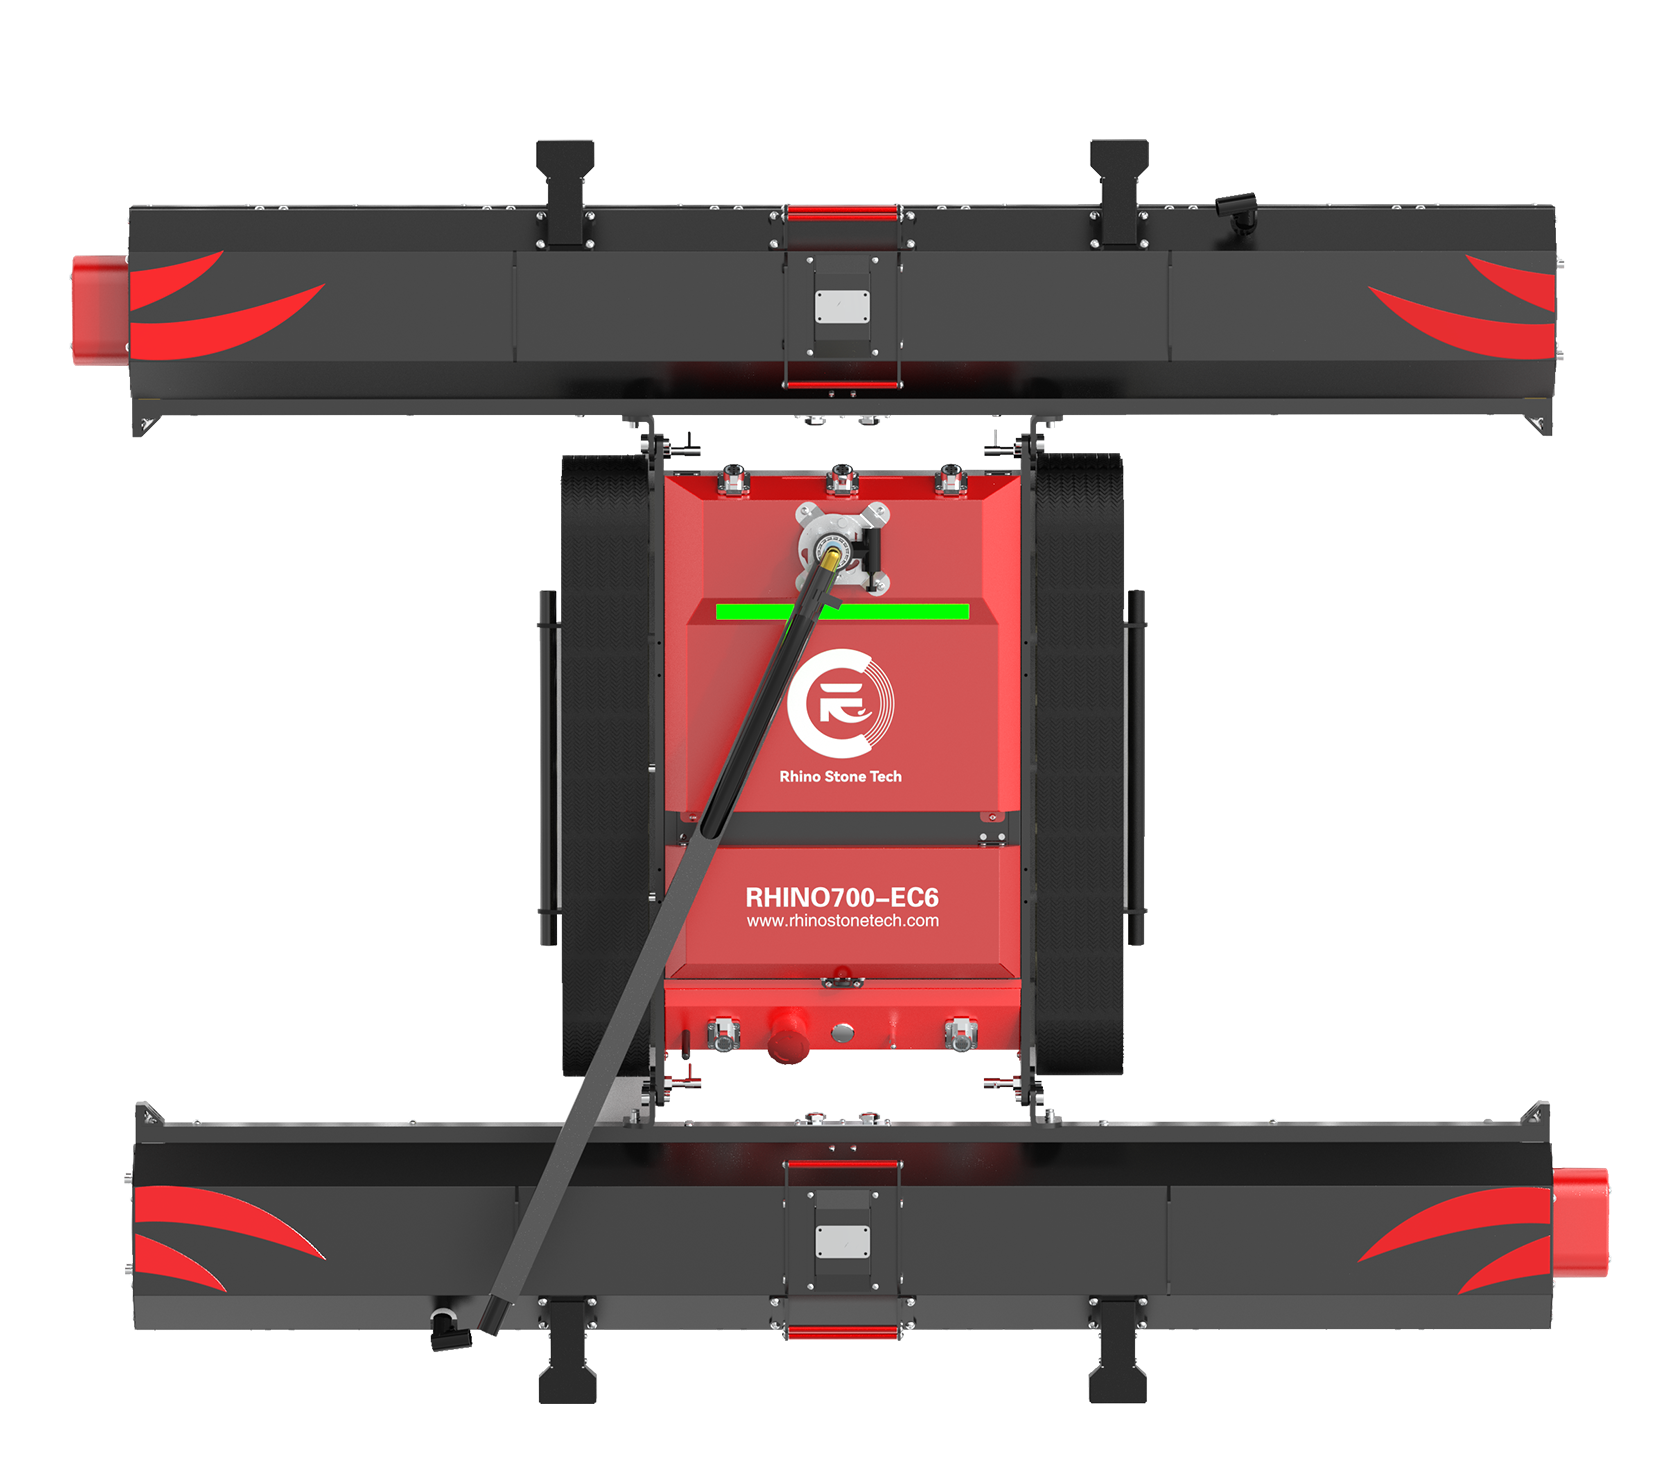
ソーラー パネル掃除ロボットの落下防止センサーは、シャーシの下の表面がまだそこにあるかどうかをチェックするという、狭い仕事をうまくこなします。ほとんどの設計は、トラックの少し前方にあるモジュールガラスまたは屋根の表面が下を向いており、その表面が離れると、ガラスが屋外、側溝、または屋根の下部セクションに置き換わった瞬間に測定値が変わります。チェックは視覚的ではなく物理的であるため、カメラがきれいなラインを見つけるのに苦労するような暗いモジュール、平らな朝の光、ほこりっぽいガラス上でも機能し続けます。その信号はマップではなくトリガーです。クローラー ロボットのコントローラーのメモリには屋根全体の描画がありません。現時点でその直下に何があるかを知っています。下向きの読み取り値がしきい値を超えると、機械が反応し、運転が停止するか、オペレーターが警告を受けてコースを修正します。 Rhino Stone Tech の RHINOSTAR・EC6 は、200 m 耐干渉ワイヤレス リモコンとともに 4 つの高精度落下防止センサーを指定しており、これら 2 つの機能はペアとしてのみ意味を持ちます。センサーの数はほとんどのデータシートに記載されていますが、配置が記載されていることはほとんどありません。これは、さまざまなソーラーパネル清掃ロボットサプライヤーの機械を比較するときに覚えておく価値があります。位置決めは感度と同じくらい重要です。傾斜したアレイでは、外側の列は下り坂の列でもあるため、ランオフは落下と同じ方向に働く重力を組み合わせます。したがって、センサーの配置はシャーシの先端と外側の角を優先する傾向があり、斜めにアプローチすると最初にマシンが露出してしまいます。
複数のセンサーがより信頼性の高いエッジ検出を実現する理由
単一の検出器が表面の 1 つの小さなパッチを監視します。トリガーゾーンよりも何倍も広いシャーシでは、マシンが事実上監視されていない場所に十分な移動距離が残ります。 4 つのセンサーが 1 つの狭いチェックを実際の範囲に変えます。ロボットは直進するか、後進するか、または斜めにコーナーに近づくかどうかを監視し続けます。
• 旋回中の前面、背面、側面の露出: ロボットがモジュール列の間の狭い通路で旋回すると、落下に最も近いシャーシの部分が変化します。センサーを周囲に広げることは、直線アプローチだけでなく、ターンアラウンド自体も監視されることを意味します。
• 1 つのセンサーが侵害された場合の冗長性: ほこりの膜、水滴、強い眩しさ、隆起したフレーム、または不規則な取り付けレールは、それぞれ 1 つの読み取りを妨げる可能性があります。別のパッチを監視する 2 番目のセンサーはコントローラーに別の意見を与え、これにより小切手を実際の屋根上で使用できるようにします。
• 停止または警告につながるフィードバック: 複数のセンサーがエッジを読み取ると、コントローラーは十分な自信を持って駆動を停止したり、オペレーターにすぐに警告したりします。これは自律的な経路変更ではなく、制御された停止であり、次の決定はリモコンを持っている人に委ねられます。
• レイアウトは屋根の形状とモジュールの配置に従います。パラペット、雨樋、ケーブル トレイ、歩道の幅、列の間隔はすべて、どのコーナーが実際に落差に到達できるかを変更します。同一エリアの 2 つのアレイにより、異なるセンサーの優先順位を正当化できます。
実際的なメリットは、オペレータが屋上の 1 つの測定値を信頼しなければならない瞬間が減り、二度目のチャンスがなくなることです。冗長センシングはエッジ認識をサポートします。マシンを立ち上げる前のサイト評価、エッジ保護、または計画されたルートに代わるものではありません。
遠隔制御によってオペレーターがエッジから遠ざかる仕組み
センサー レベルの冗長性では、問題の半分しか解決できません。残りの半分は人間が立つ場所です。このクラスの商用ソーラーパネル清掃ロボットは、最大 200 m の動作範囲で無線リンクを介して操縦されるため、オペレーターはモジュールの列を歩く代わりに、地上、サービスプラットフォーム上、または欄干から離れたところに留まることができます。その距離がポイントです。多くの市場における高所作業法は、合理的に実行可能な場合には高所での作業を回避することを中心に構築されているため、屋根面から人を移動させることは、おまけ機能ではなく第一線の管理です。 200mという数字は目標というよりは余裕です。商業施設の大きな屋上では、安全な位置からアレイ全体が見える程度に離れたところに立っても、わずか 30 ~ 50 m の距離しか離れていない可能性があります。追加の範囲は、長い建物、2 階建ての屋根、建物の遠端に最適な観察ポイントがある場所をカバーします。屋上のプラント、インバーター、金属製のデッキが多くの信号ノイズを発生させるため、ここでは干渉防止が重要です。また、遠隔操作により、オペレータは状況を読みやすくなります。 1 つの固定された視点から、ルート、水道、ケーブル経路、エッジへのアプローチを同時に見ることができます。これは、シャーシの横にしゃがんだ技術者には不可能なことです。センサーをホストする電気ハードウェアは、湿ったブラシ ヘッドの最も近くに配置されます。そのため、屋外エンクロージャは通常、防塵および防水の標準命名システムである IEC 60529 に基づく IP コードで記述されます。遠隔制御のクローラー ロボットは自律型の屋根ロボットではないため、安全な状態で走行できるかどうかはオペレーターが判断します。
結論
屋上清掃ロボットのエッジ保護は、シャーシの周囲に配置されたセンサーと、落下から十分離れた位置に立っているオペレーターという 2 つの機能の連携によって実現されています。 4 つの落下防止センサーは、機械が回転するときに前部、後部、側面をカバーし続けます。また、ほこり、眩しさ、または不規則なフレームが 1 台のユニットに影響を及ぼした場合でも、冗長性により読み取り値が使用可能に保たれます。次に、リモート リンクはそのカバレッジを距離に変換し、マシンを操縦する人は実際にリスクが存在するモジュール プレーンから離れた位置に留まります。センサーのレイアウトと遠隔範囲はどちらも、安全な手順や現場での評価とともに、いかなる機械にも代わることができないため、仕様書で確認する価値があります。
よくある質問
Q: 落下防止センサーは屋上の太陽光発電清掃ロボットでどのように機能しますか?
A: 彼らはシャーシの真下の表面を監視し、それが消える瞬間にフラグを立てます。マシンがアレイの端に向かって移動するにつれて、モジュールのガラスが外気、側溝、またはより低い屋根レベルに取って代わられると、測定値が変化します。その後、コントローラーは駆動を停止するか、オペレーターに警告を発して、ロボットが端から飛び出さないようにします。
Q: 屋根清掃ロボットに複数の落下防止センサーが必要なのはなぜですか?
A: 1 つのセンサーは 1 つの小さなパッチを監視しますが、エッジはどの方向からでも現れる可能性があります (直進時、後進時の後方、または旋回時のコーナーなど)。シャーシの周囲に配置されたセンサーにより、前面、背面、側面が保護されます。また、ほこり、眩しさ、または不規則なフレームによって 1 つのユニットが妨げられた場合には、2 回目の読み取りも役に立ちます。
Q: 200 m リモコンは屋上の太陽光発電の安全性においてどのような役割を果たしますか?
A:オペレーターの立ち位置を決定します。最大 200 m の作業範囲があるため、機械を操縦する人は欄干近くのモジュール列を歩く代わりに、地面またはサービス プラットフォームに留まることができます。この距離が主な安全上の利点であり、追加の範囲は、最良の視点がロボットから遠く離れた長い屋上や二段レベルの屋上をカバーします。