

大規模な地上設置プラントでは、問題はロボットがパネルを清掃できるかどうかだけではありません。アレイに到達し、パネルの隙間を通過し、斜面でトラクションを維持し、1 人のオペレーターが 1 日の作業を通して安全に制御する必要があります。列の間隔、傾き、パネルの隙間、輸送ルートが異なるため、ある現場に適合する 18 kg クローラーでも別の現場では適合しない可能性があります。現場の測定条件を使用して要求仕様を設定し、平均的な列ではなく最悪のケースに対してロボットをチェックします。
クローラー型ロボットが大型地上設置型太陽光発電所に検討される理由
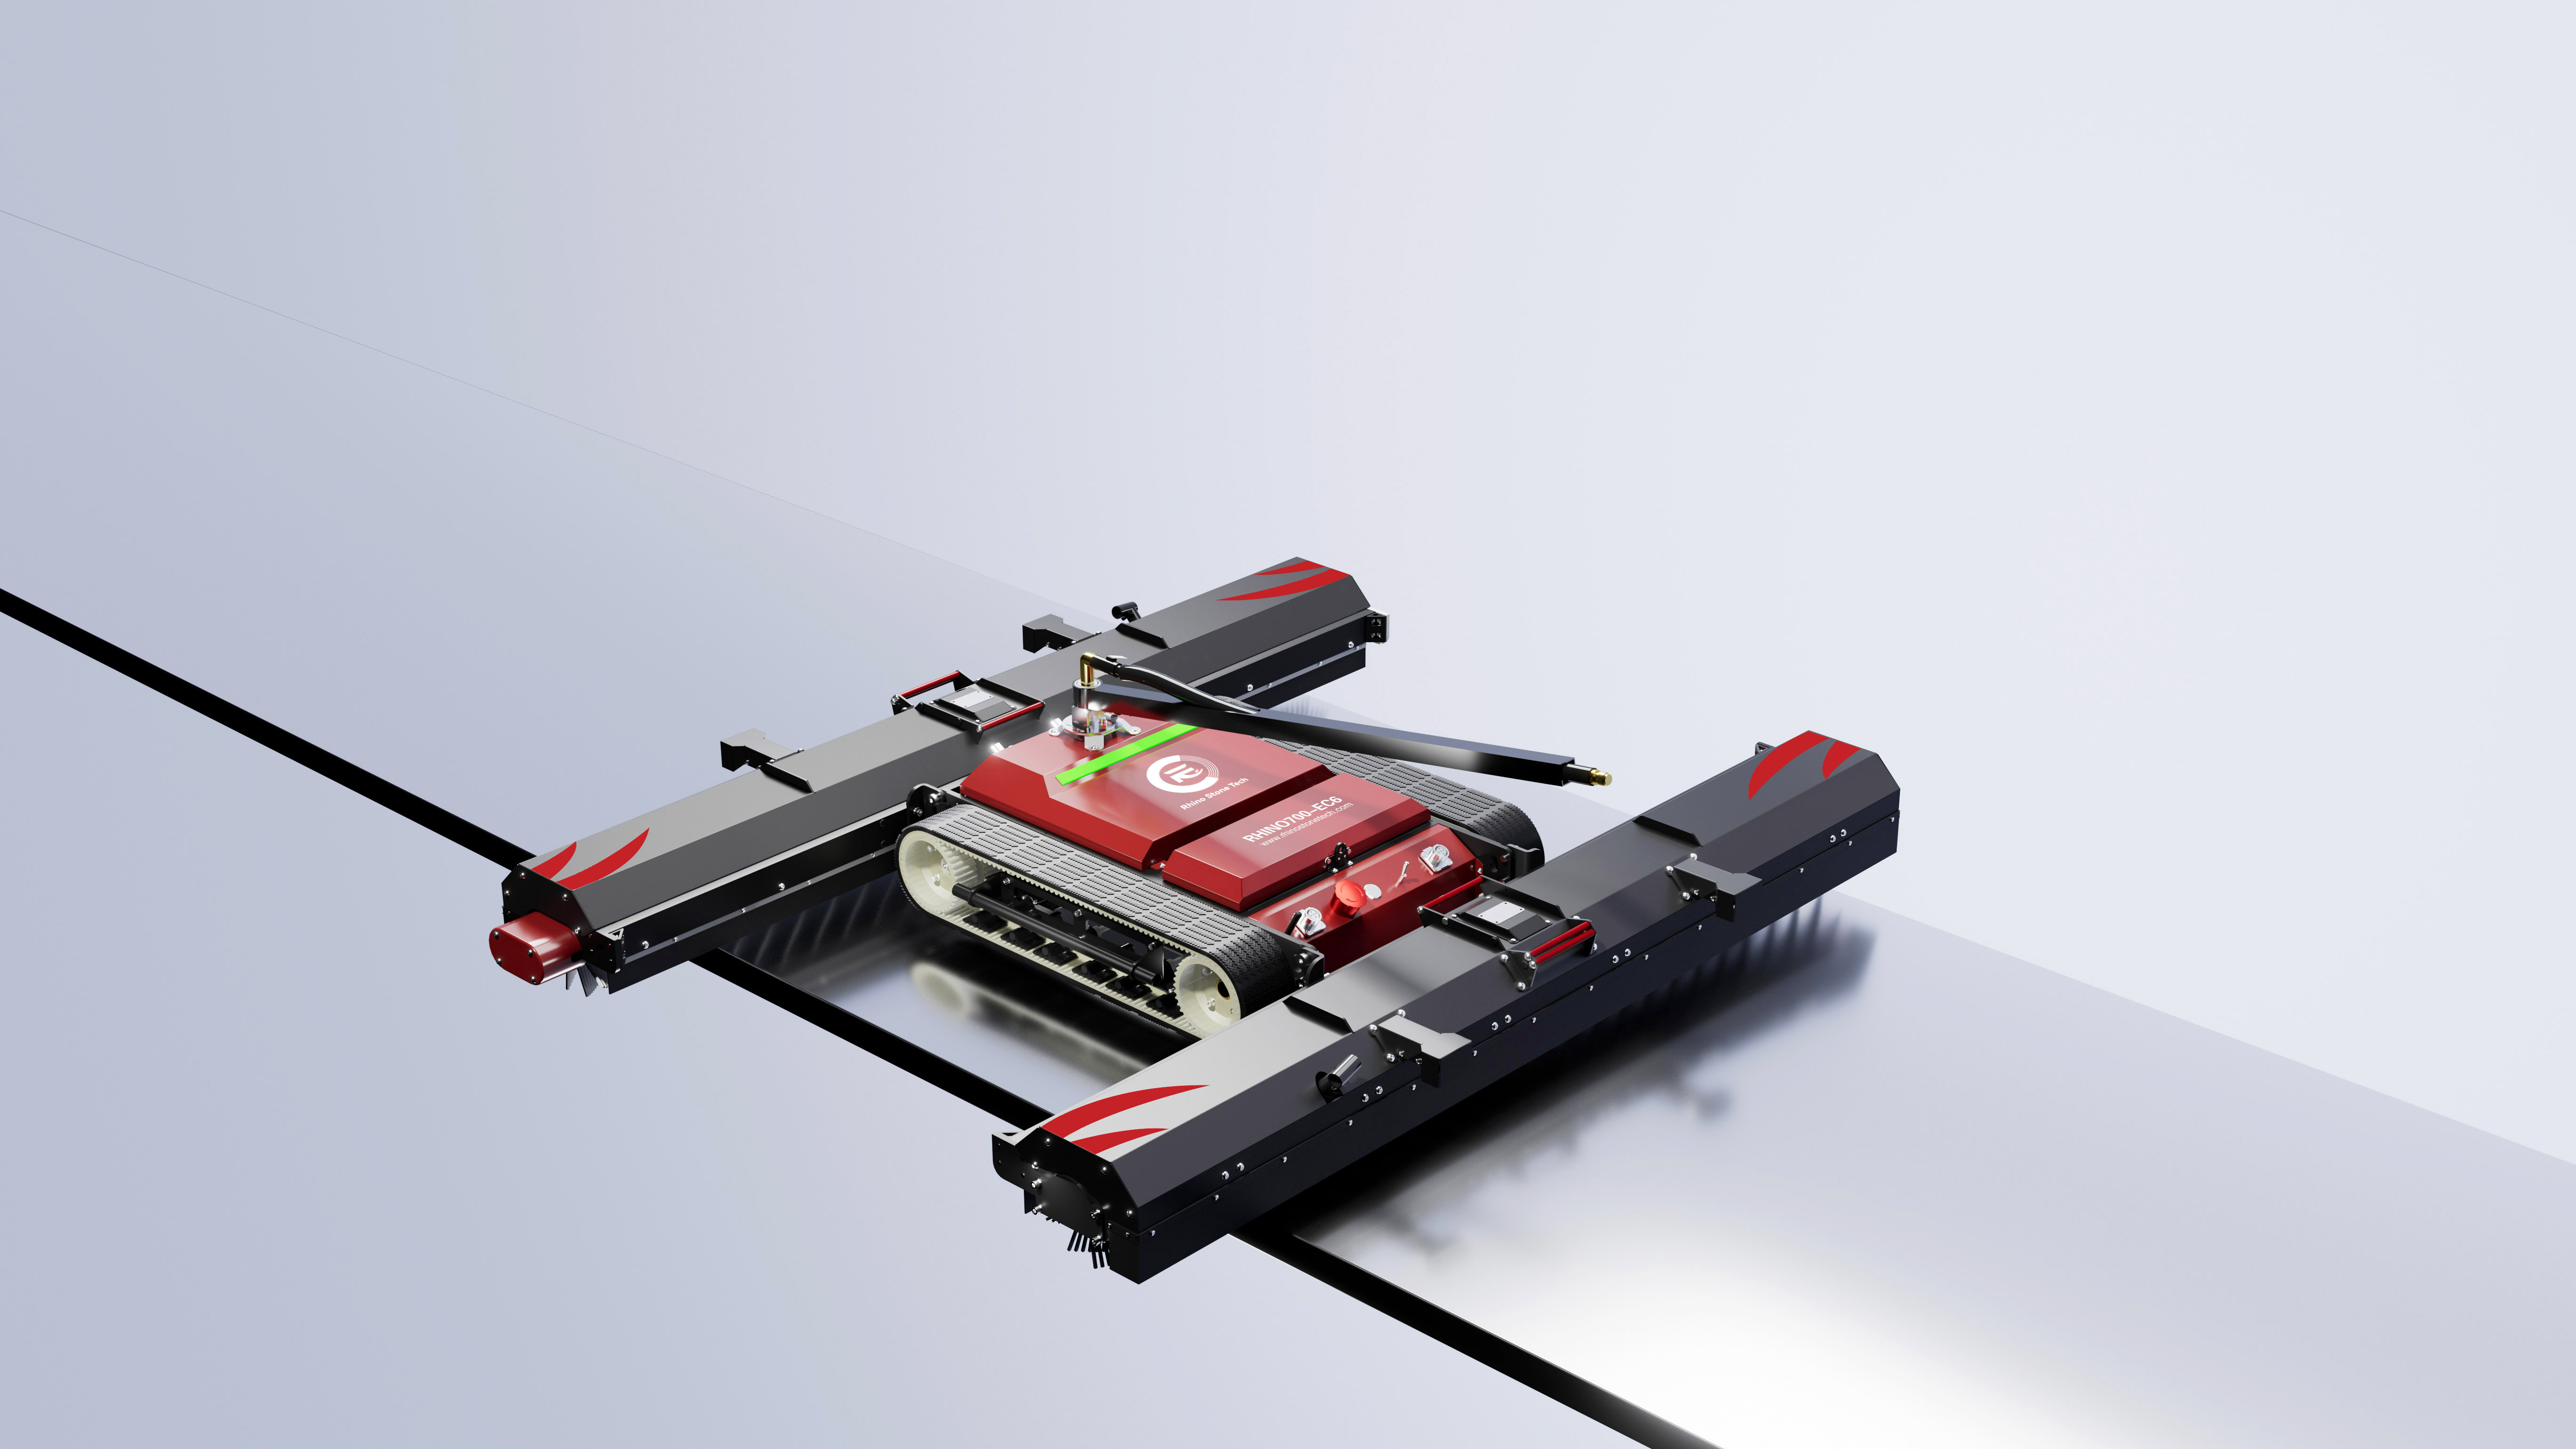
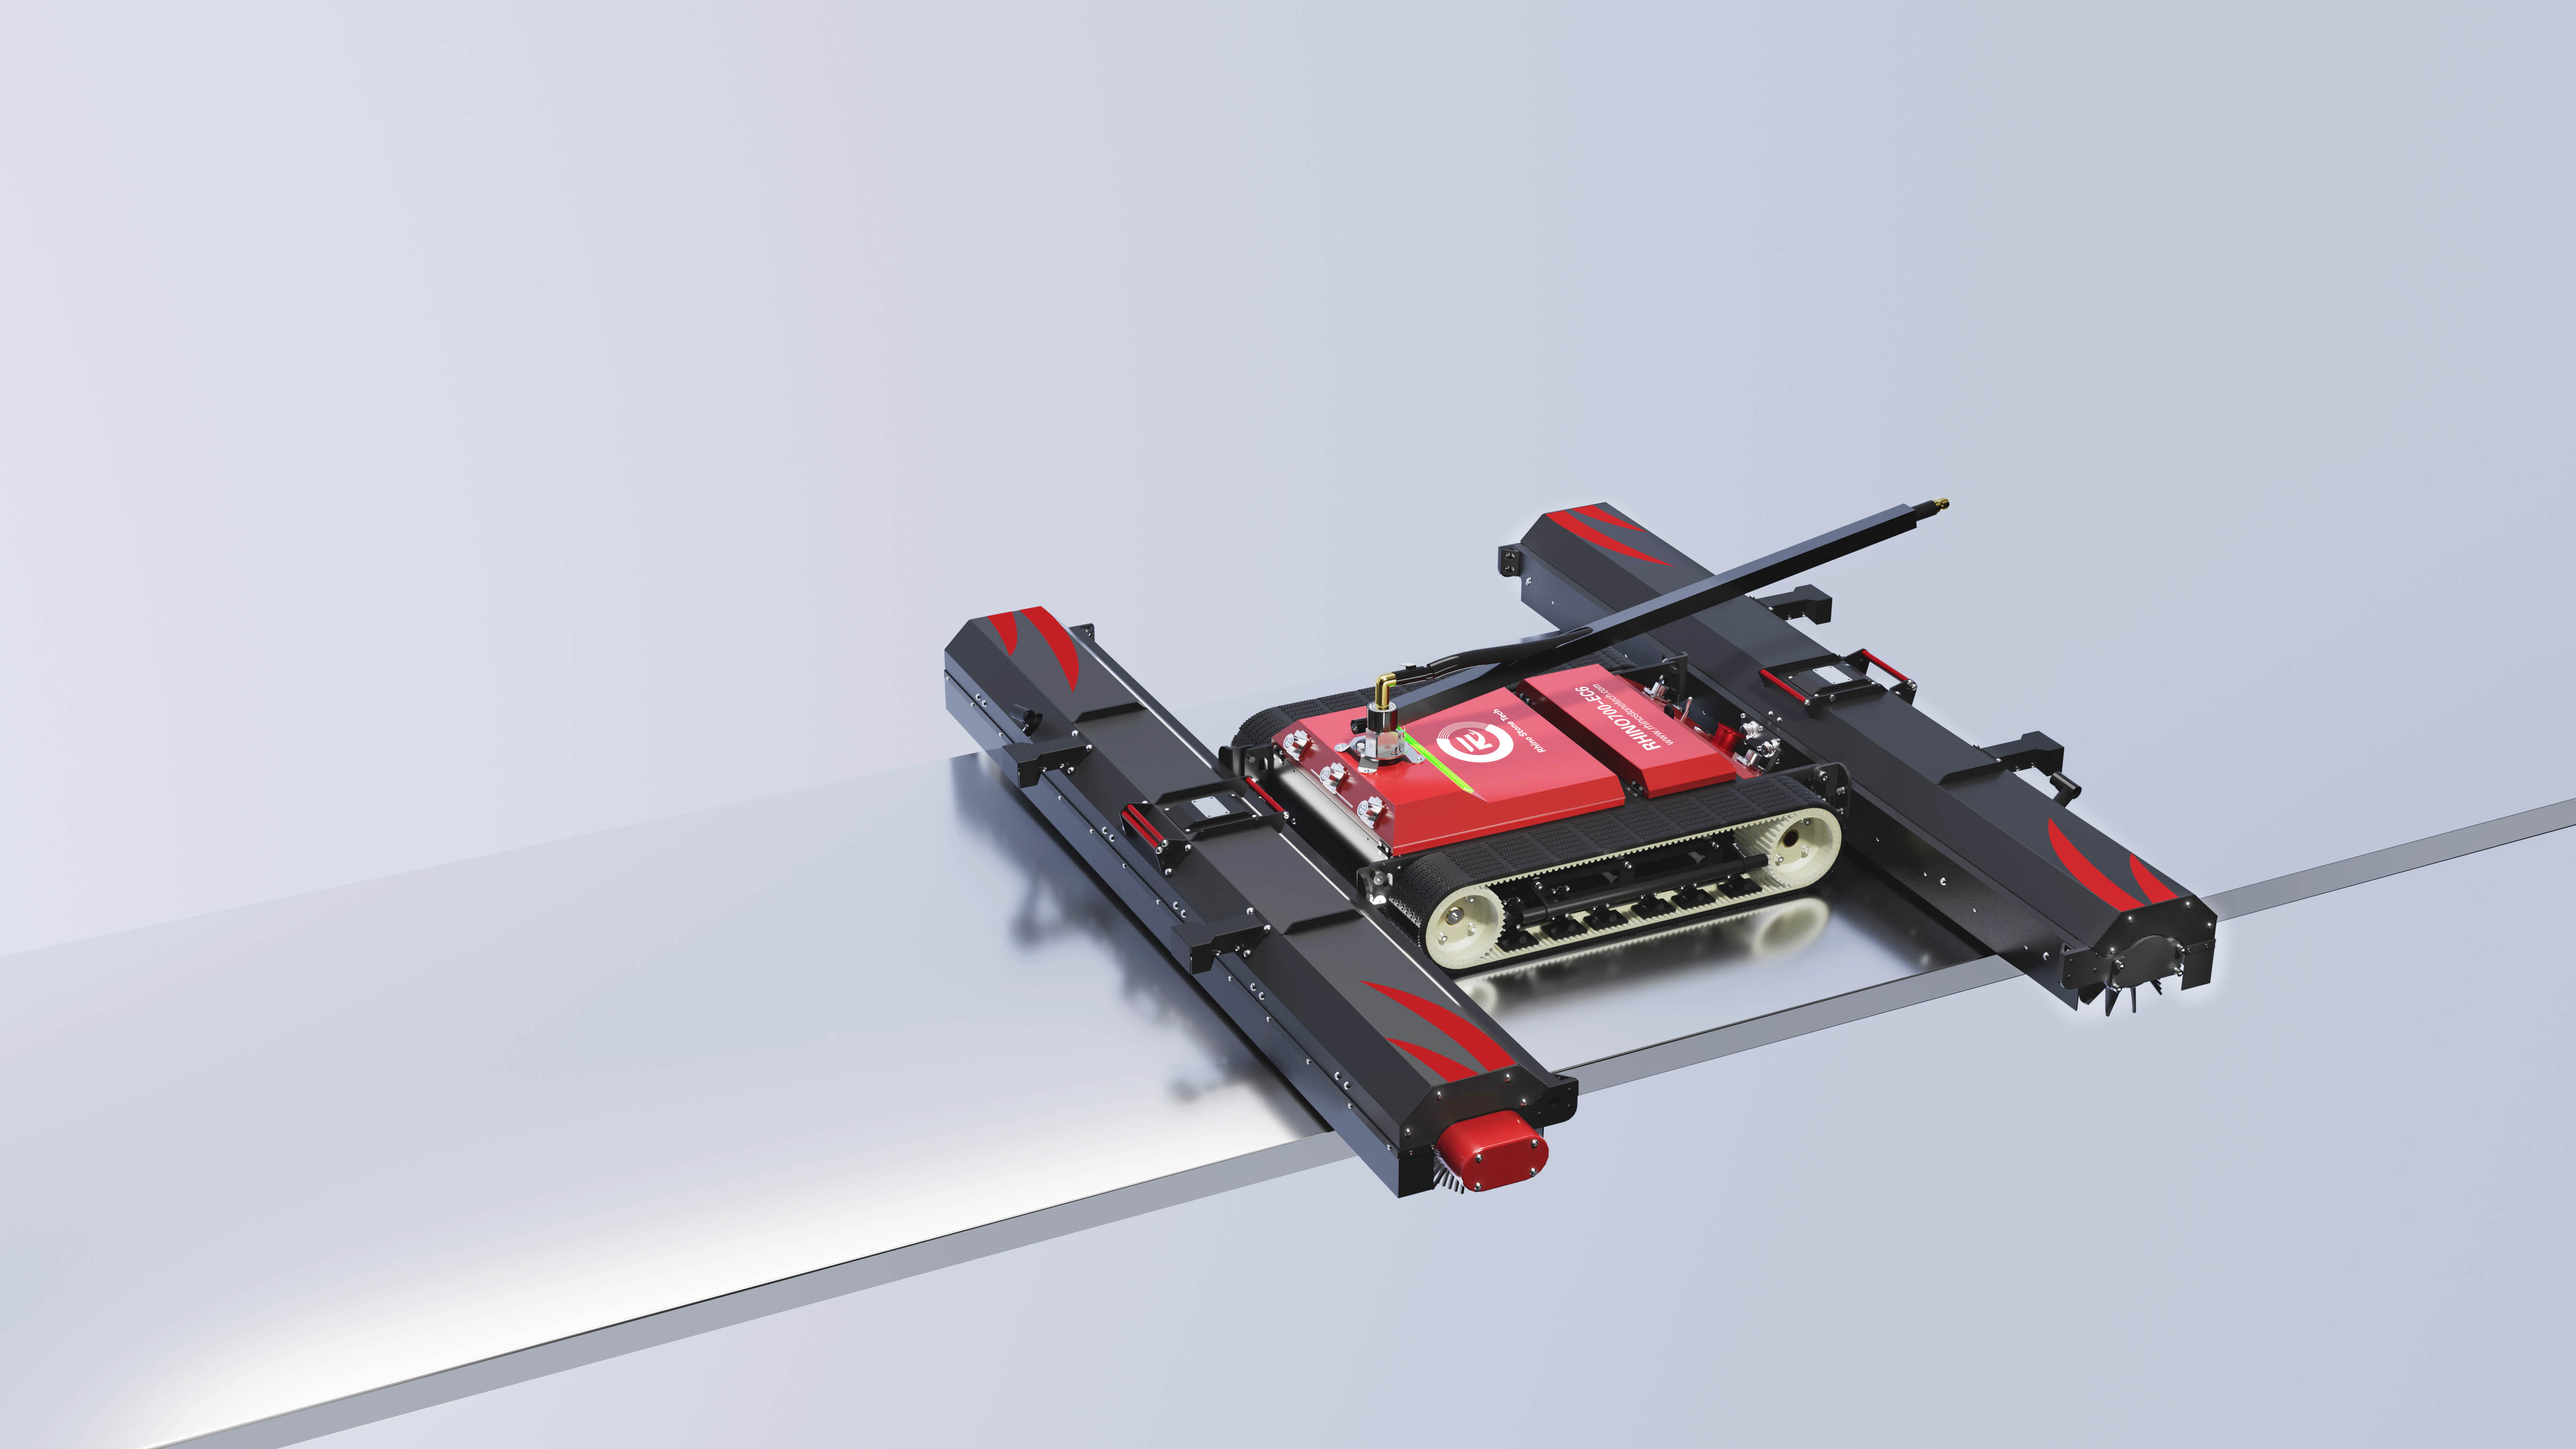
汚れによる損失により毎日の発生量が減少し、広範囲にわたる清掃を手作業で行うのは時間と労力を要する作業です。クローラー型ロボットは、アレイのすべての表面に作業者を配置することなく、一定のペースでパネルを清掃します。履帯は車輪よりも広い接地面に重量を分散するため、傾斜したガラスや緩い地面の設置状況に役立ちます。リモート制御により、列内の動きを監視しながらオペレーターをアレイの端から遠ざけることができます。公共事業規模の作業では、この組み合わせにより、発生予測と汚れパターンに基づいた計画的な清掃ルーチンがサポートされます。実際のケースは、反復可能なアクセスに基づいています。遠隔制御のクローラは、1 人のオペレータがルートを監視し、パネルの移行部でフローティング ローラー ブラシを調整し、列の端で機械を再配置しながら、安定した作業ペースで長い列をカバーできます。多くのテーブルがあり、列の変更が繰り返されるプラントでは、手作業を減らし、測定された汚れ、水の利用可能性、発電の回復に関連付けられた清掃スケジュールを維持することで価値が生まれます。 RHINOSTAR-EC6は、1370×1200×180mmのボディと18kgのシャーシを採用しています。 3 ピースのモジュラー構造により、1 人で標準的なアクセス ルートでセクションを移動し、約 2 分で組み立てることができます。標準的な条件下では、ロボットを制御しルートを監視する 1 人のオペレーターによる基準容量は 1 日あたり約 1 ~ 2 MW です。広い敷地では、ゲートへのアクセス、設備用道路、列のクリアランスなど依然としてオペレーターの判断が必要なため、展開計画には最初の清掃サイクルの前に輸送経路と安全な転換点を含める必要があります。
傾き、列間隔、パネルギャップがロボットの要件をどのように変えるか
アレイの傾きはアレイ面の放射照度に影響し、トラックが保持する必要がある物理的な傾きも設定します。列の間隔とパネルのギャップは交差距離を定義します。アレイへのアクセスが不十分な場合、輸送と遠隔範囲がより重要になります。最初に実際のレイアウトを測定し、次に平均的な列ではなく最も困難なセクションに対してマシンをチェックします。この順序は、プラントの中心では快適にアクセスでき、境界では狭い側道、急な台地、または広い排水溝にアクセスできるため、重要です。清掃計画では、機械を現場に適合させる前に、これらの境界条件を特定する必要があります。
1. 幅広のゴムクローラが傾斜ガラスのグリップに与える影響
ガラス上のゴムは摩擦をもたらしますが、接触面積とトレッド パターンによって、ロボットが急な坂道でトラクションを維持できるかどうかが決まります。アレイの傾斜が上昇すると、ガラスに沿って機械を引っ張る重力の成分が増加するため、トラック システムは動作を制御し続けるために十分な摩擦を生成する必要があります。幅が 100 mm のハート型のゴム製トラックにより、接地面積が増加し、エッジ グリップが強化されます。この設置面積は、RHINOSTAR-EC6 の 33° 傾斜定格をサポートし、シャーシの負荷を 1 点に集中させるのではなく、ガラス全体に分散させるのに役立ちます。湿った朝、雨の後、またはひどい汚れの下では、裸のガラスがより滑りやすくなることがあります。そのため、傾斜の評価とトラックの設計を組み合わせて、異常に急なセクションや濡れたセクションの周りのルート計画を立ててください。オペレータはまた、入口点と出口点がトラック幅と一致していること、およびケーブル トレイやフレームの端が接触パッチを妨げていないことも確認する必要があります。
2. 不規則なアレイレイアウトにとって 60 cm のパネルギャップ交差が意味するもの
60 cm のパネルギャップ交差定格により、ロボットは 1 つの連続した平面上にないセクションを越えて移動できます。実際の地上設置アレイには、ジャンクション ボックス、排水ギャップ、ケーブル トレイ、モジュール間のわずかな高さの変化が含まれます。確実に隙間を横切ることができないと、作業員が隙間を埋めるか、ロボットを持ち上げて隙間を越えなければならないため、清掃サイクルが遅くなり、手作業が増えます。 RHINOSTAR-EC6 は最大 60 cm の隙間を越えることができ、一般的な地上設置間隔や多くの不規則なブロックをカバーします。最大幅が60cmを超える場合は、別途横断方法を検討するか、ルートを調整してください。実際の最も広いギャップと、その制限に近いギャップの数を記録します。これは、1 つの大きすぎるギャップによって行がアクセス不能なセグメントに分割される可能性があるためです。同じ調査では、トラックの経路を妨げる可能性のある隙間の端、隆起したフレーム、および排水カバーに注意する必要があります。
クローラー ロボット サプライヤー向けの技術概要の作成
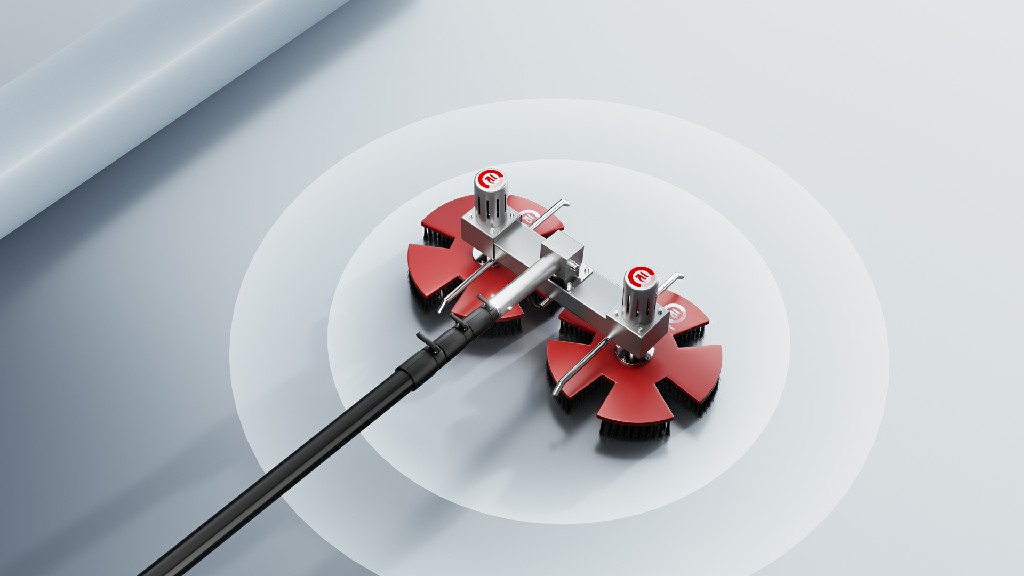
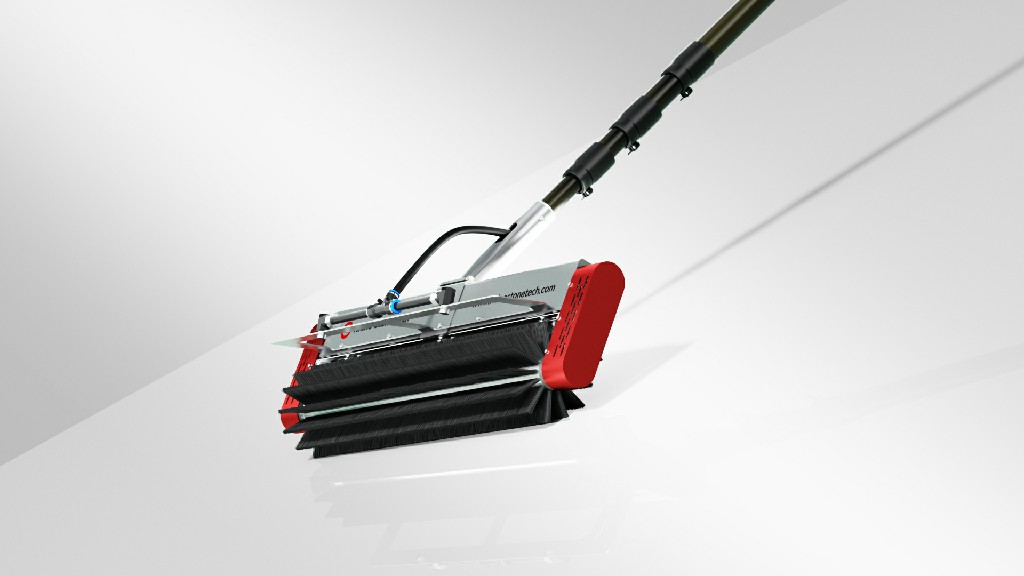
有用な概要は、最大および典型的な傾き、列間隔、最も広いパネルギャップ、ストリングの長さ、ゲート幅、アクセスドア、輸送ルート、水の利用可能性、および汚れの深刻度などの測定された数値から始まります。これらの値により、太陽光パネル清掃ロボットのメーカーは、カタログ平均ではなく最悪の状況で機械を比較することができます。選択順序は最も難しい行から始まり、次に輸送アクセス、洗浄モード、動作範囲、サービス計画に進む必要があります。この順序により、開いているテスト行では適切に見えても、ゲート、ランプ、またはテーブル遷移で失敗する仕様が防止されます。 RHINOSTAR-EC6 の場合、200 m の遠隔距離と 18 kg のシャーシ重量がオペレータの位置決めと手動操作に影響します。 4 つの落下防止センサーがエッジの認識をサポートする一方で、ルート計画と現場の安全ルールは展開計画の一部として残ります。同じ概要にクリーニング構成を含めます。ドライクリーニングとウェットクリーニング、24V 30Ah バッテリー、4 時間の急速充電、4 時間以上の実行時間、2 つの速度数値 (48 m/min および ≤0.4 m/s 調整可能)、150 mm フローティング ローラー ブラシ、0.9 ~ 1.3 m のブラシ幅オプション、およびソフト、ミディアム、またはハードのスパイラル PBT 毛。水源とそれを 13 mm ホース入口に接続する方法を説明します。この機械は最大 60 バールの水圧をサポートしますが、現場の流れと水質は洗浄計画と一致する必要があります。標準条件の基準として 1 ~ 2 MW/日の数値を示し、列レイアウト、ギャップ頻度、汚れ、乾式または湿式モードに応じて清掃スケジュールを調整します。概要が完了すると、Rhino Stone Tech は見積もりを作成する前に、ブラシ幅やクリーニング モードなどの数値に照らして RHINOSTAR-EC6 をレビューできます。
まとめ
大規模太陽光発電所向けのクローラー型太陽光パネル清掃ロボットの選択は、レイアウトの適合性によって決まります。傾き、パネル隙間、搬送経路、給水量などを測定し、ロボットの仕様と比較します。 RHINOSTAR-EC6 は、33 度の傾斜動作、60 cm のパネルギャップ通過、18 kg のシャーシ重量、200 m のリモートコントロール、およびドライおよびウェットクリーニングなど、チェックすべき具体的な制限を提供します。現場の条件がクローラーの形式に適合する場合は、最悪の場合を含む測定されたアレイ データをサプライヤーに送信して、構成、ブラシの幅、および清掃モードを確認できるようにします。
よくある質問
質問:大型太陽光発電所向けのクローラ型太陽光パネル清掃ロボットを絞り込むのに役立つサイト情報は何ですか?
回答:最大および典型的な傾き、列の間隔、パネルのギャップ、ストリングの長さ、ゲートの幅とアクセスルート、給水と汚れの深刻度を記録します。最も広いギャップと最も急な列をサプライヤーに提供して、最悪の場合の条件に対してロボットをチェックできるようにします。クリーニングが乾式か湿式か、列のレイアウトに適したブラシの幅も含めてください。
質問:クローラー型太陽光パネル清掃ロボットは33度のアレイ傾斜に対応できますか?
回答:はい。 RHINOSTAR-EC6 は、最大 33° のアレイ傾斜に対応するように設計されており、100 mm の幅広のハート型ゴム トラックが傾斜面でのグリップ力を発揮します。 33°を超える傾斜がある場合は、ルートや代替の清掃方法について話し合うことができるように、概要に記載する必要があります。
質問:大規模太陽光発電所は、60 cm のパネルギャップ交差仕様をどのように評価すべきですか?
回答:実際の最も広い隙間を測定し、60cmに近い隙間が何個あるかを数えます。隙間が 60 cm を超える場合は、追加の横断ソリューションを計画するか、ロボットのルートを変更します。 RHINOSTAR-EC6 は最大 60 cm の隙間を通過できます。
出典・参考資料
汚れによる損失 – 太陽光発電所の性能への影響 - IEA-PVPS
アレイ面 (POA) 放射照度 – PV パフォーマンス モデリング コラボレーション (PVPMC)