
















大規模な太陽光発電所では、アレイ区画が一続きの架台のように並んでいるとは限りません。道路、フェンス、階段、ケーブルトレイ、起伏のある地面が区画を隔てています。遠隔操作式のクローラーロボットは一つの区画を効率よく清掃できますが、次の区画まで運ぶ作業は依然として必要です。ここで車体の重量と組み立て方式が重要になります。本ガイドでは、18 kgの車体、3分割のモジュール構造、約2分の組み立て時間が、アレイ間の移動と太陽光パネル清掃ロボットの展開にどのような意味を持つかを説明します。実際の取り扱いは、現場へのアクセス、障害物、作業者の状態、アレイ間隔によって異なります。
18 kgの車体がアレイ間の取り扱いをどう変えるか
太陽光パネル清掃ロボットのメーカーが車体重量を18 kgと示すとき、それは単なる仕様ではなく、作業者一人で機械を扱えることを意味します。18 kgなら一人で持ち上げたり、位置を調整したり、短い距離を押して移動させたりできますが、移動経路の計画は必要です。車体重量によって、屋根の点検口を通せるか、小型カートで運べるか、作業者を増員したりクレーンを使ったりせずに運搬ラックへ載せられるかが変わります。地上設置型アレイでは列の間隔が数メートルしかない場合もありますが、地面が柔らかい、でこぼこしている、排水溝で通れないといったこともあります。軽い車体なら選択肢が増えます。太陽光パネル清掃ロボットメーカーの中には、区画間の移動が一度きりの設置作業ではなく毎日の業務であることから、軽量のクローラープラットフォームを採用する動きもあります。重い機械は安定性を得られる一方で、作業チームの展開方法が限られることがあります。18 kgの車体なら、作業者は手で運ぶ、小型台車を使う、移動を複数段階に分けるといった方法を選べます。ただし軽量でも安全への配慮は必要で、正しい持ち上げ方を守り、移動前に経路を確認してください。利点は柔軟性です。ロボットを区画ごとに牽引する固定機材とみなすのではなく、清掃計画に合わせて移動できる携帯型ツールとして扱えます。
3分割のモジュール構造が一人での展開を支える仕組み
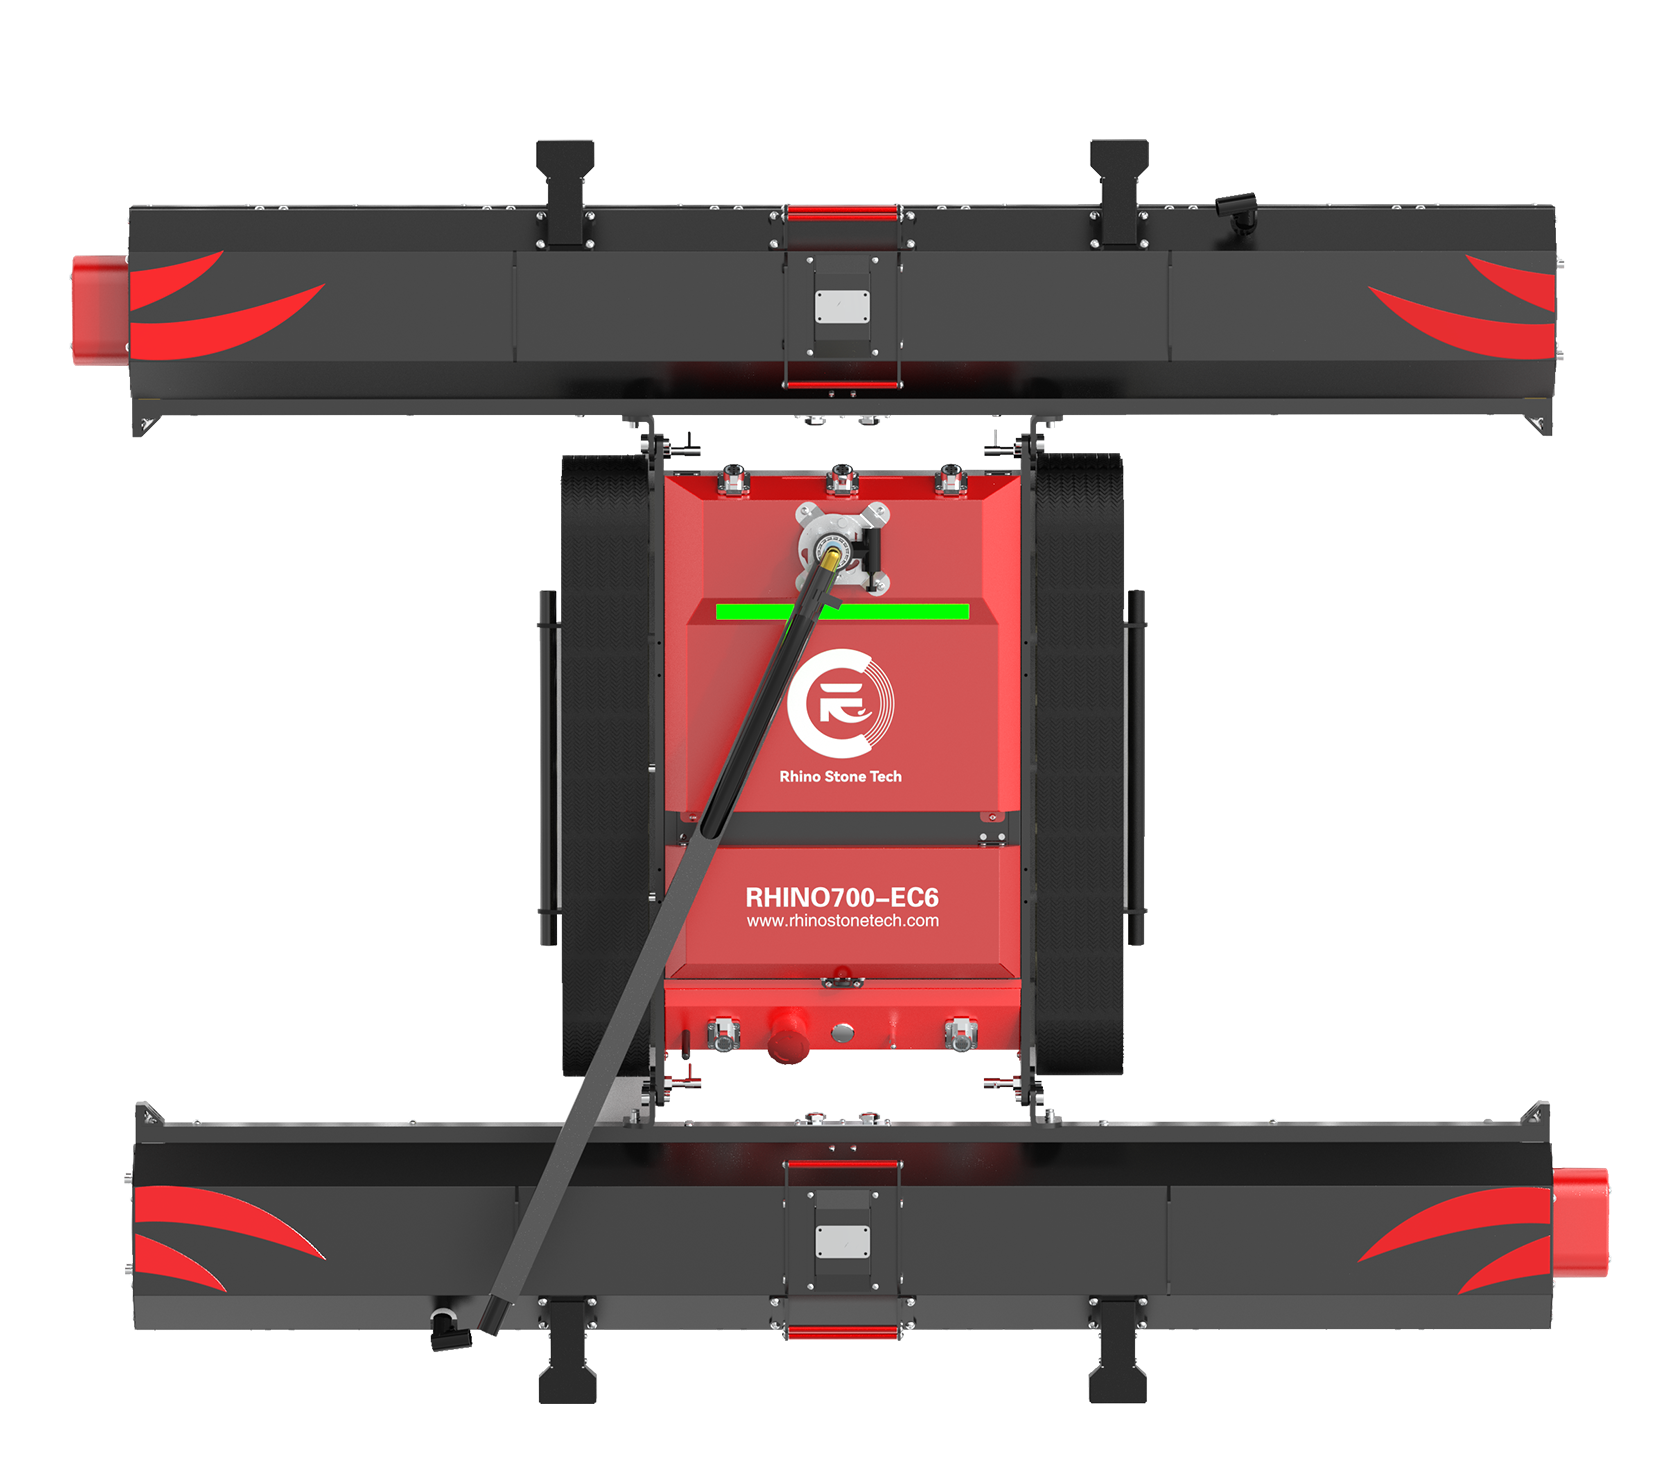
3分割のモジュール構造にすると、ロボットを小さく扱いやすい部品に分けられます。大きな完成品を一度に運ぶ代わりに、作業者が3つのパーツを別々に移動できます。アクセスが狭い現場では特に重要です。屋根のはしご、サービスドア、アレイ間の狭い通路、機器室の雑然とした床は、組み立て済みのクローラーロボットを運ぶために設計されていません。3つに分解できれば、完成機では通れない場所にも各パーツを通せます。一人の作業者がパーツを順に運び、アレイの端に置き、作業開始位置でロボットを組み立てられます。地上設置型でも同じです。モジュールを小型カートに載せたり、手で運んだり、揚重機器を待たずに低い障害物を越えて持ち上げたりできます。一人で展開できる理由は、単に重量が減るからだけではありません。3分割設計では分離箇所と組み立て手順が明確です。車体、清掃部、制御・電源部を順序立てて扱えるため、不自然な姿勢での持ち上げや輸送中の破損を減らせます。メンテナンスが必要なモジュールだけを外せば、ロボット全体を稼働停止にする必要もありません。小さな区画を多数巡回するチームにとって、この取り扱いやすさは最高速度より価値がある場合があります。ロボットは、次の区画で素早く梱包・移動・再組み立てできれば、移動中に速く走る必要はありません。
約2分の組み立てが日々の清掃作業にどう役立つか
公称約2分の組み立て時間は、宣伝上の数値に見えるかもしれません。しかし日々の作業では、アレイ間を移動する際のリズムを変えます。大規模な太陽光発電所の清掃は、一度に連続して行うとは限りません。一区画を終えたら次へ移り、これを繰り返します。移動のたびにロボットを停止し、必要に応じて水や電源を切り離し、機械を分解して運び、再び設置します。組み立てに10~15分かかると、移動だけで勤務時間の大部分を使います。約2分で済めば、再組み立ての時間を抑え、清掃により多くの時間を充てられます。
1. 組み立ての短縮で区画間の準備時間を減らす
準備時間は、太陽光発電設備の清掃で見落とされがちなコストです。一区画から次の区画への移動は短く感じても、1日に10回、15回と繰り返せば数時間になります。約2分で分解・組み立てできる手順があれば、区画ごとの移動は大がかりな再配置ではなく短い立ち寄りになります。作業者は一区画の清掃後にロボットを分解し、次の区画へ運び、長時間待たずに再組み立てできます。徒歩や車での移動、次の位置までモジュールを運ぶ時間がなくなるわけではありませんが、固定的に発生する準備時間を減らせます。1シフトで清掃できる列や区画の数が評価される技術者にとって、これは実務的な違いです。
2. モジュールの軽量化が持ち上げ方や輸送方法を変える
ロボットを軽いモジュールに分けられると、運搬方法も変わります。作業者は業務用車両ではなく手押しカートを選べるかもしれません。屋根では、クレーンやロープで吊り上げずに階段から部品を運べる場合があります。地上設置型のアレイでは、一人が一つずつ狭い保守通路を通って運び、カートは列の端に残すこともできます。各モジュールの重量は、バンやトレーラーへの固定方法にも関係します。軽い部品なら積み重ね、固定、移動がしやすく、傷や変形も起きにくくなります。こうした小さな判断が積み重なり、かつては二人と車両が必要だった展開が、経路を確保したうえで一人とカートで行える作業になることもあります。
まとめ
18 kgの車体、3分割のモジュール構造、公称約2分の組み立て時間はいずれも、太陽光パネル清掃ロボットをアレイ間で移動する際に大がかりな物流作業にしないという実用的な結果につながります。車体重量は短距離の移動を一人で扱える範囲に抑え、モジュール構造は実際の現場の出入口を通れるサイズに分割し、素早い組み立てによって区画間の停止時間を短縮します。現場チームにとって、こうした仕様によってロボットを一つのアレイだけで使うか、発電所全体で活用するかが決まります。Rhino Stone TechのRHINOSTAR·EC6はこの設計方針の一例であり、公表仕様を使って清掃ルートを計画する前に展開寸法を比較できます。
よくある質問
Q:太陽光清掃ロボットをアレイ間で移動するとき、車体が18 kgであることはなぜ重要ですか?
A:短距離の移動なら作業者一人で扱える重量に収まるためです。必ずしも二人目や揚重機器を用意せずに、持ち上げたり、押したり、小型カートに載せたりできます。区画間に狭い通路、階段、起伏のある地面がある現場では、この柔軟性が重要です。安全な持ち上げ方と経路計画は必要ですが、車体が軽いほど次の区画への移動方法が増えます。
Q:3分割のモジュール設計は、一人での太陽光清掃ロボットの展開にどう役立ちますか?
A:ロボット全体ではなく、小さな3つのパーツとして移動できるからです。それぞれのパーツは、屋根の点検口、階段、狭い通路などを通しやすくなります。作業者は完成した機械を現場全体に運ぶ代わりに、アレイのそばへ部品を運んで、その場所で組み立てられます。その結果、二人目の作業者が必要になる場面が減り、一人での展開が現実的になります。
Q:約2分の組み立て時間は、日々の太陽光清掃作業にどのような意味がありますか?
A:区画を移るたびにロボットを再組み立てする時間を減らせるという意味です。移動のたびに準備へ10~15分かかれば、何度か繰り返すだけで数時間になります。約2分の手順なら区画間をより速く移動でき、勤務時間の多くを清掃に使えます。実際の所要時間は現場条件や作業者の経験によって変わりますが、公称値は迅速な再展開を想定した設計であることを示します。