
















อาเรย์บนหลังคาทุกตัวมีความได้เปรียบ และส่วนใหญ่ตัดสินได้ยากกว่าที่แผนผังไซต์แนะนำ โมดูลวางเกือบชิดกับเมมเบรนหลังคา รางน้ำวิ่งเลียบแถวด้านนอก และช่างเทคนิคที่ยืนอยู่ห่างออกไปสองสามเมตรมักจะไม่สามารถอ่านระยะสองสามเซนติเมตรสุดท้ายของการเดินทางได้ ช่องว่างนั้นคือสิ่งที่การตรวจจับการตกกระแทกถูกสร้างขึ้นเพื่อปิดบนเครื่องทำความสะอาดที่ควบคุมด้วยรีโมต งานชิ้นนี้จะอธิบายว่าเซ็นเซอร์ป้องกันการตกอ่านขอบของอาร์เรย์ได้อย่างไร ทำไมเซ็นเซอร์สี่ตัวจึงครอบคลุมหลังคาได้ดีกว่าเซ็นเซอร์ตัวเดียว และวิธีที่การทำงานจากระยะไกลทำให้ผู้ควบคุมเครื่องอยู่นอกเขตความเสี่ยง
เซ็นเซอร์ป้องกันการตกอ่านขอบอาร์เรย์บนหลังคาได้อย่างไร
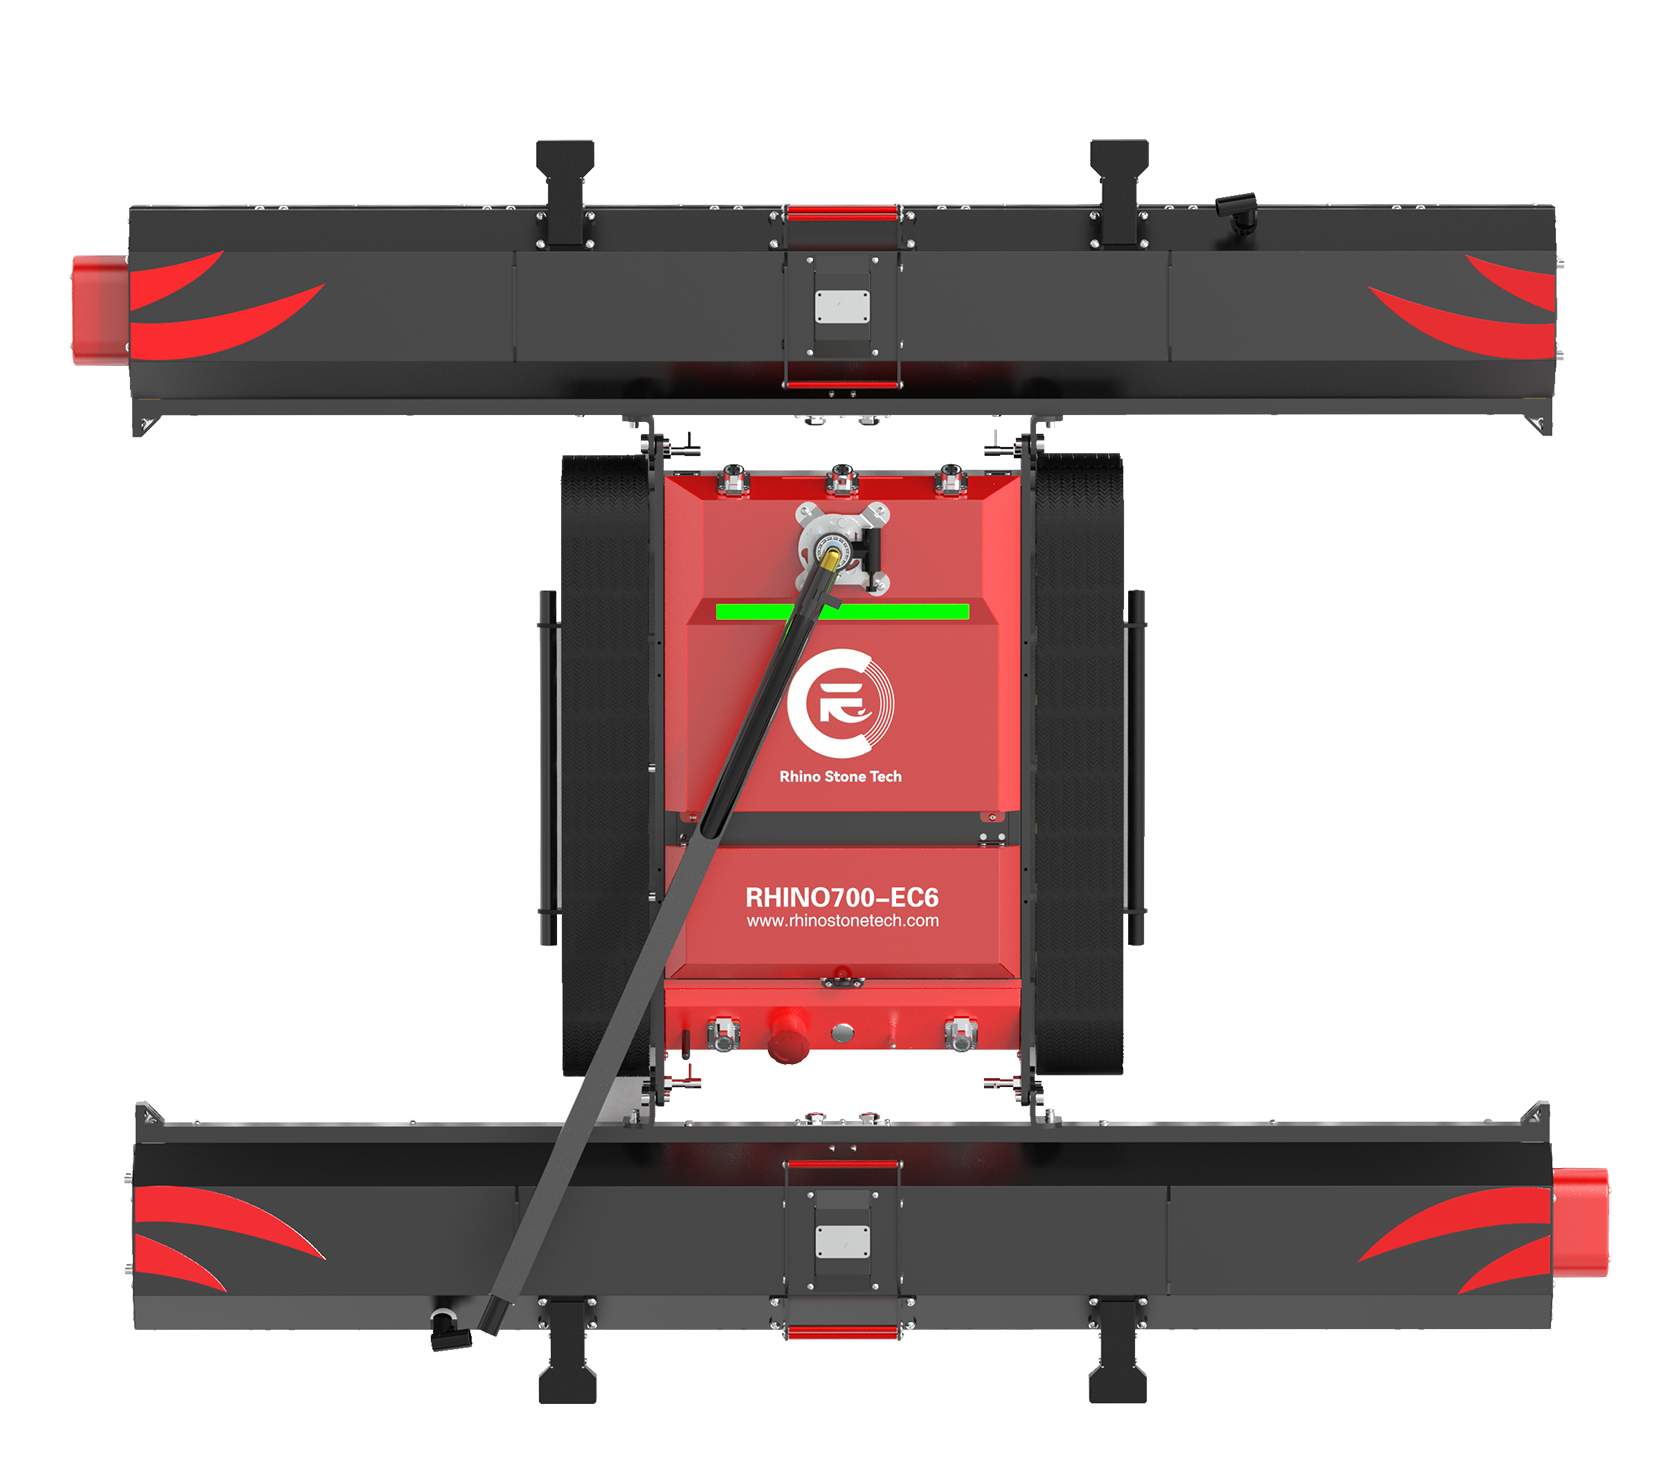
เซ็นเซอร์ป้องกันการตกบนหุ่นยนต์ทำความสะอาดแผงโซลาร์เซลล์ทำงานแคบได้ดี: ตรวจสอบว่าพื้นผิวด้านล่างแชสซียังคงอยู่หรือไม่ การออกแบบส่วนใหญ่ชี้ลงที่กระจกโมดูลหรือพื้นผิวหลังคาซึ่งอยู่ข้างหน้ารางรถไฟระยะสั้น และการอ่านค่าจะเปลี่ยนทันทีที่พื้นผิวหลุดออกไป กระจกจะถูกแทนที่ด้วยอากาศเปิด รางน้ำ หรือส่วนของหลังคาด้านล่าง เนื่องจากการตรวจสอบมีลักษณะทางกายภาพมากกว่าการมองเห็น การตรวจสอบจึงยังคงทำงานบนโมดูลที่มืด ในแสงยามเช้าที่ราบเรียบ และบนกระจกที่เต็มไปด้วยฝุ่นซึ่งกล้องจะพยายามหาเส้นที่สะอาดตา สัญญาณนั้นเป็นตัวกระตุ้น ไม่ใช่แผนที่ ตัวควบคุมบนหุ่นยนต์ตีนตะขาบไม่มีภาพวาดของหลังคาทั้งหมดในหน่วยความจำ มันรู้ว่าอะไรอยู่ใต้มันในขณะนี้ เมื่อการอ่านค่าลงเกินเกณฑ์ เครื่องจะตอบสนอง - ไดรฟ์หยุด หรือผู้ปฏิบัติงานได้รับคำเตือนและแก้ไขเส้นทาง RHINOSTAR·EC6 จาก Rhino Stone Tech ระบุเซ็นเซอร์ป้องกันการตกที่มีความแม่นยำสูงสี่ตัวควบคู่ไปกับรีโมทคอนโทรลไร้สายป้องกันการรบกวนระยะ 200 ม. และคุณสมบัติทั้งสองนี้เหมาะสมเมื่อใช้งานคู่กันเท่านั้น จำนวนเซ็นเซอร์ปรากฏบนเอกสารข้อมูลส่วนใหญ่ แต่ตำแหน่งไม่ค่อยปรากฏ ซึ่งควรค่าแก่การจดจำเมื่อเปรียบเทียบเครื่องจักรจากซัพพลายเออร์หุ่นยนต์ทำความสะอาดแผงโซลาร์เซลล์รายต่างๆ การวางตำแหน่งมีความสำคัญพอๆ กับความไว บนอาร์เรย์ที่เอียง แถวด้านนอกก็เป็นแถวลงเนินเช่นกัน ดังนั้นการเบี่ยงเบนหนีจะรวมการตกลงมากับแรงโน้มถ่วงที่ทำงานในทิศทางเดียวกัน ดังนั้นการวางตำแหน่งเซนเซอร์จึงมีแนวโน้มที่จะชอบขอบนำของแชสซีและมุมด้านนอก ซึ่งการเข้าในแนวทแยงจะทำให้เครื่องเห็นก่อน
เหตุใดเซ็นเซอร์หลายตัวจึงสร้างการตรวจจับขอบที่เชื่อถือได้มากขึ้น
เครื่องตรวจจับเพียงตัวเดียวจะเฝ้าดูพื้นผิวเล็กๆ หนึ่งแผ่น บนแชสซีที่กว้างกว่าโซนทริกเกอร์หลายเท่า ทำให้มีการเดินทางจำนวนมากโดยที่เครื่องจักรไม่ได้รับการตรวจสอบอย่างมีประสิทธิภาพ เซ็นเซอร์ 4 ตัวเปลี่ยนการตรวจสอบแบบแคบเพียงครั้งเดียวให้ครอบคลุมพื้นที่จริง: หุ่นยนต์คอยจับตาดูไม่ว่าจะขับตรง ถอยกลับ หรือเข้าใกล้มุมในมุมหนึ่ง
• การสัมผัสด้านหน้า ด้านหลัง และด้านข้างระหว่างการเลี้ยว: เมื่อหุ่นยนต์หมุนบนทางเดินแคบ ๆ ระหว่างแถวโมดูล ส่วนของแชสซีที่อยู่ใกล้กับการตกจะเปลี่ยนไป การกระจายเซ็นเซอร์ไปรอบๆ ขอบเขตหมายถึงการพลิกกลับจะได้รับการตรวจสอบ ไม่ใช่เพียงแนวทางเส้นตรงเท่านั้น
• ความซ้ำซ้อนเมื่อเซ็นเซอร์ตัวหนึ่งถูกบุกรุก: ฟิล์มฝุ่น หยดน้ำ แสงจ้าจ้า กรอบที่ยกขึ้น หรือรางยึดที่ไม่ปกติสามารถรบกวนการอ่านค่าแต่ละครั้งได้ เซ็นเซอร์ตัวที่สองที่เฝ้าดูแพตช์อื่นทำให้ผู้ควบคุมมีความเห็นอีกอย่างหนึ่ง ซึ่งทำให้เช็คใช้งานได้บนหลังคาจริง
• คำติชมที่นำไปสู่การหยุดหรือการเตือน: เมื่อมีเซ็นเซอร์มากกว่าหนึ่งตัวอ่านขอบ ตัวควบคุมจะมีความมั่นใจเพียงพอที่จะตัดไดรฟ์หรือแจ้งเตือนผู้ปฏิบัติงานทันที นี่เป็นการหยุดแบบควบคุม ไม่ใช่การเปลี่ยนเส้นทางอัตโนมัติ และจะปล่อยให้ผู้ที่ถือรีโมตเป็นผู้ตัดสินใจครั้งถัดไป
• เลย์เอาต์ยังคงยึดตามรูปทรงของหลังคาและการจัดเรียงโมดูล: เชิงเทิน รางน้ำ ถาดเคเบิล ความกว้างของทางเดิน และระยะห่างของแถว ล้วนแต่เปลี่ยนแปลงไปซึ่งมุมที่สามารถเข้าถึงการตกหล่นได้สมจริง อาร์เรย์สองอาร์เรย์ที่มีพื้นที่เหมือนกันสามารถปรับลำดับความสำคัญของเซ็นเซอร์ที่แตกต่างกันได้
ผลตอบแทนเชิงปฏิบัติคือช่วงเวลาที่น้อยลงที่ผู้ปฏิบัติงานต้องเชื่อถือการอ่านค่าเดียวบนหลังคาที่ไม่มีโอกาสครั้งที่สอง การตรวจจับซ้ำซ้อนรองรับการรับรู้ที่ขอบ โดยไม่ได้แทนที่การประเมินไซต์งาน การป้องกันขอบ หรือเส้นทางที่วางแผนไว้ก่อนที่เครื่องจักรจะเริ่มทำงาน
วิธีที่การควบคุมระยะไกลทำให้ผู้ปฏิบัติงานอยู่ห่างจาก Edge
ความซ้ำซ้อนที่ระดับเซ็นเซอร์ช่วยแก้ปัญหาได้เพียงครึ่งเดียว อีกครึ่งหนึ่งเป็นที่ที่มนุษย์ยืนอยู่ หุ่นยนต์ทำความสะอาดแผงโซลาร์เซลล์เชิงพาณิชย์ในระดับนี้ควบคุมผ่านลิงก์ไร้สายที่มีระยะการทำงานสูงสุด 200 ม. ซึ่งช่วยให้ผู้ปฏิบัติงานอยู่บนพื้น บนแท่นบริการ หรือถอยห่างจากเชิงเทินแทนการเดินแถวโมดูล ระยะทางนั้นคือประเด็น กฎหมายการทำงานบนที่สูงในหลายตลาดถูกสร้างขึ้นเพื่อหลีกเลี่ยงการทำงานบนที่สูงซึ่งสามารถทำได้อย่างสมเหตุสมผล ดังนั้นการเคลื่อนย้ายบุคคลออกจากระนาบหลังคาจึงเป็นการควบคุมบรรทัดแรกแทนที่จะเป็นคุณสมบัติพิเศษ ระยะ 200 ม. ถือเป็นพื้นที่เหนือศีรษะมากกว่าเป็นเป้า บนชั้นดาดฟ้าเชิงพาณิชย์ขนาดใหญ่ การยืนหันหลังให้ไกลพอที่จะมองเห็นแผงทั้งหมดจากตำแหน่งที่ปลอดภัยอาจหมายถึงระยะห่างเพียง 30 ถึง 50 เมตร ช่วงพิเศษครอบคลุมอาคารยาว หลังคาแยกระดับ และบริเวณที่มีจุดชมวิวที่ดีที่สุดอยู่ที่ปลายสุดของโครงสร้าง การป้องกันสัญญาณรบกวนมีความสำคัญที่นี่ เนื่องจากโรงงานบนชั้นดาดฟ้า อินเวอร์เตอร์ และพื้นระเบียงที่เป็นโลหะสร้างสัญญาณรบกวนได้มาก การทำงานระยะไกลยังทำให้ผู้ปฏิบัติงานอยู่ในตำแหน่งที่ดีขึ้นในการอ่านสถานการณ์ จากมุมมองที่ตายตัว บุคคลสามารถมองเห็นเส้นทาง สายน้ำ ทางเดินของสายเคเบิล และการเข้าใกล้ขอบได้ในเวลาเดียวกัน ซึ่งเป็นสิ่งที่ช่างเทคนิคหมอบอยู่ข้างแชสซีไม่สามารถทำได้ ฮาร์ดแวร์ไฟฟ้าที่โฮสต์เซนเซอร์นั้นตั้งอยู่ใกล้กับหัวแปรงเปียกมากที่สุด ซึ่งเป็นเหตุผลว่าทำไมเปลือกนอกจึงมักอธิบายด้วยรหัส IP ภายใต้ IEC 60529 ซึ่งเป็นระบบการตั้งชื่อมาตรฐานสำหรับการป้องกันฝุ่นและน้ำ หุ่นยนต์ตีนตะขาบที่ควบคุมด้วยรีโมตไม่ใช่หุ่นยนต์บนหลังคาอัตโนมัติ และผู้ปฏิบัติงานยังคงตัดสินใจว่าเมื่อใดที่สภาวะจะปลอดภัยพอที่จะวิ่ง
บทสรุป
การปกป้องขอบของหุ่นยนต์ทำความสะอาดหลังคามาจากสองสิ่งที่ทำงานร่วมกัน: เซ็นเซอร์กระจายอยู่รอบๆ แชสซี และผู้ปฏิบัติงานยืนอยู่ห่างจากการตกหล่นอย่างดี เซ็นเซอร์ป้องกันการตกสี่ตัวจะคลุมด้านหน้า ด้านหลัง และด้านข้างในขณะที่เครื่องหมุน และความซ้ำซ้อนช่วยให้สามารถอ่านค่าได้เมื่อมีฝุ่น แสงจ้า หรือกรอบที่ไม่ปกติส่งผลกระทบต่อหนึ่งยูนิต การเชื่อมต่อระยะไกลจะแปลงความครอบคลุมนั้นเป็นระยะทาง โดยบุคคลที่บังคับรถจะอยู่นอกระนาบโมดูลซึ่งมีความเสี่ยงอยู่จริง เค้าโครงเซ็นเซอร์และระยะระยะไกลคุ้มค่าที่จะตรวจสอบในเอกสารข้อมูลจำเพาะใดๆ ควบคู่ไปกับขั้นตอนที่ปลอดภัยและการประเมินสถานที่ที่ไม่มีเครื่องจักรมาแทนที่
คำถามที่พบบ่อย
ถาม:เซ็นเซอร์ป้องกันการตกทำงานอย่างไรกับหุ่นยนต์ทำความสะอาดพลังงานแสงอาทิตย์บนหลังคา
A:พวกมันจะเฝ้าดูพื้นผิวใต้แชสซีโดยตรงและแจ้งทันทีที่มันหายไป ขณะที่เครื่องเคลื่อนไปทางขอบอาร์เรย์ การอ่านจะเปลี่ยนไปเมื่อกระจกโมดูลเปิดทางให้อากาศเปิด รางน้ำ หรือระดับหลังคาที่ต่ำกว่า จากนั้นตัวควบคุมจะหยุดขับเคลื่อนหรือเตือนผู้ปฏิบัติงาน เพื่อให้หุ่นยนต์ไม่วิ่งออกนอกขอบ
ถาม:เหตุใดหุ่นยนต์ทำความสะอาดหลังคาจึงต้องใช้เซ็นเซอร์ป้องกันการตกมากกว่าหนึ่งตัว
A:เซ็นเซอร์ตัวหนึ่งเฝ้าดูจุดเล็กๆ เพียงจุดเดียว แต่ขอบอาจปรากฏขึ้นจากทุกทิศทาง — ตรงไปข้างหน้า ข้างหลังระหว่างการถอยหลัง หรือที่มุมระหว่างการเลี้ยว เซ็นเซอร์ที่วางอยู่รอบๆ แชสซีจะคอยปกปิดด้านหน้า ด้านหลัง และด้านข้าง และการอ่านค่าครั้งที่สองยังช่วยเมื่อมีฝุ่น แสงจ้า หรือกรอบที่ไม่ปกติรบกวนหนึ่งยูนิต
ถาม:รีโมทคอนโทรล 200 ม. มีบทบาทอย่างไรต่อความปลอดภัยจากแสงอาทิตย์บนหลังคา
A:เป็นตัวกำหนดตำแหน่งที่ผู้ปฏิบัติงานยืนอยู่ ด้วยระยะการทำงานสูงสุด 200 เมตร ผู้บังคับควบคุมเครื่องจักรสามารถอยู่บนพื้นหรือบนแท่นบริการ แทนการเดินแถวโมดูลใกล้กับเชิงเทิน การแยกดังกล่าวเป็นการเพิ่มความปลอดภัยหลัก และระยะพิเศษครอบคลุมหลังคาที่ยาวหรือแยกระดับ โดยที่มุมมองที่ดีที่สุดอยู่ห่างจากหุ่นยนต์