

สำหรับโรงไฟฟ้าพลังงานแสงอาทิตย์ขนาดใหญ่ที่ติดตั้งบนพื้นดิน หุ่นยนต์ต้องเดินทางไปถึงแถวแผง ข้ามช่องว่างระหว่างแผง ยึดเกาะบนทางลาด และควบคุมได้อย่างปลอดภัยโดยผู้ปฏิบัติงานเพียงคนเดียวตลอดวัน หุ่นยนต์แบบตีนตะขาบน้ำหนัก 18 กก. ที่เหมาะกับพื้นที่หนึ่งอาจใช้ไม่ได้กับอีกพื้นที่หนึ่ง เพราะระยะระหว่างแถว ความเอียง ช่องว่างระหว่างแผง และเส้นทางขนย้ายแตกต่างกัน ควรใช้ค่าที่วัดได้จริงเพื่อกำหนดสเปก และประเมินหุ่นยนต์จากสภาพหน้างานที่ยากที่สุด
เหตุใดหุ่นยนต์แบบตีนตะขาบจึงเหมาะกับการพิจารณาสำหรับโรงไฟฟ้าพลังงานแสงอาทิตย์ขนาดใหญ่ที่ติดตั้งบนพื้นดิน
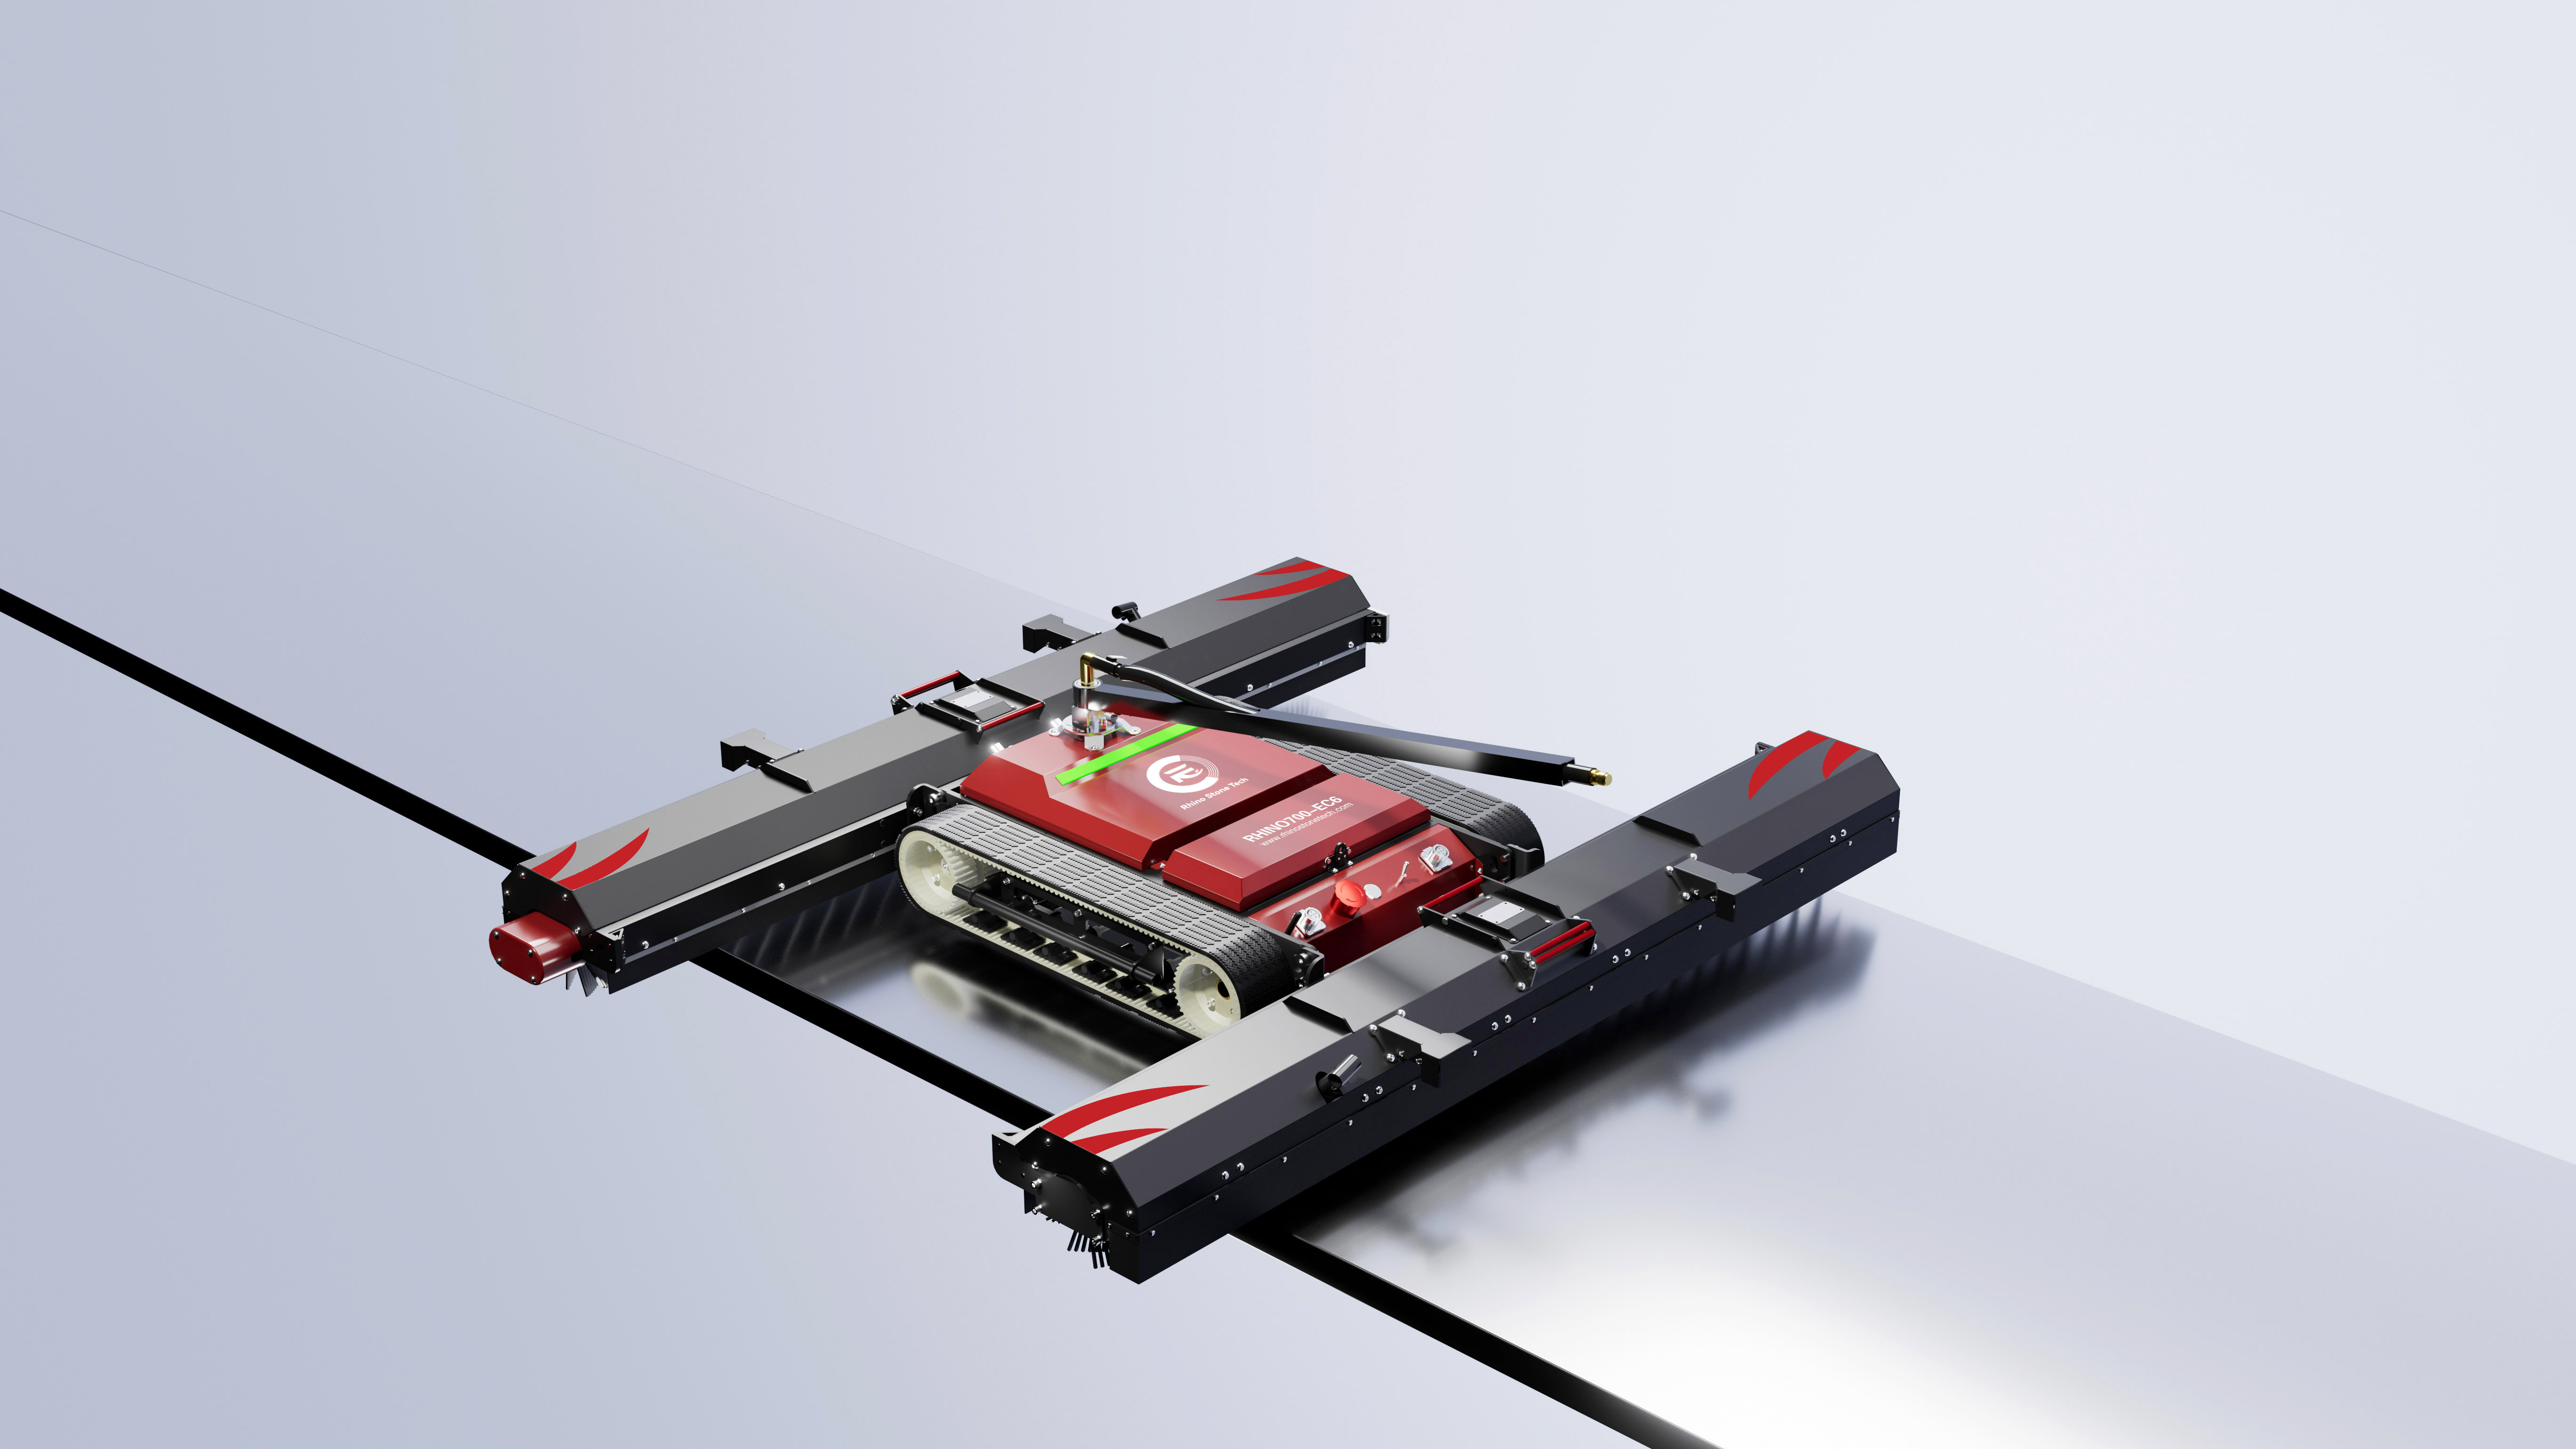
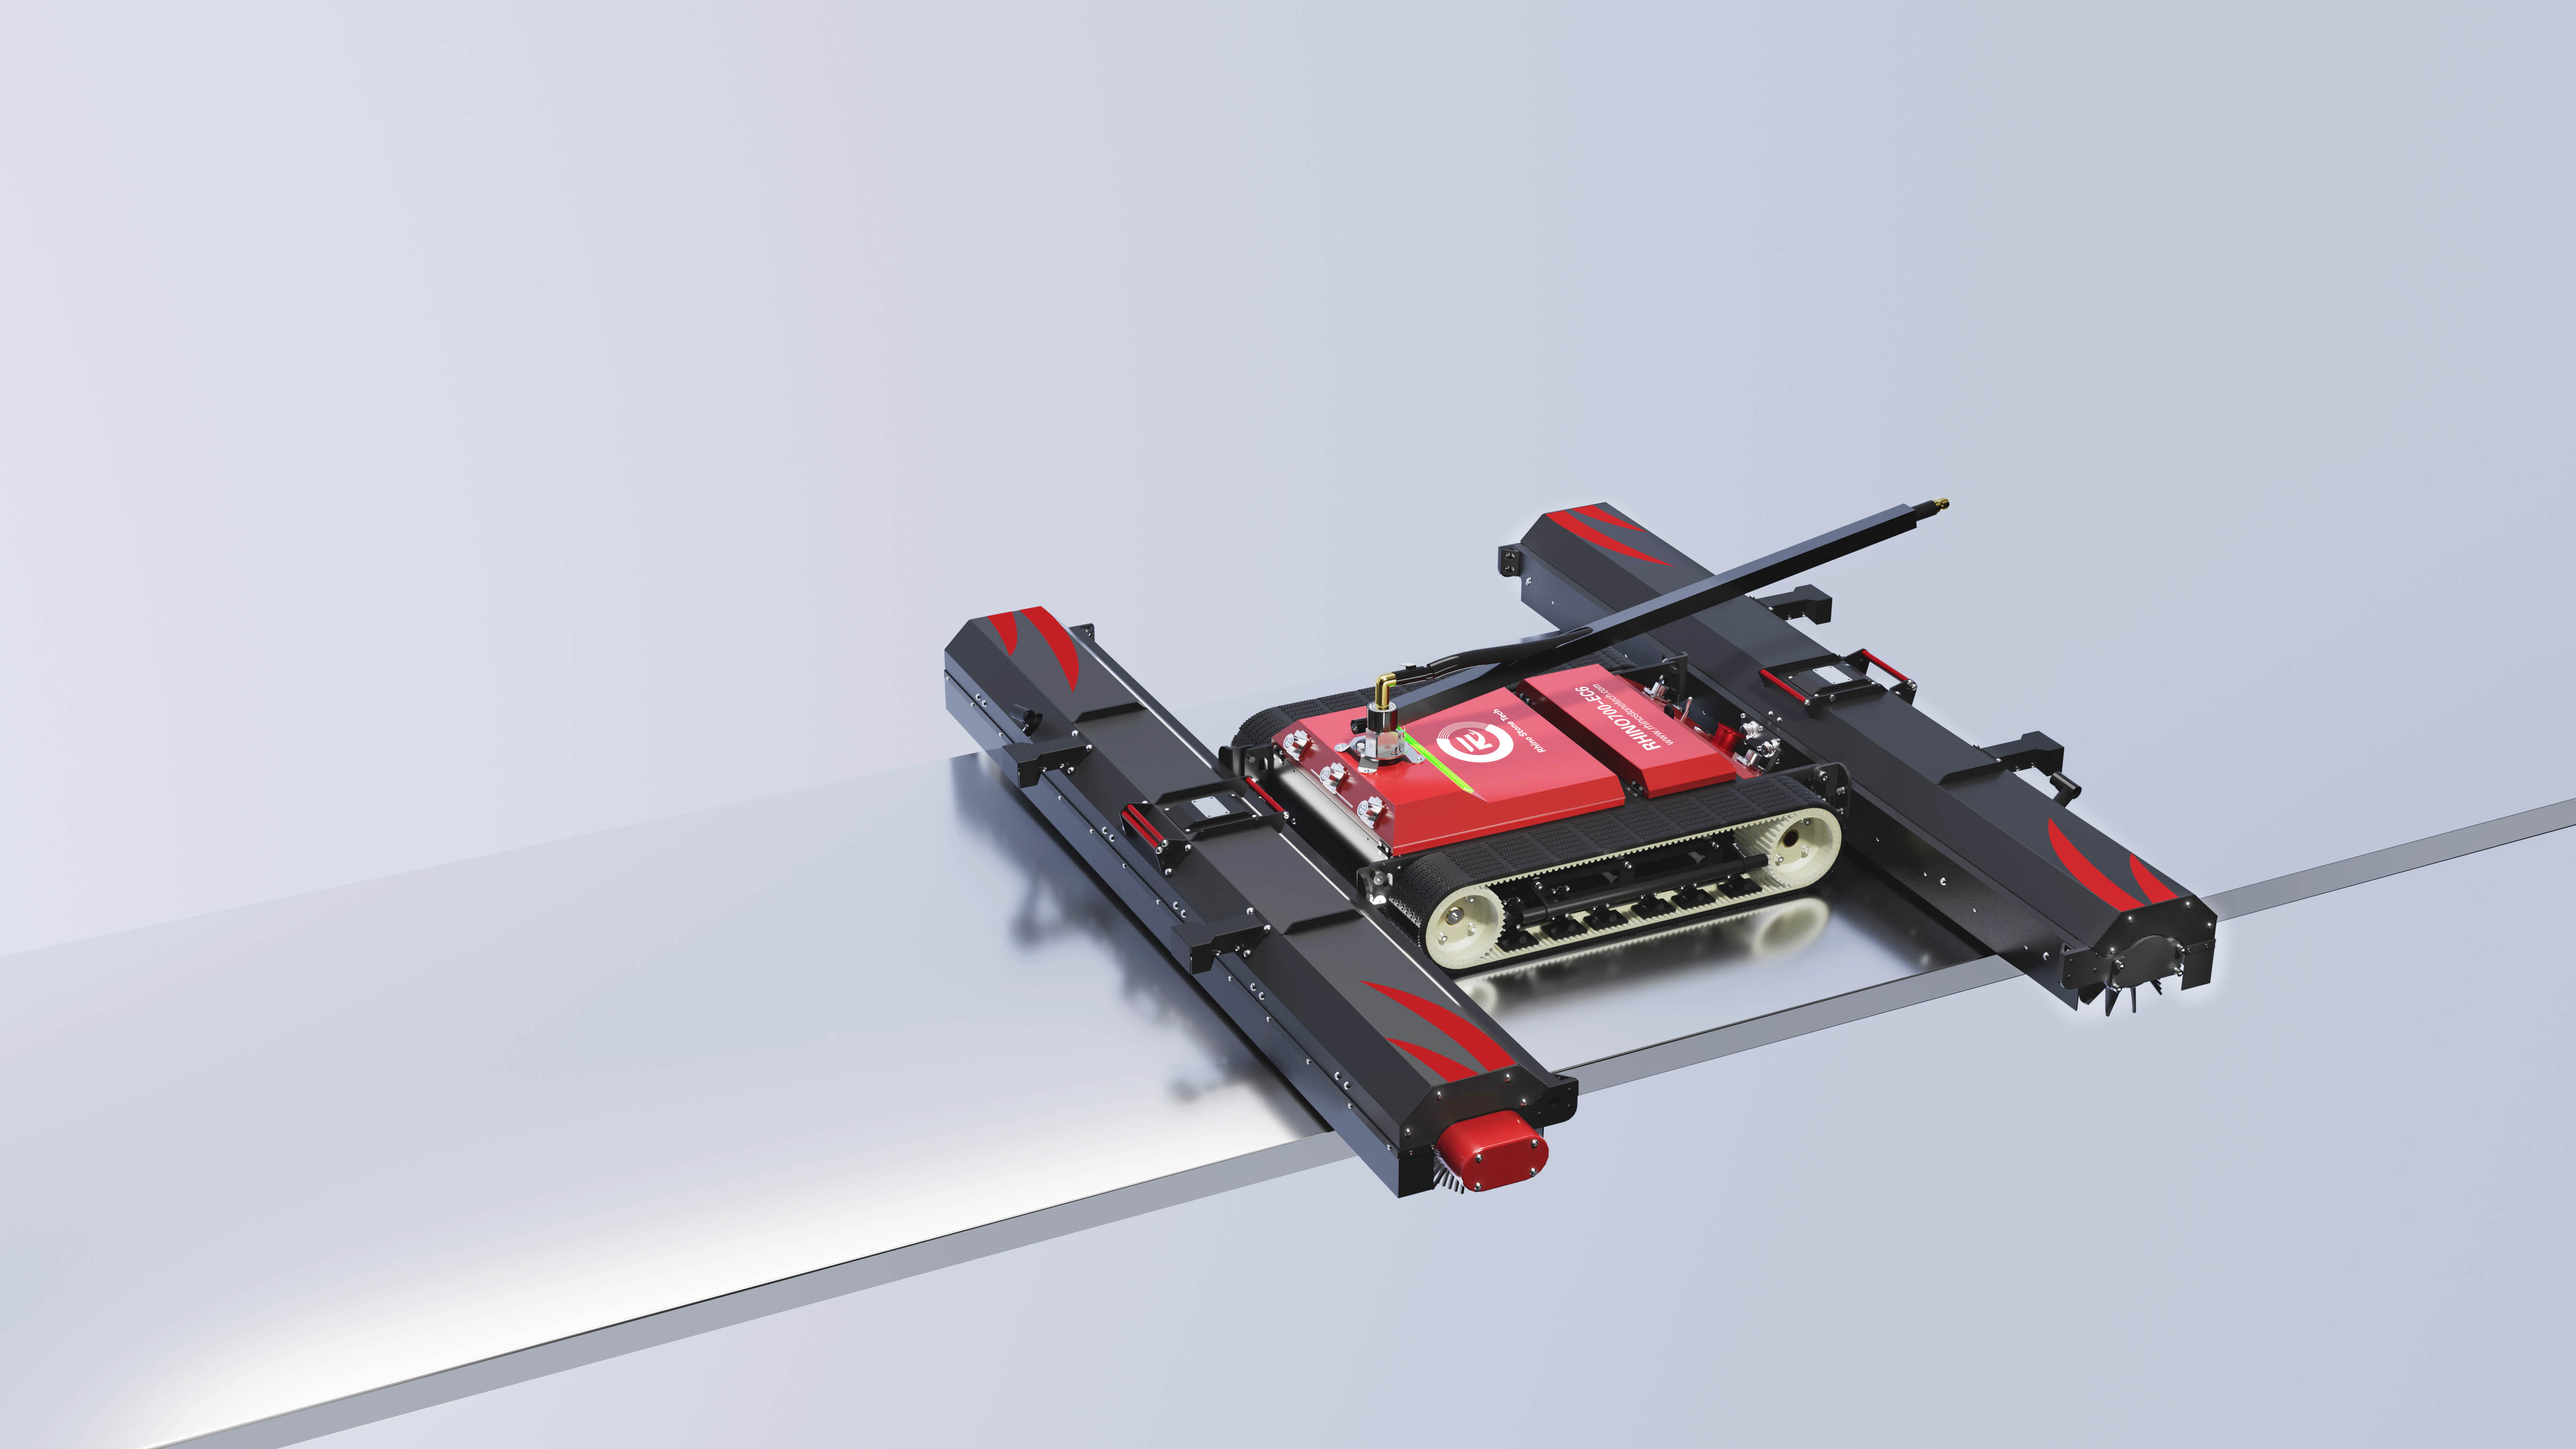
การสูญเสียพลังงานจากคราบสกปรกช่วยลดการผลิตทุกวัน และการทำความสะอาดอุปกรณ์จำนวนมากด้วยมือถือเป็นงานที่ช้าและใช้แรงงานมาก หุ่นยนต์แบบตีนตะขาบทำความสะอาดแผงด้วยความเร็วคงที่โดยไม่ต้องวางพนักงานบนพื้นผิวทุกแผง ตีนตะขาบจะกระจายน้ำหนักบนแผ่นสัมผัสที่กว้างกว่าล้อ ซึ่งช่วยได้บนกระจกที่มีความลาดเอียงและสภาพการยึดกับพื้นที่ไม่แน่น การควบคุมระยะไกลช่วยให้ผู้ปฏิบัติงานอยู่ห่างจากขอบอาเรย์ในขณะที่ตรวจสอบการเคลื่อนไหวผ่านแถว สำหรับงานระดับสาธารณูปโภค การรวมกันดังกล่าวสนับสนุนกิจวัตรการทำความสะอาดที่วางแผนไว้โดยคำนึงถึงการคาดการณ์รุ่นและรูปแบบความสกปรก กรณีการใช้งานจริงขึ้นอยู่กับการเข้าถึงซ้ำ หุ่นยนต์ตีนตะขาบควบคุมระยะไกลสามารถครอบคลุมแถวยาวด้วยความเร็วการทำงานที่มั่นคง ในขณะที่ผู้ปฏิบัติงานรายหนึ่งตรวจสอบเส้นทาง ปรับแปรงลูกกลิ้งลอยเหนือการเปลี่ยนแผง และเปลี่ยนตำแหน่งเครื่องที่ปลายแถว ในโรงงานที่มีโต๊ะจำนวนมากและมีการเปลี่ยนแปลงแถวซ้ำๆ ค่าดังกล่าวมาจากการลดการจัดการด้วยมือและการรักษาตารางการทำความสะอาดโดยเชื่อมโยงกับความสกปรกที่วัดได้ ความพร้อมใช้ของน้ำ และการนำกลับมาใช้ใหม่ RHINOSTAR-EC6 ใช้ตัวเครื่องขนาด 1370 × 1200 × 180 มม. และโครงเครื่องหนัก 18 กก. โครงสร้างโมดูลาร์แบบสามชิ้นช่วยให้บุคคลหนึ่งคนสามารถเคลื่อนย้ายส่วนต่างๆ ผ่านเส้นทางการเข้าถึงมาตรฐาน และประกอบชิ้นส่วนได้ในเวลาประมาณ 2 นาที ภายใต้เงื่อนไขมาตรฐาน กำลังการผลิตอ้างอิงจะอยู่ที่ประมาณ 1–2 MW ต่อวัน โดยมีผู้ปฏิบัติงานหนึ่งรายที่ควบคุมหุ่นยนต์และเฝ้าดูเส้นทาง การเข้าถึงประตู ถนนที่ใช้อุปกรณ์ และระยะห่างระหว่างแถวยังคงต้องใช้ดุลยพินิจของผู้ปฏิบัติงานในพื้นที่ขนาดใหญ่ ดังนั้นแผนการปรับใช้ควรรวมเส้นทางการขนส่งและจุดเปลี่ยนที่ปลอดภัยก่อนรอบการทำความสะอาดครั้งแรก
การเอียง ระยะห่างของแถว และช่องว่างของแผงเปลี่ยนแปลงข้อกำหนดของหุ่นยนต์อย่างไร
การเอียงของอาเรย์ส่งผลต่อการฉายรังสีของระนาบของอาเรย์ และยังตั้งค่าความชันทางกายภาพที่รางต้องยึดไว้ด้วย ระยะห่างของแถวและช่องว่างของแผงจะกำหนดระยะการข้าม การเข้าถึงอาเรย์ที่ไม่ดีทำให้การขนส่งและระยะไกลมีความสำคัญมากขึ้น วัดเค้าโครงจริงก่อน จากนั้นตรวจสอบเครื่องกับส่วนที่ยากที่สุด แทนที่จะตรวจสอบแถวเฉลี่ย ลำดับนี้มีความสำคัญเนื่องจากโรงงานสามารถเข้าถึงศูนย์กลางได้อย่างสะดวกสบายและมีถนนบริการแคบ โต๊ะสูงชัน หรือมีช่องว่างระบายน้ำกว้างที่ขอบเขต แผนการทำความสะอาดควรระบุเงื่อนไขขอบเขตเหล่านั้นก่อนที่เครื่องจักรจะจับคู่กับไซต์งาน
1. ตีนตะขาบยางที่กว้างขึ้นส่งผลต่อการยึดเกาะบนกระจกเอียงอย่างไร
ยางบนกระจกให้แรงเสียดทาน แต่พื้นที่สัมผัสและรูปแบบดอกยางเป็นตัวกำหนดว่าหุ่นยนต์จะยึดเกาะบนทางลาดชันหรือไม่ เมื่อความเอียงของอาร์เรย์เพิ่มขึ้น องค์ประกอบของแรงโน้มถ่วงที่ดึงเครื่องไปตามกระจกจะเพิ่มขึ้น ดังนั้นระบบรางจะต้องสร้างแรงเสียดทานมากพอที่จะควบคุมการเคลื่อนไหวได้ ตีนตะขาบยางรูปหัวใจที่กว้างขึ้น 100 มม. ช่วยเพิ่มพื้นที่สัมผัสและเพิ่มการยึดเกาะที่ขอบ รอยเท้านั้นรองรับระดับความเอียง 33° ของ RHINOSTAR-EC6 และช่วยกระจายภาระของแชสซีไปทั่วกระจก แทนที่จะมุ่งไปที่จุดเดียว ในตอนเช้าที่ชื้น หลังฝนตก หรือภายใต้สภาพสกปรกมาก กระจกเปลือยอาจมีความแวววาวขึ้นได้ ดังนั้น ให้จับคู่ระดับความลาดเอียงกับการออกแบบเส้นทางและการวางแผนเส้นทางรอบๆ ส่วนที่ชันหรือเปียกผิดปกติ ผู้ปฏิบัติงานควรตรวจสอบด้วยว่าจุดเข้าและออกสอดคล้องกับความกว้างของราง และถาดสายเคเบิลหรือขอบเฟรมไม่รบกวนแผ่นปะหน้าสัมผัส
2. การข้ามช่องว่างของแผงขนาด 60 ซม. หมายถึงอะไรสำหรับเลย์เอาต์อาเรย์ที่ไม่สม่ำเสมอ
อัตราการข้ามช่องว่างแผง 60 ซม. ช่วยให้หุ่นยนต์เคลื่อนที่ข้ามส่วนที่ไม่ได้อยู่บนระนาบต่อเนื่องกัน อาเรย์แบบติดตั้งภาคพื้นดินจริงประกอบด้วยกล่องรวมสัญญาณ ช่องว่างการระบายน้ำ ถาดสายเคเบิล และการเปลี่ยนแปลงระดับความสูงเล็กน้อยระหว่างโมดูล หากไม่มีการข้ามช่องว่างที่เชื่อถือได้ ทีมงานจะต้องอุดช่องว่างหรือยกหุ่นยนต์ขึ้น ซึ่งจะทำให้รอบการทำความสะอาดช้าลงและเพิ่มการจัดการแบบแมนนวล RHINOSTAR-EC6 สามารถข้ามช่องว่างได้สูงสุดถึง 60 ซม. ซึ่งครอบคลุมระยะห่างแบบยึดพื้นทั่วไปและบล็อกที่ไม่ปกติจำนวนมาก หากช่องว่างกว้างที่สุดเกิน 60 ซม. ให้วางแผนแยกทางข้ามหรือปรับเส้นทาง บันทึกช่องว่างตามจริงที่กว้างที่สุดและจำนวนช่องว่างที่ใกล้ขีดจำกัดดังกล่าว เนื่องจากช่องว่างขนาดใหญ่เพียงช่องเดียวสามารถแบ่งแถวออกเป็นส่วนที่ไม่สามารถเข้าถึงได้ การสำรวจเดียวกันควรสังเกตขอบช่องว่าง โครงที่ยกขึ้น และฝาปิดท่อระบายน้ำที่อาจรบกวนเส้นทาง
การสร้างบทสรุปทางเทคนิคสำหรับซัพพลายเออร์หุ่นยนต์ตีนตะขาบ
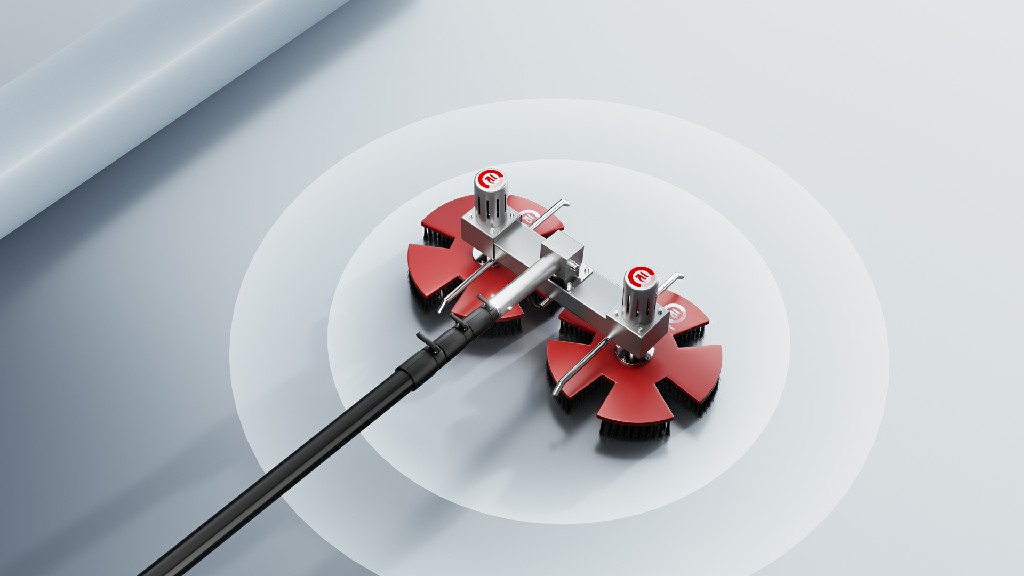
ข้อมูลสรุปที่มีประโยชน์เริ่มต้นด้วยตัวเลขที่วัดได้: ความเอียงสูงสุดและทั่วไป ระยะห่างของแถว ช่องว่างแผงที่กว้างที่สุด ความยาวของสตริงแผงโซลาร์เซลล์ ความกว้างของประตู ประตูทางเข้า เส้นทางการขนส่ง ความพร้อมของน้ำ และความรุนแรงของความสกปรก ค่าเหล่านี้ช่วยให้ผู้ผลิตหุ่นยนต์ทำความสะอาดแผงโซลาร์เซลล์เปรียบเทียบเครื่องจักรกับสภาวะที่เลวร้ายที่สุดแทนค่าเฉลี่ยของแค็ตตาล็อก ลำดับการเลือกควรเริ่มต้นด้วยแถวที่ยากที่สุด จากนั้นจึงย้ายไปยังการเข้าถึงการขนส่ง โหมดการทำความสะอาด ขอบเขตการปฏิบัติงาน และการวางแผนการบริการ ลำดับดังกล่าวจะป้องกันข้อกำหนดที่ดูเหมาะสมกับแถวทดสอบแบบเปิด แต่จะล้มเหลวที่การเปลี่ยนผ่านของเกต ทางลาด หรือโต๊ะ สำหรับ RHINOSTAR-EC6 ระยะควบคุมระยะไกล 200 ม. และน้ำหนักแชสซี 18 กก. ส่งผลต่อการวางตำแหน่งผู้ปฏิบัติงานและการจัดการแบบแมนนวล เซ็นเซอร์ป้องกันการตกสี่ตัวรองรับการรับรู้ที่ขอบ ในขณะที่การวางแผนเส้นทางและกฎความปลอดภัยของสถานที่ยังคงเป็นส่วนหนึ่งของแผนการปรับใช้ รวมการกำหนดค่าการทำความสะอาดไว้โดยย่อ: การทำความสะอาดแบบแห้งและเปียก, แบตเตอรี่ 24V 30Ah, ชาร์จเร็ว 4 ชั่วโมง, ระยะเวลาใช้งาน ≥4 ชั่วโมง, ค่าความเร็วสองค่า (48 ม./นาที และปรับได้ ≤0.4 ม./วินาที), แปรงลูกกลิ้งลอย 150 มม., ตัวเลือกความกว้างแปรง 0.9–1.3 ม. และขนแปรง PBT เกลียวแบบอ่อน ปานกลาง หรือแข็ง ระบุแหล่งน้ำและวิธีการเชื่อมต่อกับท่อทางเข้าขนาด 13 มม. เครื่องรองรับแรงดันน้ำสูงสุด 60 บาร์ ในขณะที่การไหลของไซต์งานและคุณภาพน้ำต้องสอดคล้องกับแผนการทำความสะอาด ระบุตัวเลข 1–2 MW/วันเป็นข้อมูลอ้างอิงในสภาวะมาตรฐาน จากนั้นปรับกำหนดการทำความสะอาดสำหรับแผนผังแถว ความถี่ของช่องว่าง ความสกปรก และโหมดแห้งหรือเปียก เมื่อสรุปข้อมูลเสร็จสิ้น Rhino Stone Tech สามารถตรวจสอบ RHINOSTAR-EC6 เทียบกับตัวเลขเหล่านั้น รวมถึงความกว้างของแปรงและโหมดการทำความสะอาด ก่อนที่จะเตรียมใบเสนอราคา
สรุป
การเลือกหุ่นยนต์ทำความสะอาดแผงโซลาร์เซลล์แบบตีนตะขาบสำหรับโรงไฟฟ้า PV ขนาดใหญ่ขึ้นอยู่กับความเหมาะสมของเค้าโครง วัดความเอียง ช่องว่างแผง เส้นทางการขนส่ง และการจ่ายน้ำก่อน จากนั้นจึงเปรียบเทียบค่าเหล่านั้นกับข้อกำหนดเฉพาะของหุ่นยนต์ RHINOSTAR-EC6 มีข้อจำกัดที่เป็นรูปธรรมในการตรวจสอบ: การทำงานแบบเอียง 33°, การข้ามช่องว่างของแผง 60 ซม., น้ำหนักแชสซี 18 กก., รีโมทคอนโทรล 200 ม. และบริการทำความสะอาดแบบแห้งและเปียก หากเงื่อนไขของไซต์เหมาะสมกับรูปแบบของหุ่นยนต์ตีนตะขาบ ให้ส่งข้อมูลอาร์เรย์ที่วัดได้ รวมถึงกรณีที่แย่ที่สุดไปยังซัพพลายเออร์ เพื่อให้สามารถยืนยันการกำหนดค่า ความกว้างของแปรง และโหมดการทำความสะอาด
คำถามที่พบบ่อย
คำถาม: ข้อมูลหน้างานใดช่วยคัดเลือกหุ่นยนต์ทำความสะอาดแผงโซลาร์เซลล์แบบตีนตะขาบสำหรับโรงไฟฟ้าขนาดใหญ่
คำตอบ: บันทึกความเอียงสูงสุดและทั่วไป ระยะห่างของแถว ช่องว่างแผง ความยาวของสตริงแผงโซลาร์เซลล์ ความกว้างของประตูและเส้นทางการเข้าถึง การจ่ายน้ำ และความรุนแรงของความสกปรก มอบช่องว่างที่กว้างที่สุดและแถวที่ลาดชันที่สุดให้กับซัพพลายเออร์ เพื่อให้สามารถตรวจสอบหุ่นยนต์กับสภาวะที่เลวร้ายที่สุดได้ รวมว่าการทำความสะอาดจะแห้งหรือเปียก และความกว้างของแปรงที่เหมาะกับเค้าโครงแถว
คำถาม: หุ่นยนต์ทำความสะอาดแผงโซลาร์เซลล์แบบตีนตะขาบสามารถจัดการกับความลาดชัน 33 องศาได้หรือไม่
คำตอบ: ใช่ RHINOSTAR-EC6 ได้รับการออกแบบมาเพื่อความลาดชันสูงสุด 33° พร้อมด้วยตีนตะขาบยางรูปหัวใจกว้าง 100 มม. ช่วยให้ยึดเกาะได้ดีบนทางลาด ควรระบุความลาดชันที่สูงกว่า 33° ในบทสรุป เพื่อให้สามารถหารือเกี่ยวกับเส้นทางหรือวิธีการทำความสะอาดทางเลือกอื่นได้
คำถาม: โรงไฟฟ้าพลังงานแสงอาทิตย์ขนาดใหญ่ควรประเมินข้อกำหนดการข้ามช่องว่างของแผงขนาด 60 ซม. อย่างไร
คำตอบ: วัดช่องว่างจริงที่กว้างที่สุด แล้วนับว่าใกล้ 60 ซม. มีช่องว่างกี่ช่อง หากมีช่องว่างเกิน 60 ซม. ให้วางแผนวิธีแก้ปัญหาการข้ามเพิ่มเติมหรือเปลี่ยนเส้นทางหุ่นยนต์ RHINOSTAR-EC6 สามารถข้ามช่องว่างได้ถึง 60 ซม.
แหล่งข้อมูลและเอกสารอ้างอิง
การสูญเสียพลังงานจากคราบสกปรก – ผลกระทบต่อประสิทธิภาพของโรงไฟฟ้าพลังงานแสงอาทิตย์ - IEA-PVPS
การฉายรังสีระนาบของอาร์เรย์ (POA) – การทำงานร่วมกันในการสร้างแบบจำลองประสิทธิภาพ PV (PVPMC)
แรงเสียดทาน - ค่าสัมประสิทธิ์สำหรับวัสดุและพื้นผิวทั่วไป