
















為大型地面太陽能電站選擇製造商,是一項技術風險決策。履帶式機器人必須能在25°傾斜的陣列上穩定行駛,不停機跨越模組列之間60 mm的間隙,並可由一名操作人員在數百公尺長的陣列上搬運與操控。大型電站的清潔量很大,積垢每個月都會造成發電量損失,而人工清洗通常難以擴展至這種規模。製造商需提供適合長列模組的底盤、可配合一個工作班次的電池,以及符合模組寬度的刷具。篩選廠商可分三步進行:定義現場需求、在坡面與間隙上測試履帶底盤表現,並確認製造商能提供的文件與客製化方案。
大型太陽能電站對清潔機器人製造商的要求
大型地面太陽能發電快速成長,機械化清潔如今已納入例行營運與維護(O&M)預算。IEA-PVPS《Trends in PV Applications》報告追蹤全球每年新增數GW的裝置容量,而每座電站最終都會面臨相同問題:如何在不搭設鷹架、不讓人工清潔隊伍沿著數公里長的模組列往返作業的情況下,維持大面積玻璃表面的潔淨。大型地面陣列的設計具有重複性:模組列長度、傾角,以及各模組桌之間的間隙都相近;這種重複配置正是履帶式機器人擅長處理的場景。Sandia對太陽能可靠度與O&M的研究也指出,持續且有排程的維護有助於保障電站長期發電量。先檢查地面與安裝條件。大型電站很少完全平坦,因此機器人必須能爬上模組傾斜面,並在清潔過程中保持穩定。接著檢視模組配置:固定傾角支架與追蹤式支架的列間都可能留有間隙,清潔頭必須能跨越間隙,不能卡入框架或失去抓地力。也要考慮操作人員。一個電站區塊可能長達數百公尺,有線控制盒會浪費作業時間。最後是合規性:EPC承包商與資產所有者通常會在核准採購前,要求提供CE標誌相關文件,以及製造商採用ISO9001等公認品質系統的證明。
履帶底盤設計如何影響坡面穩定性與跨越間隙的能力
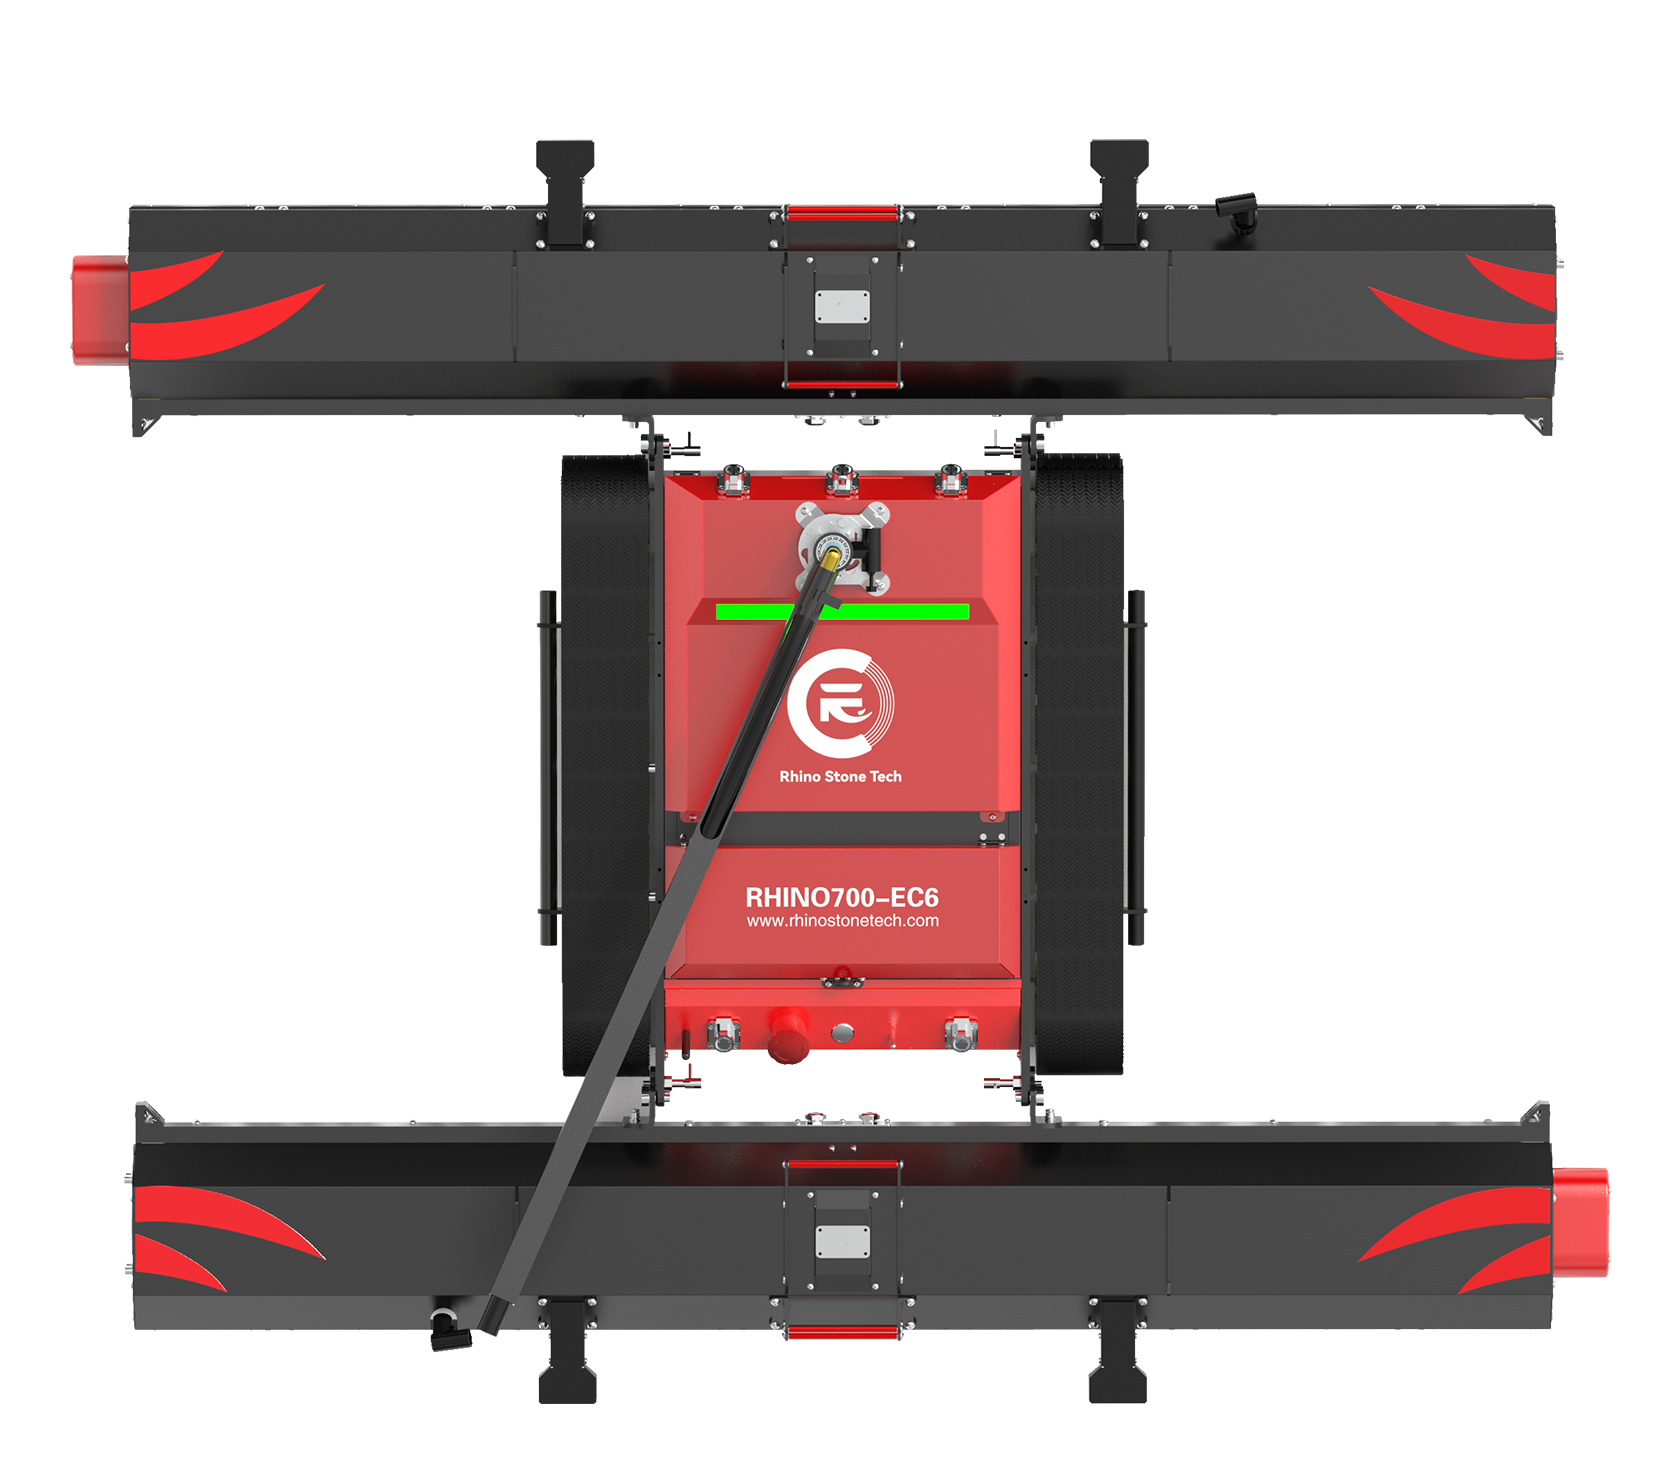
許多採購決策取決於底盤設計。履帶式機器人會將重量分散在兩條履帶的整個接觸面,因此履帶寬度、胎面花紋與總重量,比最高速度更重要。履帶越寬,與玻璃接觸的橡膠面積越大,在潮濕或積塵的陣列上也較能避免側滑。RHINOSTAR·EC6採用100 mm加寬心形橡膠履帶:心形紋路能咬合乾燥粉塵與濕潤薄膜,加寬設計則可分散接地壓力,避免荷重集中在狹窄區域。機身尺寸為1370 × 1200 × 180 mm,底盤重量為18 kg,設計用途是大型電站的實際部署,而非屋頂展示設備。
1. 為什麼大型地面陣列需要25度的最大爬坡能力
大多數地面陣列的傾角介於10°至25°。因此,額定爬坡能力達25°的機器人可保留餘裕地涵蓋常見範圍,而不必整天在性能極限下運作。在傾斜的模組列上,重力會在清潔過程中持續將機器拉向坡下;履帶必須將馬達扭力轉換成抓地力,而不是空轉。EC6的最大爬坡角度為25°,搭配加寬履帶後,O&M規劃人員可據此判斷機器人能否一次清潔完整列模組,或需要在不同區段之間搬運。爬坡能力也是安全指標,能界定操作人員可將機器停放在哪些位置並以遙控方式作業。
2. 18 kg模組化結構與200 m遙控距離如何改變現場部署
在大型電站區塊部署機器人時,重量與控制距離會改變作業方式。18 kg底盤可拆分為三個模組,公開的單人組裝時間約為兩分鐘。技術人員無須起重機或第二人協助,就能在陣列區塊間移動設備、將設備抬過電纜托架,或裝上皮卡車。同一設備的無線遙控距離為200 m,操作人員可以站在足以觀察整列模組的位置,並遠離清洗區。四個高精度防墜感測器會監測陣列邊緣,使機器人在模組桌末端停止,而不會駛落邊緣。24V 30Ah電池額定續航至少四小時,快速充電需四小時,適合上午清潔、午休期間充電的作業安排。重量、模組化程度、控制距離、邊緣感測與電池續航共同決定一名操作人員一個班次可清潔多少列模組。
製造合規與刷具客製化如何支援大型專案
合規性會影響設備能否導入專案。銷往歐洲市場的機械設備標示CE,代表製造商已採用適用的協調標準並完成符合性評估;國際專案與融資機構也常在核准前要求提供相關文件。Rhino Stone Tech公開其CE認證、ISO9001製造體系,以及29項清潔設備相關專利。請詢問設備依據哪項標準進行評估、索取符合性聲明,並確認控制電子設備是否與底盤一併納入評估。規劃水洗作業前,請技術團隊確認馬達、電池艙與遙控接收器的IP防護等級。刷具配置通常決定機器人是否適合現場布局。大型陣列的模組桌寬度、每列模組數,以及組串間通道會因場址而異。0.9 m刷具適合較窄的模組列,不會伸入間隙;1.3 m刷具則能以較少趟次清潔較寬的模組桌。EC6提供0.9 m、1.1 m、1.2 m與1.3 m刷寬,刷具直徑為150 mm;PBT螺旋刷毛有軟、中、硬三種等級:軟毛適合輕微積塵,中等硬度適合例行維護,硬毛適用於嚴重髒污或頑固沉積物。設備支援乾式與濕式清潔,快速接頭進水口可承受最高60 bar水壓。機器沒有內建水箱,因此濕式清潔需要外部供水或水車。及早規劃供水管線,才能安排可行的濕式清潔時程。
結論
為大型太陽能電站篩選清潔機器人製造商時,應確認四項條件:履帶底盤能否應付陣列坡度與60 mm間隙;設備重量和控制配置能否讓一人部署於長列模組;合規文件是否符合EPC承包商或融資機構的要求;刷具寬度是否符合模組桌布局。RHINOSTAR·EC6公布的標準條件處理量為每名操作人員每日清潔約1–2 MW。實際每日處理量會因模組列長度、間隙數量、清潔模式與重新定位時間而異。正式詢價前,請將陣列尺寸、傾角、間隙寬度與常見髒污類型提供給Rhino Stone Tech技術團隊,再詢問建議刷寬、濕式清潔供水方案,以及依現場條件評估的投資報酬率。
常見問題
問:大型太陽能電站應評估清潔機器人製造商的哪些條件?
答:重點檢視四個面向:履帶底盤能力、操作人員部署方式、合規文件與刷具客製化。底盤能力包括爬坡角度和跨越間隙的能力;部署方式包括重量、組裝時間、遙控距離與防墜感測;合規性則包括CE標誌與ISO9001品質管理。請詢問機器適用的陣列條件;25°爬坡能力與60 mm障礙跨越能力適用於許多地面配置。也要確認刷寬能否配合模組列,並確保電池續航與充電時間符合清潔班次。
問:爬坡能力為25°的履帶機器人如何跨越太陽能板間60 mm的間隙?
答:關鍵在抓地力與幾何設計。加寬橡膠履帶能在玻璃上維持較長的接觸面;當履帶前端抵達間隙時,其餘部分仍可支撐機器重量,並將扭力傳至表面,而不是原地空轉。標示60 mm障礙跨越能力,代表底盤與刷具組件經過設計,可跨越模組間的間隙和較小的框架高差,不會卡住或停機。陣列邊緣的防墜感測器可讓機器人清潔至模組列末端附近並安全停止。
問:太陽能板清潔機器人製造商能否依不同大型陣列布局客製刷具寬度?
答:可以。不同場址的模組桌寬度與列配置各異,因此刷寬是大型電站作業最實用的客製項目之一。RHINOSTAR·EC6提供0.9 m、1.1 m、1.2 m與1.3 m刷寬,刷具直徑為150 mm;PBT刷毛可依髒污類型選擇軟、中、硬等級。請提供模組寬度、每列模組數、間隙尺寸與常見髒污類型,讓製造商建議合適的刷寬與刷毛硬度,而不是直接套用單一標準尺寸。