

在大型地面型太陽光電案場,清潔機器人必須能抵達陣列、跨越面板間隙、在斜面上維持抓地力,並能由一名操作人員安全操作一整天。同一台 18 kg 的履帶式機器人可能適合一處案場,卻不適合另一處,因為兩地的列距、傾角、面板間隙和搬運動線各有不同。請依現場實測條件設定規格,並依最嚴苛的現場條件評估機器人。
為何大型地面光電站考慮使用履帶式機器人
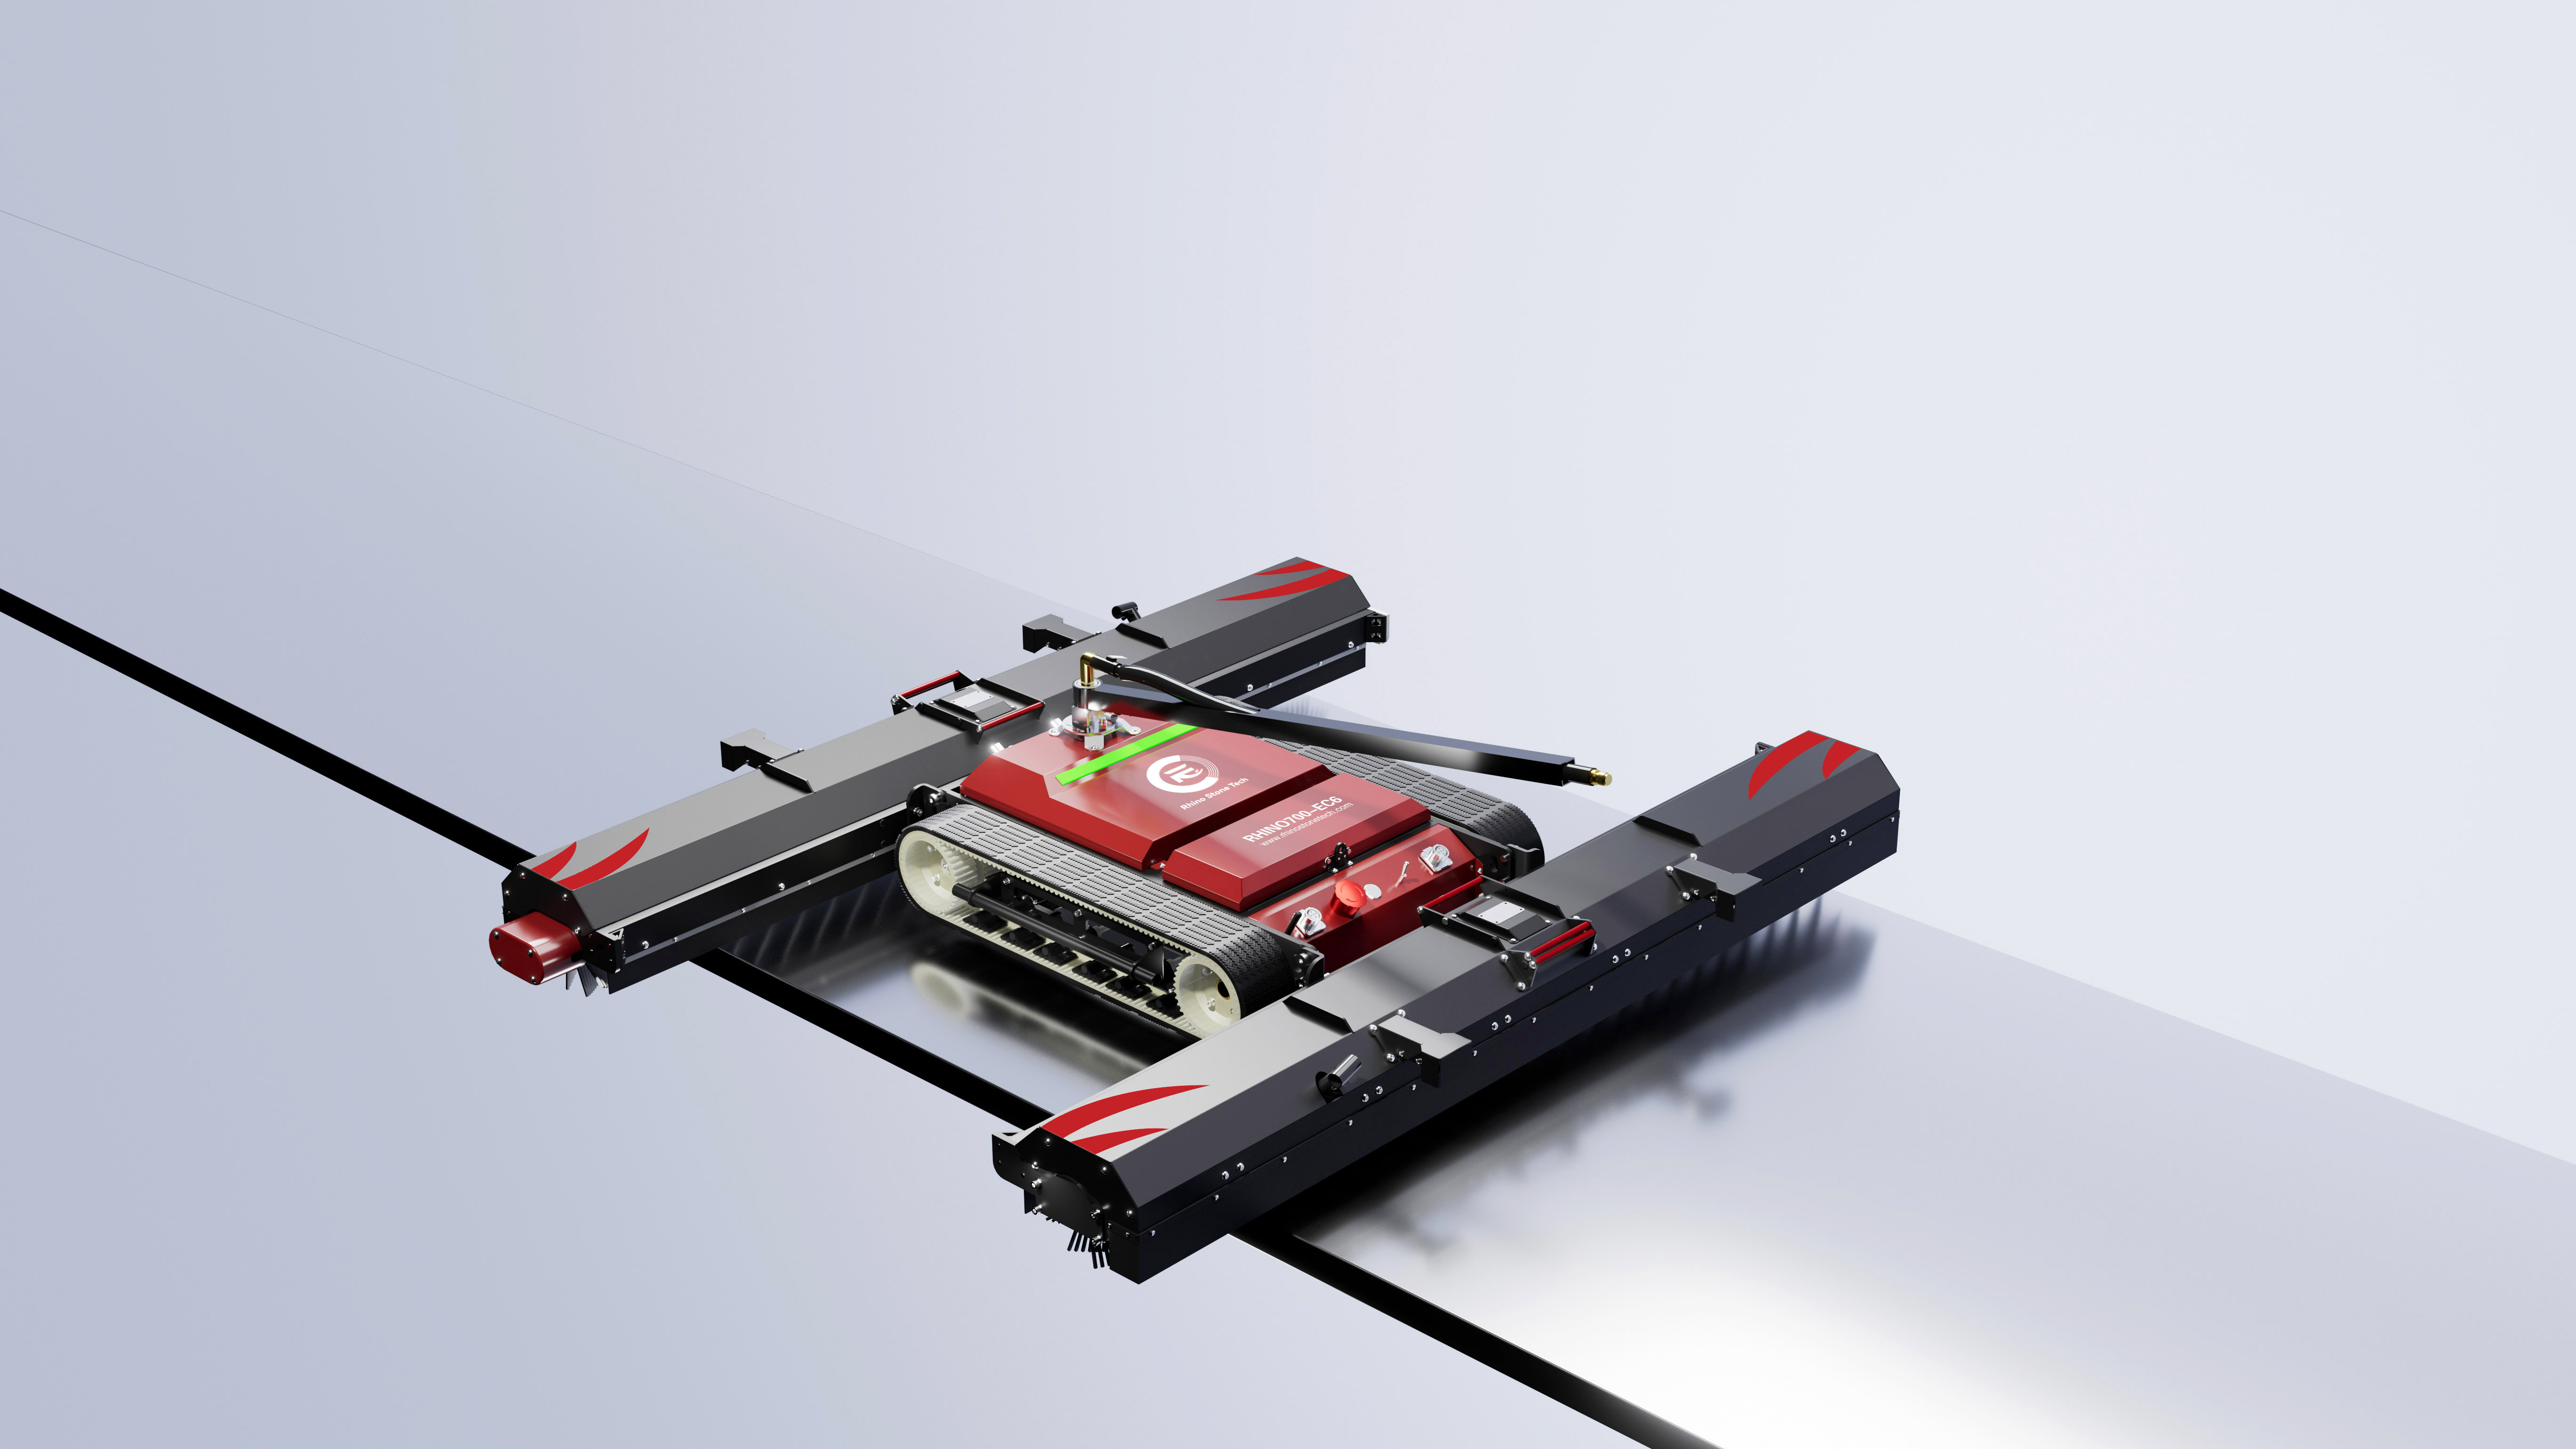
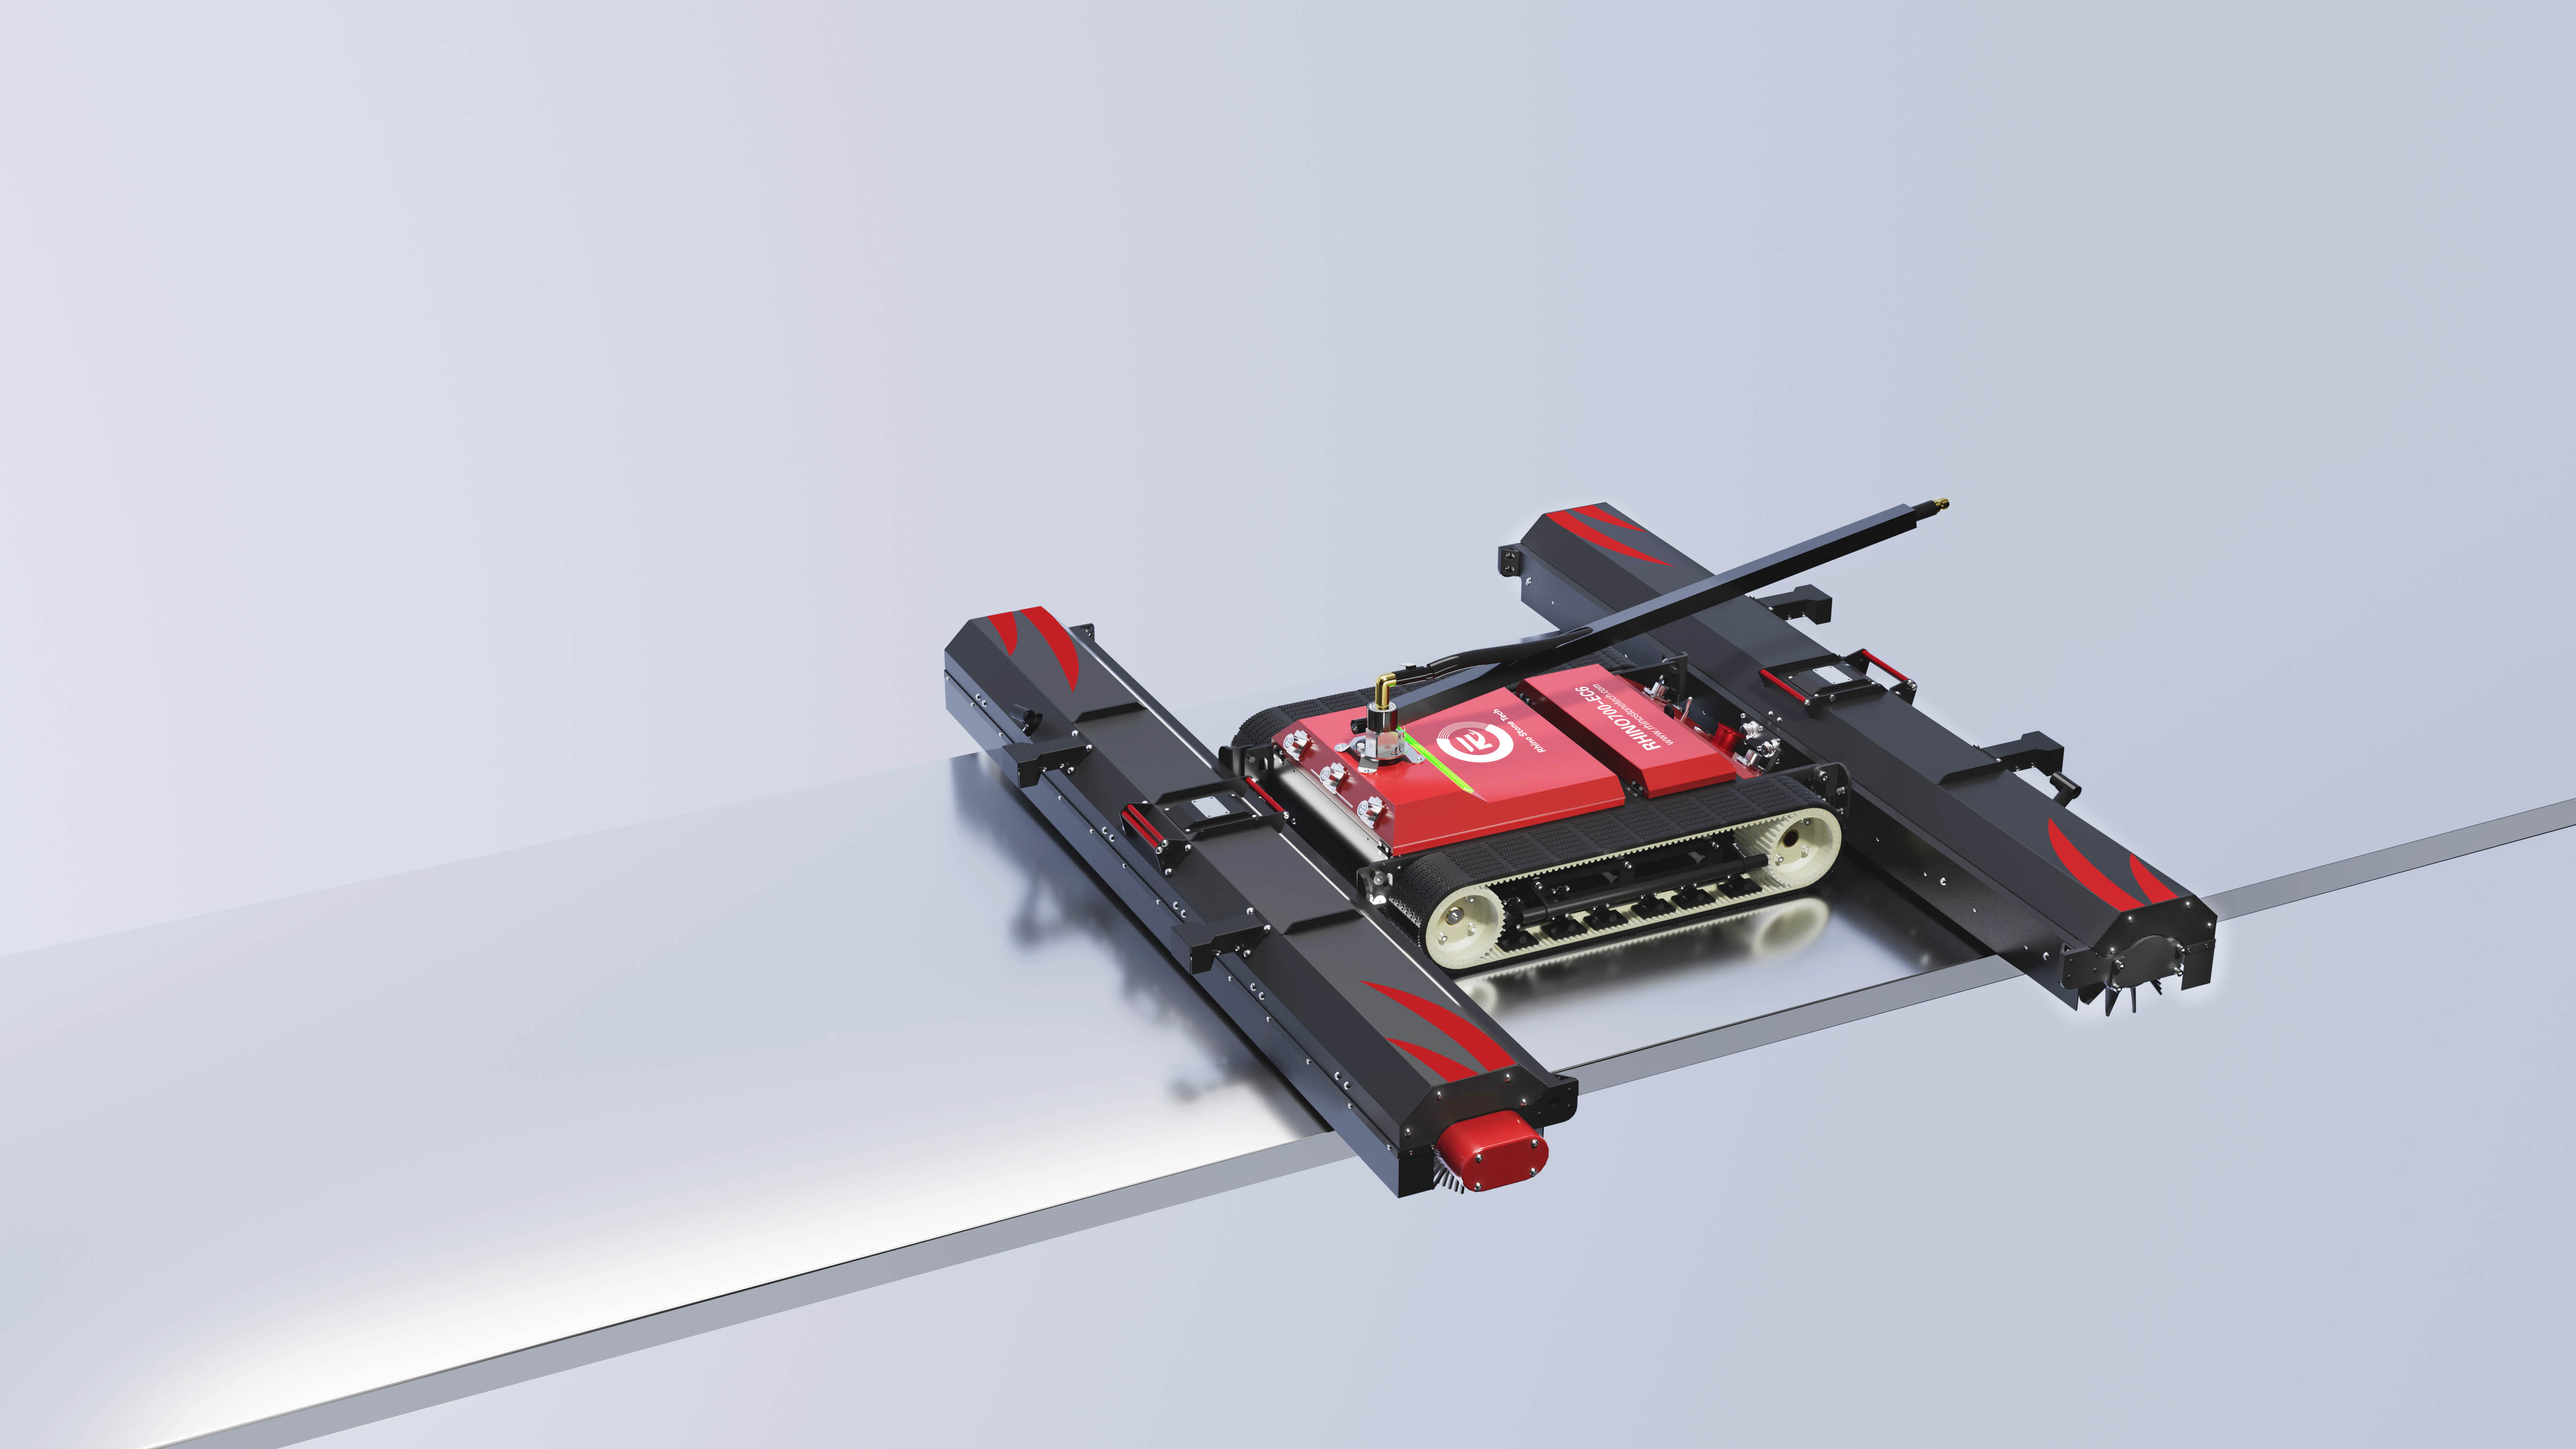
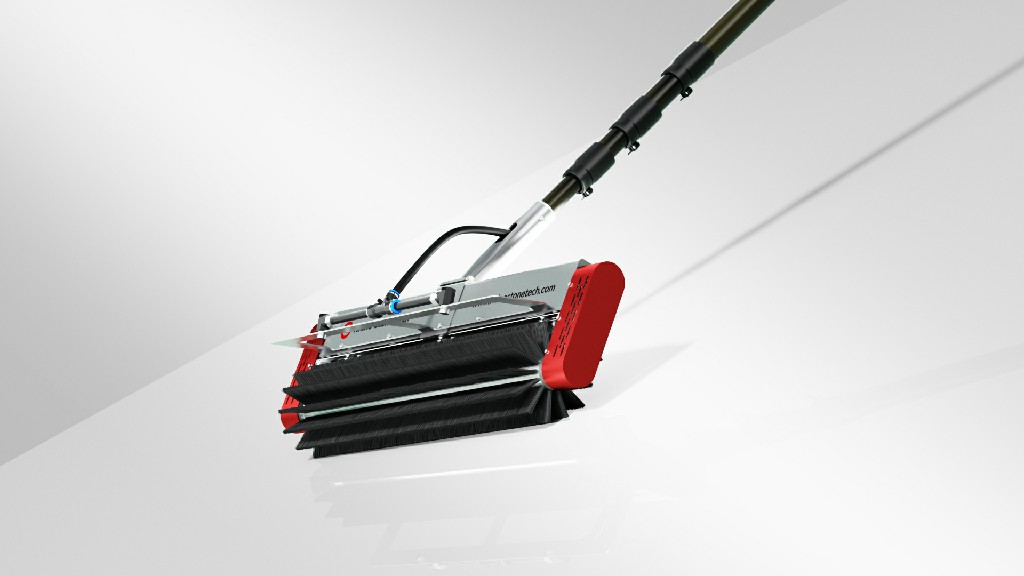
污染損失每天都會減少發電量,並且手工清潔大量的工作是緩慢的、勞力密集的工作。履帶式機器人以穩定的速度清潔面板,無需在每個陣列表面放置工人。它的履帶將重量分佈在比車輪更寬的接觸面上,這有助於在傾斜的玻璃和鬆散的地面安裝條件下工作。遠端控制使操作員遠離陣列邊緣,同時監控各行的移動情況。對於大型工作,這種組合支持圍繞發電預測和污染模式進行有計劃的清潔例程。實際情況取決於可重複訪問。遠端控制的履帶式機器人可以以穩定的工作速度覆蓋長行,同時一名操作員監控路線,調整面板過渡處的浮動滾刷,並將機器重新定位在行端。在擁有許多陣列支架和反覆更換行的案場中,其價值來自於減少人工操作並保持清潔計劃與測量的污垢、水的可用性和發電回收相關。 RHINOSTAR-EC6採用1370×1200×180毫米的機身和18公斤的底盤。三件式模組化結構讓一個人可以透過標準通道移動各個部分,並在大約 2 分鐘內完成組裝。在標準條件下,參考容量約為每天 1-2 MW,一名操作員控制機器人並觀察路線。大門通道、設備道路和行間隙仍然需要操作員在大場地上進行判斷,因此部署計劃應包括第一個清潔週期之前的運輸路徑和安全轉向點。
傾斜、行距和面板間隙如何改變機器人需求
陣列傾斜會影響陣列平面輻照度,而且它還設定履帶必須保持的物理傾斜度。行間距和面板間隙定義了交叉距離;較差的陣列存取使得傳輸和遙控距離變得更加重要。首先測量實際佈局,然後根據最困難的部分而不是平均行檢查機器。這個順序很重要,因為案場可以在中心有舒適的通道,而在邊界有狹窄的便道、陡峭的檯面或寬闊的排水間隙。清潔計劃應在機器與現場匹配之前確定這些邊界條件。
1. 加寬橡膠履帶如何影響傾斜玻璃上的抓力
玻璃上的橡膠提供摩擦力,但接觸面積和胎面花紋決定機器人是否在陡坡上保持牽引力。隨著陣列傾斜度的增加,沿著玻璃拉動機器的重力分量也會增加,因此履帶系統必須產生足夠的摩擦力以保持運動受控。 100 毫米加寬的心形橡膠履帶增加了接觸面積並增加了邊緣抓地力。此佔地面積支援 RHINOSTAR-EC6 的 33° 傾斜等級,有助於將底盤負載分散在玻璃上,而不是集中在一件事。在潮濕的早晨、雨後或嚴重污染的情況下,裸露的玻璃可能會更光滑,因此請將坡度等級與異常陡峭或潮濕路段周圍的賽道設計和路線規劃相結合。操作員還應檢查入口點和出口點是否與履帶寬度對齊,並且電纜橋架或框架邊緣不會中斷接觸面。
2. 60 公分面板間隙交叉對於不規則陣列佈局意味著什麼
60cm面板間隙交叉等級允許機器人移動穿過不在一個連續平面上的部分。真正的地面安裝陣列包括接線盒、排水間隙、電纜橋架和模組之間的輕微標高變化。如果沒有可靠的間隙跨越,工作人員必須填補間隙或將機器人舉過間隙,這會減慢清潔週期並增加手動處理。 RHINOSTAR-EC6 可以跨越高達 60 公分的間隙,涵蓋常見的地面安裝間距和許多不規則塊。如果最寬差距超過60厘米,請規劃單獨的穿越方法或調整路線。記錄最寬的實際間隙以及接近該限制的間隙數量,因為一個過大的間隙可能會將一行分成不可訪問的段。同樣的調查應注意縫隙邊緣、凸起的框架和任何可能幹擾履帶路徑的排水蓋。
為履帶式機器人供應商建構技術簡介
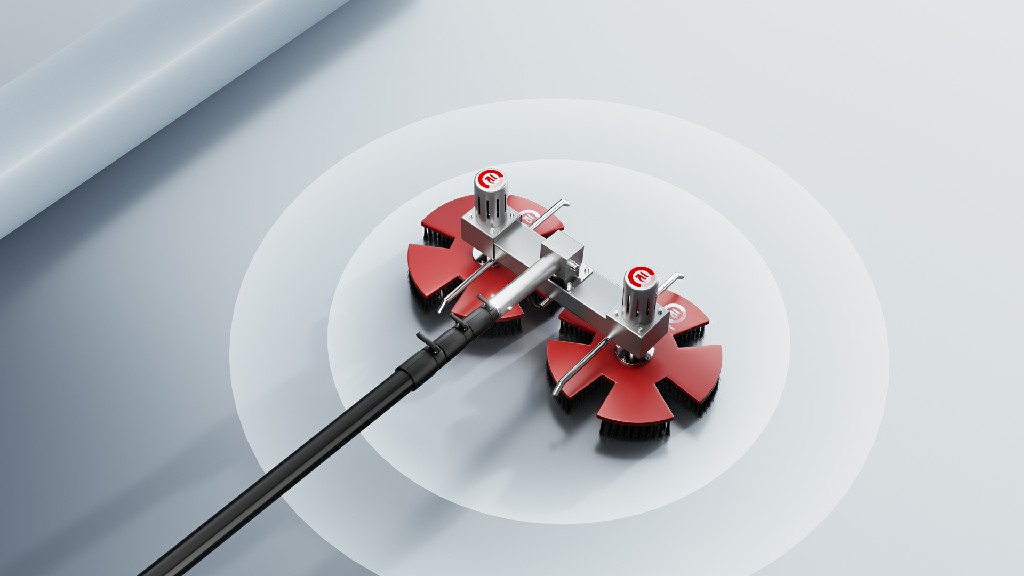
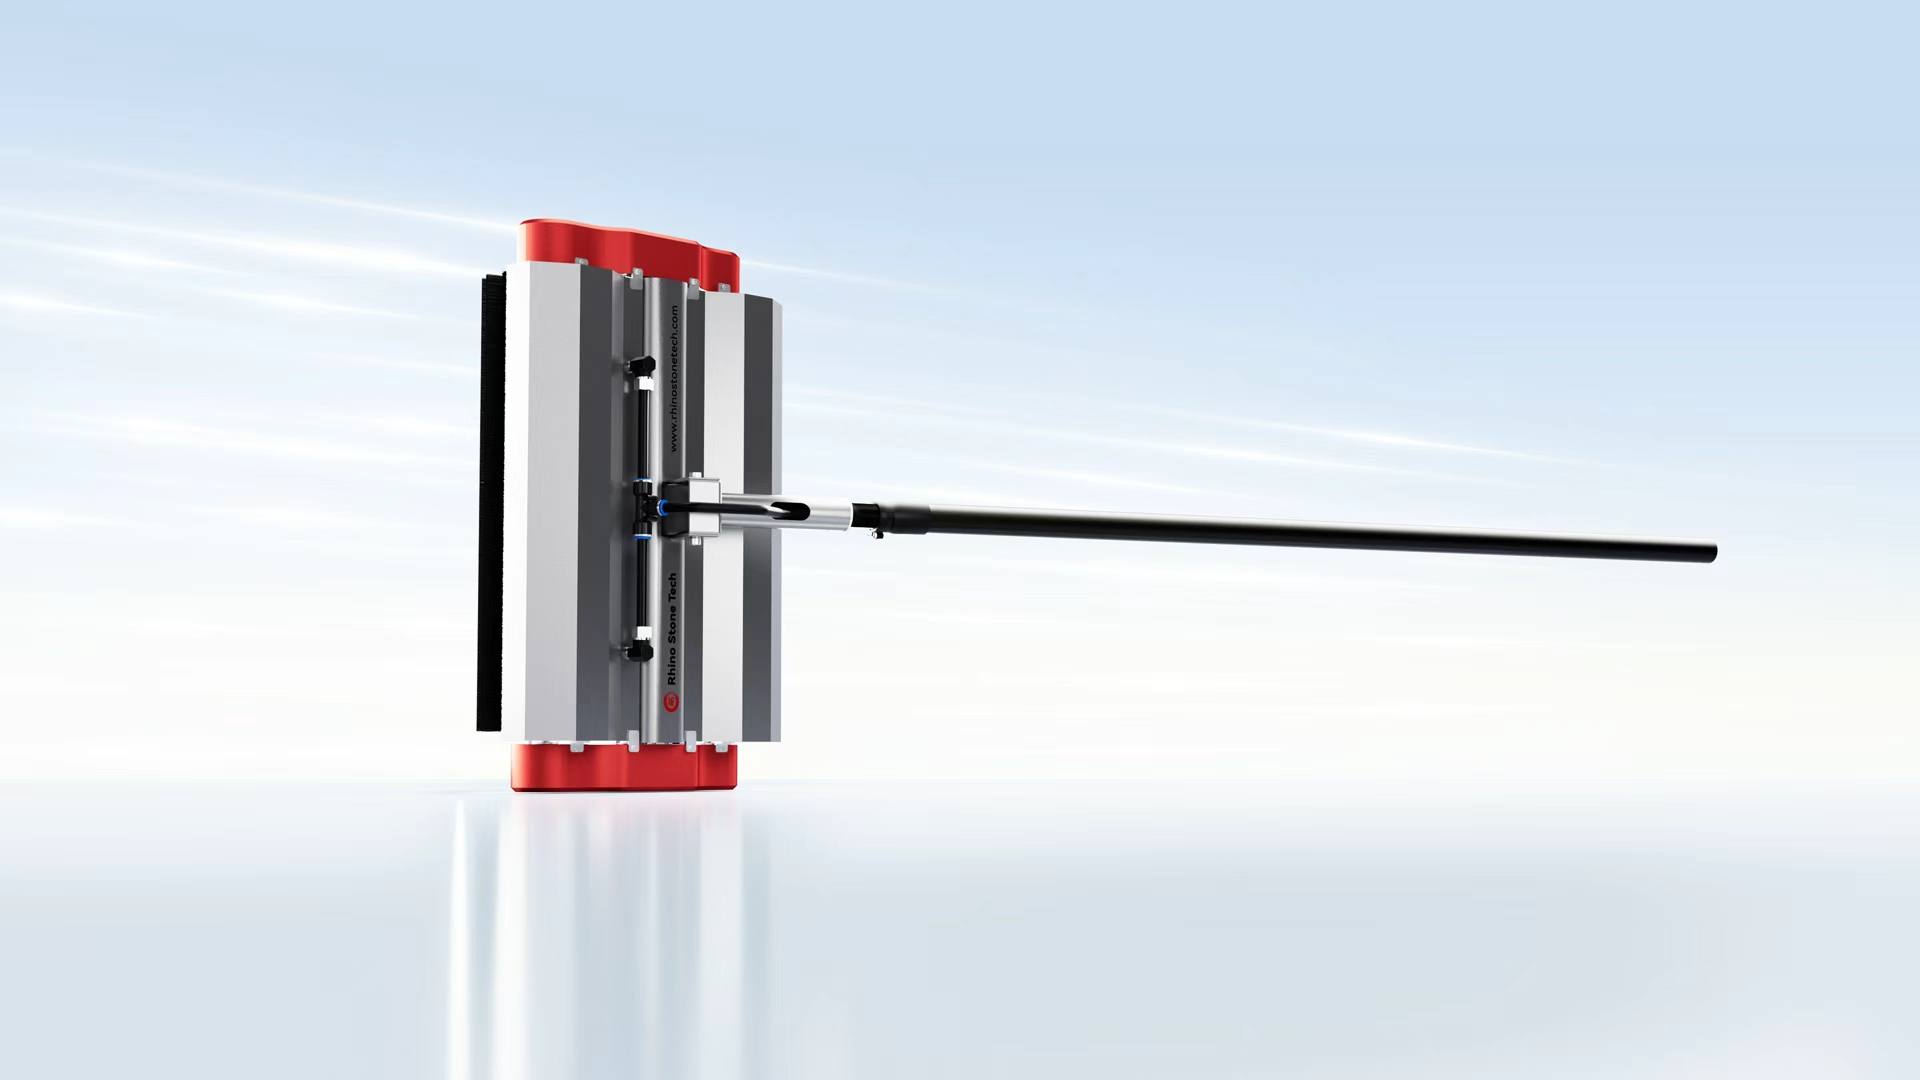
有用的簡介從測量的數字開始:最大和典型傾斜、行間距、最寬的面板間隙、光電串列長度、門寬度、檢修門、運輸路線、水可用性和污染嚴重程度。這些數值讓太陽能電池板清潔機器人製造商可以將機器與最壞情況條件(而不是目錄平均值)進行比較。選擇順序應從最困難的一排開始,然後轉向交通通道、清潔模式、操作範圍和服務規劃。該命令阻止了在開放測試行上看起來合適但在門、斜坡或陣列支架之間的銜接處時失敗的規範。對於 RHINOSTAR-EC6,200 m 的遙控距離和 18 kg 的底盤重量會影響操作員的定位和手動操作。四個防跌落感測器支援邊緣感知,而路線規劃和站點安全規則仍然是部署計劃的一部分。在同一簡介中包括清潔配置:乾式與濕式清潔、24V 30Ah 電池、4 小時快速充電、≥4 小時運行時間、兩種速度數字(48 m/min 和 ≤0.4 m/s 可調)、150 mm 浮動滾刷、0.9–1.3 m 刷寬選項以及軟、中、硬三種螺旋式 PBT 刷毛。說明水源以及如何將其連接到 13 毫米軟管入口;該機器支援最高 60 bar的水壓,而現場流量和水質需要與清潔計劃相匹配。將 1-2 MW/天的數字作為標準條件參考,然後調整行佈局、間隙頻率、污垢以及乾或濕模式的清潔計劃。簡報完成後,Rhino Stone Tech 可以在準備報價之前對照這些數據審查 RHINOSTAR-EC6,包括刷頭寬度和清潔模式。
總結
為大型光電站選擇履帶式太陽能板清潔機器人取決於佈局適合度。首先測量傾斜度、面板間隙、運輸路線和供水,然後將這些數值與機器人規格進行比較。 RHINOSTAR-EC6 提供了具體的檢查限制:33° 傾斜操作、60 cm 面板間隙交叉、18 kg 底盤重量、200 m 遠端控制以及乾式和濕式清潔。如果現場條件適合爬行器格式,請將測量的陣列資料(包括最壞的情況)發送給供應商,以便其確認配置、刷頭寬度和清潔模式。
常見問題
問:哪些站點資訊有助於縮小大型光電站履帶式太陽能板清潔機器人的範圍?
答:記錄最大和典型傾斜、行距、面板間隙、串長、門寬度和通道、供水和污染嚴重程度。向供應商提供最寬的間隙和最陡的行,以便可以在最壞的情況下檢查機器人。包括乾式清潔還是濕式清潔以及適合行佈局的刷頭寬度。
問:履帶式太陽能板清潔機器人可以處理33度的陣列斜坡嗎?
答:是的。 RHINOSTAR-EC6 專為高達 33° 的陣列斜坡而設計,配備 100 毫米加寬的心形橡膠履帶,可在斜坡上提供抓地力。應在簡報中註明超過 33° 的斜坡,以便討論路線或替代清潔方法。
問:大型光電站應如何評估60公分板間隙交叉規格?
答:測量最寬的實際間隙,然後計算有多少個間隙接近 60 公分。如果任何間隙超過 60 厘米,請規劃額外的穿越解決方案或更改機器人路線。 RHINOSTAR-EC6 可以跨越最大 60 公分的間隙。
來源與參考資料
陣列平面 (POA) 輻照度 – PV 效能建模協作 (PVPMC)