
















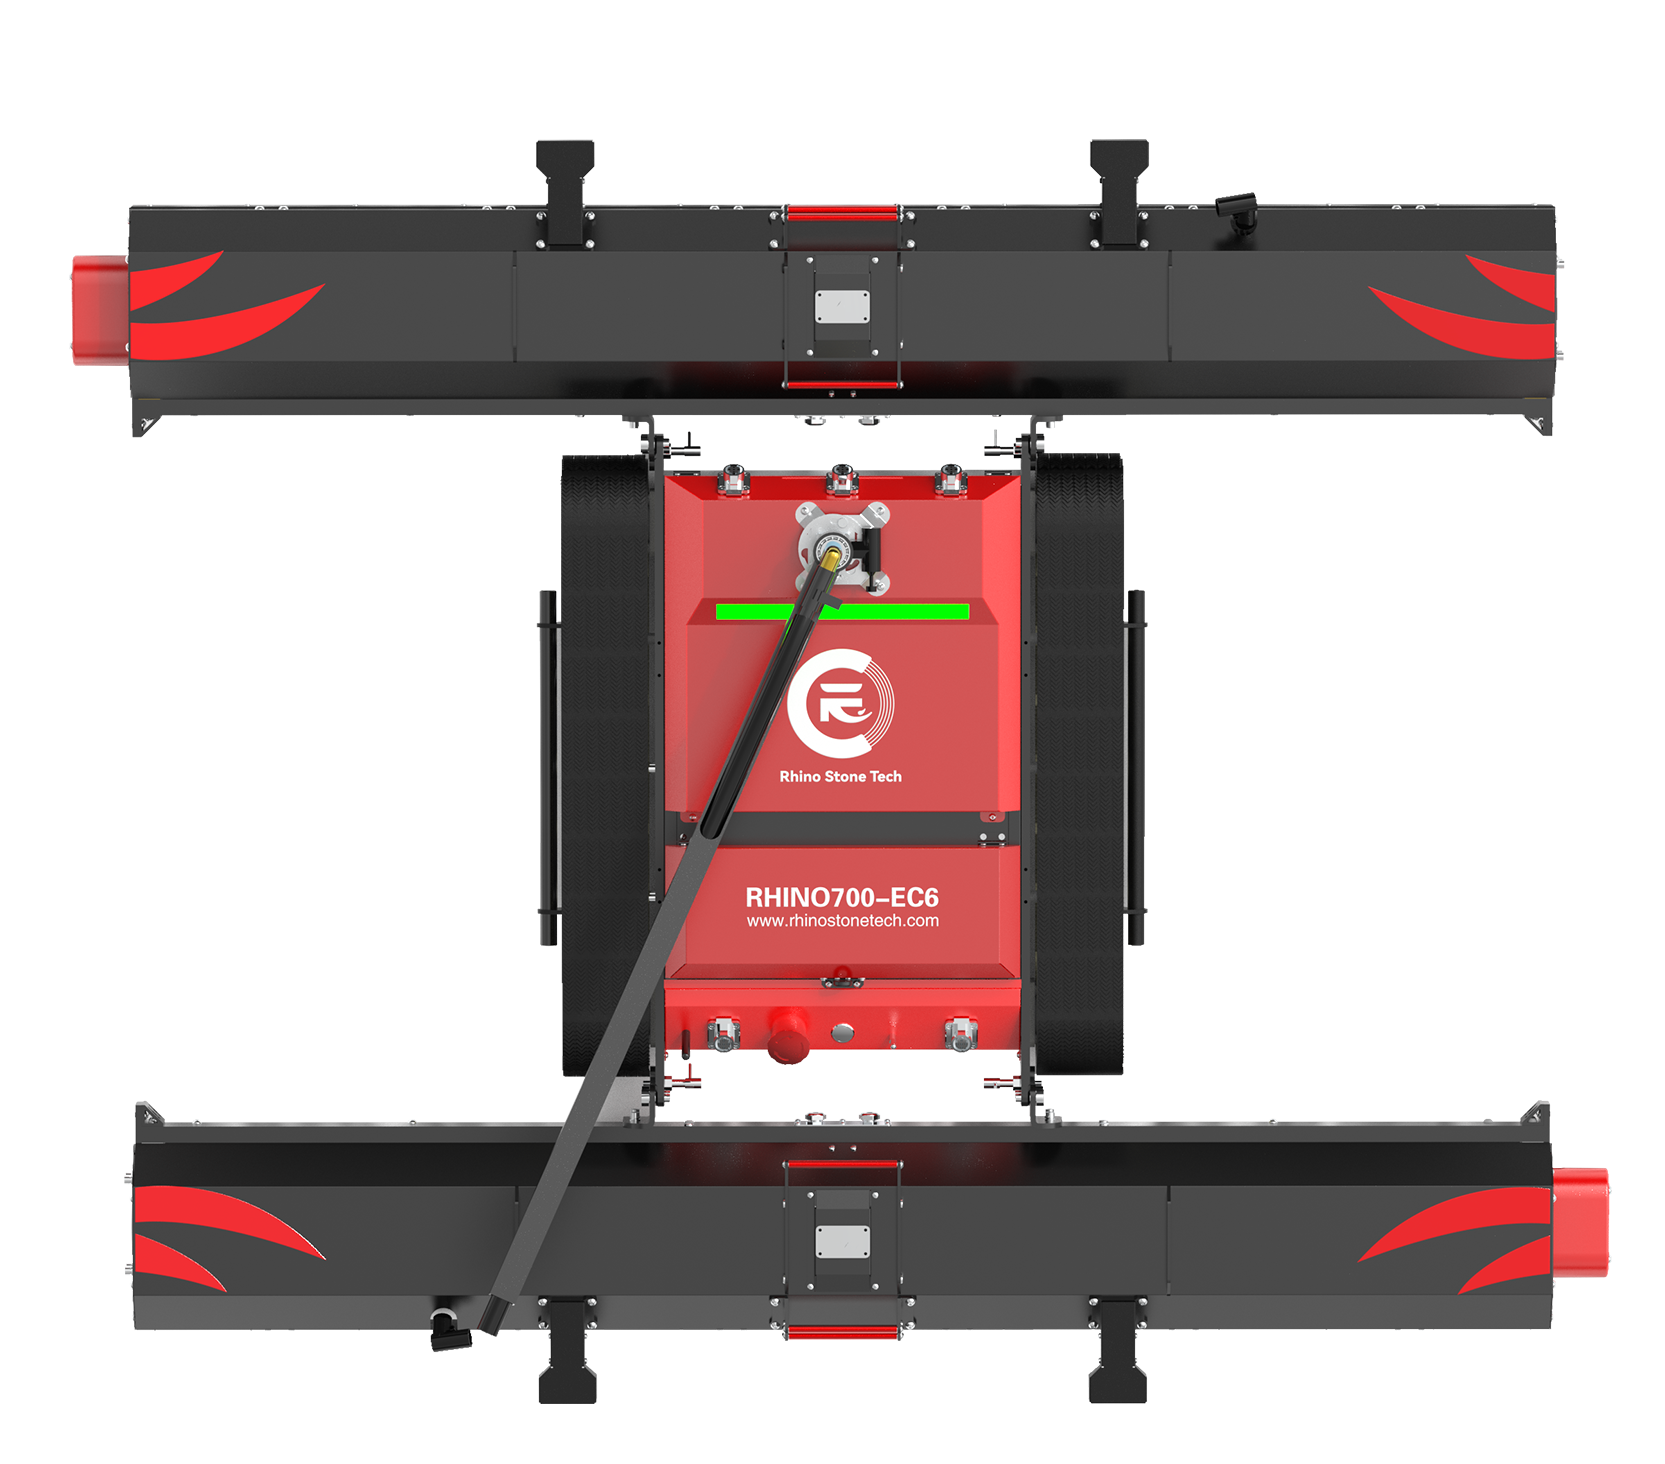
Un robot de nettoyage de panneaux solaires à chenilles travaille sur une surface qui se termine toujours quelque part. Les rangées s’arrêtent à un acrotère, à une allée de circulation ou au bord de l’eau sous une centrale flottante. Les chenilles adhèrent au verre et à l’aluminium, la tête de nettoyage continue de tourner et la machine avance : entre le robot en fonctionnement et une chute importante, il n’y a que quelques capteurs et la personne qui tient la télécommande. Comprendre comment ces capteurs détectent un bord, où ils se trouvent sous le châssis et ce qui se passe dans les secondes qui suivent une alerte aide les acheteurs à évaluer les arguments de sécurité. Cela montre également qu’aucun ensemble de capteurs ne transforme une machine télécommandée en équipement autonome.
Comment les capteurs anti-chute détectent les bords d’une centrale avant que le robot à chenilles ne les atteigne
La détection d’un bord commence par un capteur orienté vers le bas, et non vers l’avant. Un capteur anti-chute installé sur un robot à chenilles émet généralement un signal de courte portée — infrarouge, ultrason ou autre méthode de proximité — vers la surface juste devant ou sous le châssis, puis analyse le signal renvoyé. Sur un module, le verre renvoie une réflexion nette et régulière. À la dernière rangée d’une centrale en toiture, la surface s’arrête et le signal disparaît. Ce changement déclenche l’arrêt : le contrôleur considère que le sol a disparu et coupe l’entraînement des chenilles. Le point essentiel est que le capteur ne mesure pas le toit ; il détecte l’absence de toit, une fraction de seconde avant que la machine n’arrive à cet endroit. Les interstices entre les panneaux compliquent le travail. Les modules sont séparés par des joints de dilatation, des rails de montage et des espaces de drainage ; un joint étroit peut donc ressembler à un vide pour un capteur orienté vers le bas. Les machines capables de franchir de longues distances d’obstacle, comme les 60 cm annoncés pour le RHINOSTAR-EC6, sont conçues pour passer ces joints sans s’arrêter à chacun d’eux. Le contrôleur doit donc distinguer un interstice franchissable d’un véritable bord de centrale. L’état de la surface et la vitesse de déplacement modifient également cette décision. Un passage de nettoyage humide laisse un film d’eau qui change la réflexion d’un faisceau infrarouge ; la poussière sèche la modifie aussi. À vitesse élevée, le délai entre la détection et l’arrivée au bord se réduit. En pratique, deux solutions existent : détecter plus en amont ou ralentir la machine à l’approche d’une limite.
Pourquoi l’emplacement des capteurs et l’adhérence des chenilles fonctionnent ensemble sur les centrales en toiture et flottantes
Les fiches techniques présentent les capteurs et les chenilles sur des lignes séparées, mais au bord d’une centrale, ils agissent comme un seul système de sécurité. Une installation en toiture se termine généralement à un acrotère, une allée de maintenance ou un changement de pente. Une installation flottante se termine au bord d’un ponton. Dans les deux cas, le risque est maximal lorsque la machine se déplace latéralement ou en marche arrière, et pas uniquement lorsqu’elle avance droit vers la limite. L’emplacement compte donc autant que le nombre de capteurs, tandis que l’adhérence des chenilles détermine si la commande d’arrêt immobilise réellement la machine là où le contrôleur le souhaite.
1. Quatre points de détection pour une surveillance de sécurité répartie
Une configuration à quatre capteurs sur un châssis à chenilles doit être comprise comme une couverture, et non comme une note. Chaque capteur surveille généralement une zone sous la machine — avant gauche, avant droit, arrière gauche et arrière droit — afin qu’une approche en biais, un pivotement lent ou une marche arrière amène également un capteur près de la limite en premier. Le RHINOSTAR-EC6 est équipé de quatre capteurs anti-chute de haute précision sur un châssis de 18 kg ; son faible poids participe aussi à cette logique. Une machine plus légère est plus facile à arrêter avec un moteur d’entraînement modeste et des chenilles compactes. Cette surveillance répartie signifie également qu’un seul déclenchement suffit à arrêter l’entraînement. La détection d’un vide sous la zone surveillée est une condition d’arrêt, et non une suggestion que le contrôleur mettrait en balance avec la direction de déplacement.
2. L’adhérence des chenilles en caoutchouc aide, mais le jugement de l’opérateur reste nécessaire
L’adhérence et la détection remplissent des fonctions différentes. Les capteurs décident quand s’arrêter ; les chenilles déterminent si la machine s’arrête effectivement à cet endroit. Des chenilles en caoutchouc élargies, comme celles de 100 mm du RHINOSTAR-EC6, augmentent la surface de contact avec le verre et améliorent l’adhérence sur une surface humide ou poussiéreuse. Sur une centrale inclinée, la machine doit également lutter contre la gravité ; une pente de travail pouvant atteindre 33° allonge sensiblement la distance d’arrêt. Un passage humide rend la surface momentanément glissante, tandis que la poussière sèche réduit l’adhérence d’une autre manière. La règle d’utilisation reste la même dans les deux cas : maîtriser la vitesse près d’un bord, garder la télécommande en main et prévoir une marge d’arrêt suffisante au lieu de tester le capteur à quelques centimètres de la limite.
Une assistance de sécurité au bord ne signifie pas un nettoyage solaire sans opérateur
L’assistance de sécurité et l’autonomie sont deux choses différentes ; les confondre est l’idée reçue la plus fréquente sur les robots de nettoyage équipés de capteurs. Les capteurs anti-chute ne cartographient pas une centrale, ne planifient pas de parcours et ne choisissent pas la prochaine rangée à nettoyer. Ils surveillent le sol sous la machine et arrêtent l’entraînement lorsque celui-ci disparaît. Avec une machine télécommandée reliée par une liaison radio de 200 m, l’opérateur choisit toujours la vitesse, la direction et le moment du virage en fin de rangée. Les règles européennes de sécurité des machines industrielles reposent sur la même approche : une machine doit disposer d’une fonction d’arrêt fiable et une personne doit pouvoir intervenir. Les machines radiocommandées doivent également fonctionner de manière prévisible dans la bande qui leur est attribuée, un domaine couvert par des normes pour appareils à courte portée telles que l’ETSI EN 300 220. Pour comparer les modèles, la question concrète n’est pas seulement le nombre de capteurs, mais ce qui se passe pendant les deux secondes qui suivent leur déclenchement. La fiche d’un fabricant de robots de nettoyage solaire indique généralement le nombre de capteurs, la largeur des chenilles et la portée de la télécommande ; le comportement de sécurité derrière ces chiffres dépend de la logique de commande et des procédures du site. Un fournisseur de robots de nettoyage solaire qui documente aussi les procédures aux bords, les responsabilités de l’opérateur et le comportement d’arrêt donne davantage d’éléments aux acheteurs qu’un fournisseur qui se contente de lister le matériel. Sur une centrale en toiture ou flottante, un plan réalisable prévoit un opérateur formé, une inspection préalable des bords dangereux et des grands interstices, ainsi qu’un parcours de nettoyage dont le sens de déplacement reste prévisible à chaque limite.
Conclusion
Les capteurs anti-chute constituent la première ligne de sécurité au bord d’une centrale pour un robot de nettoyage solaire à chenilles. Ils remplissent une fonction précise : détecter que la surface s’est terminée avant que la machine ne l’atteigne. Quatre points de détection, des chenilles en caoutchouc larges et une fonction d’arrêt réactive rendent cette tâche plus fiable sur les toitures, les centrales inclinées et les pontons flottants humides. La machine reste toutefois un équipement assisté. Un robot à chenilles télécommandé sur une centrale est un outil utilisé par un opérateur formé, pas une machine qui nettoie un site seule. Les acheteurs qui comprennent cette répartition des rôles obtiennent des résultats plus sûrs et rencontrent moins de surprises que ceux qui interprètent le nombre de capteurs comme une garantie.
FAQ
Q : Comment fonctionnent les capteurs anti-chute d’un robot de nettoyage solaire ?
R : Un capteur anti-chute orienté vers le bas envoie un signal de courte portée vers la surface située sous le châssis, puis lit le signal renvoyé. Le verre ou le métal produit un retour régulier ; après la dernière rangée de modules, il n’y a plus de surface pour réfléchir le signal. Le contrôleur interprète cette absence comme un bord et arrête l’entraînement des chenilles, rapidement sur une machine légère à chenilles. Le principe de détection est simple ; le travail d’ingénierie consiste à distinguer un véritable bord de centrale des interstices et joints ordinaires entre panneaux.
Q : Quatre capteurs anti-chute suffisent-ils pour les bords d’une centrale solaire en toiture ?
R : Quatre capteurs conviennent à un châssis à chenilles à peu près carré, car ils couvrent quatre zones, y compris les approches en diagonale et la marche arrière. La réponse dépend moins du nombre inscrit sur une fiche que de la façon dont la logique de commande et le parcours prévu par l’opérateur prennent en compte la géométrie des bords, les espaces entre panneaux, l’humidité de la surface et la vitesse. Une détection à l’avant seulement ne couvre ni la marche arrière ni les déplacements latéraux ; aucune configuration ne dispense de ralentir à l’approche d’une limite.
Q : Un robot de nettoyage solaire équipé de capteurs anti-chute peut-il fonctionner entièrement sans opérateur ?
R : Non. La fonction anti-chute est une couche de sécurité, pas un système de navigation. Elle arrête la machine lorsque le sol disparaît, mais ne planifie pas les rangées, ne choisit pas où nettoyer et ne dégage pas la machine si elle reste coincée contre un rail ou dans un interstice. Le nettoyage d’une centrale avec un robot à chenilles reste une opération télécommandée qui nécessite un opérateur formé sur site. Les horaires, la planification de la main-d’œuvre et les procédures de sécurité du site doivent reposer sur ce principe.
Sources / Références
Marché intérieur, industrie, entrepreneuriat et PME – Commission européenne
ETSI EN 300 220 : appareils à courte portée fonctionnant dans la bande de fréquences de 25 MHz à 1 000 MHz
Brevets
Exemples associés
Caractéristiques confirmées du RHINOSTAR-EC6