O problema da manutenção comercial
A limpeza de painéis solares é frequentemente descrita como uma tarefa simples: remover poeira, resíduos de aves, pólen e outros depósitos para que a luz possa alcançar a superfície do módulo. Em escala comercial, essa descrição está incompleta. Uma matriz de utilitários, uma instalação flutuante ou um grande portfólio de telhados é um sistema operacional distribuído com milhares de painéis, mudando as condições meteorológicas, restrições de acesso e horários de produção. O desafio do negócio não é, portanto, apenas se um pincel pode remover a sujeira. É se o método de limpeza pode ser repetido com segurança, previsivelmente, e a um custo que faz sentido para o ativo.
Tripulações manuais podem ser eficazes, mas sua produtividade é sensível ao acesso ao teto, disponibilidade de mão-de-obra local, logística de água, fadiga e a necessidade de trabalhar em torno de equipamentos energizados. Intervalos de limpeza inconsistentes criam outro problema: um local pode aparecer mantido enquanto linhas individuais recebem tratamento diferente. Essa variação complica as análises de desempenho e torna mais difícil para os gestores de ativos conectar atividade de manutenção com resultados de geração. Um limpador mecanizado torna-se comercialmente relevante quando reduz esta variação sem introduzir uma nova camada de difícil configuração ou supervisão.
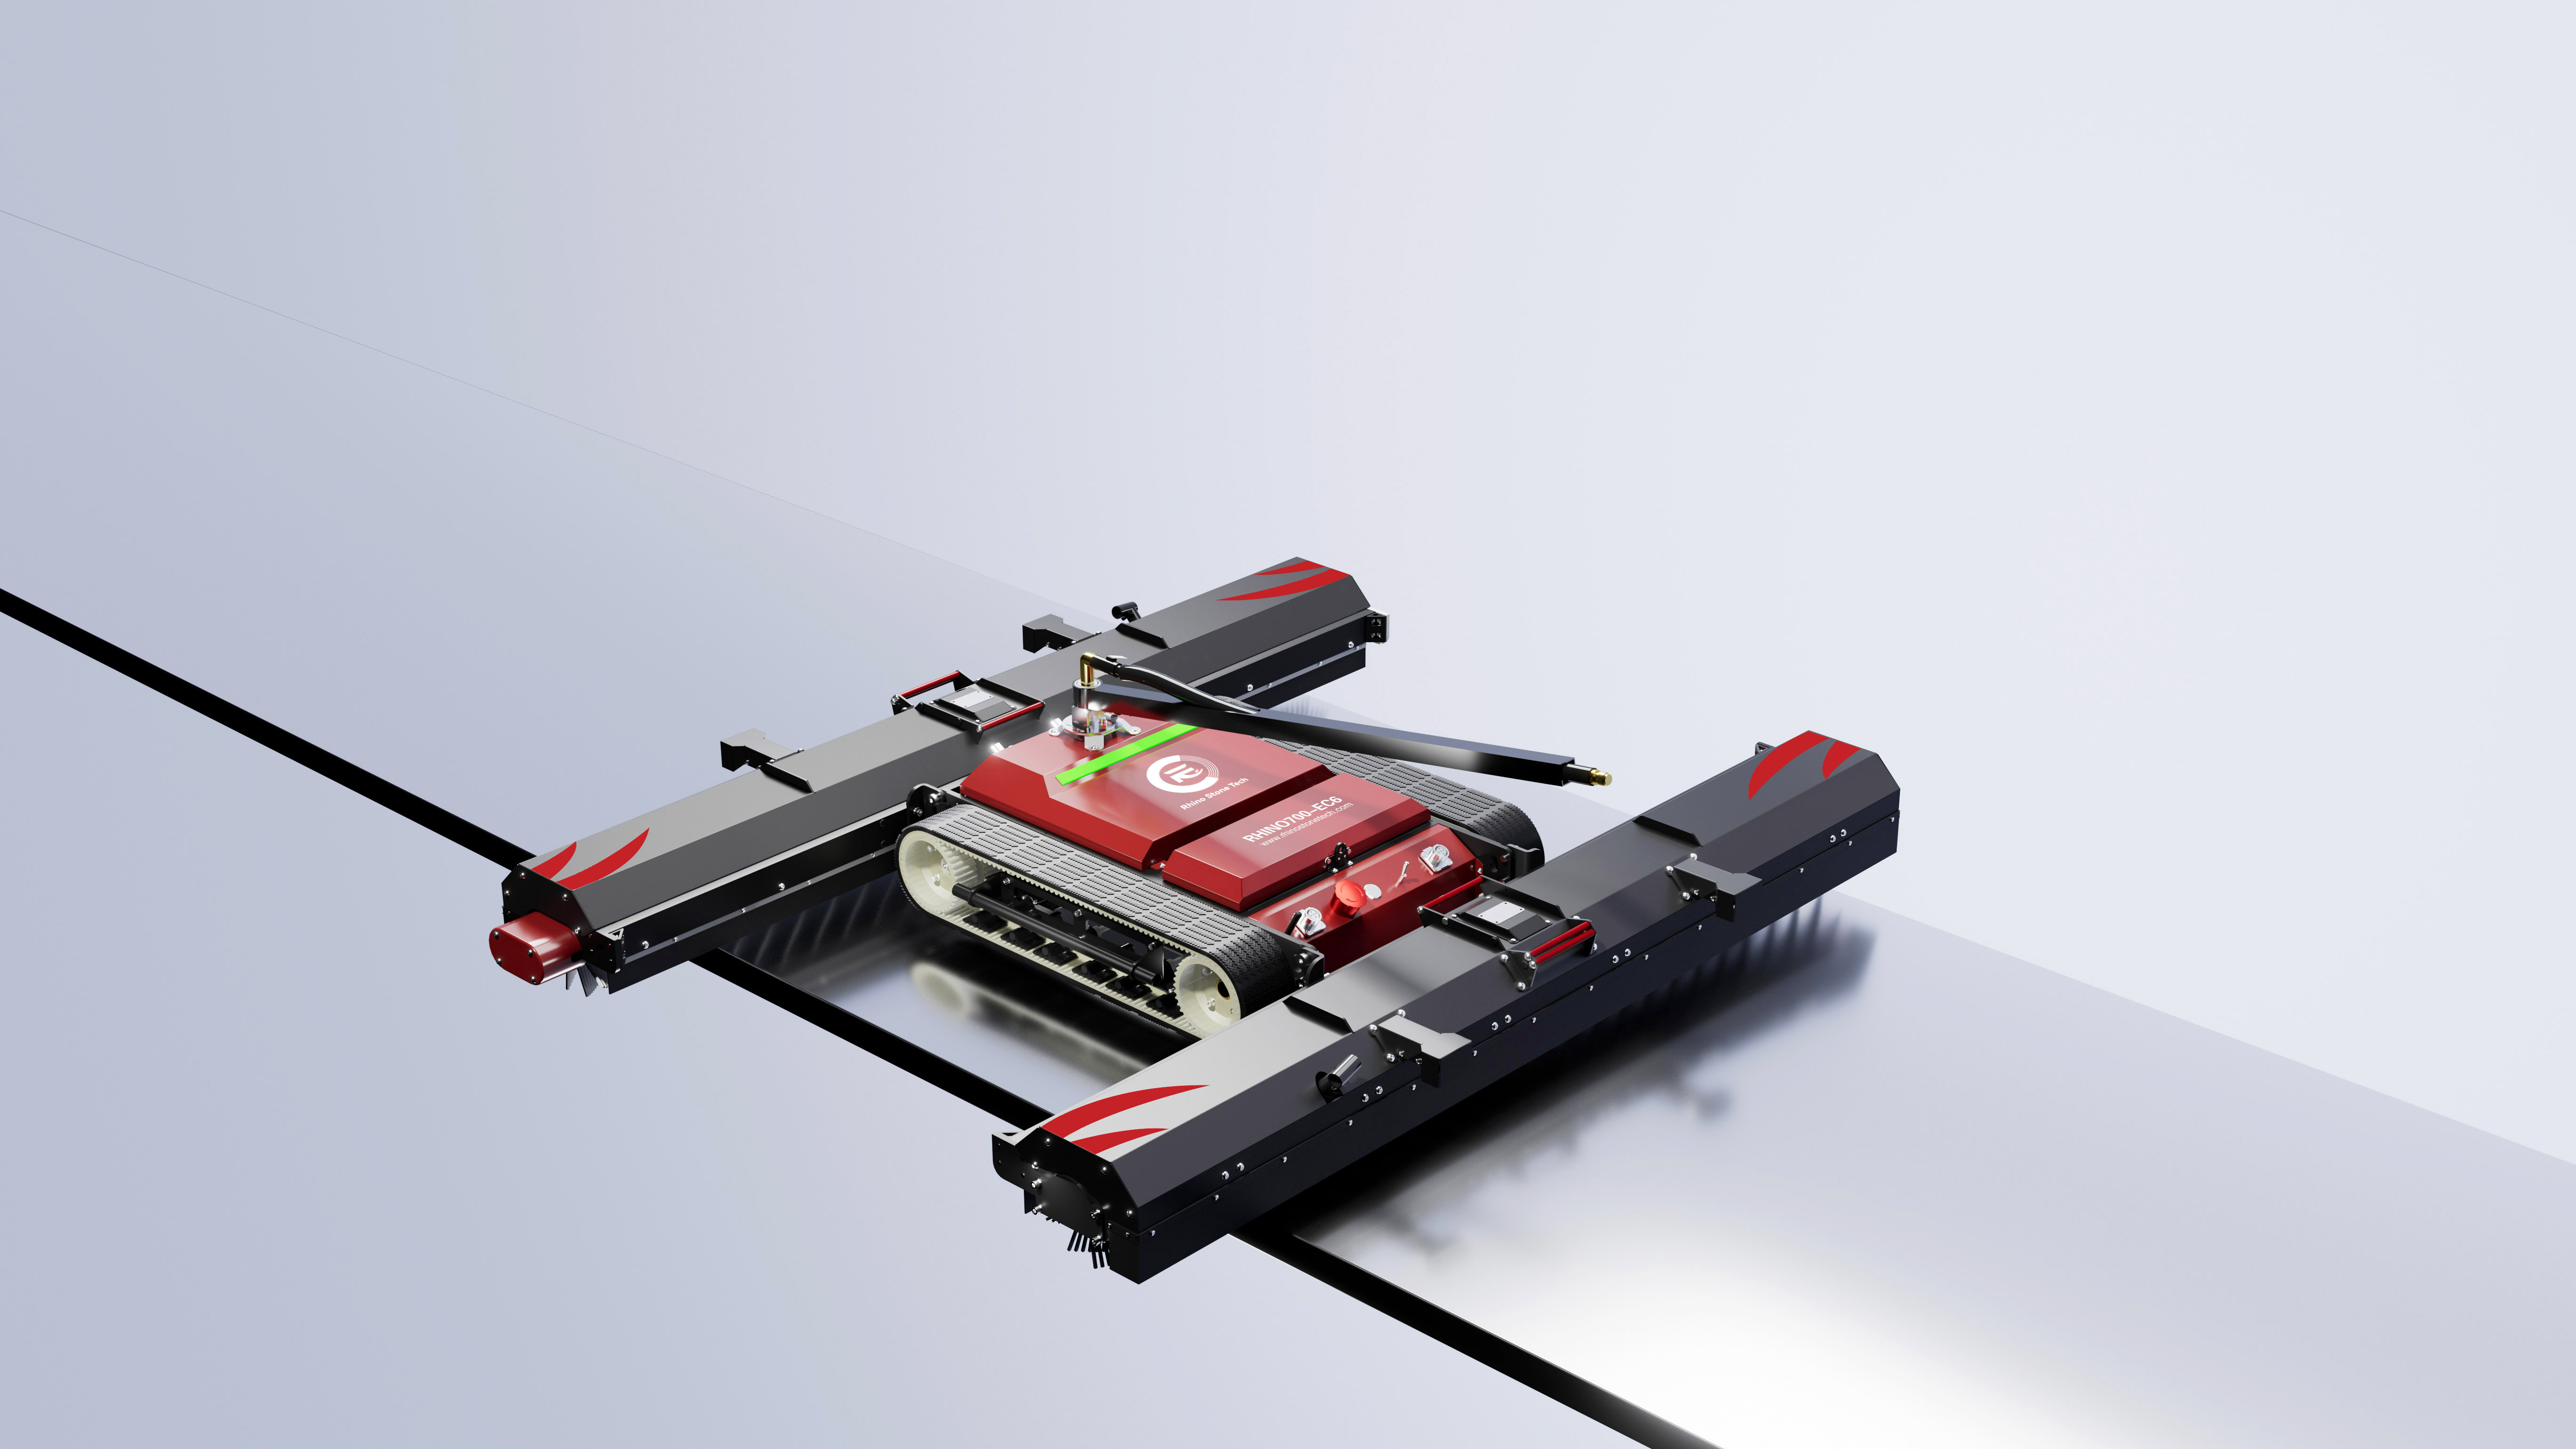
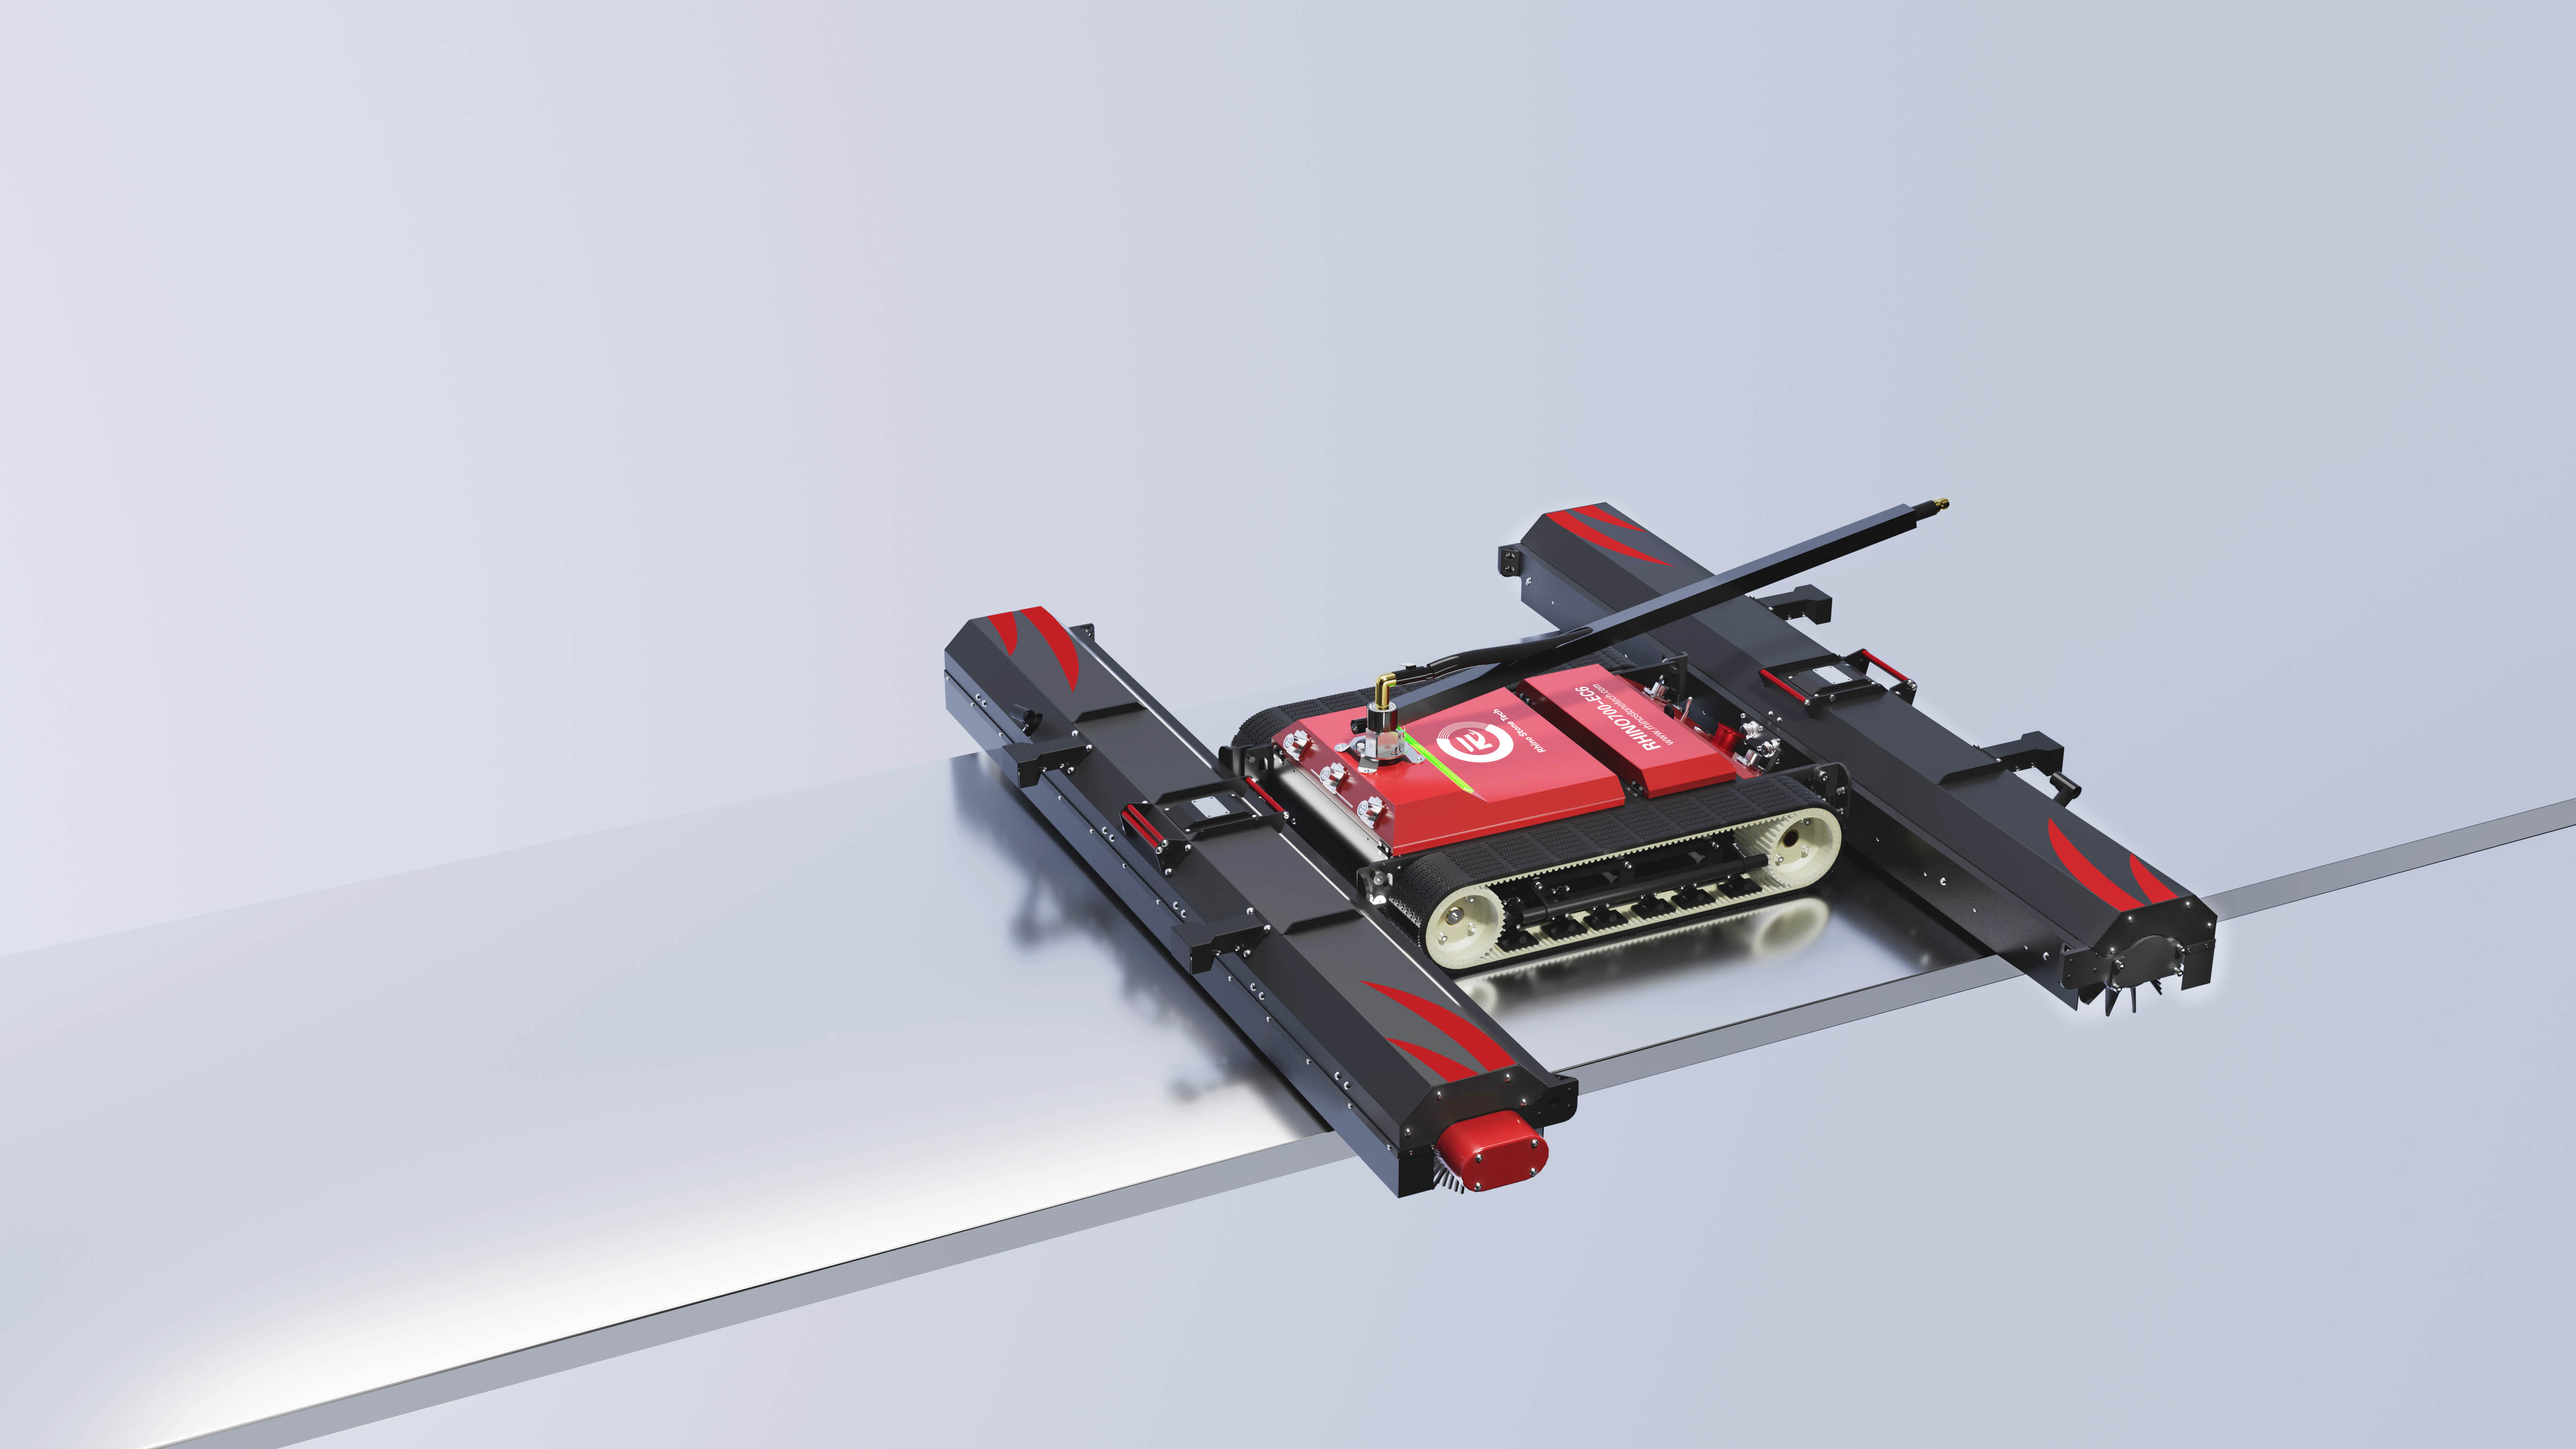
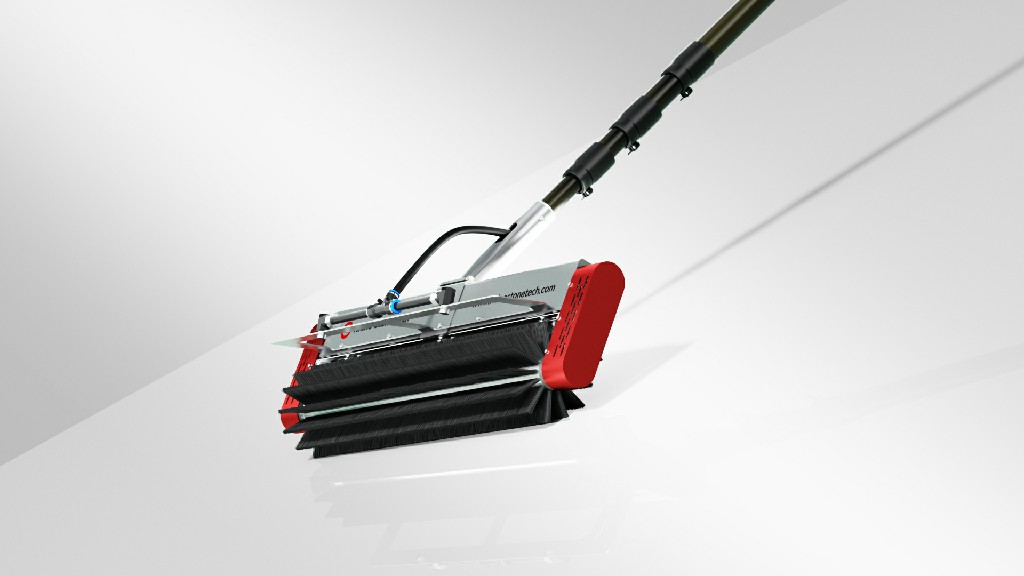
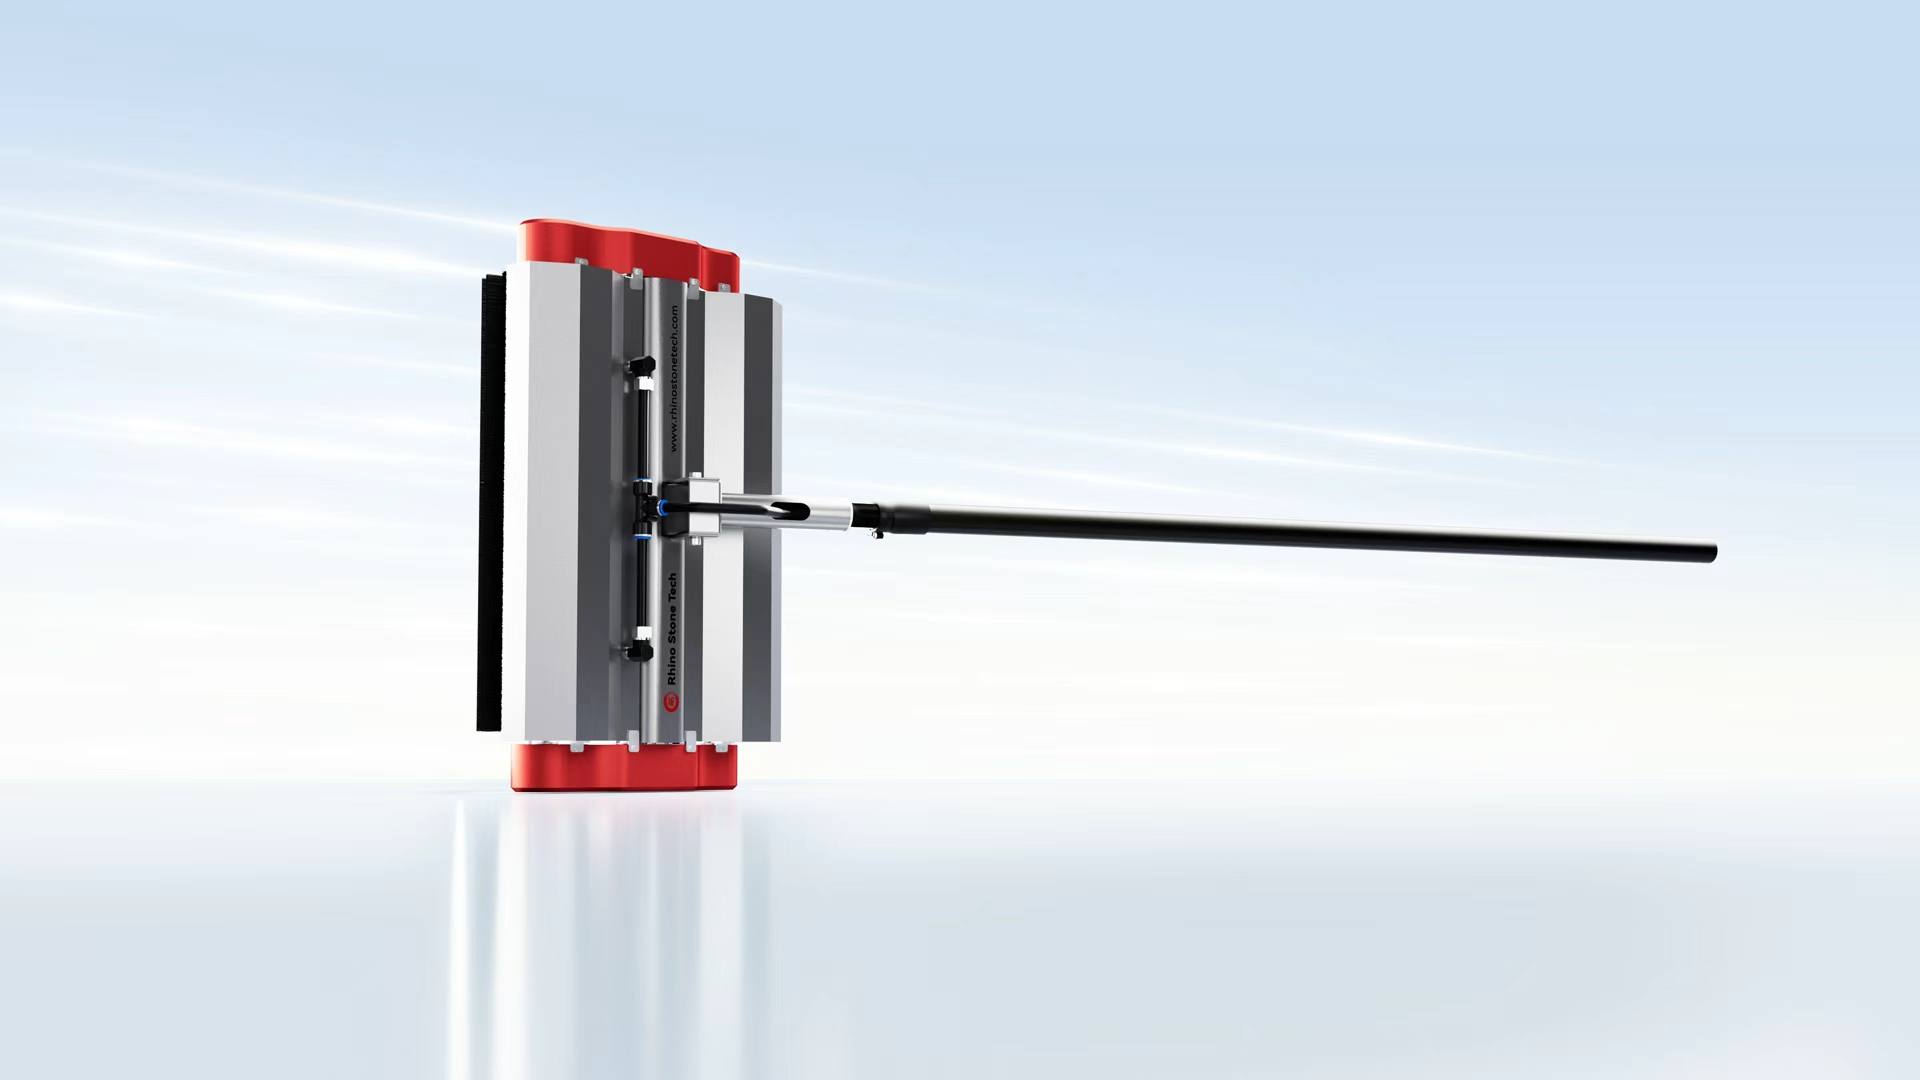
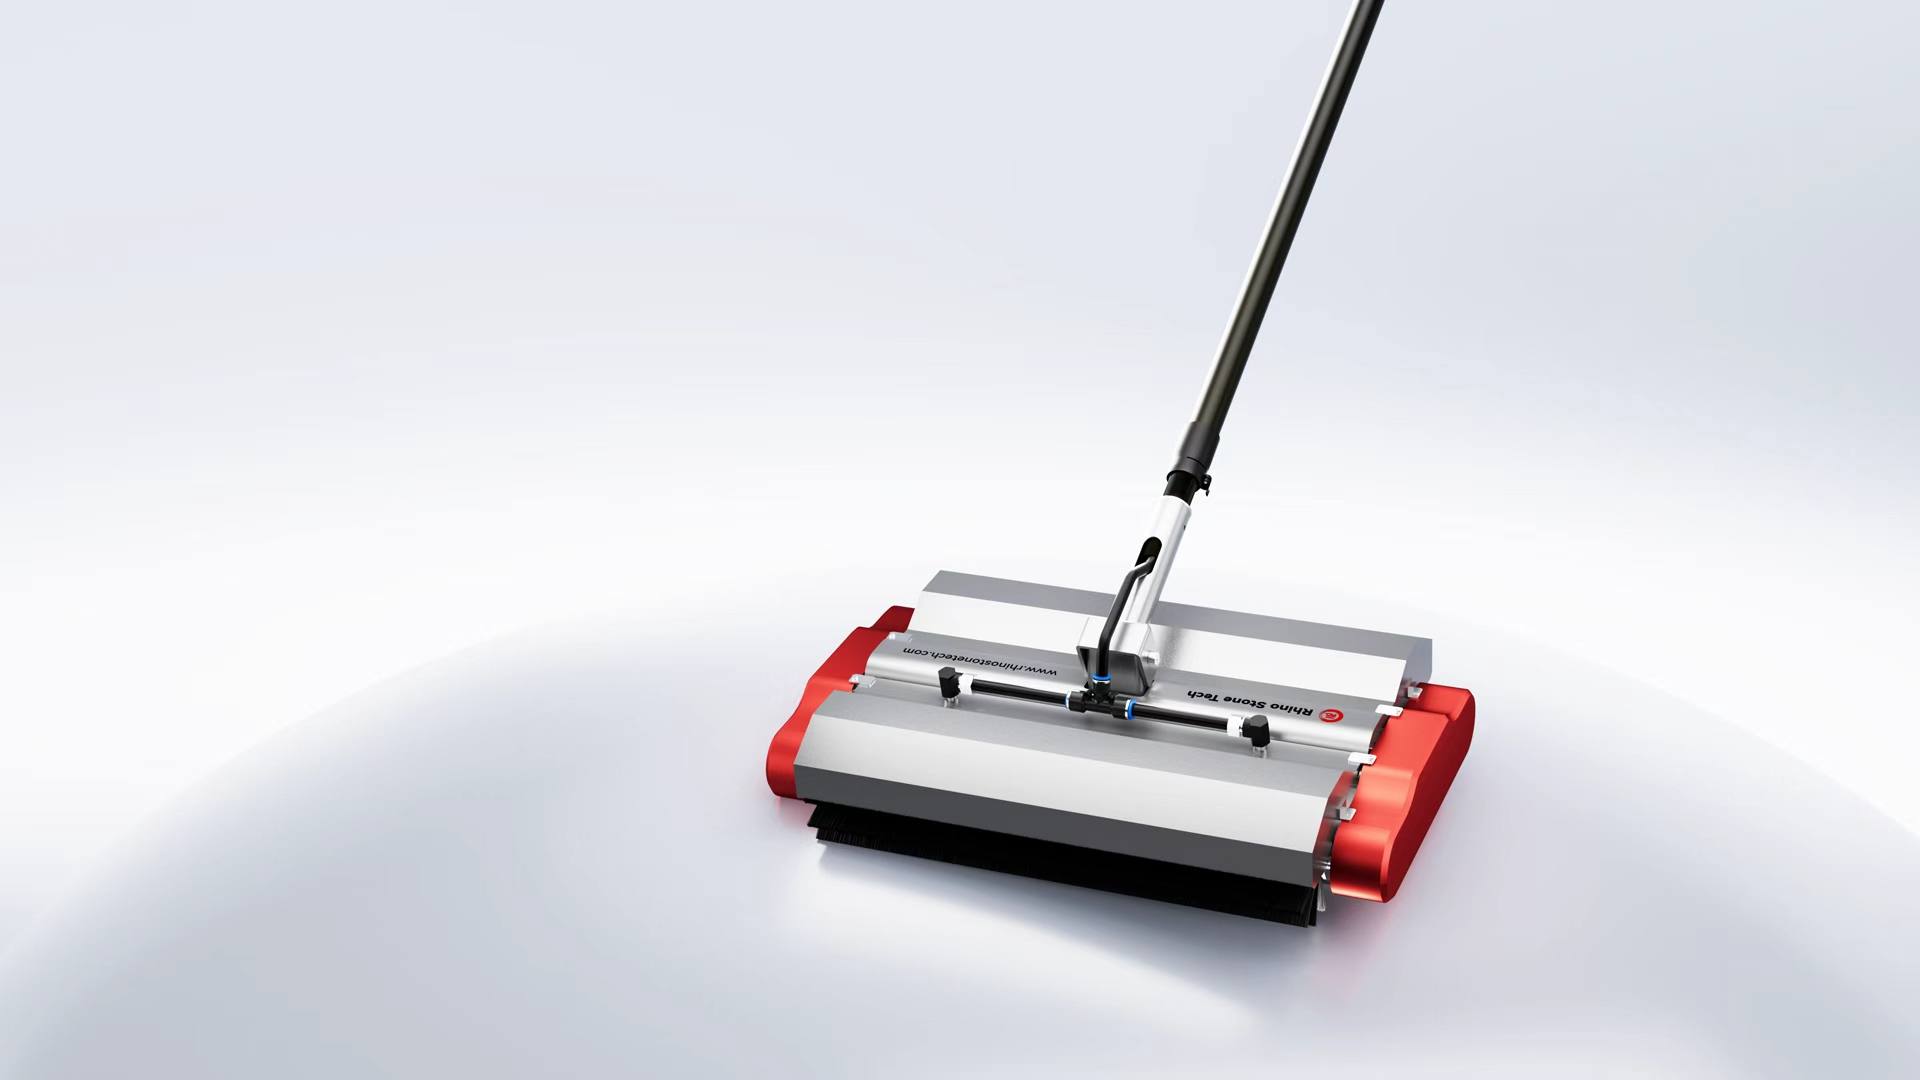
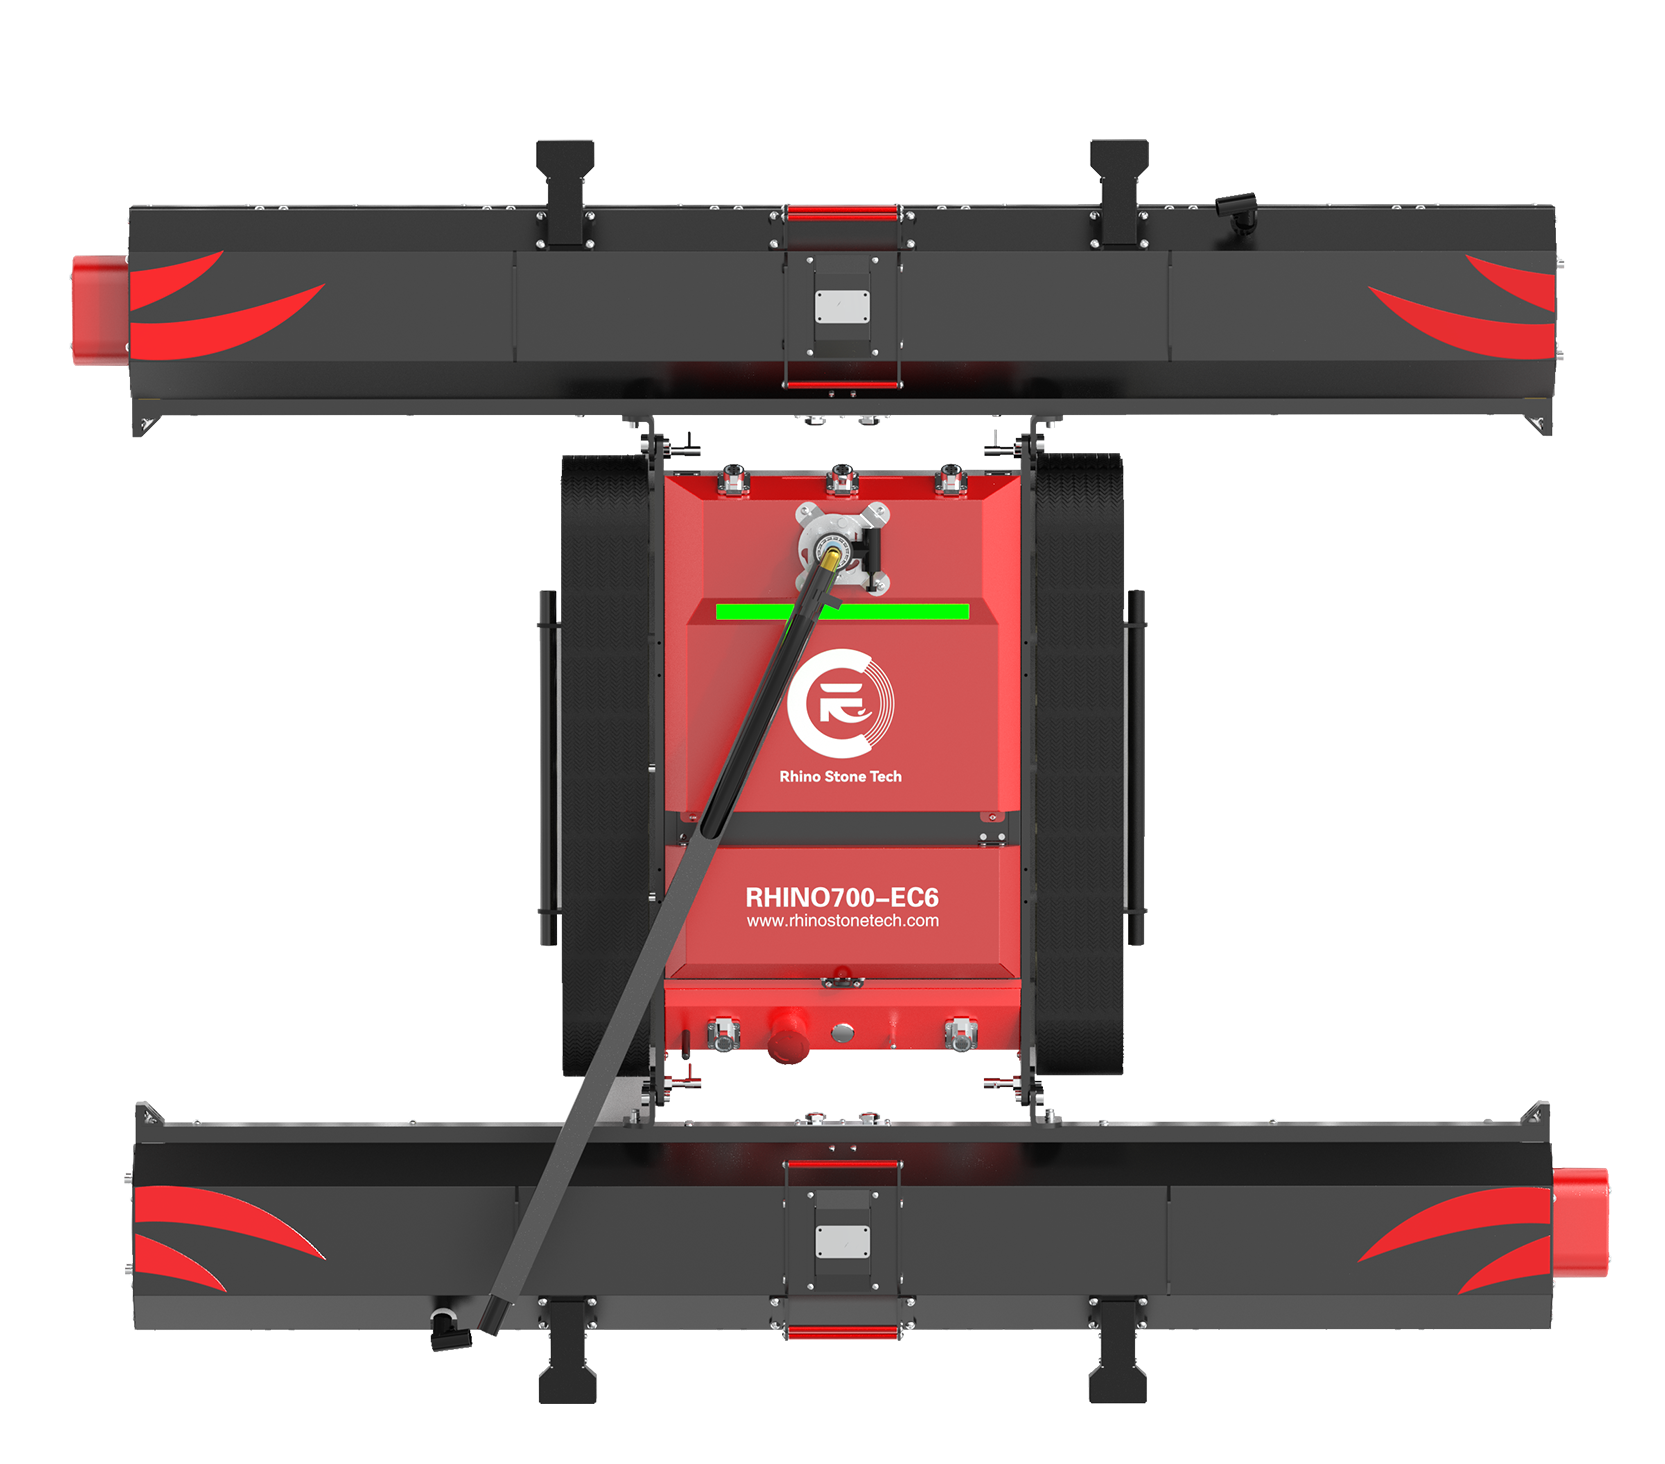
RHINOSTAR EC6 de Rhino Stone Tech está posicionada para esse contexto operacional. Seu valor é melhor entendido como uma proposta de fluxo de trabalho: um rastreador leve, opções de escova modular, controle remoto, modos de limpeza seco e úmido, e sensoriamento de segurança são combinados para ajudar um operador a gerenciar uma tarefa repetitiva em um ambiente PV em mudança. A página do produto lista um peso de chassis de 18 kg e um perfil baixo de 180 mm, detalhes que importam quando o equipamento deve ser transportado, posicionado ou movido entre linhas.
Da ferramenta de limpeza ao sistema operacional
Mobilidade que segue a instalação
Os locais solares raramente apresentam uma superfície perfeitamente uniforme. As linhas do painel podem ser separadas por lacunas, montadas em diferentes estruturas ou instaladas em ângulos que tornam uma plataforma com rodas instáveis. O EC6 usa faixas de borracha em forma de coração ampliadas projetadas para manter a tração em superfícies secas e úmidas. O fabricante afirma que o robô pode limpar inclinações de até 25 graus, enquanto as funções de cruzamento de obstáculos e anti-queda abordam as interrupções que normalmente forçam um operador manual a parar e reposicionar equipamentos.
Isto importa comercialmente porque cada interrupção consome mais de alguns segundos. Uma pausa pode exigir um técnico para subir, levantar, inspecionar e reiniciar a máquina. Repetidas em um grande local, essas ações se tornam horas de trabalho e risco de programação. Um rastreador que mantém contacto com a superfície do painel e pontes falhas comuns podem reduzir o número de decisões tomadas pelo operador, permitindo que a atenção permaneça no alinhamento da linha, qualidade de limpeza e mudança de condições do local em vez de constante recuperação do equipamento.
Modularidade para diferentes planos de limpeza
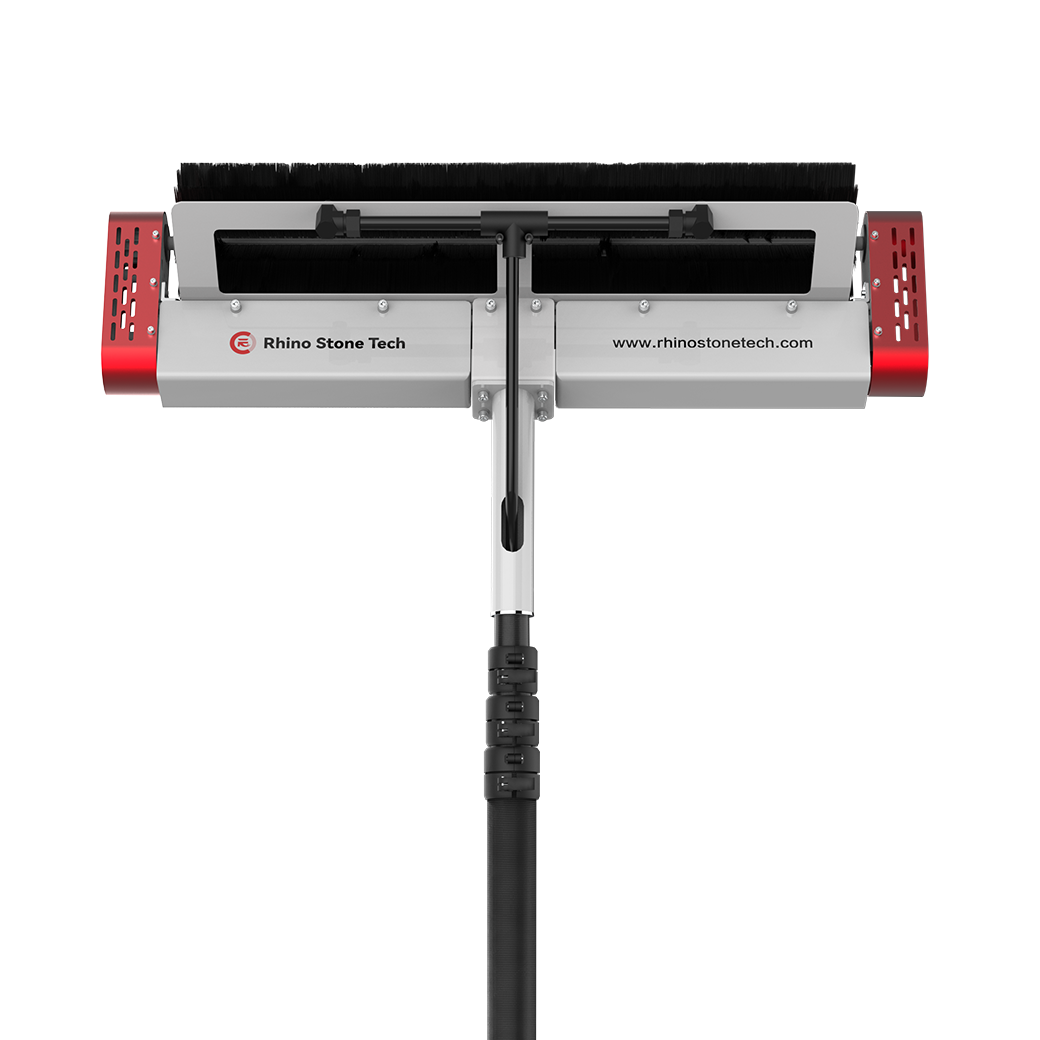
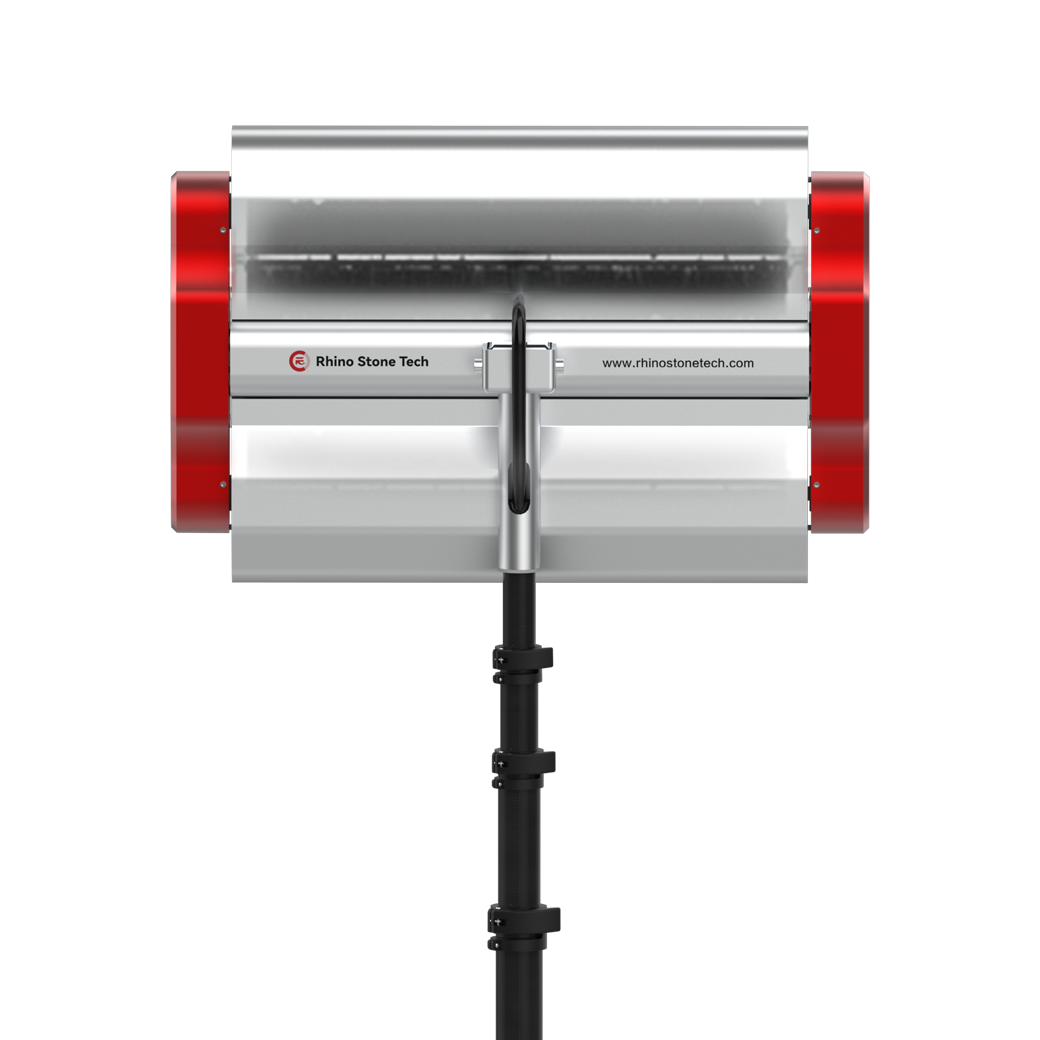
O EC6 suporta comprimentos de escova de rolos de 0,9 a 1,3 metros, com a página do produto descrevendo opções de escova de rolos multi-tamanho e flutuante. Esta é uma escolha prática de design para portfólios comerciais porque geometria de módulo e espaçamento de linha nem sempre são consistentes de um projeto para o outro. Um único pincel de largura fixa pode ser adequado para um campo padrão, mas estranho em matrizes mais estreitas ou irregulares. Um sistema modular dá ao gerenciador de manutenção uma maneira de alinhar a máquina com a instalação em vez de forçar a instalação para caber na máquina.
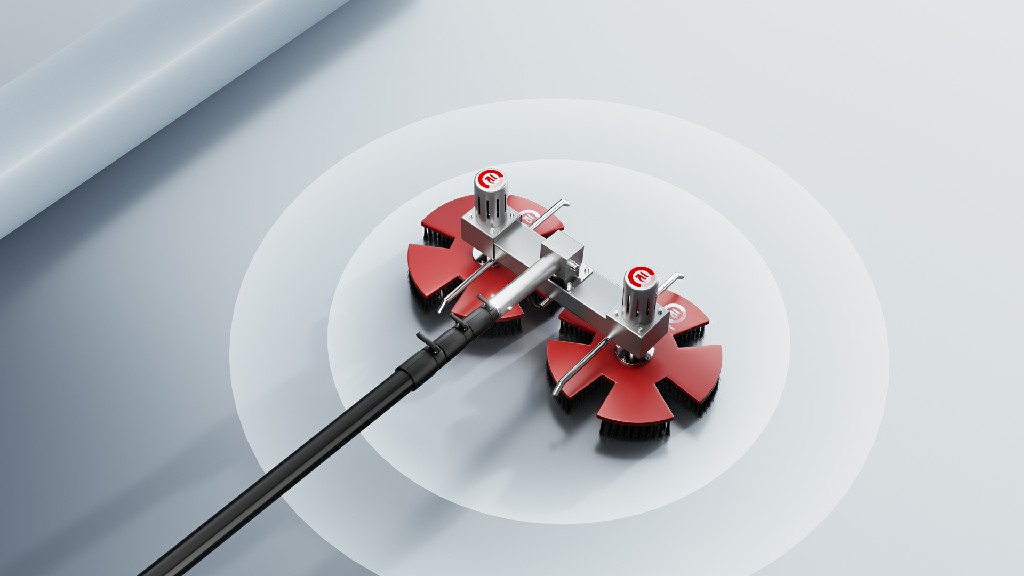
A mesma lógica se aplica ao método de limpeza. A limpeza a seco pode ser útil quando a água é restrita, as temperaturas são baixas, ou a equipe de manutenção precisa de um passe rápido de remoção de poeira. A limpeza molhada é mais adequada quando os depósitos requerem lubrificação ou lavagem adicionais. O EC6 inclui uma entrada de água de conexão rápida para mangueiras padrão de 13 mm e suporta pressão de água até 60 bar, de acordo com o fabricante. O benefício comercial é a flexibilidade: a equipe pode escolher um método baseado no tipo de solo, na política de água e na condição do array em vez de comprometer cada visita de serviço a um processo.
Valor operacional no campo
Controle remoto altera a equação de segurança
O EC6 oferece uma gama de controle remoto sem fio de até 200 metros com comunicação anti-interferência. Essa faixa permite que o operador supervisione a máquina a partir de uma posição mais segura em vez de caminhar diretamente ao lado dela ao longo de uma borda exposta do telhado, plataforma flutuante, ou chão irregular. A operação remota não elimina a necessidade de avaliação de risco do local, procedimentos de bloqueio ou pessoal treinado. Ela, no entanto, afasta a tarefa de rotina da exposição física desnecessária e torna mais fácil pausar ou redirecionar o robô quando aparece uma condição inesperada.
O valor do controle remoto também é a consistência operacional. Um único operador pode manter uma posição de visualização estável, observar o contacto com o pincel e direcionar o rastreador através de linhas sucessivas. Isso cria um padrão de trabalho mais repetível do que mover pessoal e equipamentos juntos através de cada parte do array. Para supervisores, um padrão repetível é mais fácil de planejar, documentar e melhorar.
Resistência à bateria e planejamento diário
O equipamento da bateria é muitas vezes julgado pelo tempo de execução do título, mas os utilizadores comerciais devem traduzir o tempo de execução em um plano de trabalho diário. O EC6 usa uma bateria portátil de lítio 24V 30Ah e lista resistência de pelo menos quatro horas, com um tempo de carga rápida de quatro horas. O fabricante também apresenta uma referência de planejamento de um robô cobrindo aproximadamente de 1 a 2 MW em um dia com um operador. Isso deve ser tratado como uma estimativa dependente do local em vez de uma saída garantida: layout da linha, sujidade, reposicionamento, acesso à água, tempo, e o modo de limpeza escolhido afetará a produtividade real.
Mesmo com essa qualificação, uma janela de operação de quatro horas pode suportar um modelo de deslocamento estruturado. Uma equipe pode agendar a limpeza em períodos de menor irradiância, girar baterias carregadas e manter o robô em movimento enquanto as inspeções e o manuseio de água são organizados separadamente. A ausência de um cabo de alimentação também simplifica o movimento e reduz uma fonte comum de riscos de viagem. Para os proprietários de ativos, o caso de negócios é menos sobre operação autônoma e mais sobre a redução do manuseio improdutivo entre passes de limpeza.
Confiabilidade é um processo, não um slogan
Os compradores comerciais devem ler certificações e especificações como parte de um processo de verificação mais amplo. A página do produto EC6 refere-se à certificação CE e fabricação sob padrões de qualidade ISO 9001. Essas referências podem apoiar a devida diligência do fornecedor, mas não substituem as verificações de peças de reposição, desgaste de escovas, substituição de bateria, treinamento, resposta de reparo e testes específicos do local. Um programa de limpeza confiável depende do sistema de suporte completo em torno da máquina.
O chassis baixo, quatro sensores anti queda de alta precisão, velocidade de viagem ajustável de até 0,4 m/s e faixa de operação declarada de 0 a 50 graus C dão às equipes de aquisição pontos de concreto para uma revisão técnica. A resistência ao vento está listada até o Nível 7, mas os compradores ainda devem confirmar como o robô deve ser seguro ou pausado durante os eventos meteorológicos locais. A questão mais útil não é se uma especificação soa impressionante; é se a especificação mapeia um risco conhecido na instalação pretendida.
Que compradores devem avaliar antes da implantação
Um robô de limpeza comercial deve ser comprado como parte de um método de manutenção. Antes de aprovar uma implantação, as instalações ou a equipa de gestão de activos podem efectuar os seguintes controlos:
· Mapear a instalação: largura da linha de registro, lacunas do painel, inclinação, rotas de acesso, bordas do telhado, estruturas flutuantes e áreas onde o robô deve ser levantado ou girado.
· Defina o padrão de limpeza: especificar poeira residual aceitável, cobertura de borda, qualidade da água, pressão da escova e o método de inspeção utilizado após cada passagem.
· Teste a configuração da escova: confirme se os rolos 0.9, 1.1, 1.2 ou 1.3 metros se adequam ao layout do módulo e se a suavidade de cerdas protege o vidro e a moldura.
· Construir um plano de bateria: calcular locais de carregamento, tempo de deslocamento, necessidades de bateria de reposição, e o efeito da temperatura no tempo de execução.
· Validar controles de segurança: teste anti-fall sensing, procedimentos de parada de emergência, alcance remoto, interferência de rádio e linhas de visão do operador em condições reais.
· Medir a economia: comparar horas de trabalho, consumo de água, retrabalho, equipamentos de acesso e risco de geração perdido com o custo de compra e manutenção do robô.
Um piloto em linhas representativas é geralmente mais informativo do que uma demonstração em uma superfície perfeitamente limpa, nível. O julgamento deve incluir a condição de rotina mais suja que a equipe espera gerenciar, juntamente com pelo menos uma transição ou obstáculo estranho. Ele também deve documentar o tempo de configuração, carga de trabalho do operador, consistência de limpeza e etapas de recuperação. Essas observações transformam uma especificação de produto numa linha de base operacional que pode ser defendida numa revisão orçamental.
Por que o EC6 se encaixa em um fluxo de trabalho comercial repetitivo
A maneira mais útil de posicionar o RHINOSTAR EC6 não é como uma substituição para cada método de limpeza. É uma ferramenta para tornar as rotas de manutenção selecionadas mais repetiveis. A combinação de tração do rastreador, larguras modulares do rolo, controle remoto, operação seca ou úmida e energia da bateria aborda os pontos de atrito práticos que tornam a grande limpeza fotovoltaica cara: mover as pessoas, mover equipamentos, gerenciar a água, proteger a superfície do painel e parar com segurança quando as condições do local mudam.
Esse posicionamento também cria um limite realista. A máquina ainda requer um operador, um padrão de limpeza definido, preparação adequada do local, e cuidados contínuos de escovas, faixas, sensores e baterias. É muito convincente onde a mesma tarefa de limpeza deve ser executada repetidamente em grandes ou de difícil acesso arrays. Sites menores podem encontrar ferramentas manuais ou leves portáteis mais econômicas, enquanto instalações altamente irregulares podem precisar de um plano híbrido que combina robótica com trabalho manual direcionado.
Para os operadores solares comerciais, essa visão equilibrada é importante. A tecnologia cria valor quando melhora um fluxo de trabalho mensurável, não quando simplesmente adiciona outro dispositivo ao inventário de manutenção. O EC6 oferece uma estrutura confiável para essa melhoria porque suas características principais estão ligadas a decisões operacionais observáveis: como o robô atinge o painel, como o pincel encontra a superfície, como o operador fica fora do caminho do dano e como uma mudança é planejada em torno da energia e água disponíveis.
Conclusão
A limpeza solar está se tornando uma disciplina de gestão tanto quanto uma tarefa física. Como arrays crescem e equipes de manutenção são solicitadas a proteger a saída com menos interrupções, a questão vencedora não é mais se um site pode ser limpo manualmente. É se o método escolhido oferece cobertura consistente, risco controlado e um custo defensável por ciclo de manutenção.
A RHINOSTAR EC6 fornece um exemplo de produto dessa mudança. Suas especificações publicadas apontam para um rastreador leve, controlado remotamente projetado para configurações fotovoltaicas inclinadas e complexas, com resistência à bateria de quatro horas, larguras de escova flexíveis, limpeza seca e úmida e detecção anti queda. Essas capacidades não eliminam a necessidade de julgamento. Eles dão ao operador uma forma mais estruturada de aplicar julgamento em escala.
Para os compradores, o próximo passo é um piloto baseado no site com critérios claros de aceitação e uma revisão completa do custo de vida. Usado dessa forma disciplinada, um robô de limpeza solar pode se tornar mais do que um dispositivo de economia de trabalho: ele pode se tornar parte do sistema operacional que mantém os ativos fotovoltaicos comerciais limpos, seguros e produtivos.