Numa grande central fotovoltaica com instalação no solo, um robô precisa de chegar aos painéis, transpor os vãos, manter a aderência em declive e permitir que um único operador o controle em segurança durante todo o dia de trabalho. Um robô com lagartas de 18 kg que funciona bem num local pode não ser adequado noutro. O espaçamento entre filas, a inclinação, os vãos entre painéis e os percursos de transporte variam de local para local. Use as medições no terreno para definir os requisitos e avalie o robô nas condições mais exigentes do local.
Porque se consideram robôs com lagartas para grandes centrais fotovoltaicas instaladas no solo
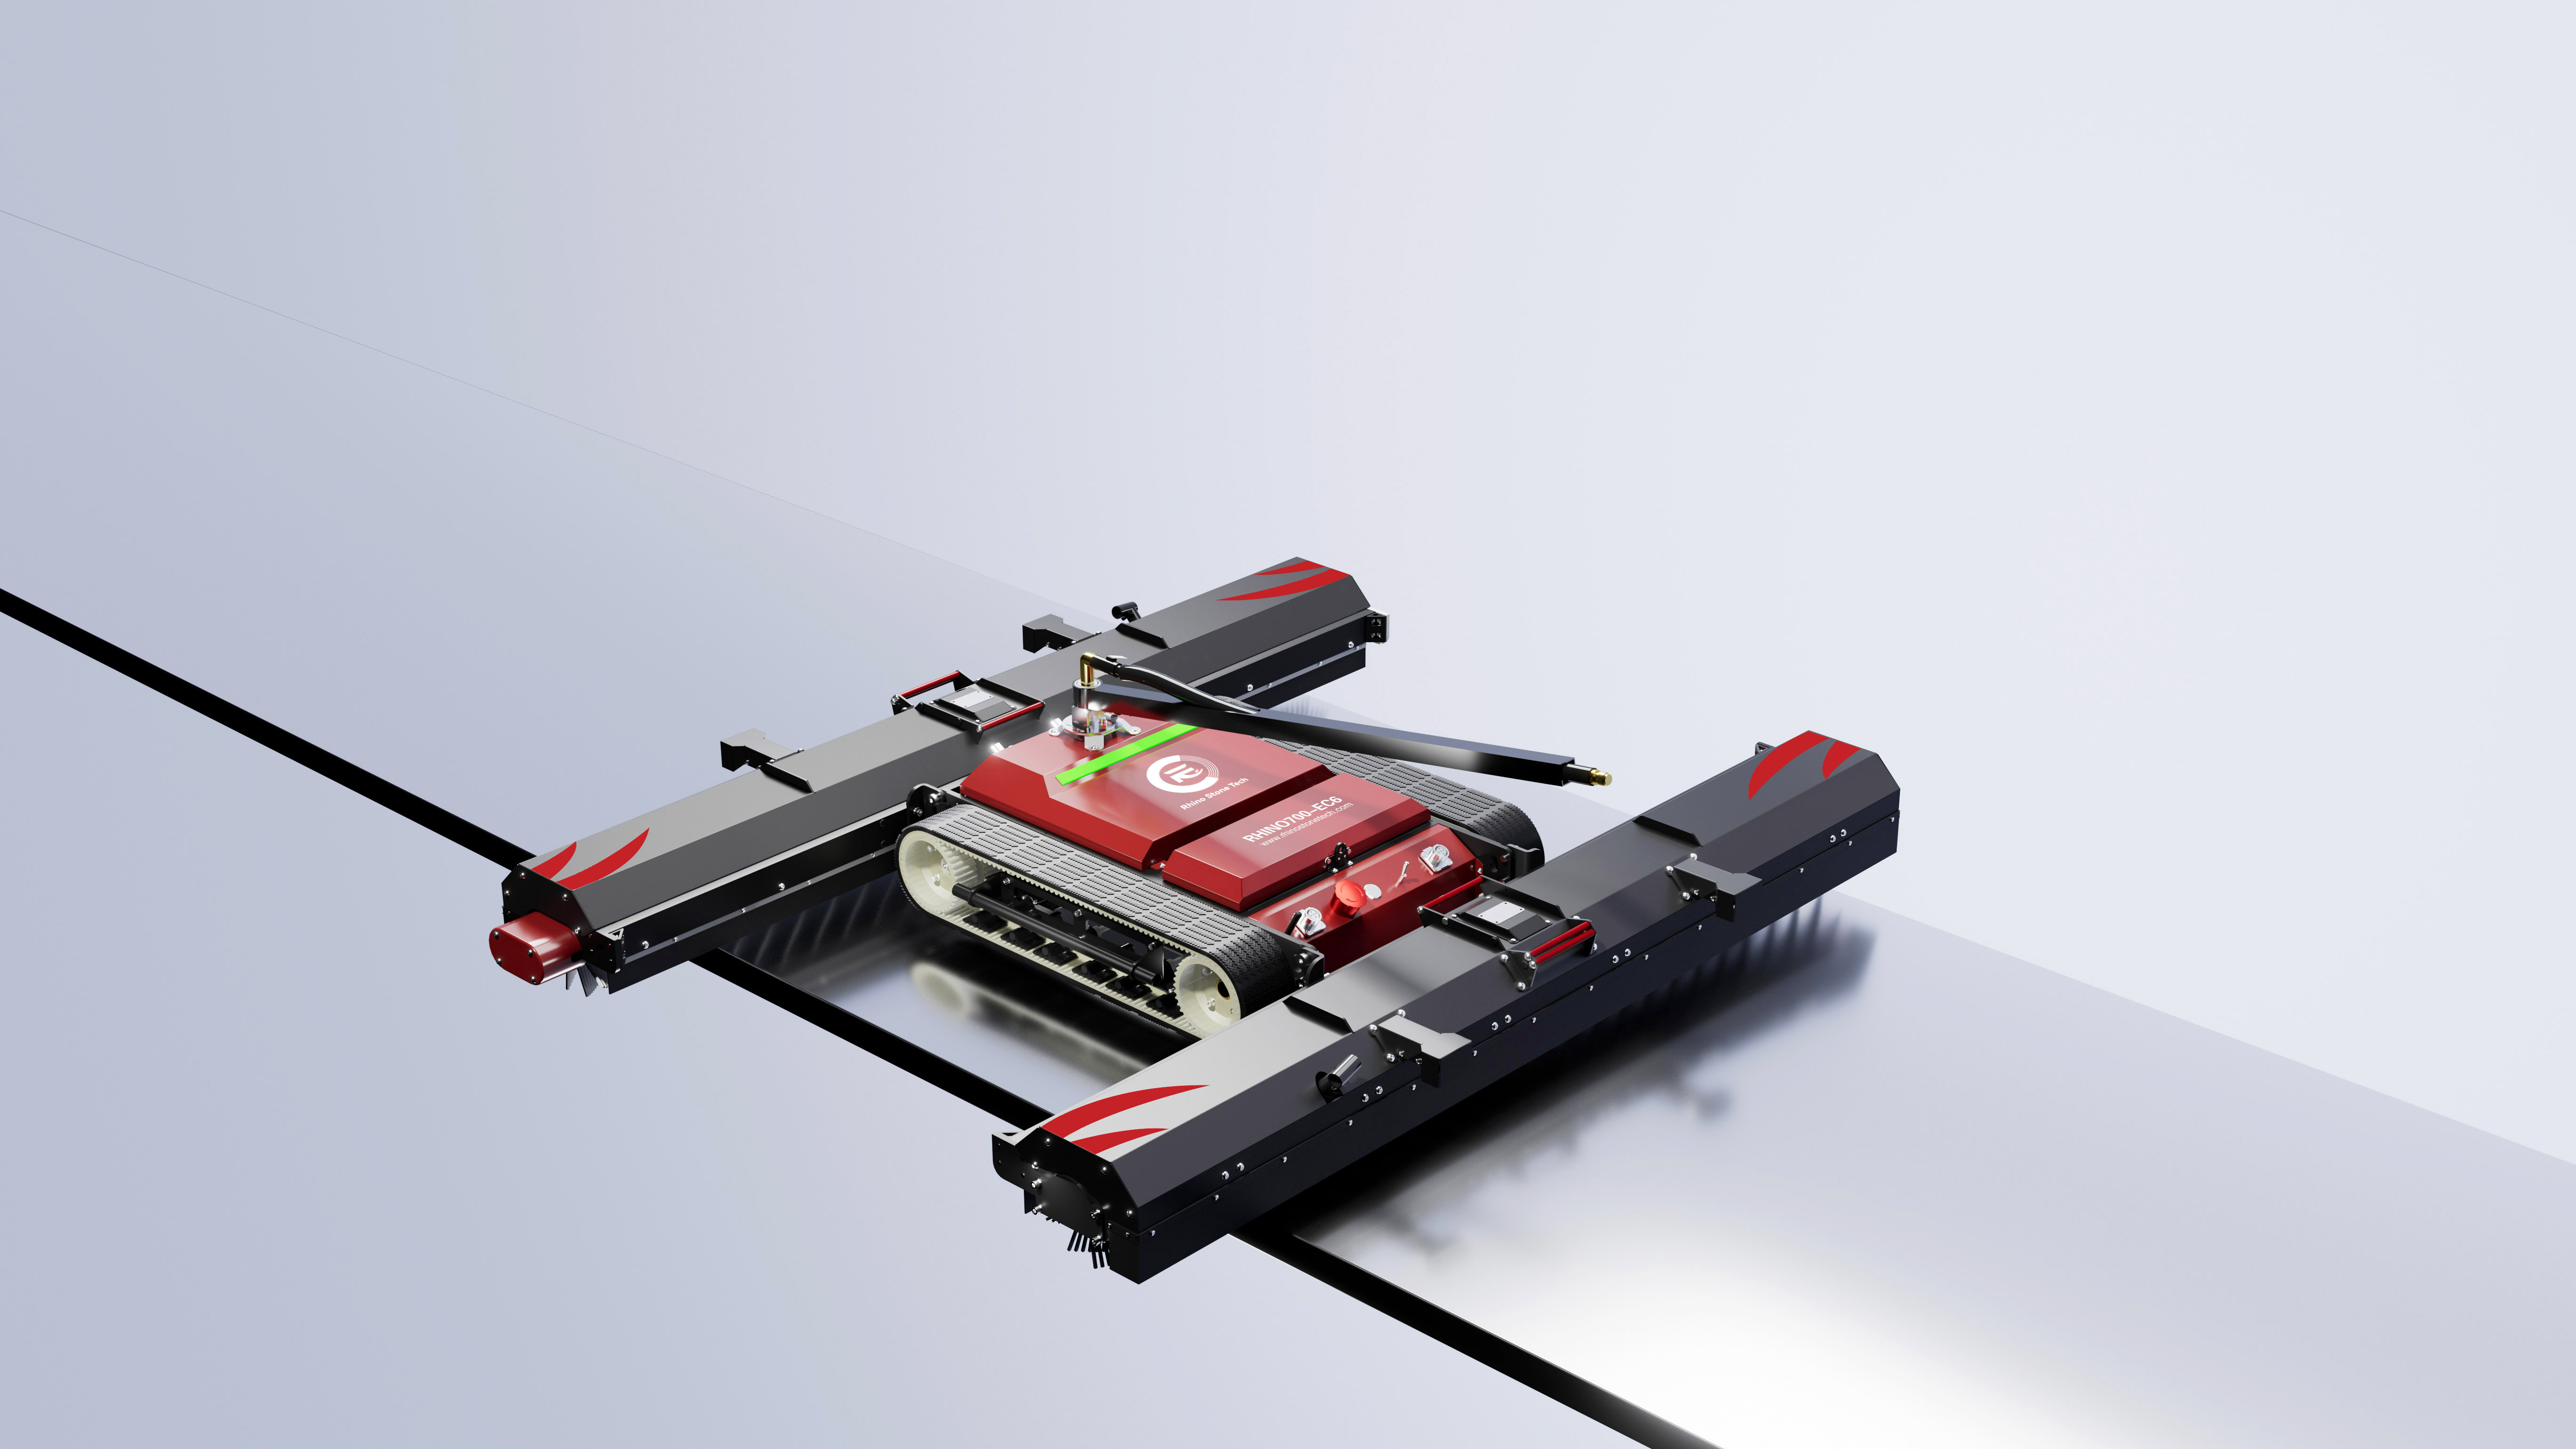
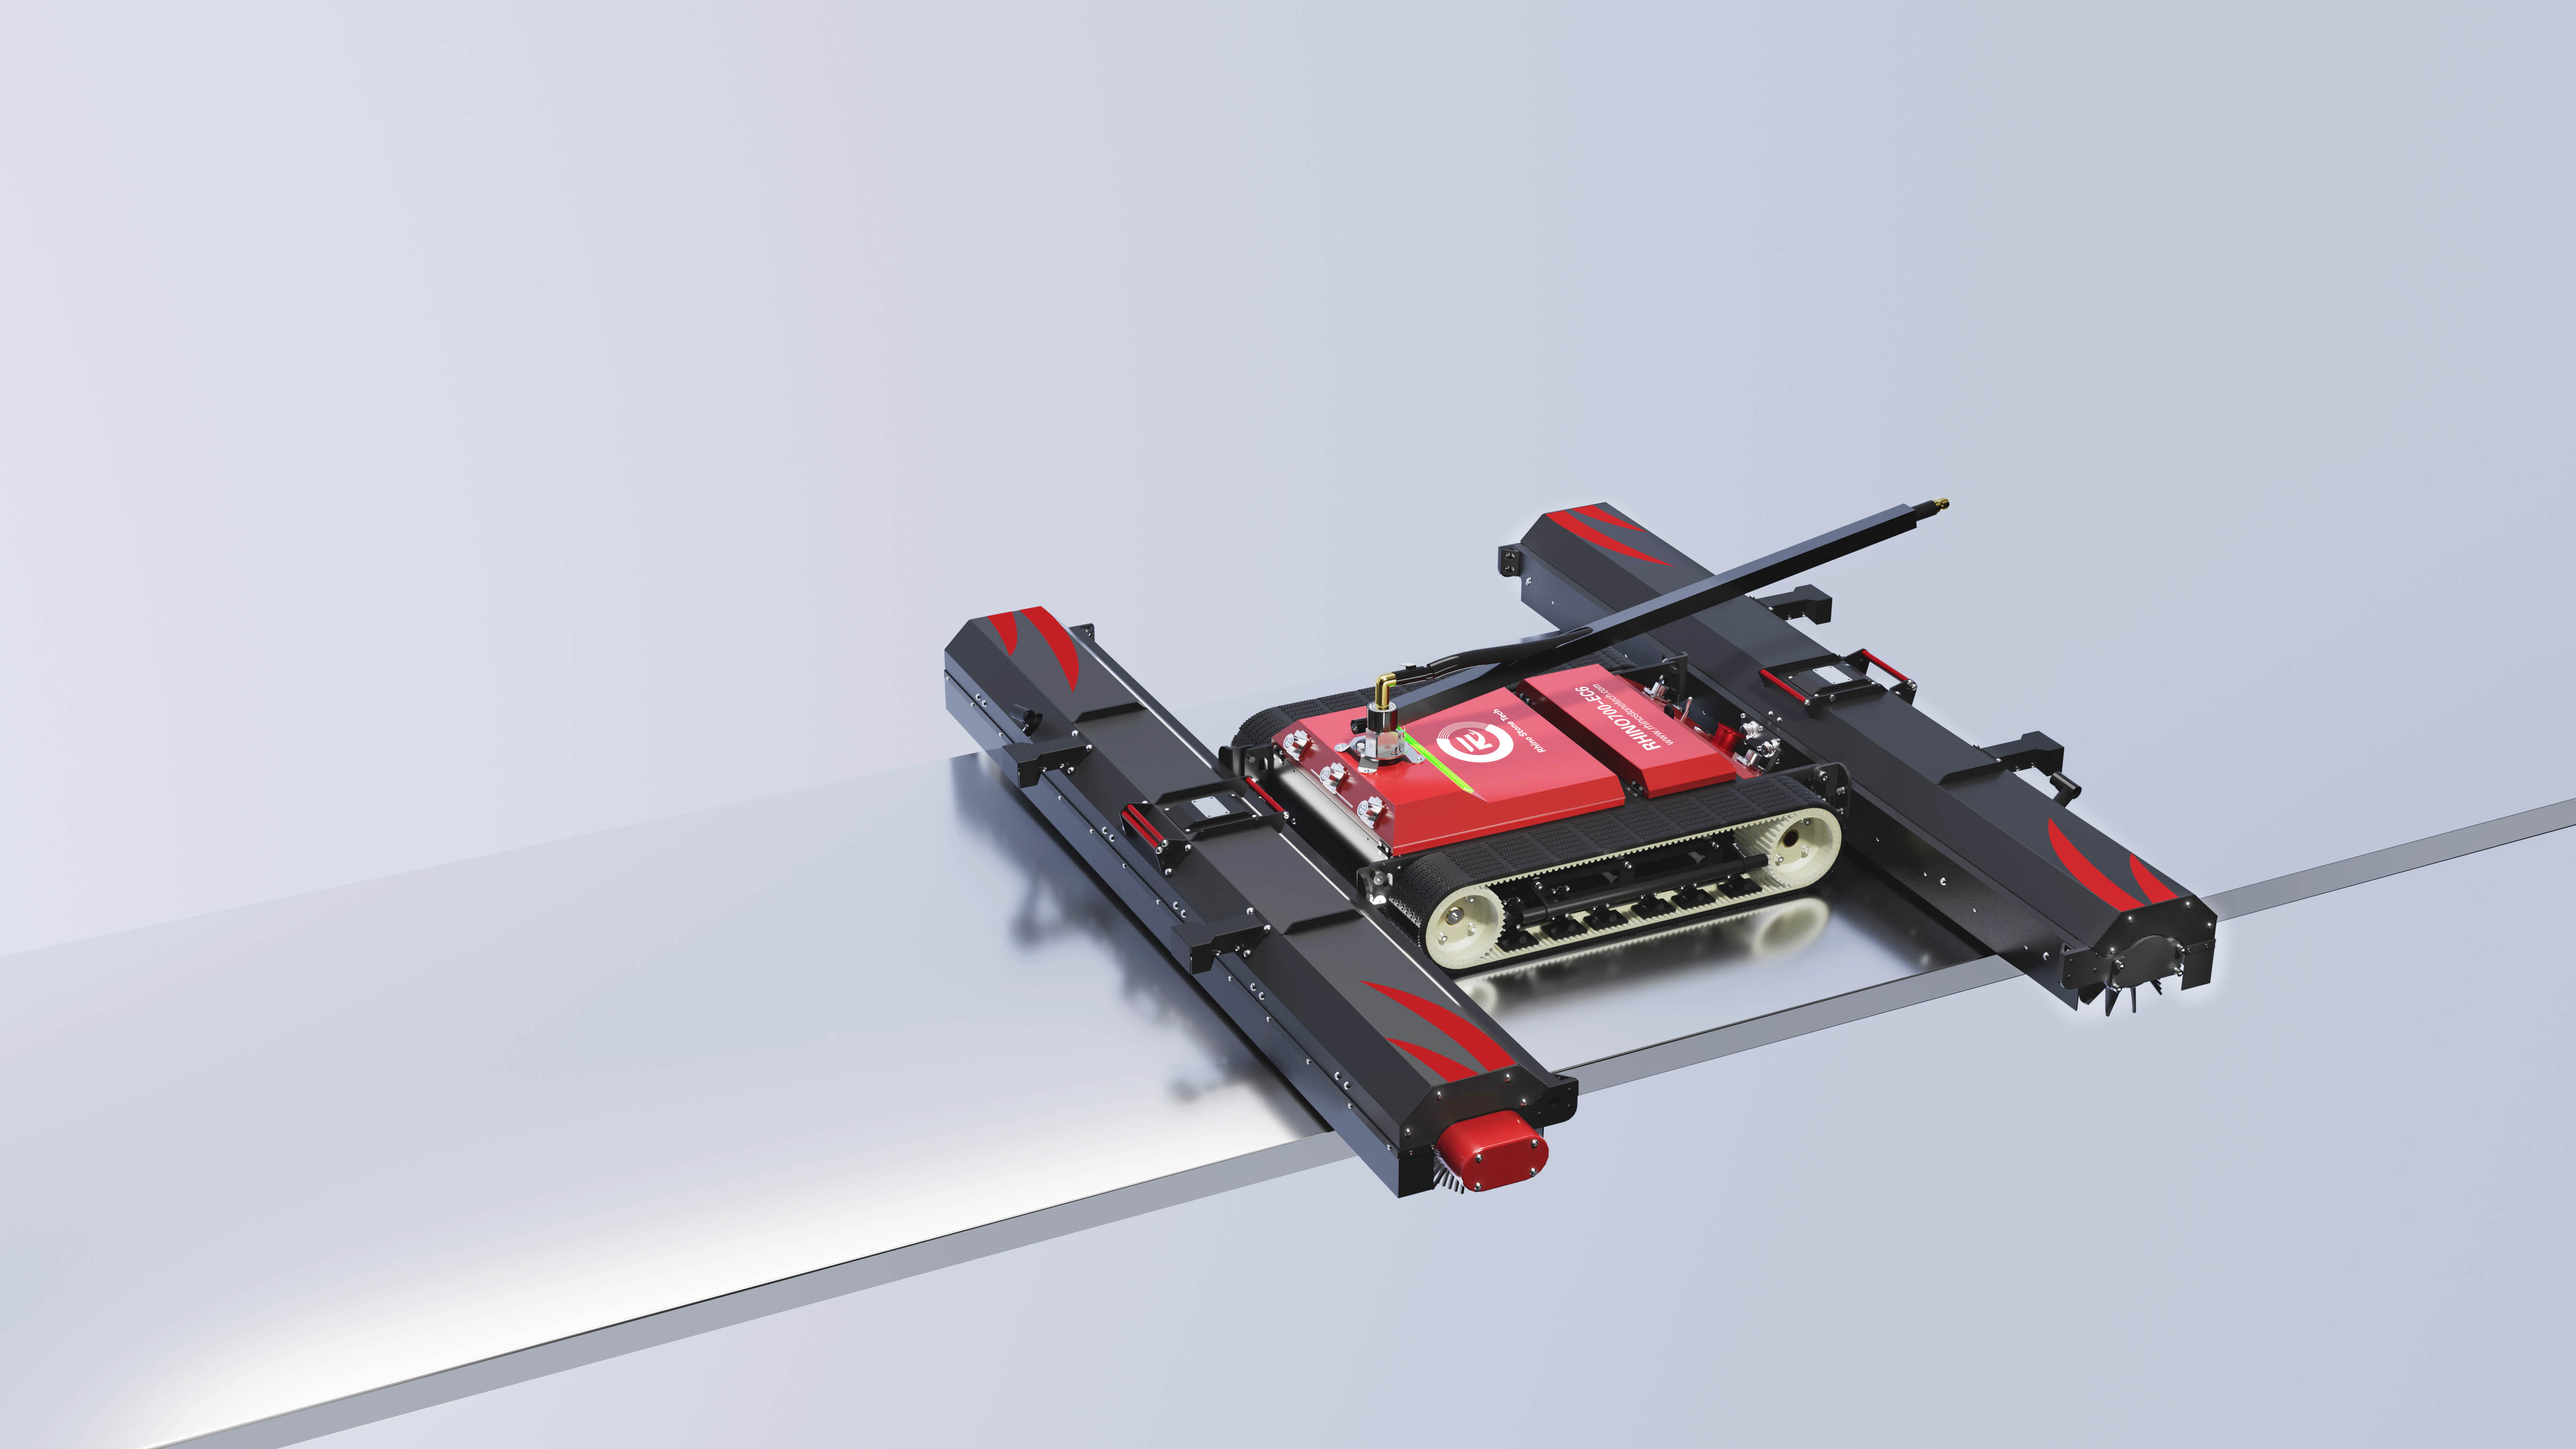
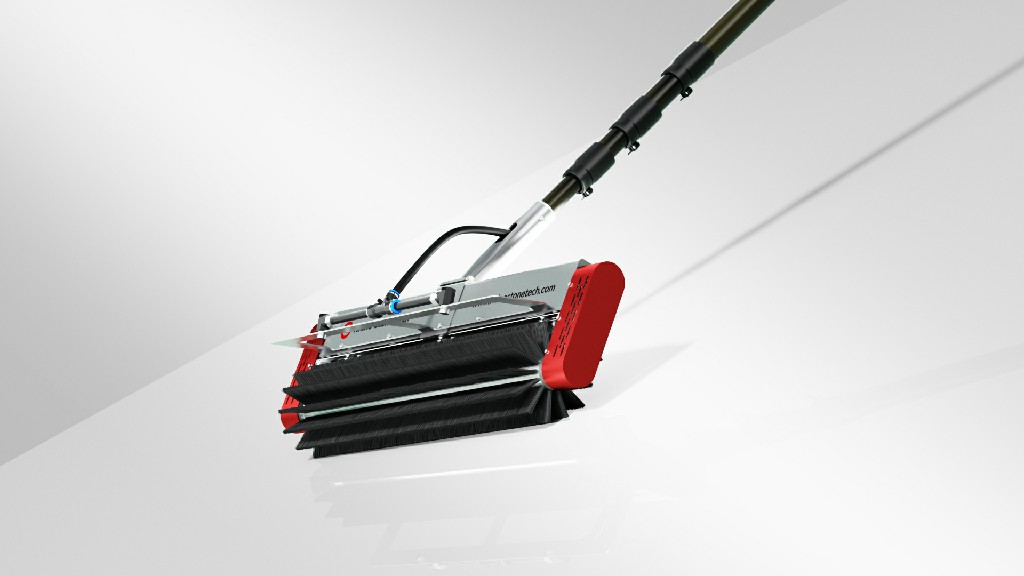
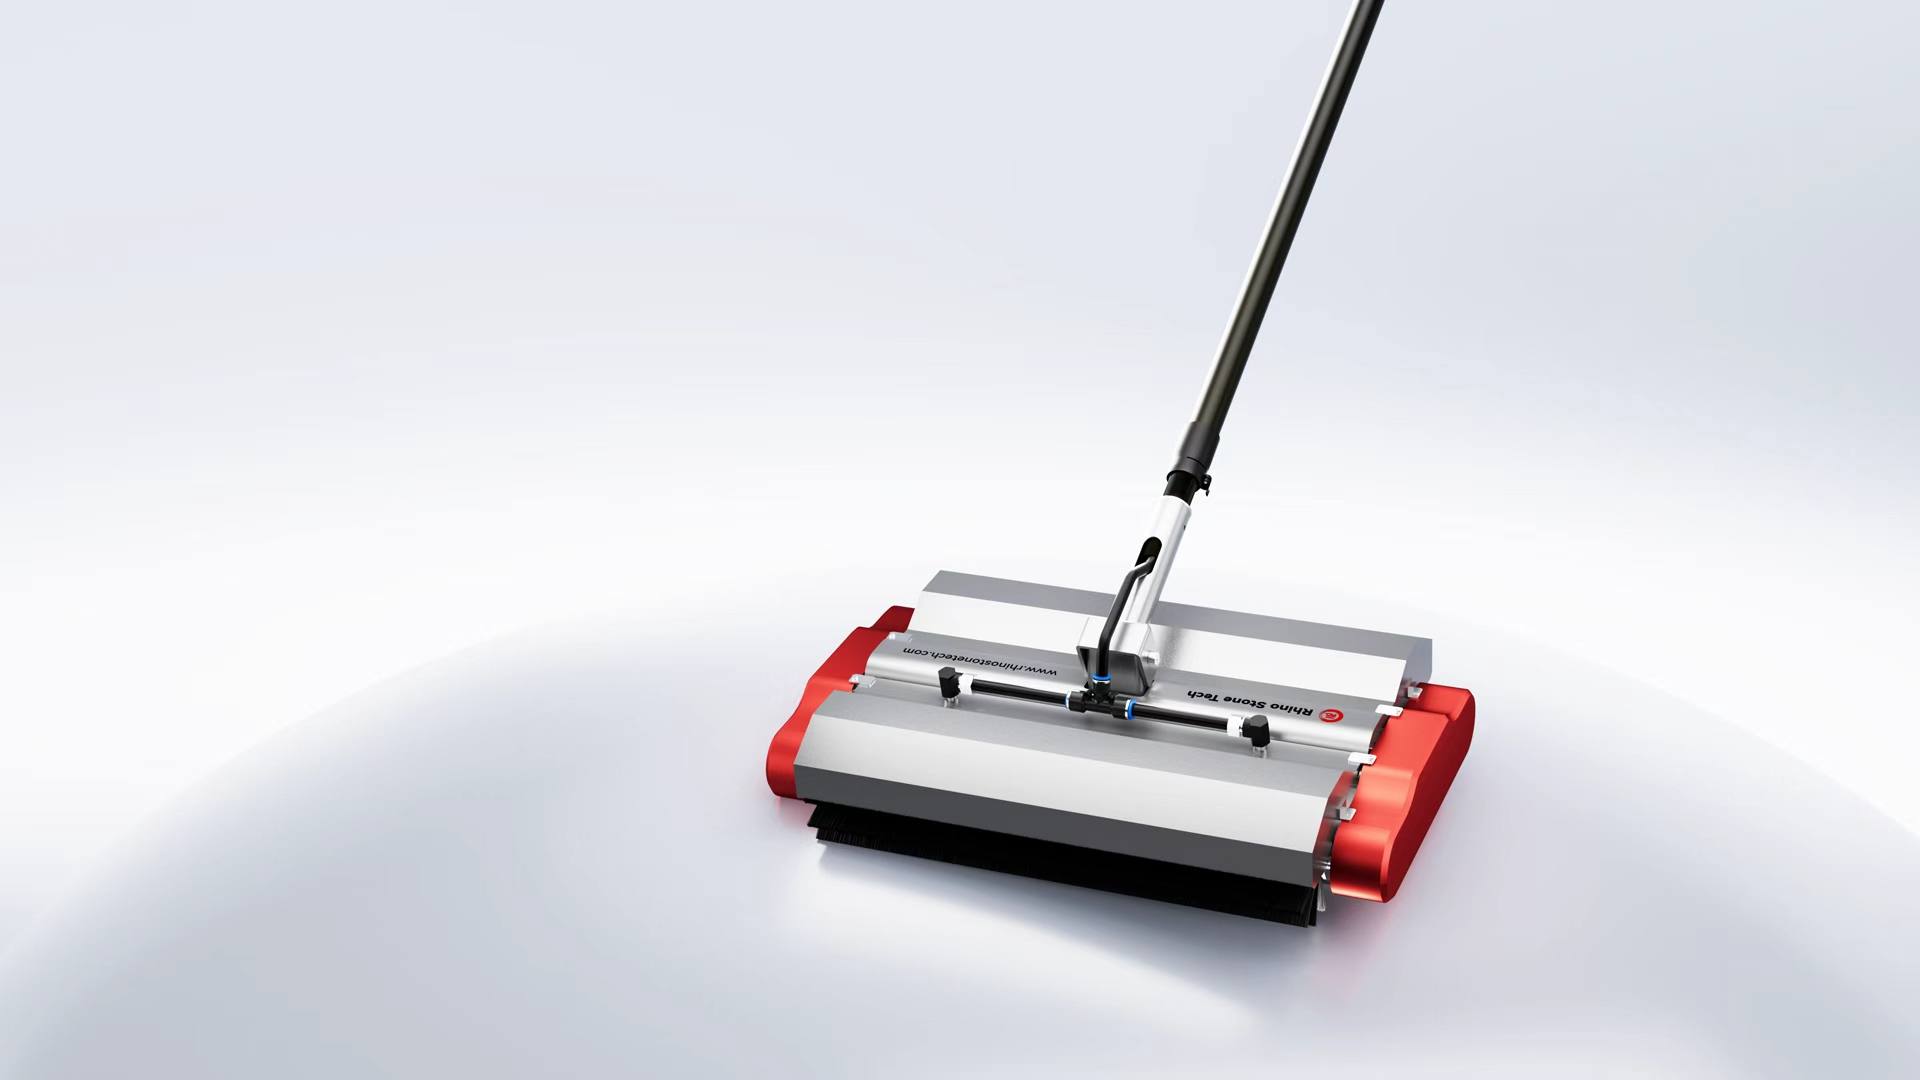
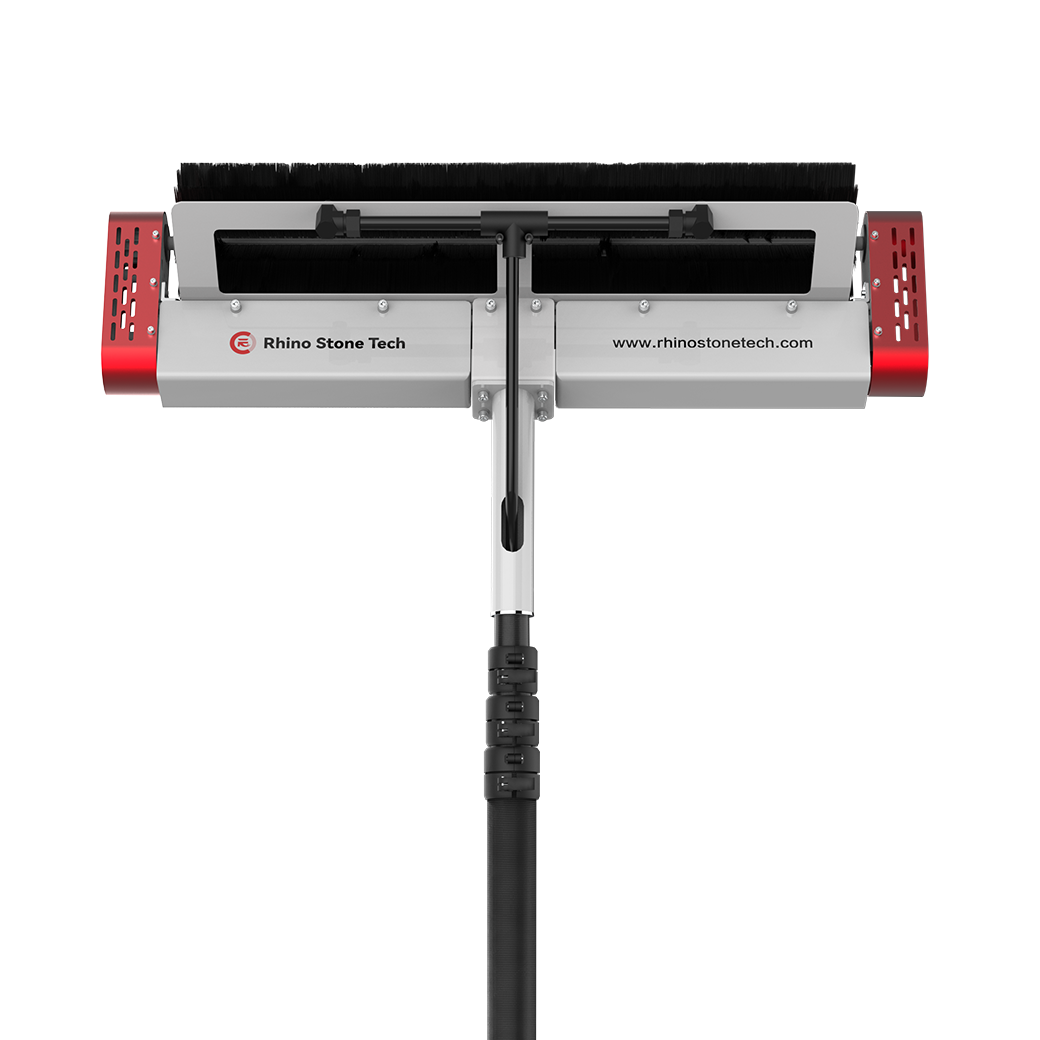
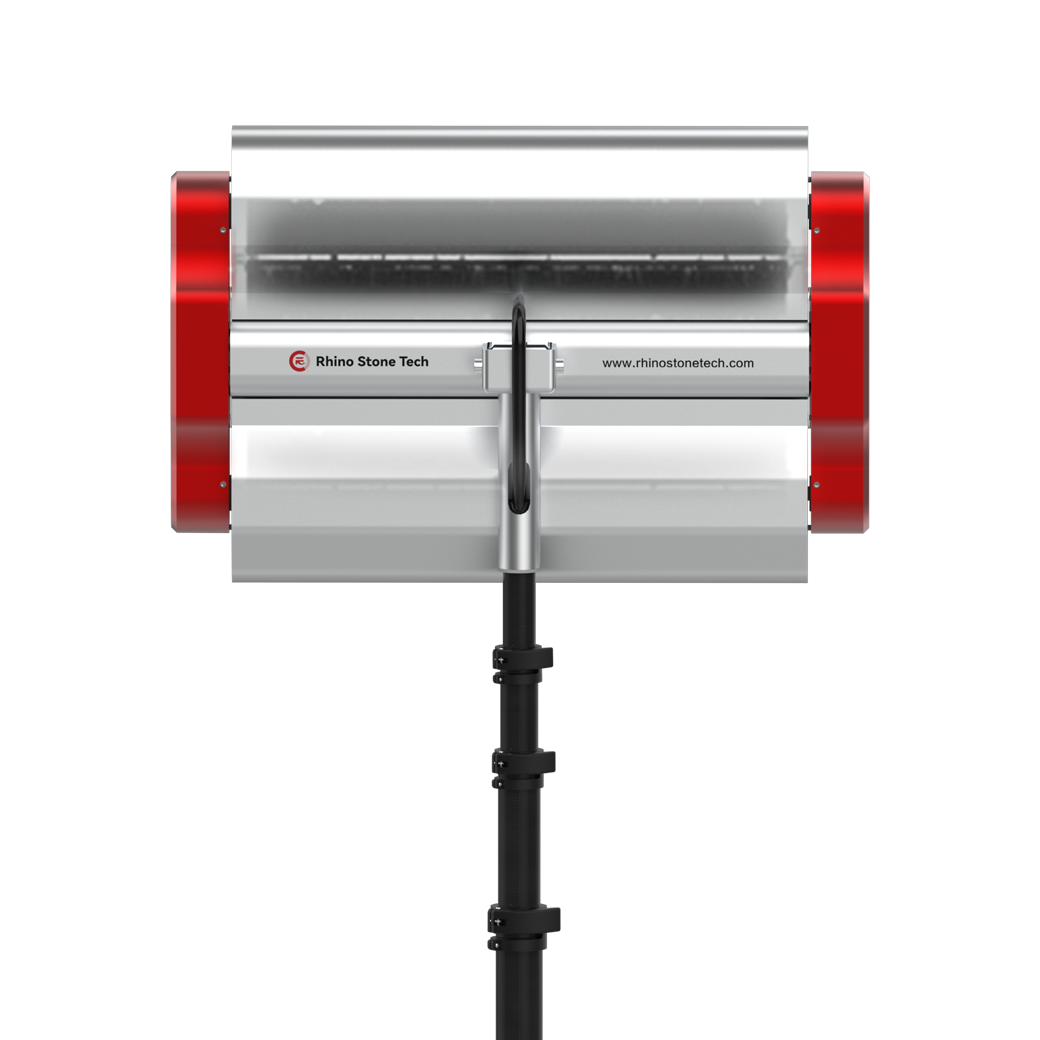
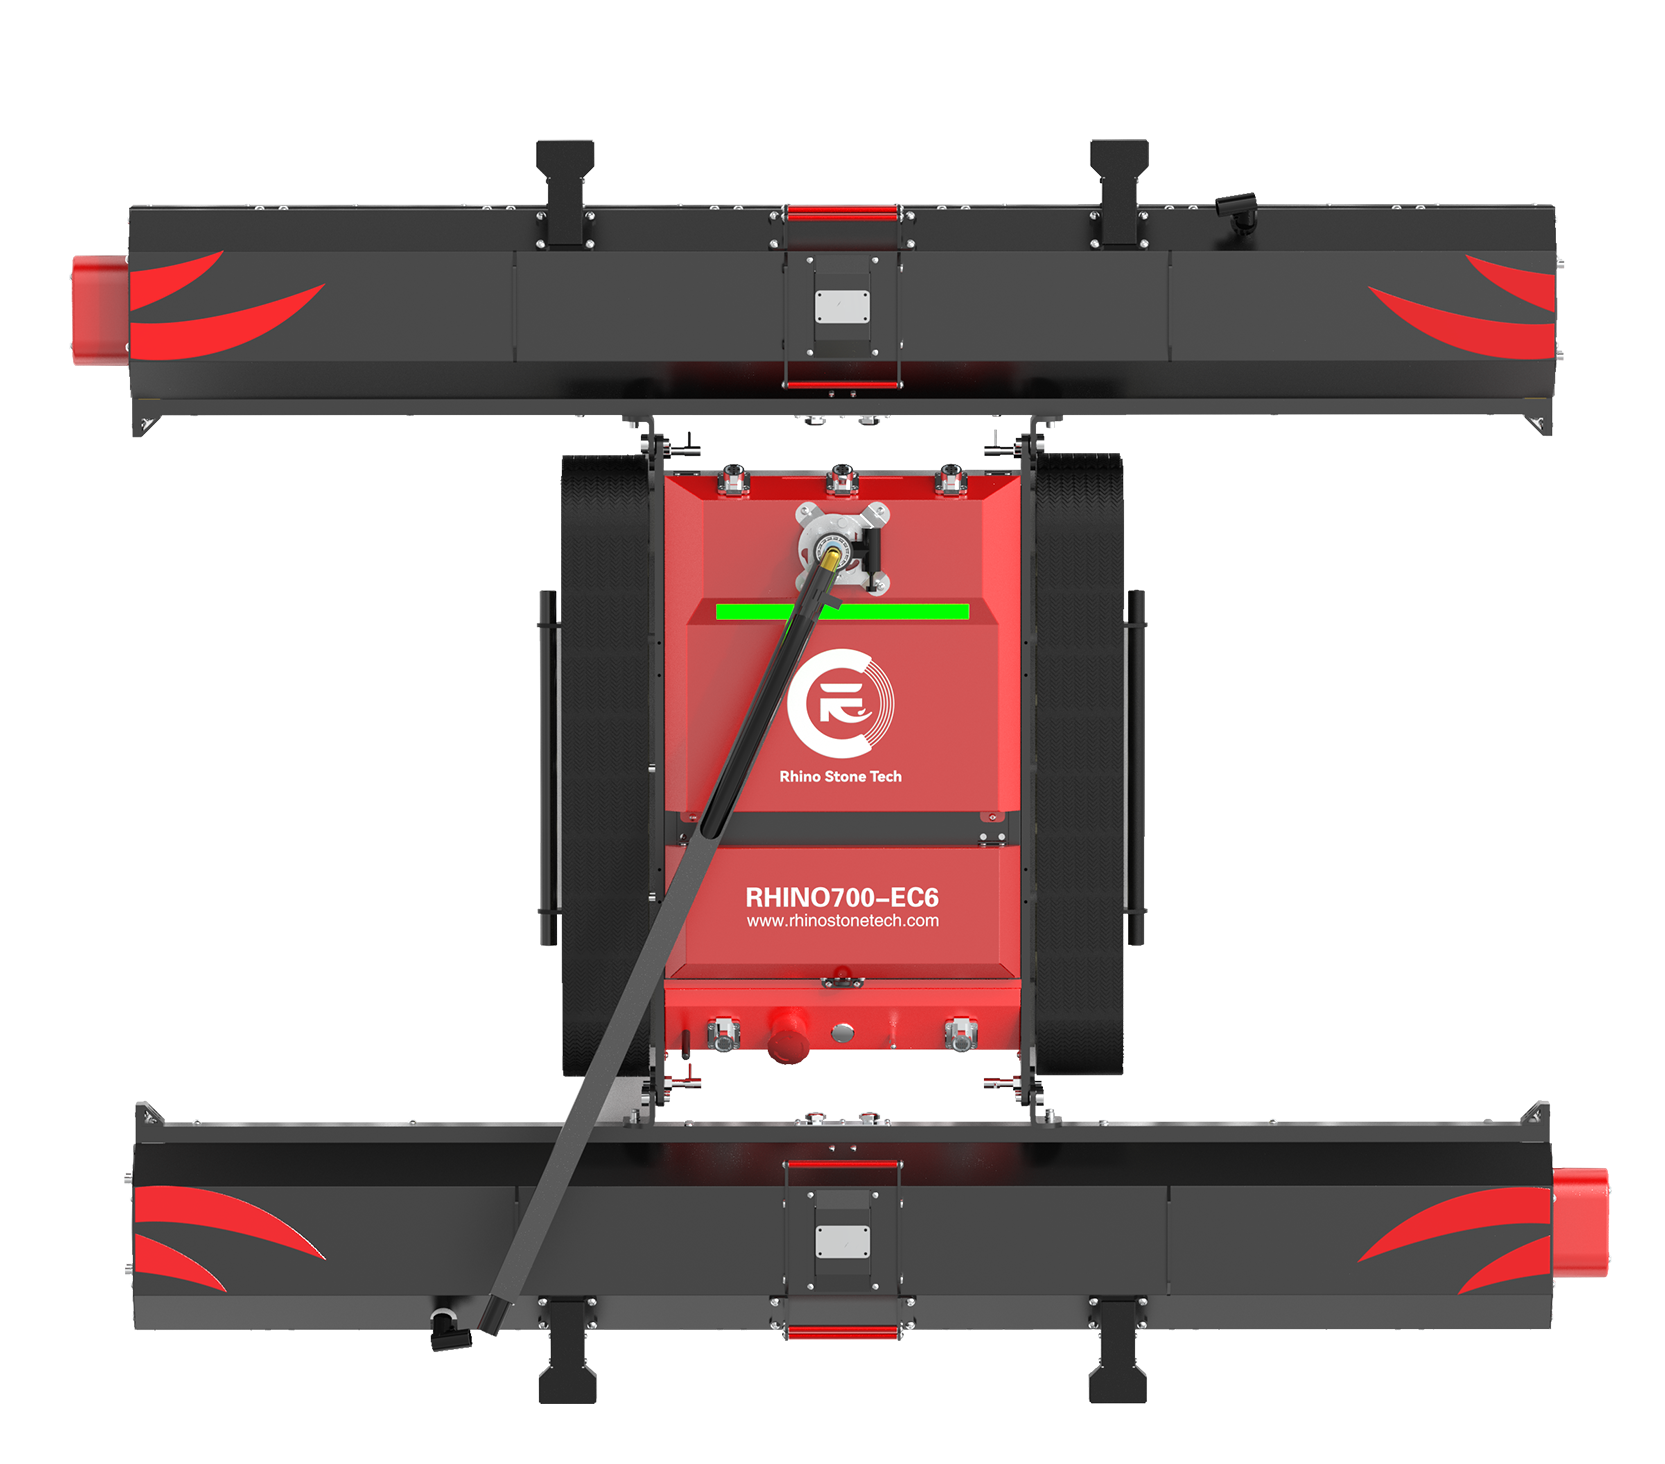
As perdas por sujidade reduzem a geração a cada dia, e a limpeza manual de uma grande variedade de áreas é um trabalho lento e trabalhoso. Um robô com lagartas limpa os painéis a um ritmo constante, sem colocar trabalhadores em cada superfície do array. As suas lagartas distribuem o peso por uma área de contacto mais ampla do que as rodas, o que ajuda em vidros inclinados e em condições de montagem em solo solto. O controlo remoto mantém o operador afastado da extremidade do conjunto de painéis enquanto monitoriza o movimento pelas filas. Para trabalhos de grande escala, esta combinação apoia uma rotina de limpeza planeada em torno das previsões de geração e dos padrões de sujidade. O caso prático baseia-se no acesso repetível. Uma unidade com lagartas telecomandada pode cobrir longas filas a um ritmo de trabalho constante enquanto um operador monitoriza a rota, ajusta a escova giratória flutuante sobre as transições do painel e reposiciona a máquina nas extremidades das filas. Numa central com muitas estruturas de painéis e repetidas mudanças de linha, o valor advém da redução do manuseamento manual e da manutenção do plano de limpeza ligado à medição da sujidade, à disponibilidade de água e à recuperação da geração. O RHINOSTAR-EC6 utiliza um corpo de 1370 × 1200 × 180 mm e um chassis de 18 kg. A estrutura modular de três peças permite que uma pessoa mova as secções através de rotas de acesso padrão e as monte em cerca de 2 minutos. Em condições padrão, a capacidade de referência é de cerca de 1–2 MW por dia com um operador que controla o robô e observa a rota. O acesso aos portões, as estradas para equipamentos e a libertação de fileiras ainda exigem o julgamento do operador num local de grandes dimensões, pelo que o plano de implantação deve incluir caminhos de transporte e pontos de viragem seguros antes do primeiro ciclo de limpeza.
Como a inclinação, o espaçamento entre linhas e as folgas no painel alteram os requisitos do robô
A inclinação do array afeta a irradiância do plano do array e também define a inclinação física que os rastos devem manter. O espaçamento entre linhas e as folgas dos painéis definem a distância de cruzamento; o acesso deficiente à matriz torna o transporte e o alcance remoto mais importantes. Meça primeiro o layout real e depois compare a máquina com a secção mais difícil, em vez de com uma linha média. Esta sequência é importante porque uma central pode ter um acesso confortável no centro e uma estrada de serviço estreita, um tabuleiro íngreme ou um amplo vão de drenagem nos limites. O plano de limpeza deve identificar estas condições limite antes de a máquina estar adaptada ao local.
1. Como os lagartas de borracha alargados afetam a aderência em vidros inclinados
A borracha no vidro proporciona atrito, mas a área de contacto e o padrão do piso determinam se o robô mantém a tração numa inclinação acentuada. À medida que a inclinação da matriz aumenta, a componente da gravidade que puxa a máquina ao longo do vidro aumenta, pelo que o sistema de lagartas deve gerar atrito suficiente para manter o movimento controlado. As lagartas de borracha em forma de coração com 100 mm de largura aumentam a aderência de contacto e acrescentam aderência nas extremidades. Esta pegada suporta a classificação de inclinação de 33° do RHINOSTAR-EC6 e ajuda a distribuir a carga do chassis pelo vidro em vez de a concentrar num ponto. Nas manhãs húmidas, depois da chuva ou sob muita sujidade, o vidro descoberto pode ser mais escorregadio, por isso combine a classificação de inclinação com o conceção das lagartas e o planeamento da rota em torno de secções invulgarmente íngremes ou molhadas. Os operadores devem também verificar se os pontos de entrada e saída estão alinhados com a largura das lagartas e se as calhas de cabos ou as extremidades da estrutura não interrompem a área de contacto.
2. O que significa cruzamento de lacunas de painéis de 60 cm em disposições irregulares dos painéis
Uma classificação de cruzamento de vão de painel de 60 cm permite que o robô se mova através de secções que não estão num plano contínuo. As matrizes reais montadas no solo incluem caixas de derivação, folgas de drenagem, caminhos de cabos e pequenas mudanças de elevação entre módulos. Sem uma travessia fiável de lacunas, a equipa deve preencher a lacuna ou levantar o robô sobre ela, o que abranda o ciclo de limpeza e aumenta o manuseamento manual. O RHINOSTAR-EC6 pode atravessar vãos até 60 cm, o que abrange espaçamentos comuns de montagem no solo e muitos blocos irregulares. Se o intervalo maior exceder 60 cm, planeie um método de travessia separado ou ajuste a rota. Registe a folga real mais larga e o número de folgas próximas desse limite, porque uma folga sobredimensionada pode dividir uma linha num segmento inacessível. A mesma vistoria deverá observar bordos de fendas, molduras elevadas e quaisquer tampas de drenagem que possam perturbar o traçado da via.
Construir um resumo técnico para fornecedores de robôs com lagartas
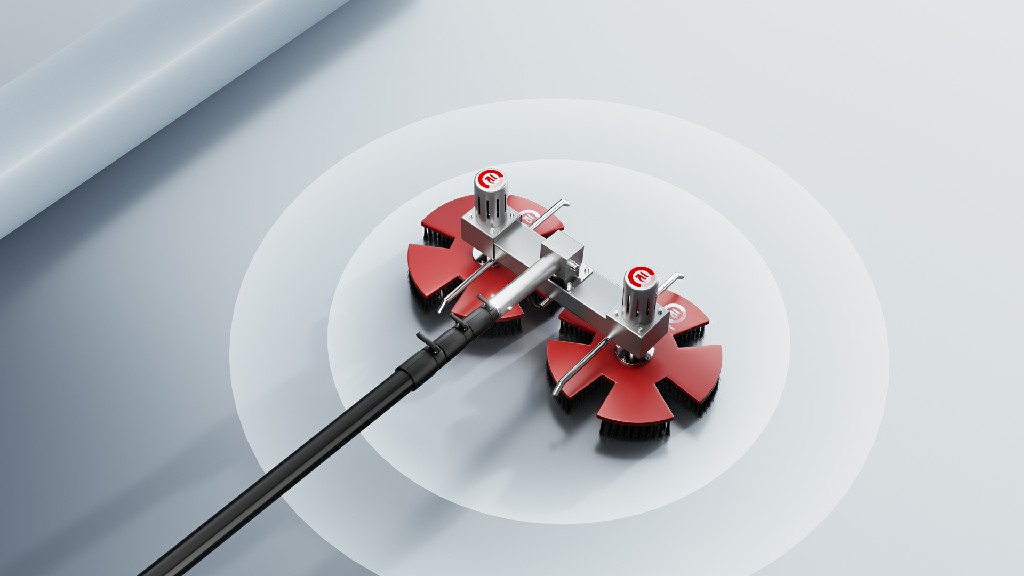
Um resumo útil começa com números medidos: inclinação máxima e típica, espaçamento entre filas, maior folga do painel, comprimento da série de módulos, largura dos portões, portas de acesso, rota de transporte, disponibilidade de água e gravidade da sujidade. Estes valores permitem a um fabricante de robôs para limpeza de painéis solares comparar a máquina com as piores condições, em vez das médias do catálogo. A sequência de seleção deve começar pela linha mais difícil e depois passar para o acesso de transporte, modo de limpeza, envelope operacional e planeamento do serviço. Esta ordem evita uma especificação que parece adequada numa linha de teste aberta, mas falha numa porta, rampa ou passagem entre estruturas de painéis. Para o RHINOSTAR-EC6, o alcance remoto de 200 m e o peso do chassis de 18 kg afetam o posicionamento do operador e o manuseamento manual. Quatro sensores anti-queda apoiam a consciência de borda, enquanto o planeamento de rotas e as regras de segurança do local continuam a fazer parte do plano de implantação. Inclua a definição de limpeza no mesmo resumo: limpeza a seco e húmida, bateria de 24V 30Ah, carga rápida de 4 horas, tempo de funcionamento ≥4 horas, os dois valores de velocidade (48 m/min e ≤0,4 m/s ajustáveis), escova de rolo flutuante de 150 mm, opções de largura de escova de 0,9–1,3 m e cerdas PBT em espiral macias, médias ou duras. Indique a fonte de água e como será ligada à entrada da mangueira de 13 mm; a máquina suporta uma pressão de água até 60 bar, enquanto o caudal do local e a qualidade da água precisam de corresponder ao plano de limpeza. Indique o valor de 1–2 MW/dia como referência de condição padrão e, em seguida, ajuste o plano de limpeza para o esquema das filas, frequência dos intervalos, sujidade e modo seco ou húmido. Quando o briefing estiver completo, a Rhino Stone Tech poderá analisar o RHINOSTAR-EC6 em relação a estes números, incluindo a largura da escova e o modo de limpeza, antes de ser preparado um orçamento.
Conclusão
A escolha de um robô de limpeza de painéis solares com lagartas para uma grande central fotovoltaica depende do ajuste do layout. Meça primeiro a inclinação, as folgas do painel, as rotas de transporte e o abastecimento de água e depois compare estes valores com a especificação do robô. O RHINOSTAR-EC6 fornece limites concretos para a verificação: operação com uma inclinação de 33°, passagem de vão do painel de 60 cm, peso do chassis de 18 kg, controlo remoto de 200 m e limpeza a seco e húmido. Se as condições do local se enquadrarem no formato com lagartas, envie os dados medidos da matriz – incluindo os piores casos – ao fornecedor para que este possa confirmar a configuração, a largura da escova e o modo de limpeza.
Perguntas frequentes
P: Que dados do local ajudam a escolher um robô com lagartas para uma grande central fotovoltaica?
R: Registe a inclinação máxima e típica, o espaçamento entre filas, as folgas dos painéis, o comprimento das séries de módulos, as larguras dos portões e das vias de acesso, o abastecimento de água e a gravidade da sujidade. Forneça ao fornecedor a folga mais larga e a linha mais íngreme para que o robô possa ser verificado nas piores condições. Inclua se a limpeza será a seco ou húmida e qual a largura da escova que se ajusta à disposição da linha.
P: Um robô de limpeza de painéis solares com lagartas pode lidar com inclinações de 33 graus?
R: Sim. O RHINOSTAR-EC6 foi concebido para inclinações até 33°, com lagartas de borracha em forma de coração com 100 mm de largura, proporcionando aderência na inclinação. As inclinações acima de 33° devem ser anotadas no briefing para que a rota ou um método de limpeza alternativo possa ser discutido.
P: Como devem as grandes centrais fotovoltaicas avaliar uma especificação de cruzamento de vão de painel de 60 cm?
R: Meça a folga real mais larga e depois conte quantas folgas estão próximas de 60 cm. Se alguma folga exceder 60 cm, planeie uma solução de travessia extra ou altere a rota do robô. O RHINOSTAR-EC6 pode atravessar vãos até 60 cm.
Fontes e referências
Perdas por Sujidade – Impacto no Desempenho das Centrais Fotovoltaicas - IEA-PVPS
Irradiância no plano dos painéis (POA) – PV Performance Modeling Collaborative (PVPMC)
Fricção - Coeficientes para Materiais e Superfícies Comuns