Em uma matriz montada no solo, uma equipe de limpeza pode caminhar até a fileira, trabalhar ao longo dela e seguir em frente. Na água, essa simples rotina desmorona-se. Os módulos sentam-se em jangadas de pontão unidas por passadeiras estreitas, o convés debaixo do pé é molhado e instável, e o espaço ao lado de um flutuador é geralmente água aberta em vez de uma superfície de telhado. este guia explica por que a limpeza PV flutuante depende de operação remota, consciência de borda e conhecimento de superfície úmida, e o que uma máquina controlada remotamente rastreada como o RHINOSTAR EC6 realmente contribui para essa configuração.
Por que arranjos solares flutuantes mudam o problema de acesso à limpeza
O acesso é a primeira coisa que muda. Arranjos flutuantes se sentam em lagoas, reservatórios, lagos de pedreira e canais, e seus módulos são montados em estruturas pontão ligadas por passarelas de serviço. Ninguém estaciona um camião ao lado da fila 40. Ferramentas e água são transportadas através de uma estrutura flutuante, uma viagem de cada vez, e a mesma viagem repete para cada seção que está sendo limpa. O solo também continua a chegar. Pó, pólen, excrementos de aves, e o filme fino que se instala em vidro perto de água aberta fazem da limpeza uma parte de rotina das operações em vez de um trabalho único. O Departamento de Energia dos EUA rastreia custos suaves, tais como operações e manutenção como uma parte significativa da economia da planta solar, e limpeza trabalho-pesado na água é exatamente onde esses custos se acumulam. A segunda mudança é o que acontece uma vez que uma pessoa entra no array. Um convés de pontão molhado é escorregadio, e as costuras flutuantes, as extremidades da passarela, e os perímetros exteriores levam todos direto para a água. Os trabalhadores estão equilibrando em uma superfície em movimento, enquanto carregam maçanetas, mangueiras e o peso da própria água. Movendo uma máquina de limpeza pesada lá fora corre para o mesmo problema em outra forma: guindastes, barcaças e mãos extras. A dificuldade de transferência e o risco de contacto com água, mais do que a técnica de limpeza, decidem qual equipamento faz sentido prático na VP flutuante.
Como o controle remoto reduz a necessidade de a equipe pisar em painéis flutuantes
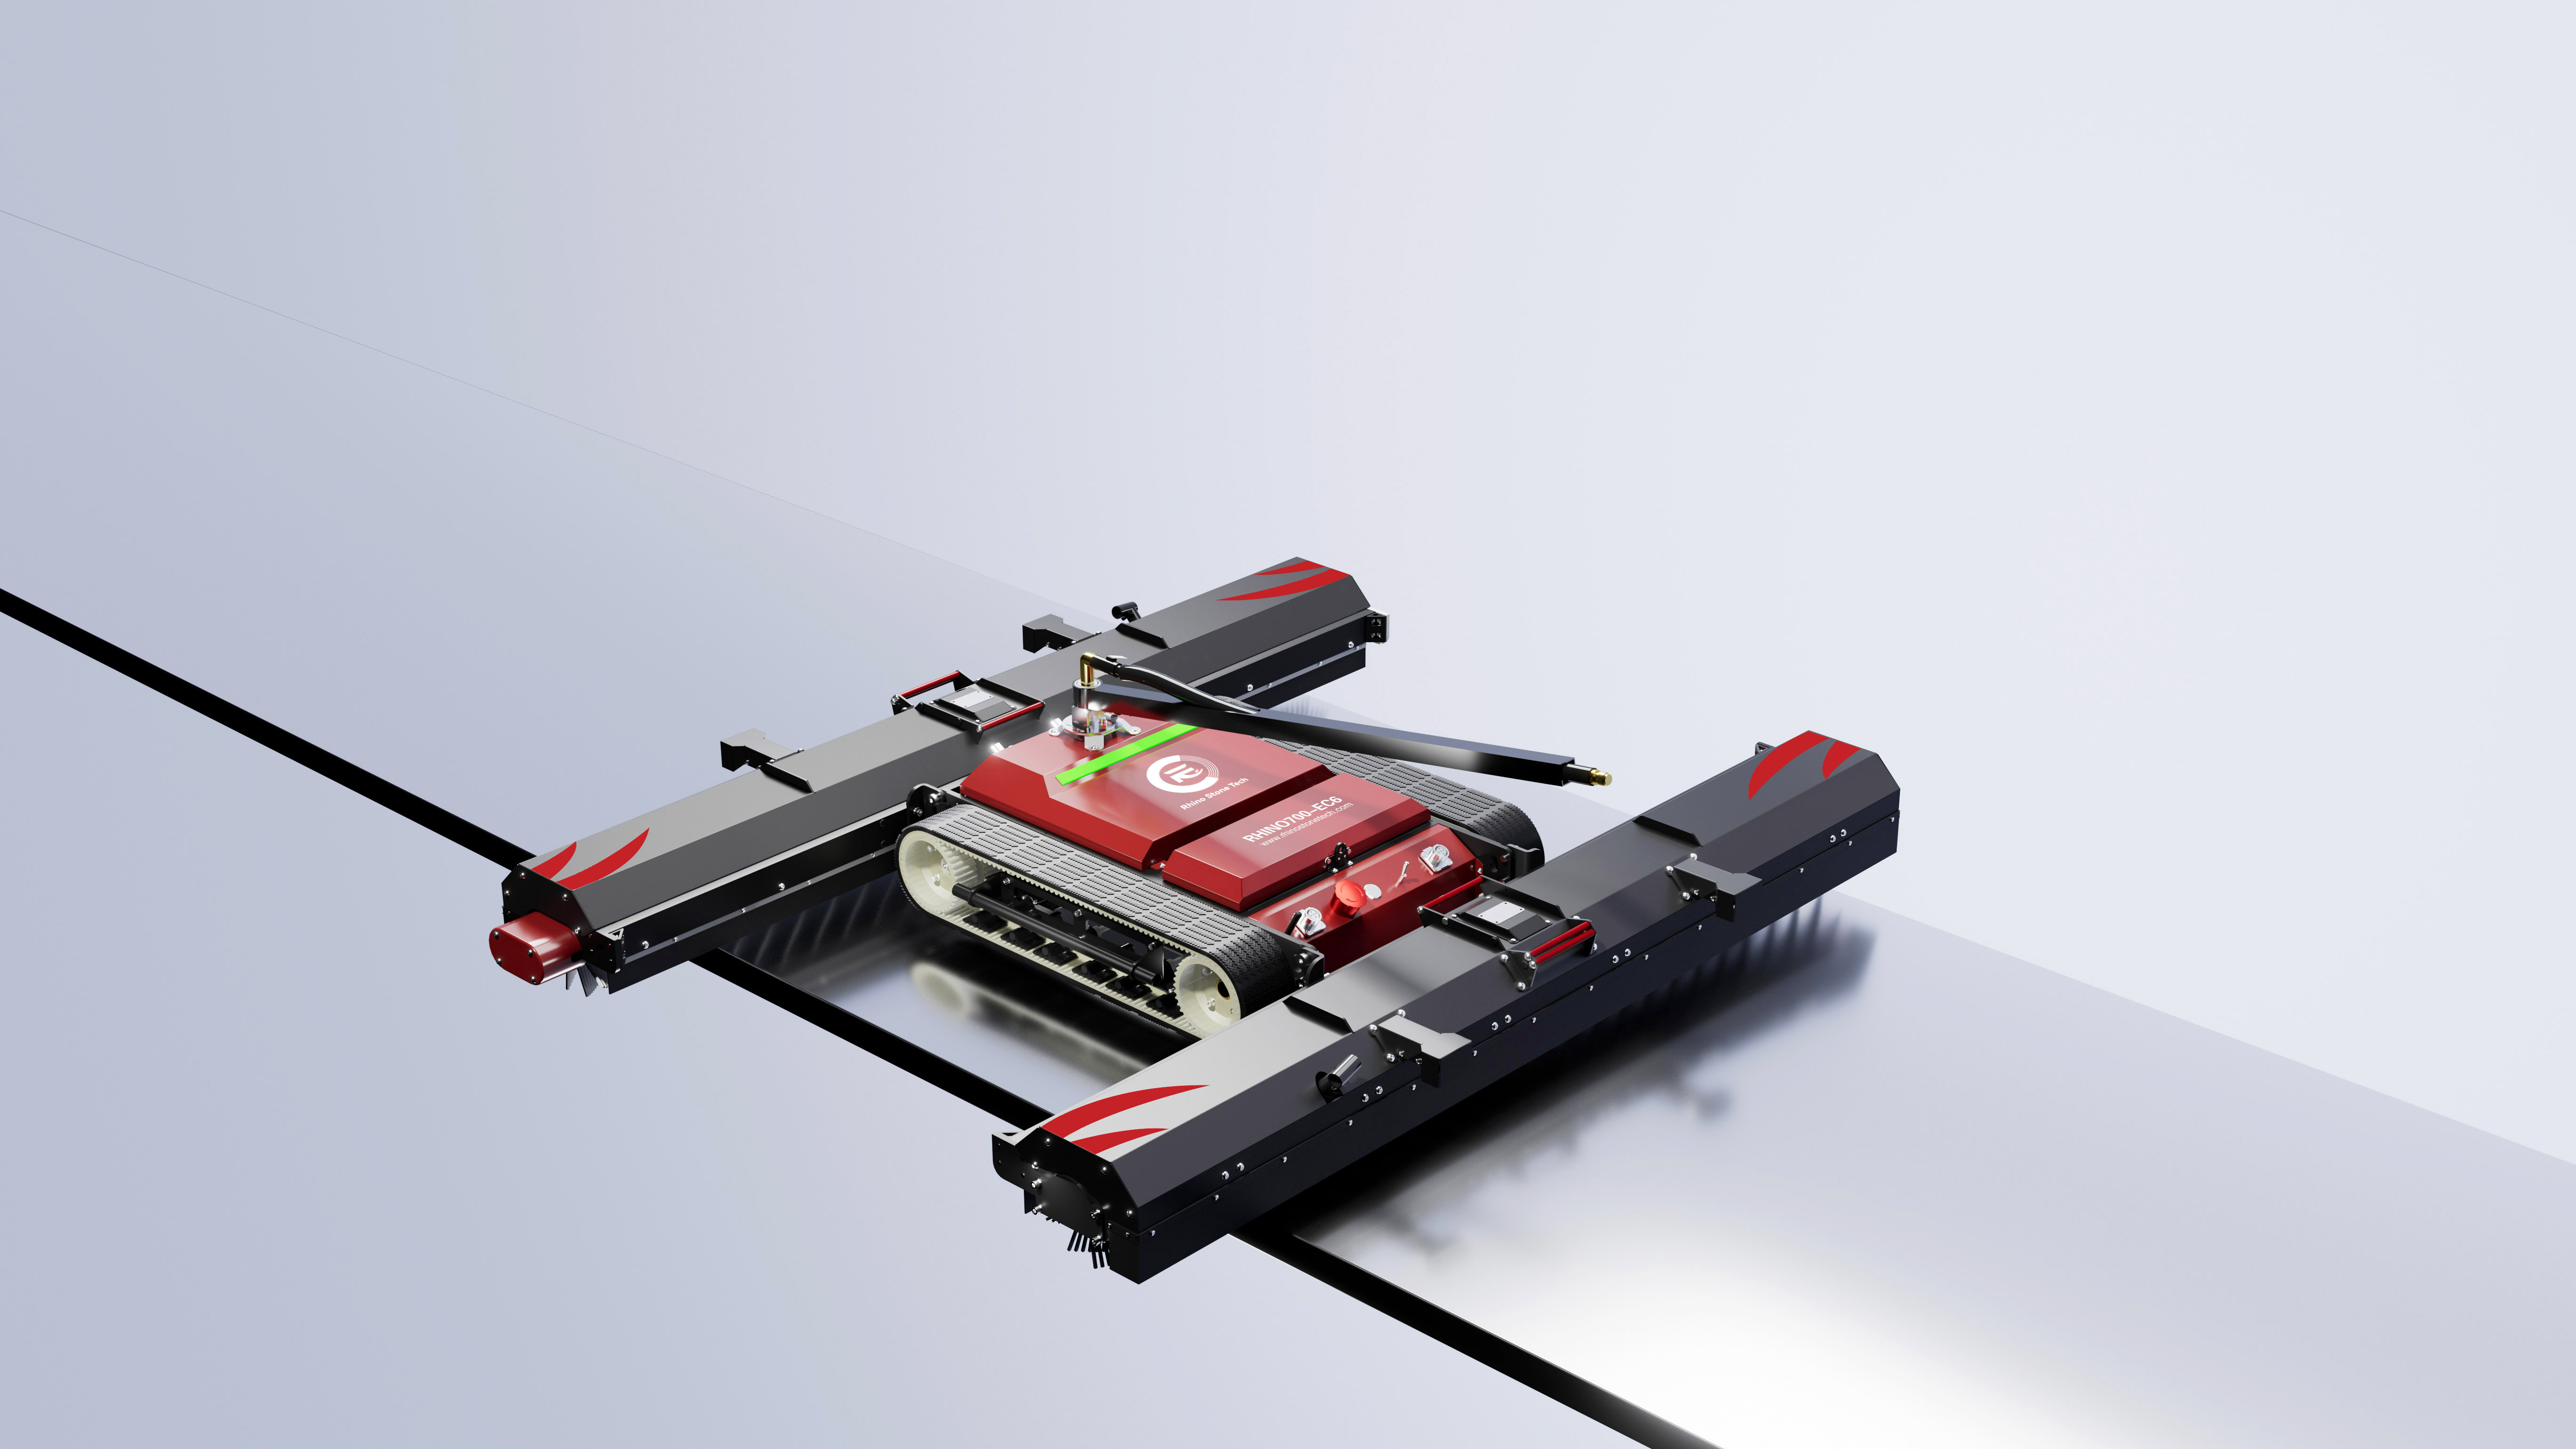
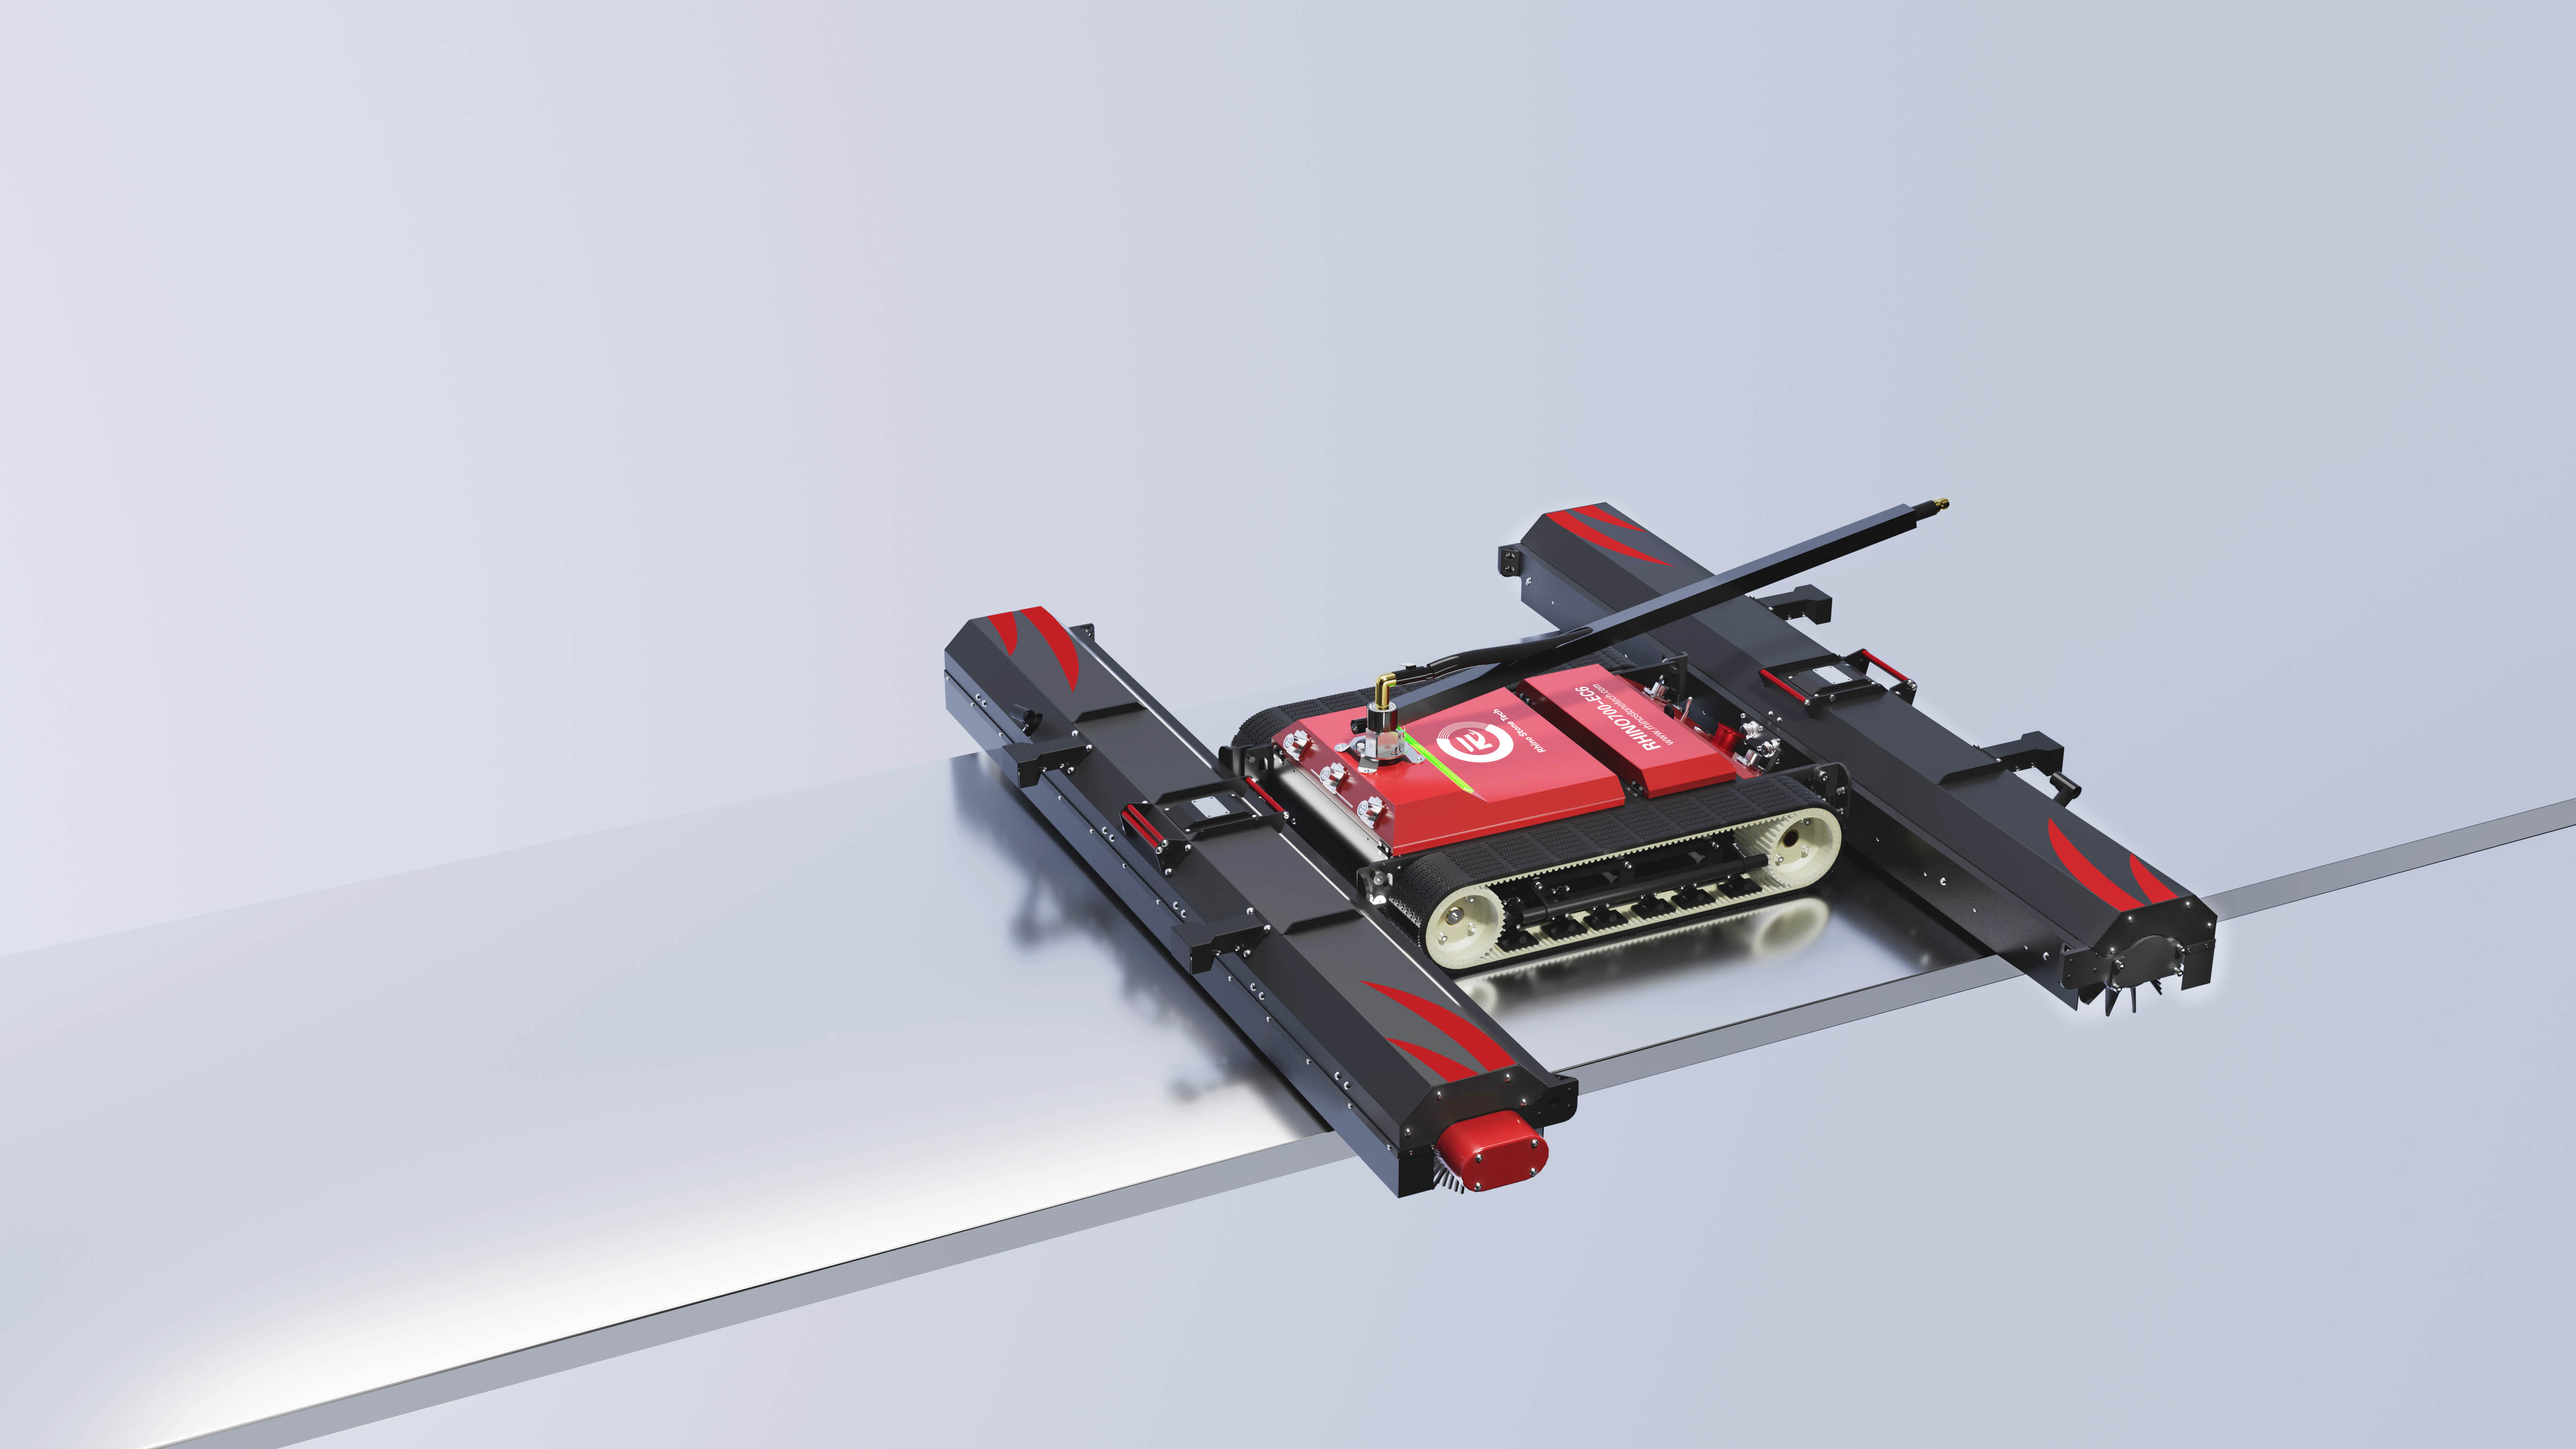
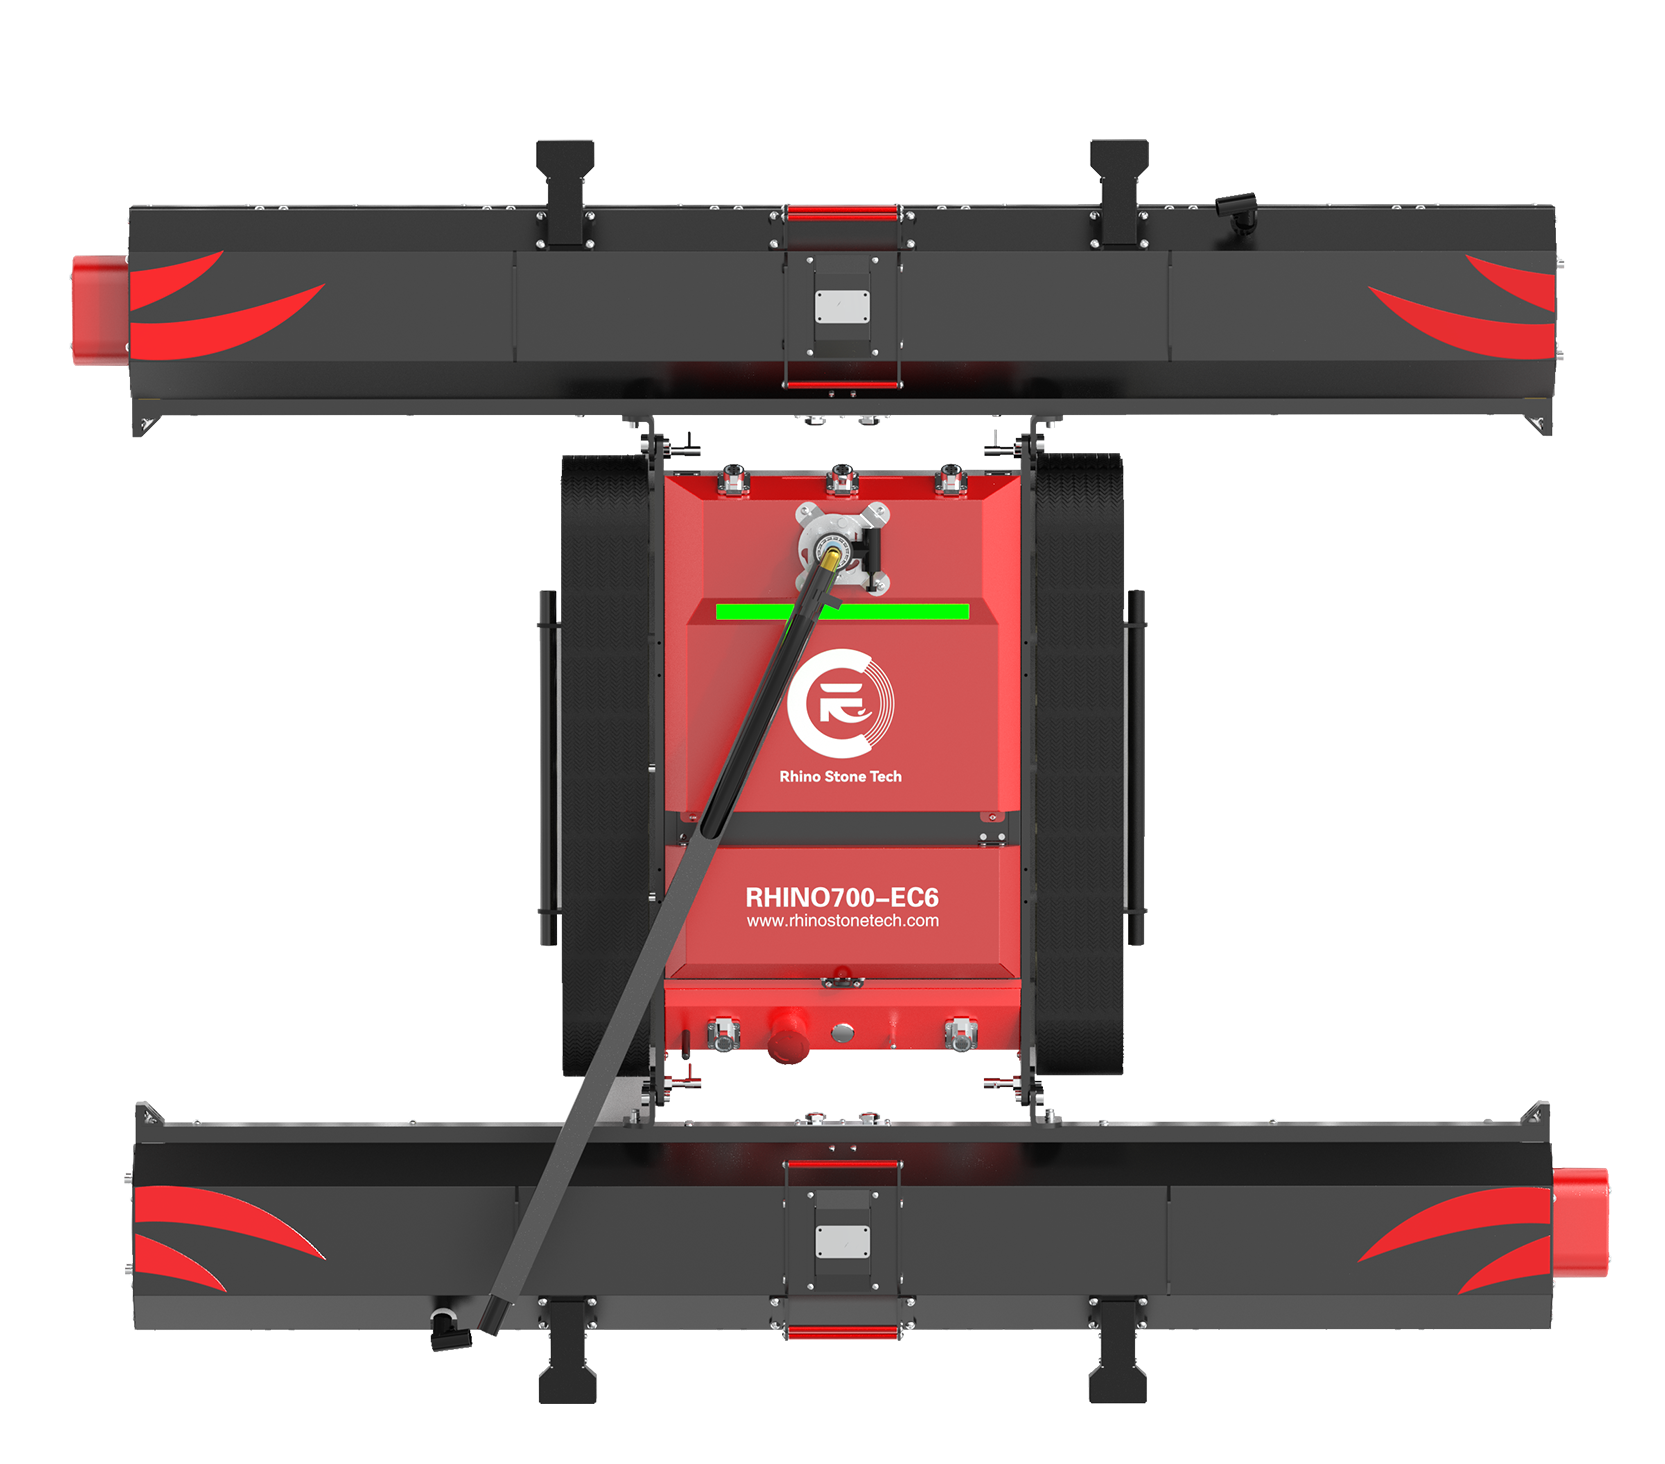
Um robô rastreador controlado remotamente muda o plano. Em vez de enviar pessoas ao longo dos pontões, a máquina é colocada na matriz e levada de uma posição estável — a costa, uma plataforma de serviço fixo, ou um convés de barco que não está se movendo com a estrutura flutuante. O operador observa o robô percorrer as fileiras e passos para a estrutura flutuante principalmente quando a máquina tem que ser reposicionado em uma nova seção. Essa única mudança remove a maioria das bases úmidas e instáveis que tornam a limpeza flutuante fotovoltaica arriscada.
1. Uma gama de controle de 200 metros suporta a operação de posições estáveis
O rádio de curto alcance é a tecnologia por trás de quase todos os controles remotos sem fio industriais, e a ETSI EN 300 220 descreve os requisitos gerais para dispositivos de curto alcance que operam entre 25 MHz e 1000 MHz – o tipo de ligação isenta de licença usada para trabalhos como este. O RHINOSTAR EC6 usa um controle remoto sem fio de 200 m, que é a distância suficiente para um operador ficar na margem ou uma passarela fixa enquanto o robô trabalha várias linhas de distância. O intervalo utilizável depende do layout. Água aberta e uma linha clara de visão ajudam; passarelas de aço, paredes de contêineres e equipamentos empilhados podem enfraquecer o sinal. Os operadores normalmente planejam a rota para que o robô permaneça visível, o caminho do rádio permanece limpo, e a máquina nunca funciona tão longe que uma caminhada levaria muito tempo.
2. As superfícies molhadas e móveis mudam como os operadores julgam a estabilidade do robô
Faixas de borracha que agarram bem em um telhado seco comportam-se de forma diferente em vidro molhado e superfícies flutuantes molhadas, de modo que a pessoa segurando o controlador tem que ler a superfície, não apenas a máquina. A umidade, o spray de um passe de limpeza e a chuva reduzem o atrito disponível onde a pista encontra o vidro. É por isso que os operadores desaceleram nos passes molhados, evitam curvas acentuadas e tomam declives num ângulo constante em vez de os apressarem. Uma máquina com 33° declives e 60 cm de obstáculos ainda precisa desses números usados de forma sensata: um painel de 33° molhado é um trabalho mais difícil do que um seco, e um intervalo de 60 cm ainda é uma lacuna. Arrays flutuantes adicionam movimento em cima disso. Os pontos sobem e caem com vento, ondas e barcos que passam, de modo que a superfície nunca está perfeitamente imóvel, e o operador tem que julgar como o robô se comporta em algo que se desloca por baixo dele.
Onde a consciência borda e o treinamento do operador ainda importam na água
Em um telhado, uma borda geralmente significa uma queda sobre uma superfície do telhado. Em uma matriz flutuante, a borda geralmente significa água aberta, muitas vezes na lacuna entre duas seções de pontão. As consequências de um erro são diferentes. Um robô que cai de um flutuador é difícil de recuperar e pode ser danificado ou perdido, e o operador que está perto dessas lacunas também não está em terreno perdoador. É aqui que o sentido anti queda ganha o seu lugar. O RHINOSTAR EC6 carrega quatro sensores anti-queda que observam drop-offs nos limites dos arrays, e no PV flutuante esses limites são irregulares: costuras flutuantes, extremidades das passarelas, lacunas entre jangadas e o perímetro externo todos apresentam diferentes bordas em vez de uma linha limpa. Os sensores não substituem o julgamento. Um local flutuante muda de semana para semana. O nível da água sobe, uma jangada muda após uma tempestade, uma linha de amarração ou cabo de energia cruza um caminho que estava claro no mês passado. Alguém tem que andar no array, observar os pontos de risco, e informar o operador antes de começar a limpeza. O treinamento para este trabalho é em grande parte sobre o posicionamento: onde o operador está, o quão longe o robô viaja da base segura mais próxima, e quando parar e reiniciar. Uma bateria 24V 30Ah que funciona por pelo menos quatro horas, com uma janela de carga de quatro horas, também molda o dia, porque blocos de limpeza são planejados em torno de pontos de acesso seguros em vez de funcionar até que a máquina para. As condições de água e o layout da plataforma precisam sempre de uma avaliação específica do local pela equipe operacional.
Conclusão
A limpeza flutuante de VP é menos sobre a técnica de esfregar do que sobre quem fica onde. O controle remoto mantém os operadores fora de pontos molhados para a maior parte do trabalho, uma ligação de rádio de 200 m dá-lhes espaço para permanecer em solo sólido, e o sensor de anti queda cobre as bordas irregulares que os locais de água criam. A máquina ainda precisa de uma pessoa para montá-la, conduzi-la e vigiar a água. Uma folha de dados de qualquer fabricante de robô de limpeza de painel solar irá listar intervalo, inclinação e contagens de sensores; o que decide se o equipamento se adequa a uma matriz flutuante é se essas figuras correspondem às condições de acesso, superfície e borda já no local.
FAQ
P: Por que as centrais solares flutuantes usam robôs de limpeza controlados remotamente?
R: A principal razão é o acesso. Crews não pode facilmente alcançar módulos em matrizes pontão, e pisar em flutuadores molhados enquanto carrega escovas e mangueiras é genuinamente arriscado, então o trabalho retarda e as margens de segurança encolhem. Um rastreador controlado remotamente permite que um operador coloque a máquina no array e conduzi-la enquanto está em pé na costa, uma plataforma fixa, ou um convés de barco estável. Isso reduz a quantidade de tempo que as pessoas gastam em superfícies flutuantes instáveis e reduz o trabalho que impulsiona as operações e custos de manutenção em locais de água.
P: Quão longe pode um operador ficar de um robô de limpeza solar controlado remotamente?
R: Depende do link de rádio e do layout do site. O RHINOSTAR EC6 suporta um controle remoto sem fio de 200 m, o que coloca um operador no banco ou uma passarela fixa enquanto o robô trabalha várias fileiras de distância. O rádio de curto alcance funciona melhor com uma linha de visão clara, para que corredores de aço, contêineres e equipamentos empilhados possam encurtar a distância prática. A maioria dos operadores trabalha mais perto do que o máximo para que possam alcançar a máquina rapidamente quando ela precisa de reposicionamento ou atenção.
P: Os sensores anti-queda importam em matrizes solares flutuantes?
R: Sim, porque as bordas na água são menos previsíveis do que em um telhado. Em vez de um limite de array limpo, um local flutuante tem costuras flutuantes, fins de passarela, aberturas entre jangadas e um perímetro externo. O RHINOSTAR EC6 usa quatro sensores anti-queda para observar esses drop-offs. Eles adicionam uma camada útil de proteção, mas trabalham ao lado de um operador atento que conhece o layout, mantém o robô visível e pára o trabalho quando as condições de água ou vento mudam.
Fontes / Referências
Custos suaves □ Departamento de Energia
Exemplos Relacionados
RHINOSTAR·EC6 Robô de limpeza de painel solar do tipo crawler controlado remotamente