Escolher um fabricante para uma exploração agrícola de grande escala é uma decisão de risco técnico. O rastreador deve manter uma linha em uma matriz de 25°, atravessar uma lacuna de 60 mm entre as linhas do módulo sem empatar, e ser transportável e controlável por um operador através de centenas de metros de array. Limpeza de grande escala é um negócio de volume: a sujidade custa megawatts-horas a cada mês, e lavagem manual raramente escalas. O fabricante que você escolher precisa de um chassis construído para longas filas, uma bateria que corresponda a um turno de trabalho e um pincel que corresponda à largura do seu módulo. Uma lista prática segue três passos: definir as exigências do local, testar o comportamento do chassi de rastreamento na inclinação e lacunas, e confirmar o que o fabricante pode documentar e personalizar.
Que centrais solares de Utility-Scale exigem de um robô de limpeza Fabricante
PV de grande escala cresceu rápido o suficiente para que a limpeza mecânica seja agora parte dos orçamentos padrão da O&M. As tendências IEA-PVPS em aplicações fotovoltaicas relatam faixas de adições anuais multi-gigawatts em todo o mundo, e cada planta eventualmente enfrenta o mesmo problema: manter grandes áreas de vidro limpas sem colocar tripulações em andaimes ou enviar tripulações manuais através de quilômetro-long fileiras. Grandes arrays montados no solo são repetitivos pelo design — o mesmo comprimento da linha, a mesma inclinação, o mesmo espaço entre as tabelas de módulos — e essa repetição é o que um robô rastreador lida bem. A confiabilidade fotovoltaica da Sandia e o trabalho da O&M fazem o ponto do lado do ativo: manutenção consistente e programada protege a saída da planta a longo prazo. Comece com as condições do solo. Fazendas de utilidade raramente são planas, então o robô tem que subir a inclinação do módulo e ficar no nível durante a limpeza. Em seguida, olhe para o layout do módulo: tabelas e rastreadores de til fixo deixam lacunas entre as linhas, e a cabeça de limpeza tem que atravessar essas lacunas sem cavar no quadro ou perder tração. Então considere o operador. Um bloco utilitário pode correr centenas de metros, e uma caixa de controle com fio desperdiça o deslocamento. Conformidade é o degrau final: contratantes EPC e proprietários de ativos geralmente querem a documentação de marcação CE e um fabricante trabalhando sob um sistema de qualidade reconhecido, como ISO9001 antes de uma ordem de compra avança.
Como o projeto de chassis do crawler afeta a estabilidade de inclinação e a passagem de gap
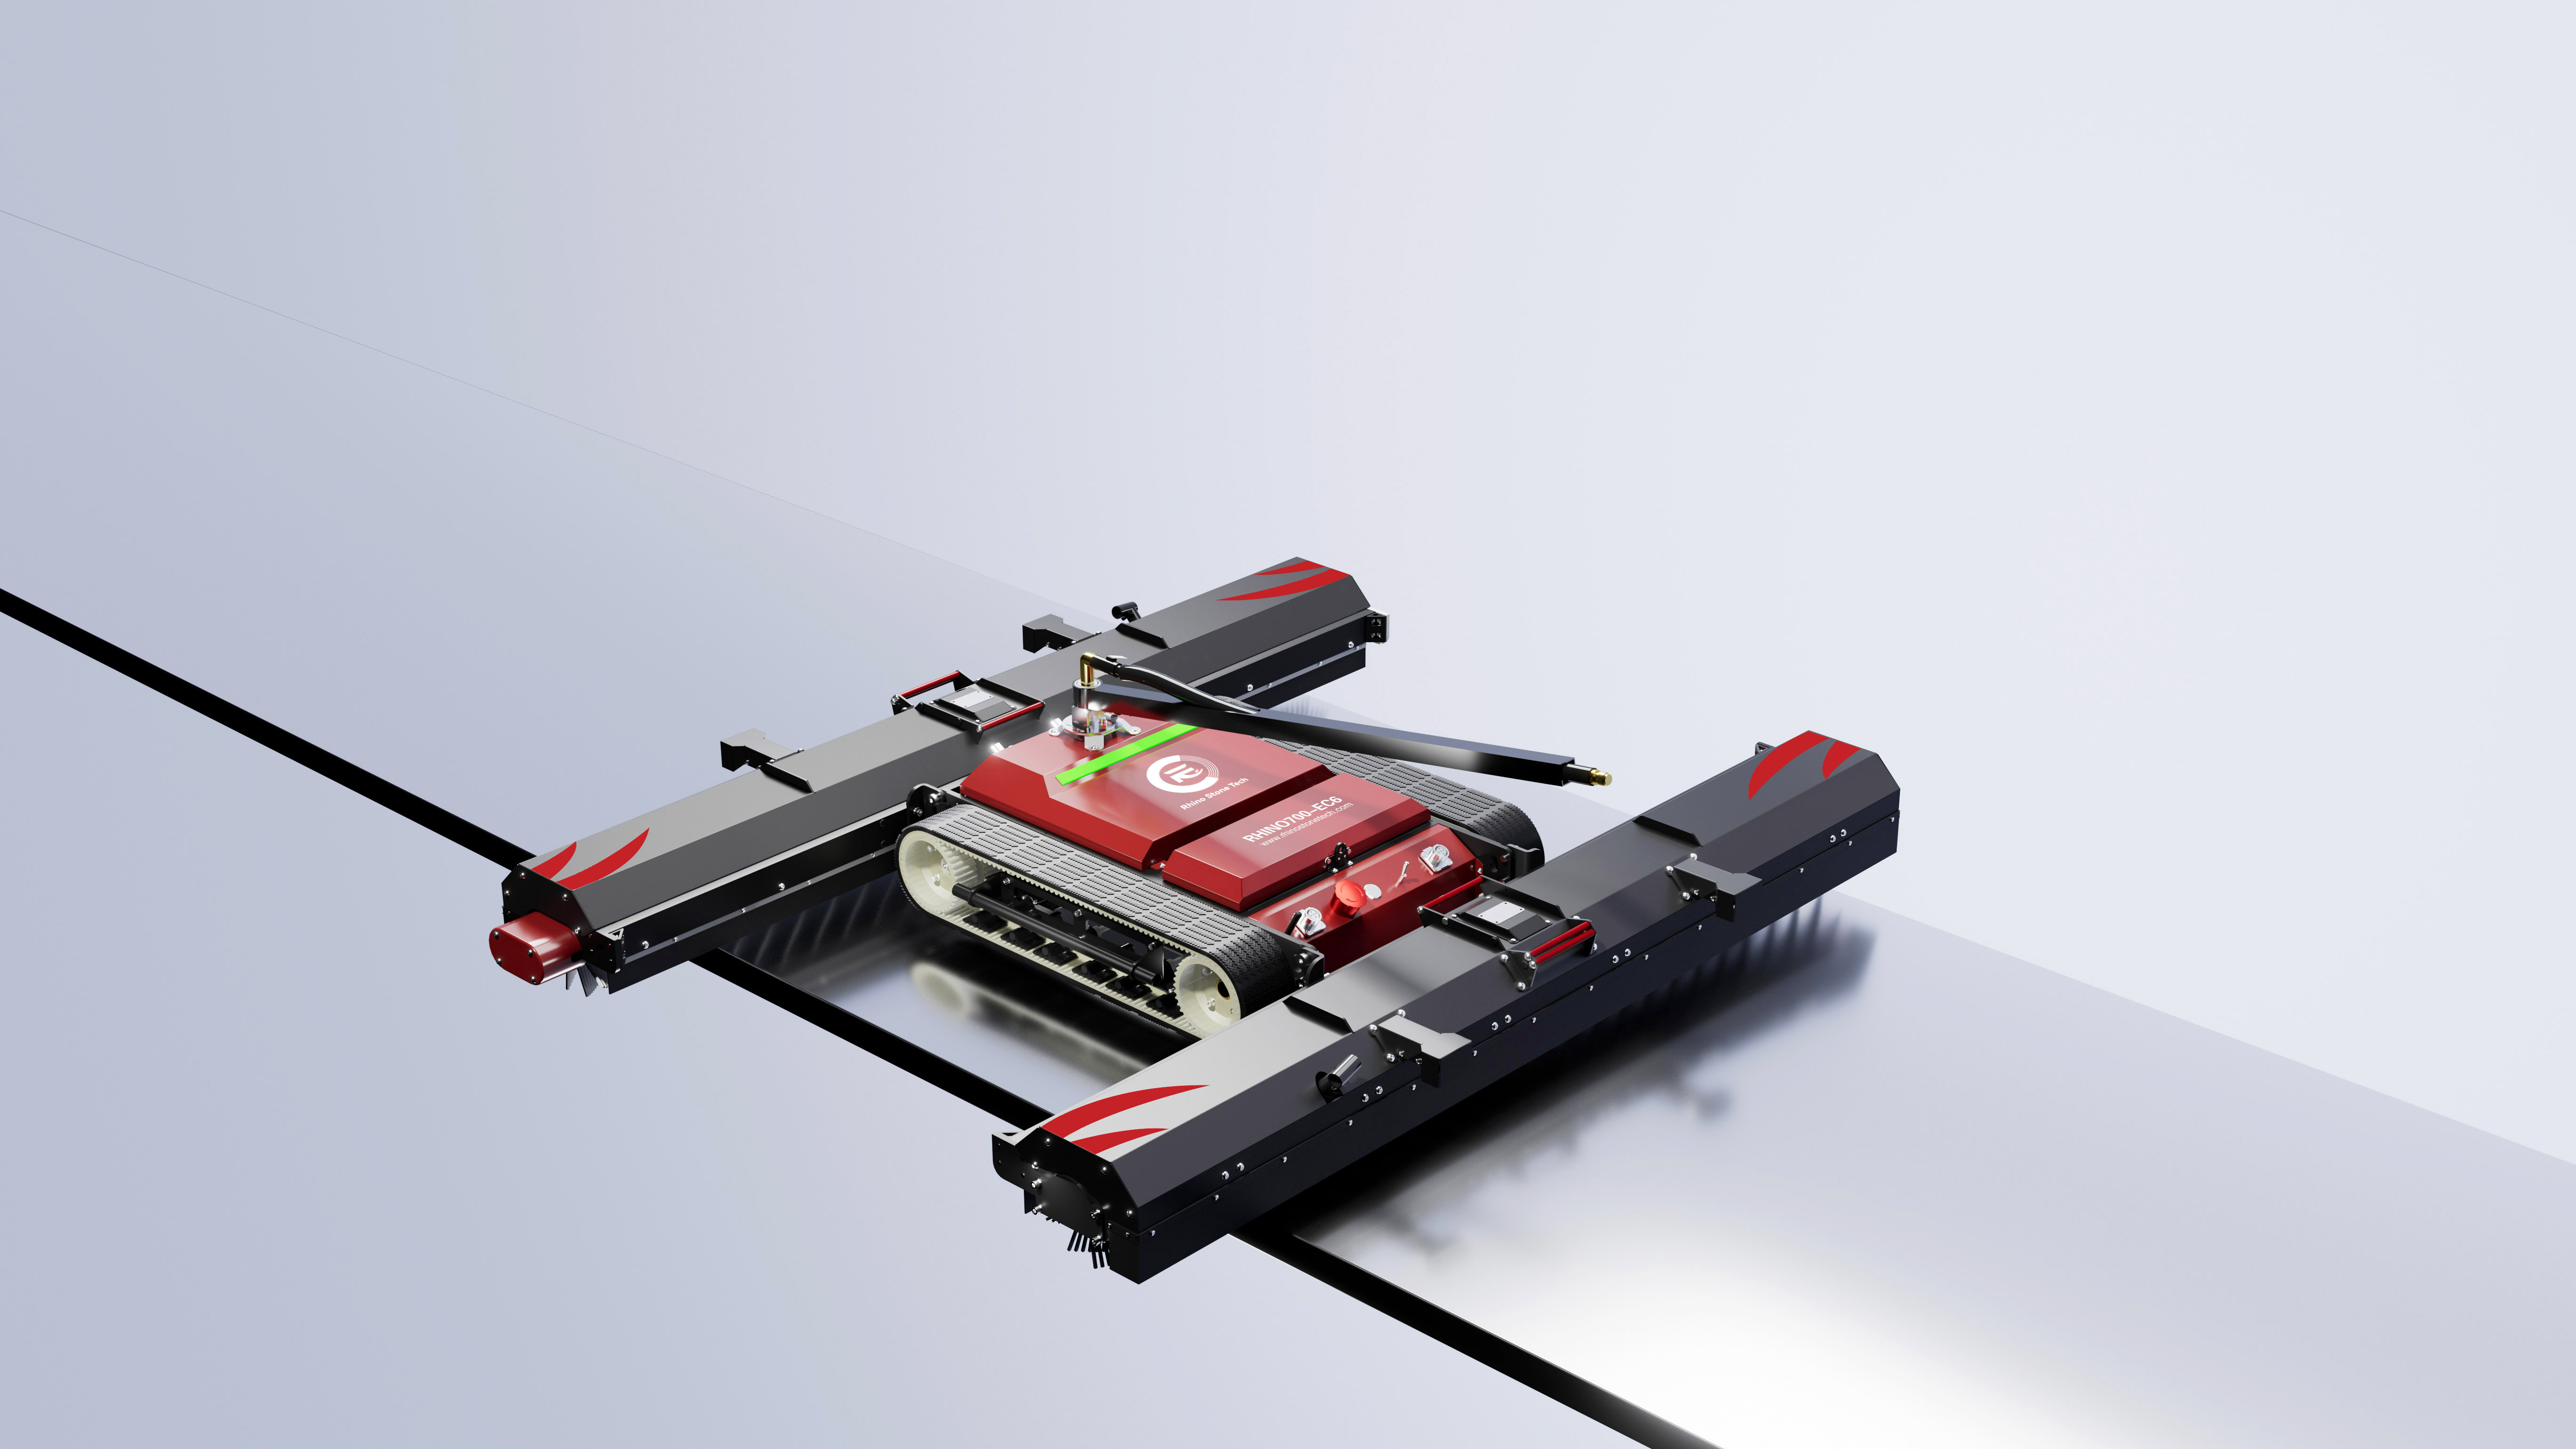
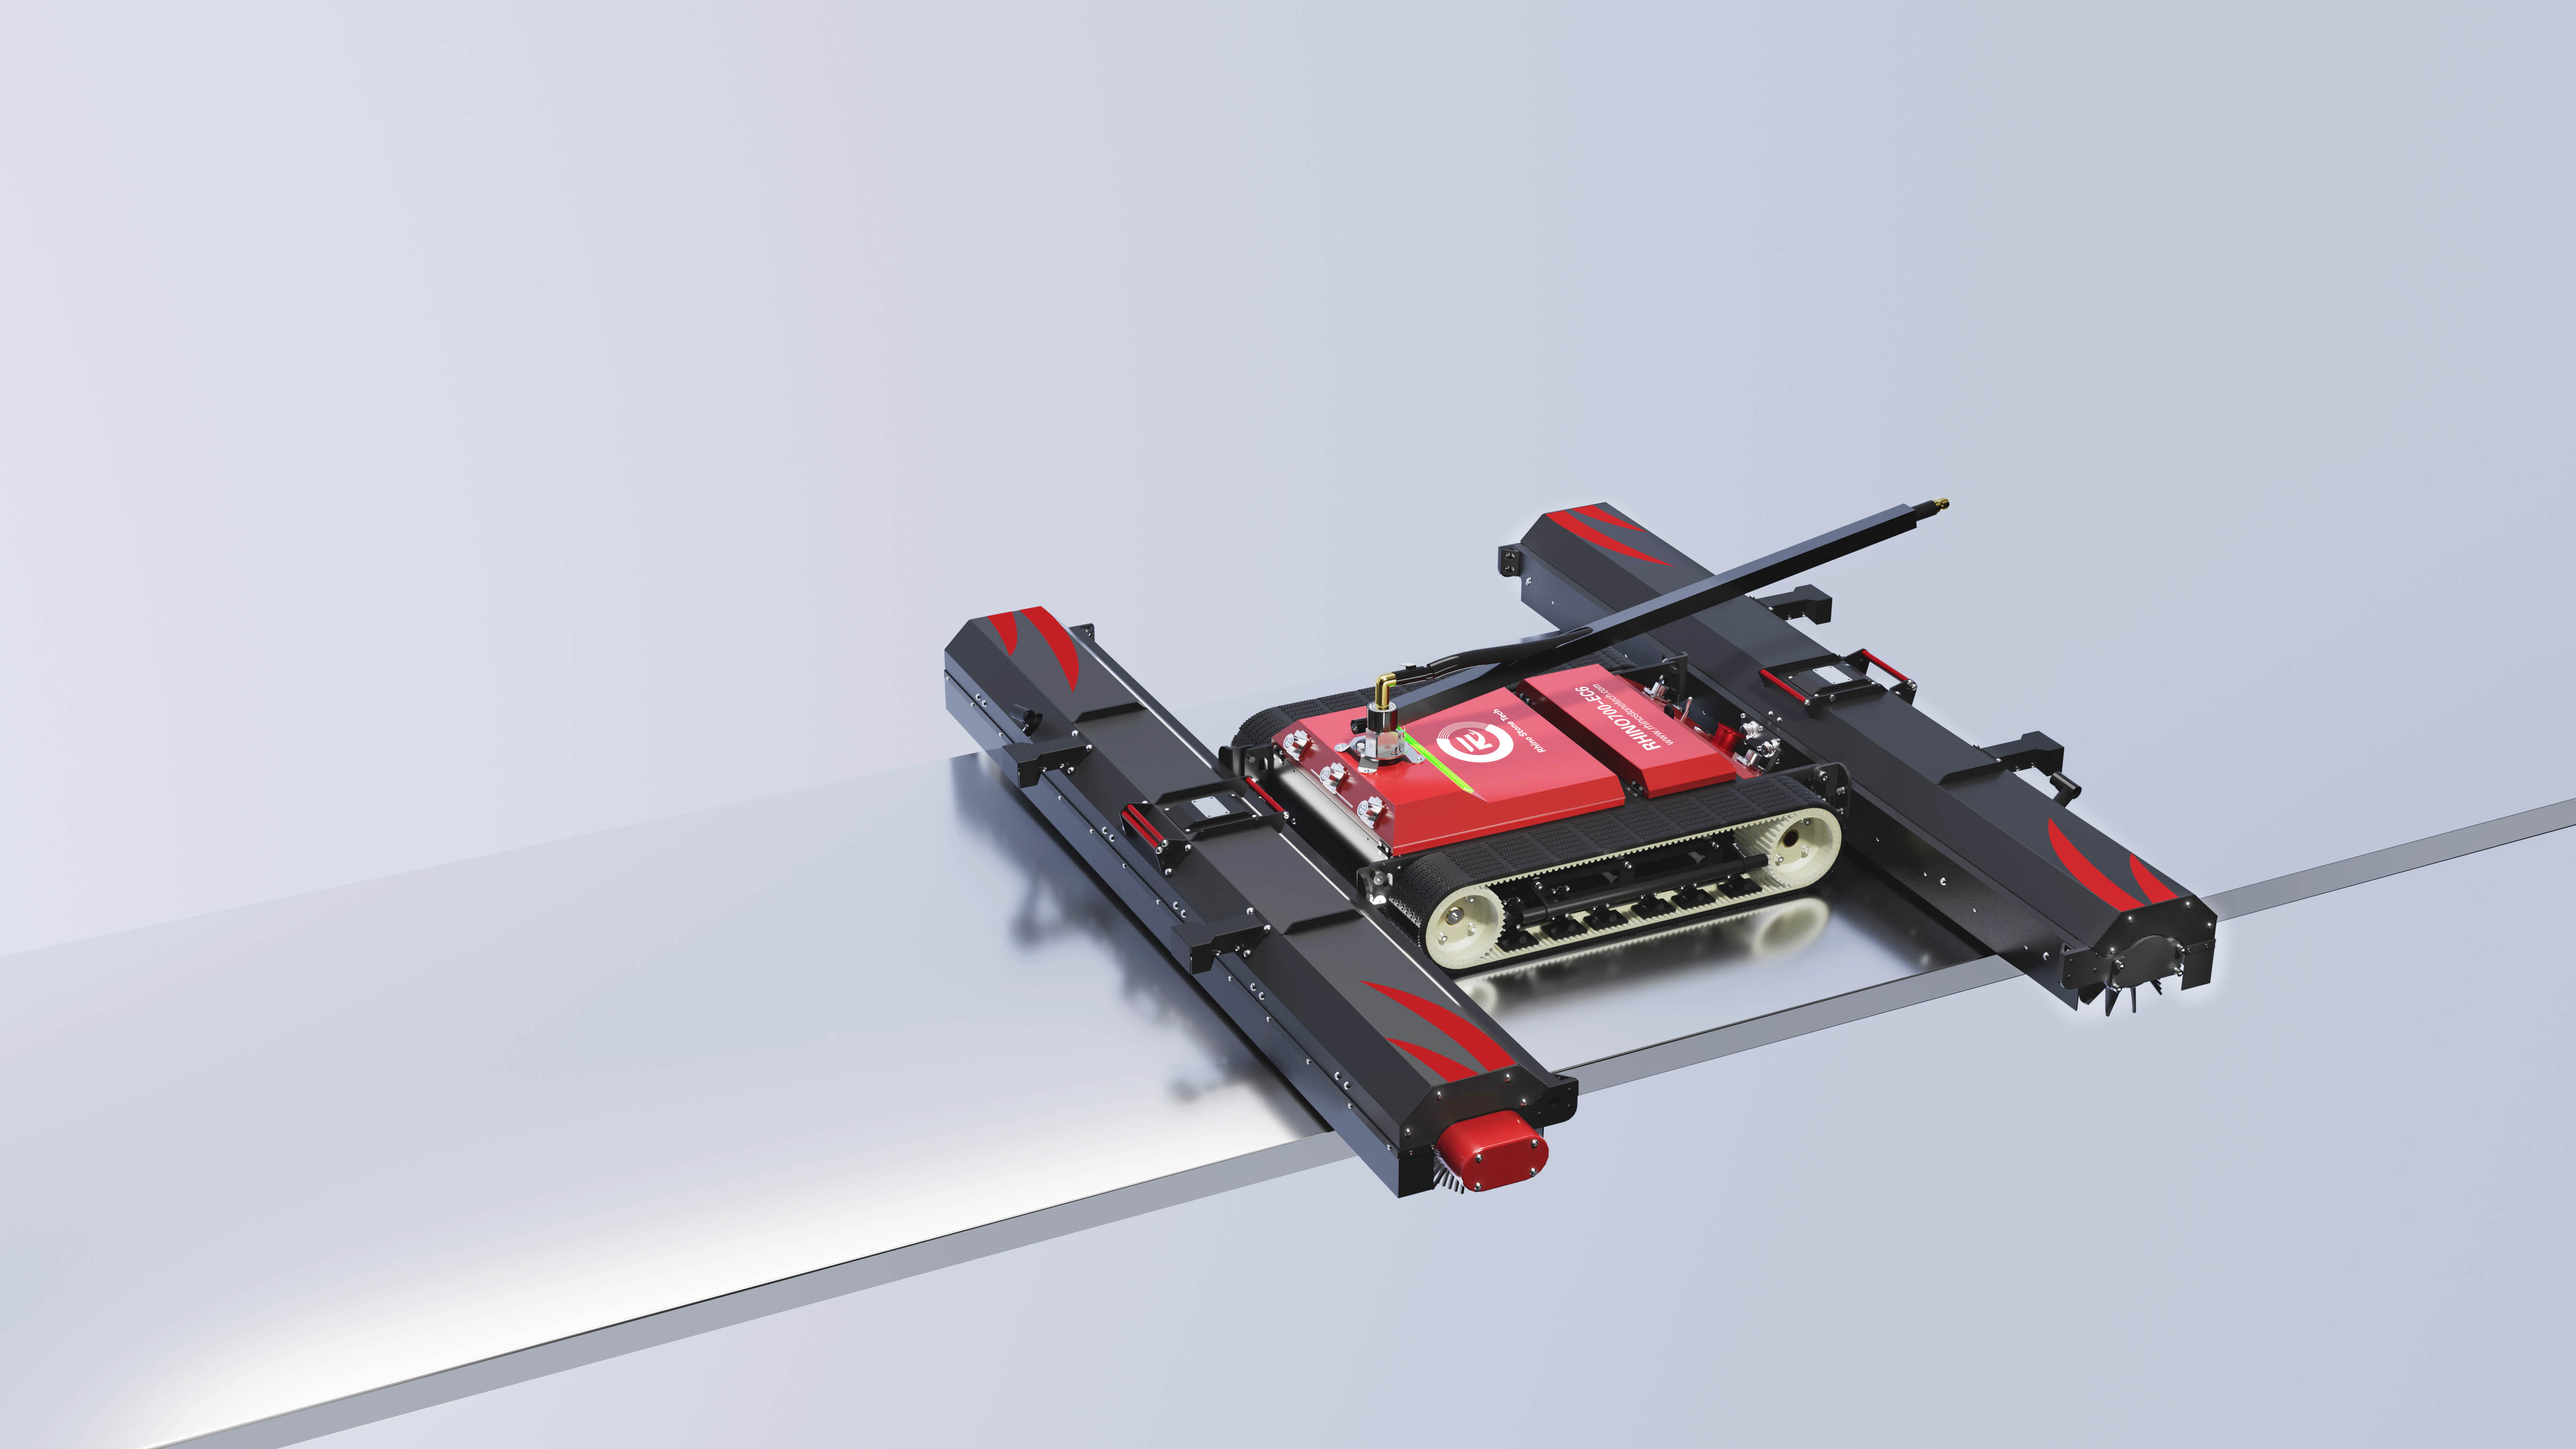
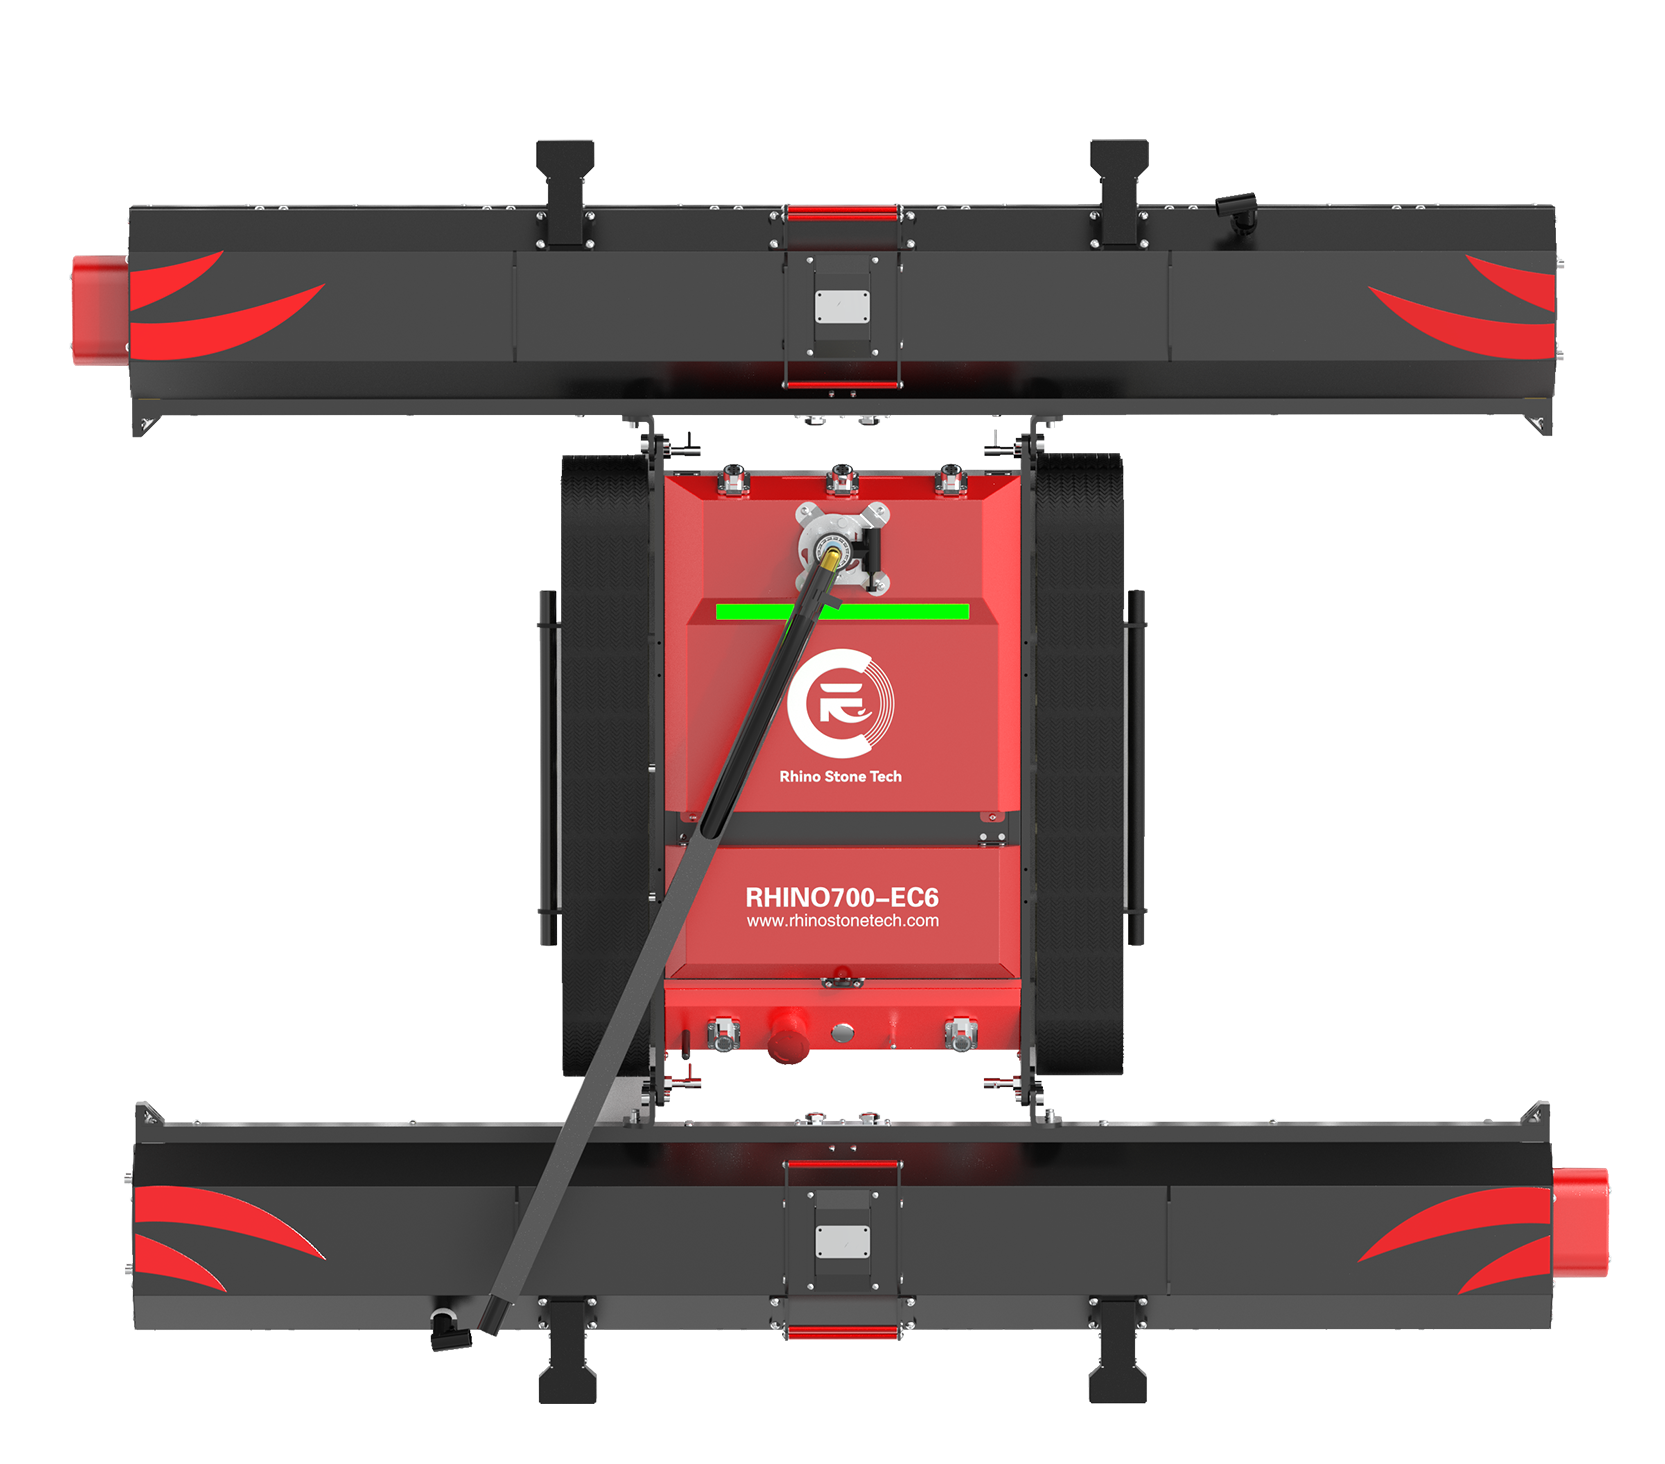
O design de chassis é onde a maioria das decisões de compra são tomadas. Um rastreador espalha seu peso por todo o patch de contacto completo de duas faixas, então largura da trilha, padrão de piso e massa total mais do que a velocidade máxima. Faixas mais largas colocam mais borracha no vidro, e essa aderência impede a máquina de deslizar de lado em uma matriz molhada ou empoeirada. O RHINOSTAR-EC6 usa faixas de borracha em forma de coração de 100 mm: o perfil do coração morde em pó seco e filme molhado, e a largura extra espalha a pressão do solo em vez de carregar o vidro em uma faixa estreita. Seu corpo 1370 × 1200 × 180 mm e chassis de 18 kg são dimensionados em torno de implantação de utilitários em vez de novidade telhado.
1. Por que uma classificação de inclinação de 25-degree importa em grandes estruturas moldadas em terra
A maioria dos arrays montados em terra fica entre 10° e 25°, de modo que um robô avaliado a 25° cobre a gama comum com headroom em vez de correr no seu limite o dia todo. Em uma linha inclinada, a gravidade puxa a máquina para baixo o tempo todo que limpa, e as trilhas têm que converter o torque motor em aderência em vez de girar a roda. O EC6 é classificado para um ângulo de escalada máximo de 25°, e combinado com faixas ampliadas que o número permite que um planejador O&M julgue se o robô pode limpar uma linha completa em uma passagem ou tem que ser transportado entre seções. A classificação de inclinação é também uma figura de segurança: define onde um operador pode estacionar a máquina e deixá-la trabalhar sob controle remoto.
2. Como 18 kg Construção Modular e 200 m Controle Remoto Mudar implantação do local
Duas especificações alteram a forma como uma equipe implementa um robô em um bloco de utilidades: peso e faixa de controle. Um chassi de 18 kg divide-se em três seções modulares com um tempo de montagem publicado de cerca de dois minutos para uma pessoa, de modo que um técnico pode mover a máquina entre blocos de matriz, levantá-la sobre uma bandeja de cabo, ou carregá-lo em um captador sem um guindaste ou um segundo par de mãos. A mesma máquina tem uma faixa de controle remoto sem fio de 200 m, que mantém o operador para trás o suficiente para assistir uma linha inteira e longe da zona de lavagem. Quatro sensores anti-queda de alta precisão monitoram as bordas da matriz, então o robô pára no final de uma mesa em vez de sair dela. A bateria 24V 30Ah é classificada por pelo menos quatro horas de execução com uma carga rápida de quatro horas, que se alinha com um bloco de limpeza da manhã mais uma recarga durante o intervalo do meio-dia. Peso, modularidade, alcance de controle, sensoriamento de borda e tempo de execução da bateria juntos decidem quantas linhas um operador pode cobrir em um turno.
Como manufatura Conformidade e escova Customização Suporte Utility-Scale Projetos
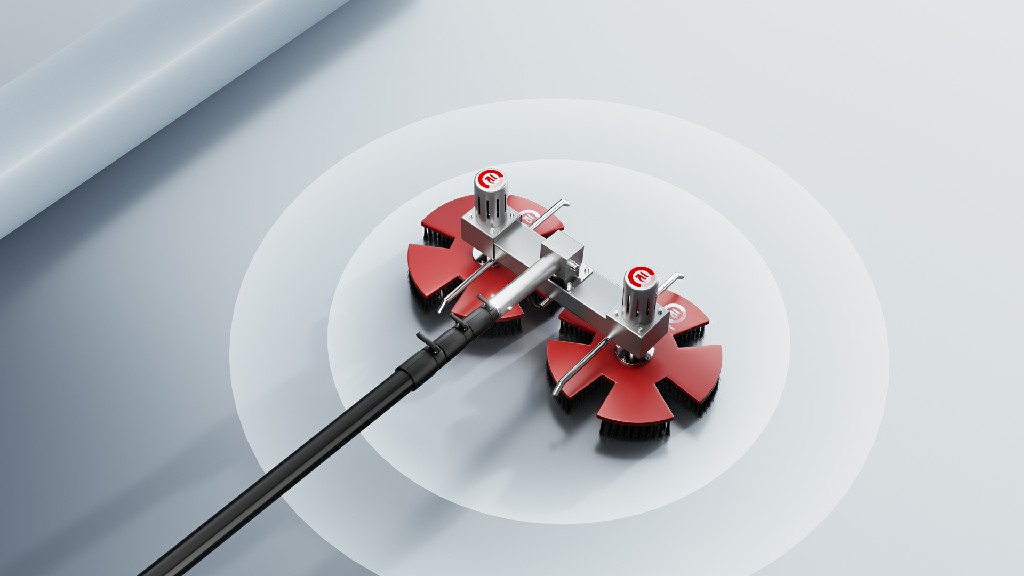
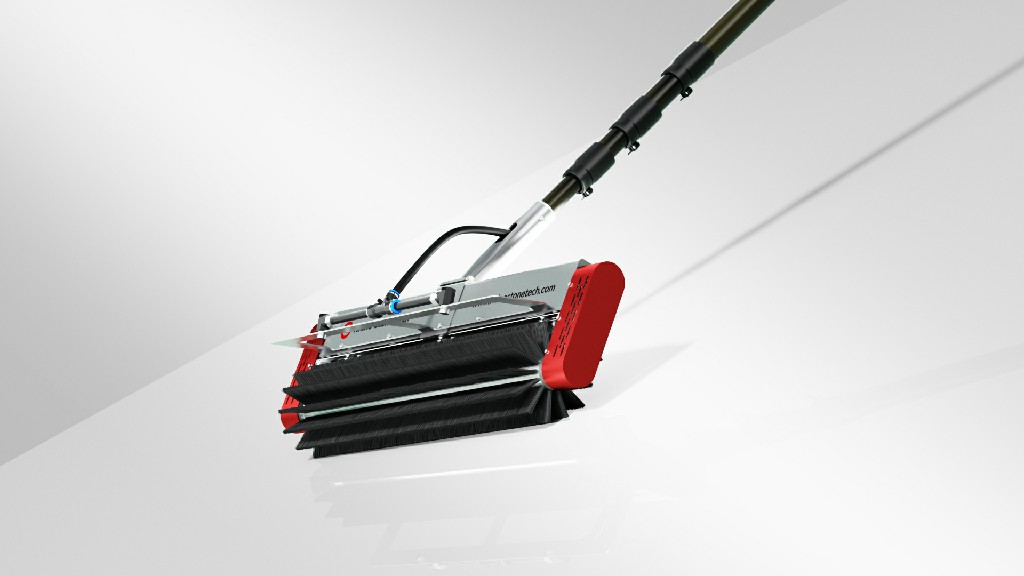
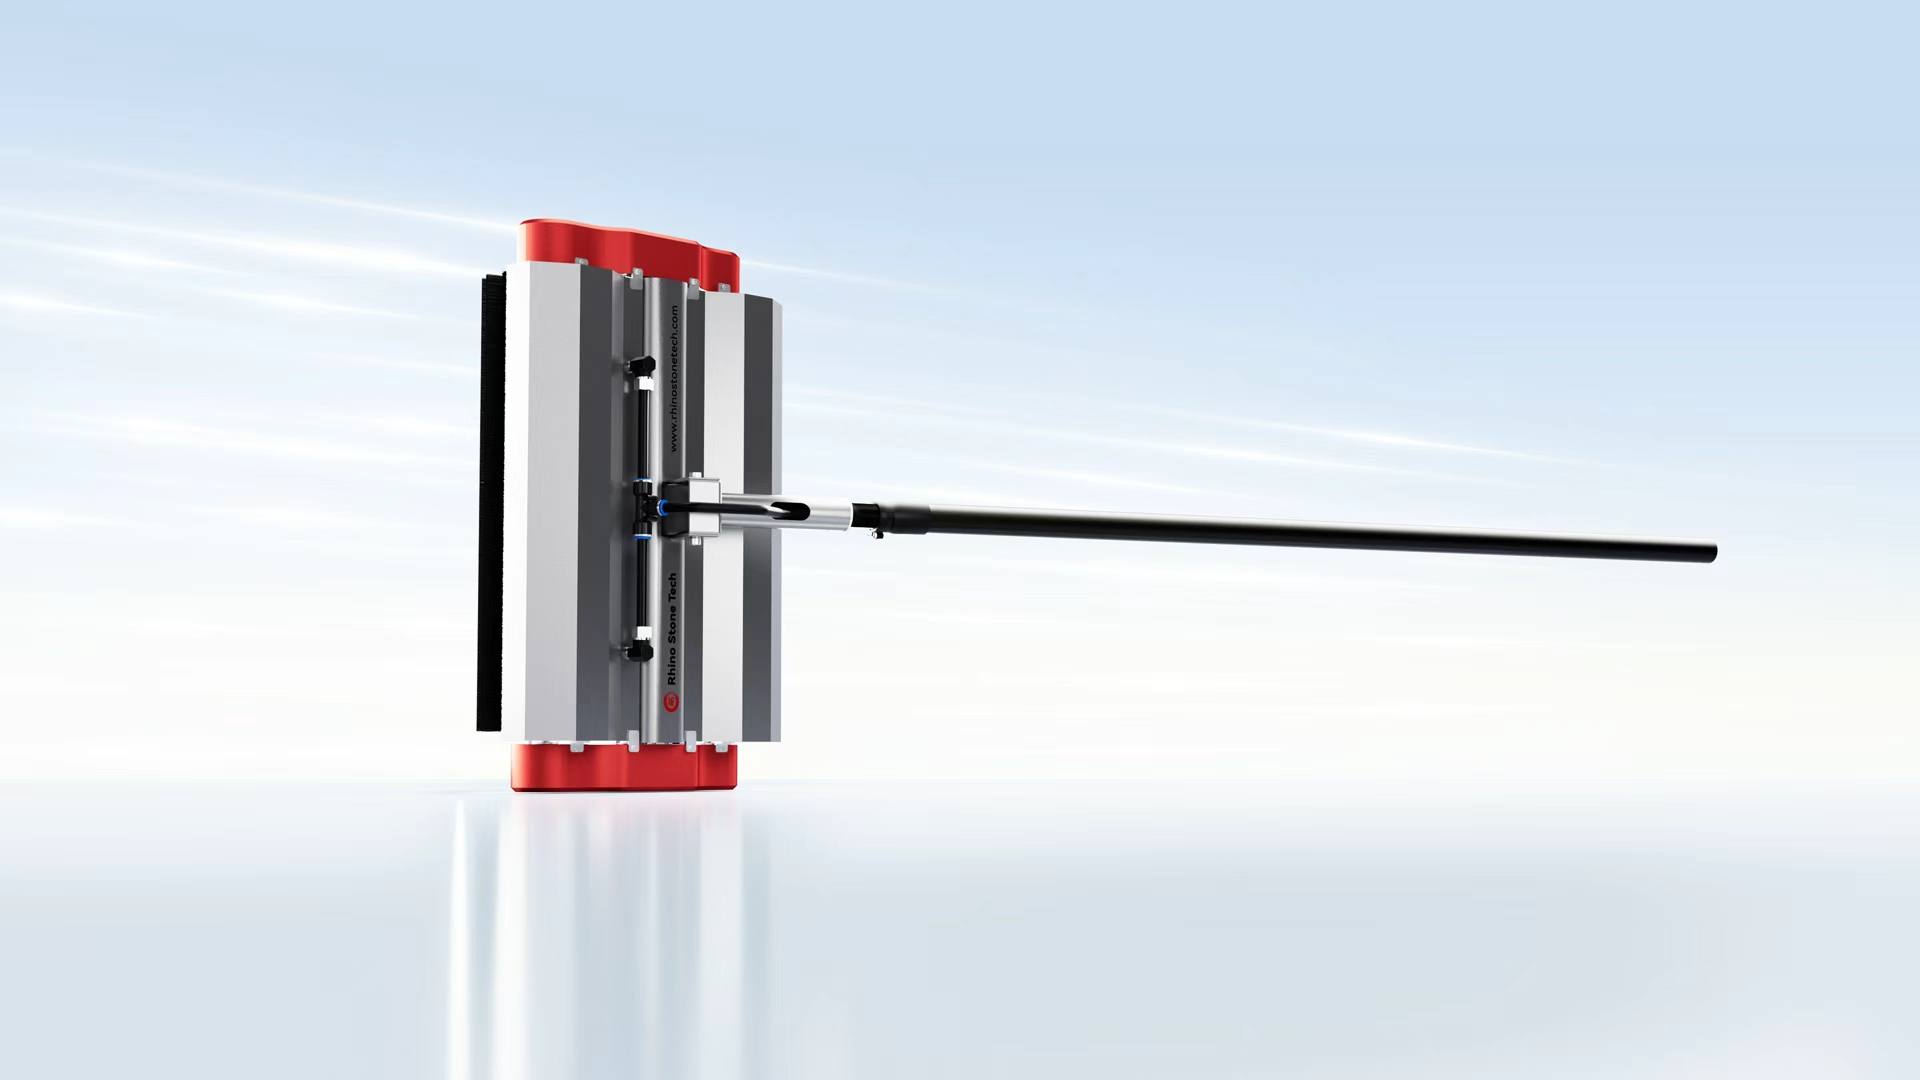
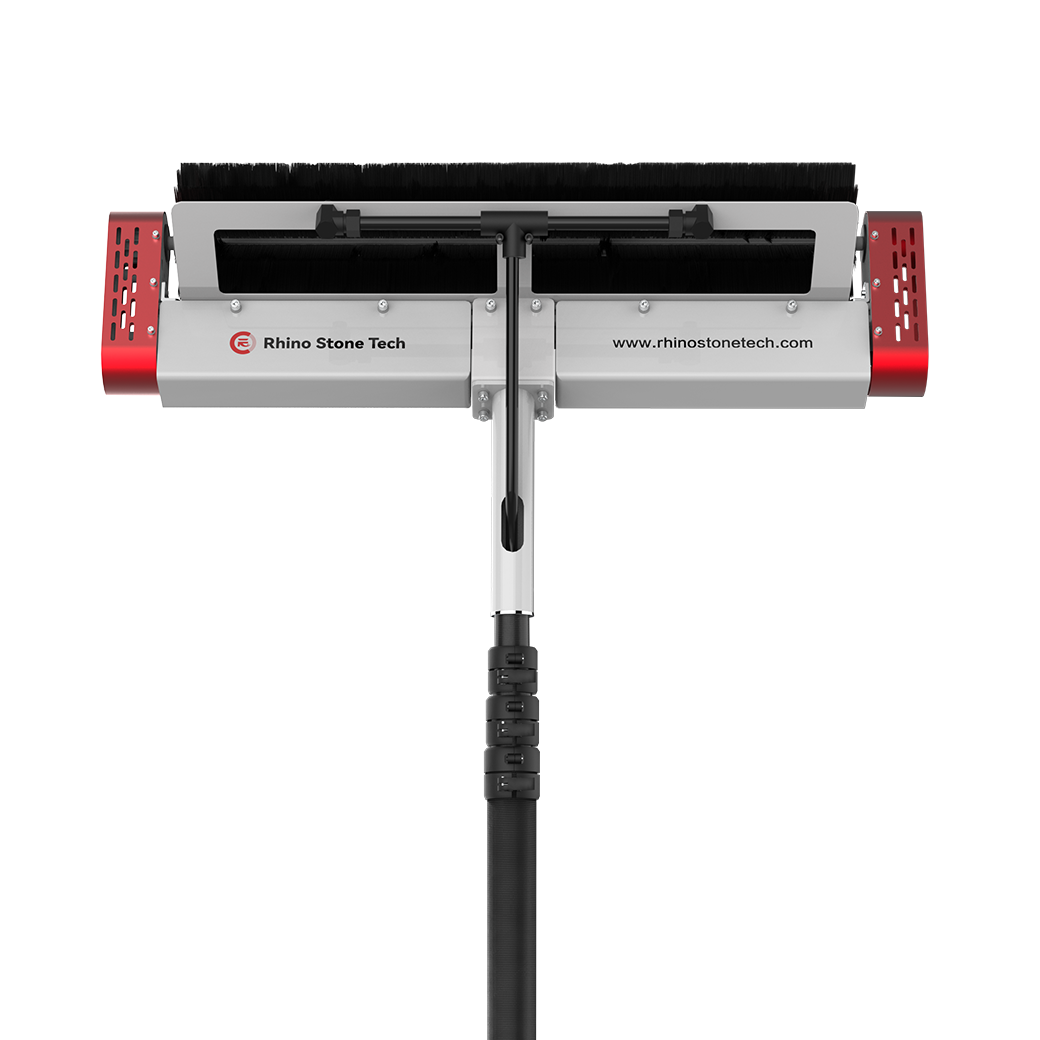
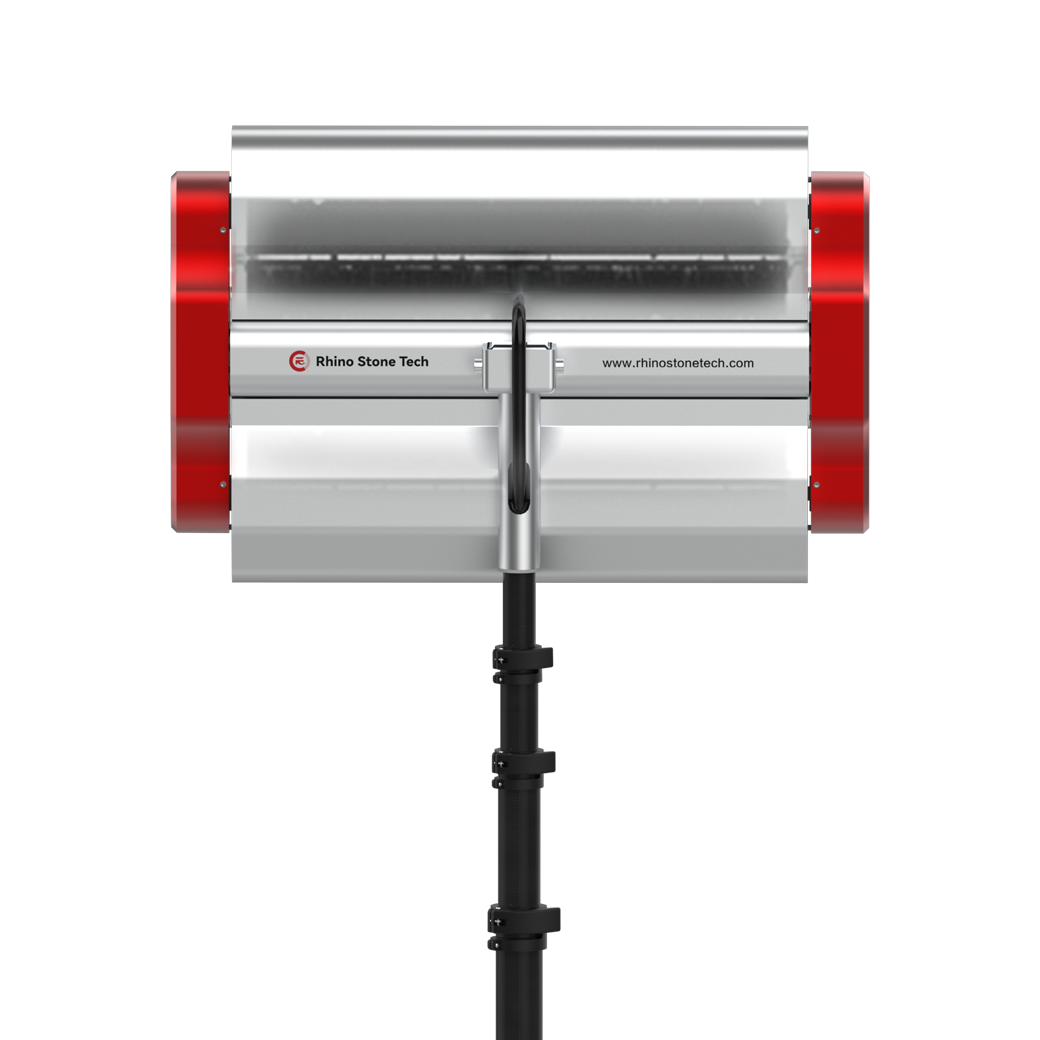
A conformidade afeta se o equipamento pode entrar em um projeto. A marcação CE nas máquinas vendidas nos mercados europeus indica que o fabricante aplicou normas harmonizadas aplicáveis e concluiu uma avaliação da conformidade, e os projectos e mutuantes internacionais esperam frequentemente essa documentação antes da aprovação. Rhino Stone Tech publica certificação CE, fabricação ISO9001 e 29 patentes cobrindo seu hardware de limpeza. Perguntar em que norma a máquina foi avaliada, solicitar a declaração de conformidade e confirmar que a electrónica de controlo é abrangida pela mesma avaliação que o quadro. Peça à equipe técnica para confirmar a classificação IP para o motor, compartimento da bateria e receptor remoto antes de especificar o serviço de lavagem. A configuração do pincel muitas vezes decide se um robô se encaixa no seu layout. Arrays utilitários variam em larguras de tabela, contagens de módulos por linha e passarelas entre strings. Um pincel de 0,9 m limpa fileiras estreitas sem pendura na abertura, enquanto um pincel de 1,3 m cobre tabelas mais amplas em menos passes. O EC6 oferece larguras de pincel de 0,9 m, 1,1 m, 1,2 m e 1,3 m com um diâmetro de escova de 150 mm, usando cerdas espirais PBT em graus macios, médios e duros — suaves para poeira leve, médio para manutenção de rotina, duro para solos pesados ou depósitos teimosos. A máquina é seca e molhada capaz, com uma entrada de conexão rápida que aceita água até 60 bar; não carrega tanque a bordo, por isso limpeza molhada precisa de um fornecimento externo ou um caminhão de água. Planejar essa linha de abastecimento precocemente mantém um calendário de limpeza molhada realista.
Conclusão
A listagem de um fabricante de robôs de limpeza de painel solar para uma fazenda em escala de utilidades resume-se a quatro coisas: um chassi de rastreamento avaliado para as encostas e lacunas de 60 mm em seus arrays, um pacote de peso e controle que um operador pode implantar em linhas longas, documentação de conformidade que satisfaça seu EPC ou emprestador e larguras de escovas correspondentes ao layout da sua mesa. A figura de condição padrão publicada para o RHINOSTAR-EC6 é um robô cobrindo aproximadamente 1-2 MW por dia com um operador; a saída diária real depende do comprimento da linha, contagem de gap, modo de limpeza e tempo de reposicionamento. Envie suas dimensões de array, declive, medição de gap e tipo típico de sujidade para a equipe técnica da Rhino Stone Tech, em seguida, peça uma recomendação de largura do pincel, um plano de abastecimento de água para limpeza molhada e uma avaliação ROI específica do local antes de pedir um orçamento formal.
FAQ
Q:O que devem as centrais solares de grande escala avaliar em um fabricante de robôs de limpeza de painel solar?
A:Foco em quatro áreas: capacidade de chassis de rastreamento, implantação do operador, documentação de conformidade e personalização de escovas. A capacidade de chassis inclui classificação de inclinação e cruzamento de gap; implantação cobre peso, tempo de montagem, faixa de controle remoto e detecção anti queda; conformidade cobre marcação CE e gestão de qualidade ISO9001. Pergunte quais as condições do array para as quais a máquina está classificada – um ângulo de escalada de 25° e uma passagem de obstáculos de 60 mm cobrem muitos layouts montados no solo – e confirme que a largura do pincel pode corresponder às linhas do seu módulo. O tempo de execução da bateria e o tempo de carga também devem se alinhar com o turno de limpeza.
Q:Como um robô de escalada de 25° cruza as lacunas de 60 mm entre painéis solares?
R:Grip e geometria fazem o trabalho. As faixas de borracha larga mantêm um longo patch de contacto no vidro, de modo que quando a borda dianteira de uma pista atinge uma lacuna, o resto da pista ainda carrega o peso da máquina e as transferências de torque para a superfície em vez de girar. Uma classificação publicada de 60 mm para cruzamento de obstáculos significa que o chassis e o conjunto de escovas são projetados para preencher lacunas de módulo a módulo e pequenas bordas de quadros sem cavar ou empatar. Os sensores anti-queda na borda da matriz deixam o robô continuar limpando no final de uma fileira e param com segurança.
Q: Pode um fabricante de robô de limpeza de painel solar personalizar a largura da escova para diferentes layouts de array de grande escala?
A: Sim. Largura do pincel é um dos pontos de personalização mais úteis para o trabalho utilitário porque larguras de tabela e layouts de linha variam entre os sites. O RHINOSTAR-EC6 é oferecido em larguras de pincel de 0,9 m, 1,1 m, 1,2 m e 1,3 m com um diâmetro de escova de 150 mm, e as cerdas PBT vêm em graus macios, médios e duros para corresponder ao tipo de sujidade. Envie largura do módulo, número de módulos por linha, medição de abertura e sujidade típica para que o fabricante possa recomendar um grau de largura e cerdas em vez de por defeito para um tamanho.