Em um grande site PV, os blocos de matriz raramente são organizados como uma tabela contínua. Estradas, cercas, escadas, bandejas de cabos e terra desigual separam-nos. Um robô rastreador controlado remotamente pode limpar uma seção de forma eficiente, mas a tripulação ainda tem que levá-la para a próxima seção. É aí que o peso do chassi e o método de montagem importam. este guia explica o que significa um chassi de 18 kg, uma estrutura modular de três peças e uma montagem de aproximadamente dois minutos para mover e implantar um robô de limpeza de painel solar entre matrizes. O manuseio real depende do acesso ao site, dos obstáculos, da condição do operador e do espaçamento do array.
Por que um Chassis de 18 kg muda o Manuseamento Array-to-Array
Quando um fornecedor de robô de limpeza de painel solar lista um chassi de 18 kg, esse número não é apenas uma especificação. É uma declaração sobre como um único técnico pode mover a máquina. Dezoito quilos são leves o suficiente para uma pessoa levantar, ajustar ou empurrar em curtas distâncias, mas ainda é pesado o suficiente para exigir uma rota planejada. O peso do chassi decide se o robô pode ser transportado através de uma escotilha de teto, enrolado em um carrinho pequeno, ou levantado em uma prateleira de transporte sem um segundo trabalhador ou um guindaste. Nos arrays montados no solo, a distância entre as linhas pode ser de apenas alguns metros, mas o solo pode ser macio, irregular ou bloqueado por canais de drenagem. Um chassis mais leve dá à tripulação mais opções. Alguns fabricantes de robôs de limpeza de painéis solares se moveram para plataformas de rastreamento mais leves porque o manuseio array-to-array é uma rotina diária, não uma instalação única. Uma máquina mais pesada pode oferecer estabilidade, mas também pode bloquear a tripulação em um padrão de implantação fixo. Com um chassi de 18 kg, um técnico pode decidir carregar o robô, usar um carrinho leve ou dividir o movimento em etapas. O tradeoff é que o peso leve ainda precisa de cuidados: o operador deve usar a técnica de elevação adequada e verificar a rota antes de se mover. O benefício é a flexibilidade. Em vez de tratar o robô como um equipamento fixo que deve ser rebocado de bloco em bloco, a equipe pode tratá-lo como uma ferramenta portátil que segue o cronograma de limpeza.
Como o projeto modular de três peças suporta a implantação de uma pessoa
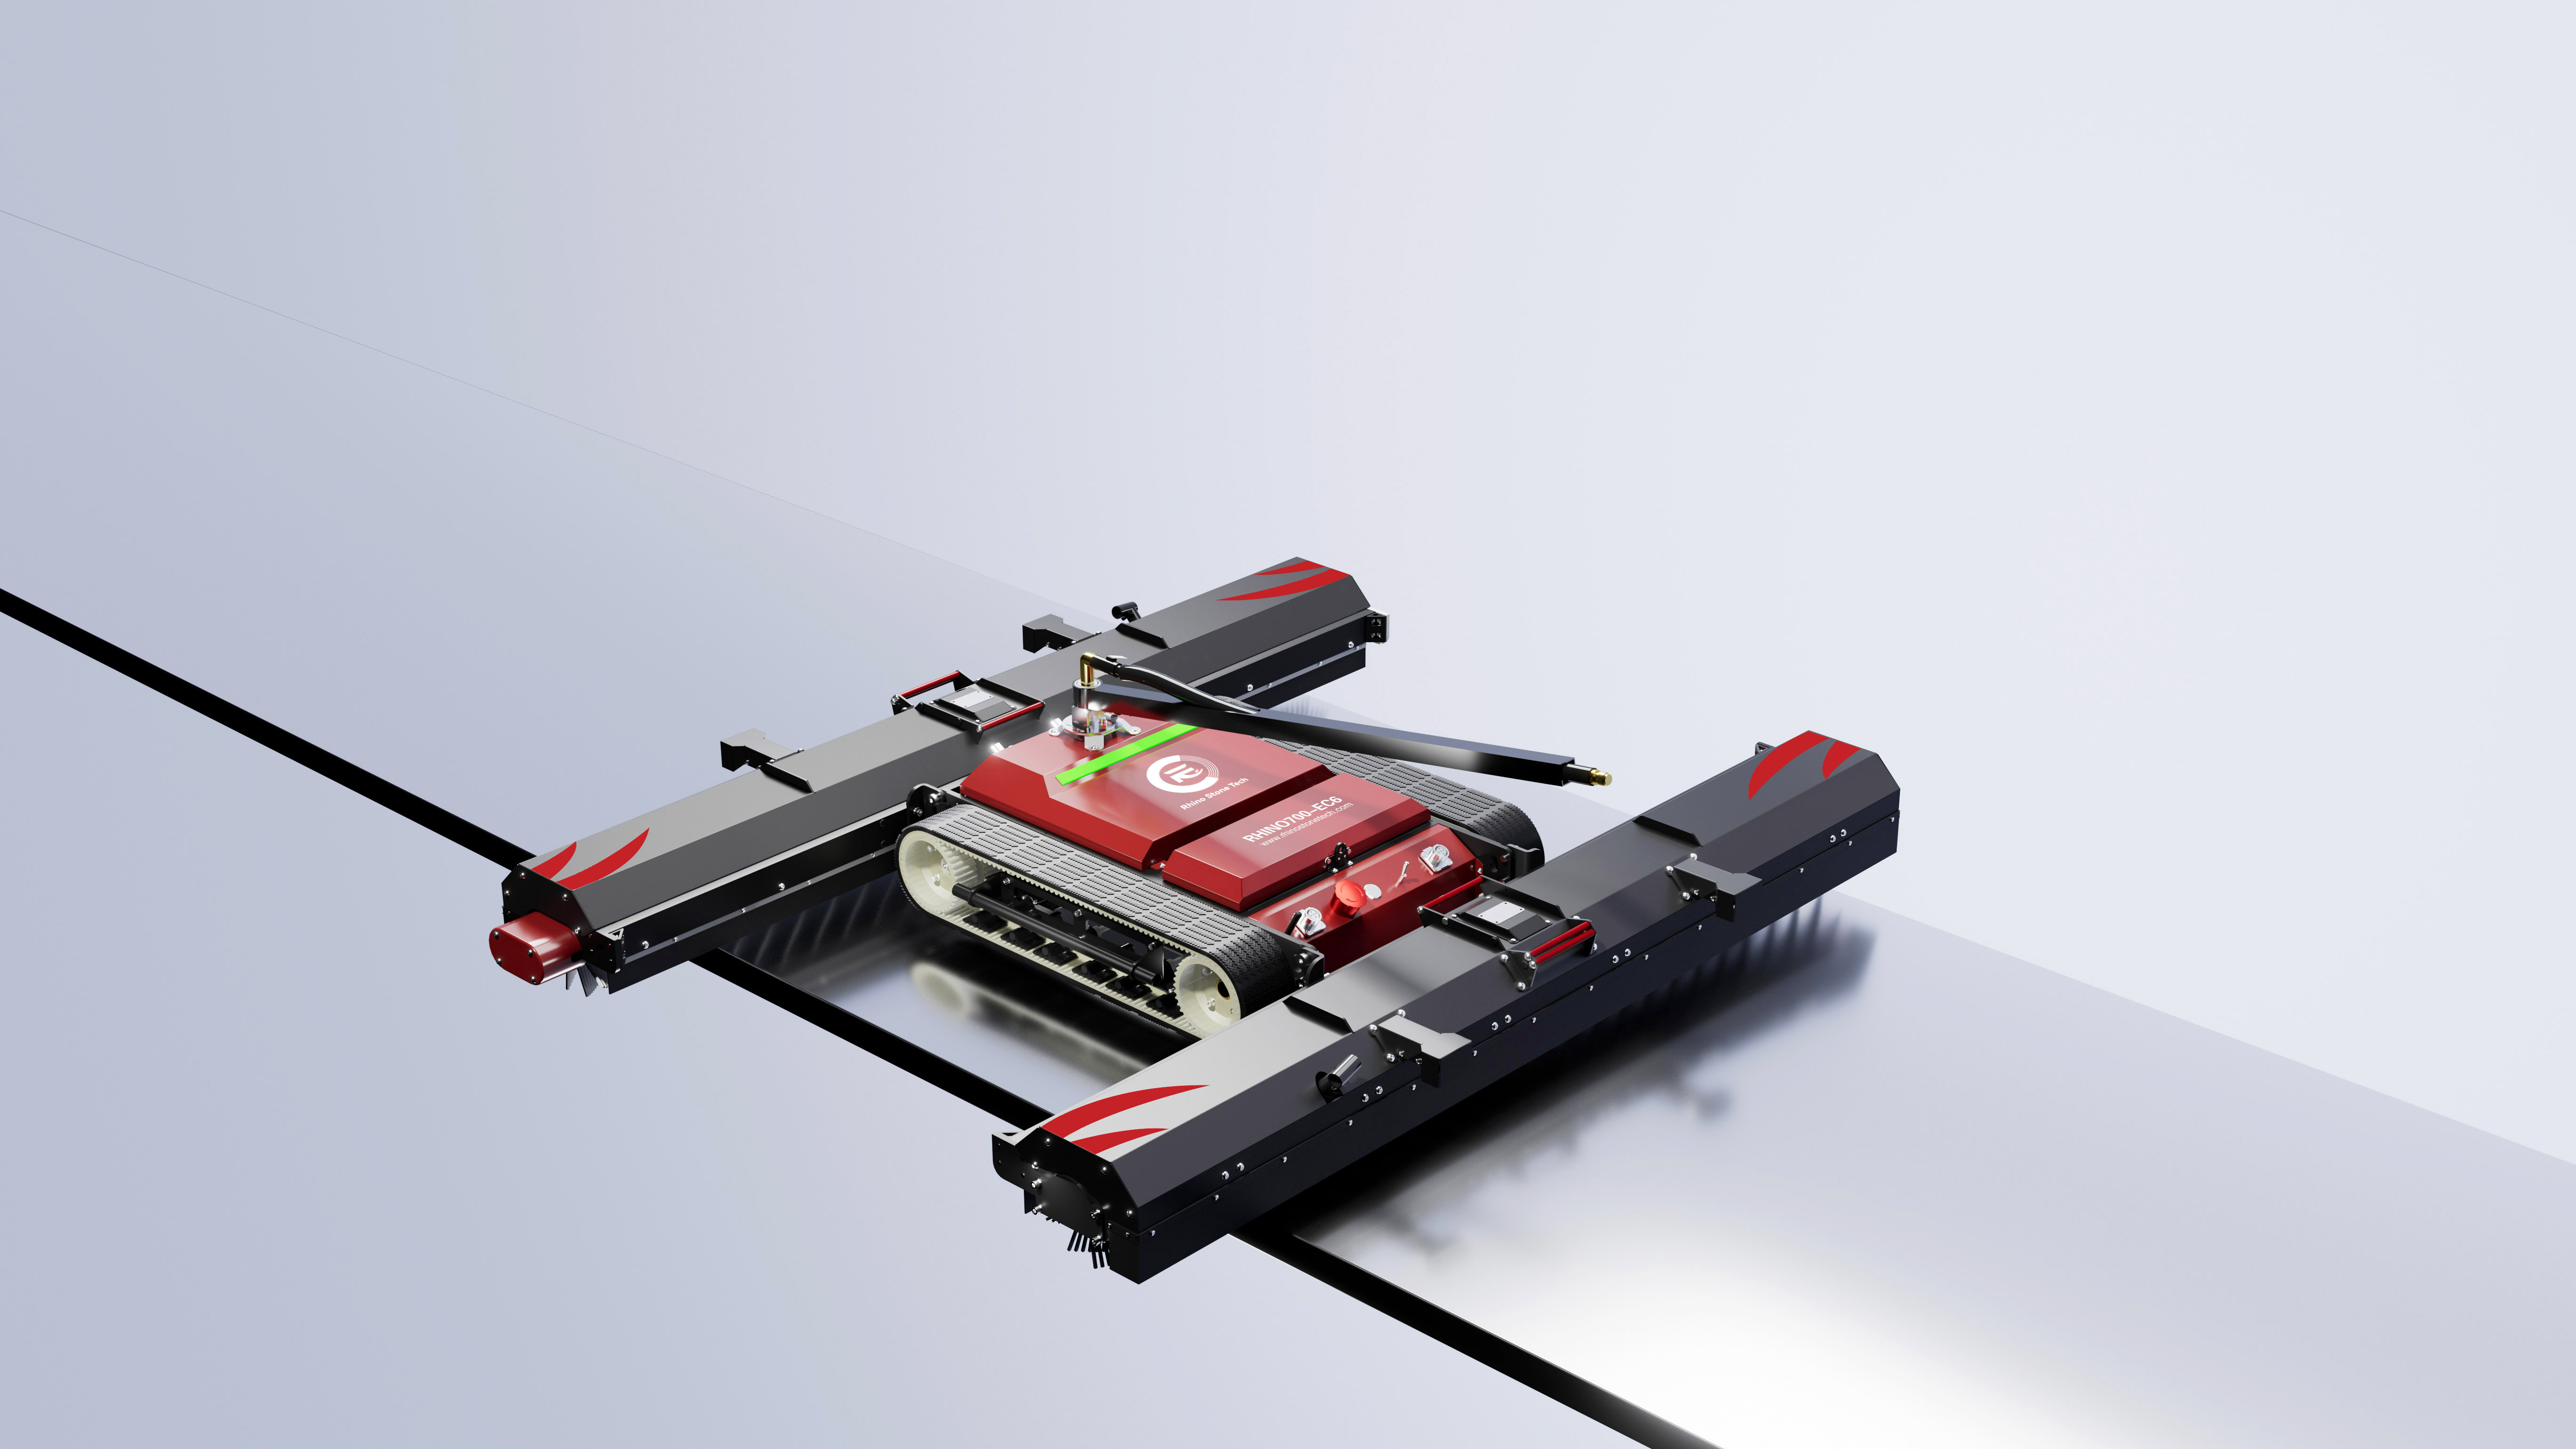
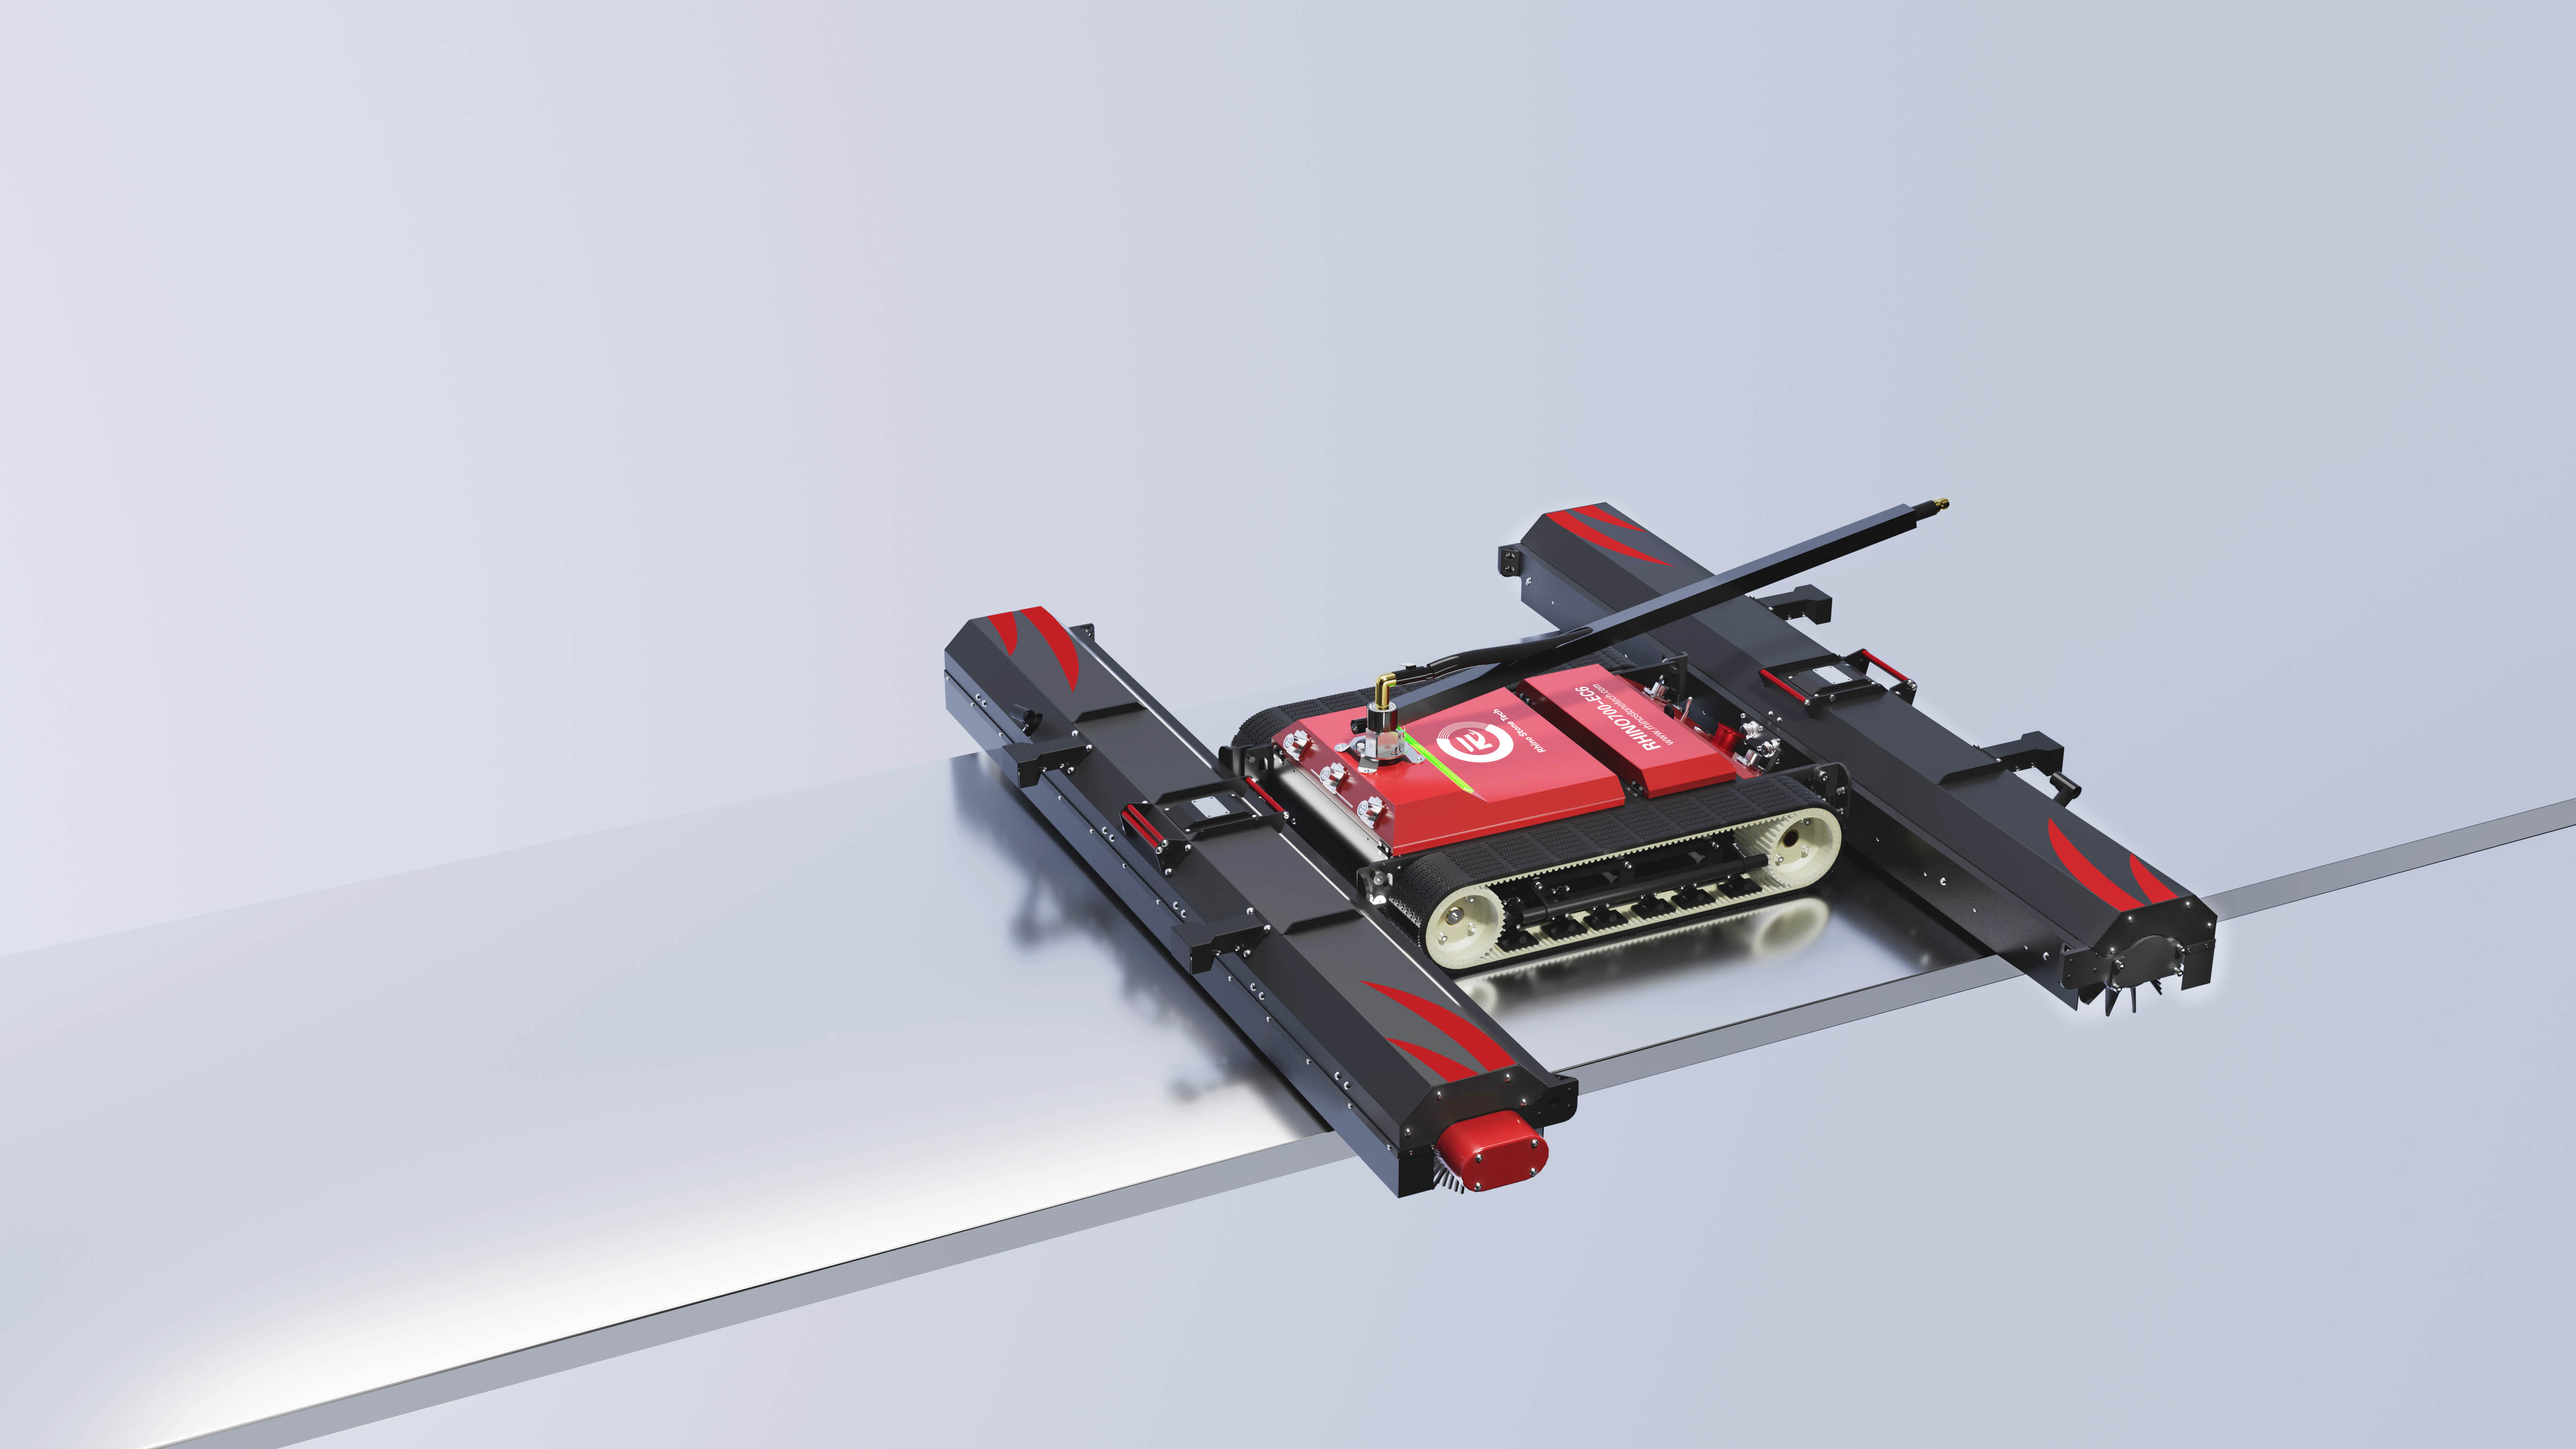
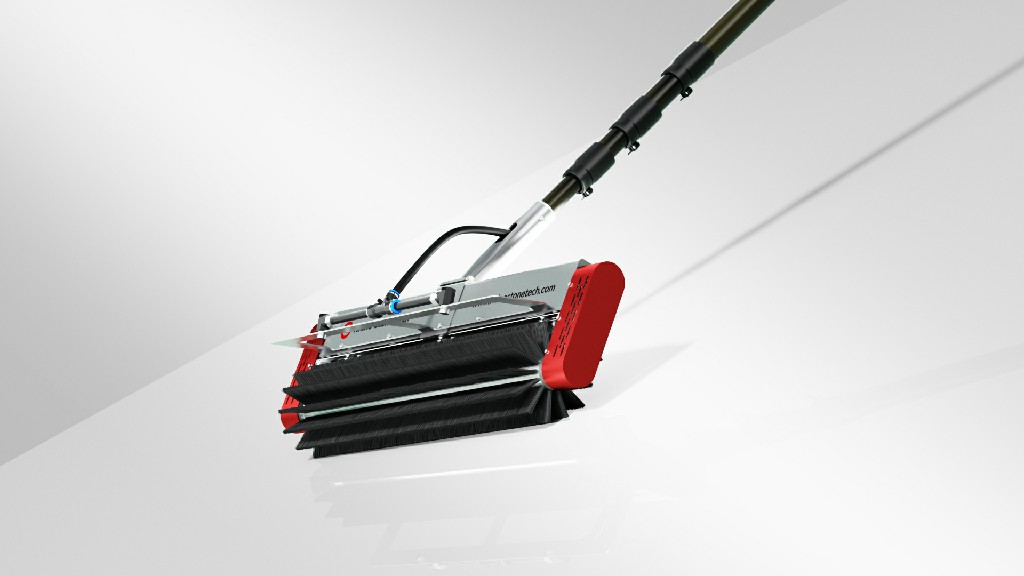
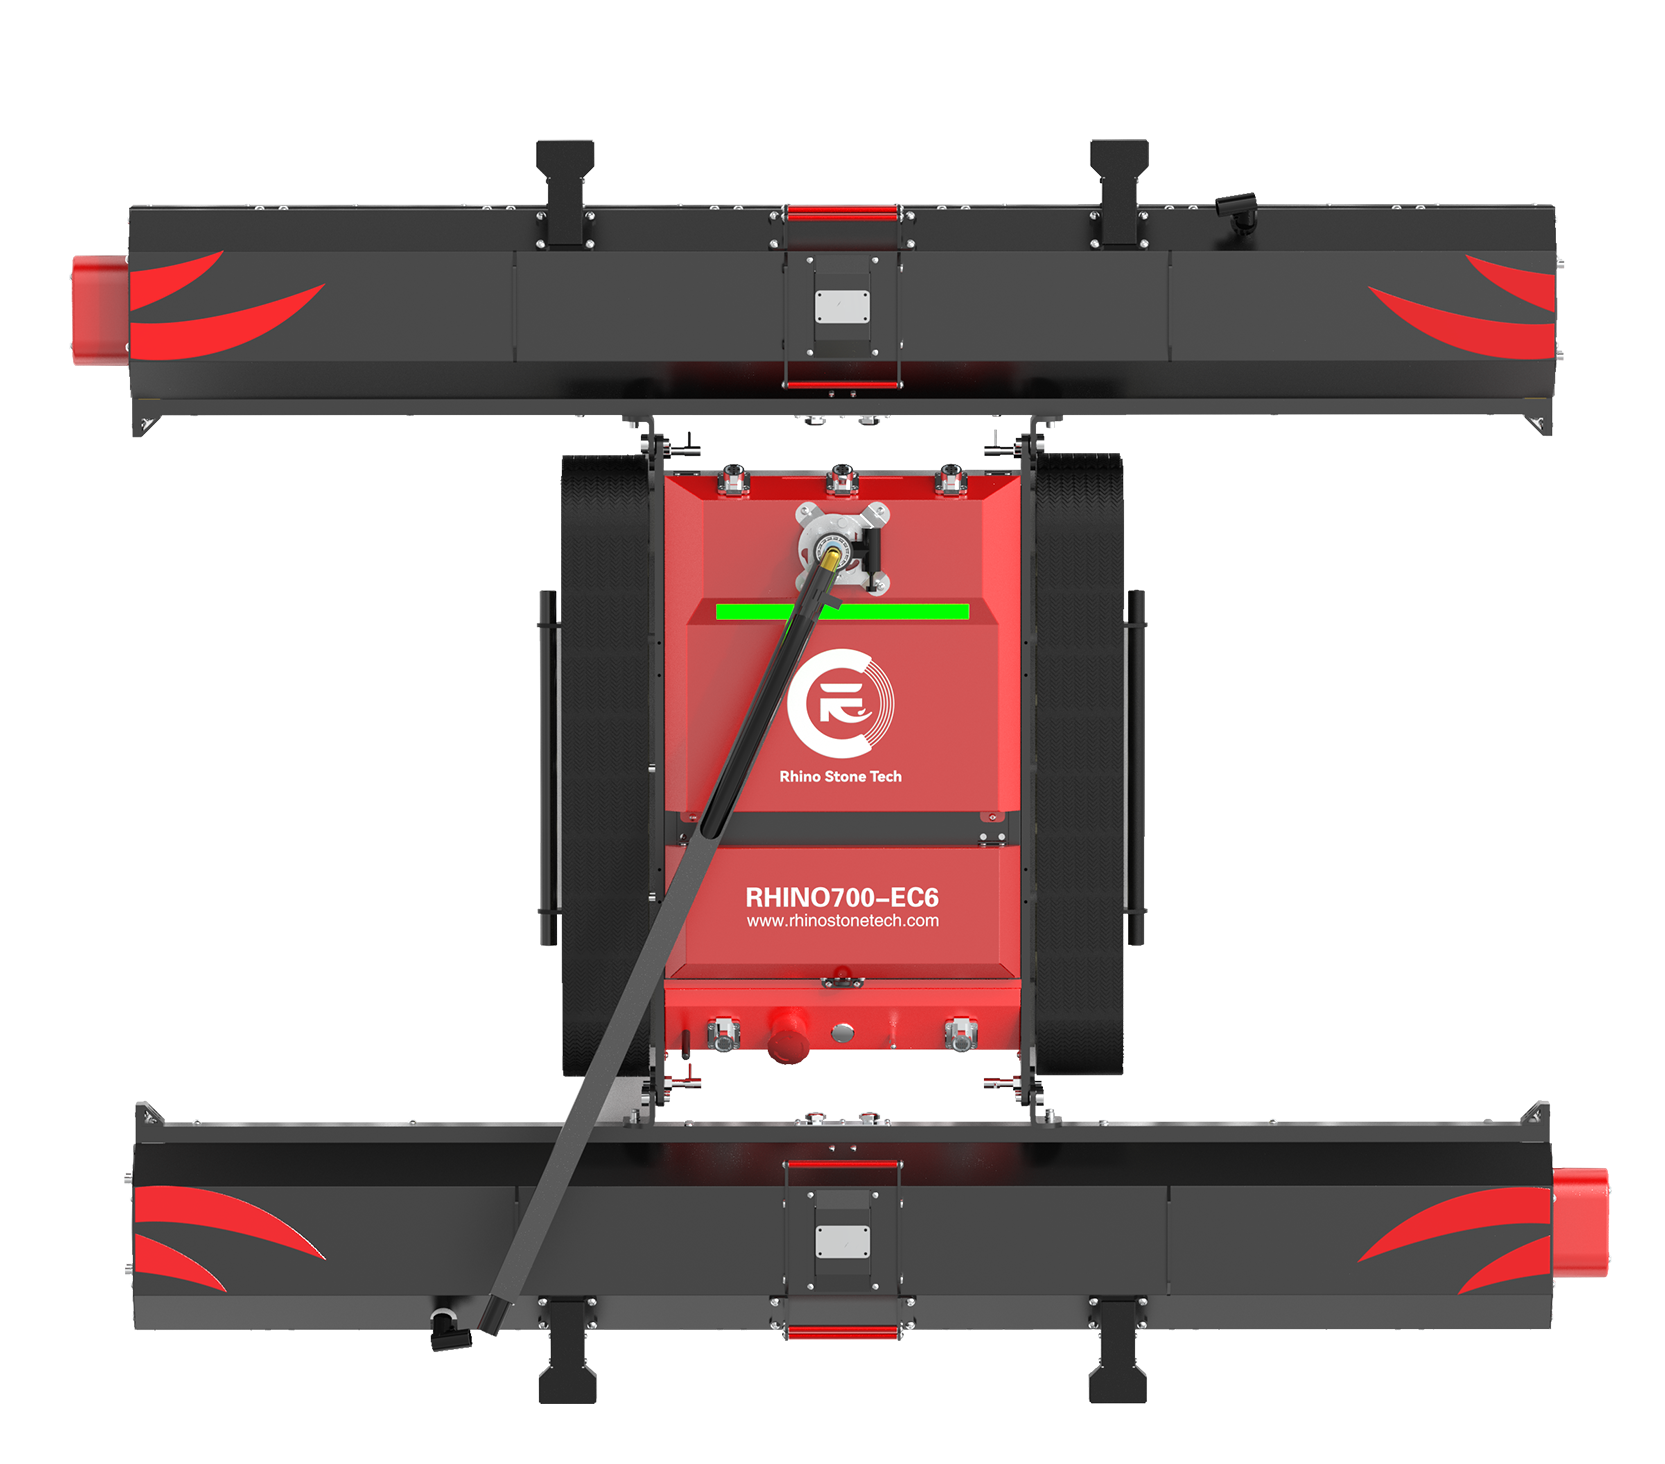
Uma estrutura modular de três peças transforma o robô em peças menores e mais gerenciáveis. Em vez de mover uma grande unidade, um técnico pode mover três seções separadamente. Isto importa quando o acesso é apertado. Escadas de telhado, portas de serviço, passarelas estreitas entre linhas de array, e salas de plantas desordenadas não são projetados para um robô crawler totalmente montado. Quando a máquina se quebra em três pedaços, cada peça pode passar por espaços que parariam uma unidade completa. Uma única pessoa pode carregar as peças uma a uma, colocá-las na borda da matriz, e montar o robô onde ele vai começar a funcionar. A mesma lógica se aplica no solo: os módulos podem ser carregados em um carrinho pequeno, carregados à mão, ou levantados sobre obstáculos baixos sem esperar por equipamentos de elevação. A implantação de uma pessoa não é apenas para reduzir o peso. Trata-se também de passos repetitivos. Um design de três peças dá ao operador pontos de separação claros e uma sequência definida. O chassis, a seção de limpeza e a seção de controle ou energia podem ser manipulados em uma ordem lógica, o que reduz a chance de elevação ou danos estranhos durante o transporte. Se um módulo precisa de manutenção, ele pode ser removido sem tirar todo o robô de serviço. Para equipes que trabalham em muitos pequenos blocos de array, este manuseio modular pode ser mais valioso do que uma velocidade superior mais alta. O robô não precisa ser rápido na estrada se puder ser embalado, movido e reconstruído rapidamente no próximo bloco.
Como a montagem de dois minutos se encaixa no trabalho de limpeza diária
Um tempo nominal de montagem de dois minutos é fácil de ler como um número de marketing. No trabalho diário, muda o ritmo de movimento entre matrizes. A limpeza de um grande local fotovoltaico raramente é uma passagem contínua. A tripulação termina uma seção de array, se move para a próxima, e repete. Cada movimento inclui parar o robô, desconectar água ou energia, se necessário, quebrar a máquina, carregá-la e configurá-la novamente. Se a montagem demorar de dez a quinze minutos, esses movimentos consomem grande parte do turno. Se demorar cerca de dois minutos, a equipe pode passar mais tempo limpando e menos tempo reconstruindo a máquina.
1. A montagem mais rápida reduz o tempo de configuração entre as seções do array
O tempo de instalação é um custo silencioso na limpeza fotovoltaica. Uma única transferência entre blocos de array pode parecer pequena, mas dez ou quinze transferências em um dia somam-se a horas. Com uma rotina de montagem e desmontagem de aproximadamente dois minutos, a tripulação pode tratar cada bloco de matriz como uma parada rápida em vez de uma grande realocação. O robô pode ser quebrado depois que uma seção é terminada, movido para o próximo bloco, e reconstruído sem uma pausa longa. Isso não remove o tempo necessário para caminhar, dirigir ou levar os módulos para a próxima posição, mas reduz a penalidade de configuração fixa. Para técnicos que são medidos por quantas linhas ou blocos eles completam em um turno, essa diferença é prática.
2. Módulos mais leves mudam as decisões de elevação e transporte
Quando o robô se separa em módulos mais leves, o plano de transporte muda. Um técnico pode escolher um carrinho de mão em vez de um veículo utilitário. Em um telhado, os módulos podem subir uma escada em vez de ser levantado por um guindaste ou corda. Em um array de terra, uma pessoa pode carregar um módulo de cada vez ao longo de um caminho de serviço estreito, deixando o carrinho no final da linha. O peso de cada módulo também afeta como ele é fixado em uma van ou reboque. Peças mais leves são mais fáceis de empilhar, apertar e mover sem arranhar ou dobrar. Estas pequenas decisões acumulam-se: uma implantação que uma vez exigiu duas pessoas e um veículo pode tornar-se uma tarefa de uma pessoa com um carrinho e uma rota clara.
Conclusão
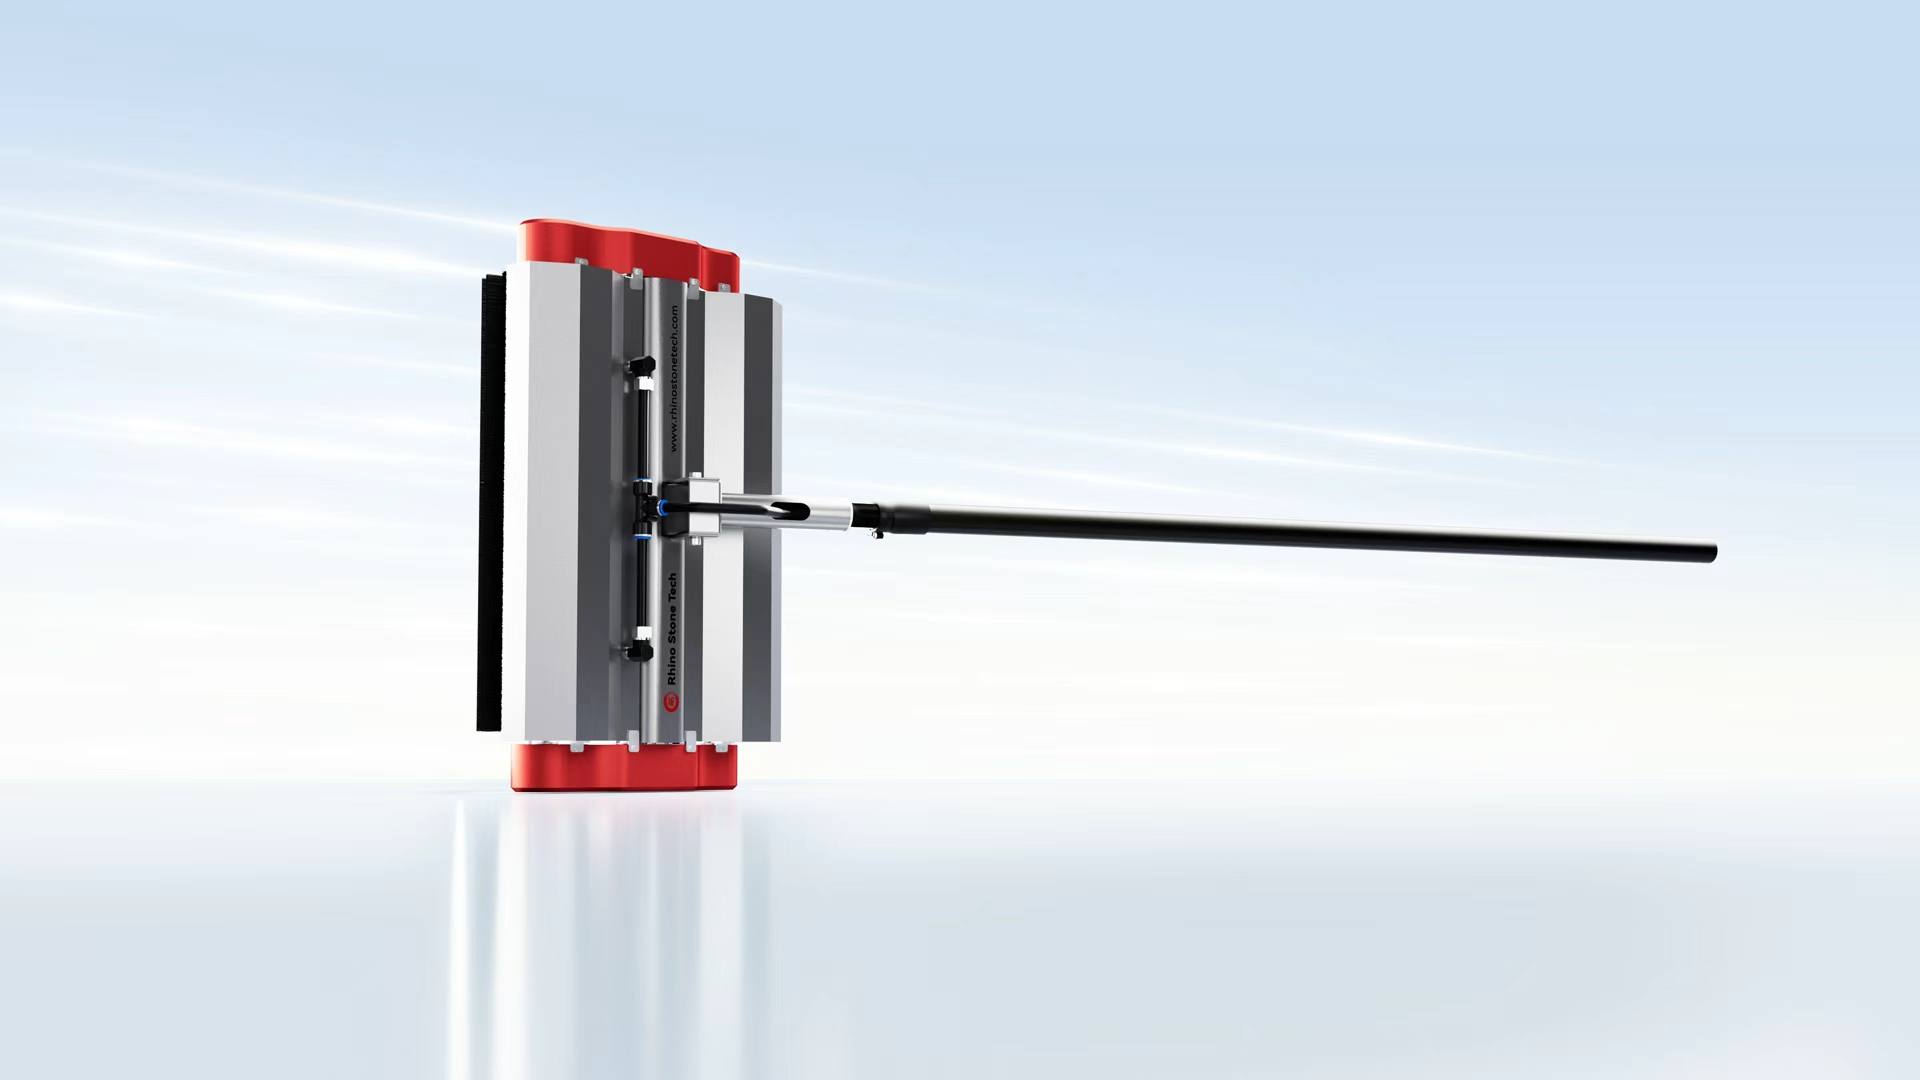
Um chassi de 18 kg, uma estrutura modular de três peças e um tempo nominal de montagem de dois minutos apontam para o mesmo resultado prático: um robô de limpeza de painel solar que pode ser movido entre matrizes sem se tornar um grande projeto logístico. O peso do chassi mantém a máquina dentro do alcance de manipulação de uma pessoa para movimentos curtos. A estrutura modular quebra o robô em pedaços que se encaixam através de pontos de acesso reais. A rotina de montagem rápida reduz a pausa entre as seções do array. Para equipes de campo, esses detalhes decidem se o robô é usado em um array ou em todo o site. O Rhino Stone Tech RHINOSTAR-EC6 é um exemplo desta direção de design, e suas especificações publicadas podem ajudar os técnicos a comparar as dimensões de implantação antes de planejar uma rota de limpeza.
FAQ
P:Por que um chassi de 18 kg é importante para mover um robô de limpeza solar entre matrizes?
R: Um chassi de 18 kg é importante porque mantém o robô dentro do alcance que um técnico pode manusear para movimentos curtos. A máquina pode ser levantada, empurrada ou colocada em um carrinho pequeno sem precisar automaticamente de uma segunda pessoa ou equipamento de elevação. Essa flexibilidade importa quando os blocos de matriz são separados por caminhos estreitos, escadas ou solo desigual. O peso ainda requer levantamento seguro e planejamento de rota, mas dá à tripulação mais opções para mover o robô de um bloco para o outro.
P:Como um design modular de três peças ajuda uma pessoa a implantar um robô de limpeza solar?
R:Um design modular de três peças ajuda uma pessoa porque o robô pode ser movido como três partes menores em vez de uma unidade grande. Cada parte é mais fácil de transportar através de pontos de acesso apertados, tais como escotilhas de telhado, escadas e passarelas estreitas. O operador pode colocar as peças ao lado do array e montar o robô onde ele irá funcionar, em vez de transportar uma máquina completa através do site. Isto reduz a necessidade de um segundo trabalhador e torna a implantação individual mais realista.
P:O que significa um tempo de montagem de dois minutos para o trabalho diário de limpeza fotovoltaica?
R:Um tempo de montagem de dois minutos significa que a tripulação passa menos do dia reconstruindo o robô entre as seções de matriz. Se cada movimento requereu dez ou quinze minutos de configuração, vários movimentos consumiriam horas. Uma rotina de aproximadamente dois minutos permite transições mais rápidas de um bloco para o outro, então mais do turno vai para limpeza. O tempo real pode variar com as condições do local e experiência do operador, mas a figura nominal mostra que a rápida realocação faz parte do projeto.