Cada conjunto de telhados tem uma vantagem, e a maioria deles são mais difíceis de julgar do que um plano de site sugere. Os módulos ficam quase cheios de membrana do teto, as calhas correm ao lado da fileira externa, e um técnico de pé a alguns metros de distância muitas vezes não consegue ler os últimos centímetros de viagem. Essa lacuna é exatamente o que o sensor anti queda é construído para fechar em uma máquina de limpeza controlada remotamente. Esta peça explica como sensores anti-queda lêem uma borda de array, porque quatro deles cobrem um telhado muito melhor do que um, e como a operação remota mantém a pessoa executando a máquina fora da zona de risco.
Como sensores anti-queda ler um telhado array borda
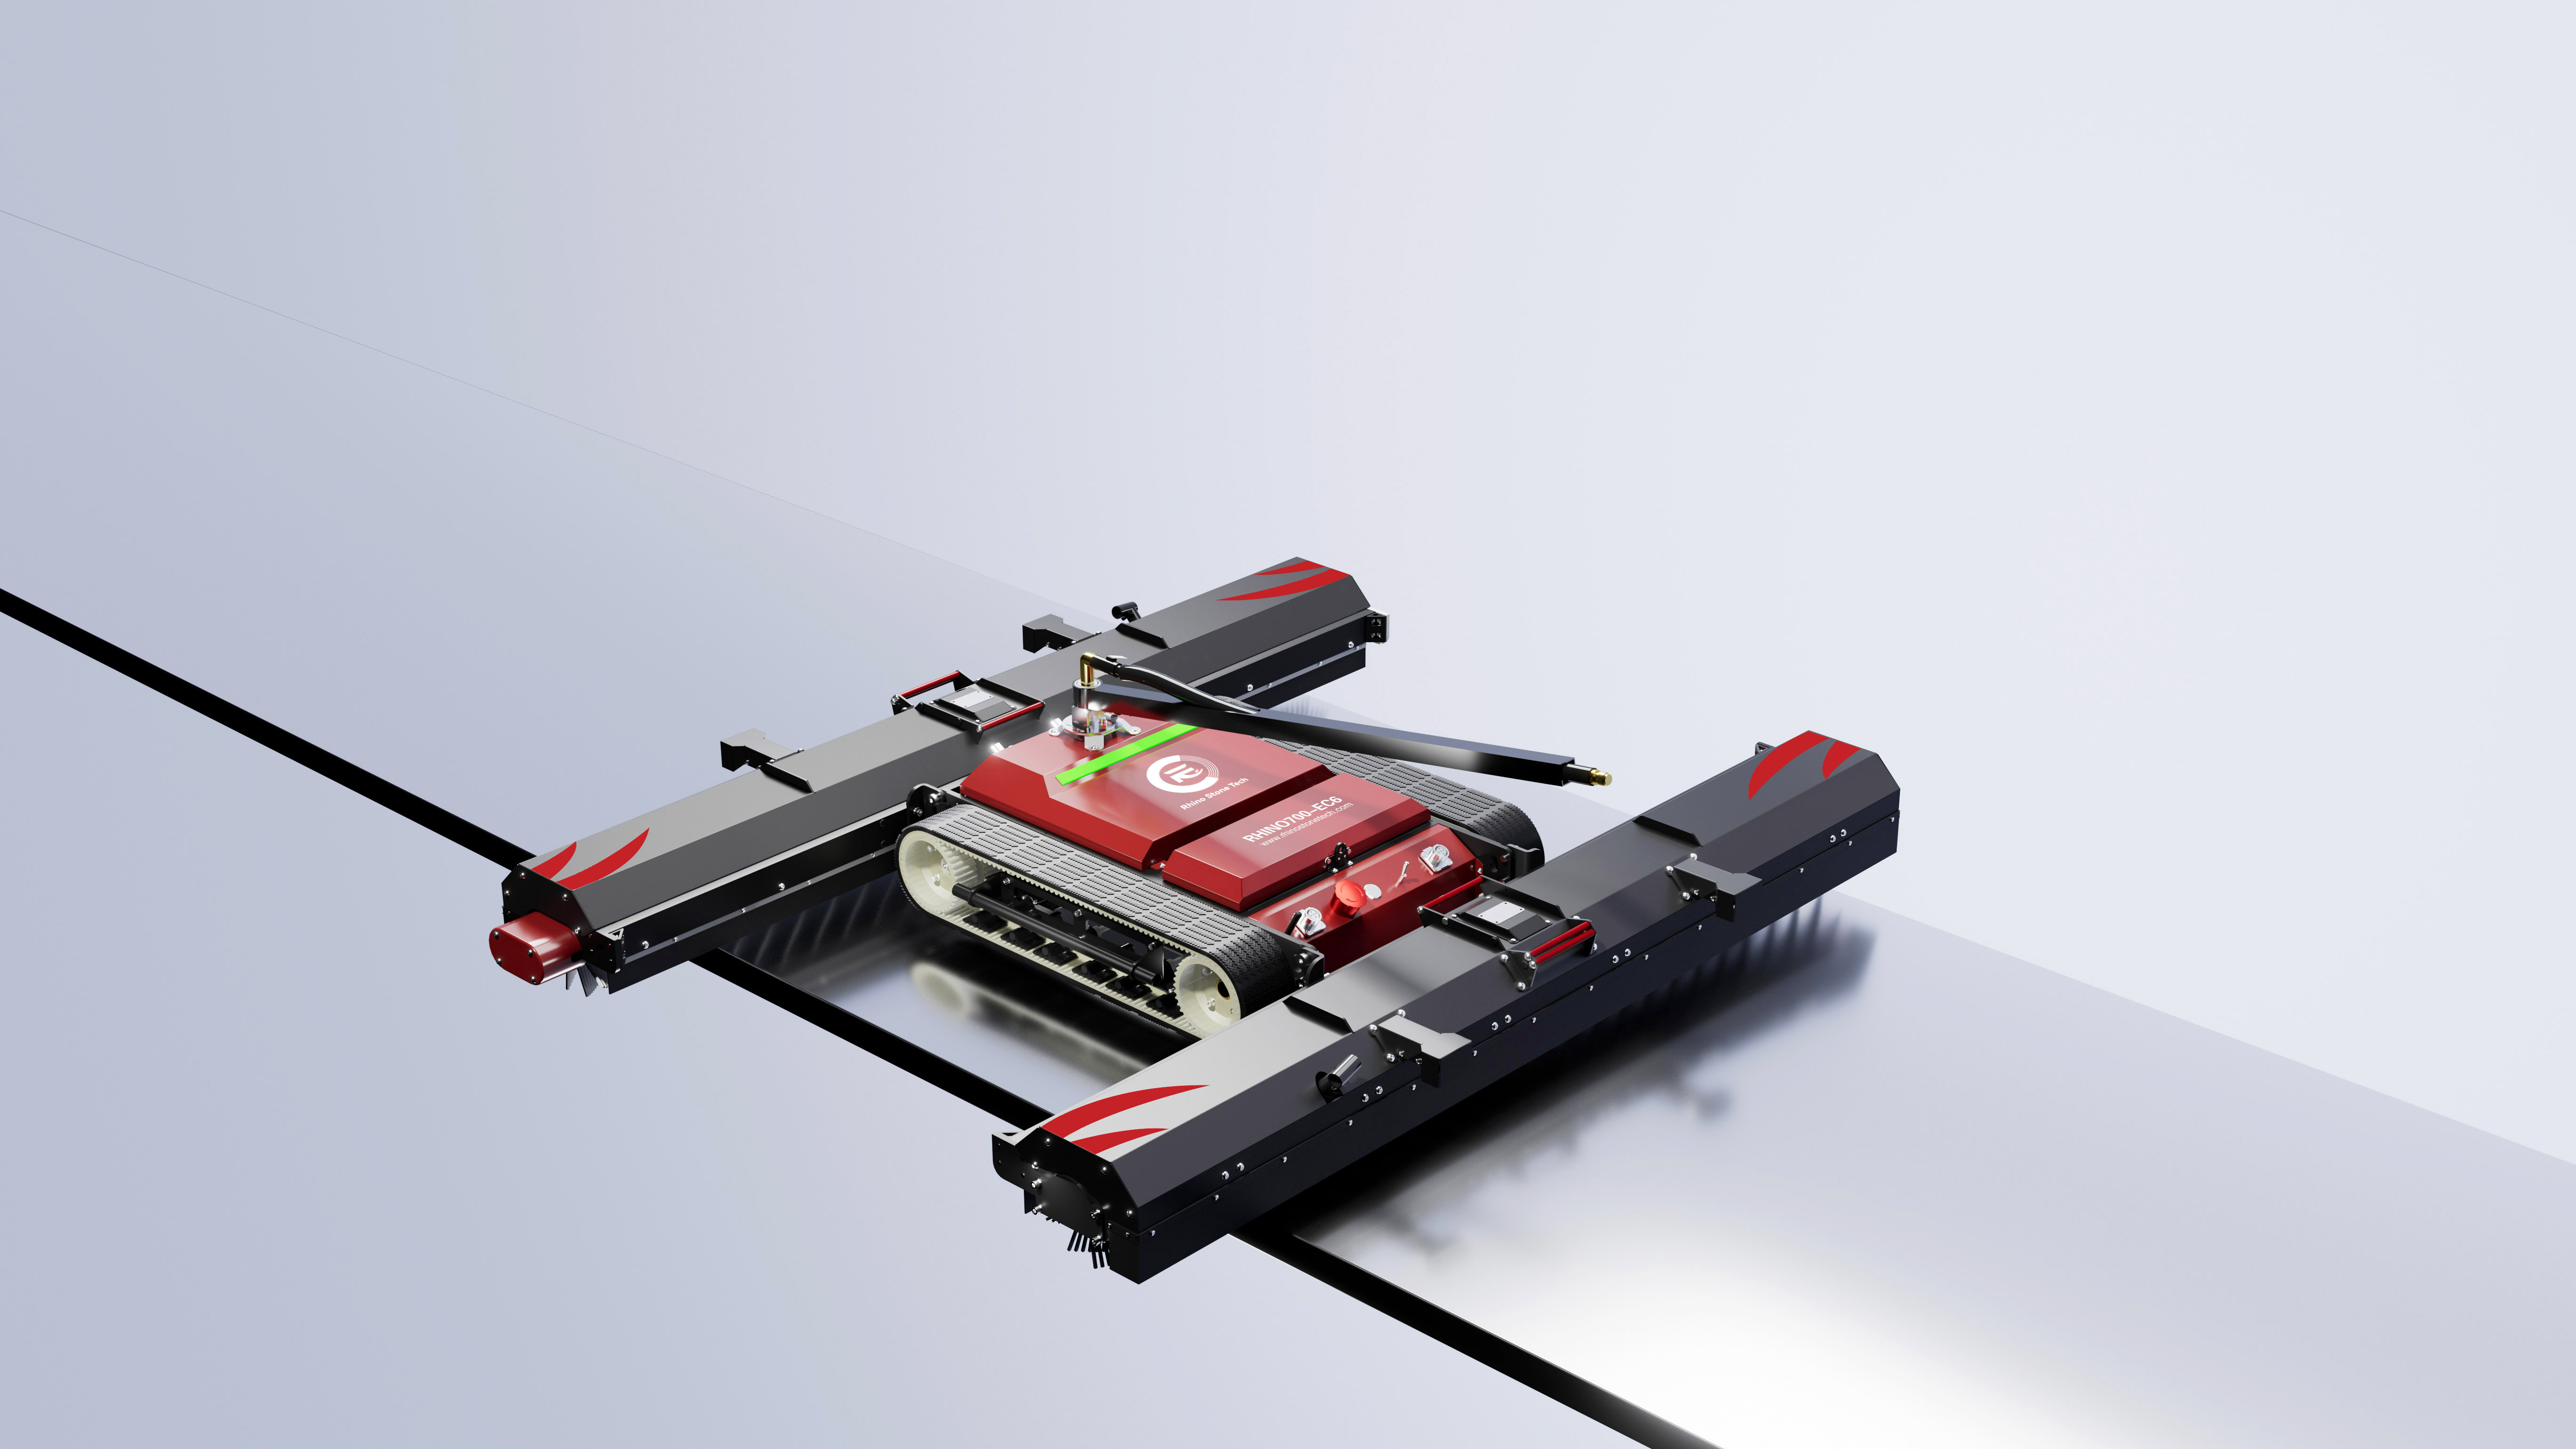
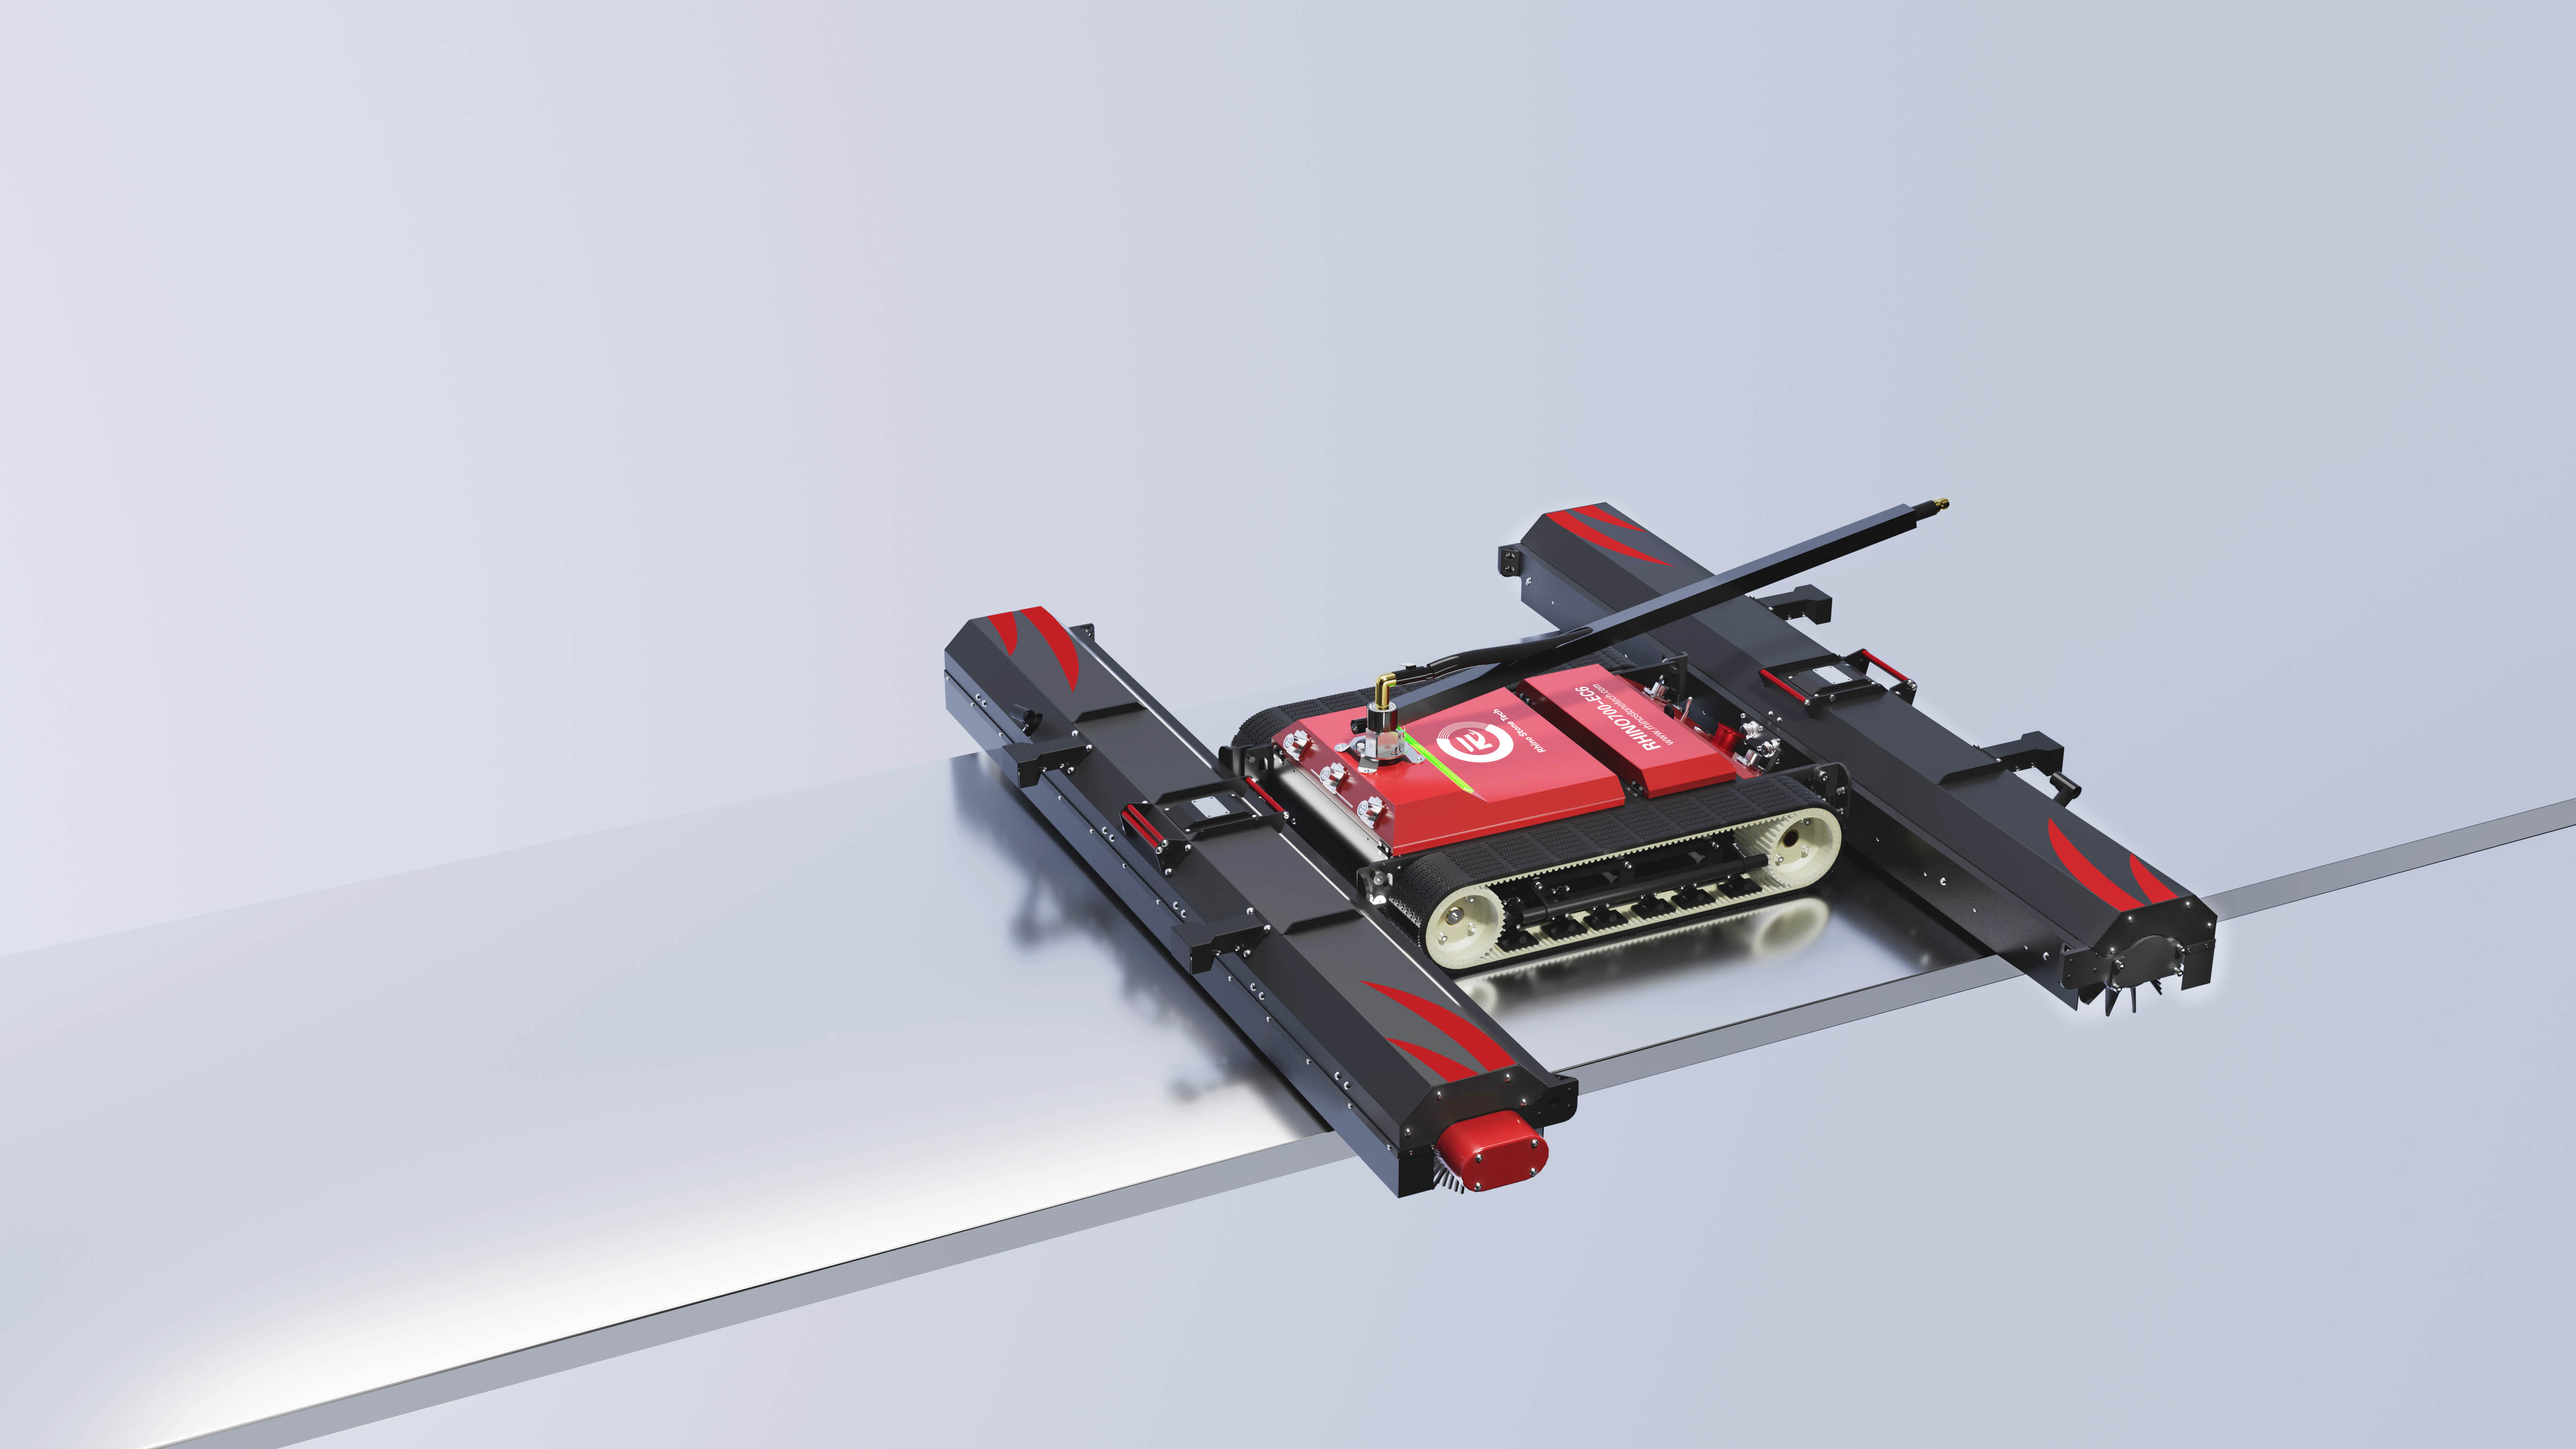
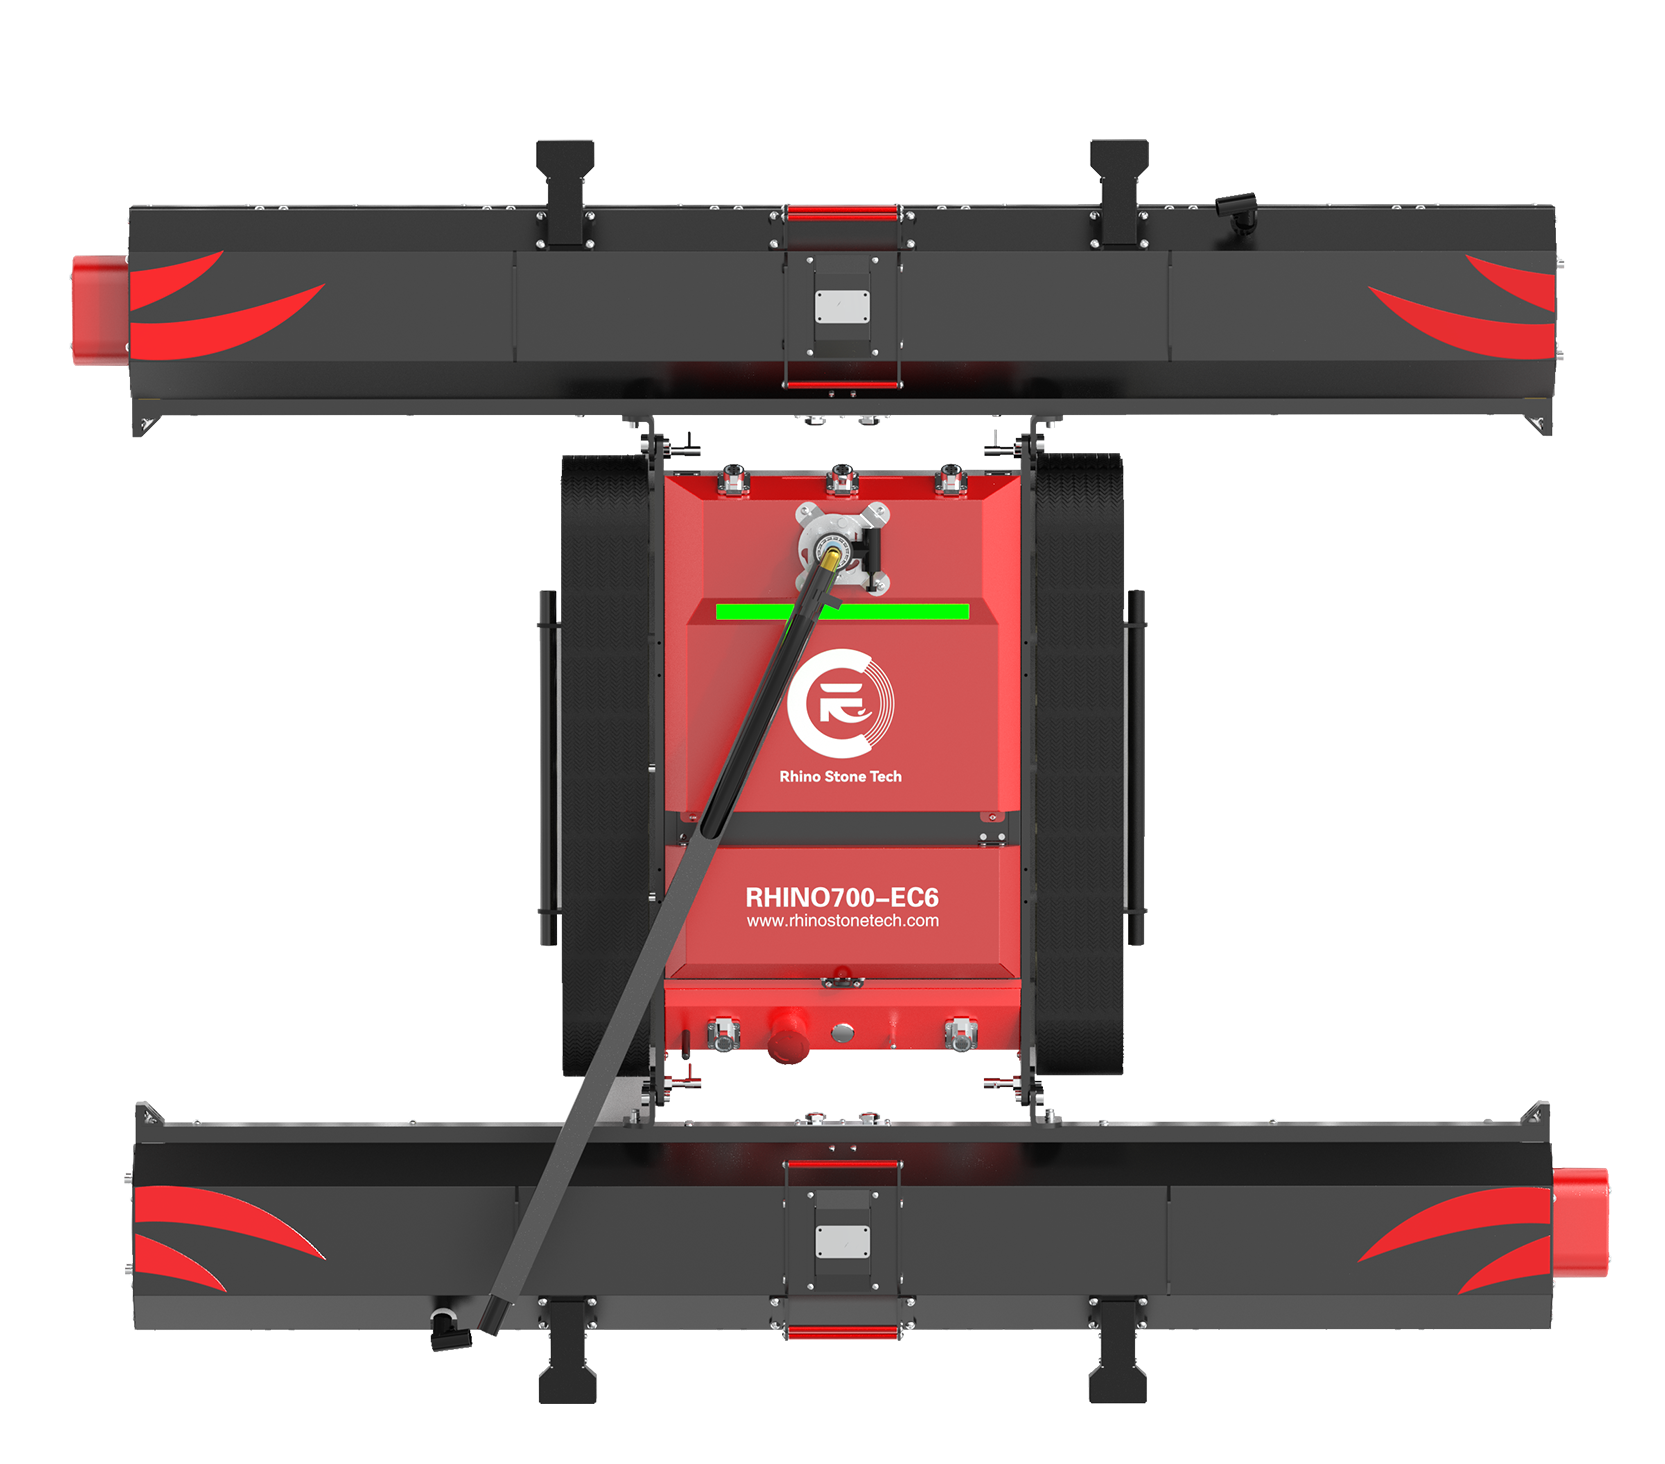
Um sensor anti-queda em um robô de limpeza de painel solar faz um trabalho estreito bem: verifica se a superfície sob o chassis ainda está lá. A maioria dos projetos aponta para baixo na superfície do módulo de vidro ou telhado a uma curta distância da pista, e a leitura muda o momento em que a superfície cai — vidro substituído por ar aberto, um canal de calha ou uma seção de teto inferior. Como a verificação é física e não visual, ela continua trabalhando em módulos escuros, em luz matutina plana, e em vidro empoeirado onde uma câmera lutaria para encontrar uma linha limpa. Esse sinal é um gatilho, não um mapa. O controlador de um robô rastreador não tem nenhum desenho de todo o teto na memória; ele sabe o que está diretamente debaixo dele neste momento. Quando uma leitura para baixo cruza o limiar, a máquina reage — pára o acionamento ou o operador recebe um aviso e corrige o curso. O RHINOSTAR-EC6 da Rhino Stone Tech especifica quatro sensores anti queda de alta precisão ao lado de um controle remoto sem fio anti-interferência de 200 m, e essas duas características só fazem sentido como um par. Contagens de sensores aparecem na maioria das folhas de dados, mas a colocação raramente, o que vale a pena lembrar ao comparar máquinas de diferentes fornecedores de robôs de limpeza de painéis solares. Posicionar importa tanto quanto sensibilidade. Em uma matriz inclinada, a linha externa também é a linha descendente, então um escoamento combina uma queda com a gravidade trabalhando na mesma direção. A colocação do sensor, portanto, tende a favorecer a borda dianteira do chassi e os cantos externos, onde uma aproximação diagonal exporia a máquina primeiro.
Por que vários sensores criar detecção de borda mais confiável
Um único detector observa um pequeno pedaço de superfície. Em um chassis que é muitas vezes maior do que a zona de gatilho, que deixa muita viagem onde a máquina é efetivamente desmonitorizada. Quatro sensores transformam uma verificação estreita em cobertura real: o robô fica observando se ele dirige em linha reta, reverso ou se aproxima de um canto em um ângulo.
• Exposição frontal, traseira e lateral durante as voltas: quando o robô gira em uma passagem estreita entre as fileiras do módulo, a parte do chassi mais próxima da gota muda. Espalhar sensores ao redor do perímetro significa que a própria volta é monitorada, não apenas a abordagem em linha reta.
• Redundância quando um sensor é comprometido: filme de poeira, gotas de água, brilho forte, uma moldura levantada, ou uma grade de montagem irregular pode cada um perturbar uma única leitura. Um segundo sensor observando um patch diferente dá ao controlador outra opinião, que é o que mantém o cheque utilizável em um telhado real.
• Feedback que leva a uma parada ou aviso: uma vez que mais de um sensor lê uma borda, o controlador tem confiança suficiente para cortar a unidade ou alertar o operador imediatamente. Esta é uma parada controlada, não uma reencaminhamento autônomo, e deixa a próxima decisão com a pessoa segurando o controle remoto.
• O layout segue ainda a geometria do telhado e o arranjo do módulo: parapeitos, calhas, bandejas de cabo, larguras da passarela e espaçamento de linha todas as mudanças que os cantos podem realisticamente alcançar a gota. Duas matrizes de área idêntica podem justificar diferentes prioridades do sensor.
O pagamento prático é menos momentos em que um operador tem que confiar em uma única leitura em um telhado que não oferece segunda chance. O sensoriamento redundante suporta a consciência da borda; não substitui a avaliação do local, proteção da borda ou uma rota planejada antes de qualquer máquina subir.
Como o controle remoto mantém o operador longe da borda
A redundância no nível do sensor resolve apenas metade do problema. A outra metade é onde o humano está. Um robô de limpeza de painel solar comercial desta classe é conduzido sobre um link sem fio com uma faixa de trabalho de até 200 m, que permite ao operador ficar no chão, em uma plataforma de serviço, ou bem para trás do parapeito em vez de andar as linhas do módulo. Essa distância é o ponto. A lei do trabalho à altura em muitos mercados é construída em torno de evitar o trabalho à altura, onde é razoavelmente praticável, então mover a pessoa para fora do avião do telhado é um controle de primeira linha em vez de uma característica de bônus. O número de 200 m é a sala de cabeceira em vez de um alvo. Em um grande telhado comercial, parado para trás o suficiente para ver toda a matriz de uma posição segura pode significar apenas 30 a 50 m de separação; a faixa extra cobre edifícios longos, telhados de nível dividido, e locais onde o melhor ponto de visualização fica no extremo da estrutura. A anti-interferência importa aqui porque a planta do telhado, os inversores e o decking de metal criam muito ruído de sinal. A operação remota também coloca o operador em uma melhor posição para ler a situação. De um ponto de vista fixo, a pessoa pode ver a rota, a linha de água, o caminho do cabo e a aproximação a uma borda ao mesmo tempo — algo que um técnico agachado ao lado do chassis não pode fazer. O hardware elétrico que hospeda os sensores fica mais próximo da cabeça da escova molhada, razão pela qual os compartimentos externos são normalmente descritos por um código IP sob IEC 60529, o sistema de nomeação padrão para proteção de poeira e água. Um robô rastreador controlado remotamente não é um robô de teto autônomo, e o operador ainda decide quando as condições são seguras o suficiente para funcionar.
Conclusão
A proteção de bordas em um robô de limpeza no telhado vem de duas coisas trabalhando juntas: sensores espalhados em torno do chassis, e um operador bem longe da queda. Quatro sensores anti-queda mantêm a frente, a traseira e os lados cobertos à medida que a máquina gira, e a redundância continua a ser usada quando poeira, brilho ou uma moldura irregular afeta uma unidade. O link remoto então converte essa cobertura em distância, com a pessoa dirigindo a máquina ficando fora do plano do módulo onde o risco realmente vive. O layout do sensor e o alcance remoto valem a pena verificar qualquer folha de especificação, além dos procedimentos seguros e da avaliação do site que nenhuma máquina substitui.
FAQ
P:Como os sensores anti-queda funcionam em um robô de limpeza solar no telhado?
R: Eles observam a superfície diretamente sob o chassi e sinalizam o momento em que desaparece. À medida que a máquina se move em direção a um array edge, a leitura muda quando o vidro do módulo dá lugar ao ar livre, a uma calha, ou um nível de telhado mais baixo. O controlador então pára de conduzir ou avisa o operador, para que o robô não corra para fora da borda.
P:Por que um robô de limpeza de telhado precisa de mais de um sensor anti-queda?
R: Um sensor observa um único pequeno patch, mas uma borda pode aparecer de qualquer direção — em frente, atrás, durante um reverso, ou em um canto durante uma curva. Sensores colocados ao redor do chassis manter a frente, traseira e lados cobertos, e uma segunda leitura também ajuda quando poeira, brilho, ou um quadro irregular perturba uma unidade.
Q: Que papel desempenha um controle remoto de 200 m na segurança solar do telhado?
A:Decide onde o operador está. Com um alcance de trabalho de até 200 m, a pessoa que dirige a máquina pode ficar no chão ou em uma plataforma de serviço em vez de andar linhas de módulo perto do parapeito. Essa separação é o principal ganho de segurança, e o intervalo extra cobre telhados longos ou divididos, onde o melhor ponto de vista está longe do robô.