A limpeza solar comercial é frequentemente avaliada pela qualidade da escova, segurança do painel, uso da água ou velocidade de limpeza. A decisão operacional que determina as horas produtivas é a energia. Um robô pode ter um pincel excelente e ainda interromper o cronograma se os operadores não podem prever o quão longe ele irá viajar, quanto tempo ele vai limpar, e quando ele deve parar para carregar. Robôs de limpeza solar remota, portanto, precisam ser avaliados como um sistema de energia que inclui bateria, motores de acionamento, carga da escova, controlador, método de carregamento e posição do operador.
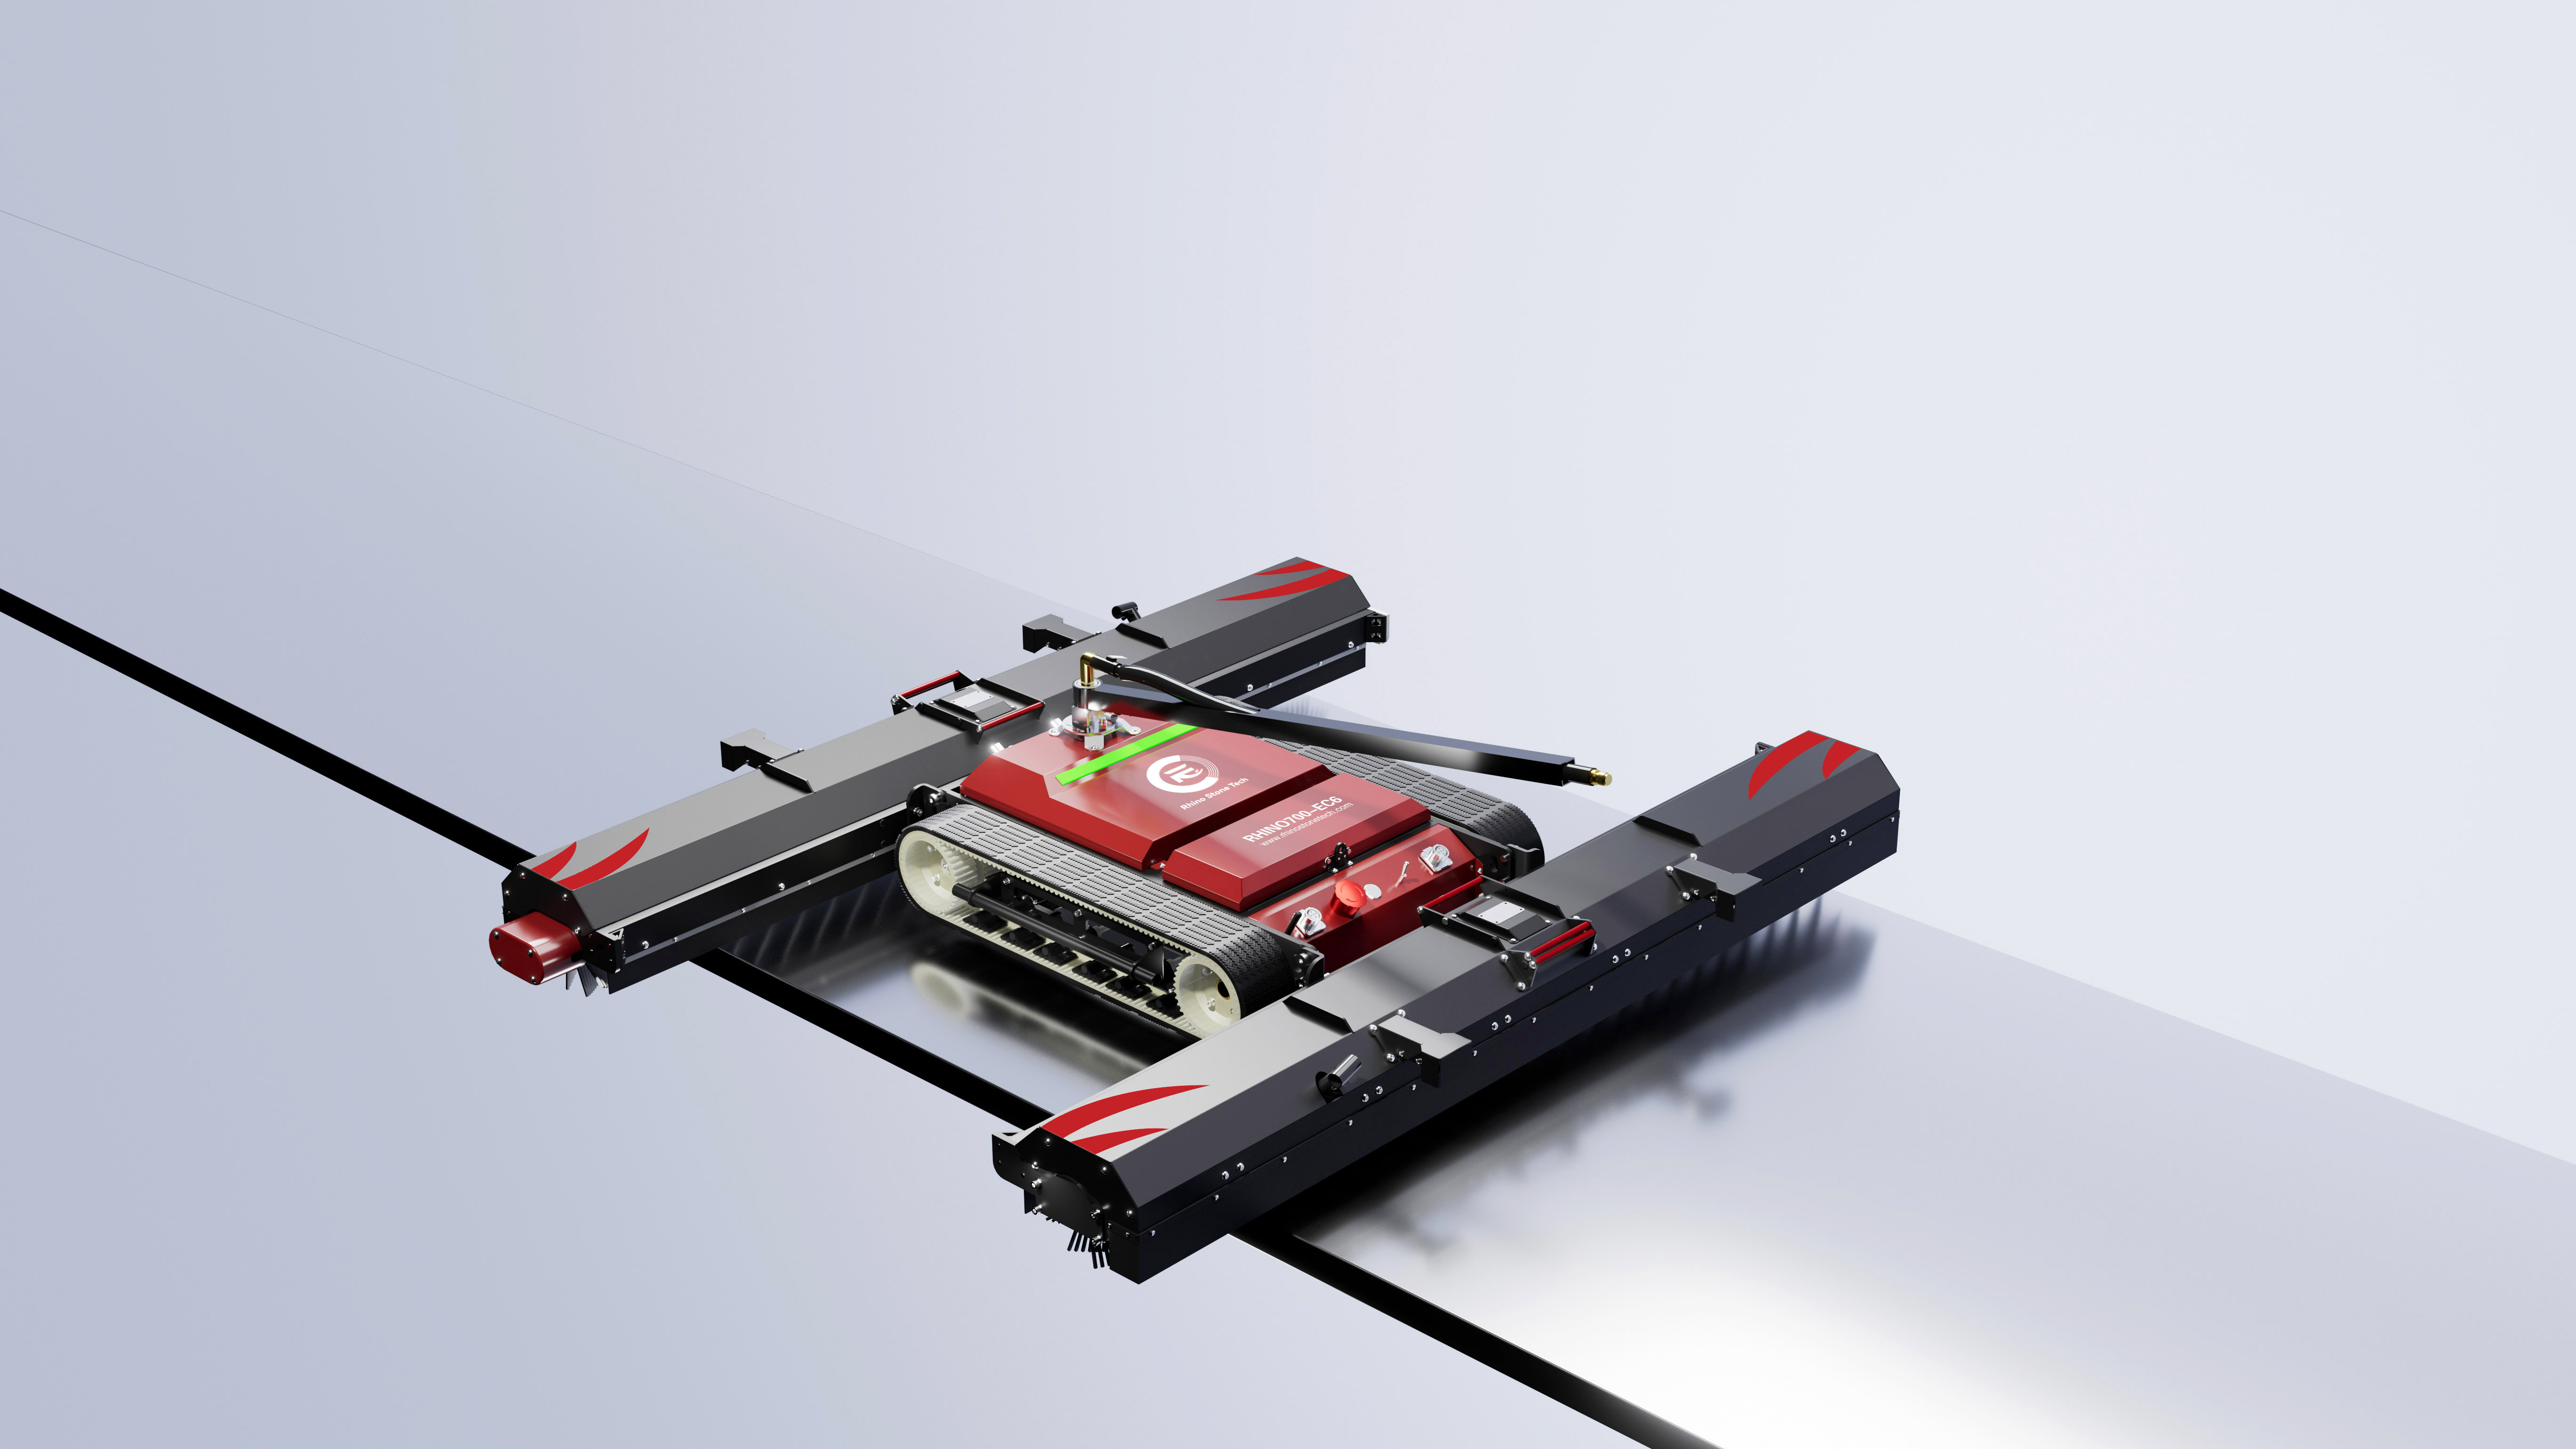
Para equipes de aquisição, o tempo de execução da bateria e o tempo de carregamento não são especificações isoladas. Eles definem o bloco de limpeza realista, o número de deslocalizações, a duração da pausa de carregamento e o nível de supervisão necessário entre as linhas. O RHINOSTAR EC6 robô de limpeza de painel solar de rastreamento controlado remotamente fornece um ponto de referência útil porque sua página de produto lista uma bateria portátil de lítio 24V 30Ah, carregamento rápido de 4 horas, resistência contínua nominal de pelo menos quatro horas e controle sem fio de até 200 m. Esses números tornam-se mais significativos quando estão ligados a decisões de campo, em vez de serem lidos como alegações de manchete.
Por que o tempo de execução da bateria define o ciclo de limpeza
A energia armazenada é compartilhada em várias cargas
Uma bateria alimenta mais do que o pincel. Motores de viagem, eletrônica de controle, sensores, comunicação e qualquer suporte para limpeza de água, tudo a partir do mesmo orçamento de energia. Um ciclo de limpeza não é, portanto, igual ao número de horas em que o pincel é ligado. O robô pode gastar uma parte significativa de sua carga movendo-se entre linhas de painel, cruzando lacunas, retornando a um ponto de acesso, ou reposicionamento após uma mudança de direção. Em grandes arrays, esses movimentos se somam rapidamente.
A disposição do painel altera a relação entre limpeza e viagem
Um sistema compacto de cobertura pode permitir que o robô permaneça em uma área de trabalho por longos períodos. Uma matriz em escala de utilidades com longas fileiras, várias seções de teto ou obstáculos frequentes podem aumentar o tempo de viagem. Mesmo quando o tempo de pincel-on é semelhante, o local com mais reposicionamento atingirá um estado mais baixo de carga mais cedo. As equipas de aquisição devem comparar as reclamações em tempo de execução com a geometria da sua própria instalação e não apenas com uma condição de ensaio normal.
Condições de superfície alteram o desenho da corrente
Deslize, rugosidade do painel, limpeza molhada ou a seco, carga de poeira, temperatura e pressão da escova podem alterar quanta corrente os motores necessitam. Um painel liso em um dia suave não é a mesma carga de trabalho que uma seção íngreme ou fortemente suja durante o calor alto. O valor nominal do tempo de execução continua a ser útil como base de planeamento, mas deve ser tratado como uma condição de intervalo em vez de uma duração garantida para cada sítio.
Lendo corretamente a especificação da bateria
Capacidade é um orçamento energético
Uma bateria de lítio 24V 30Ah representa a energia armazenada disponível antes de perdas de conversão e limites operacionais são considerados. A capacidade por si só não prova uma duração de limpeza específica porque o robô converte essa energia em viagem, rotação de escovas, sensoriamento e controle. Os compradores devem pedir aos fornecedores os pressupostos por trás da reivindicação de tempo de execução, incluindo inclinação, condição de superfície, modo de limpeza, largura da escova, temperatura e a proporção de viagem para limpeza.
O tempo de execução nominal é uma ferramenta de planeamento
A página do produto EC6 lista resistência de pelo menos quatro horas. O método prático de planejamento é criar um bloco de trabalho que deixe uma reserva. Se o operador planejar três horas de limpeza e 30 minutos de movimento, a capacidade restante pode absorver desvios inesperados, solo mais pesado ou um retorno mais lento ao ponto de carregamento. Uma reserva não é desperdiçada. É flexibilidade operacional.
O tempo de carregamento afeta o tamanho da pausa
Uma carga rápida de quatro horas pode caber em pausas naturais, como almoço, pausas de segurança de calor, transferência de mão, ou o tempo necessário para mover água e equipamentos de acesso. A questão importante não é se a cobrança pode acontecer após cada linha. É se uma carga planejada pode proteger a janela de limpeza mais produtiva. Se a bateria recuperar ao mesmo tempo que a tripulação pára, a interrupção é mais fácil de absorver.
Construindo um Plano Realista de Mudança
Dividir o dia em blocos de trabalho
Uma programação prática pode usar um longo bloco antes de carregar, uma bateria e equipamento planejados quebram, e um segundo bloco depois. O primeiro bloco deve cobrir a seção de array com o acesso mais fácil e as condições de limpeza mais previsíveis. O segundo bloco pode ser usado para uma seção diferente ou para linhas de acabamento que foram intencionalmente deixadas abertas.
Escolha pontos de carregamento antes da implantação
O ponto de carregamento deve estar próximo da próxima área de trabalho, protegido do tráfego e posicionado para que a bateria portátil possa ser removida com segurança. Nas operações de limpeza por via húmida, o mesmo local deve permitir a gestão da mangueira e da água sem criar um perigo de viagem. Um carregador mal colocado pode consumir mais tempo de trabalho do que o próprio carregamento.
Usar pausas de carregamento para inspeção
A pausa também é uma oportunidade para inspecionar a condição da escova, remover detritos, verificar a conexão de água, e confirmar que a próxima rota de acesso está livre. Tratar a quebra de carga como uma janela de manutenção melhora a disciplina da frota. Também reduz a chance de que um pequeno problema mecânico se torne uma tarde perdida.
Operação remota e posição de operação
Uma faixa de controle sem fio de 200 m muda onde o operador pode ficar. A página do produto RHINOSTAR EC6 descreve controle estável e anti-interferência que permite ao operador guiar o robô do nível do solo. O valor não é simplesmente conveniência. A operação no solo pode reduzir o acesso repetido ao teto para ajustes de rotina e permite que o operador mantenha a máquina, a linha de água e a rota de acesso sob observação.
A operação remota requer ainda um método de segurança específico do local. Os operadores precisam de linhas de visão claras, zonas de exclusão controladas, planeamento de protecção contra quedas onde é necessário acesso ao telhado e um procedimento de paragem acordado. O robô também precisa de proteção contra bordas e obstáculos. A página EC6 lista quatro sensores anti-queda de alta precisão e capacidade de cruzamento de obstáculos, que são controles relevantes, mas não substitui um plano de trabalho documentado.
Que compradores comerciais devem avaliar
A produtividade deve ser medida como área limpa por turno completo, não apenas a velocidade do pincel. Um robô rápido que requer carregamento frequente, transporte difícil ou múltiplos operadores para reposicionar pode fornecer menos horas produtivas do que um sistema mais lento, mas mais gerenciável.
O tempo de transporte e montagem deve ser incluído no cálculo do trabalho. O EC6 usa uma estrutura modular de três peças, e o fabricante afirma que um operador pode montá-lo ou desmontá-lo em cerca de dois minutos. Isto importa quando uma tripulação deve mover-se entre telhados ou blocos de terra.
A largura do pincel deve corresponder à geometria do painel e restrições de acesso. O EC6 suporta larguras de rolos de 0,9 m a 1,3 m. Um pincel mais amplo pode melhorar a cobertura, enquanto um pincel mais estreito pode ser mais fácil de manusear em espaços restritos. A escolha correta depende do layout do array ao invés do maior número disponível.
O modo de limpeza deve reflectir a disponibilidade de água e o tipo de sujidade. O EC6 suporta limpeza seca e úmida. A limpeza úmida pode melhorar a remoção de certos depósitos, mas também adiciona logística de água, gerenciamento de mangueiras e risco de deslizamento. A limpeza a seco pode simplificar a implantação onde a água é limitada.
O design da bateria e do carregador deve suportar a operação de uma única pessoa. Pacotes portáteis reduzem a dificuldade de manuseio, mas as equipes ainda precisam de locais de carregamento seguros, disponibilidade de peças de reposição e um plano de substituição claro. Os compradores devem confirmar a vida útil do ciclo, os termos de garantia, os requisitos de entrada do carregador e a disponibilidade de energia do local.
Os elementos de prova de conformidade devem ser verificados em relação ao mercado de destino. A página EC6 declara certificação CE e fabricação ISO 9001. As equipas de aquisição deverão ainda solicitar a declaração, os relatórios de ensaio, a lista manual e de peças sobressalentes aplicáveis para a sua própria jurisdição e aplicação.
RHINOSTAR EC6 como um caso de referência
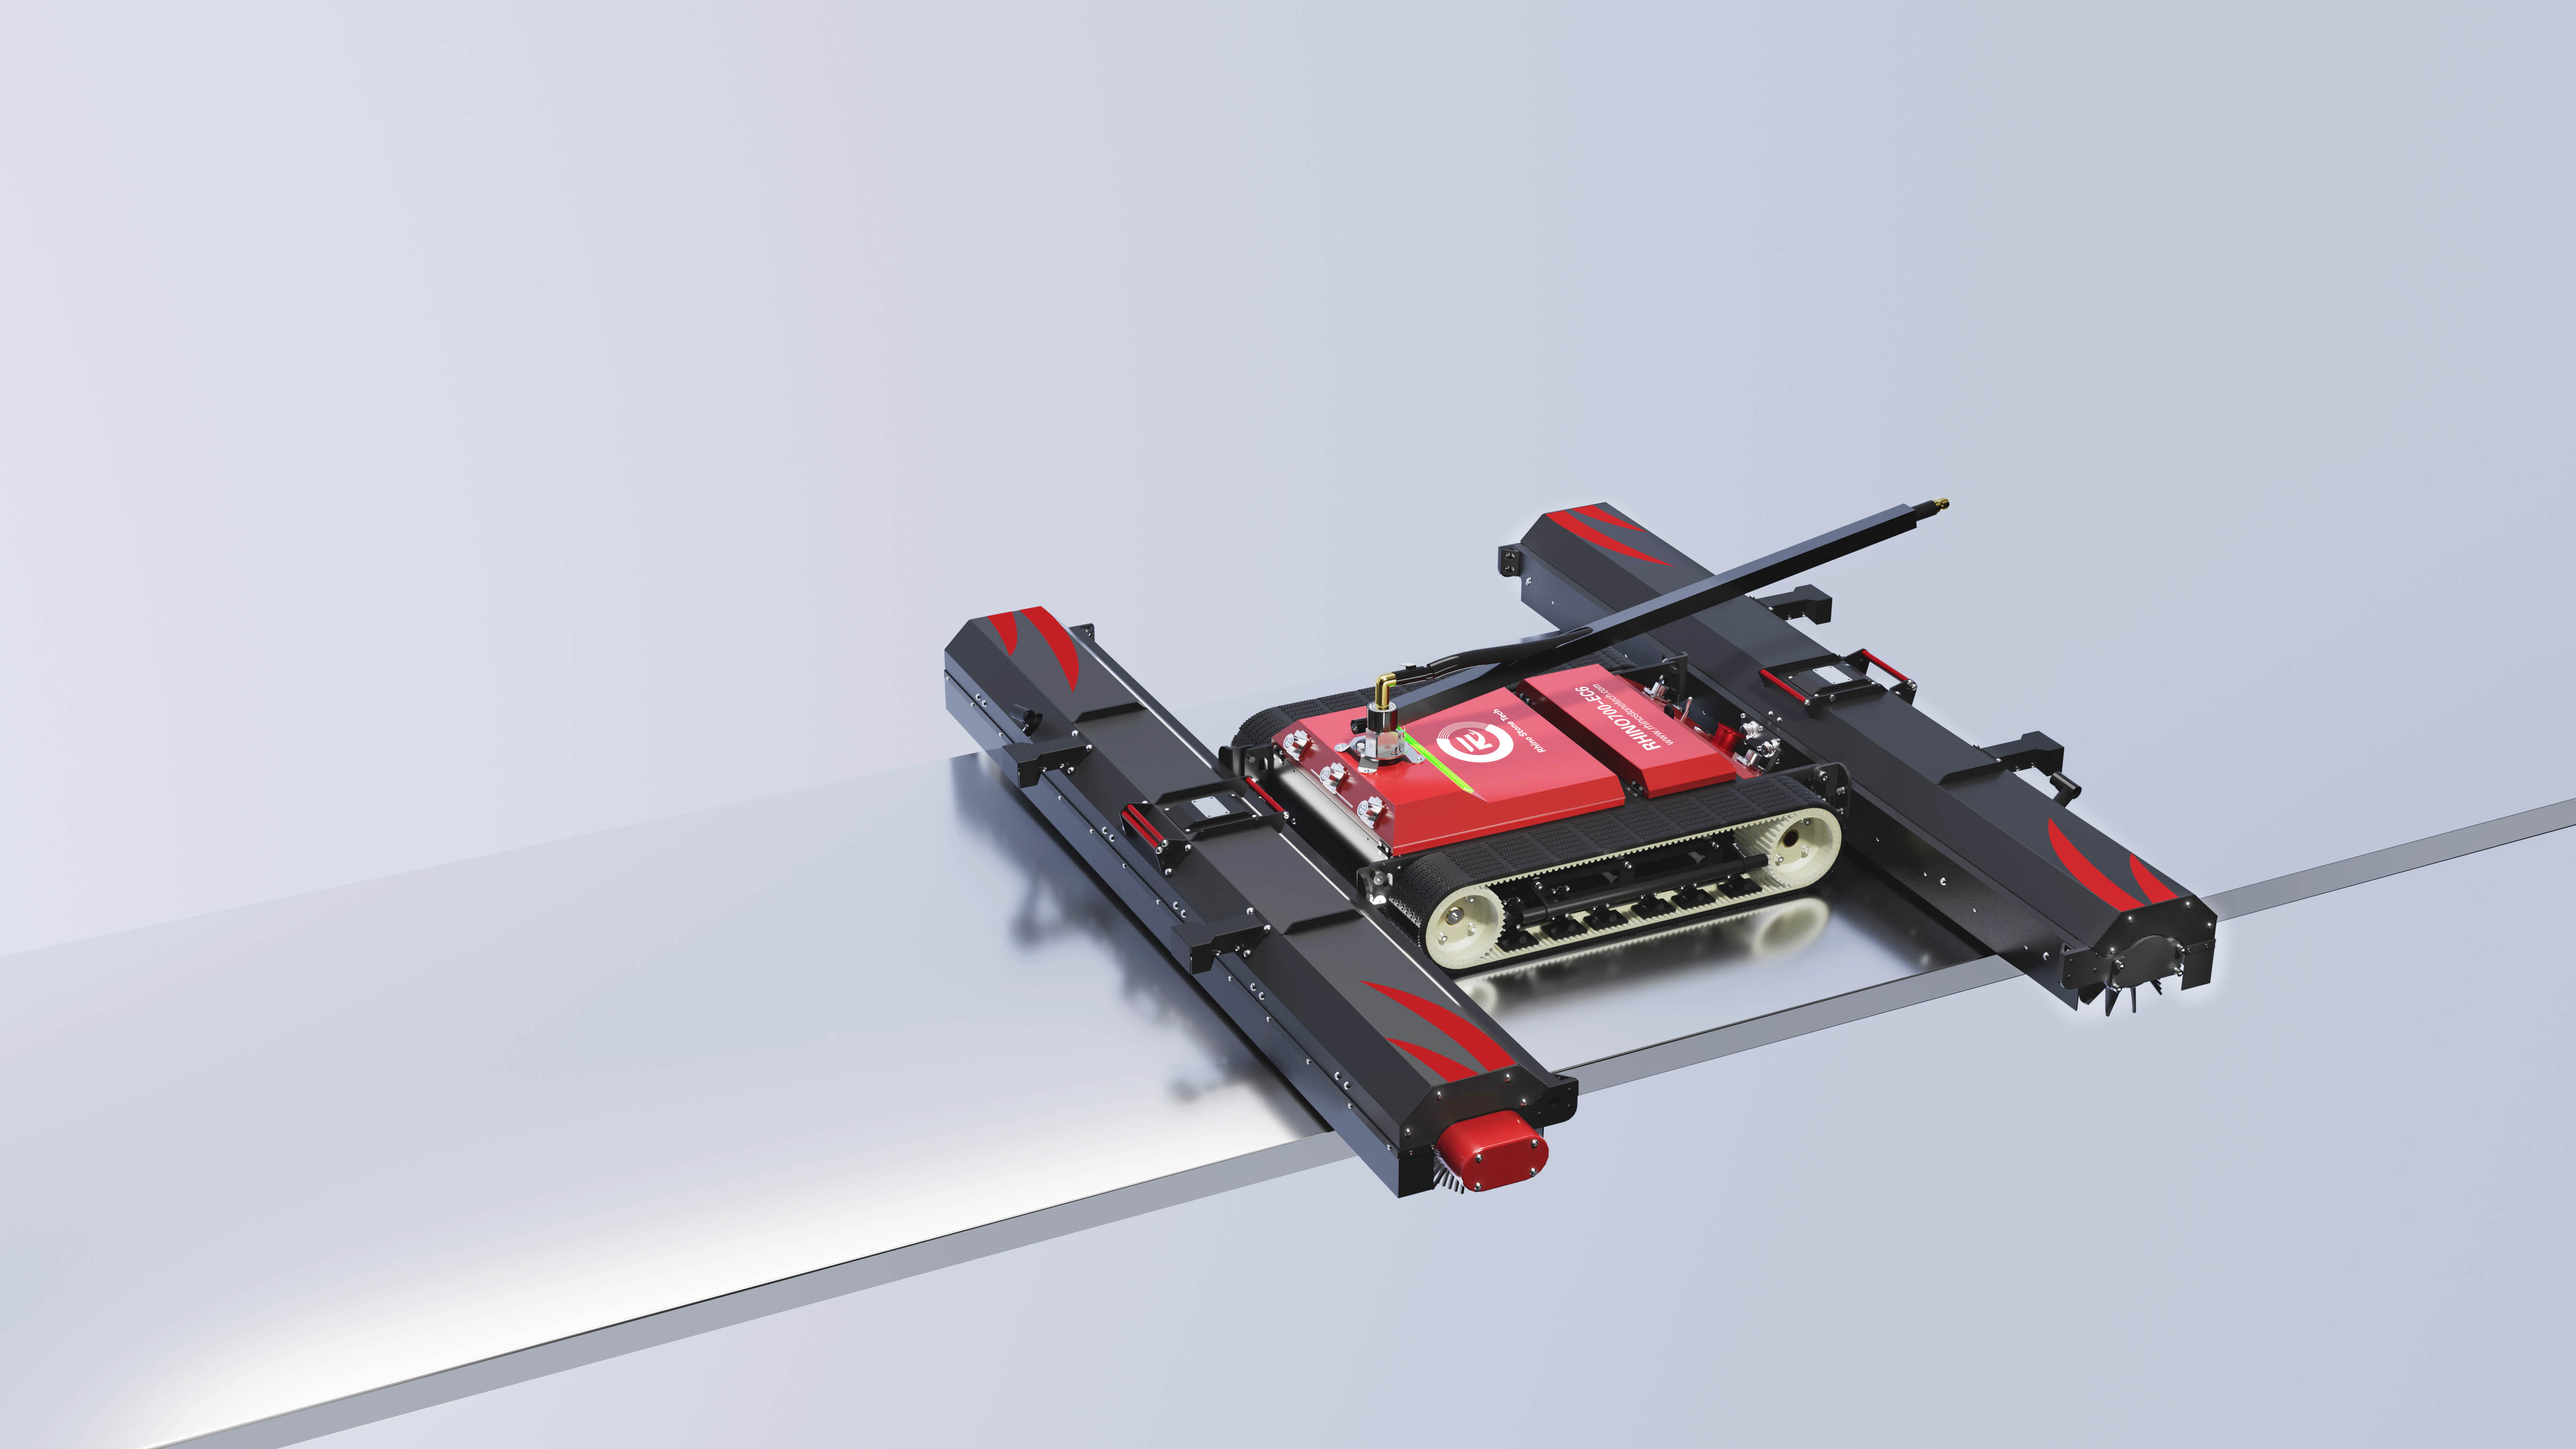
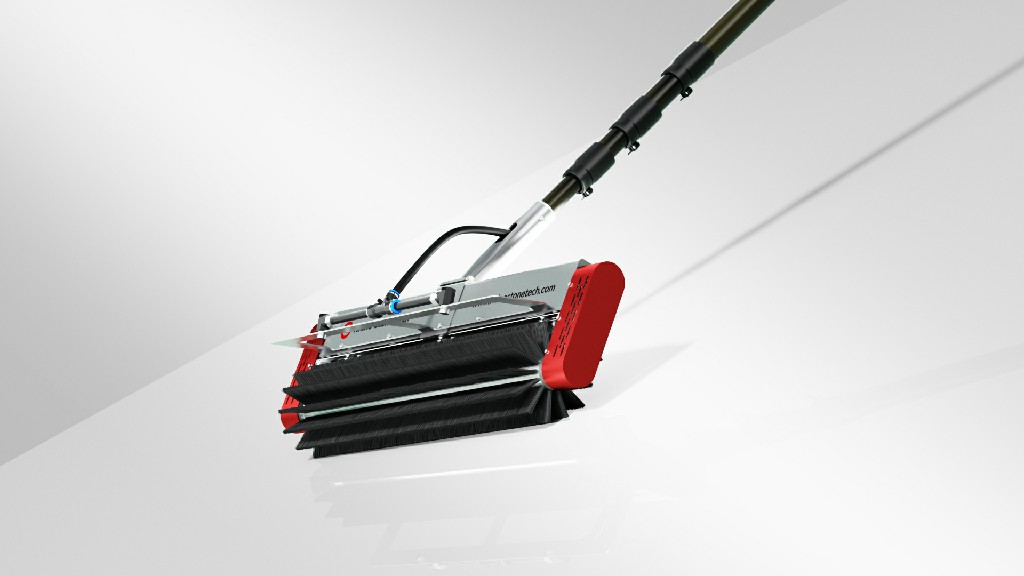
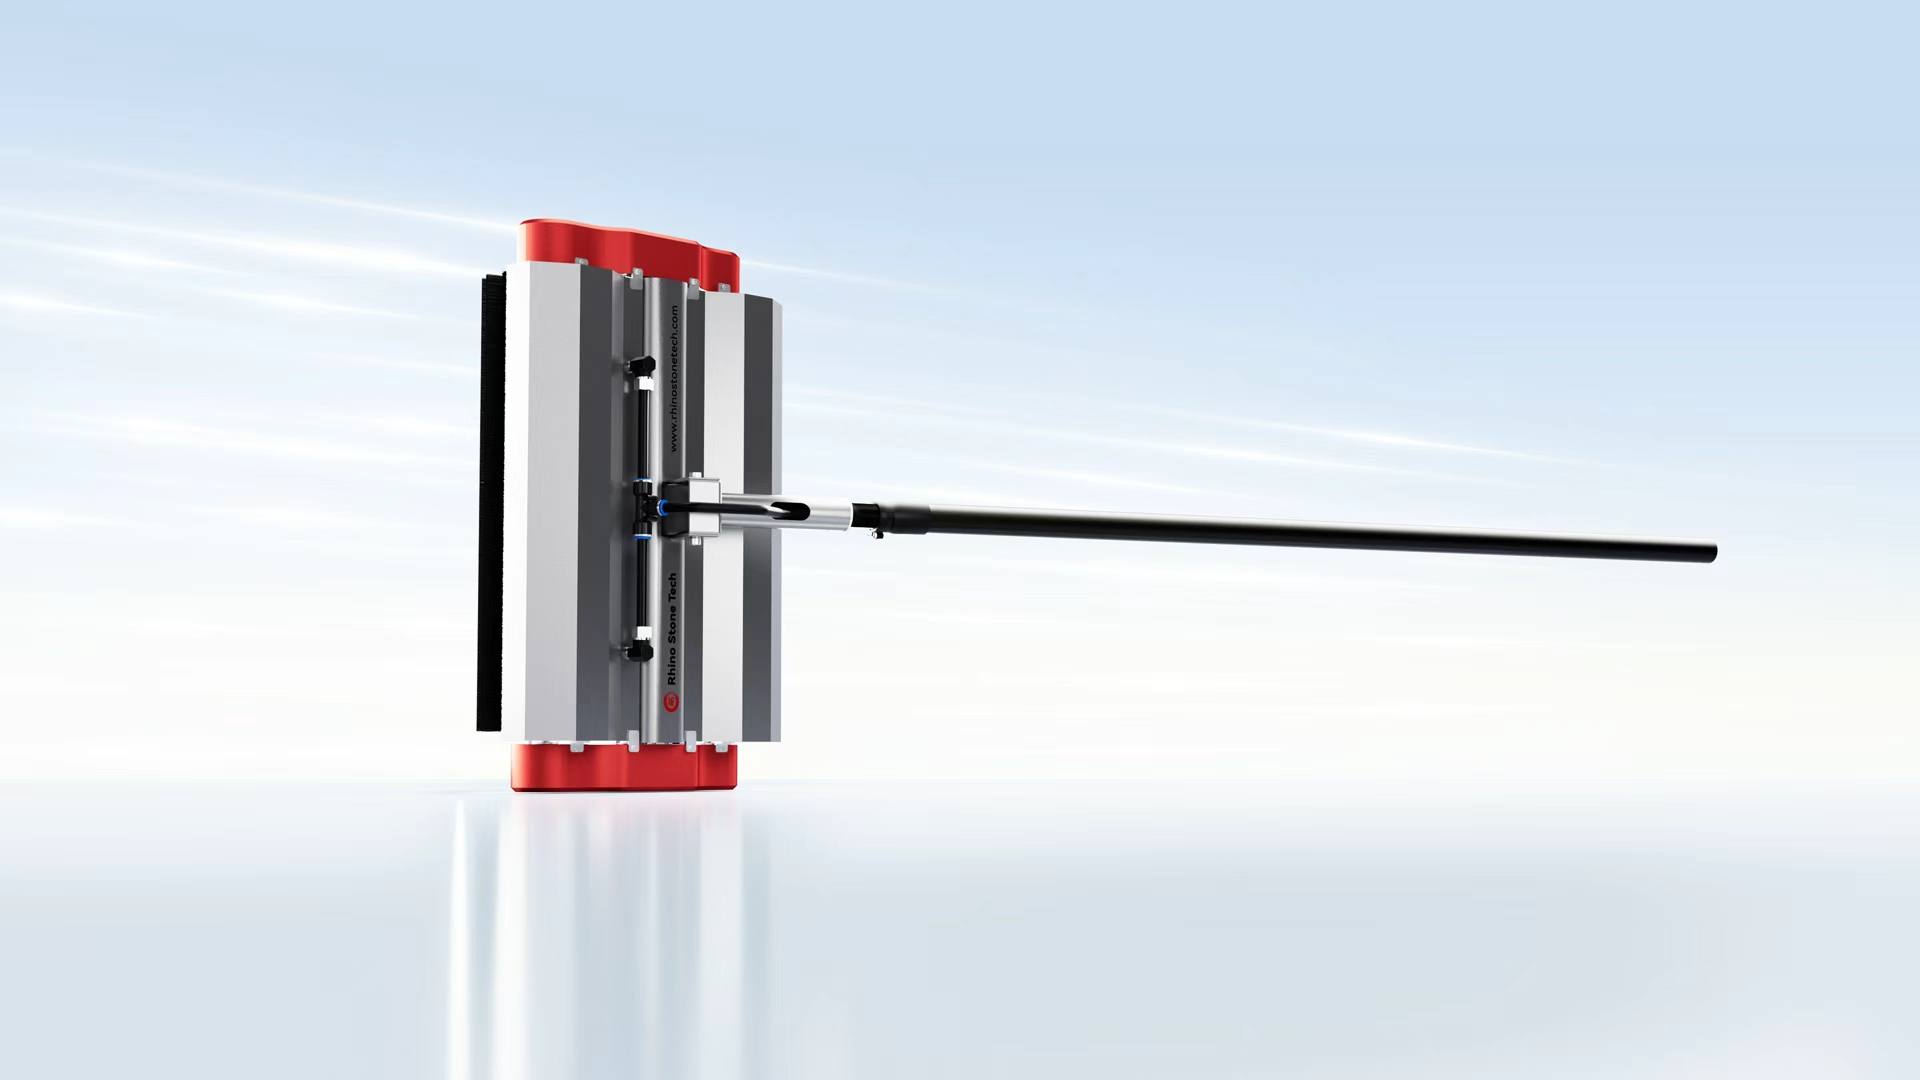
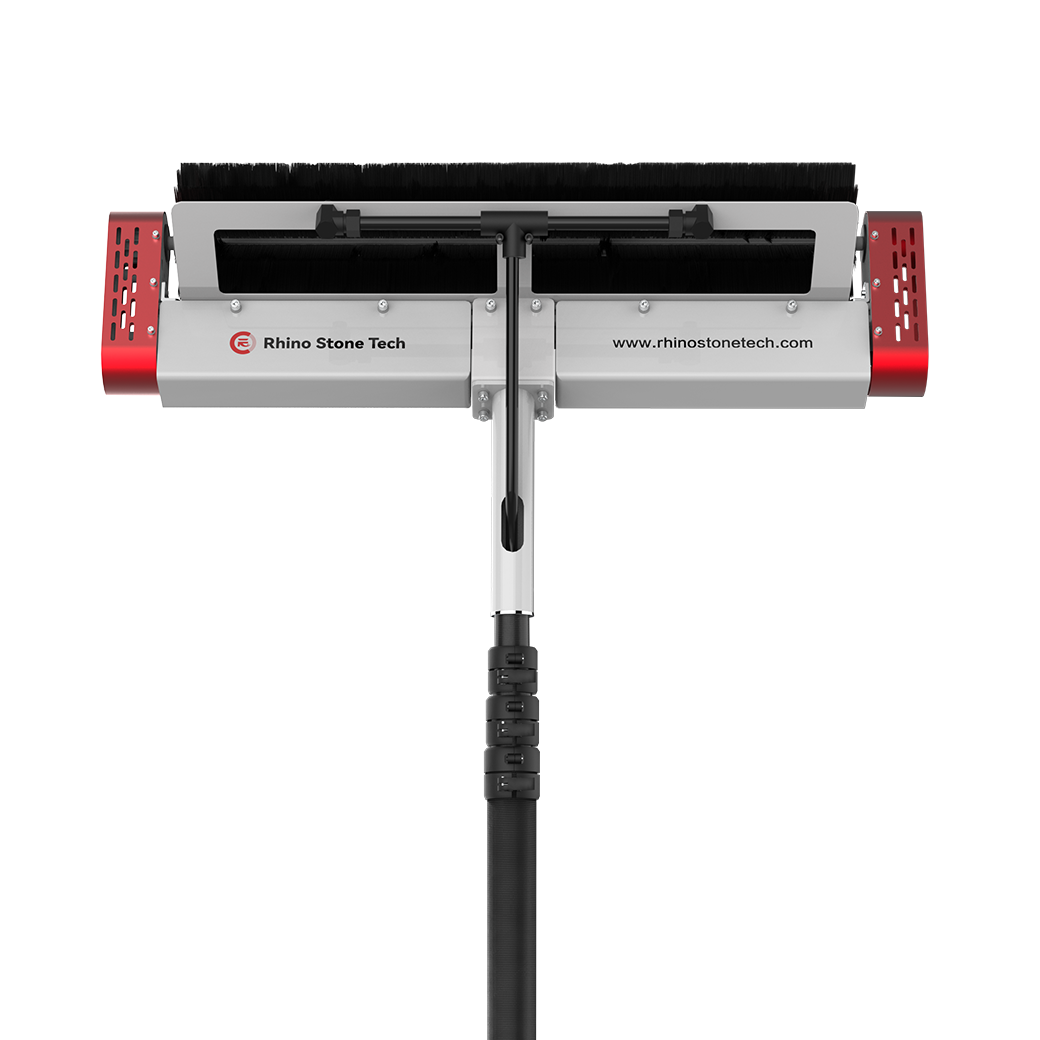
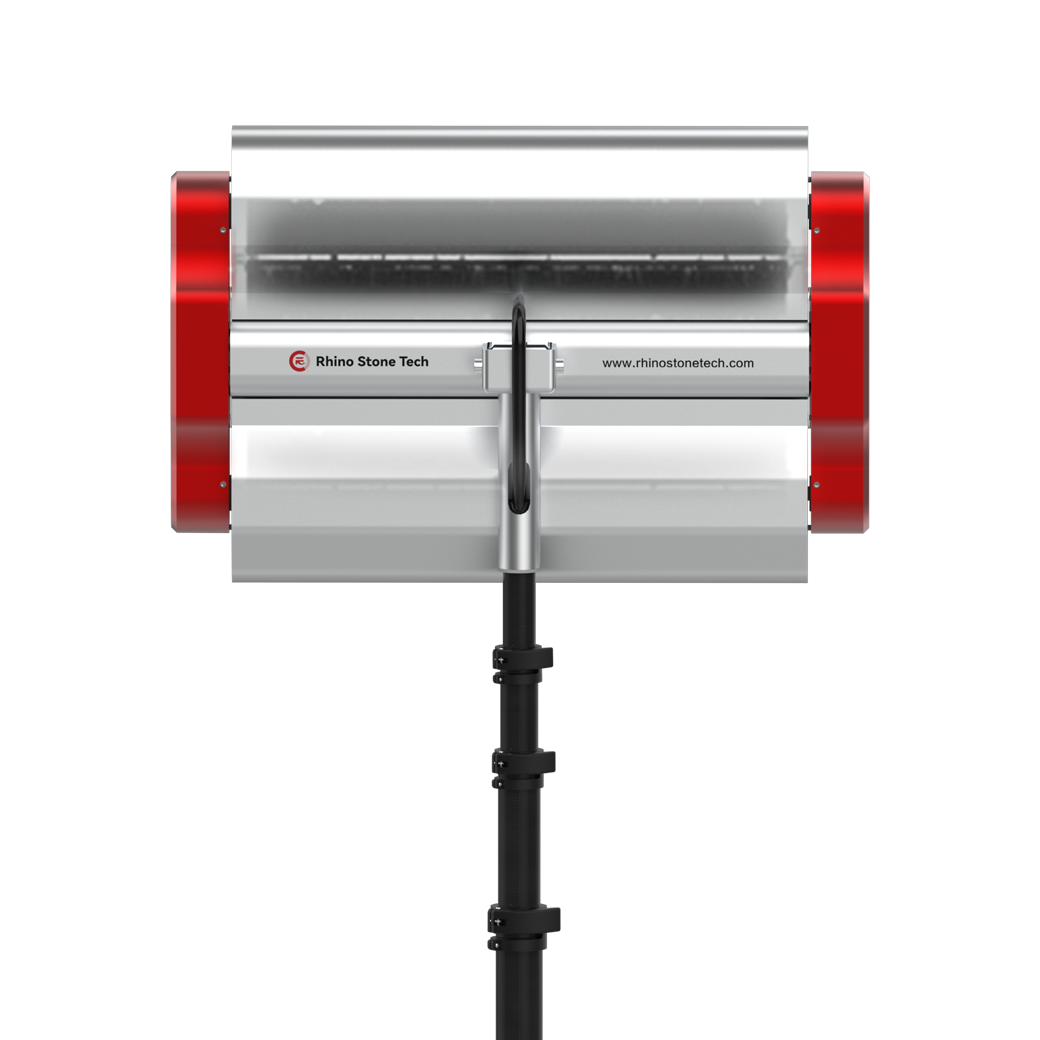
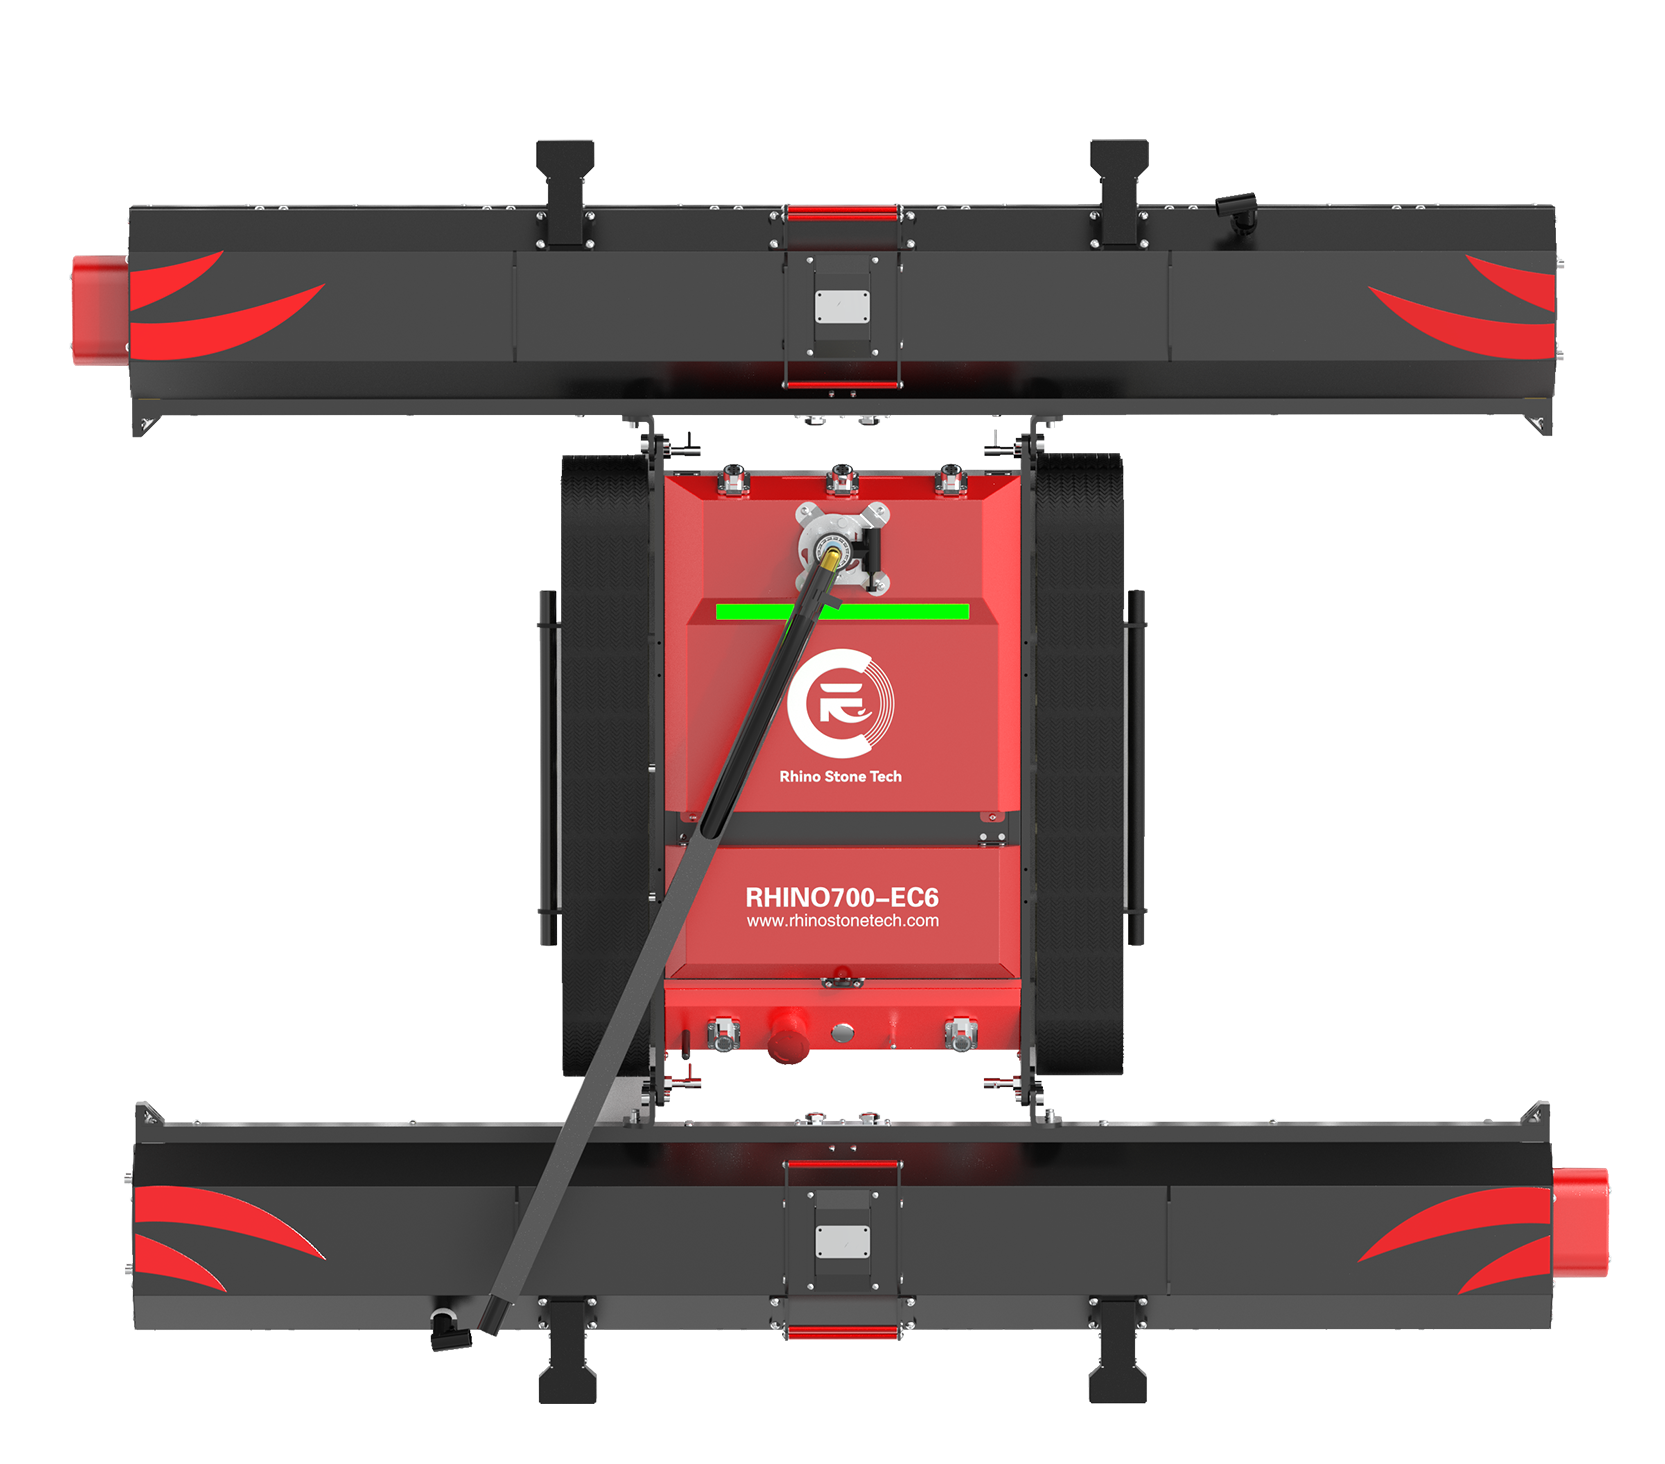
O robô de limpeza de painel solar do tipo rastreador remoto RHINOSTAR EC6 combina um chassi leve, montagem modular, limpeza seca e molhada e operação remota. Suas dimensões de trabalho listadas são 1370 mm por 1200 mm por 180 mm, com um peso de chassi de 18 kg. O robô é projetado para centrais solares de grande escala, sistemas fotovoltaicos comerciais e aplicações de telhado de vidro. Ele suporta matrizes inclinadas até 33 graus e lista uma classificação de resistência ao vento de Nível 7.
Para planejamento de turnos, as especificações mais relevantes são a bateria portátil de lítio 24V 30Ah, a carga rápida de quatro horas, a resistência nominal de pelo menos quatro horas e a faixa de controle remoto de 200 m. Essas figuras suportam um modelo operacional prático no qual um operador limpa uma seção gerenciável, mantém o robô sob observação do solo, pausa para uma carga planejada e usa a pausa para preparar a próxima área.
A página do produto também indica uma relação de trabalho de um robô cobrindo aproximadamente 1 a 2 MW em um dia com um operador. Essa alegação deve ser validada com base no layout do projeto, nível de sujidade, distância de viagem, estratégia de água e frequência de limpeza. Seu valor comercial está na suposição de planejamento e não em um resultado universal. Um piloto executado em uma seção representativa é a maneira mais confiável de confirmar trabalho, cobrança e cobertura em condições locais.
Perguntas Mais Frequentes
Q1: Uma bateria 24V 30Ah garante quatro horas de limpeza?
R: Não. A página EC6 lista uma resistência nominal de pelo menos quatro horas, mas o tempo real de execução depende da inclinação, distância de viagem, carga da escova, temperatura, condição da superfície, modo de limpeza, e da proporção de tempo gasto em movimento em vez de limpeza. O número é uma base de planeamento, não uma garantia universal.
Q2: Por que um tempo de carga de quatro horas é importante?
R: Ele pode ser alinhado com uma pausa de trabalho existente, como almoço, uma pausa de calor, uma transferência de turno, ou realocação de equipamentos. Quando o tempo de carga e pausa estão perto, a tripulação pode retomar com menos espera não planejada.
Q3: Uma faixa de controle remoto de 200 m elimina a necessidade de procedimentos de segurança do telhado?
R: Não. O controle remoto altera a posição do operador e pode reduzir o acesso rotineiro ao teto, mas o site ainda precisa de um plano de segurança documentado, acesso controlado, zonas de exclusão, linhas de visão claras e proteção contra quedas onde é necessário trabalhar em altura.
Q4: O que um comprador deve testar antes de comprar?
R: Um comprador deve executar o robô em uma seção representativa e gravar área limpa, tempo de viagem, drenagem de bateria, tempo de carregamento, uso de água, contagem de operador e problemas de manuseio. Essas medidas mostram se o desempenho do fornecedor se encaixa no site.
Conclusão
Tempo de execução da bateria e carregamento são variáveis comerciais porque eles determinam o quanto o trabalho útil se encaixa em um turno. Uma bateria 24V 30Ah, carga rápida de quatro horas, tempo de execução nominal de quatro horas e faixa de controle de 200 m devem ser lidos juntamente com geometria de matriz, modo de limpeza, controles de segurança e requisitos de trabalho. A RHINOSTAR O EC6 fornece um caso útil para avaliar essa relação, mas a decisão de aquisição mais forte vem de um piloto representativo e dados operacionais verificáveis. Quando o tempo de execução, carga, transporte e controle remoto são planejados como um sistema, a limpeza solar torna-se uma operação repetitiva em vez de uma série de blocos de trabalho incertos.
Referências
Fontes
Departamento de Energia dos EUA: Solar Energy Technologies Office
Ligação:
https://www.energy.gov/eere/solar/solar-energy-technologies-office
Nota: Fornece contexto oficial para as prioridades de desempenho, implantação e operações fotovoltaicas.
Administração de Informação Energética dos EUA: Energia Solar Explicada
Ligação:
https://www.eia.gov/energyexplained/solar/
Nota: Estabelece o papel da geração solar e operações da planta no sistema de energia mais amplo.
Health and Safety Executive: Trabalho em Altura
Ligação:
https://www.hse.gov.uk/work-at-height/
Nota: Apoia a lógica de segurança por trás da redução de trabalho desnecessário em altura através do controle de nível de solo.
Comissão Europeia: CE Marking
Ligação:
https://single-market-economy.ec.europa.eu/single-market/ce-marking_en
Nota: Explica o significado regulamentar da marcação CE para os produtos colocados no mercado europeu.
Organização Internacional de Normalização: Gestão da Qualidade ISO 9001
Ligação:
https://www.iso.org/iso-9001-quality-management.html
Nota: Fornece contexto para avaliar um sistema de gestão da qualidade do fornecedor e disciplina de processo.
NFPA 70E: Standard for Electrical Safety in the Workplace
Ligação:
https://www.nfpa.org/codes-and-standards/nfpa-70e-standard-development/70e
Nota: Relevante ao carregar baterias e gerenciar equipamentos elétricos em ambientes fotovoltaicos industriais.
Exemplos Relacionados
Página do produto RHINO STONE TECH: RHINOSTAR EC6
Ligação:
https://www.rhinostonetech.com/rhinostar-ec6.html
Nota: Fonte de especificação primária para a capacidade da bateria, tempo de carregamento, tempo de execução, faixa remota, dimensões, larguras da escova e aplicações de destino.
RHINO STONE TECH: Por que a limpeza do painel solar é crítica
Ligação:
https://www.rhinostonetech.com/blog-1.html
Nota: Conecta a frequência de limpeza e a manutenção do desempenho às preocupações práticas de operação fotovoltaica.
RHINO STONE TECH: Lavagem a seco vs limpeza molhada para painéis solares
Ligação:
https://www.rhinostonetech.com/blog-4.html
Nota: Suporta comparação de opções de modo de limpeza, uso de água e tradeoffs de implantação.
Leitura adicional
Laboratório Nacional de Energias Renováveis: Confiabilidade fotovoltaica
Ligação:
https://www.nrel.gov/pv/reliability.html
Nota: Alarga a discussão de equipamentos de limpeza para maior confiabilidade fotovoltaica e planejamento de manutenção.
Administração de Segurança e Saúde Ocupacional dos EUA: Proteção contra quedas
Ligação:
https://www.osha.gov/fall-protection
Nota: Fornece contexto de proteção contra quedas para o trabalho baseado em telhados que permanece necessário após implantação de controle remoto.
Associação de Indústrias de Energia Solar: Operações e Manutenção Solar
Ligação:
https://www.seia.org/initiatives/solar-operations-maintenance
Nota: Adiciona perspectiva da indústria sobre operações e práticas de manutenção de ativos solares.