Um robô de limpeza de painel solar tipo crawler passa seu dia de trabalho em uma superfície que termina. As filas param em um parapeito, uma passarela, ou o mar aberto sob uma matriz flutuante. Os trilhos pegam vidro e alumínio, a cabeça de limpeza continua girando, e a máquina continua se movendo, então a única coisa entre um robô que trabalha e uma queda longa é um pequeno conjunto de sensores mais a pessoa que segura o controle remoto. Entender como esses sensores lêem uma borda, onde eles se sentam sob o chassis, e o que acontece nos segundos após um aviso muda como os compradores julgam as reivindicações de segurança. Também explica por que nenhum pacote de sensores transforma uma máquina controlada remota em uma sem vigilância.
Como sensores anti-queda detectam bordas de array solar antes que um crawler os alcance
A detecção de bordas começa com um sensor a olhar para baixo, não para a frente. Um sensor anti-queda em um robô rastreador geralmente emite um sinal de curto alcance — luz infravermelha, ultrassom ou um método de proximidade semelhante — em direção à superfície logo à frente ou abaixo do chassis, em seguida, lê o que volta. Num módulo, o vidro devolve um reflexo limpo e constante. Na última fila de uma matriz de telhado, a superfície simplesmente termina e o retorno desaparece. Essa mudança é o gatilho: o controlador trata-o como terreno perdido e corta a movimentação para as faixas. O detalhe chave é que o sensor não está medindo o telhado, ele está medindo a ausência do telhado, e que a ausência chega uma fração de segundo antes da máquina. As lacunas do painel tornam o trabalho mais difícil do que parece. Os módulos sentam-se em fileiras com juntas de expansão, trilhos de montagem e aberturas de drenagem entre eles, e uma junta estreita pode parecer um drop-off para um sensor virado para baixo. Máquinas com uma longa faixa de cruzamento de obstáculos, como a figura de 60 cm no RHINOSTAR-EC6, são projetadas para viajar sobre essas juntas em vez de parar em cada uma delas, então o controlador tem que separar uma lacuna transversal de uma borda de array genuína. A condição da superfície e a velocidade de viagem alteram esse julgamento. Um passe de limpeza molhada deixa uma película de água que muda como a superfície reflete um feixe de infravermelho, poeira seca muda novamente, e maior velocidade diminui o tempo entre a detecção e a chegada. Ou o sensor vê mais à frente, ou a máquina desacelera perto de um limite — essas são as duas opções práticas.
Por que o posicionamento do sensor e a tração da pista trabalham juntos no telhado e nas antenas flutuantes
As folhas de especificação listam sensores e faixas em linhas separadas, mas em uma borda de array real eles se comportam como um sistema de segurança. Uma matriz de telhado normalmente termina em um parapeito, uma passarela de serviço, ou uma mudança no campo do telhado. Uma matriz flutuante termina na borda de um pontão. Em ambas as configurações, a máquina é mais exposta quando viaja de lado ou reverte, não só quando carrega diretamente no limite. É por isso que a colocação é tão importante quanto a contagem de sensores, e por isso a aderência da faixa decide se um comando de parada realmente mantém a máquina onde o controlador quer que ela pare.
1. Quatro Pontos Sensor como Consciência de Segurança Camada
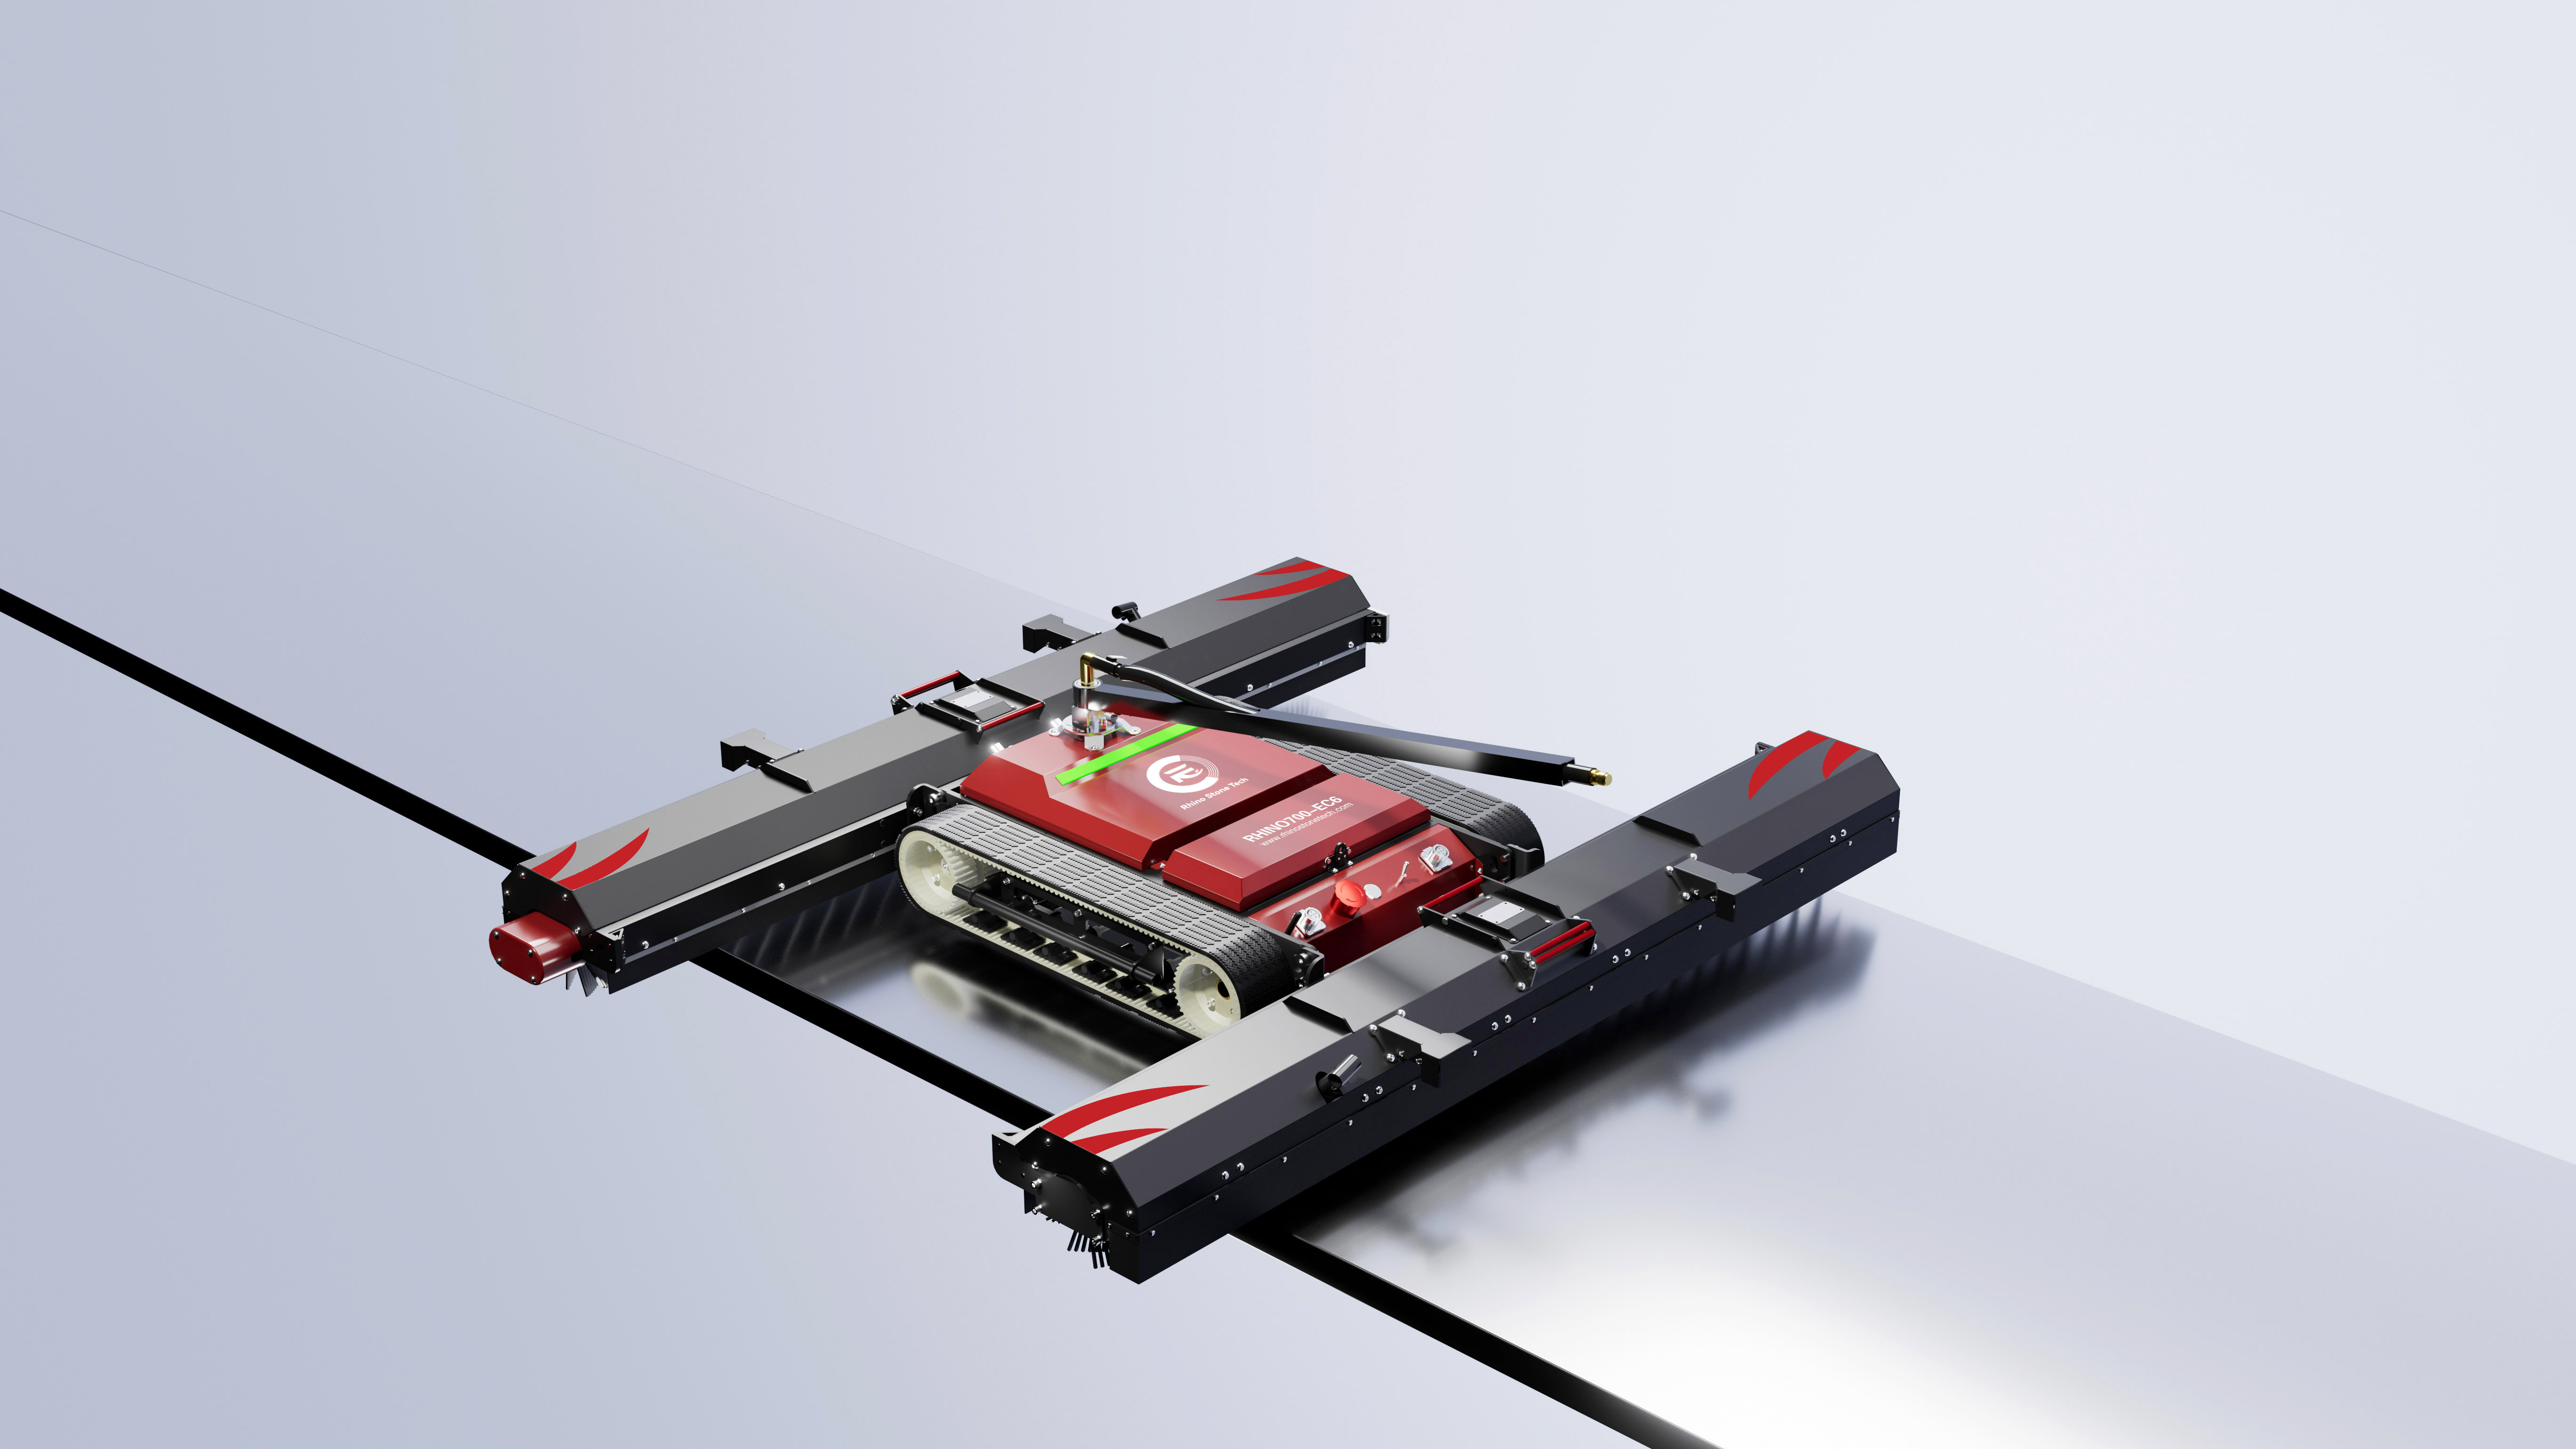
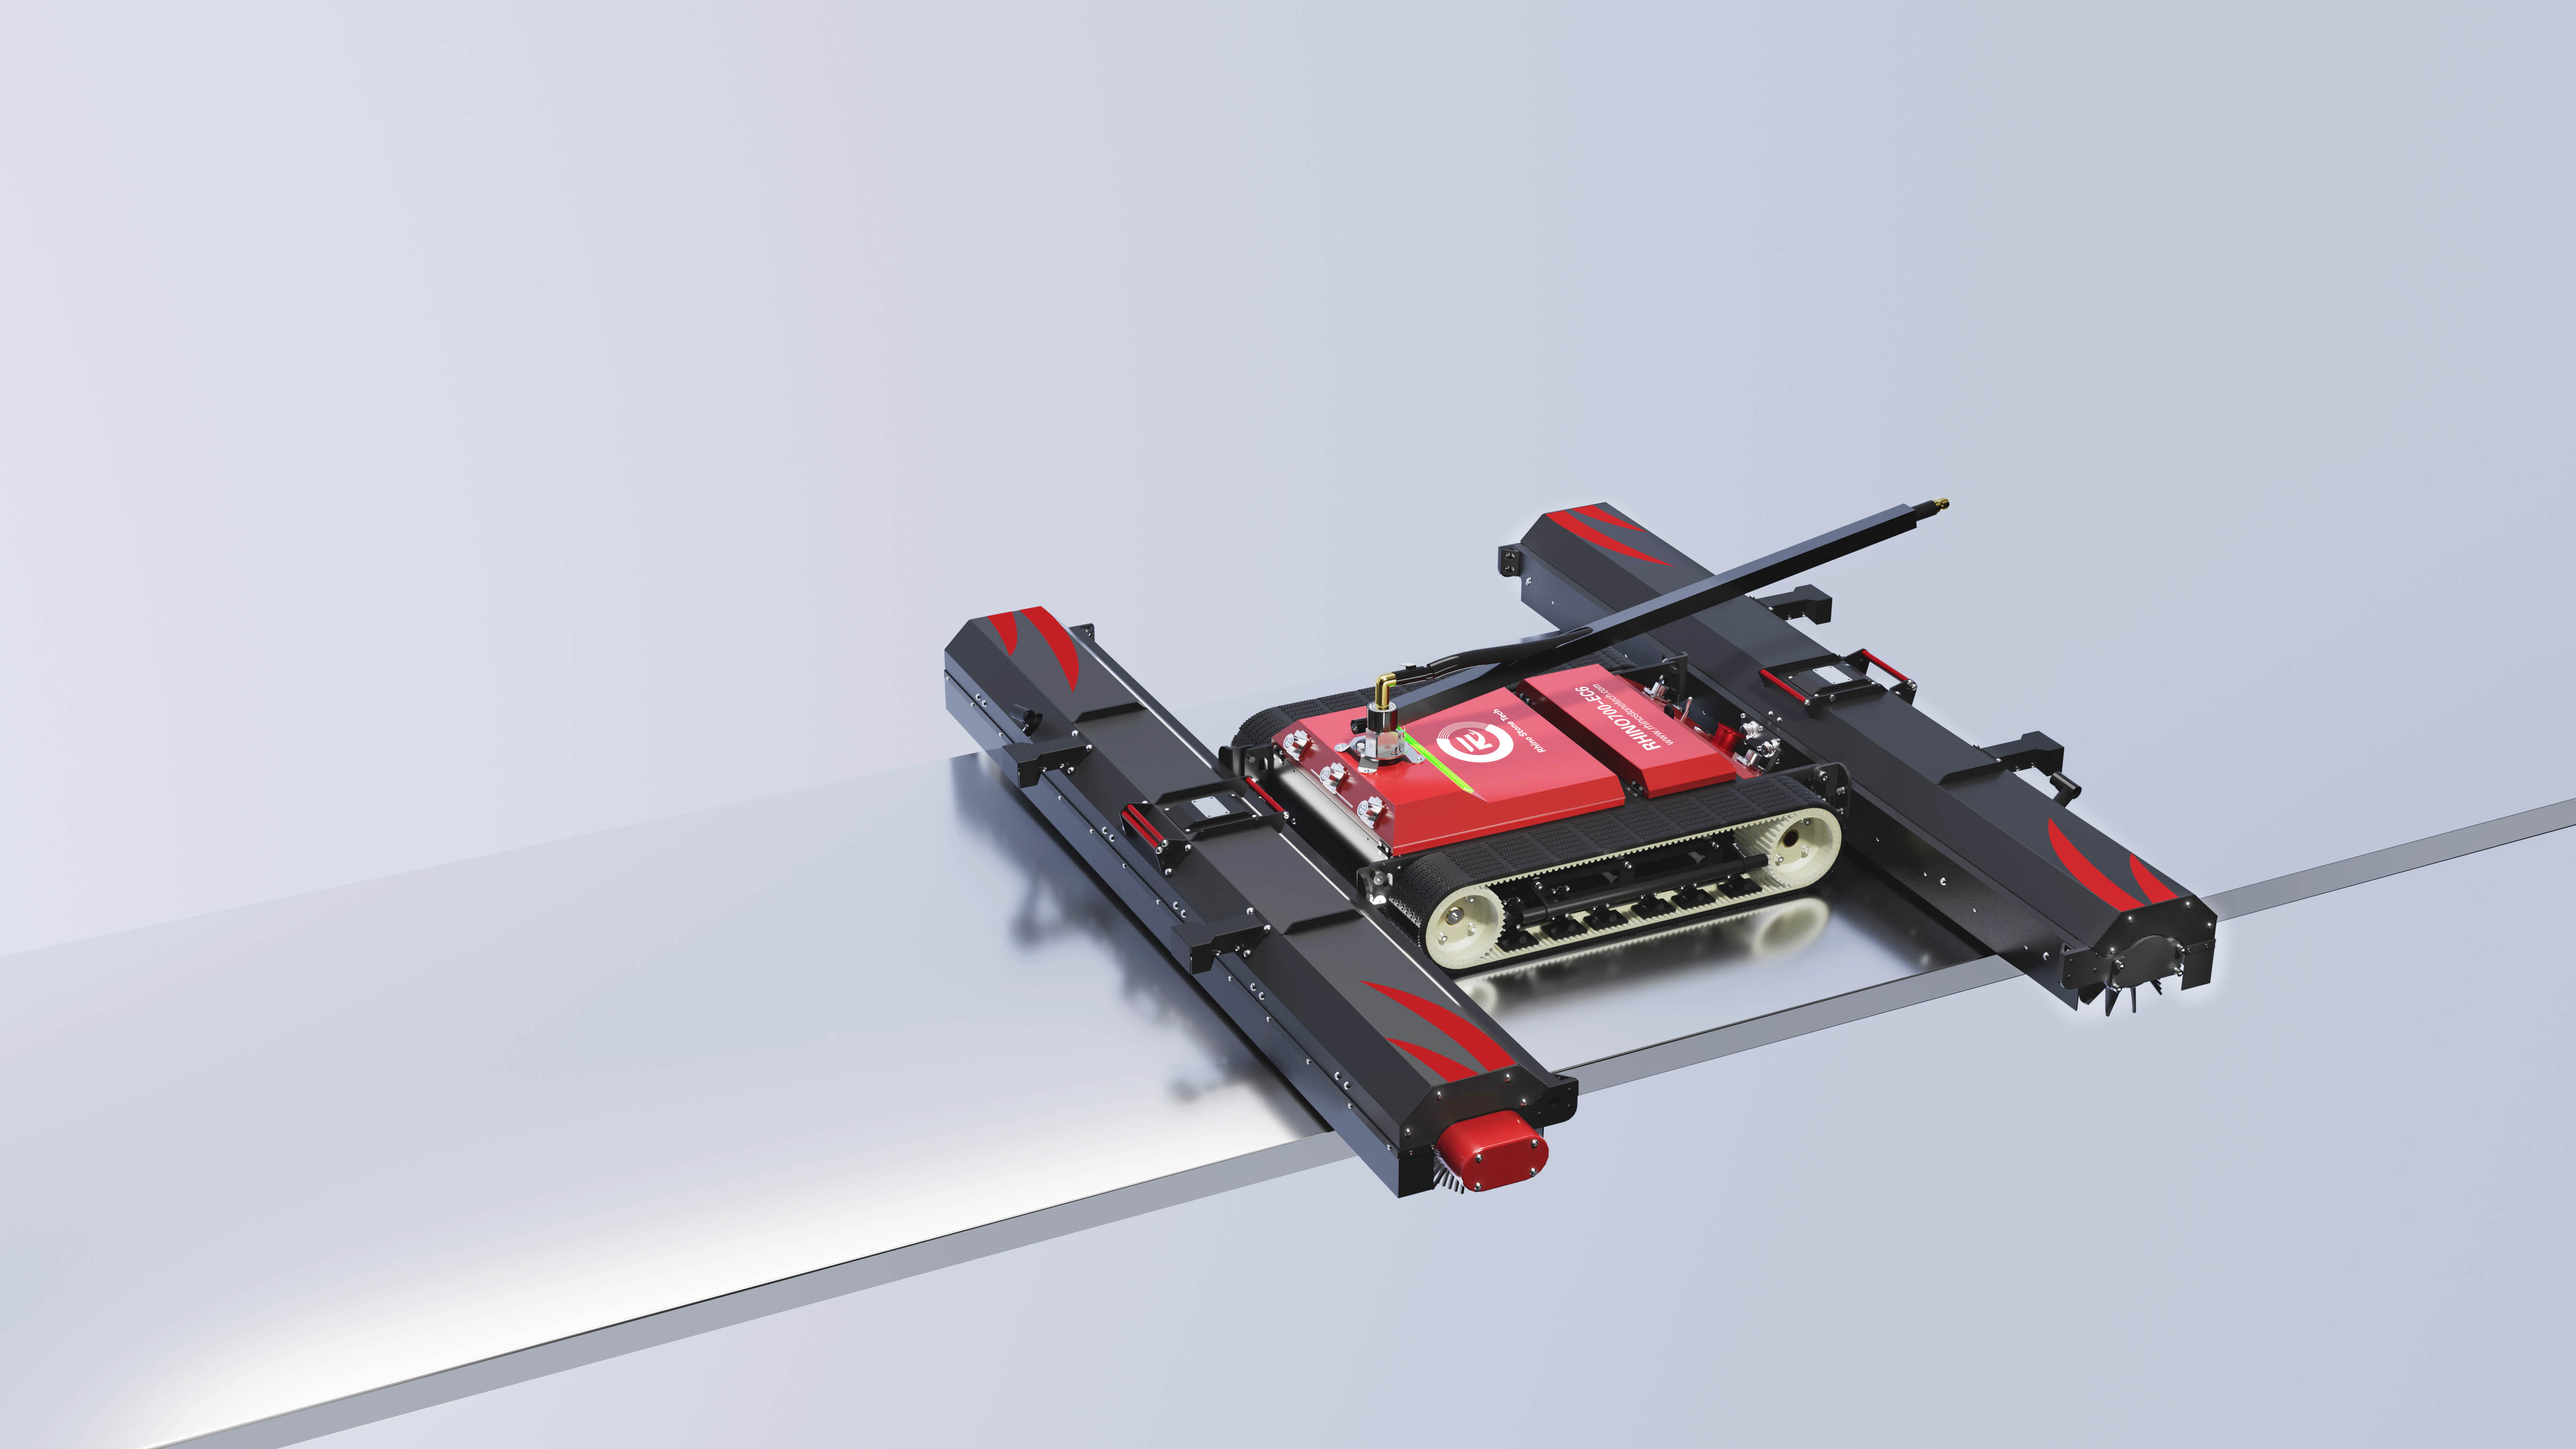
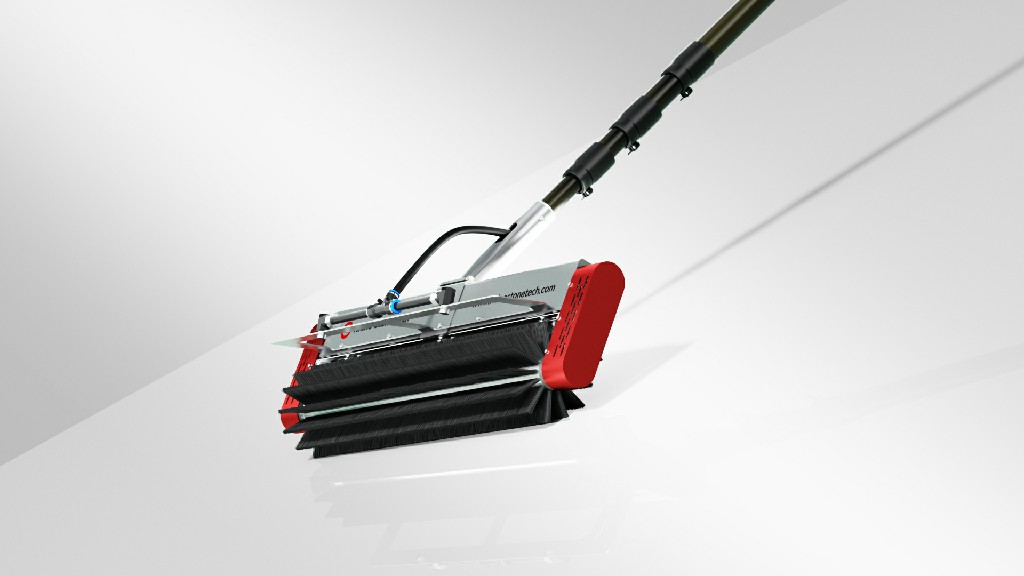
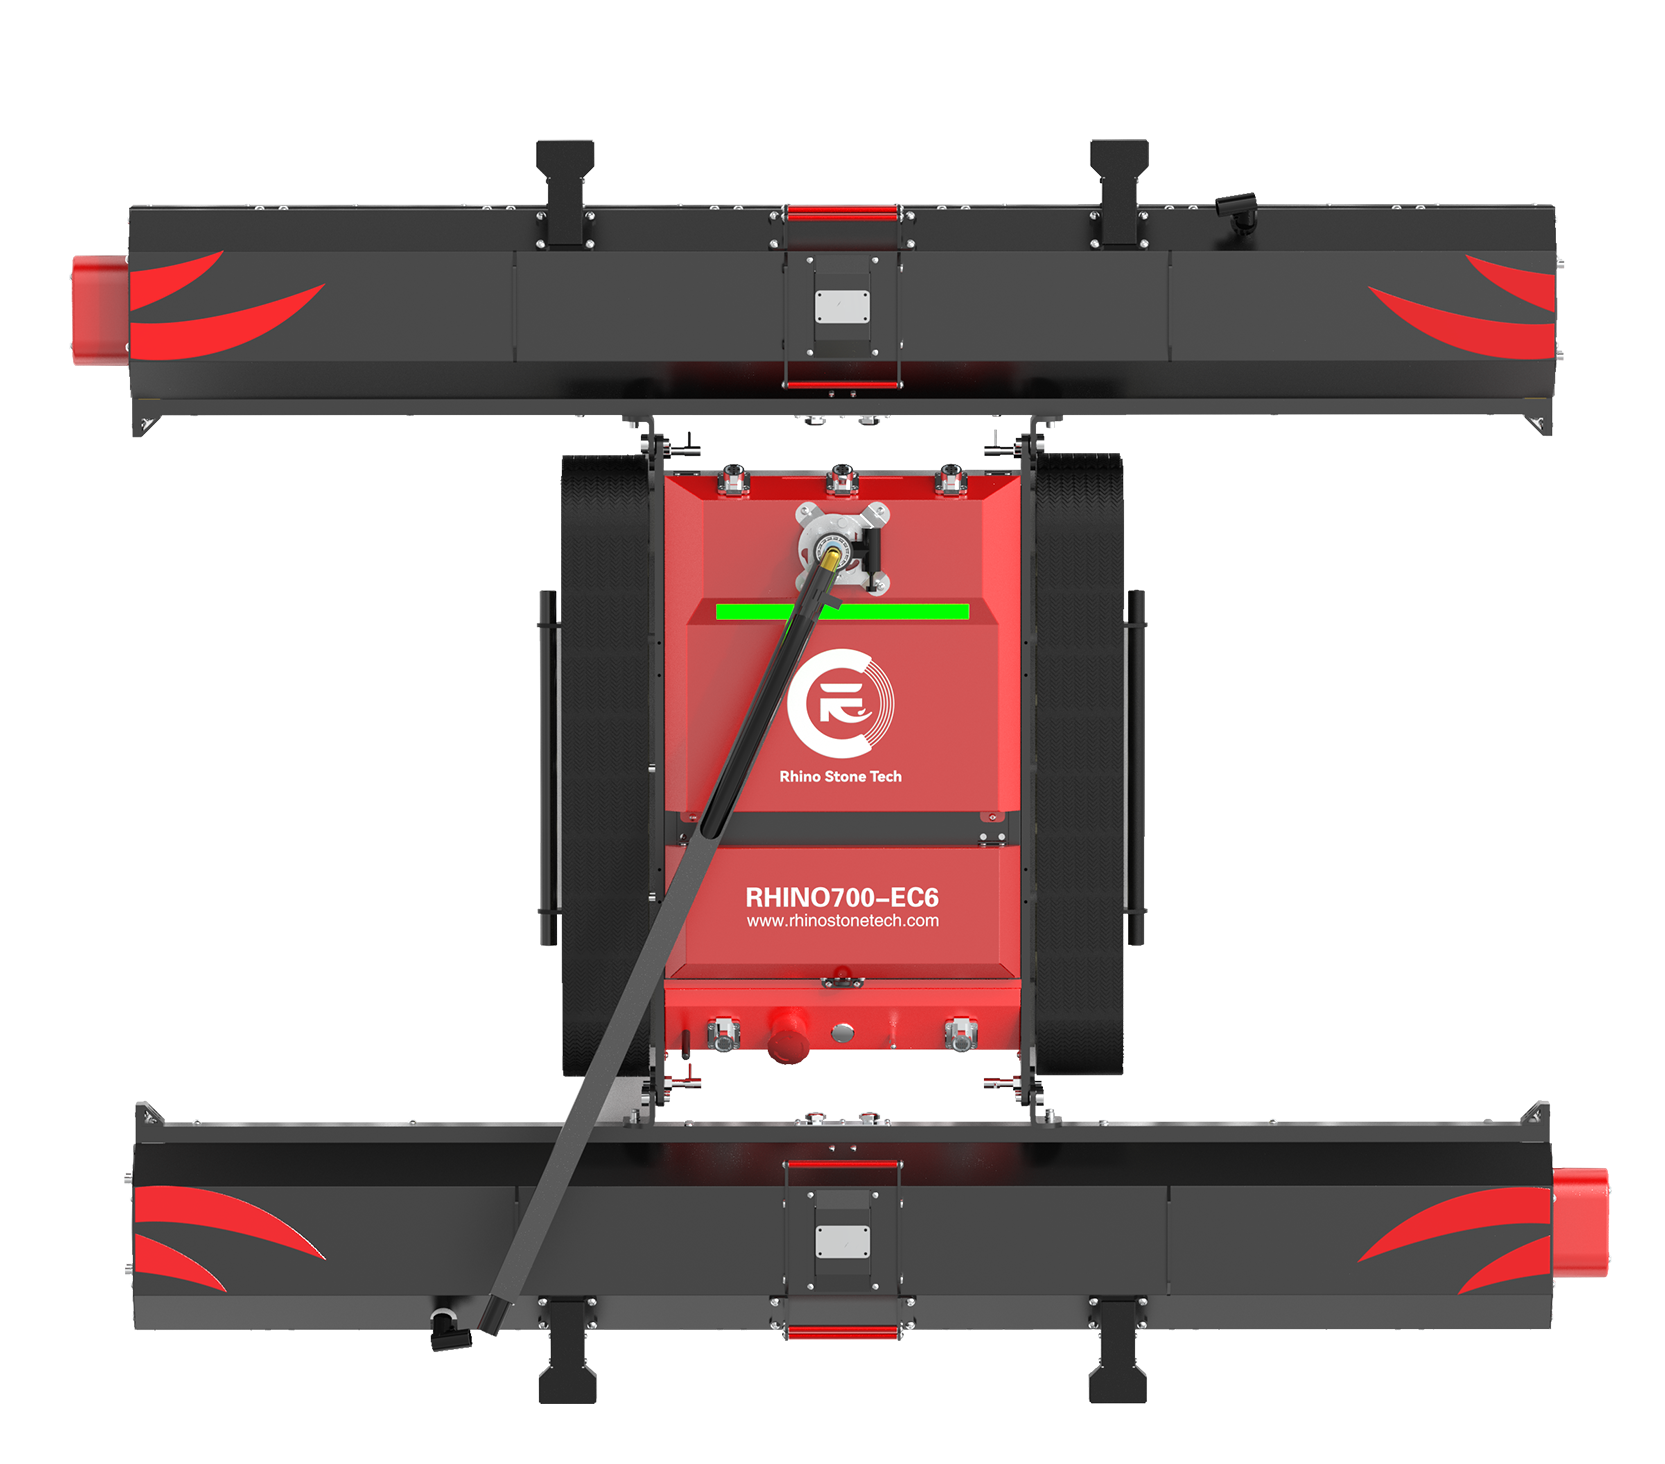
Um layout de quatro sensores em um chassi é melhor entendido como cobertura em vez de uma pontuação. Cada sensor observa uma zona debaixo da máquina, geralmente frente esquerda e frente direita, traseira esquerda e traseira direita, de modo que uma aproximação angular, um pivô lento, ou um movimento reverso ainda traz um sensor perto do limite primeiro. O RHINOSTAR-EC6 carrega quatro sensores anti-queda de alta precisão em um chassi de 18 kg, e o peso leve faz parte da lógica: uma máquina mais leve é mais fácil de parar com um modesto motor de acionamento e uma pegada compacta. Consciência de camadas também significa que qualquer único gatilho é suficiente para parar a unidade. Um sensor lendo ao ar livre sob sua zona é uma condição de parada, não uma sugestão que o controlador pesa contra a direção de viagem.
2. Aperto da trilha de borracha ajuda, mas ainda precisa do julgamento do operador
Apertar e sentir fazem trabalhos diferentes. Os sensores decidem quando parar; as faixas decidem se a máquina realmente pára lá. Faixas de borracha ampliadas, como as faixas de 100 mm no RHINOSTAR-EC6, colocar mais área de contacto no vidro e segurar melhor em superfícies molhadas ou empoeiradas. Em uma matriz inclinada, a máquina também está trabalhando contra a gravidade, e uma inclinação de até 33° é íngremes o suficiente para que a distância de parada cresça visivelmente. Uma passagem molhada torna a superfície escorregadia por um momento, a poeira seca reduz a aderência de uma forma diferente, e nenhuma das condições altera a regra de operação: manter a velocidade controlada perto de uma borda, manter o controle remoto na mão, e deixar distância de parada em reserva em vez de testar o sensor nos últimos centímetros.
O que a segurança da borda assistida não significa para a limpeza solar não vigiada
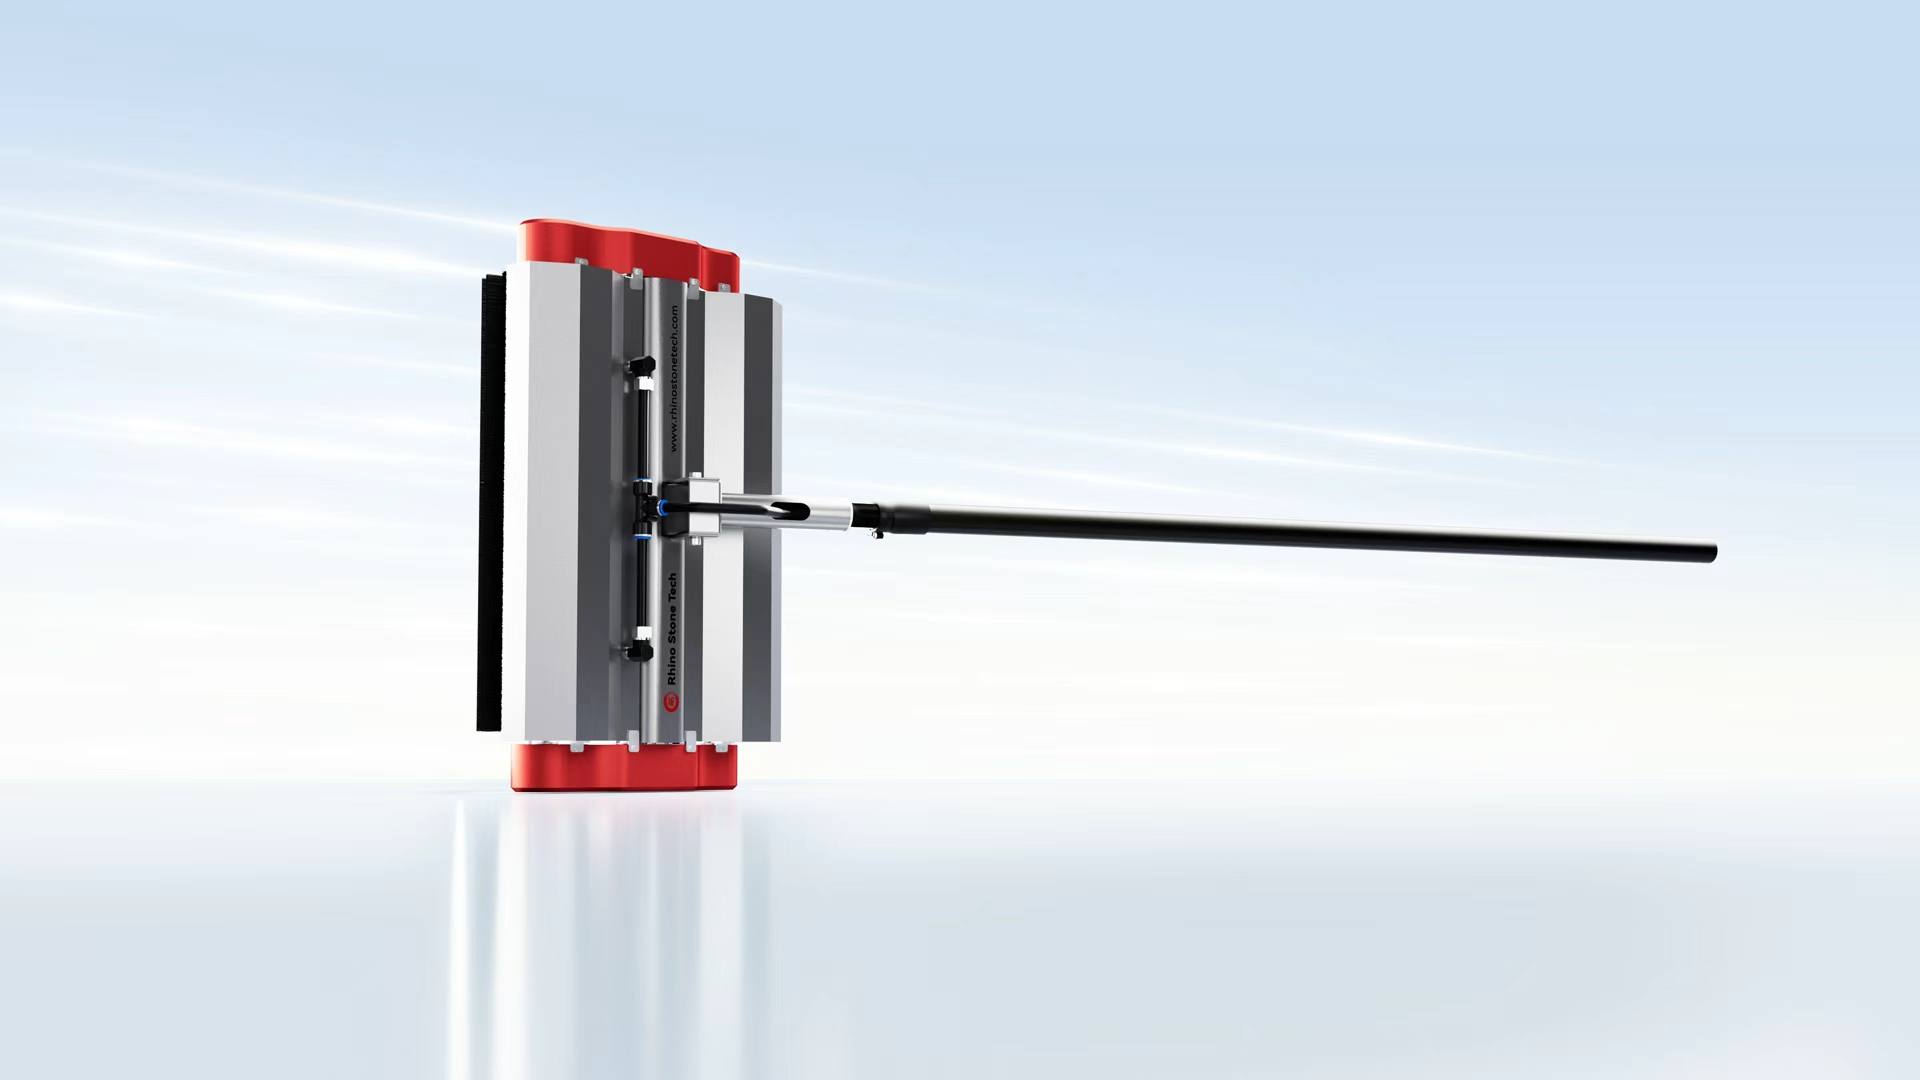
Segurança e autonomia assistidas são duas coisas diferentes, e confundi-las é o mal-entendido mais comum sobre robôs de limpeza equipados com sensores. Os sensores anti-queda não mapeam um array, planejam uma rota ou decidem qual linha limpar em seguida. Eles observam o chão debaixo da máquina e param a movimentação quando o chão desaparece. Em uma máquina com controle remoto que trabalha através de um link sem fio de 200 m, o operador ainda escolhe a velocidade, a direção e o momento para girar no final de uma linha. As regras europeias de segurança das máquinas têm a mesma visão do equipamento industrial: uma máquina precisa de uma função de paragem confiável, e uma pessoa tem de poder intervir. Prevê-se que as máquinas radiocontroladas funcionem previsivelmente na sua banda atribuída, que é o território abrangido por normas de dispositivos de curto alcance como a ETSI EN 300 220. Para os compradores comparando modelos, a questão prática não é quantos sensores uma máquina tem, mas o que acontece nos dois segundos após um deles disparar. Uma folha de especificação de um fabricante de robô de limpeza de painel solar normalmente dá uma contagem de sensores, uma largura de faixa e uma faixa remota; o comportamento de segurança por trás desses números vem da lógica de controle e do procedimento do site em torno dele. Um fornecedor de robô de limpeza de painel solar que também documenta procedimentos de borda, expectativas do operador e comportamento de parada dá aos compradores mais para trabalhar do que um que lista hardware sozinho. No local, o plano viável para um telhado ou uma matriz flutuante é um operador treinado, uma pesquisa que sinaliza as bordas arriscadas e amplas lacunas, e uma rota de limpeza que mantém a direção de viagem previsível em cada limite.
Conclusão
Os sensores anti-queda são a linha frontal de segurança de borda em um robô de limpeza de painel solar do tipo crawler, e eles ganham esse papel fazendo um bom trabalho: percebendo que a superfície terminou antes da máquina alcançá-la. Quatro pontos de sensor, faixas de borracha largas e uma função de parada responsiva tornam esse trabalho mais confiável em telhados, matrizes inclinadas e decks flutuantes molhados. Eles também mantêm a máquina firmemente na categoria assistida. Um rastreador controlado remotamente em uma matriz solar é uma ferramenta que um operador treinado usa, não uma máquina que limpa um site por conta própria. Os compradores que entendem que a divisão do trabalho obtém resultados mais seguros e menos surpresas do que aqueles que lêem um sensor contam como uma promessa.
FAQ
P: Como os sensores anti queda funcionam em um robô de limpeza de painel solar?
R: Um sensor anti-queda virado para baixo envia um sinal de curto alcance na superfície sob o chassi e lê o retorno. Vidro ou metal dá um retorno constante, enquanto depois da última linha de módulos não há nada para refletir o sinal de volta. O controlador trata esse retorno em falta como uma borda e pára a unidade de pista, que acontece rapidamente em uma máquina leve e orientada para a faixa. O princípio de sensoriamento é simples; o trabalho de engenharia está na distinção de uma borda de array real de lacunas e juntas de painel comuns.
Q: Quatro sensores anti-queda são suficientes para bordas de arranjo solar no telhado?
R: Quatro sensores se adequam a um chassis de rastreamento quadrado porque cobrem quatro quadrantes, incluindo aproximações diagonais e viagens reversas. O suficiente é uma questão prática em vez de contar com uma linha de especificações: o layout funciona quando a geometria da borda, as lacunas do painel, a umidade da superfície e a velocidade de viagem são tratadas na lógica de controle e na rota do operador. O sensor de frente só deixaria o movimento traseiro e lateral descoberto, e nenhum layout remove a necessidade de uma velocidade de aproximação controlada perto de um limite.
Q: Um robô de limpeza de painel solar pode operar totalmente sem vigilância com sensores anti-queda?
R: Não. Uma função anti-queda é uma camada de segurança, não um sistema de navegação. Ele pára a máquina quando o solo desaparece; não planeja linhas, escolher onde limpar, ou recuperar a máquina se ela fica presa contra um trilho ou uma lacuna. Limpar uma matriz solar com um robô rastreador permanece um trabalho controlado remotamente com um operador treinado no local, e essa suposição é o que horários, planejamento de trabalho e procedimentos de segurança local devem ser construídos ao redor.
Fontes / Referências
Máquinas – Mercado Interno, Indústria, Empreendedorismo e PME
ETSI EN 300 220: Dispositivos de curto alcance que operam na faixa de frequências de 25 MHz a 1000 MHz
Patentes
Exemplos Relacionados
Especificações confirmadas do RHINOSTAR-EC6