Em uma matriz solar íngreme, a parte dura muitas vezes não é a própria limpeza. A parte difícil é levar a máquina para o lugar certo, mantê-la lá, e movê-la através de lacunas de painel sem escorregar ou inclinar. O design da pista fica no centro desse trabalho. A largura da faixa muda como o peso se espalha pelo vidro, o peso do chassi muda com que facilidade a máquina pode ser reposicionada e a travessia de obstáculos decide se o robô pode se mover entre fileiras ou sobre lacunas estruturais. Compreender essas ideias mecânicas ajuda quem quiser comparar plataformas de limpeza rastreadas e entender por que um chassis de rastreamento leve é frequentemente usado em matrizes íngremes.
Como faixas de borracha criar contacto terrestre em arrays solares inclinados
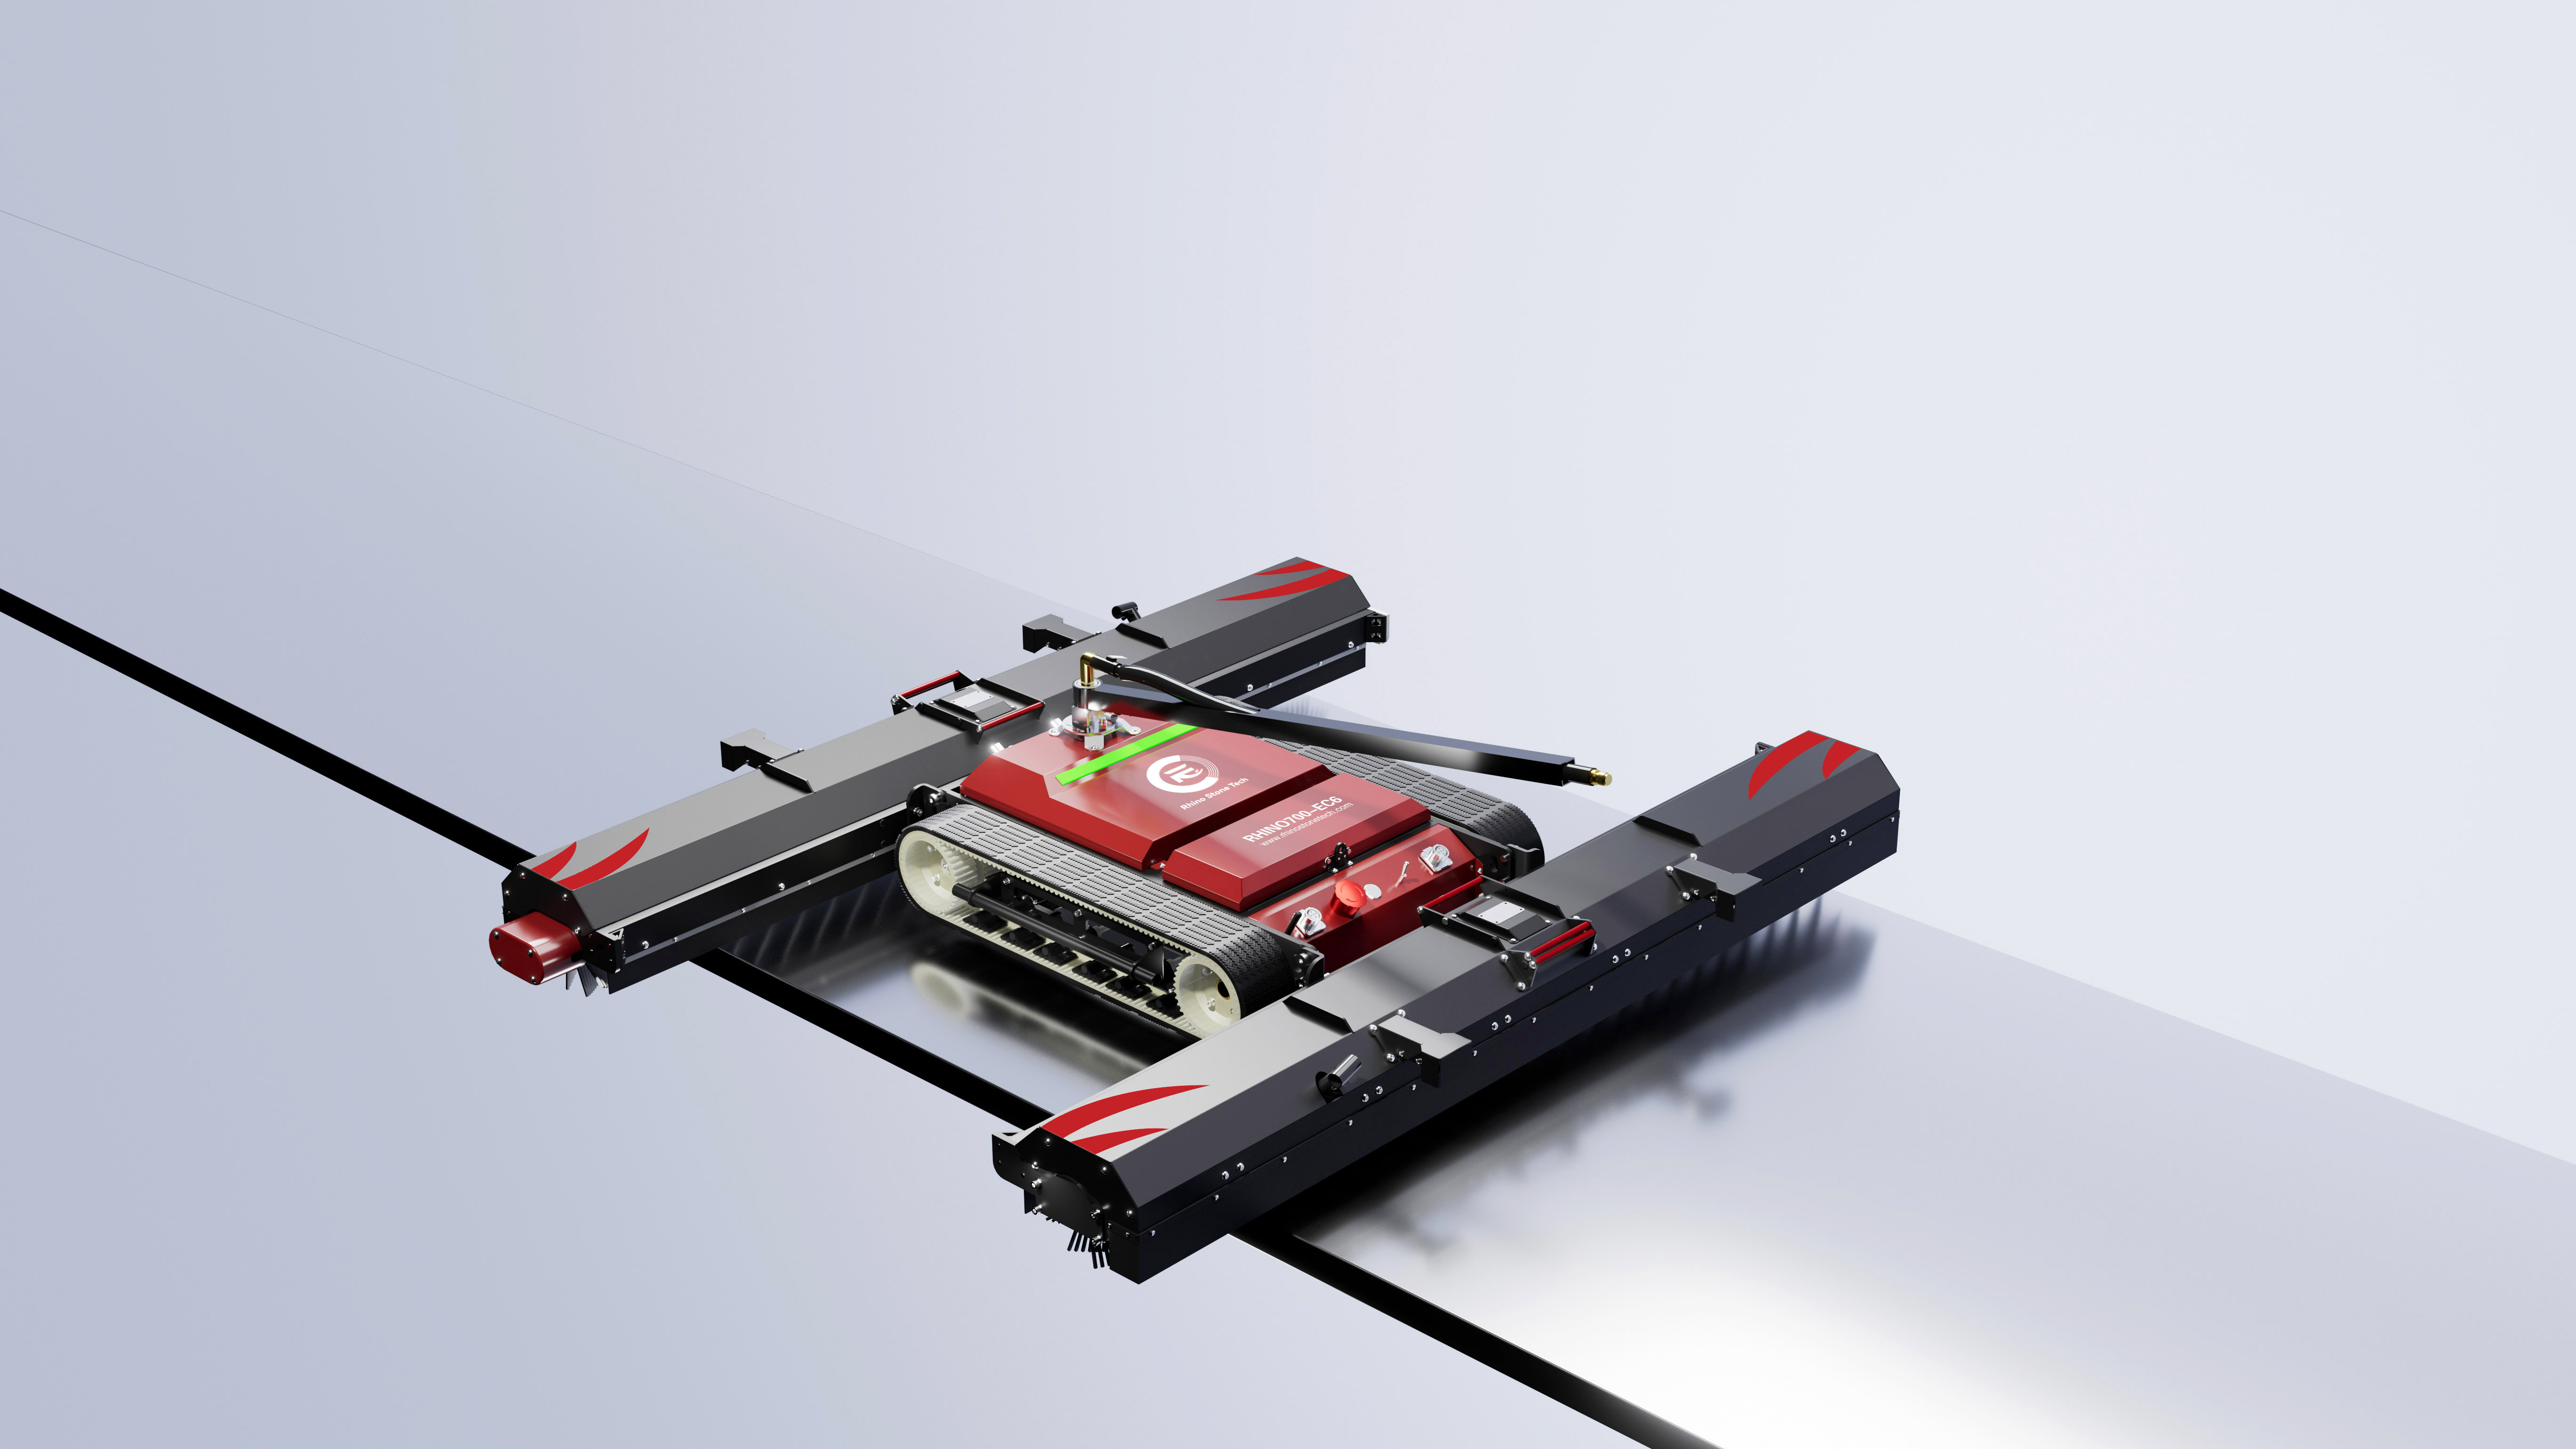
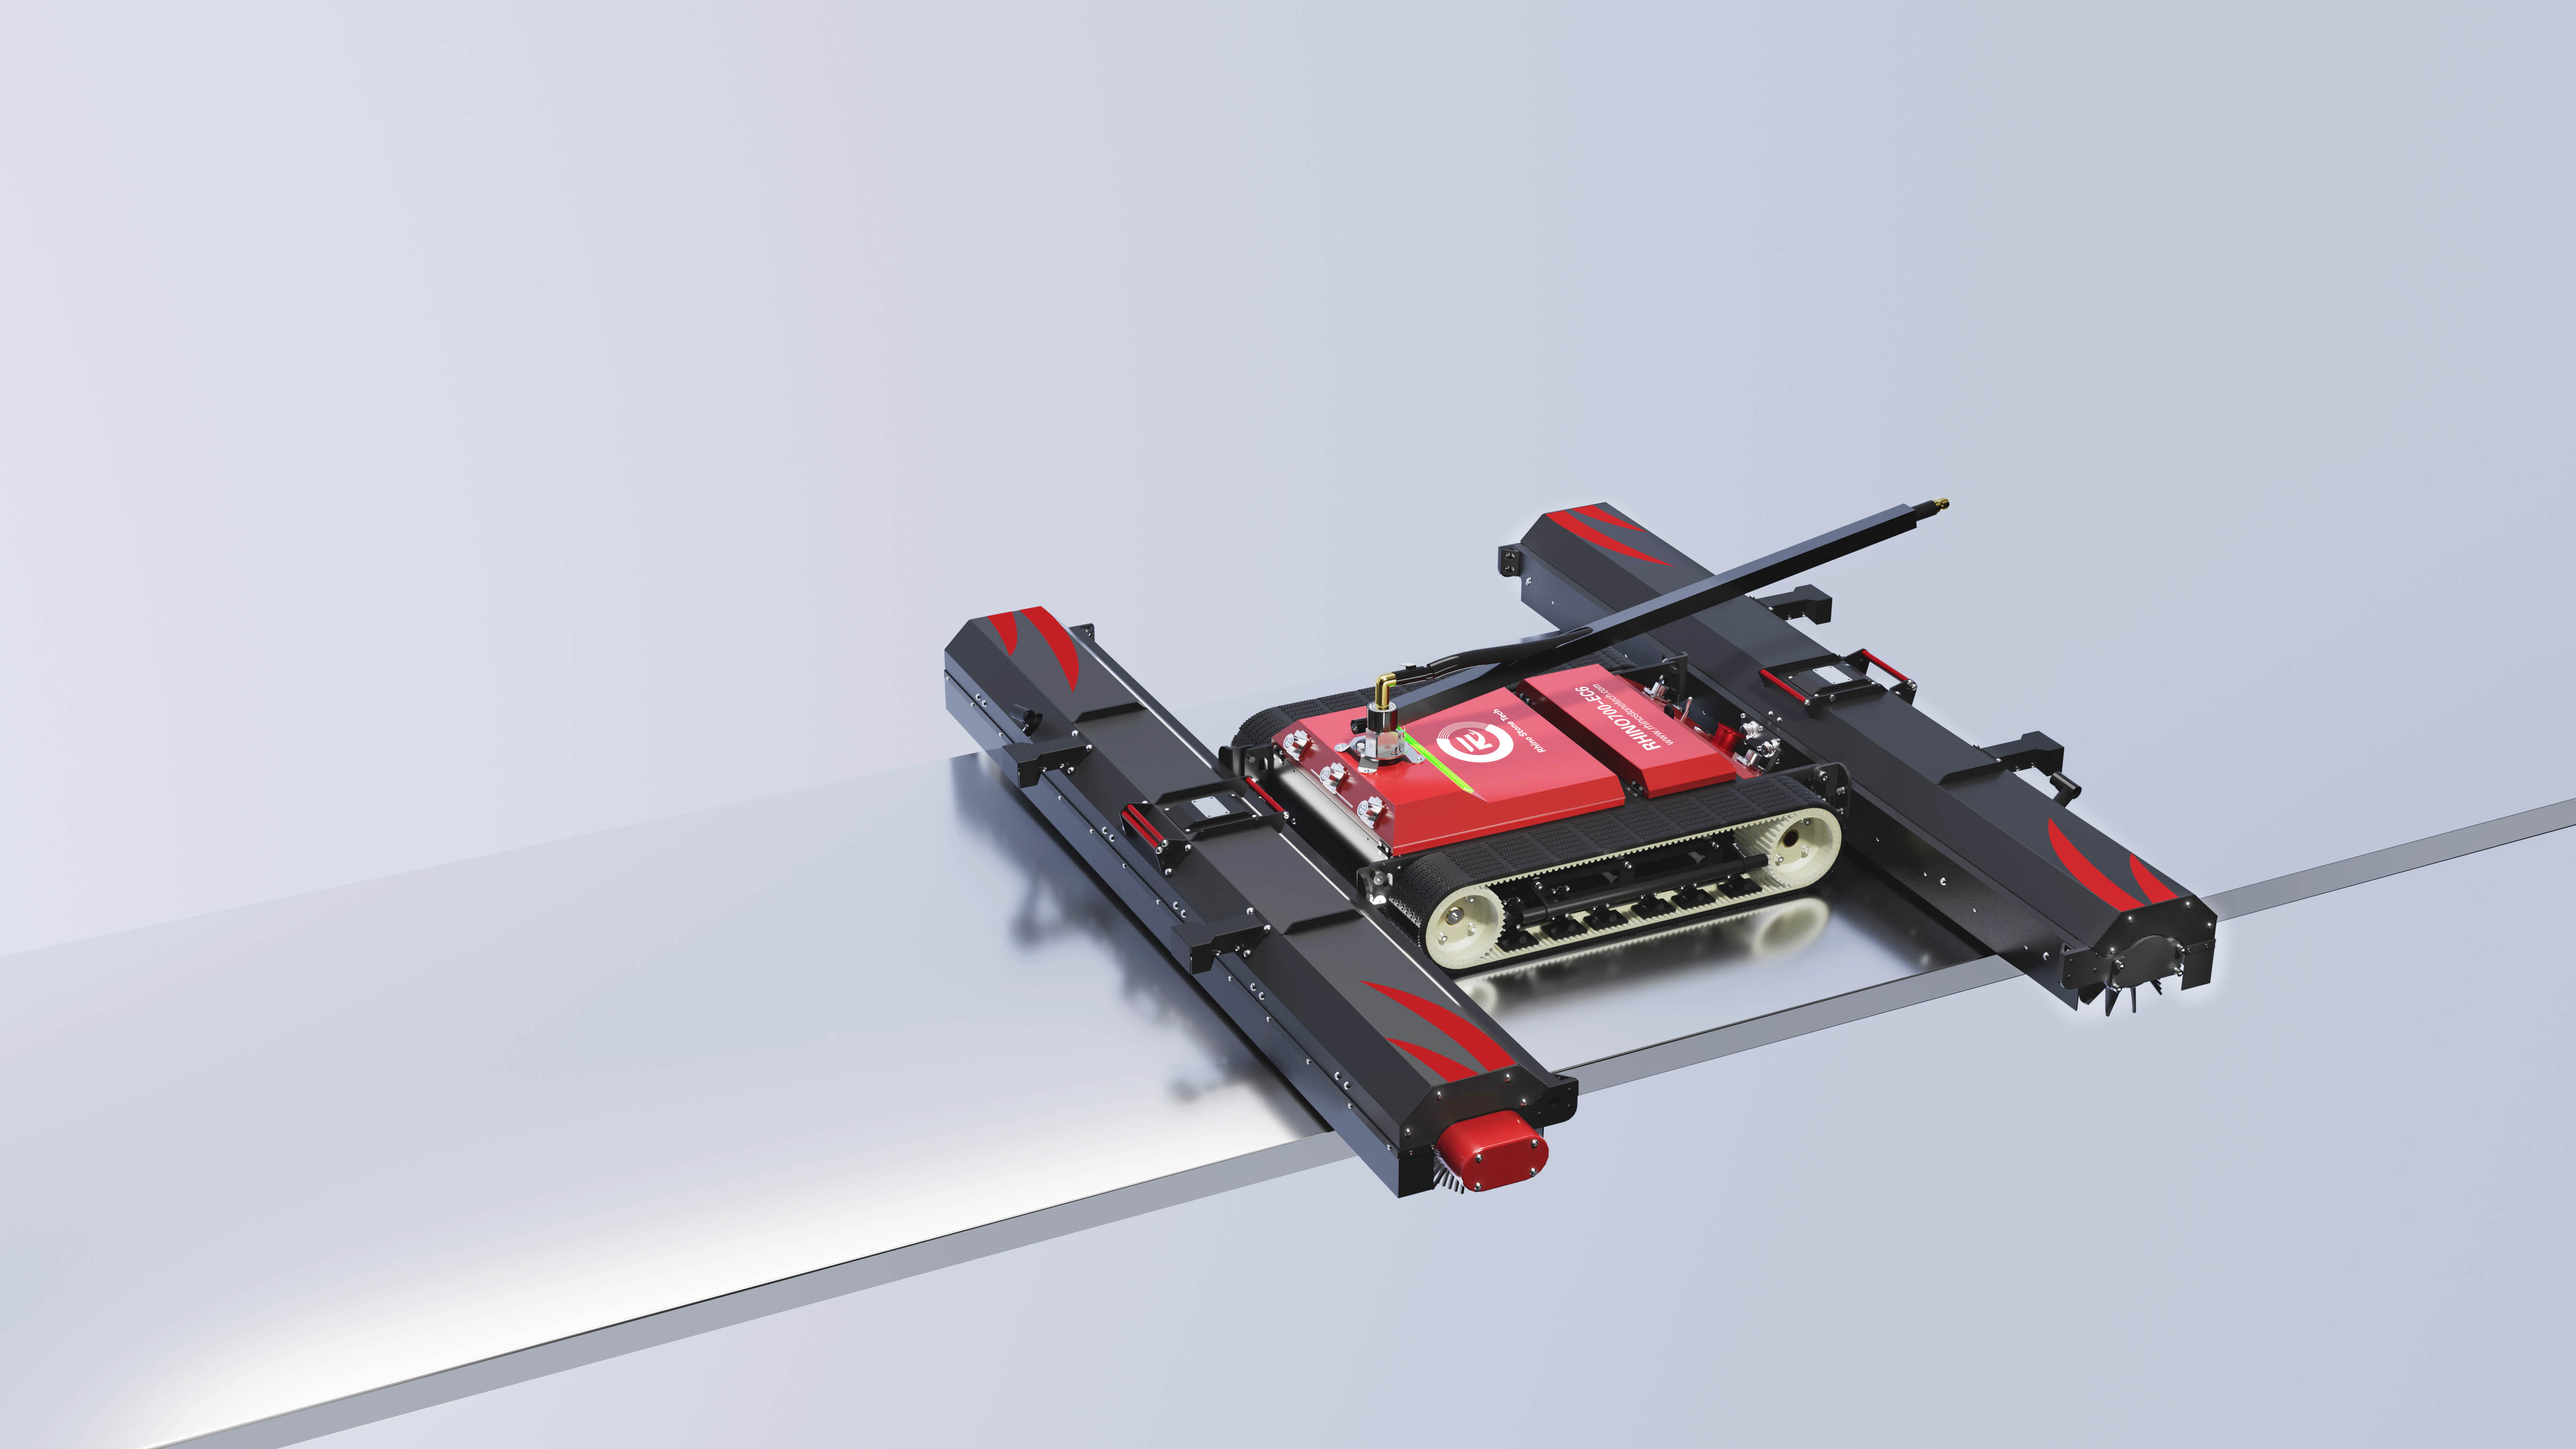
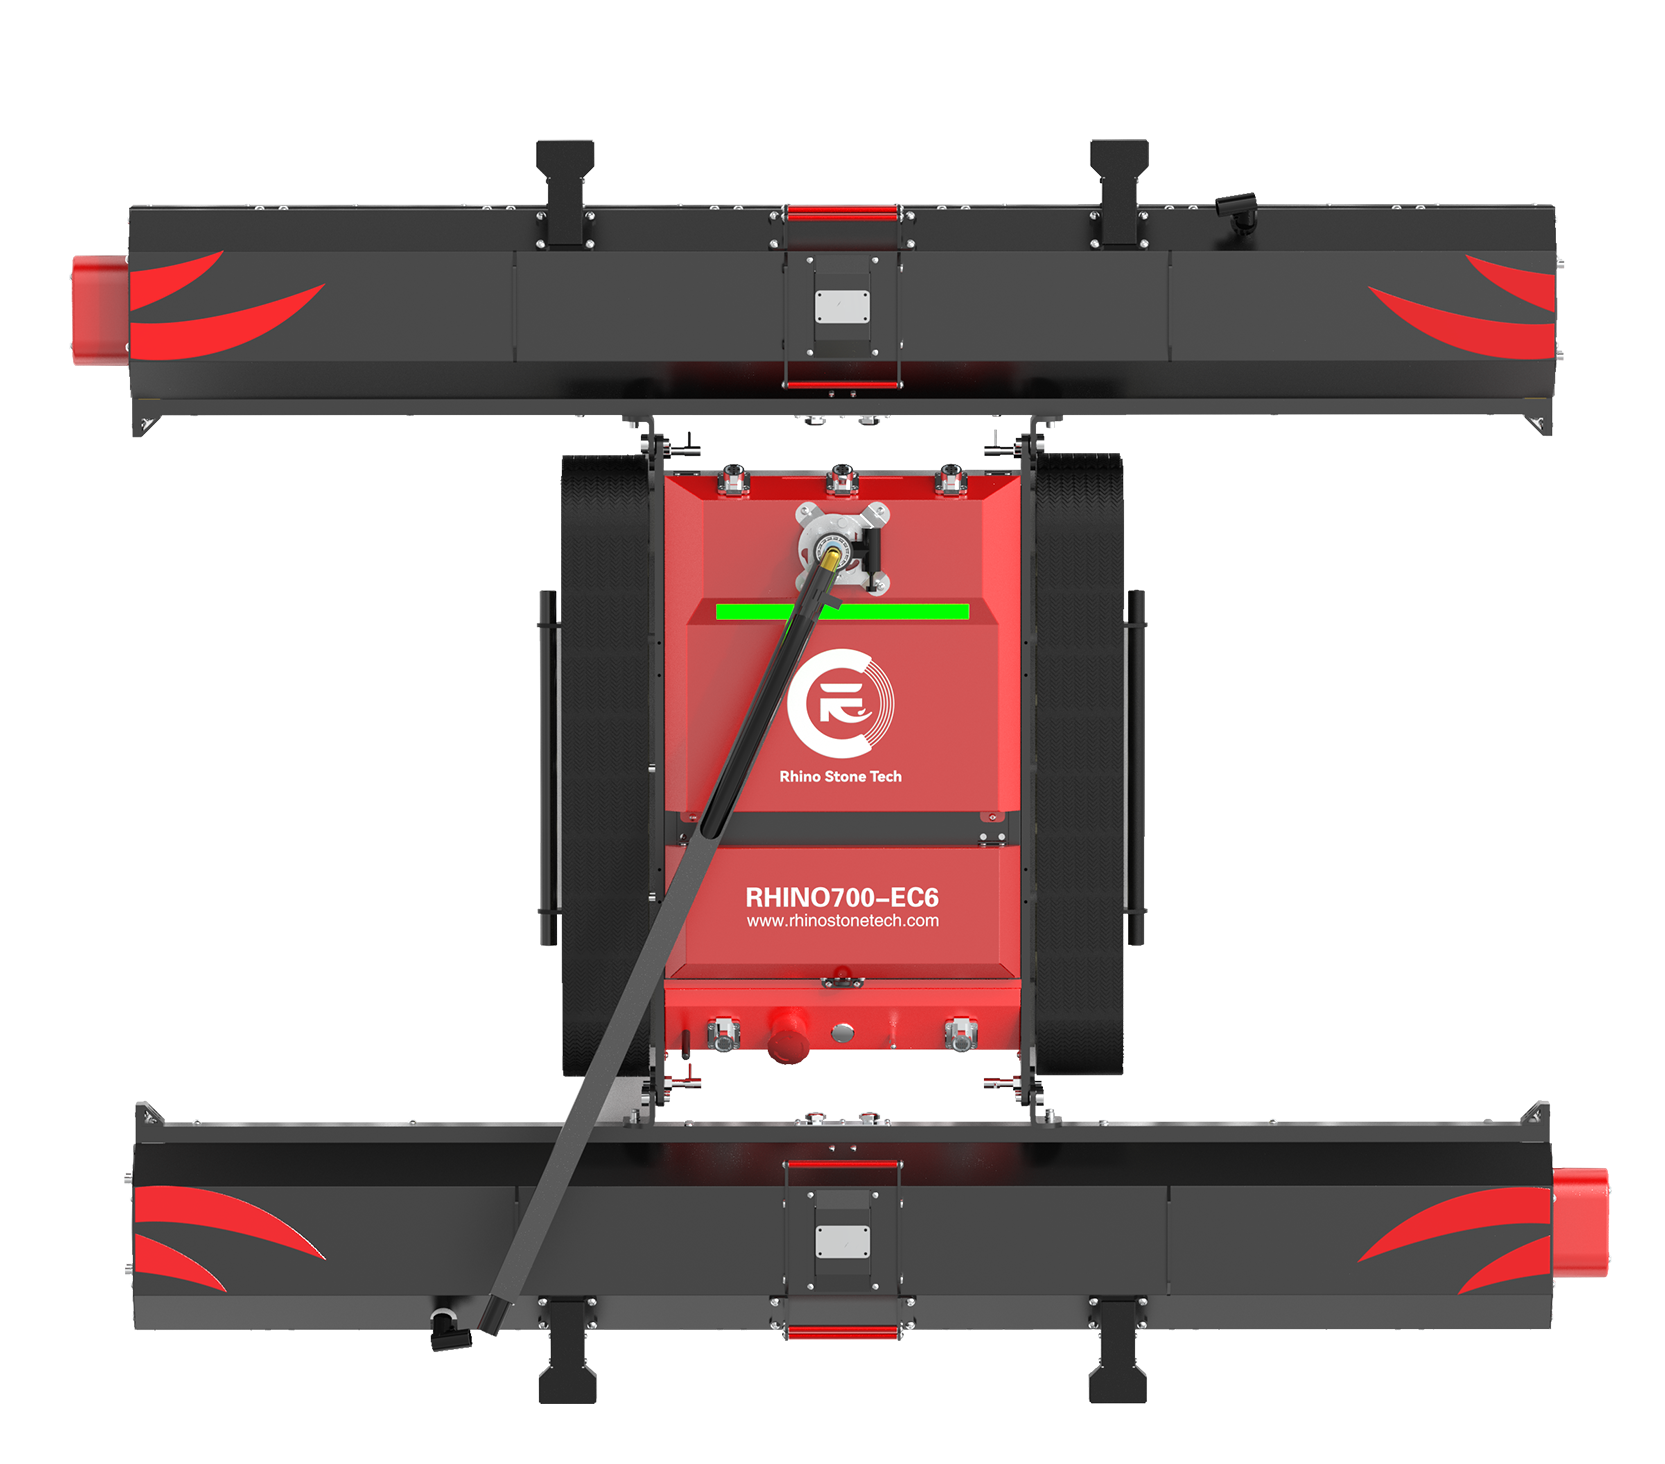
Uma roda toca uma superfície através de um remendo muito pequeno. Uma faixa de borracha estabelece uma banda de contacto longa e contínua. Essa diferença importa em uma matriz solar inclinada porque o peso da máquina não está apenas pressionando para baixo; também está puxando a máquina para baixo da inclinação. O peso pode ser dividido em uma força pressionando na superfície do painel e uma força deslizando ao longo da inclinação. O trabalho da pista é transformar o máximo possível da força de deslizamento em aderência através do atrito. Uma faixa mais ampla, como as faixas de borracha ampliadas de 100 mm usadas em alguns projetos de rastreadores, aumenta a área de contacto e espalha a carga. Baixa pressão de contacto por centímetro quadrado geralmente significa menor carga de ponto no vidro, quadro ou grade de montagem. A forma de contacto também muda como a faixa se comporta. Um elástico liso pode segurar bem o vidro seco, mas pó, pólen ou um filme de água fina pode reduzir o atrito. Um padrão de contacto de borracha em forma pode empurrar material solto de lado e criar pequenas bordas que mordem na superfície. O objetivo não é suavidade máxima ou dureza máxima. É um equilíbrio: área de contacto suficiente para espalhar peso, deformação de borracha suficiente para seguir pequenas mudanças de superfície, e padrão suficiente para manter a tração quando a superfície não está perfeitamente limpa. Em um declive, as extremidades dianteira e traseira da pista também importam porque eles controlam o quão suavemente a máquina entra e deixa seções de painel. O RHINOSTAR EC6, por exemplo, lista um chassi de 18 kg, faixas de borracha ampliadas de 100 mm e uma inclinação máxima de trabalho de 33°. A capacidade de inclinação do local ainda depende do layout do painel, da condição de superfície e da preparação do local, mas a geometria da pista explica por que o projeto é voltado para matrizes íngremes.
Por que Chassis peso e centro de gravidade afetam estabilidade de inclinação
Estabilidade de inclinação não é uma questão simples de peso versus luz. É uma questão de onde o peso se senta e como o centro de gravidade da máquina se alinha com a faixa de contacto patch. Um alto centro de gravidade cria um braço de alavanca mais longo quando a máquina inclina. Em uma matriz íngreme, esse braço de alavanca aumenta a chance de inclinar de lado ou levantar a pista de subida. Um baixo centro de gravidade mantém mais peso dentro da área de suporte criada pelas faixas. As máquinas rastreadas também têm uma vantagem porque o patch de contacto é longo, então a base de suporte não é um único ponto como uma roda. O corpo pode deslocar-se ligeiramente para a frente ou para trás, enquanto as faixas ainda mantêm a superfície. É por isso que o layout do chassi, a colocação de componentes e a posição da pista são geralmente projetados juntos em vez de tratados como escolhas separadas.
1. Baixo peso de chassi ajuda os operadores a reposicionar o robô entre as seções de array
Um chassi leve muda o lado humano do trabalho íngreme. Um chassi de 18 kg com uma montagem modular de 3 secções pode ser transportado, separado e reconstruído por um operador sem grua ou uma grande tripulação. Isso importa em centrais solares onde o robô tem que se mover entre seções de matriz, subir para um telhado, ou ser levantado sobre uma parede baixa. O design leve também reduz o esforço necessário para alinhar as faixas com uma linha de painel. O operador pode fazer pequenas correções à mão antes que a máquina comece a se mover. O trade-off é que o baixo peso deve ser emparelhado com contacto de pista suficiente para criar aderência. Uma máquina muito leve pode deslizar se a área de contacto da pista é muito pequena ou o composto de borracha não pode morder a superfície. É por isso que os projetos de rastreamento leve geralmente emparelham um baixo peso chassis com faixas mais largas e um baixo centro de gravidade. O objetivo é tornar a máquina fácil de posicionar, dando-lhe ainda bastante contacto pista-superfície para trabalho íngreme.
2. A largura da faixa e a forma de contacto de borracha afetam a tração em eslopos molhados ou empoeirados
A largura da pista é uma das formas mais diretas de mudar a tração. Uma faixa de borracha mais ampla espalha o mesmo peso chassis sobre mais área. Isso reduz a pressão em qualquer ponto e aumenta a quantidade de borracha em contacto com a superfície do painel. Em uma inclinação seca, empoeirada, o padrão de contacto pode empurrar o grão de lado em vez de rolar sobre ele. Em uma inclinação molhada, a borracha tem que gerenciar uma camada de água fina que reduz o atrito. Uma faixa mais ampla dá à máquina mais chances de encontrar aderência, mas também precisa de uma forma de borracha que possa limpar a água e manter o contacto de borda. Faixas muito largas podem ser mais difíceis de girar, então os designers muitas vezes procuram uma largura prática que equilibre estabilidade, direção e pressão de contacto. A faixa de borracha ampliada de 100 mm em um robô de limpeza de painel solar controlado remoto é um bom exemplo desse equilíbrio. Ele dá ao rastreador uma pegada mais ampla sem transformar a máquina em uma plataforma pesada, difícil de atingir.
Como 60 cm Obstáculo atravessando Relações para Layouts painel e Array
O cruzamento de obstáculos é sobre manter a trilha em contacto com a superfície enquanto a máquina se move sobre uma lacuna, passo, ou borda levantada. Uma roda pode cair em uma lacuna do painel porque seu ponto de contacto é pequeno. Uma pista comporta-se mais como uma ponte em movimento. A parte da frente da pista atravessa a lacuna, o meio carrega o peso, e a parte traseira continua empurrando. A capacidade da máquina de atravessar uma lacuna depende do comprimento da via, ângulo de aproximação, distância do solo, e da posição do centro de gravidade. Se o centro de gravidade se move muito para a frente ou para trás durante o cruzamento, a pista pode perder contacto ou o chassi pode inclinar. Uma trilha mais longa e um centro de gravidade mais baixo tornam o cruzamento mais suave porque a máquina tem mais pontos de suporte durante a transição. Uma figura de cruzamento de obstáculos de 60 cm é útil porque ela se traduz em layouts reais. Muitas matrizes solares têm lacunas entre linhas, passarelas de manutenção, quadros levantados ou pequenos passos entre seções de painel. Se um robô pode cruzar até 60 cm em condições adequadas do local, ele pode mover-se através de uma gama mais ampla de projetos de array sem ser levantado sobre cada lacuna. O RHINOSTAR EC6 lista uma capacidade de passagem de obstáculos de 60 cm, juntamente com um corpo de 1370 × 1200 × 180 mm. Esse valor é um limite de trabalho em condições adequadas. O cruzamento real depende do espaçamento do painel, altura do quadro, condição da superfície e preparação do local. Ainda assim, o número ajuda a explicar por que os projetos de chassis rastreados são escolhidos para arrays íngremes: eles podem continuar se movendo através de lacunas comuns em vez de parar em cada limite de linha.
Conclusão
O projeto de trilhas de borracha em matrizes solares íngremes se resume ao contacto, atrito, distribuição de peso e geometria de cruzamento. Uma faixa mais ampla espalha carga e aumenta a área de borracha disponível para aderência. Um baixo peso de chassis torna a máquina mais fácil para um operador se mover e posicionar entre as seções do array. Um baixo centro de gravidade mantém a máquina estável quando a inclinação empurra contra ela. E uma figura útil de cruzamento de obstáculos mostra se as faixas podem se mover sobre as lacunas do painel e pequenos passos que aparecem em layouts de array reais. Para quem comparar um fabricante ou fornecedor de robô de limpeza de painel solar, as especificações úteis são largura da pista, peso do chassi, centro de gravidade e capacidade de cruzamento. A página RHINOSTAR EC6 lista essas figuras para um design de robô de limpeza de painel solar controlado remota, o que torna um ponto de referência prático para entender como trilhas e travessia funcionam juntas.
FAQ
P: Por que os robôs de limpeza de painel solar usam faixas de borracha em vez de rodas?
R: As trilhas de borracha dão a um robô de limpeza um patch de contacto longo e contínuo em vez de um pequeno ponto de contacto da roda. Essa área de contacto maior espalha o peso da máquina, reduz a pressão do ponto na superfície do painel e cria mais atrito de borracha para superfície nas encostas. As faixas também lidam com lacunas no painel e pequenos passos melhor porque a frente da pista pode alcançar através de uma lacuna enquanto a traseira continua empurrando. As rodas podem cair em aberturas ou perder a aderência quando a superfície está empoeirada ou molhada. Para arrays íngremes, a combinação de contacto mais amplo e pressão mais baixa geralmente faz com que as faixas se ajustem melhor do que as rodas.
P: Como o peso do chassis afeta a estabilidade em matrizes solares íngremes?
A: O peso da chassi afeta a estabilidade através da massa total e posição centro-de-gravidade. Um chassis mais leve é mais fácil para um operador transportar, montar e reposicionar entre seções de array, o que importa nos telhados e grandes locais montados no solo. Mas baixo peso é apenas uma parte do aperto. A máquina ainda precisa de área de contacto suficiente e atrito para segurar a inclinação. Um centro de gravidade baixo é igualmente importante porque reduz a força de inclinação quando a matriz é íngreme. Designs como o RHINOSTAR EC6 combinam um chassi de 18 kg com faixas de borracha ampliadas para equilibrar fácil manuseio e estabilidade de inclinação.
P: O que significa 60 cm de cruzamento de obstáculos para as lacunas do painel?
R: Uma figura de passagem de obstáculos de 60 cm significa que o sistema de via pode mover-se sobre uma lacuna, passo, ou borda levantada até esse tamanho em condições locais adequadas. Em uma matriz solar, que pode incluir espaços entre linhas de painel, passarelas de manutenção, ou pequenas transições de quadros. A figura ajuda os operadores a entender se o robô pode continuar a mover-se através do array em vez de ser levantado sobre cada lacuna. É um limite de trabalho para condições adequadas do local, porque o desempenho real depende do layout do painel, condição de superfície e preparação do local. O RHINOSTAR EC6 lista 60 cm como sua capacidade de cruzamento.
Fontes / Referências
Máquinas - Mercado Interno, Indústria, Empreendedorismo e PME