Os telhados comerciais não são apenas telhados residenciais maiores. Eles combinam altos parapeitos, equipamentos HVAC, passarelas estreitas, clarabóias frágeis, e layouts de array que não foram projetados para o tráfego humano regular. As equipes de O&M que tratam a limpeza como uma tarefa simples de lavagem muitas vezes têm dois problemas ao mesmo tempo: os trabalhadores devem transportar equipamentos através de um telhado, e eles devem pisar perto ou em módulos energizados. Um robô rastreador leve muda que funciona deixando um operador treinado implantar uma máquina compacta de uma posição segura e limpar de um controle remoto. O robô ajuda, mas não remove a necessidade de entender limites de carga no telhado, rotas de acesso, manuseio de água e condições de borda.
Por que a limpeza comercial do telhado cria diferentes limites de segurança
Os telhados comerciais criam limites de segurança que raramente os locais de montagem no solo têm. Em uma matriz terrestre, um trabalhador muitas vezes pode se aproximar de uma estrada de serviço, caminhar ao longo de um perímetro estável, e usar ferramentas de longa duração sem nunca pisar em um módulo. Em um telhado comercial, as mesmas tarefas acontecem acima do espaço ocupado. Cada movimento é restringido por parapeitos, drenos de telhado, condutas, linhas de gás e clarabóias. O plano de limpeza tem que explicar onde uma pessoa pode ficar, onde o equipamento pode ser colocado, e o que acontece se uma ferramenta, mangueira ou escova é deixado cair. Essas condições fazem com que a limpeza seja menos sobre poder de limpeza e mais sobre controle de acesso, peso e tempo de exposição. A carga do telhado é um fator importante. Arrays solares adicionam carga morta, e equipamentos de limpeza adicionam carga viva temporária. Uma pessoa carregando um balde, mangueira ou vara longa concentra o peso em uma pequena área. Se o telhado é um perfil de metal de costura ou um sistema de membrana leve, o carregamento de ponto pode importar. Um robô com um chassi de 18 kg espalha seu peso por grandes faixas de borracha, o que reduz a pressão de ponto em comparação com uma pessoa andando ou ajoelhando na matriz. Isso não significa que qualquer telhado possa aceitar qualquer máquina. A carga do telhado e as condições de acesso ainda precisam ser verificadas por pessoal qualificado antes da implantação. A gestão da água é outro limite prático. Limpeza úmida em um telhado comercial significa que a água tem de ser transportada, controlada na superfície, e direcionada para longe de drenos ou áreas de inquilino. A orientação dos edifícios comerciais WaterSense da EPA trata a eficiência da água como uma preocupação de gerenciamento de instalações principais, o que é diretamente relevante quando uma equipe de limpeza planeja um ciclo de lavagem úmida. Um robô de limpeza que suporta limpeza a seco ou limpeza molhada de baixo volume pode reduzir a quantidade de água que precisa ser transportada e recuperada. A escolha certa depende do tipo de sujidade e drenagem do telhado, não apenas da velocidade de limpeza.
1. Acesso de telhado e painel de carregamento de mudança como limpeza é planejada
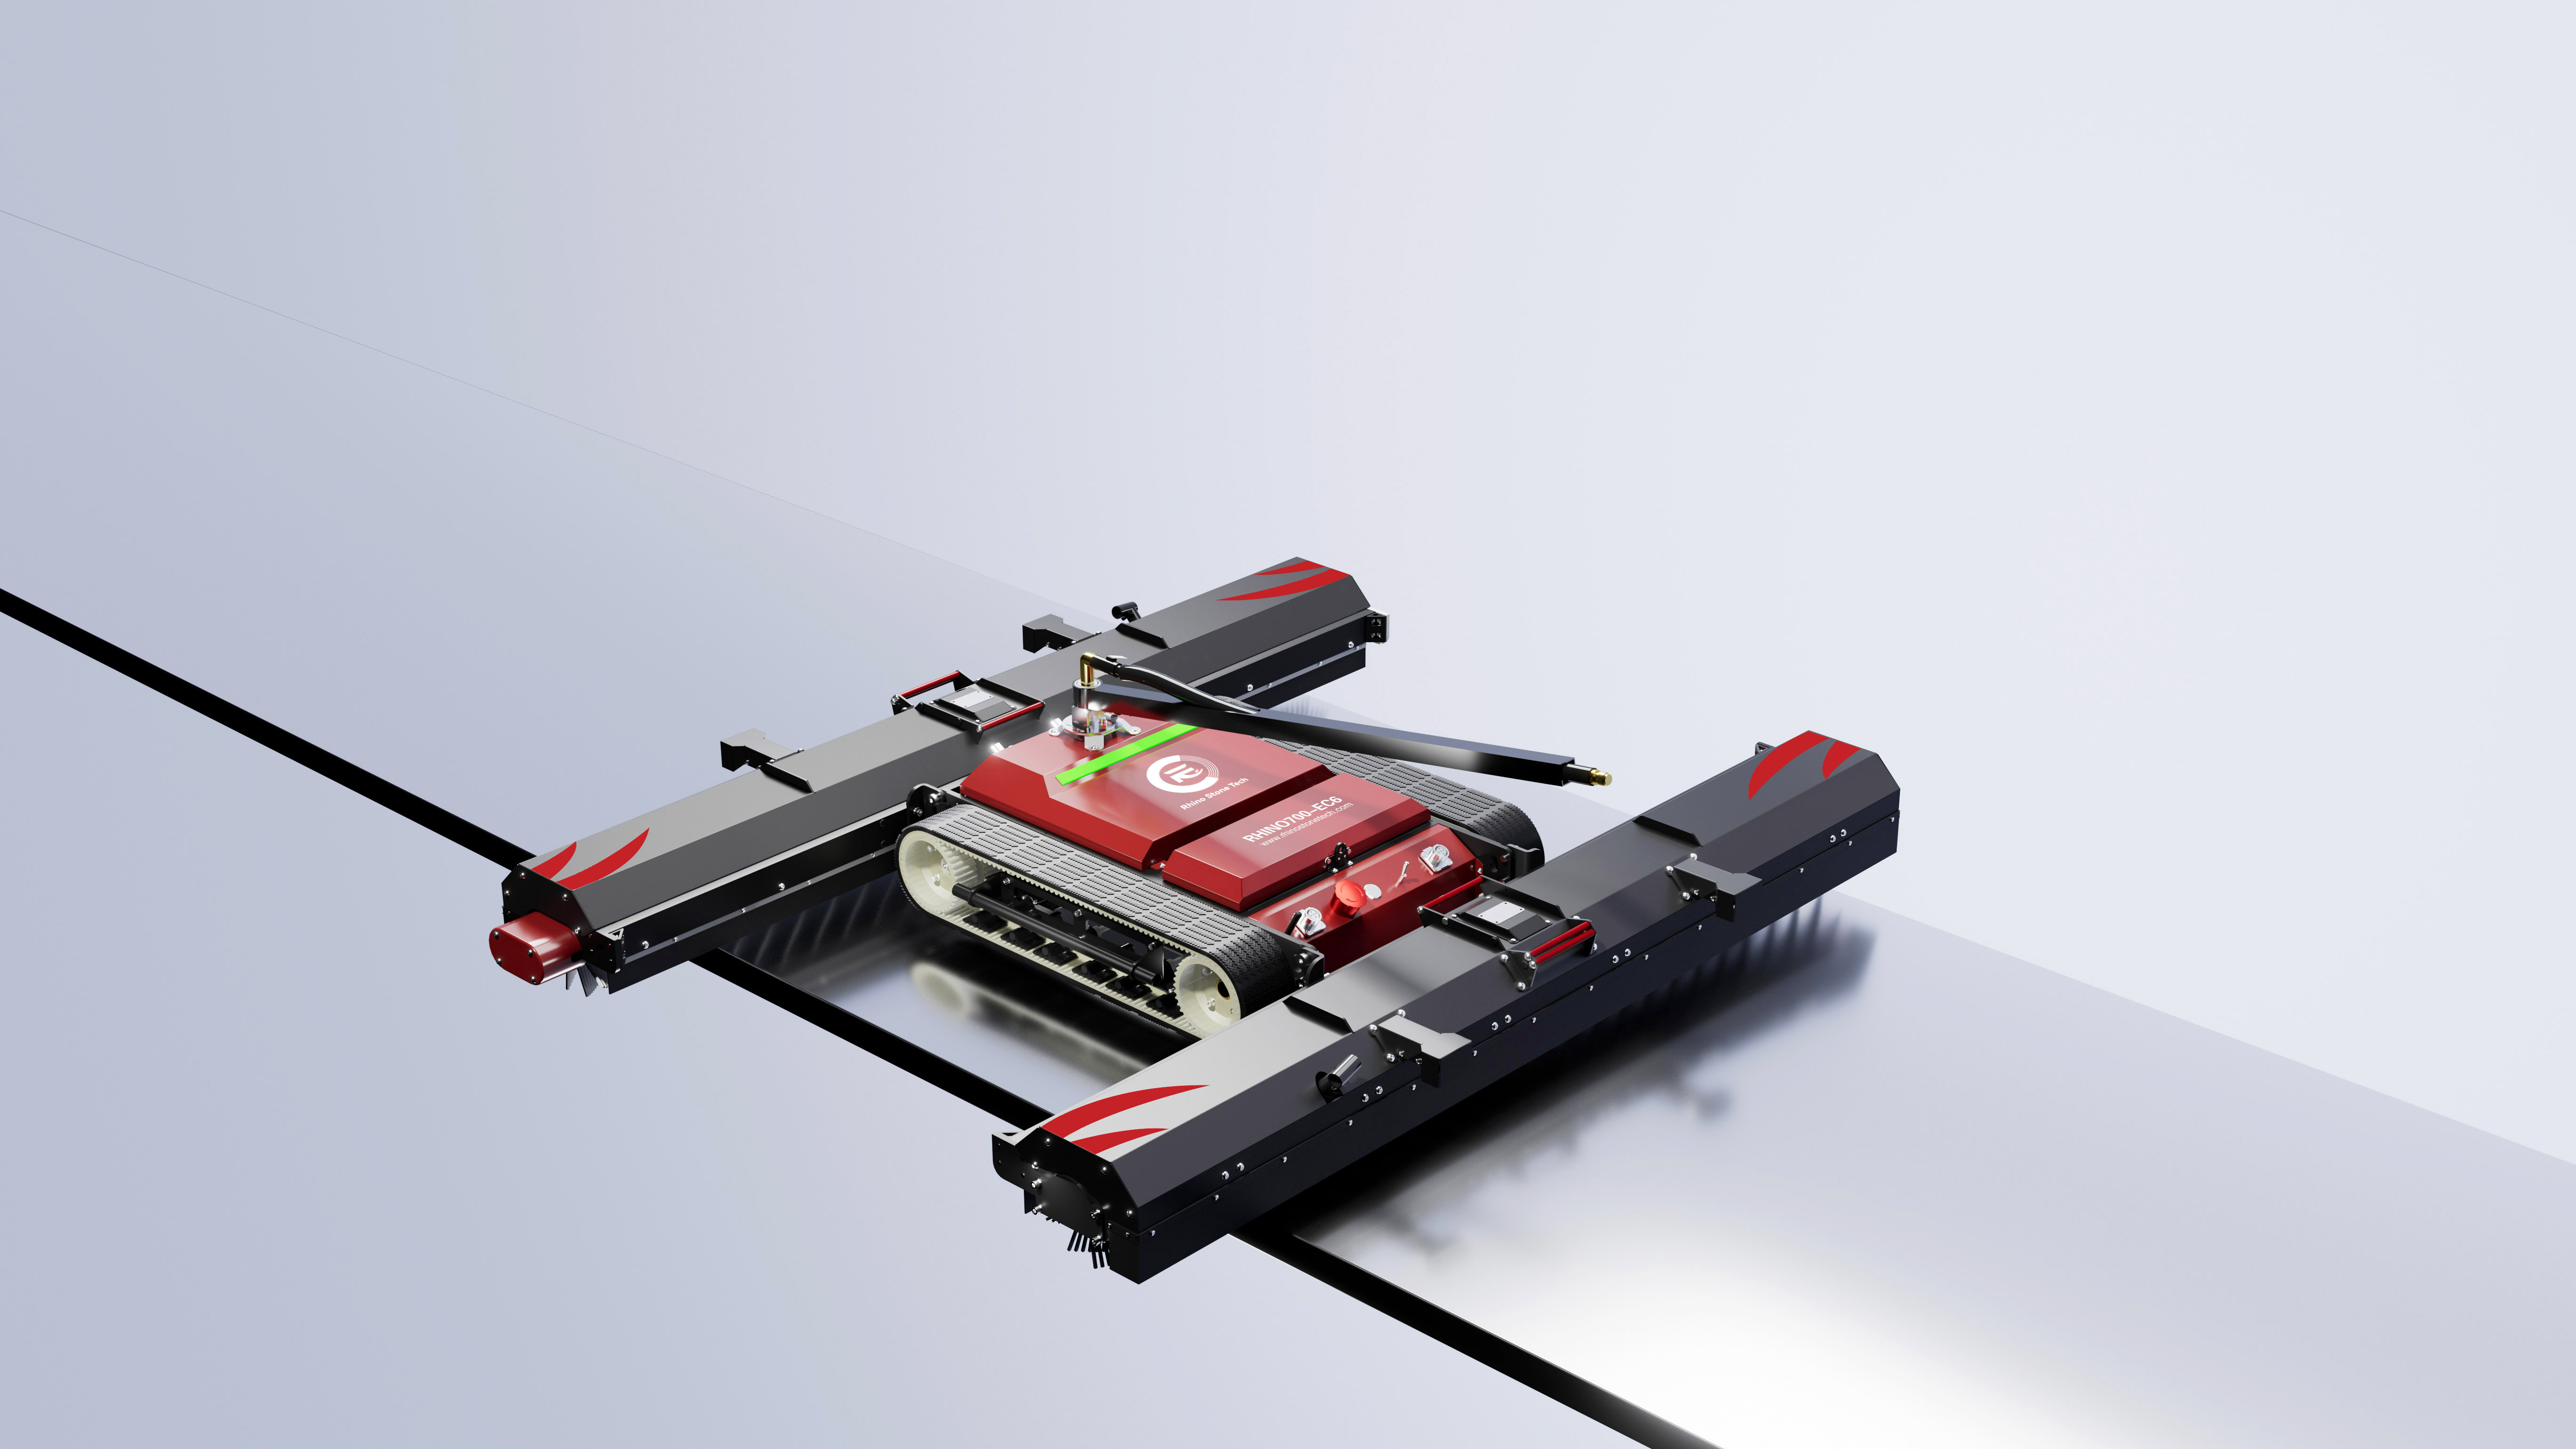
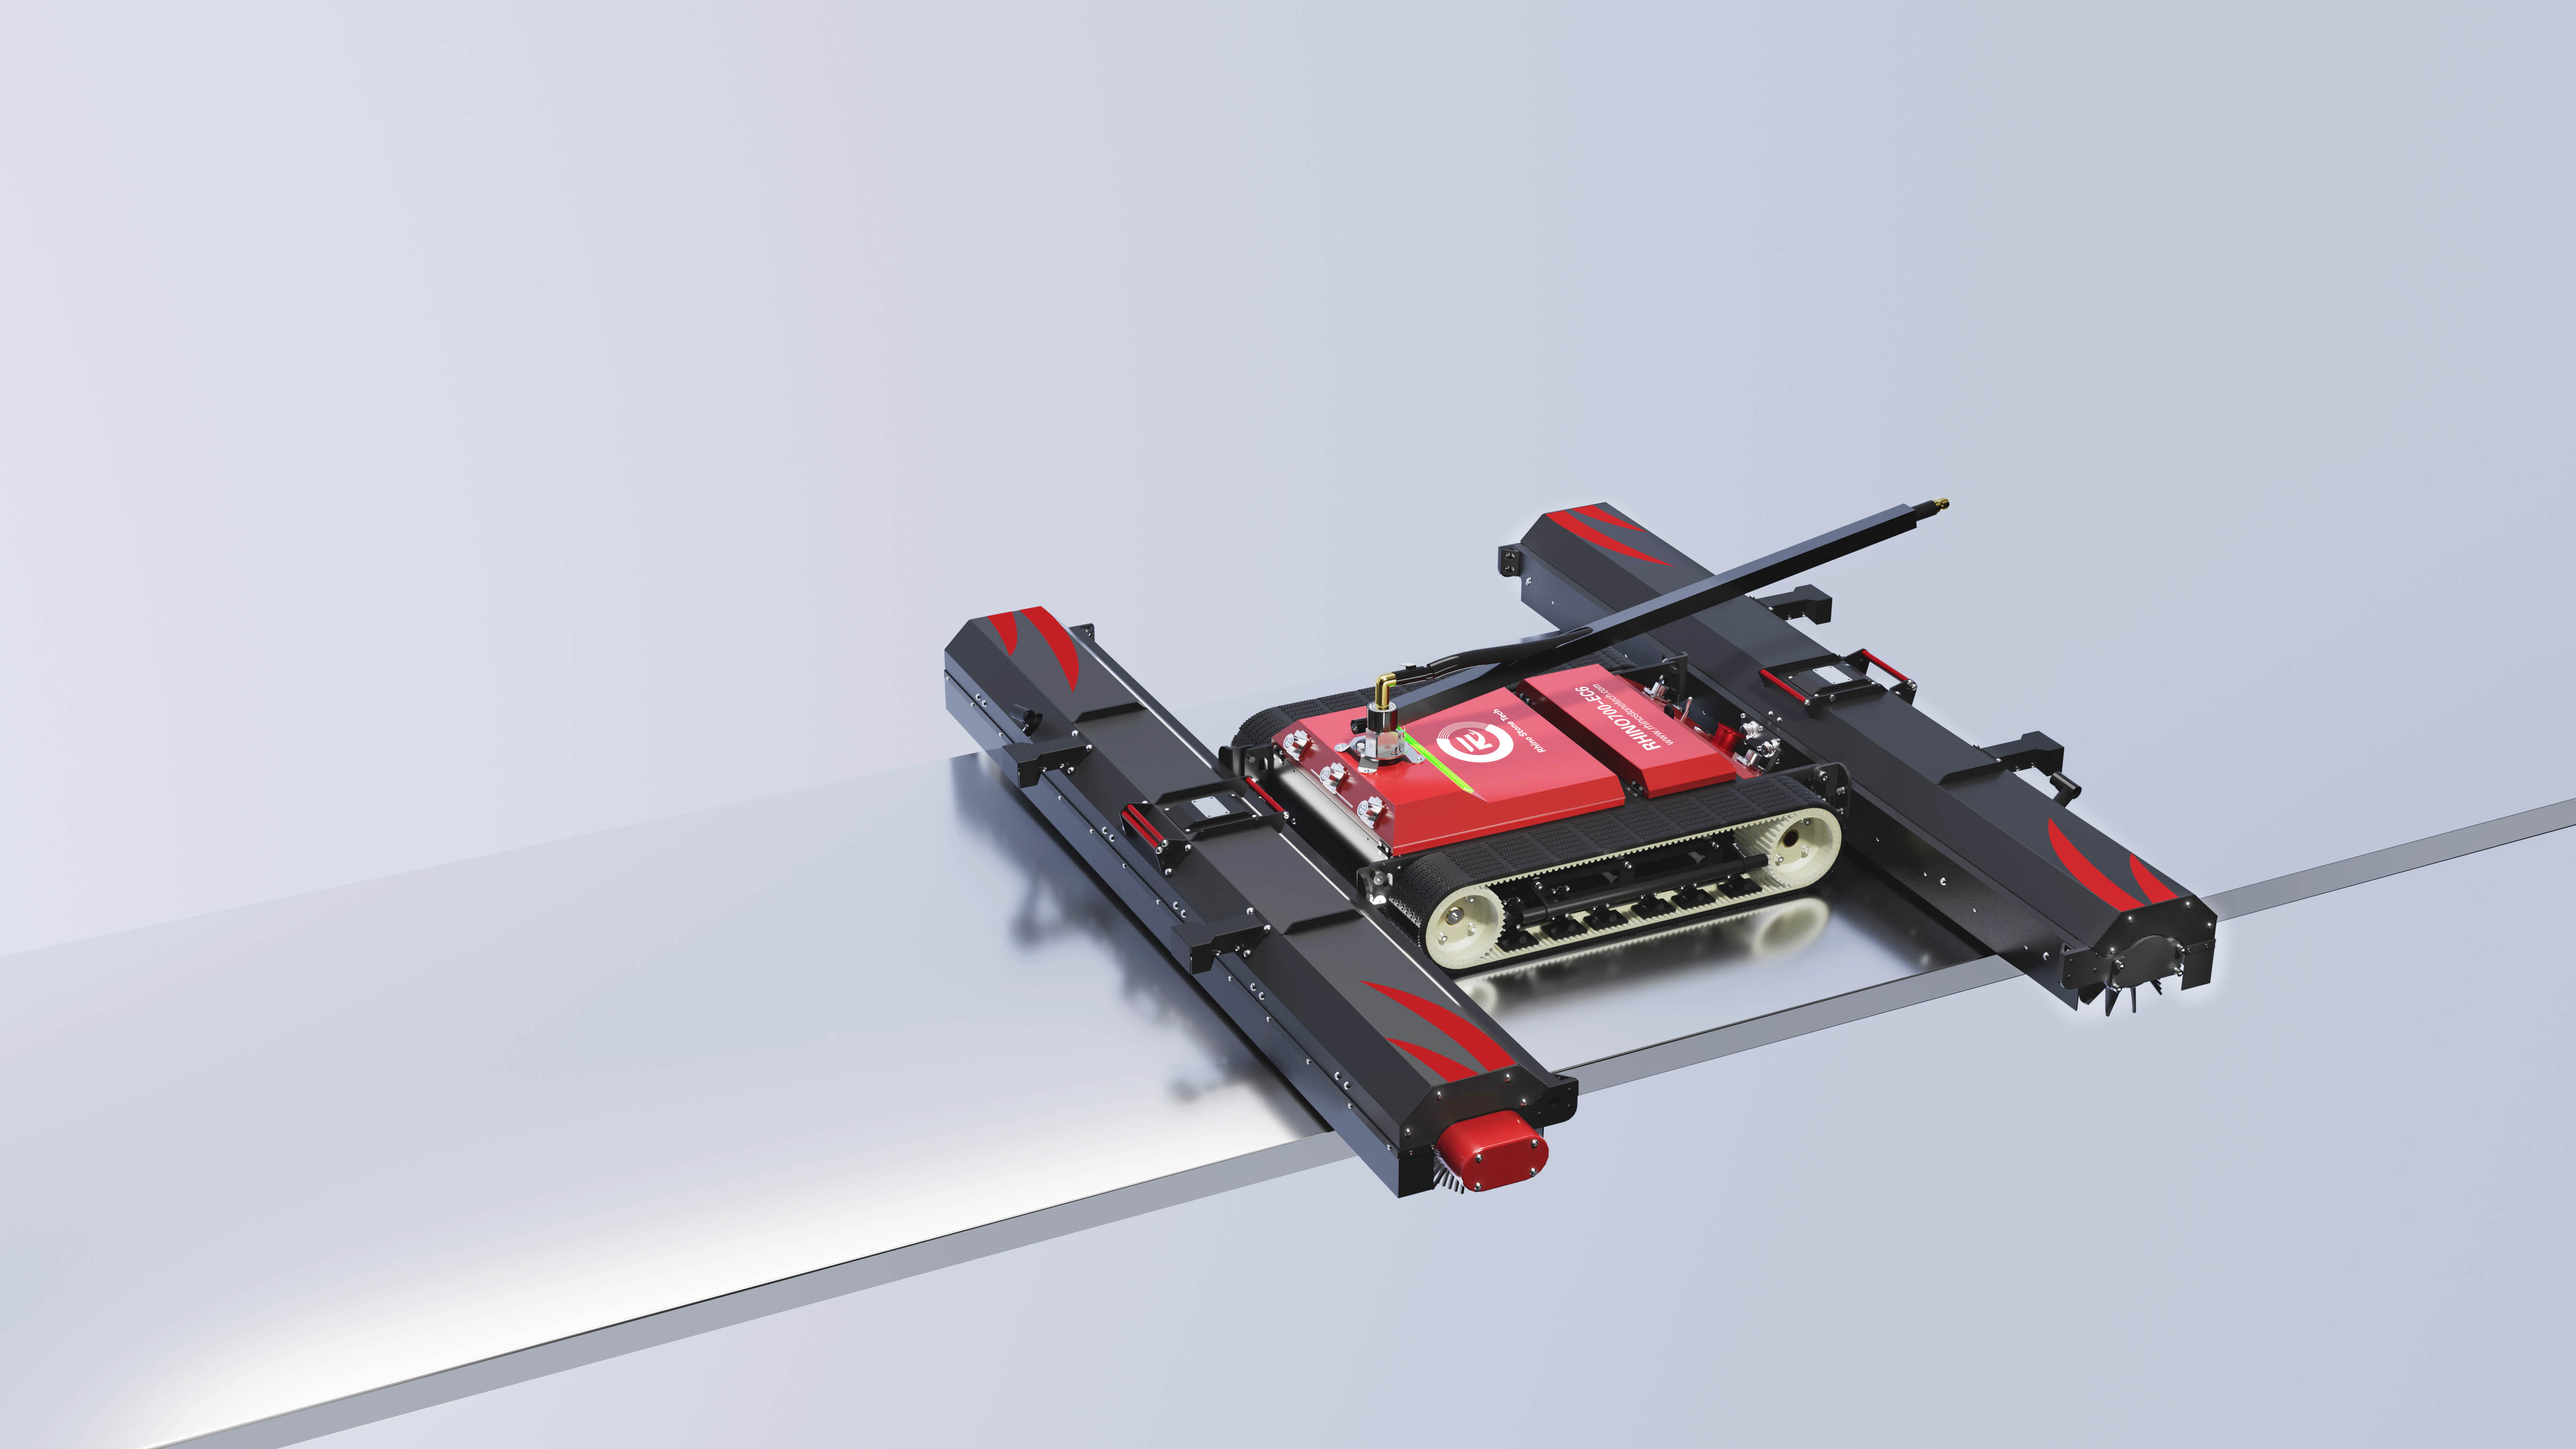
O acesso é a primeira restrição. Muitos telhados comerciais têm uma única escotilha ou uma estreita escadaria interior. Mover uma lavadora pesada ou um grande tanque de água por esse caminho pode exigir várias viagens e cuidadoso manuseio manual. Um robô modular que quebra em três seções e monta em cerca de dois minutos muda o perfil de manuseio. Uma pessoa pode transportar as seções separadamente, montar o chassi perto da matriz, e evitar arrastar uma unidade pesada através da superfície do telhado. O carregamento do painel é a segunda restrição. Os trabalhadores muitas vezes pisam em molduras de módulos ou vidro ao alcançar uma matriz. Mesmo quando os módulos são classificados para carga mecânica, o tráfego repetido de pés pode enfatizar quadros, caixas de junção e bordas de vidro. Um robô rastreador controlado remotamente viaja na superfície do módulo ou na estrutura de montagem, dependendo do design da matriz. Seus chassis de 18 kg e faixas largas distribuem carga mais uniformemente do que as botas de uma pessoa. Os sensores anti-queda e um controle remoto sem fio de 200 m também mantêm o operador longe da borda do array.
2. Passo manual e transferência de equipamentos criar diferentes riscos de queda
O risco de queda em um telhado comercial vem de várias direções. Um trabalhador pode escorregar em uma membrana molhada, tropeçar sobre o conduíte, entrar em uma clarabóia, ou perder o equilíbrio enquanto puxa uma mangueira através de um parapeito. Transferência de equipamentos adiciona outra camada. Carregar uma lavadora de pressão pesada, um tanque de água, ou um poste de pincel longo através de um telhado muda o centro de gravidade do trabalhador e reduz a capacidade de se recuperar de um passo errado. Em um array íngreme, o risco aumenta porque o worker pode precisar de uma braçadeira contra um frame de módulo enquanto gerencia uma ferramenta. A limpeza remota altera o padrão de exposição. O operador permanece em uma superfície de caminhada estável e usa o controle remoto para guiar o robô ao longo da matriz. Os sensores anti-queda do robô ajudam a detectar uma borda, e a capacidade de inclinação de 33° significa que ele pode trabalhar em arrays inclinados sem o operador segui-lo até a inclinação. O operador ainda precisa manter a linha de visão e gerenciar o cabo ou linha de água, mas o número de passos no array cai.
Como os robôs de crawler leves mudam o trabalho de limpeza telhado
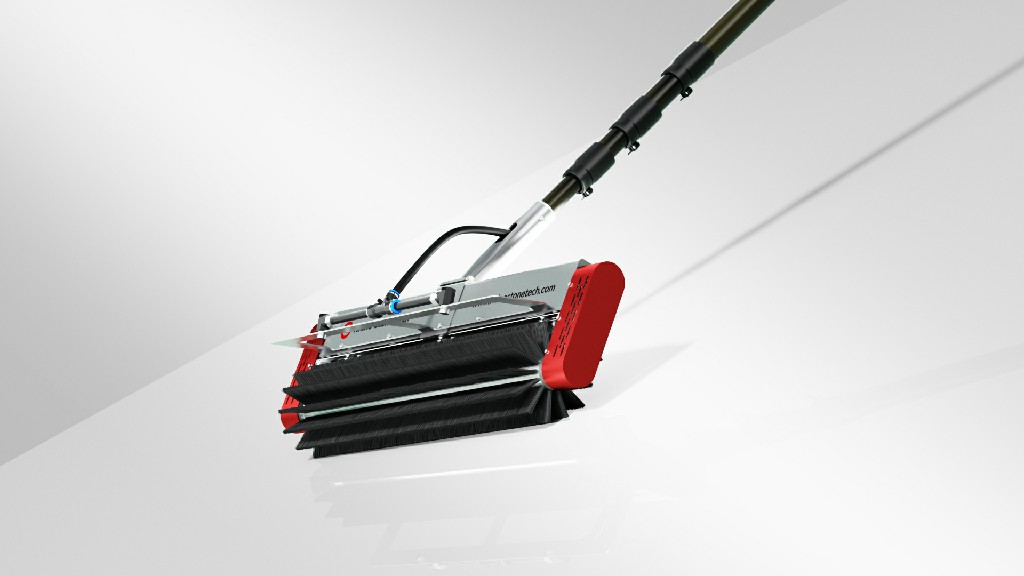
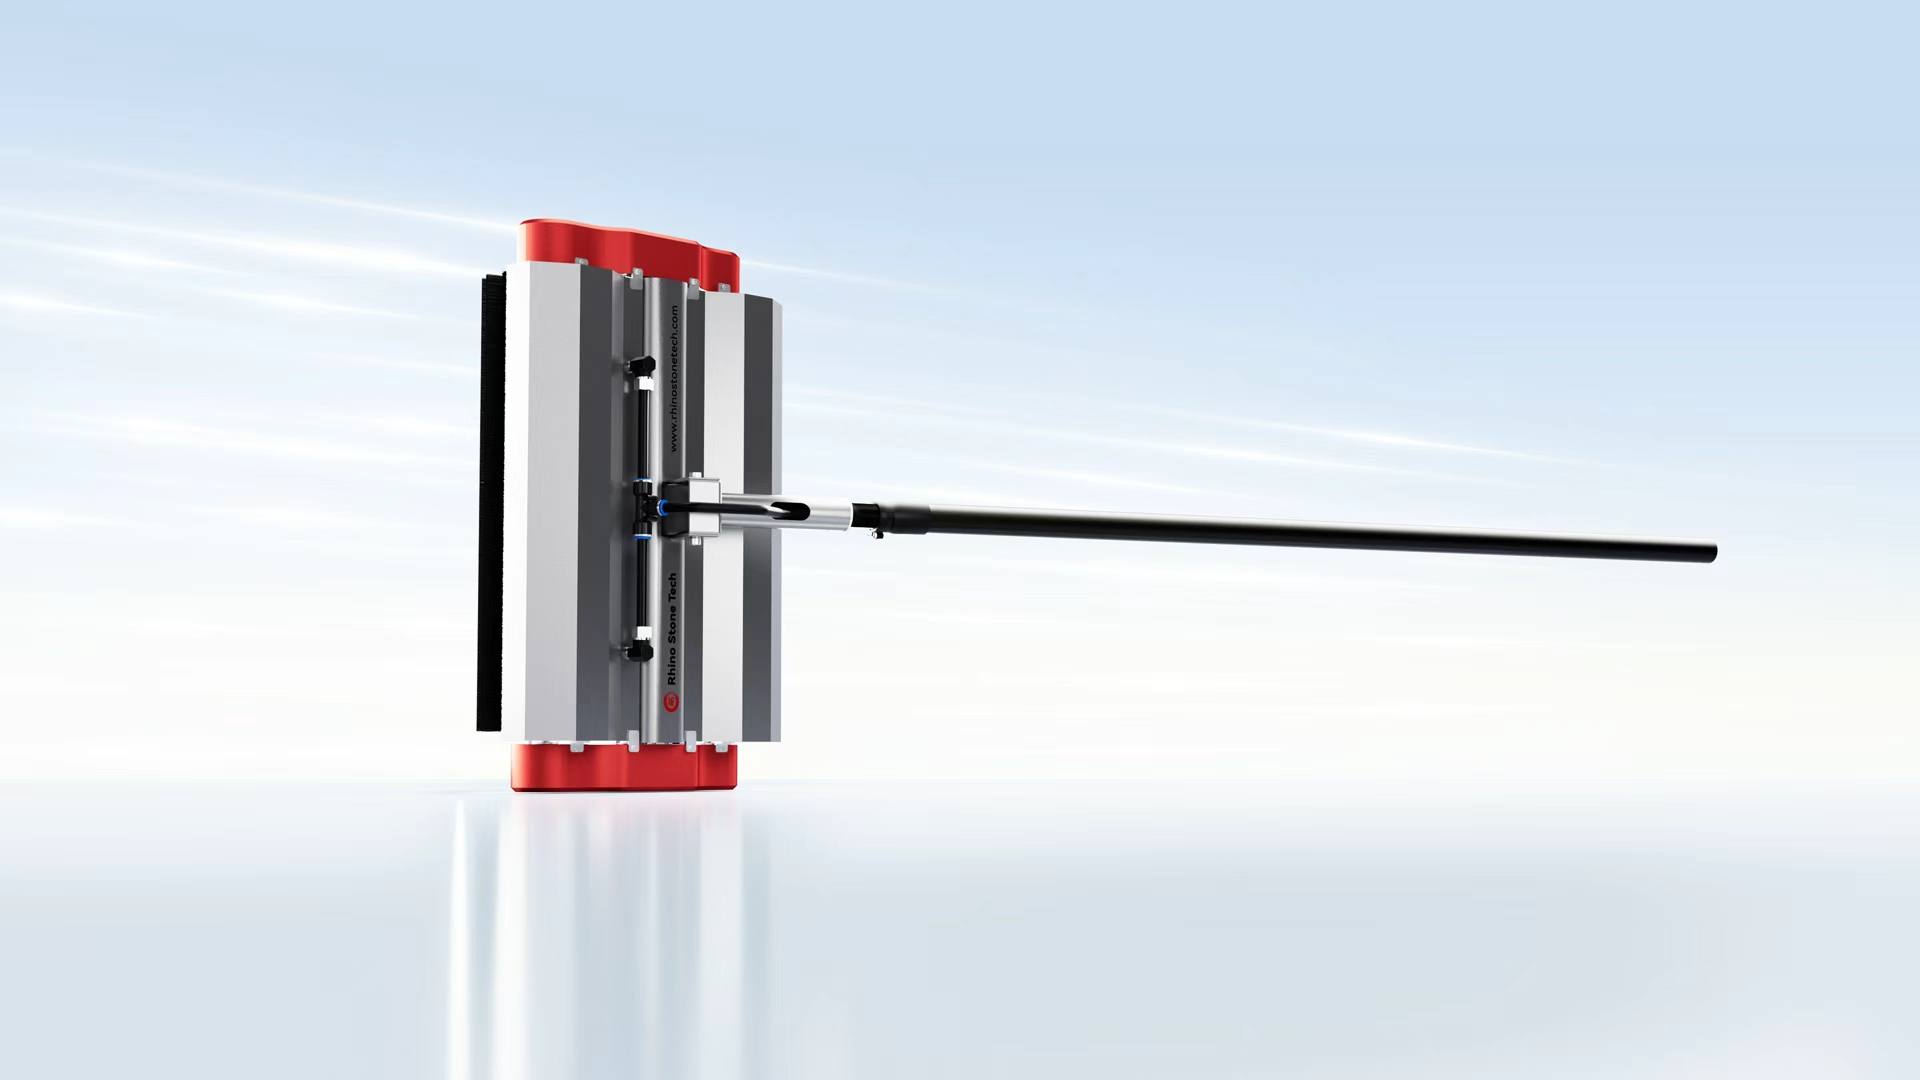
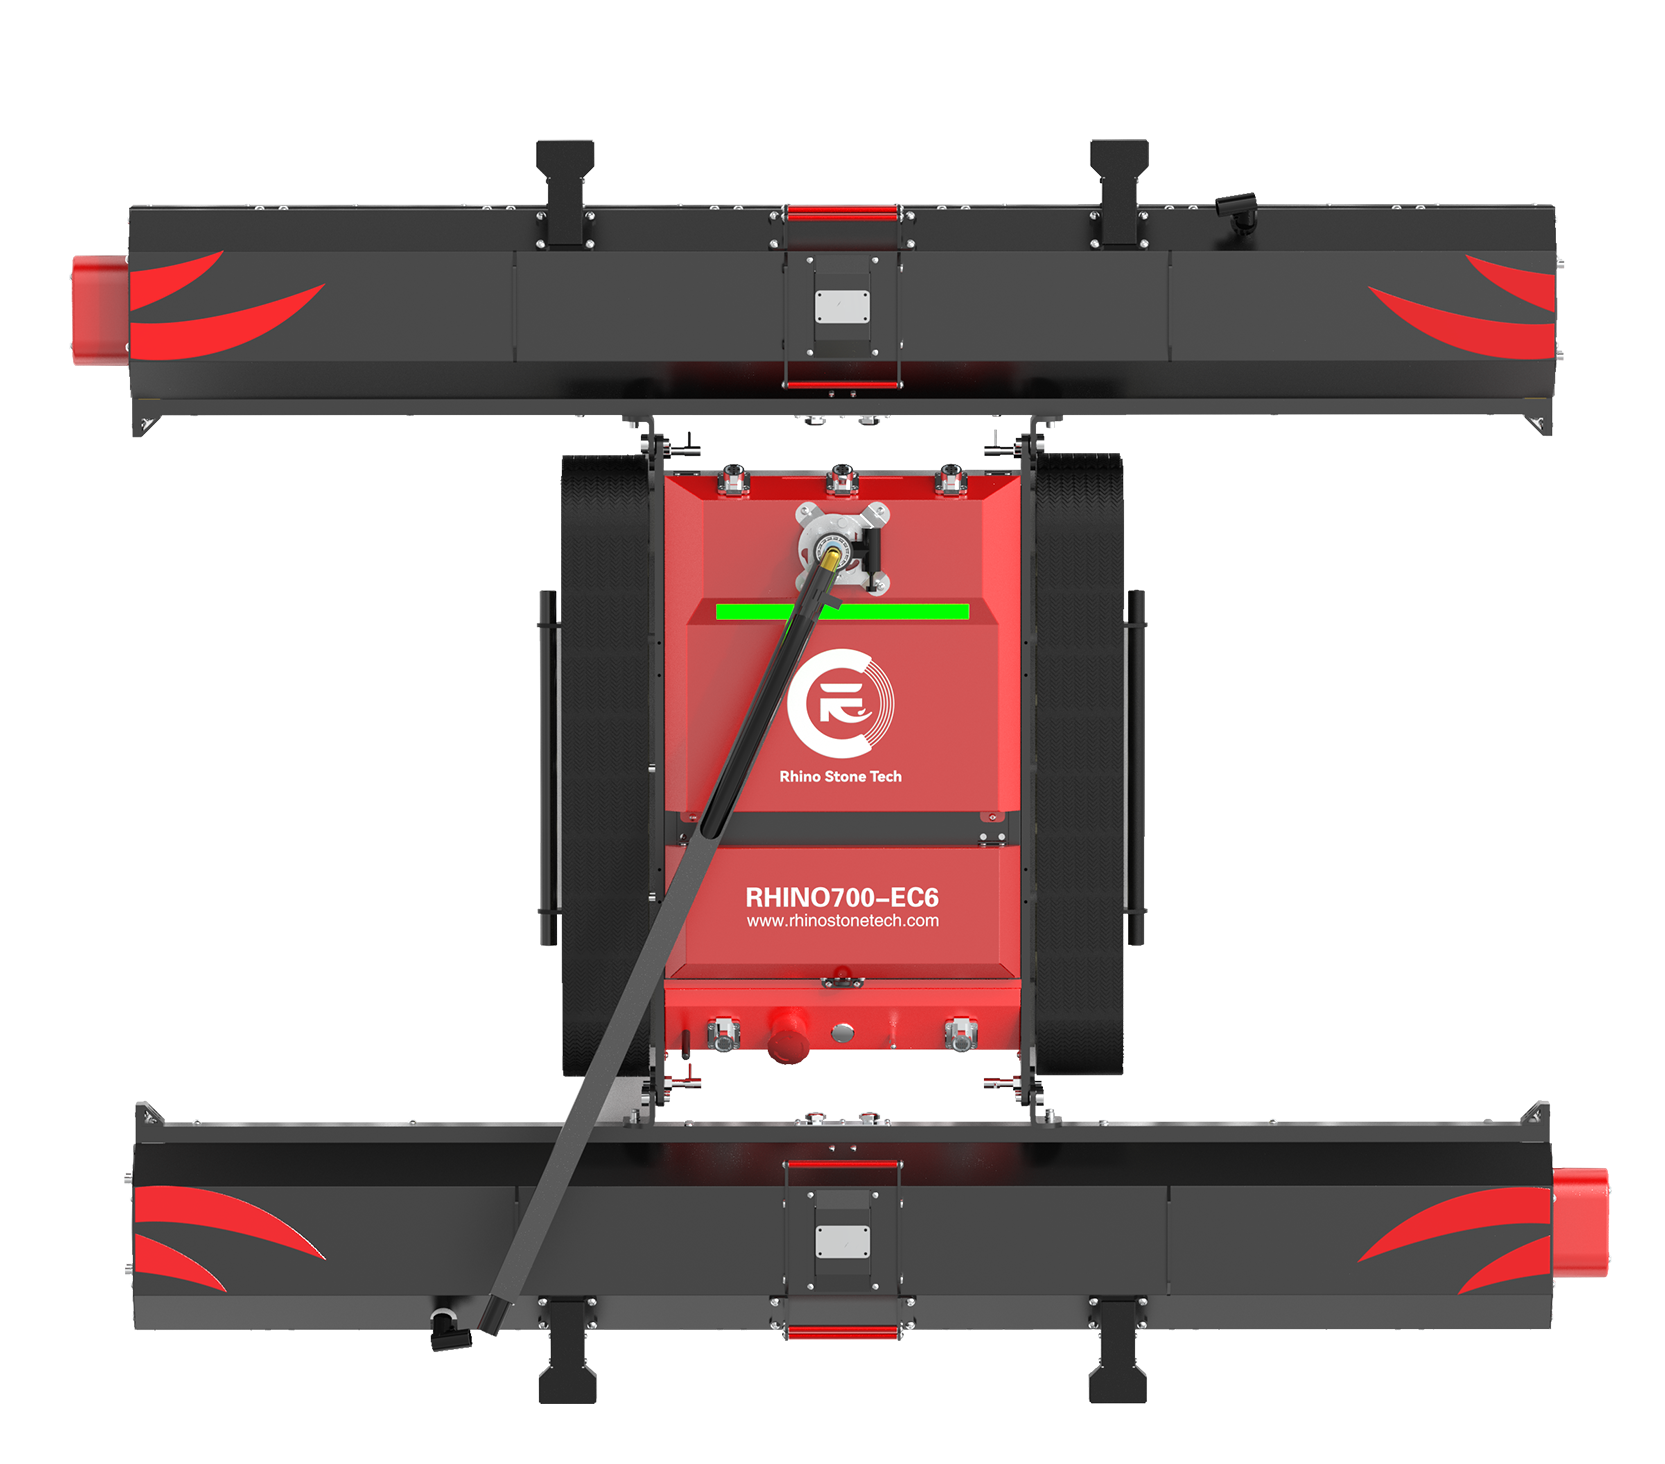
Robôs rastreadores leves mudam a tarefa de limpeza de três maneiras: eles separam o operador da superfície do array, reduzem o peso e a massa que devem ser movidos através do telhado, e eles fazem a limpeza de um passe controlado, repetível em vez de um esforço manual improvisado. O RHINOSTAR EC6 é um exemplo desta forma de equipamento. Possui um chassi de 18 kg, um conjunto modular de três secções que leva cerca de dois minutos, um controle remoto sem fio de 200 m, quatro sensores anti queda, capacidade de inclinação de 33° e modos de limpeza seco/wet. Estes fatos descrevem uma máquina projetada para o manuseio do telhado, não uma ferramenta doméstica reduzida. A primeira mudança é lidar com isso. Uma lavadora de pressão doméstica ou um poste de pincel longo é barato, mas assume que o utilizador pode ficar perto do array e chegar a cada painel. Em um telhado comercial, essa suposição falha quando o array é ajustado para trás do parapeito, quando as linhas são espaçadas firmemente, ou quando a superfície do telhado é demasiado frágil para o tráfego de pé repetido. Um robô rastreador entra na fileira e limpa da própria matriz. O operador não precisa andar na linha completa. Isso reduz a distância que uma pessoa viaja no telhado e o número de vezes que ela atravessa de uma linha para a outra. A segunda mudança é o controle. Um controle remoto com alcance de 200 m permite que o operador se posicione em um ponto de vantagem mais seguro, como um ponto de acesso ao teto ou uma passarela estável. Eles podem assistir o robô se mover ao longo da matriz e pará-lo antes que ele atinja uma borda. Quatro sensores anti queda suportam essa consciência, mas não são substitutos de um operador treinado. O robô ainda precisa de alguém que entenda o layout da matriz, a localização das clarabóias e drenos, e a distância de parada em uma superfície molhada ou empoeirada. A terceira alteração é a consistência de limpeza. Um robô rastreador com um pincel modular e modos seco / molhado pode fazer passes repetitivos em uma velocidade controlada. Isso importa para telhados comerciais porque o sujismo muitas vezes retorna no mesmo padrão após cada evento de poeira.
Onde a limpeza remota ainda depende das condições do local e dos operadores treinados
A limpeza remota não remove as condições do local da equação. A carga, o acesso, a proteção de bordas e a gestão da água ainda precisam ser avaliados por pessoal qualificado. Um engenheiro estrutural ou especialista em telhados pode precisar confirmar que o telhado pode suportar o robô, o operador e qualquer equipamento de abastecimento de água. A rota de acesso deve ser suficientemente ampla para as secções modulares e suficientemente segura para o transporte manual. Se o teto tem uma seção frágil, uma clarabóia, ou uma borda desprotegida, o caminho do robô e a posição do operador precisam ser planejados em torno dele. Trata-se de considerações gerais de O&M, não de um plano de segurança específico do local. O tipo de superfície também importa. Um teto de metal em pé, um teto de membrana e um teto de concreto se comportam de forma diferente sob equipamentos rastreados e sob limpeza molhada. Os rastros de borracha do robô fornecem tração, mas a superfície do teto e o sistema de montagem do arranjo determinam quão estável será o passe. A gestão da água é outra dependência. Se o local permite a limpeza molhada, o operador precisa de uma fonte de água e um plano de escoamento. Se o local é limitado à água, a limpeza a seco pode ser a escolha prática. A capacidade seca/wet do robô dá às opções da equipe, mas as condições do site decidem qual opção é apropriada. Finalmente, a operação treinada faz parte do formulário do equipamento. Um robô rastreador controlado remotamente não é um sistema autônomo. Requer implantação no local, uma caminhada de pré-limpeza e um operador que entenda o controle remoto, os sensores anti-queda e o padrão de limpeza. Os custos reduzidos do Departamento de Energia trabalham com a distribuição de energia solar, destacando que a O&M e a gestão do local são fatores de custo reais em projetos solares, razão pela qual o treinamento e o planejamento não são extras opcionais. O quadro de máquinas da UE também trata a segurança das máquinas móveis como um tema de engenharia estruturada, reforçando que a operação remota ainda pertence a uma pessoa treinada. O robô reduz a exposição, mas não substitui o julgamento.
Conclusão
Limpeza solar no telhado comercial é uma tarefa diferente da limpeza de montagem no solo porque o telhado em si impõe acesso, carregamento e limites de risco de queda. Um robô de rastreamento leve muda o trabalho, reduzindo o peso que deve ser levado através do telhado, mantendo o operador fora do array, e tornando os passes de limpeza mais controlados. Os chassis de 18 kg da RHINOSTAR EC6, montagem modular, controle remoto de 200 m, quatro sensores anti queda e capacidade de inclinação de 33° mostram como esse equipamento se parece na prática. As ferramentas de DIY domésticos não são adequadas para matrizes comerciais de telhados porque assumem acesso próximo, uso de luz e um utilizador que pode ficar com segurança perto dos painéis. Um operador treinado e uma avaliação específica do local continuam a fazer parte do trabalho.
FAQ
P: Por que um robô de limpeza de painel solar leve é útil em telhados comerciais?
R: Um robô leve é útil porque telhados comerciais muitas vezes têm acesso limitado e limites de carga estrutural. Um chassi de 18 kg pode ser transportado em seções através de uma escotilha ou escadaria e montado perto da matriz. Isso reduz a carga sobre o trabalhador e evita arrastar carros pesados pelo telhado.
P: Um robô de limpeza controlado remotamente pode reduzir a necessidade de andar em painéis fotovoltaicos no telhado?
R: Sim. Um robô rastreador controlado remotamente limpa enquanto o operador fica em uma superfície estável e usa o controle remoto para guiá-lo ao longo do array. Sensores anti-queda suportam a consciência da borda, e uma faixa de 200 m dá ao operador distância da borda do array. O operador ainda precisa monitorar o robô e gerenciar a linha de água.
Q: As ferramentas de limpeza do painel solar doméstico são adequadas para matrizes comerciais do telhado?
R: Não. As ferramentas domésticas são projetadas para telhados pequenos onde o utilizador pode ficar perto dos painéis. Os telhados comerciais envolvem maior exposição à queda, filas mais longas, acesso mais apertado e volumes de água maiores. Um robô rastreado leve com controle remoto e sensores anti queda se encaixa no cenário comercial do telhado melhor do que uma escova doméstica ou lavadora de pressão.
Fontes / Referências
Custos suaves □ Departamento de Energia
Máquinas - Mercado Interno, Indústria, Empreendedorismo e PME