1. 为什么商业屋顶需要不同的清洁策略
太阳能电池板通常被视为统一的表面,但商业屋顶很少表现得像这样。阵列可能位于倾斜的屋顶上,包含狭窄的维修走廊,并包括电缆桥架、夹具、排水通道或安装区域之间的间隙。灰尘、花粉、鸟类残留物和建筑垃圾会不均匀地收集。当操作员必须携带设备穿过屋顶并反复到达带电的电力基础设施时,在地面安装的现场进行的清洁方法可能会变得缓慢或不安全。
业务影响不仅限于组件的可见外观。污垢会减少到达细胞的光线,而匆忙清洁会造成刮痕、留下湿残留物或损坏脆弱的边缘。因此,合适的太阳能板清洁机器人套件必须考虑四个因素:机器移动的安全性、刷子接触玻璃的一致性、每个班次需要多少劳动力,以及套件在工作区域之间移动的容易程度。最好的选择是适合网站运行模式的机器,而不仅仅是头条数最大的机器。
2. 从灵活性开始:倾斜、间隙和牵引力
倾斜处理是屋顶机器人的第一个过滤器。 灵犀石 EC6 产品页面描述了在高达 25 度的阵列上的稳定清洁,这是倾斜商业屋顶的有用参考。这种能力很重要,因为在刷子失去清洁能力之前,机器可能会失去牵引力。买家应确认预期的潮湿或干燥条件下的最大角度、表面材料以及所选的刷子配置。没有这些条件的绩效声明很难转化为安全的工作方法。
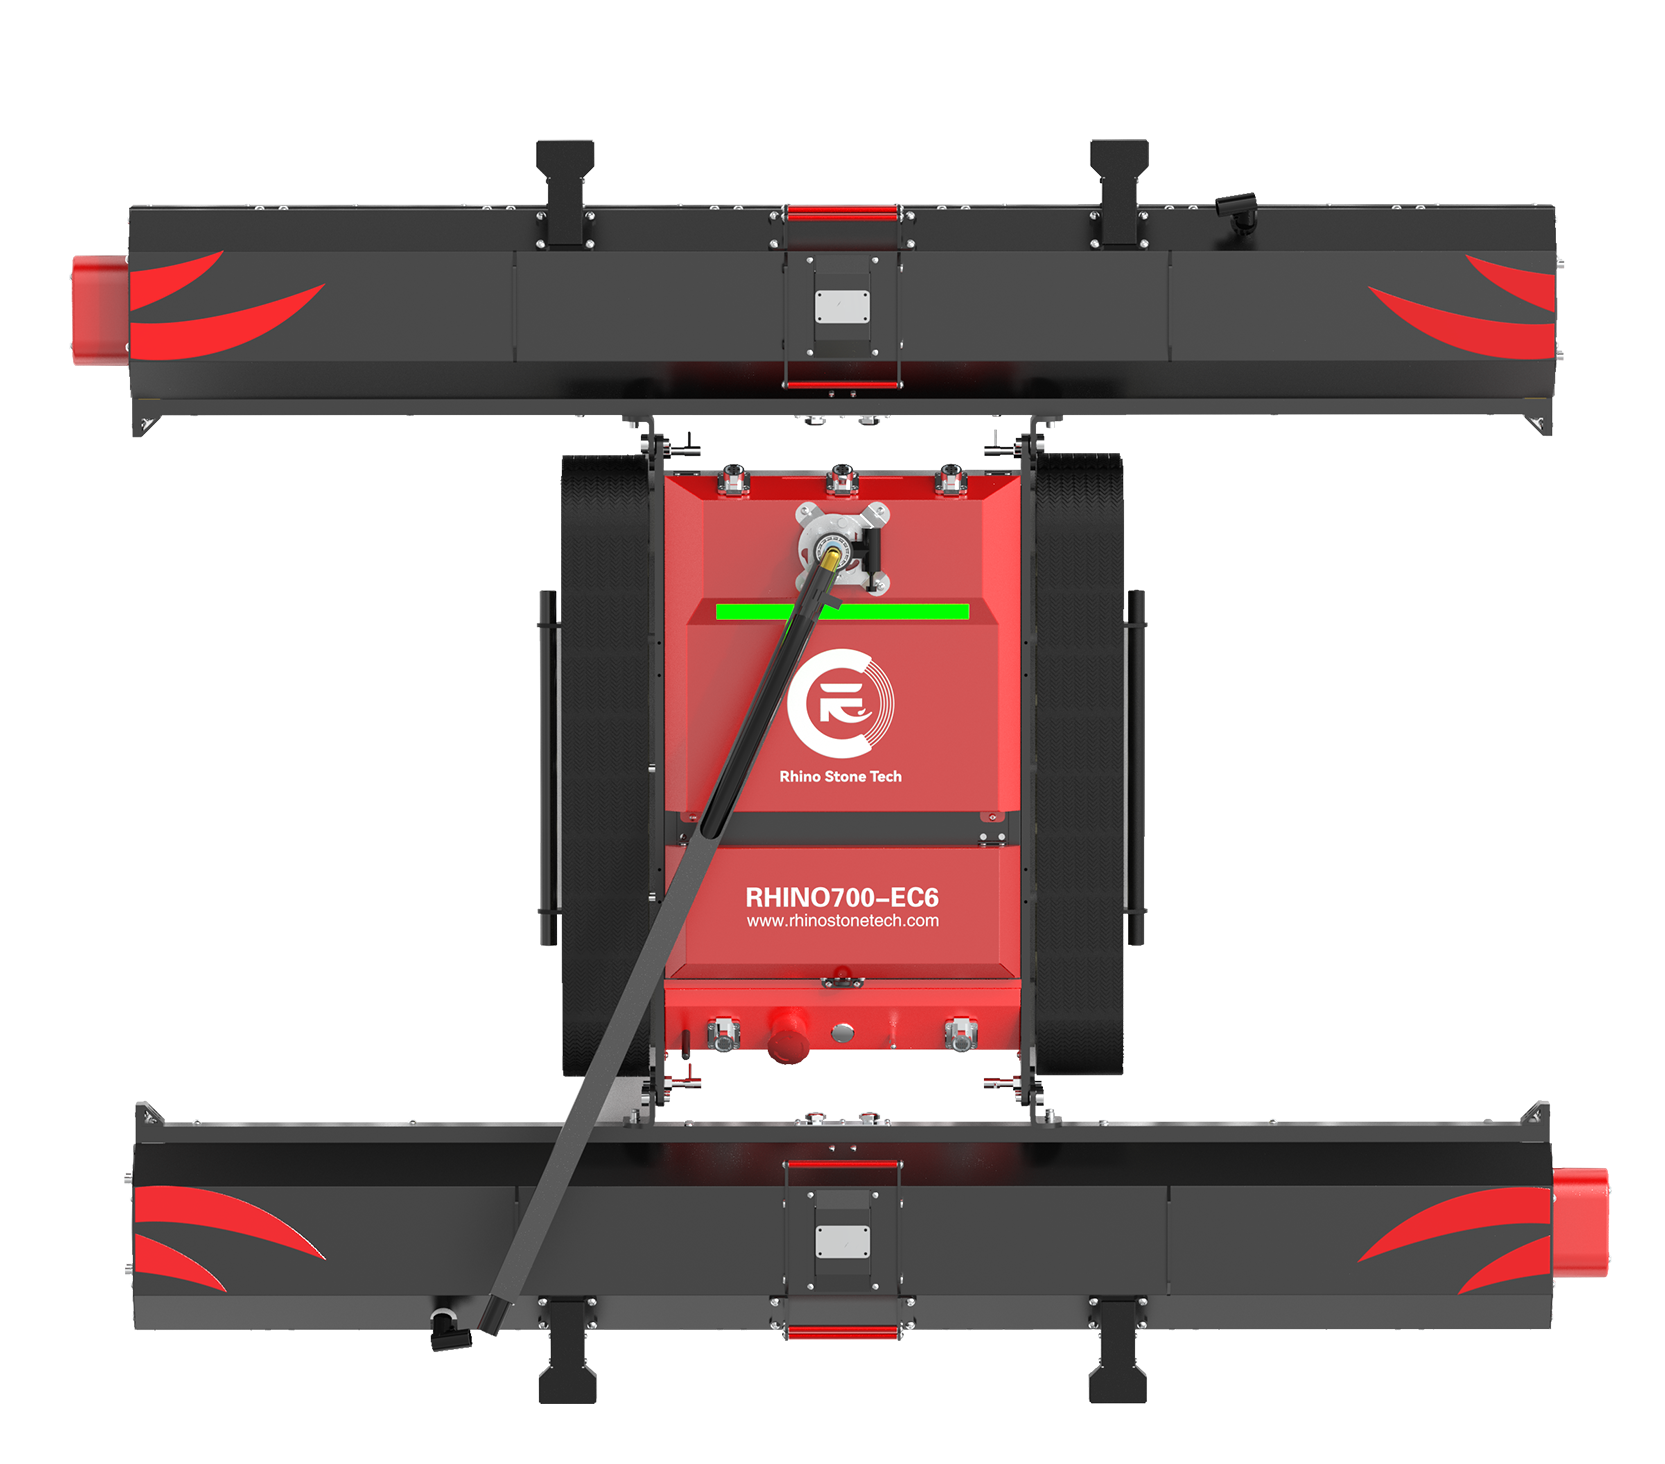
跨越障碍同样重要。该页面引用了跨越高达 60 厘米障碍物的能力和加宽 100 毫米的心形橡胶履带。在实践中,维护团队应在订购前绘制最大的实际间隙、电缆保护器或框架过渡。问题不在于机器人是否可以跨越一个孤立的障碍物,而是它是否可以接近、跨越并恢复,而不会刮擦面板或需要第二个人重新定位它。高精度防坠落传感器增加了另一个控制层,但它们并不能取代现场调查、边缘屏障或书面恢复程序。
3. 将重量和模块化视为减少劳动力的特征
机器人的重量是一个运营成本变数。 灵犀石EC6列出了18公斤的底盘和三件式模块化结构,可以在大约两分钟内组装或拆卸。这种布置在屋顶上很有价值,因为设备可能需要通过服务门、爬上楼梯或在电梯入口点周围移动。只要现场有明确的吊挂规则,并且组件可以在不扭曲或掉落的情况下搬运,单人搬运可以减少搭建所需的工人数量。
紧凑的运输也使机器人更容易在多个阵列之间共享。在购买之前,管理人员应记录每班清洁的屋顶区域数量、区域之间的距离以及移动设备而不是清洁所花费的时间。当两分钟的组装声明连接到该工作流程时,它是最有用的。询问包装尺寸、组件重量、连接器寿命以及实际操作套件的人员的设定示范。
4. 将电池和遥控器与工作日相匹配
产品页面列出了便携式24V 30Ah锂电池,续航时间长达四小时,以及四小时快速充电时间。这种组合可以适合计划的维护窗口,但耐久性应被视为一个范围,而不是保证的覆盖范围数字。刷子压力、坡度、湿洗、水拖、温度和重复反转都会改变能源的使用。实际投标应按操作模式说明预期运行时间,并包括多屋顶时间表的充电或备用电池计划。
远程控制改变了安全模式,因为操作员可以留在更安全的观察点,而不必走在移动的机器旁边。 EC6页面规定了200 m的控制范围和抗干扰通讯。买家应从实际地面或屋顶控制位置测试信号,包括逆变器室和钢结构周围。只有当操作员还可以看到机器人、快速停止机器人并了解电池电量低、传感器和通讯警告时,控制范围才有用。
运营覆盖范围也应该作为轮班计划而不是电池标题来衡量。四小时的耐力声称可能会覆盖几个较短的屋顶区域,但分段、检查、路线改变和障碍物周围的清洁所消耗的时间是简单的运行时测试所忽略的。管理人员应设定每班清洁行的目标,定义电池何时停止使用,并确保充电位置不会使电池组暴露在雨中或过热的地方。远程控制日志(如果有)可以帮助识别重复停止并显示是否是训练问题或网站功能降低了吞吐量。
5.评估清洁系统,而非仅是底盘
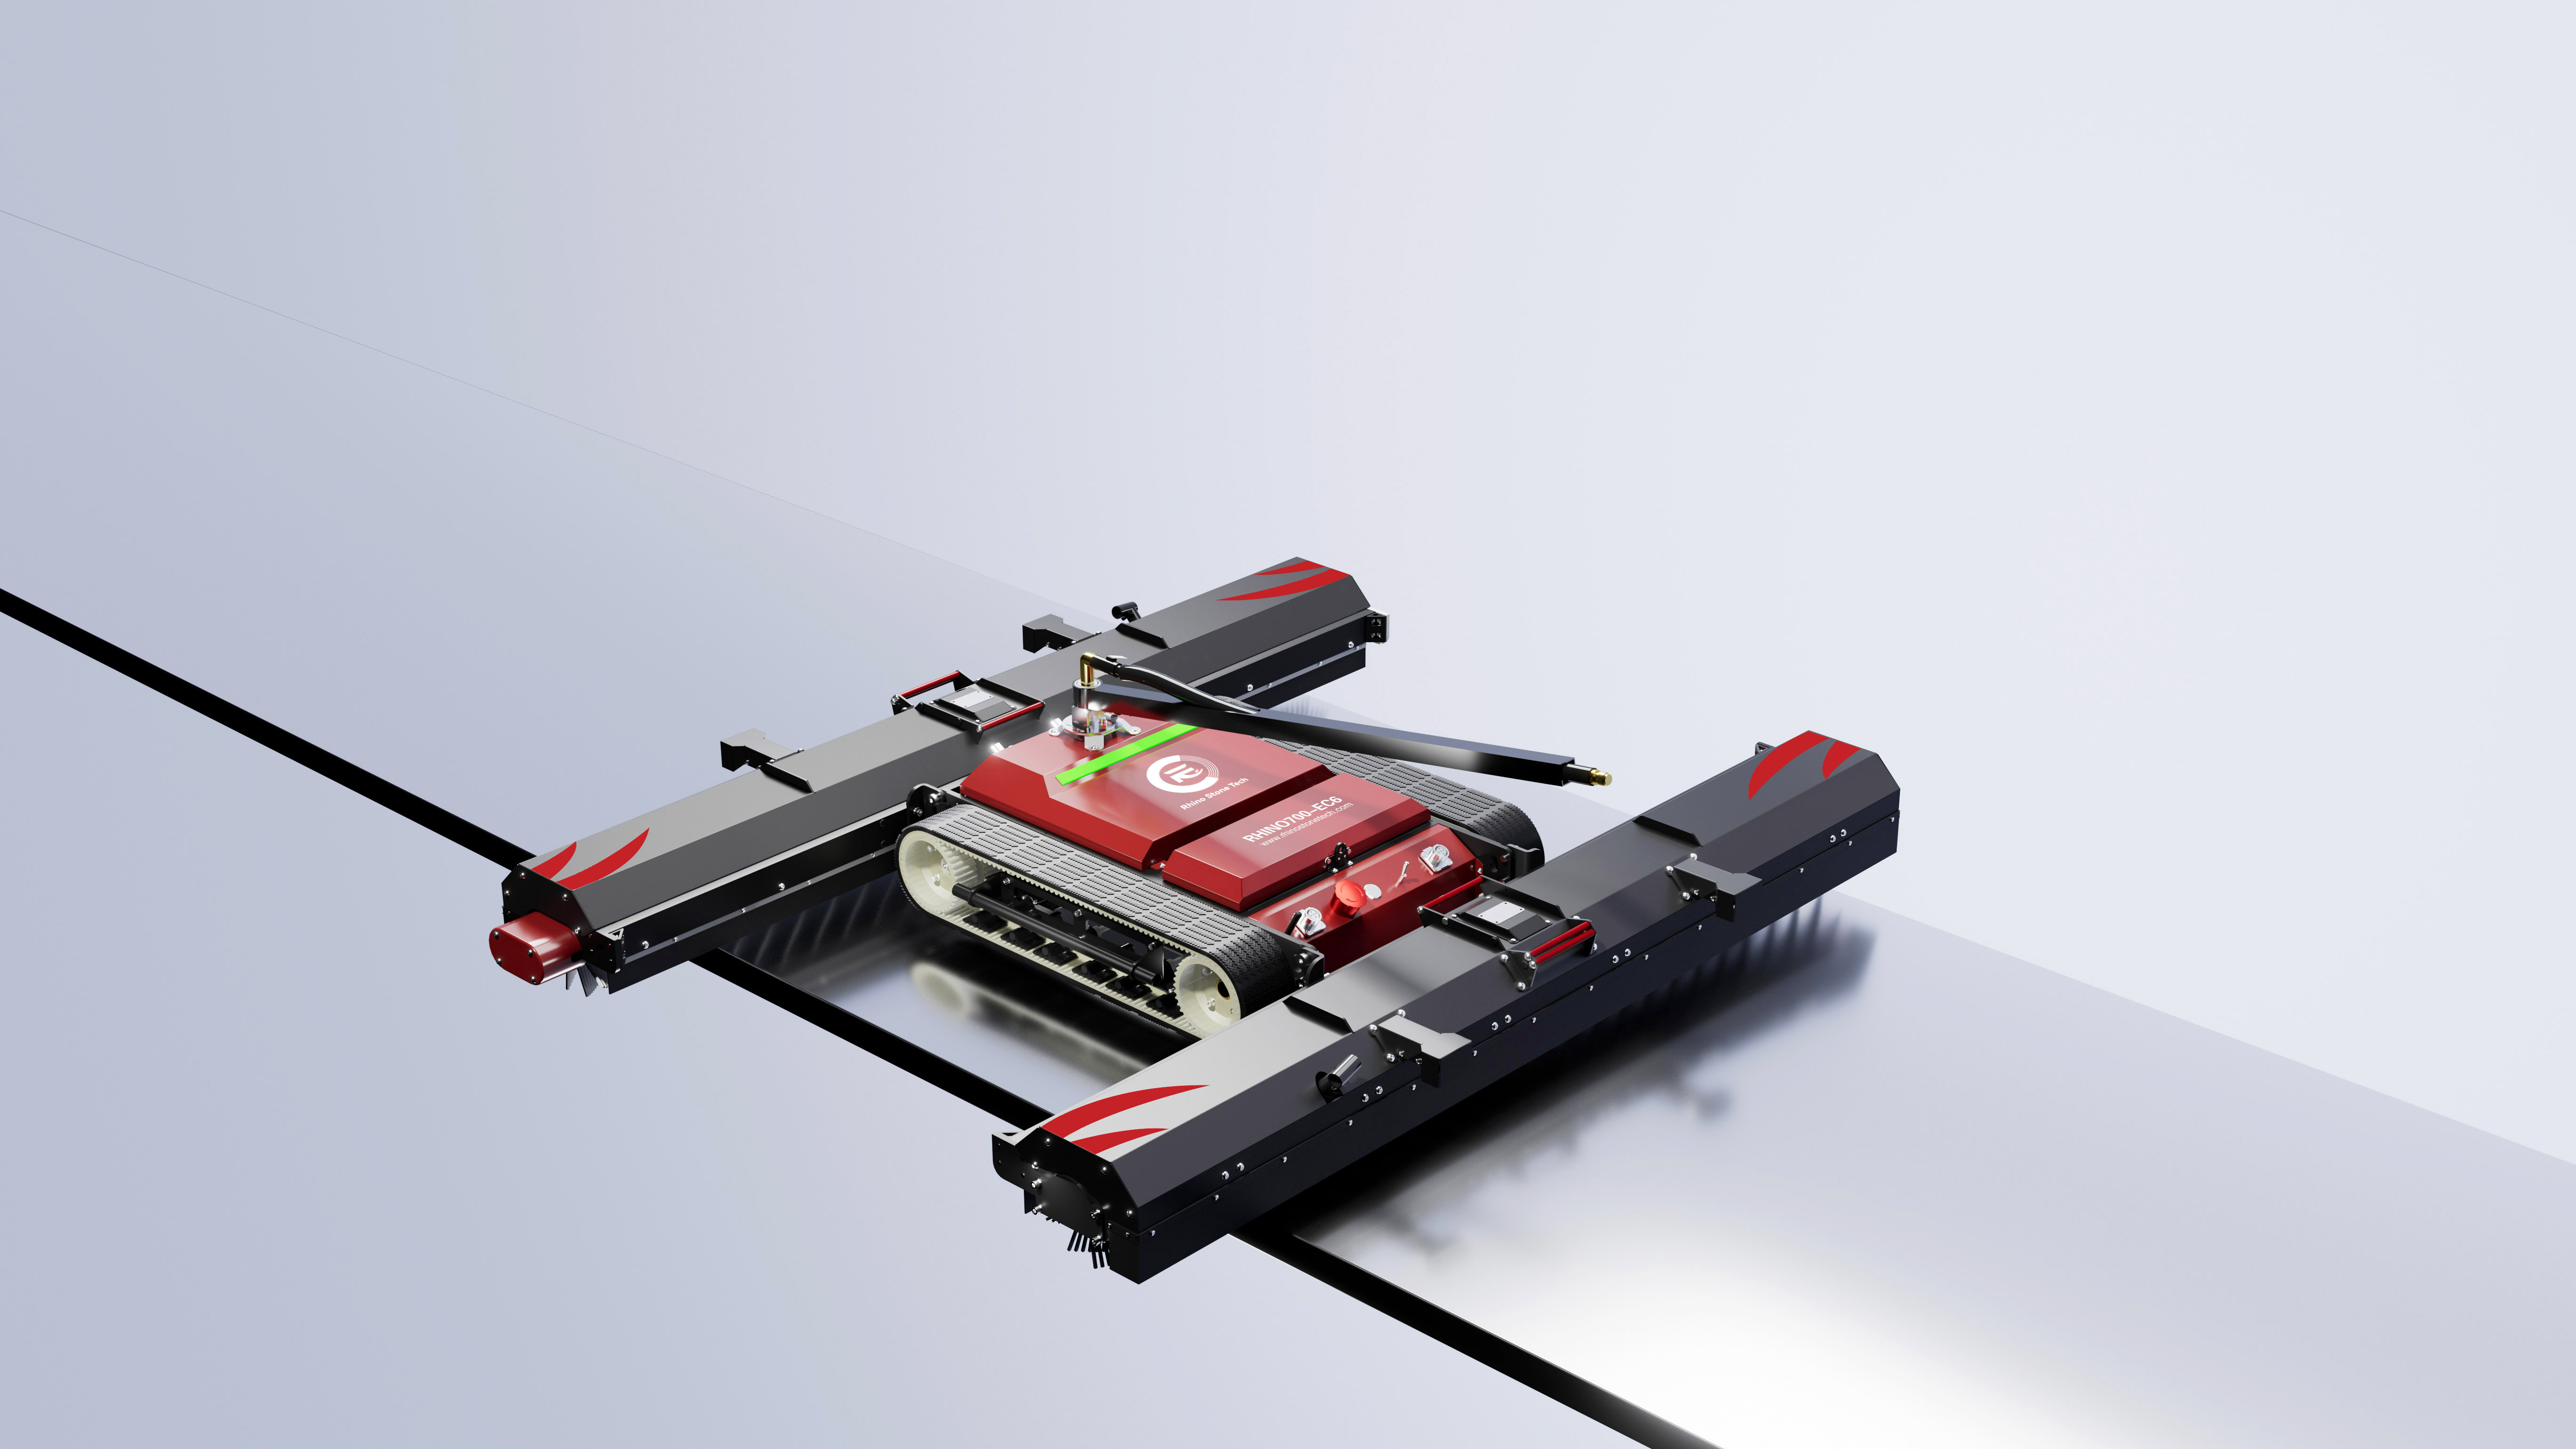
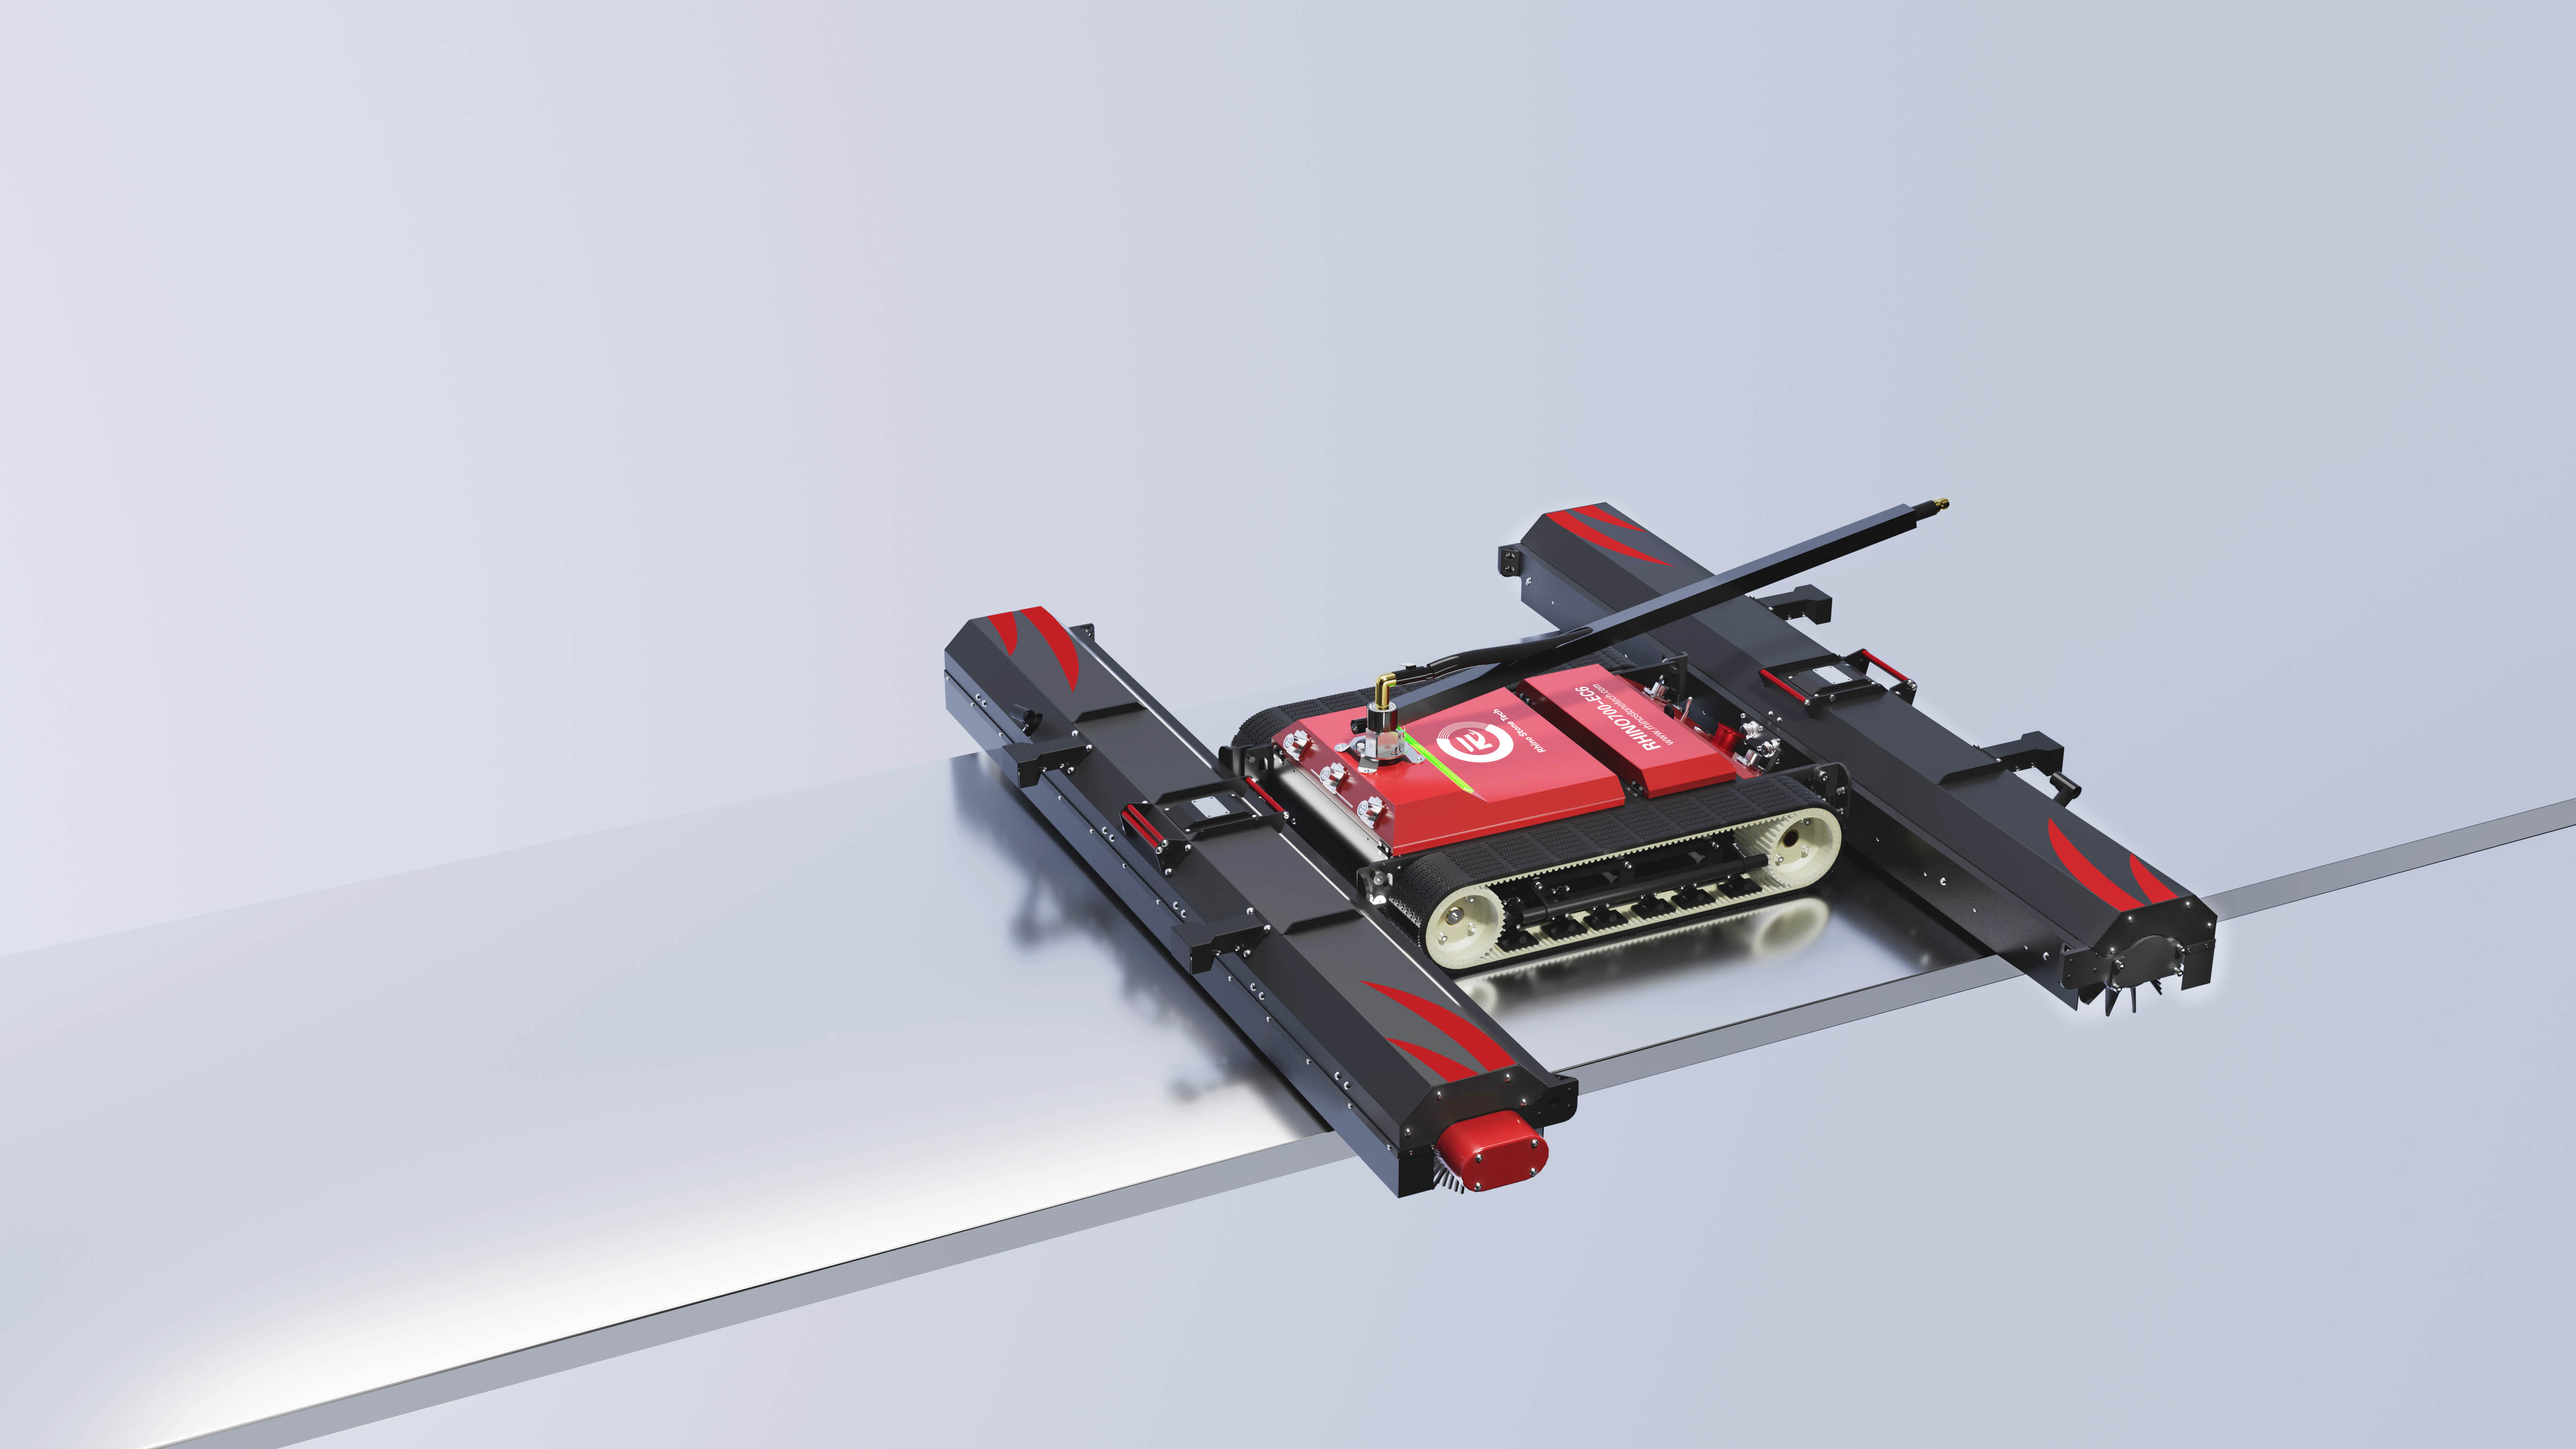
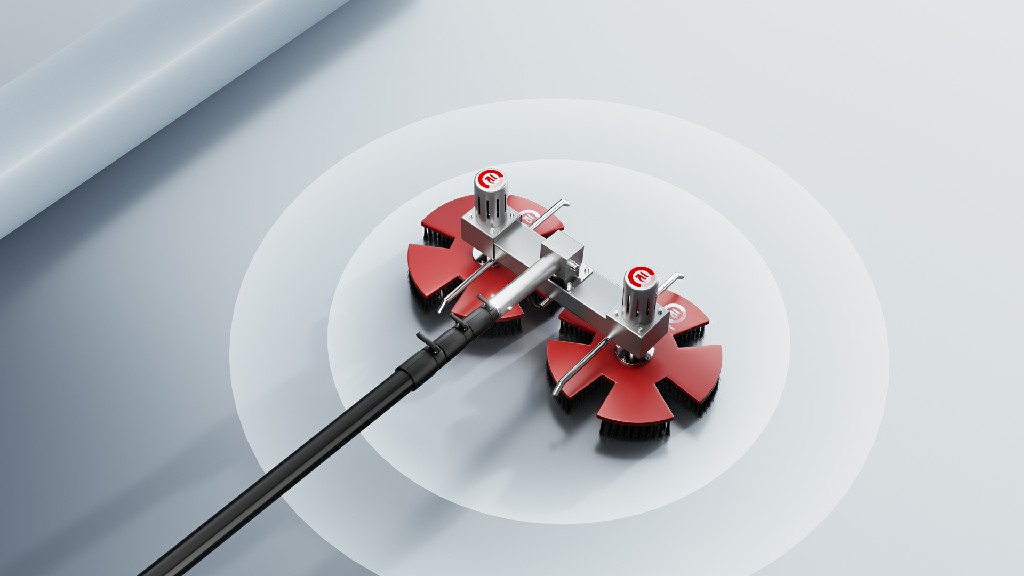
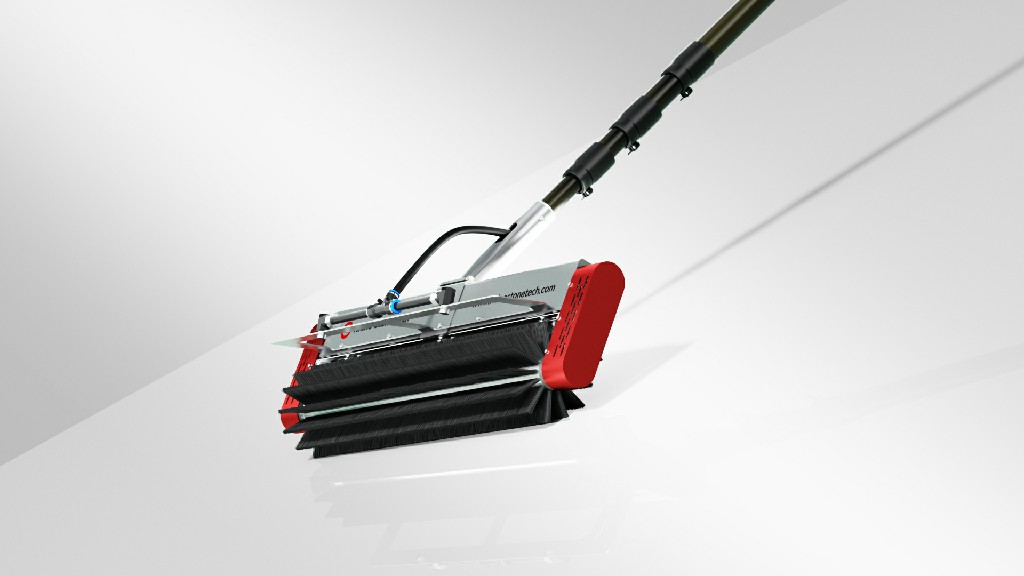
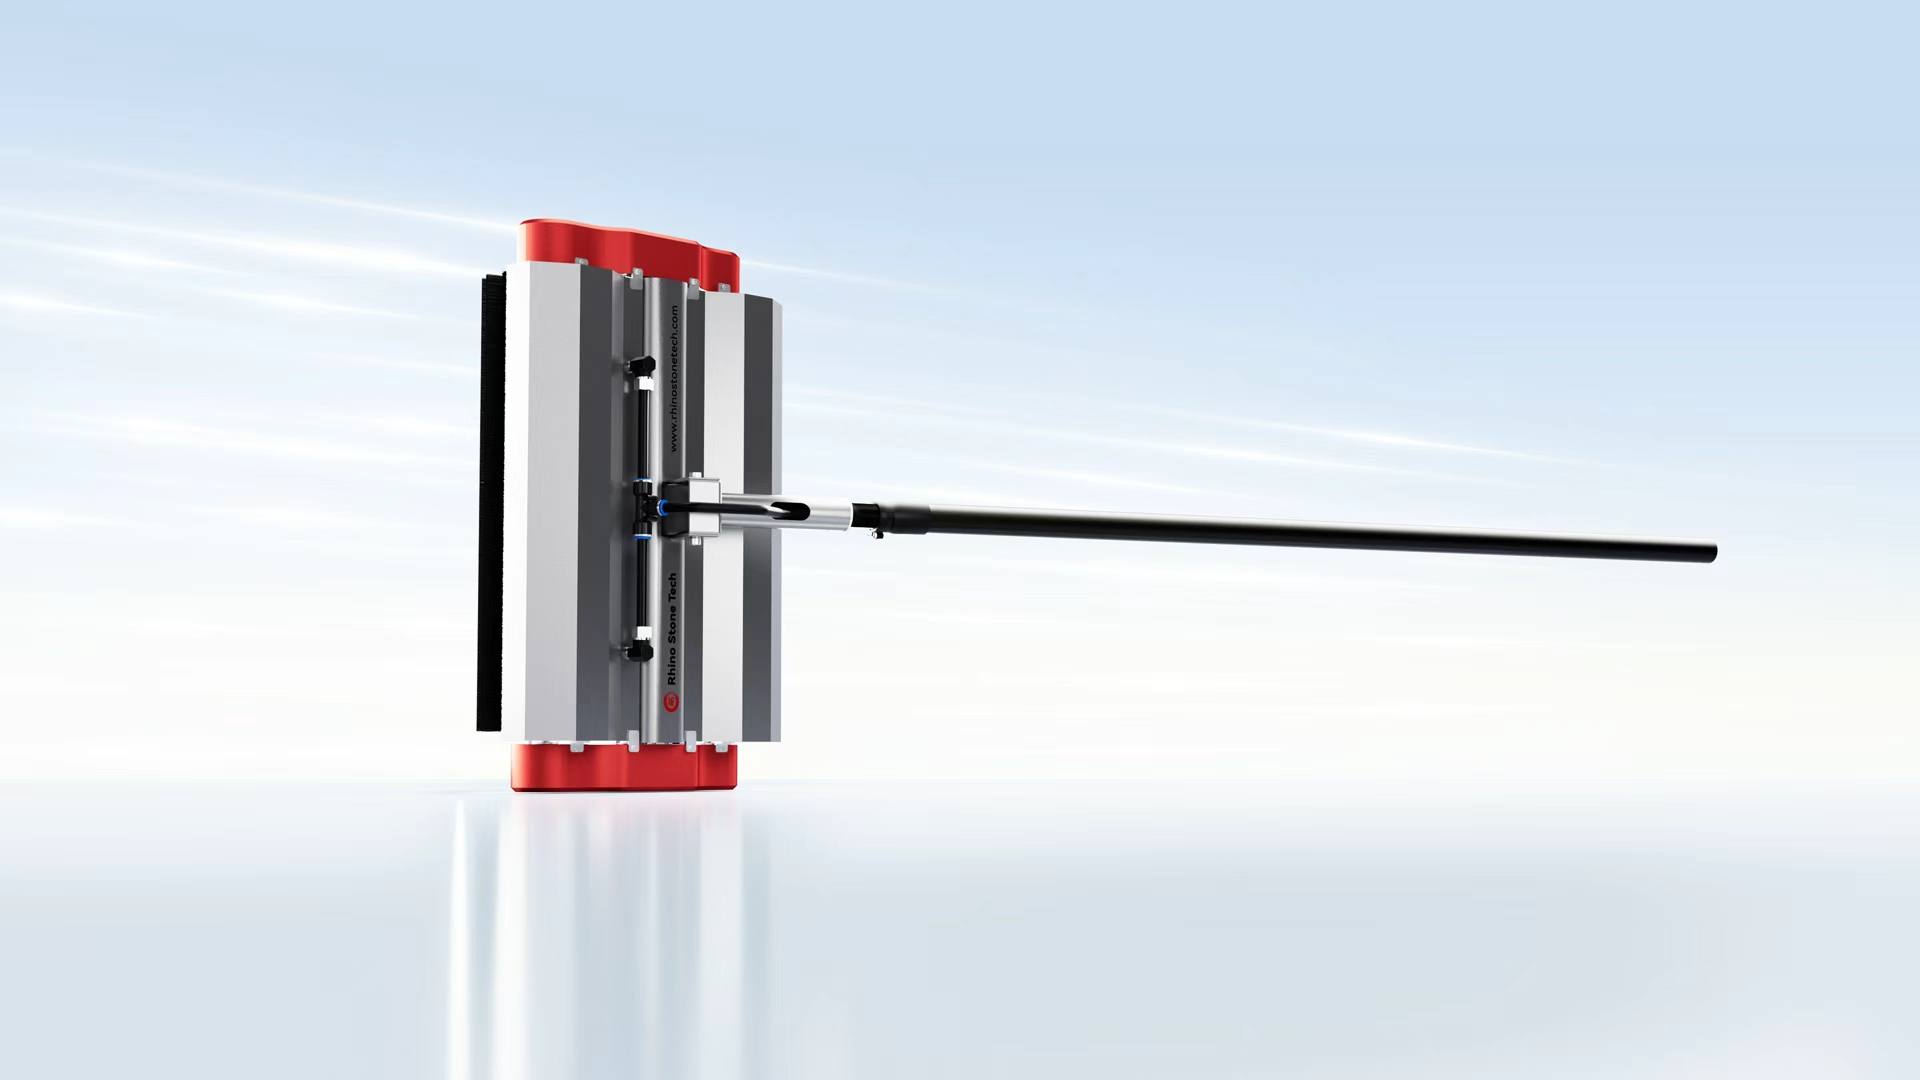
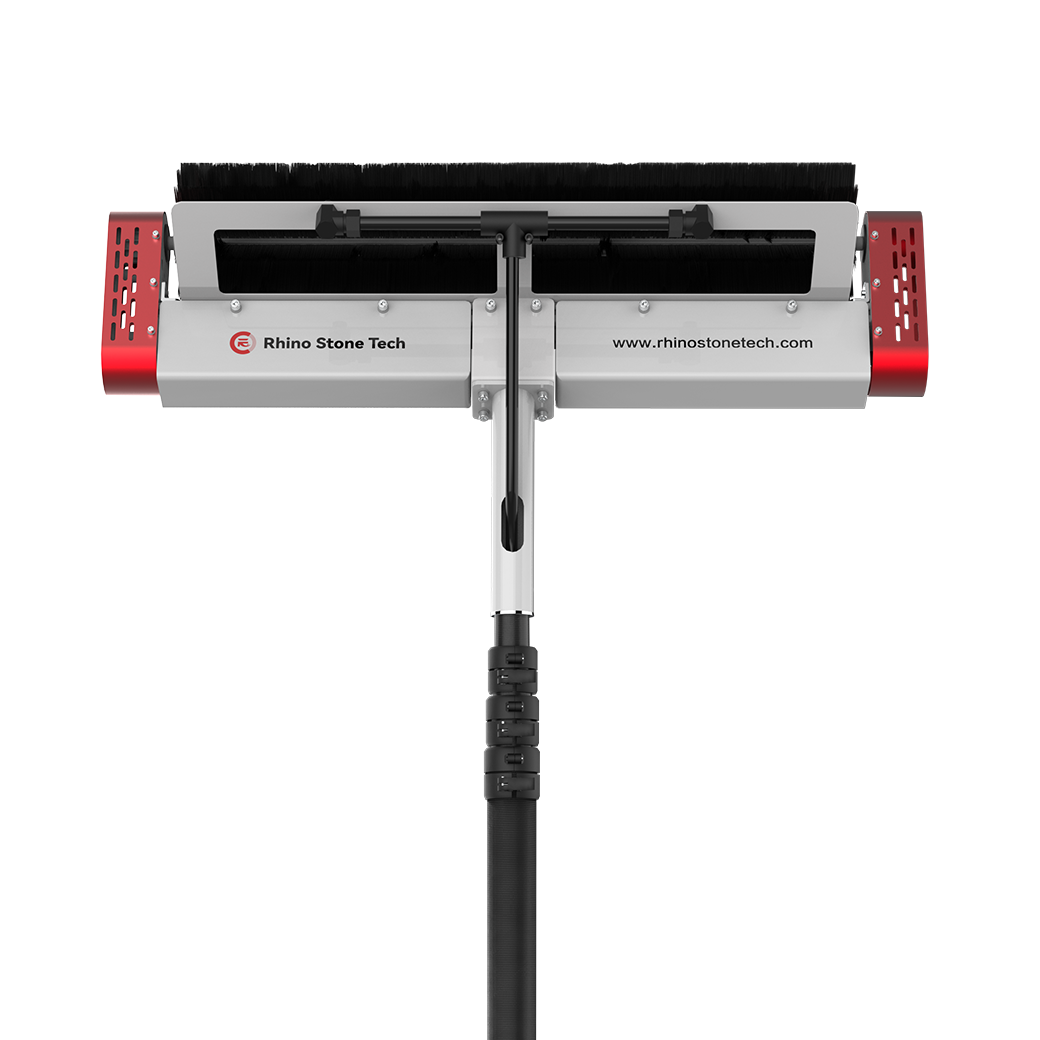
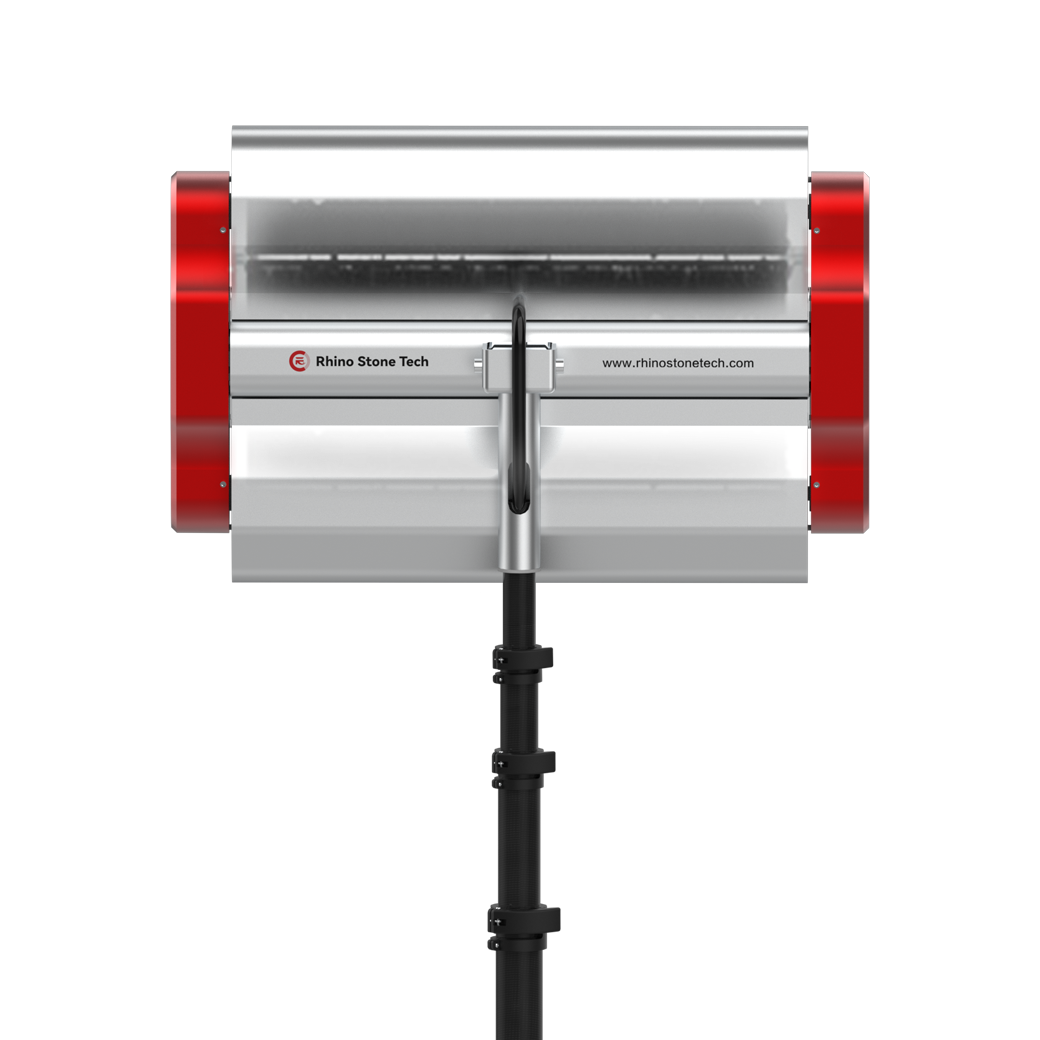
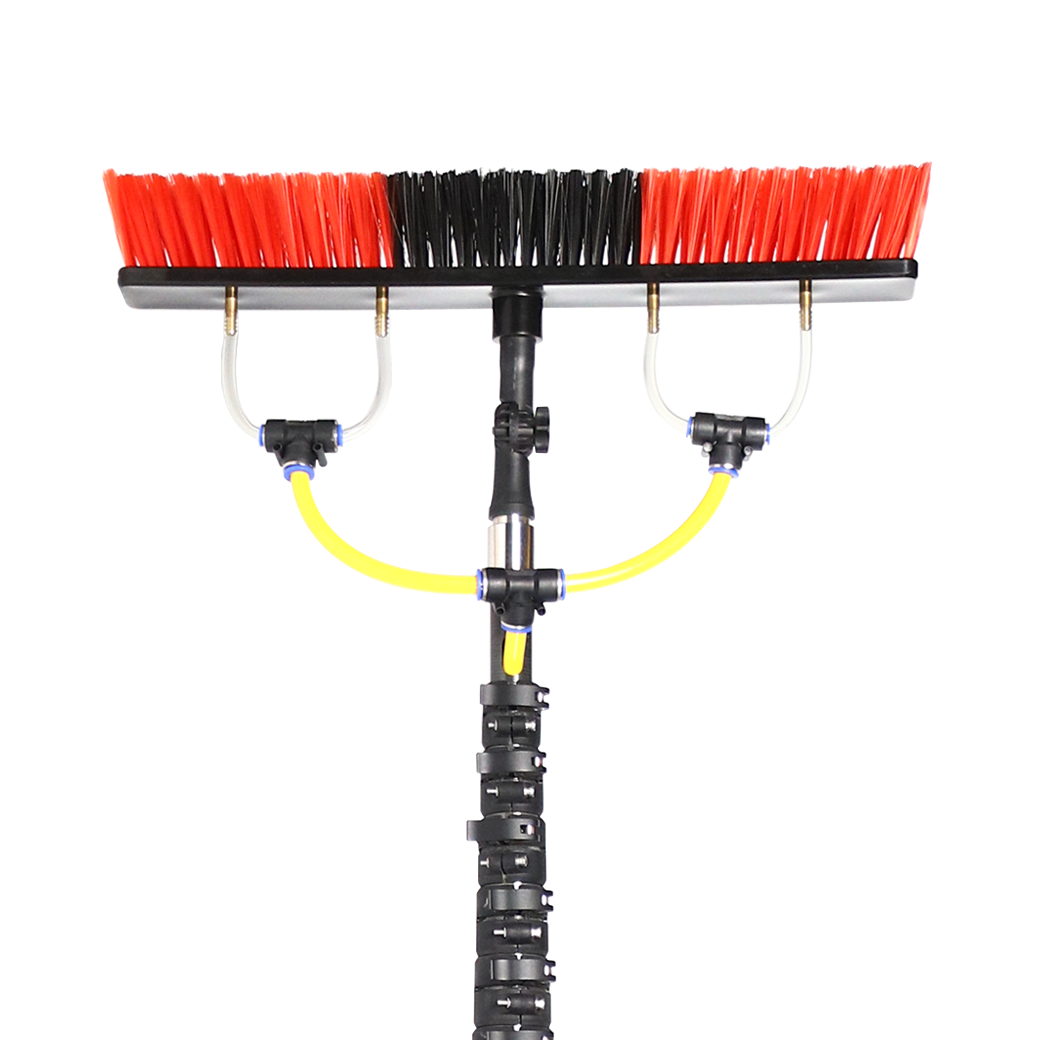
清洁质量取决于接触、刷子材料、压力以及去除松散污垢的方式。 EC6 使用浮动滚刷,旨在与组件表面保持紧密接触,而 PBT 刷毛和螺旋结构被描述为面板安全清洁功能。此产品系列提供软毛、中毛和硬毛选项。柔软的刷毛可适合轻度灰尘和频繁维护;中等刷毛适合日常污垢;在确认玻璃、涂层和制造商保修允许这种程度的接触后,可以保留硬刷毛来处理顽固的沉积物。
画笔宽度应遵循阵列几何形状。此页面所列的刷子长度为 0.9、1.1、1.2 和 1.3 m,刷子直径为 150 mm。更宽的刷子每次可以覆盖更多的表面,但它也会改变转弯空间、边缘负载和功率需求。买家应将刷子与组件宽度、行间距、框架高度和最窄通道进行比较。他们还应该询问刷毛磨损的速度有多快,更换件是否成对平衡,以及如何在不污染面板表面的情况下移除损坏的滚筒。
6.依现场状况选择干洗或湿洗
干洗在水源有限、径流难以控制或维护窗口较短、有利于快速通过的情况下非常有用。湿式清洁可以更有效地清除黏性灰尘、盐膜或鸟类残留物,但它引入了水处理、排水和电气安全要求。 EC6 支持两种模式,并列出了用于标准 13 毫米软管的快速连接进水口,水压高达 60 巴。该数字应根据现场的水泵、软管长度、过滤和当地水规则进行验证,而不是作为在每个组件上使用最大压力的建议。
严格的湿洗方法从水质、流量控制和规定的停止点开始。操作员应避免在刷子和玻璃之间滞留砂粒,规划径流的去向,并确认可以清洁阵列而不会造成滑倒危险。在干燥模式下,团队应计划灰尘收集或风向,以便松散的土壤不会沉积在已清洁的行上。因此,模式决策是维护程序的一部分,而不仅仅是配件选择。
7. 阅读技术资料与采购纪律
EC6 的技术图形显示长度为 1370 mm、宽度为 1200 mm、高度为 180 mm,可调整行驶速度不超过 0.4 m/s。同一页面的营销部分也提到最高清洁速度为 48 m/min。这些陈述可能涉及不同的操作条件,但差异很大。购买者应索取特定于模式的速度表,说明该数字是行进速度、刷子速度或最大清洁吞吐量。这一单一的澄清可以防止不切实际的劳动力和覆盖范围计算。
其他列出的条件包括运行温度为 0 到 50 摄氏度、湿度为 0 到 95%(非凝结)以及最高 7 级的抗风能力。这些数字对于筛选站点很有用,但并不能消除天气规则的需要。屋顶团队应定义风和雷停止限制、电池储存条件以及强风事件后所需的检查。该页面还引用了 CE 认证和 ISO 9001 制造,采购时应得到最新证书、手册、保修条款、备件交货时间和服务联络信息的支持。
8.围绕整个工作流程建立买家清单
应通过短期、可重复的现场试验对太阳能板清洁机器人套件进行可靠的比较。以下问题使评估与商业工作而不是展厅演示联系起来:
每个测试日的试验应使用相同的路线、刷子、水源和操作员。像清洁时间一样仔细记录中断,因为重新定位、传感器停止、软管更换和充电延迟通常决定每兆瓦的实际成本。清晰的日志也为设施团队提供培训、预防性维护和未来扩展决策的证据。
9. 使用灵犀石 EC6 作为实际参考案例
总而言之,灵犀石 EC6 规格描述了一种轻型遥控履带车,旨在公用事业规模的太阳能发电场、商业光伏屋顶和玻璃屋顶应用。模块化底盘、多种滚筒宽度、干湿模式、四个防坠落传感器和 200 m 控制链路的组合为操作员提供了多种方法来适应同一台主机。最适合的可能是重视单人分阶段、可重复路线控制以及随着清洁季节变化而改变刷子配置的能力的站点。
该模型仍应作为一个系统进行评估,而不是仅根据规范接受。飞行员应该测量每小时清洁的实际仪表、每行使用的电池百分比、穿越转换所花费的时间、水消耗、刷子磨损以及操作员干预的次数。它还应记录清洁前后的面板状况。这些观察结果将产品页面转变为合理的维护决策,并揭示广告中的好处是否会转化为有问题的屋顶。
10. 结论
选择太阳能板清洁机器人套件是一项设施决策,会带来技术、安全和财务后果。移动性决定了机器人能否到达每一排;刷子的设计决定了能否清洁而不伤害玻璃;电池和控制系统决定团队是否能够完成其计划的窗口;模块化决定了清洁开始之前要消耗多少劳动力。这灵犀石EC6 提供可靠的参考配置,包括 18 公斤底盘、25 度倾斜能力、60 厘米越障、24 V 30 Ah 电池和可调式刷子宽度。对于任何买家来说,下一步都是进行记录在案的现场试验,在真实的屋顶几何形状、天气规则、清洁化学和人员限制下测试这些功能。
相关链接
获取报价- 立即联络我们,以获取符合您商业屋顶需求的理想太阳能板清洁机器人套件的报价。
下载资料表- 下载详细的资料表,以了解我们的清洁机器人的技术规格和功能。
获取报价- 向值得信赖的太阳能板清洁机器人制造商寻求个人化建议和定价。
下载资料表- 访问全面的手册和规格,以了解电池寿命和控制范围选项。
获取报价- 确保根据您的商业光伏阵列清洁要求量身定制专家支持和报价。