商业维护问题
太阳能电池板清洁通常被描述为一项简单的设施任务:清除灰尘、鸟类残留物、花粉和其他沉积物,以便光线能够到达模块表面。在商业规模上,这种描述是不完整的。公用设施阵列、浮动装置或大型屋顶组合是一个分布式操作系统,具有数千个面板,不断变化的天气条件、访问限制和生产计划。因此,业务挑战不仅仅是刷子能否清除污垢。问题在于是否可以安全、可预测地重复清洁方法,并且成本对资产来说是有意义的。
体力工作人员可能很有效,但他们的生产力对屋顶通道、当地劳动力可用性、水务物流、疲劳以及在通电设备周围工作的需要很敏感。不一致的清洁间隔会产生另一个问题:一个场地可能看起来得到了维护,但各个行却受到了不同的处理。这种变化使绩效审查变得复杂,并使资产管理者更难将维护活动与发电结果联系起来。当机械化清洁器减少这种变化而不引入新的困难设置或监督层时,它就具有商业意义。
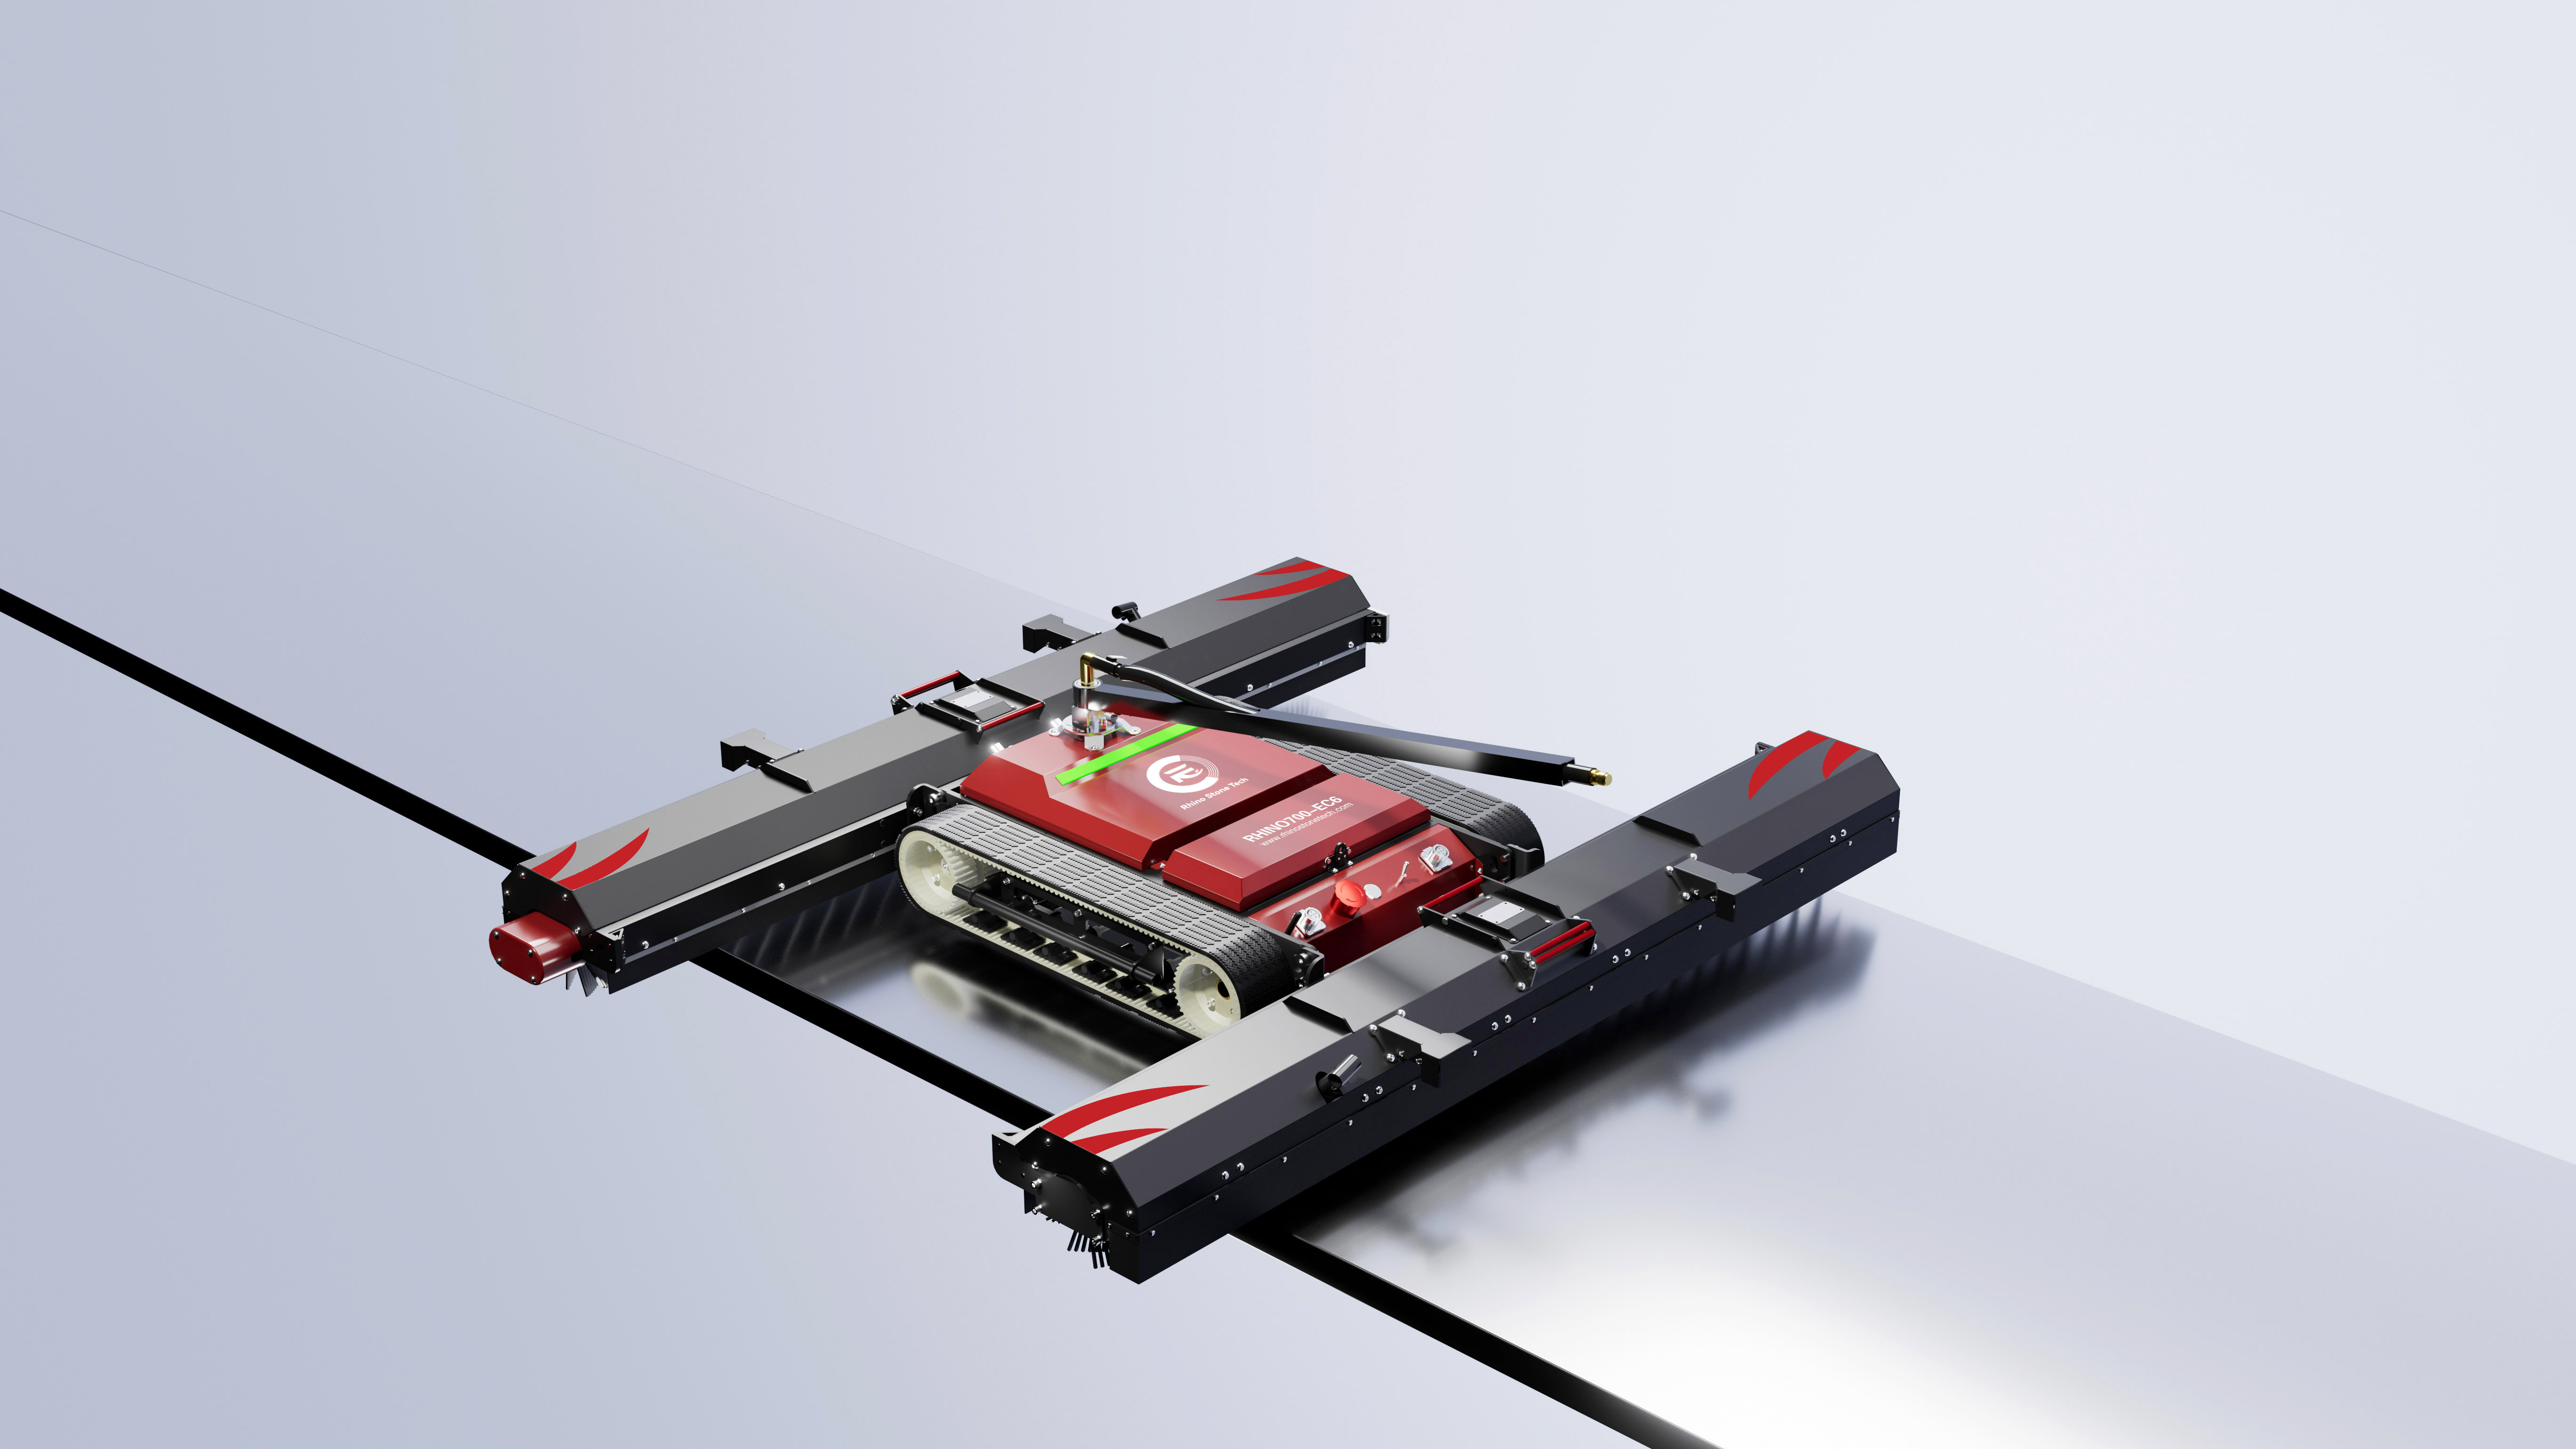
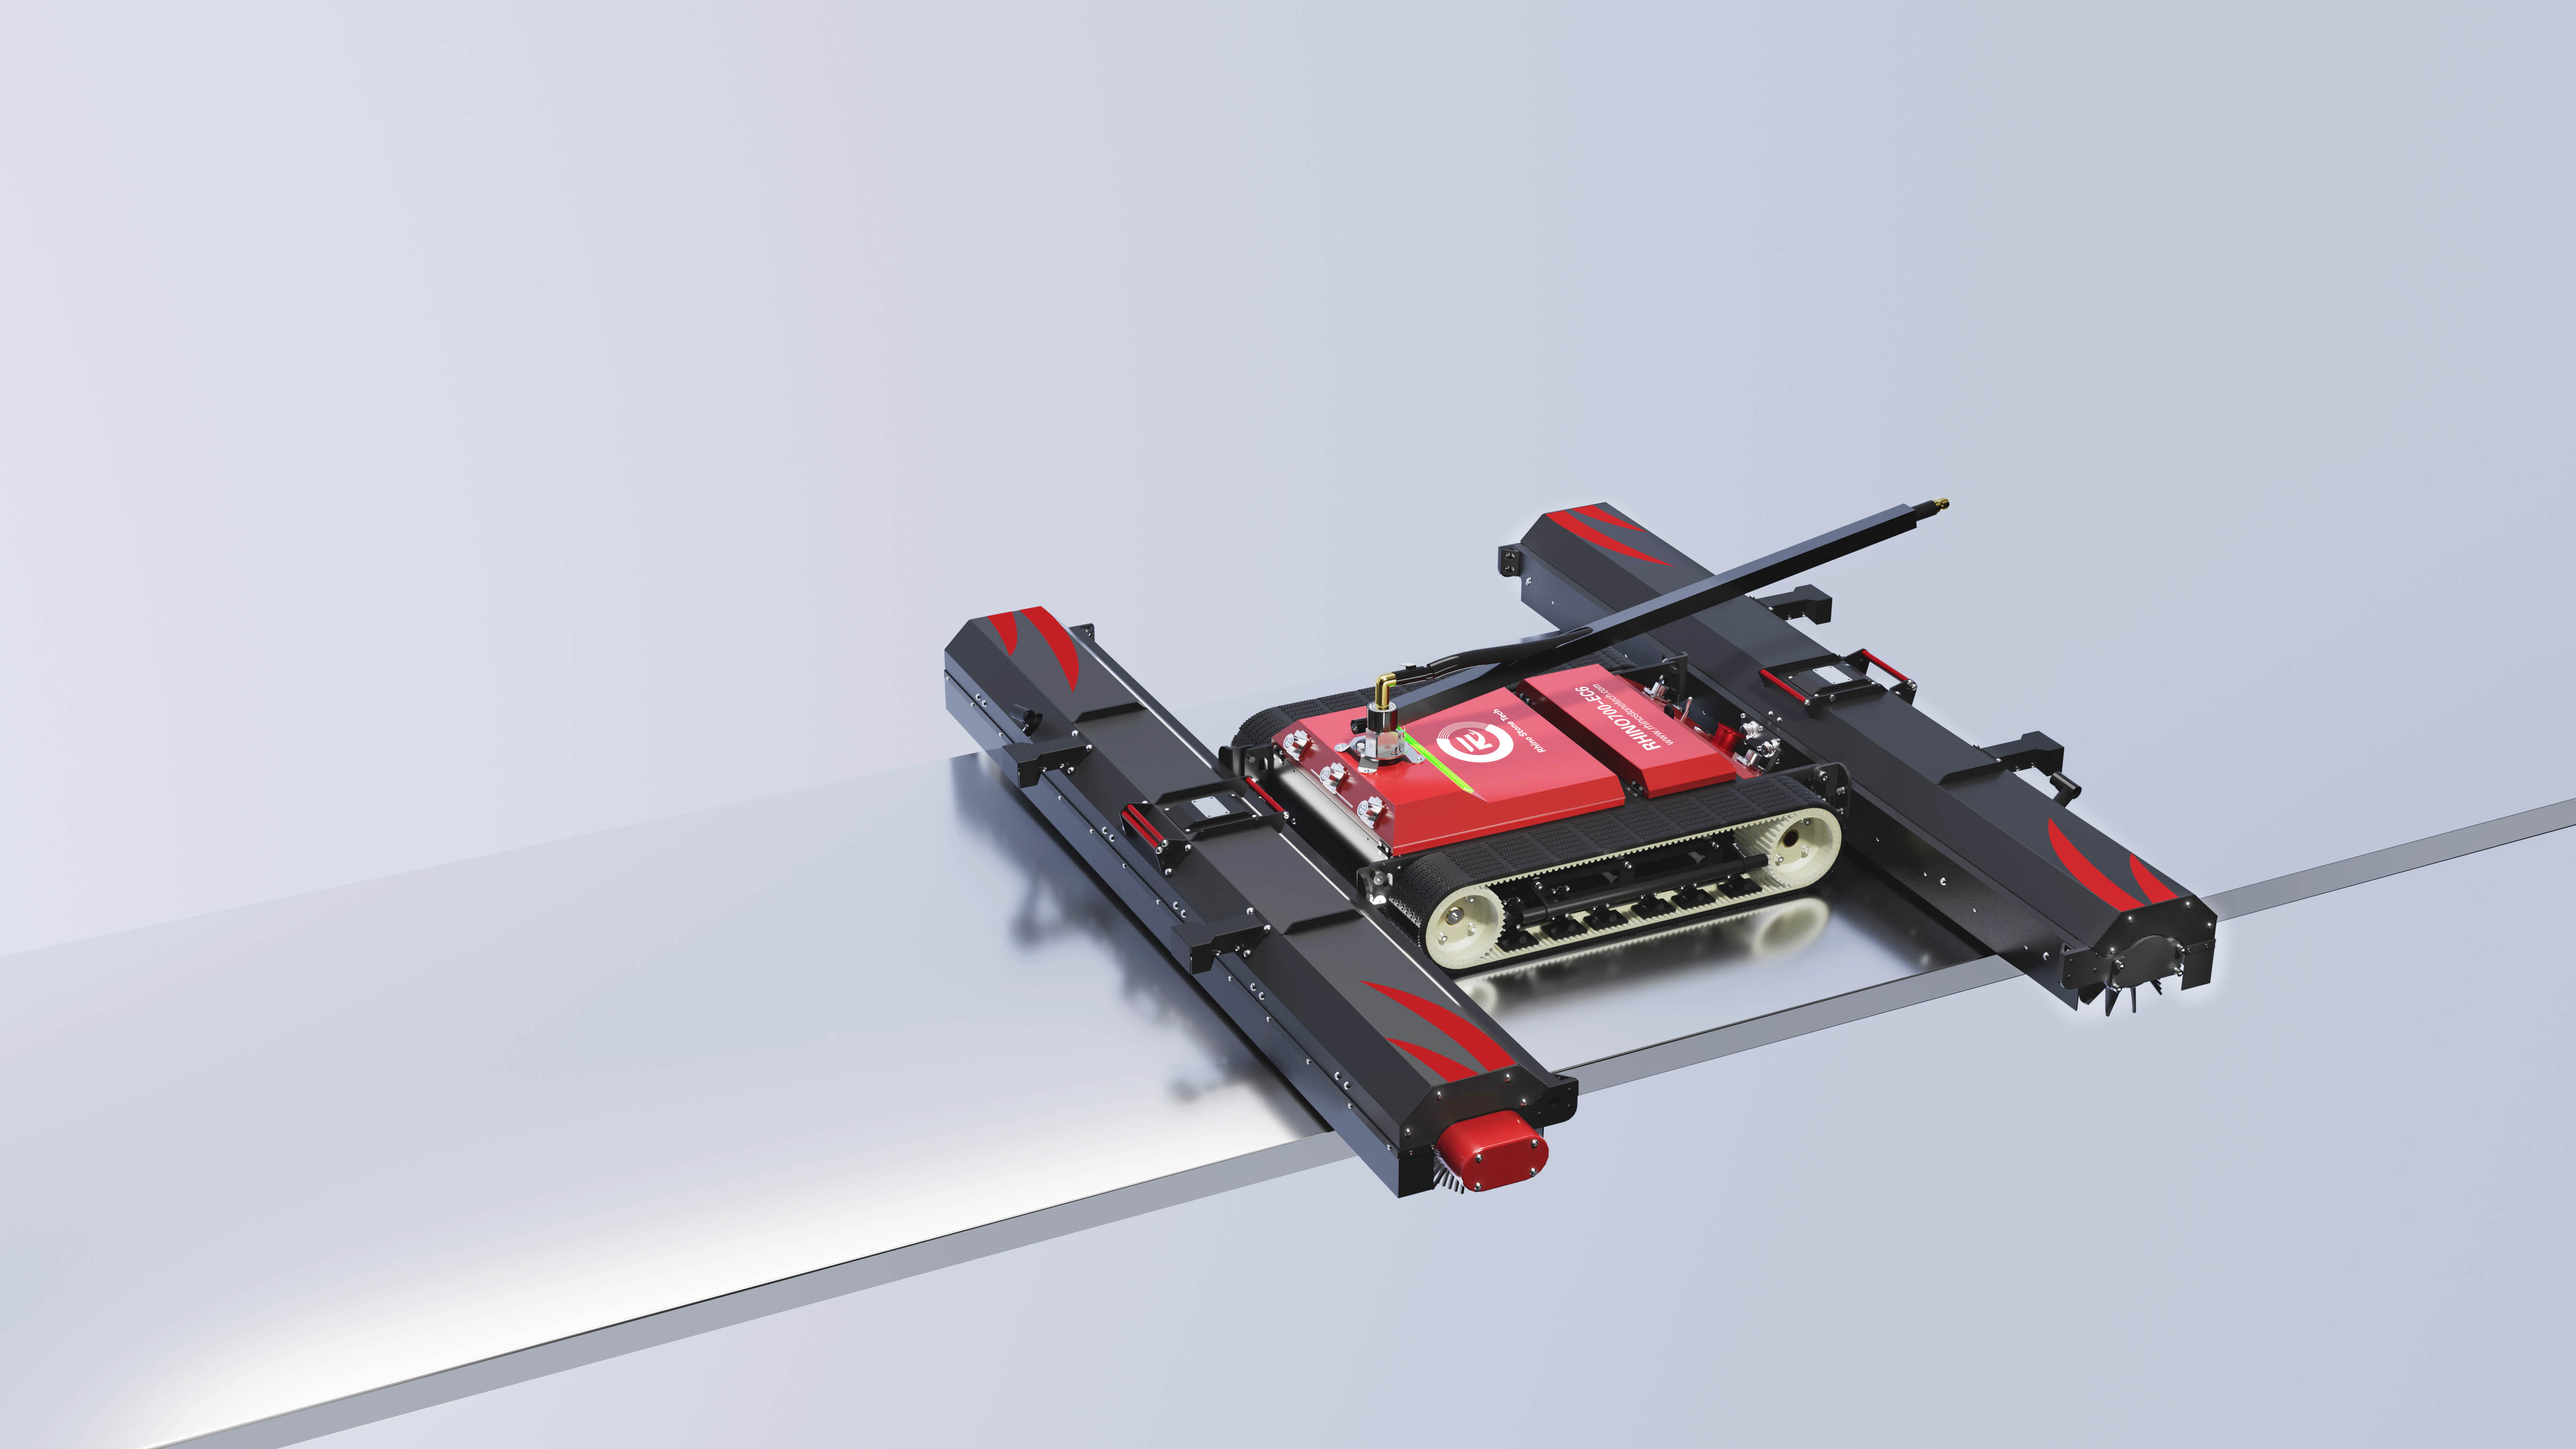
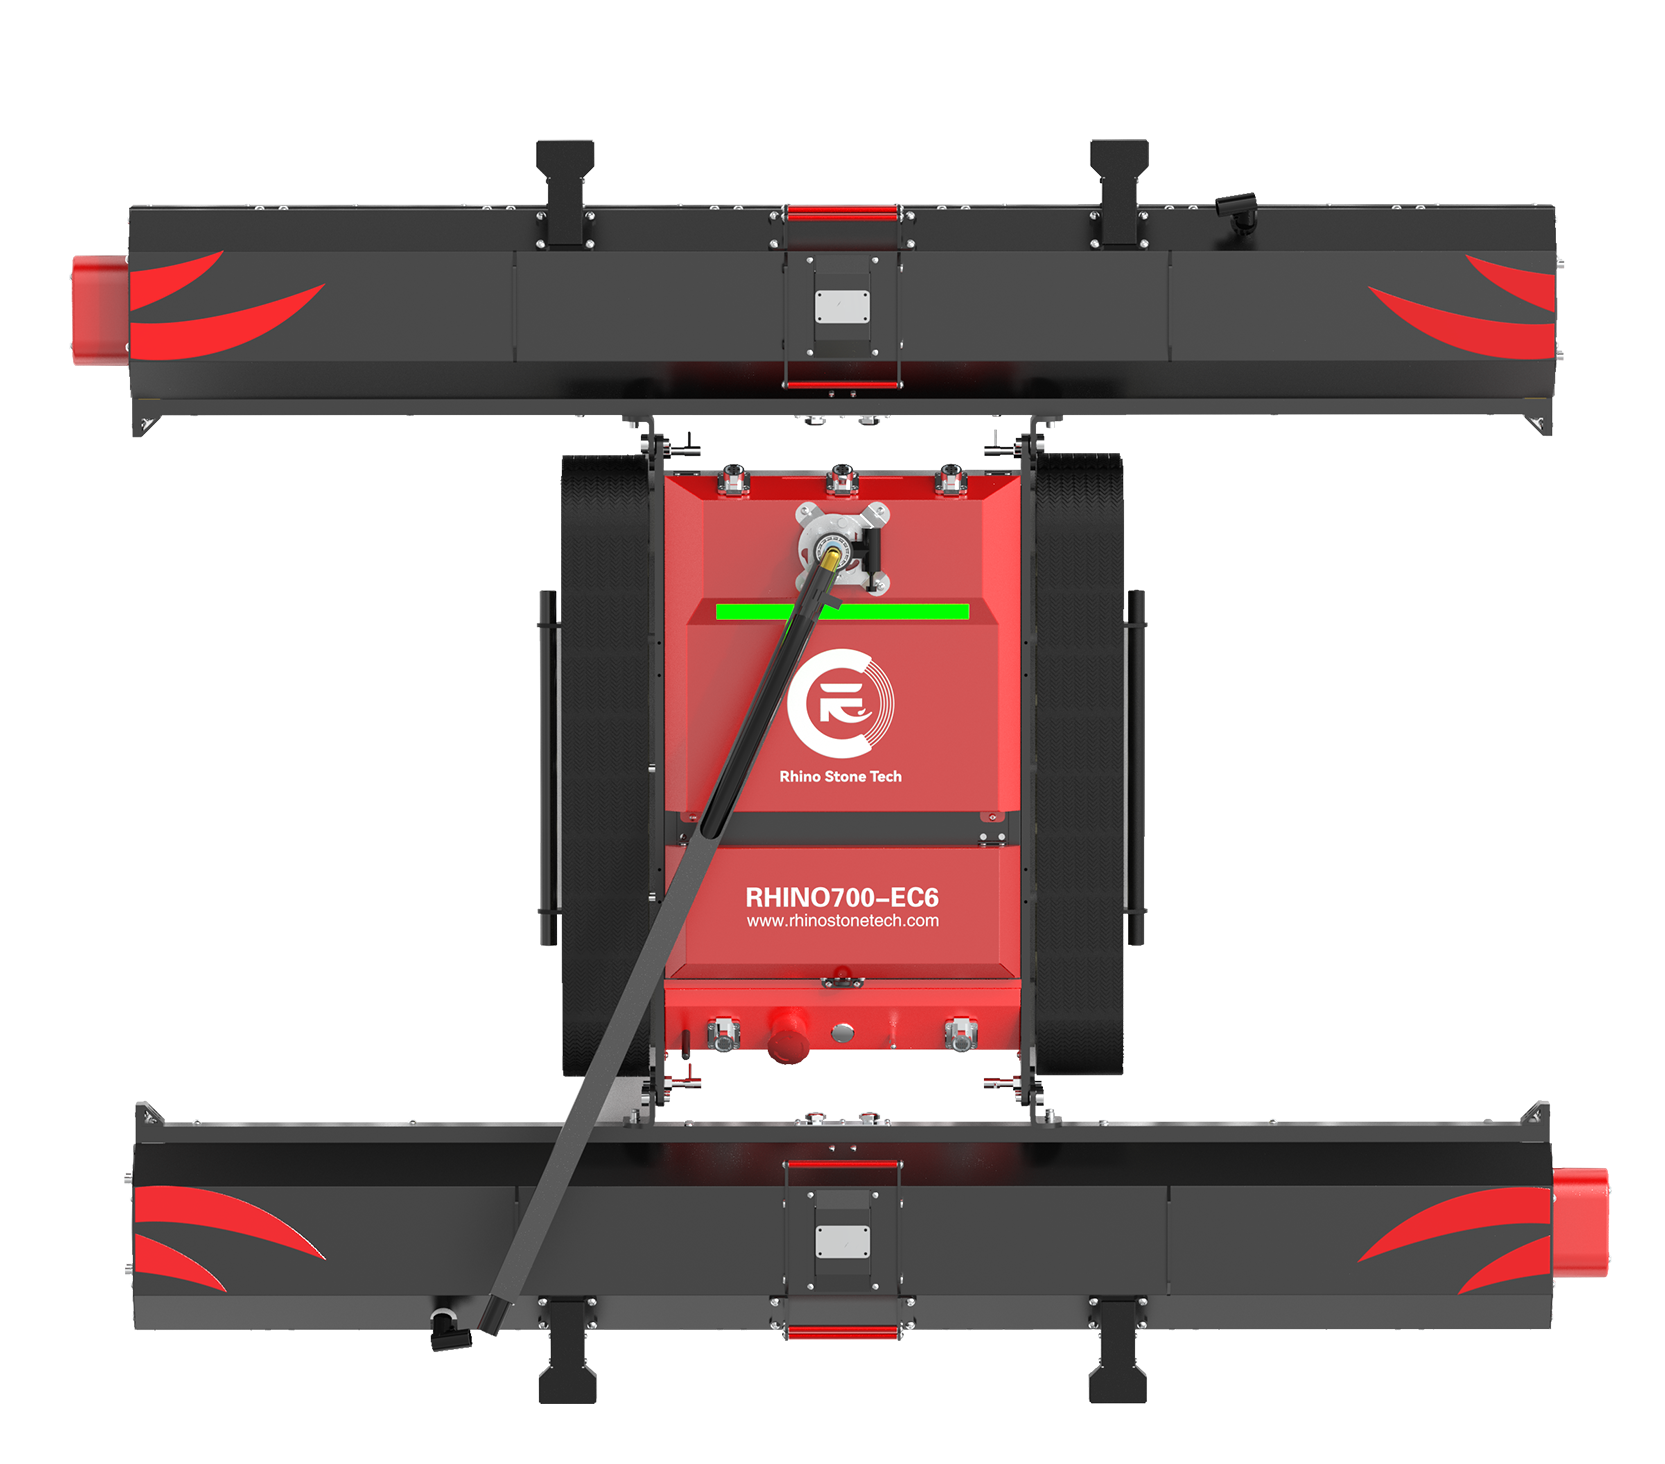
灵犀石 EC6 来自灵犀石定位于该操作环境。其价值最好理解为一种工作流程主张:轻型履带、模块化刷子选项、远程控制、干湿清洁模式和安全传感相结合,帮助操作员在不断变化的光伏环境中管理可重复的任务。产品页面列出了 18 公斤的底盘重量和 180 毫米的薄型,这些细节在必须携带、定位或在行之间移动设备时至关重要。
从清理工具到操作系统
安装后的移动性
太阳能站点很少呈现出完全均匀的表面。面板行可以通过间隙分开,安装在不同的结构上,或者以使得轮式平台不稳定的角度安装。 EC6 采用加宽的心形橡胶履带,旨在在干燥和潮湿的表面上保持牵引力。制造商表示,机器人可以清洁高达 25 度的斜坡,而越障和防坠落功能则解决了通常迫使手动操作员停止和重新定位设备的干扰问题。
这在商业上很重要,因为每次中断都会花费几秒钟以上的时间。暂停可能需要技术人员爬升、提升、检查和重新启动机器。在大型站点重复进行这些操作,就会成为工时和进度风险。与面板表面保持接触并桥接普通间隙的爬行器可以减少操作员做出的决策数量,使注意力集中在行对齐、清洁质量和不断变化的现场条件上,而不是不断地恢复设备。
不同清洁计划的模块化
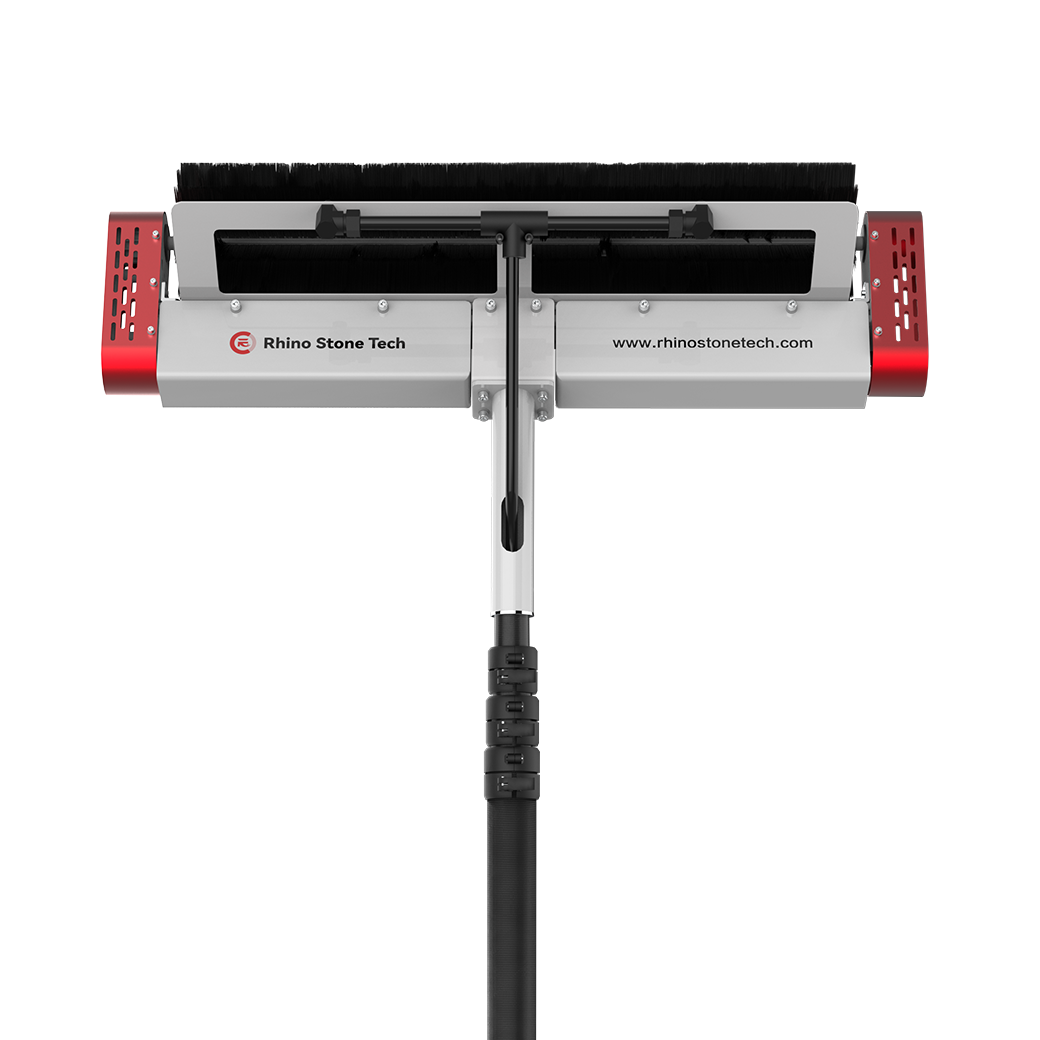
EC6 支持 0.9 至 1.3 米的滚刷长度,产品页面描述了多尺寸和浮动滚刷选项。对于商业产品组合来说,这是一种实用的设计选择,因为模块几何形状和行间距在一个项目与下一个项目之间并不总是一致。单个固定宽度画笔对于标准字段来说足够了,但对于较窄或不规则的阵列来说就很尴尬了。模块化系统为维护经理提供了一种将机器与安装对齐的方法,而不是强迫安装适应机器。
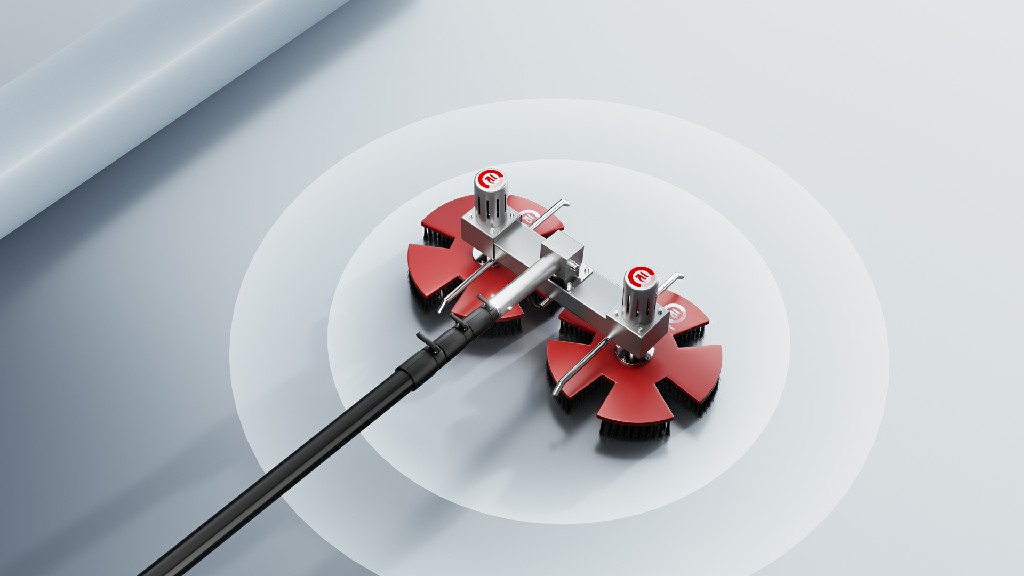
同样的逻辑也适用于清洁方法。在用水受限、温度较低或维护团队需要快速除尘通行证的情况下,干洗非常有用。当沉积物需要额外润滑或冲洗时,湿法清洁更为合适。据制造商称,EC6 包括一个用于标准 13 毫米软管的快速连接进水口,支持高达 60 巴的水压。商业利益在于灵活性:团队可以根据土壤类型、水政策和阵列条件选择一种方法,而不是将每次服务访问都委托给一个流程。
现场运营价值
远程控制改变了安全方程式
EC6 提供长达 200 米的无线遥控范围,并具有抗干扰通信功能。该范围允许操作员从更安全的位置监督机器,而不是沿着暴露的屋顶边缘、浮动平台或不平坦的地面直接在机器旁边行走。远程操作并不能消除对现场风险评估、锁定程序或经过培训的人员的需要。然而,它确实将日常任务从不必要的身体暴露中转移出来,并且在出现意外情况时更容易暂停或改变机器人的方向。
远程控制的价值还在于操作的一致性。单个操作员可以保持稳定的观察位置,观察刷接触情况,并引导履带车通过连续的行。与在阵列的每个部分一起移动人员和设备相比,这创建了一种更具可重复性的工作模式。对于主管来说,可重复的模式更容易规划、记录和改进。
电池续航能力和日常计划
电池设备通常通过总体运行时间来判断,但商业用户应该将运行时间转化为日常工作计划。 EC6采用便携式24V 30Ah锂电池,续航时间至少为4小时,快速充电时间为4小时。制造商还提供了一台机器人与一名操作员一天覆盖约 1 至 2 MW 的规划参考。这应该被视为取决于场地的估计,而不是保证的输出:行布局、污染、重新定位、水源、天气和选择的清洁模式都会影响实际生产力。
即使具备这一资格,四小时的操作窗口也可以支持结构化的轮班模型。团队可以安排在低辐照度时段进行清洁、轮换充电电池并保持机器人移动,同时单独组织检查和水处理。没有拖曳电源线还简化了移动并减少了绊倒危险的常见来源。对于资产所有者来说,业务案例不是关于自主操作,而是更多关于减少清洁通道之间的非生产性处理。
可靠性是一个过程,而不是一个口号
商业买家应阅读认证和规范,作为更广泛验证过程的一部分。 EC6 产品页面引用了 CE 认证并根据 ISO 9001 质量标准进行制造。这些参考资料可以支持供应商尽职调查,但它们不能取代对备件、电刷磨损、电池更换、培训、维修响应和特定地点试验的检查。可靠的清洁程序取决于机器周围的完整支持系统。
低底盘、四个高精度防跌落传感器、高达 0.4 m/s 的可调行驶速度以及规定的 0 至 50 摄氏度工作范围为采购团队提供了具体的技术审查要点。抗风等级最高可达 7 级,但买家仍应确认在当地天气事件期间如何固定或暂停机器人。最有用的问题不是一个规范听起来是否令人印象深刻,而是这个规范听起来是否令人印象深刻。而是规范是否映射到预期安装中的已知风险。
买家在部署前应评估什么
应购买商用清洁机器人作为维护方法的一部分。在批准部署之前,设施或资产管理团队可以进行以下检查:
· 绘制安装图:记录行宽、面板间隙、坡度、通道、屋顶边缘、浮动结构以及机器人必须提升或转动的区域。
· 明确清洁标准:规定可接受的残留灰尘、边缘覆盖率、水质、刷子压力以及每次通过后使用的检查方法。
· 测试刷子配置:确认0.9、1.1、1.2或1.3米滚轮是否适合模块布局以及刷毛柔软度是否能保护玻璃和框架。
· 制定电池计划:计算充电位置、轮班时间、备用电池需求以及温度对运行时间的影响。
· 验证安全控制:在真实现场条件下测试防坠落传感、紧急停止程序、远程范围、无线电干扰和操作员视线。
· 衡量经济性:将工时、水消耗、返工、访问设备和发电损失风险与机器人的购买和维护成本进行比较。
在有代表性的行上进行的试点通常比在完全干净、水平的表面上进行演示更能提供信息。试验应包括团队期望处理的最肮脏的常规条件,以及至少一个尴尬的过渡或障碍。它还应记录设置时间、操作员工作量、清洁一致性和恢复步骤。这些观察结果将产品规格转化为可以在预算审查中捍卫的运营基线。
为什么 EC6 适合可重复的商业工作流程
放置 灵犀石 EC6 的最有用方法并不是替代所有清洁方法。它是一种使选定的维护路线更具可重复性的工具。履带式牵引、模块化滚筒宽度、远程控制、干式或湿式操作以及电池电源的组合解决了导致大型光伏清洁成本高昂的实际摩擦点:移动人员、移动设备、管理水、保护面板表面以及在现场条件发生变化时安全停止。
这种定位也创造了一个现实的边界。该机器仍然需要操作员、规定的清洁标准、适当的场地准备以及对刷子、轨道、传感器和电池的持续维护。当必须在大型或难以访问的阵列上重复执行相同的清洁任务时,这是最引人注目的。较小的站点可能会发现手动或轻型手持工具更经济,而高度不规则的安装可能需要将机器人技术与有针对性的手动工作相结合的混合计划。
对于商业太阳能运营商来说,平衡的观点很重要。当技术改进可衡量的工作流程时,而不是简单地在维护库存中添加另一台设备时,技术就创造了价值。 EC6 为这种改进提供了一个可靠的框架,因为它的核心功能与可观察的操作决策相关:机器人如何到达面板、刷子如何接触表面、操作员如何避免受到伤害,以及如何围绕可用能源和水规划轮班。
结论
太阳能发电场的清洁正在成为一项管理纪律,就像一项体力劳动一样。随着阵列变得越来越大,维护团队需要以更少的中断来保护输出,最终的问题不再是是否可以手动清理站点。关键在于所选择的方法是否能够提供一致的覆盖范围、受控的风险以及每个维护周期的可承受的成本。
这灵犀石 EC6 提供了该转变的产品示例。其公布的规格指向一款轻型遥控履带车,专为倾斜和复杂的光伏设置而设计,具有四小时电池续航时间、灵活的刷子宽度、干湿清洁以及防坠落感应。这些能力并不能消除判断的需要。它们为操作员提供了一种更结构化的方式来大规模应用判断。
对于买家来说,下一步是基于现场的试点,具有明确的验收标准和完整的生命周期成本审查。通过这种严格的使用方式,太阳能清洁机器人不仅可以成为一种节省劳力的设备:它还可以成为保持商业光伏资产清洁、安全和高效的操作系统的一部分。